2.6 Equazioni locali di equilibrio
← 2.5 Alcune proprietà generali degli sforzi interni · Indice · 2.7 Schemi statici fondamentali →
Orientamento
La sezione formula le condizioni locali di equilibrio e ne dimostra la necessità e la sufficienza.
Contenuti
- 2.6.1 Condizioni necessarie e sufficienti per l’equilibrio
Le espressioni degli sforzi interni ottenute con il metodo delle sezioni di taglio sono essenziali sul piano teorico, perché ci hanno permesso di stabilire condizioni necessarie e sufficienti di equilibrio; avranno però minore interesse pratico quando cercheremo le configurazioni di equilibrio. Conviene sostituire queste condizioni integrali con condizioni locali. In questa sezione stabiliamo tali condizioni e verifichiamo che siano equivalenti alle precedenti. Poiché le condizioni locali si ottengono derivando le condizioni integrali o passando al limite in esse, occorre una certa regolarità degli sforzi distribuiti affinché queste operazioni siano lecite. Ragioneremo formalmente, senza cercare di esplicitare le condizioni minime di regolarità richieste.
2.6.1 Condizioni necessarie e sufficienti per l’equilibrio
Proposizione 2.3 (Condizioni necessarie e sufficienti per l’equilibrio di un mezzo continuo curvilineo). Affinché un mezzo continuo curvilineo, con velocità nulla nell’istante considerato, sia in equilibrio
- nella configurazione \(s\mapsto\mathbf{x}(s)\), con \(s\) ascissa curvilinea variabile in \(\mathbb{C}=(0,\ell)\) oppure in \(\mathbb{C}=[0,\ell)\), a seconda che il mezzo abbia o non abbia estremità,
- e sotto il carico esterno caratterizzato dalle densità di sforzi \((\mathbf{f},m)\) distribuiti in \(\mathbb{C}\), dagli sforzi concentrati \((\mathcal{F}_{s_i},\mathcal{M}_{s_i})\) applicati sull’insieme discreto di punti \(\mathbb{P}\subset\mathbb{C}\) e dagli sforzi \((\mathcal{F}_{0},\mathcal{M}_{0})\) e \((\mathcal{F}_{\ell},\mathcal{M}_{\ell})\) alle estremità, quando esistono,
è necessario e sufficiente che
- gli sforzi interni diretti \(s\mapsto(\mathbf{R}(s),M(s))\) siano funzioni continue a sinistra e derivabili a tratti che soddisfano le equazioni locali di equilibrio:
le condizioni in \(s=0\) e \(s=\ell\) devono essere soddisfatte soltanto se il mezzo ha estremità, cioè se \(\mathbb{C}=(0,\ell)\);
- gli sforzi interni reciproci \((\mathbf{R}^{r}(s),M^{r}(s))\) siano legati agli sforzi interni diretti dalle relazioni:
Dimostrazione.
Necessità
Partiamo dall’equilibrio delle forze su \((0,s)\), espresso dalla (2.6) o dalla (2.13), e consideriamo un punto \(s\notin\mathbb{P}\). Poiché \(\mathbb{P}\) è finito, ogni intorno sufficientemente piccolo di \(s\) non contiene punti di applicazione di sforzi concentrati. Possiamo quindi derivare rispetto a \(s\) e ottenere
\[\frac{d \mathbf{R}}{d s}(s)+\mathbf{f}(s)=\mathbf{0}, \quad \forall s \in \mathbb{C} \backslash \mathbb{P} \quad \text { (equilibrio locale delle forze) } \tag{2.16}\]Procedendo allo stesso modo per l’equilibrio dei momenti su \((0,s)\), derivando la (2.8) rispetto a \(s\) e tenendo conto dell’equilibrio locale delle forze, otteniamo:
\[\begin{aligned} 0 & =\frac{d M}{d s}(s)+m(s)+\mathbf{x}(s) \mathbin{\wedge_2} \mathbf{f}(s)+\mathbf{x}(s) \mathbin{\wedge_2} \frac{d \mathbf{R}}{d s}(s)+\frac{d \mathbf{x}}{d s}(s) \mathbin{\wedge_2} \mathbf{R}(s) \\ & =\frac{d M}{d s}(s)+m(s)+\mathbf{t}(s) \mathbin{\wedge_2} \mathbf{R}(s) \end{aligned}\]Scomponendo \(\mathbf{R}(s)\) nella base locale \((\mathbf{t}(s),\mathbf{n}(s))\), abbiamo \(\mathbf{t}(s)\mathbin{\wedge_2}\mathbf{R}(s)=T(s)\) e otteniamo infine
\[\frac{d M}{d s}(s)+T(s)+m(s)=0, \quad \forall s \in \mathbb{C} \backslash \mathbb{P} \quad \text { (equilibrio locale dei momenti) } \tag{2.17}\]Saremmo giunti allo stesso risultato partendo dalla (2.7) o dalla (2.14). Nei punti in cui agiscono sforzi concentrati abbiamo già stabilito, in P-2.2, che gli sforzi interni diretti sono continui a sinistra ma non a destra e che la discontinuità è data da
\[\left\{\begin{array}{lll} \left[\!\left[ \mathbf{R} \right]\!\right]\left(s_{i}\right)+\mathcal{F}_{s_{i}}=\mathbf{0}, & \forall s_{i} \in \mathbb{P} & \text { (condizione di salto per le forze) } \tag{2.18}\\ \left[\!\left[ M \right]\!\right]\left(s_{i}\right)+\mathcal{M}_{s_{i}}=\mathbf{0}, & \forall s_{i} \in \mathbb{P} & \text { (condizione di salto per i momenti) } \end{array}\right.\]Esaminiamo infine ciò che accade vicino alle estremità, quando esistono. Consideriamo l’equilibrio delle forze e dei momenti dell’intervallo \((0,s)\) e facciamo tendere \(s\) a 0. Passando al limite nelle (2.6) e (2.7), poiché \(\mathbb{P}\cap(0,s)\) è vuoto per \(s\) sufficientemente piccolo, otteniamo
\[\lim _{s \downarrow 0} \mathbf{R}(s)=-\mathcal{F}_{0}, \quad \lim _{s \downarrow 0} M(s)=-\mathcal{M}_{0}, \quad \text { (condizioni sugli sforzi all'estremità } 0 \text { ). } \tag{2.19}\]Facciamo ora tendere \(s\) a \(\ell\) per ottenere le condizioni all’estremità \(\ell\). Passando al limite nella (2.6), poiché \(\mathbb{P}\cap(0,s)=\mathbb{P}\) per \(s\) sufficientemente vicino a \(\ell\), otteniamo
\[\mathbf{0}=\mathcal{F}_{0}+\int_{0}^{\ell} \mathbf{f}(\tilde{s}) d \tilde{s}+\sum_{s_{i} \in \mathbb{P}} \mathcal{F}_{s_{i}}+\lim _{s \uparrow \ell} \mathbf{R}(s)\]Confrontando con l’equilibrio globale (2.2), deduciamo che \(\lim_{s\uparrow\ell}\mathbf{R}(s)=\mathcal{F}_{\ell}\). Procedendo allo stesso modo per i momenti, otteniamo \(\lim_{s\uparrow\ell}M(s)=\mathcal{M}_{\ell}\). Abbiamo quindi ottenuto
\[\left.\lim _{s \uparrow \ell} \mathbf{R}(s)=\mathcal{F}_{\ell}, \quad \lim _{s \uparrow \ell} M(s)=\mathcal{M}_{\ell}, \quad \text { (condizioni sugli sforzi all'estremità } \ell\right) \text {. } \tag{2.20}\]Osserviamo la differenza di segno tra le condizioni alle estremità: segno \(-\) in 0 e segno \(+\) in \(\ell\).
\[\mathbf{R}(0)=-\mathcal{F}_{0}, \quad M(0)=-\mathcal{M}_{0}, \quad \mathbf{R}(\ell)=\mathcal{F}_{\ell}, \quad M(\ell)=\mathcal{M}_{\ell}\]Osservazione 2.2. È consuetudine scrivere le condizioni alle estremità nella forma
omettendo i limiti. Si tratta di un abuso di notazione, perché, a rigore, non ha senso parlare di sforzi interni alle estremità. Quando il mezzo ha estremità, gli sforzi interni sono definiti soltanto nell’aperto \(\mathbb{C}=(0,\ell)\). Nel caso di una curva chiusa \(\mathbb{C}=[0,\ell)\) sono invece definiti anche in 0; in questo caso, però, non vi sono condizioni alle estremità da scrivere, perché non vi sono estremità. Nel seguito adotteremo per lo più la notazione consueta. Le equazioni (2.16)–(2.20) sono quindi condizioni necessarie per l’equilibrio.
Sufficienza
Una formula di integrazione. Siano \(a\) e \(b\) due numeri reali con \(a<b\) e sia \(\mathbb{P}\) un insieme finito di punti appartenenti ad \((a,b)\). Se \(\phi\) è una funzione definita su \((a,b)\), continua e differenziabile su \((a,b)\backslash\mathbb{P}\), che ammette limite destro \(\phi^{+}(s)\) e limite sinistro \(\phi^{-}(s)\) in ogni punto \(s\in(a,b)\), limite destro \(\phi^{+}(a)\) in \(a\) e limite sinistro \(\phi^{-}(b)\) in \(b\), allora vale
\[\int_{(a, b) \backslash \mathbb{P}} \phi^{\prime}(s) d s=\phi^{-}(b)-\sum_{s \in \mathbb{P}} \left[\!\left[ \phi \right]\!\right](s)-\phi^{+}(a) \tag{2.21}\]dove \(\left[\!\left[\phi\right]\!\right](s)=\phi^{+}(s)-\phi^{-}(s)\).
Dobbiamo ora dimostrare la sufficienza. La dimostrazione è interessante anche perché mette in evidenza alcune possibili fonti di errore nell’uso delle equazioni locali. In particolare, useremo ripetutamente la formula di integrazione (2.21), di cui omettiamo la dimostrazione, che non presenta difficoltà. Questa formula è essenziale tanto nella dimostrazione quanto nell’uso successivo delle equazioni locali; occorre quindi assimilarla.
- Mostriamo che dalle equazioni locali ritroviamo l’equilibrio globale delle forze (2.2) o (2.9). Integriamo l’equazione di equilibrio locale delle forze su \((0,\ell)\backslash(\mathbb{P}\cap(0,\ell))^{4}\) e, usando la formula di integrazione (2.21), otteniamo
Abbiamo usato l’uguaglianza
\[\int_{(0, \ell) \backslash(\mathbb{P} \cap(0, \ell))} \mathbf{f}(s) d s=\int_{(0, \ell)} \mathbf{f}(s) d s\]che è lecita perché \(\mathbf{f}\) è integrabile su \((0,\ell)\) e l’insieme \(\mathbb{P}\cap(0,\ell)\) ha misura nulla. Distinguiamo ora il caso \(\mathbb{C}=(0,\ell)\) dal caso \(\mathbb{C}=[0,\ell)\). Nel caso \(\mathbb{C}=(0,\ell)\) abbiamo \(\mathbb{P}\cap(0,\ell)=\mathbb{P}\). Tenendo conto delle condizioni alle estremità e delle condizioni di salto su \(\mathbb{P}\), la (2.22) diventa
\[\mathbf{0}=\mathcal{F}_{\ell}+\sum_{s_{i} \in \mathbb{P}} \mathcal{F}_{s_{i}}+\mathcal{F}_{0}+\int_{0}^{\ell} \mathbf{f}(s) d s\]che è la condizione di equilibrio globale delle forze (2.2). Nel caso \(\mathbb{C}=[0,\ell)\), se \(0\notin\mathbb{P}\), abbiamo \(\mathbf{R}^{+}(0)=\mathbf{R}^{-}(\ell)\) e \(\mathbb{P}\cap(0,\ell)=\mathbb{P}\). Tenendo conto delle condizioni di salto su \(\mathbb{P}\), la (2.22) diventa
\[\mathbf{0}=\sum_{s_{i} \in \mathbb{P}} \mathcal{F}_{s_{i}}+\int_{0}^{\ell} \mathbf{f}(s) d s\]che è la condizione di equilibrio globale delle forze (2.9). Se invece \(0\in\mathbb{P}\), allora \(\mathbb{P}\cap(0,\ell)=\mathbb{P}\backslash\{0\}\). Inoltre, poiché \(\mathbf{R}^{-}(\ell)-\mathbf{R}^{+}(0)=-\left[\!\left[\mathbf{R}\right]\!\right](0)\), possiamo aggiungere questo termine alla somma dei salti nella (2.22), estendendola a \((\mathbb{P}\backslash\{0\})\cup\{0\}=\mathbb{P}\). Basta quindi usare le condizioni di salto su \(\mathbb{P}\) per ottenere la (2.9).
- Mostriamo che dalle equazioni locali ritroviamo l’equilibrio globale dei momenti (2.3) o (2.10). Osserviamo anzitutto che lo sforzo tagliante si può scrivere anche come
Nota. 1. Nel caso in cui \(\mathbb{C}=[0,\ell)\) e \(0\in\mathbb{P}\), abbiamo \(\mathbb{P}\cap(0,\ell)\neq\mathbb{P}\).
Sostituendo nell’equazione di equilibrio locale dei momenti e integrando su \((0,\ell)\backslash(\mathbb{P}\cap(0,\ell))\), otteniamo
\[0=\int_{(0, \ell) \backslash(\mathbb{P} \cap(0, \ell))}(M+\mathbf{x} \mathbin{\wedge_2} \mathbf{R})^{\prime}(s) d s-\int_{(0, \ell) \backslash(\mathbb{P} \cap(0, \ell))} \mathbf{x}(s) \mathbin{\wedge_2} \mathbf{R}^{\prime}(s) d s+\int_{0}^{\ell} m(s) d s\]Integriamo il primo termine mediante la formula (2.21) e trasformiamo il secondo usando l’equilibrio locale delle forze. Otteniamo così
\[\begin{align*} 0= & M^{-}(\ell)+\mathbf{x}(\ell) \mathbin{\wedge_2} \mathbf{R}^{-}(\ell)-\sum_{s_{i} \in \mathbb{P} \cap(0, \ell)}\left(\left[\!\left[ M \right]\!\right]\left(s_{i}\right)+\mathbf{x}\left(s_{i}\right) \mathbin{\wedge_2} \left[\!\left[ \mathbf{R} \right]\!\right]\left(s_{i}\right)\right) \\ & -M^{+}(0)-\mathbf{x}(0) \mathbin{\wedge_2} \mathbf{R}^{+}(0)+\int_{0}^{\ell}(m(s)+\mathbf{x}(s) \mathbin{\wedge_2} \mathbf{f}(s)) d s \tag{2.24} \end{align*}\]Nel caso \(\mathbb{C}=(0,\ell)\), poiché \(\mathbb{P}\cap(0,\ell)=\mathbb{P}\), le condizioni alle estremità e le condizioni di salto permettono di trasformare la (2.24) in
\[0=\mathcal{M}_{\ell}+\mathbf{x}(\ell) \mathbin{\wedge_2} \mathcal{F}_{\ell}+\sum_{s_{i} \in \mathbb{P}}\left(\mathcal{M}_{s_{i}}+\mathbf{x}\left(s_{i}\right) \mathbin{\wedge_2} \mathcal{F}_{s_{i}}\right)+\mathcal{M}_{0}+\mathbf{x}(0) \mathbin{\wedge_2} \mathcal{F}_{0}+\int_{0}^{\ell}(m(s)+\mathbf{x}(s) \mathbin{\wedge_2} \mathbf{f}(s)) d s\]che è l’equazione di equilibrio globale dei momenti calcolati rispetto all’origine \(\mathbf{O}\) del riferimento, anziché rispetto a \(\mathbf{x}(0)\) come nella (2.3). Nel caso \(\mathbb{C}=[0,\ell)\) abbiamo \(\mathbf{x}(\ell)=\mathbf{x}(0)\), perché si tratta dello stesso punto materiale. Se \(0\notin\mathbb{P}\), abbiamo \(\mathbf{R}^{+}(0)=\mathbf{R}^{-}(\ell)\), \(M^{+}(0)=M^{-}(\ell)\) e \(\mathbb{P}\cap(0,\ell)=\mathbb{P}\). Sostituendo nella (2.24) e tenendo conto delle condizioni di salto su \(\mathbb{P}\), otteniamo
\[0=\sum_{s_{i} \in \mathbb{P}}\left(\mathcal{M}_{s_{i}}+\mathbf{x}\left(s_{i}\right) \mathbin{\wedge_2} \mathcal{F}_{s_{i}}\right)+\int_{0}^{\ell}(m(s)+\mathbf{x}(s) \mathbin{\wedge_2} \mathbf{f}(s)) d s\]che è l’equazione di equilibrio globale dei momenti calcolati rispetto a \(\mathbf{O}\), anziché rispetto a \(\mathbf{x}(0)\) come nella (2.10). Se invece \(0\in\mathbb{P}\), la discontinuità in \(0\) completa quelle già incluse in \(\mathbb{P}\cap(0,\ell)\); otteniamo ancora l’equazione di equilibrio globale dei momenti rispetto a \(\mathbf{O}\).
- Mostriamo che dalle equazioni locali ritroviamo l’equilibrio delle forze su ogni intervallo \((0,s)\), cioè la (2.6) o la (2.13). Il procedimento coincide con quello usato per l’equilibrio globale, salvo la sostituzione di \(\ell\) con \(s\). Integrando su \((0,s)\backslash(\mathbb{P}\cap(0,s))\), otteniamo
dove abbiamo usato la continuità a sinistra di \(\mathbf{R}\), che dà \(\mathbf{R}^{-}(s)=\mathbf{R}(s)\). Se \(\mathbb{C}=(0,\ell)\), usando le condizioni di salto e la condizione in 0 otteniamo
\[\mathbf{0}=\mathbf{R}(s)+\sum_{s_{i} \in \mathbb{P} \cap(0, s)} \mathcal{F}_{s_{i}}+\mathcal{F}_{0}+\int_{0}^{s} \mathbf{f}(\tilde{s}) d \tilde{s}\]che è precisamente la (2.6). Se \(\mathbb{C}=[0,\ell)\) e \(0\notin\mathbb{P}\), allora \(\mathbf{R}^{+}(0)=\mathbf{R}(0)\) e \(\mathbb{P}\cap(0,s)=\mathbb{P}\cap[0,s)\). Sostituendo nella (2.25) e tenendo conto delle condizioni di salto, otteniamo la (2.13). Se \(0\in\mathbb{P}\), per la continuità a sinistra di \(\mathbf{R}\) possiamo scrivere \(\mathbf{R}^{+}(0)=\mathbf{R}(0)+\left[\!\left[\mathbf{R}\right]\!\right](0)\), estendendo così la somma dei salti nella (2.25) a \(\mathbb{P}\cap[0,s)\). Otteniamo quindi la (2.13).
- Mostriamo infine che dalle equazioni locali ritroviamo l’equilibrio dei momenti su ogni intervallo \((0,s)\), cioè la (2.7) o la (2.14). Sostituiamo la decomposizione dello sforzo tagliante (2.23) nell’equazione locale di equilibrio dei momenti e integriamo su \((0,s)\backslash(\mathbb{P}\cap(0,s))\), ottenendo
Nel caso \(\mathbb{C}=(0,\ell)\), la continuità a sinistra, la condizione in 0 e le condizioni di salto permettono di ottenere \(0=M(s)+\mathbf{x}(s)\mathbin{\wedge_2}\mathbf{R}(s)+\sum_{s_i\in\mathbb{P}\cap(0,s)}\left(\mathcal{M}_{s_i}+\mathbf{x}(s_i)\mathbin{\wedge_2}\mathcal{F}_{s_i}\right)+\mathcal{M}_0+\mathbf{x}(0)\mathbin{\wedge_2}\mathcal{F}_0+\int_0^s(m(s)+\mathbf{x}(s)\mathbin{\wedge_2}\mathbf{f}(s))\,ds\), che è l’equazione di equilibrio dei momenti per \((0,s)\) calcolati rispetto all’origine \(\mathbf{O}\) del riferimento, anziché rispetto a \(\mathbf{x}(s)\) come nella (2.7). Se \(\mathbb{C}=[0,\ell)\) e \(0\notin\mathbb{P}\), allora \((\mathbf{R}^{+}(0),M^{+}(0))=(\mathbf{R}(0),M(0))\) e \(\mathbb{P}\cap(0,s)=\mathbb{P}\cap[0,s)\). Sostituendo nella (2.25) e tenendo conto della continuità a sinistra e delle condizioni di salto, otteniamo l’equazione di equilibrio dei momenti per \((0,s)\) calcolati rispetto all’origine \(\mathbf{O}\) del riferimento, anziché rispetto a \(\mathbf{x}(s)\) come nella (2.14). Se \(0\in\mathbb{P}\), grazie alla continuità a sinistra possiamo scrivere \(\mathbf{R}^{+}(0)=\mathbf{R}(0)+\left[\!\left[\mathbf{R}\right]\!\right](0)\) e \(M^{+}(0)=M(0)+\left[\!\left[ M\right]\!\right](0)\); possiamo quindi estendere la somma dei salti nella (2.26) a \(\mathbb{P}\cap[0,s)\). Otteniamo così l’equazione cercata. Abbiamo dunque ritrovato le equazioni di equilibrio globale e quelle di equilibrio per gli intervalli \((0,s)\). Usando le relazioni tra sforzi interni reciproci e diretti, ritroviamo anche le equazioni di equilibrio degli intervalli \((s,\ell)\). Per combinazione ritroviamo infine le equazioni di equilibrio di ogni parte, concludendo la dimostrazione.
Osservazione 2.3. Nella dimostrazione della sufficienza appena svolta, l’ipotesi di continuità a sinistra degli sforzi interni diretti, che implica la continuità a destra degli sforzi interni reciproci, è necessaria nei punti in cui agiscono sforzi concentrati per ottenere il valore degli sforzi interni in quei punti. Senza questa ipotesi non possiamo dedurre tali valori dalle equazioni locali. Infatti, integrando le equazioni locali, la formula di integrazione fornisce inevitabilmente i limiti sinistri o destri, mai i valori nei punti.
Per concludere, formuliamo un risultato di esistenza e unicità relativo alla distribuzione degli sforzi interni all’equilibrio. Il risultato è stato sostanzialmente già stabilito durante la verifica dell’equilibrio con il metodo delle sezioni di taglio. Lo esplicitiamo qui per potervi fare riferimento nel seguito.
Proposizione 2.4 (Esistenza dell’equilibrio e unicità della distribuzione degli sforzi interni). Consideriamo ancora un mezzo continuo curvilineo che sia
- con velocità nulla nell’istante considerato;
- nella configurazione \(s\mapsto\mathbf{x}(s)\), con \(s\) ascissa curvilinea variabile in \(\mathbb{C}=(0,\ell)\) oppure in \(\mathbb{C}=[0,\ell)\), a seconda che il mezzo abbia o non abbia estremità;
- soggetto a un carico esterno caratterizzato dalle densità di sforzi \((\mathbf{f},m)\) distribuiti in \(\mathbb{C}\), dagli sforzi concentrati \((\mathcal{F}_{s_i},\mathcal{M}_{s_i})\) applicati sull’insieme discreto di punti \(\mathbb{P}\subset\mathbb{C}\) e dagli sforzi \((\mathcal{F}_0,\mathcal{M}_0)\) e \((\mathcal{F}_{\ell},\mathcal{M}_{\ell})\) alle estremità, quando esistono.
Questo mezzo continuo può essere in equilibrio soltanto se è soddisfatta la condizione di equilibrio globale sugli sforzi esterni, cioè soltanto se
\[\text { Equilibrio globale delle forze } \quad: \quad \mathbf{0}=\int_{0}^{\ell} \mathbf{f}(s) d s+\sum_{s_{i}} \mathcal{F}_{s_{i}} \tag{2.27}\]Equilibrio globale dei momenti:
\[0=\int_{0}^{\ell}(m(s)+(\mathbf{x}(s)-\mathbf{x}(0)) \mathbin{\wedge_2} \mathbf{f}(s)) d s+\sum_{s_{i}}\left(\mathcal{M}_{s_{i}}+\left(\mathbf{x}\left(s_{i}\right)-\mathbf{x}(0)\right) \mathbin{\wedge_2} \mathcal{F}_{s_{i}}\right) \tag{2.28}\]dove gli \(s_i\) variano in \(\mathbb{P}\cup\{0,\ell\}\) nel caso di un mezzo con estremità e soltanto in \(\mathbb{P}\) nel caso di una curva chiusa. Se questa condizione è soddisfatta, esiste una distribuzione degli sforzi interni che assicura l’equilibrio e tale distribuzione è
- unica nel caso di un mezzo curvilineo con estremità;
- unica a meno di un vettore forza \(\mathbf{R}_0\) e di un momento \(M_{0}\) nel caso di un mezzo a curva chiusa: se \(s\mapsto(\mathbf{R}(s),M(s))\) è, lo è anche \(s\mapsto(\mathbf{R}(s)+\mathbf{R}_0,M(s)+M_{0}-\mathbf{x}(s)\mathbin{\wedge_2}\mathbf{R}_0)\), per ogni \(\mathbf{R}_0\in\mathbb{R}^{2}\) e \(M_{0}\in\mathbb{R}\).
Dimostrazione. La necessità delle condizioni (2.27)–(2.28) coincide con l’equilibrio globale già stabilito nelle (2.2)–(2.3) e (2.9)–(2.10). Se tali condizioni valgono, le formule delle sezioni di taglio (2.4)–(2.7), nel caso di un mezzo con estremità, e (2.11)–(2.14), nel caso di una curva chiusa, costruiscono una distribuzione di sforzi interni; la verifica svolta nella Sezione 2.4 e la Proposizione 2.3 mostrano che essa assicura l’equilibrio di ogni parte.
Nel caso con estremità, le (2.6)–(2.7) determinano direttamente \(\mathbf{R}(s)\) e \(M(s)\), e quindi la distribuzione è unica. Nel caso chiuso, le (2.13)–(2.14) la determinano una volta assegnati \(\mathbf{R}(0)\) e \(M(0)\). Cambiando questi dati di \(\mathbf{R}_0\) e \(M_{0}\) si ottiene precisamente la famiglia indicata nell’enunciato; le (2.13)–(2.14) mostrano che non vi sono altre indeterminazioni.
Note della lezione del 2026-10-20
Anello chiuso caricato da due forze opposte
Questo esempio rende esplicita la seconda parte della Proposizione 2.4: per una curva chiusa le equazioni di equilibrio determinano gli sforzi interni soltanto a meno di un vettore forza e di un momento.
Esempio (dati del problema). Anello circolare di raggio $a\gt 0$, privo di azioni distribuite e caricato da due forze opposte in punti diametralmente opposti.
La configurazione, con ascissa curvilinea orientata in senso antiorario, è
\[\mathbf{x}(s)=a\cos\frac{s}{a}\,\mathbf{e}_1+a\sin\frac{s}{a}\,\mathbf{e}_2, \qquad \mathbf{t}(s)=-\sin\frac{s}{a}\,\mathbf{e}_1+\cos\frac{s}{a}\,\mathbf{e}_2, \qquad s\in\mathbb{C}=[0,\ell),\quad \ell=2\pi a .\]Il punto $s=0$ coincide con il punto materiale $s=\ell$, per cui $\mathbf x(\ell)=\mathbf x(0)$. Sono nulle le azioni distribuite, $\mathbf f=\mathbf 0$ e $m=0$, e le coppie concentrate. Fissato $F\gt 0$, sia $\mathbb P=\lbrace 0,\pi a\rbrace$ e
\[\mathcal{F}_0=F\,\mathbf{e}_1,\qquad \mathcal{F}_{\pi a}=-F\,\mathbf{e}_1 .\]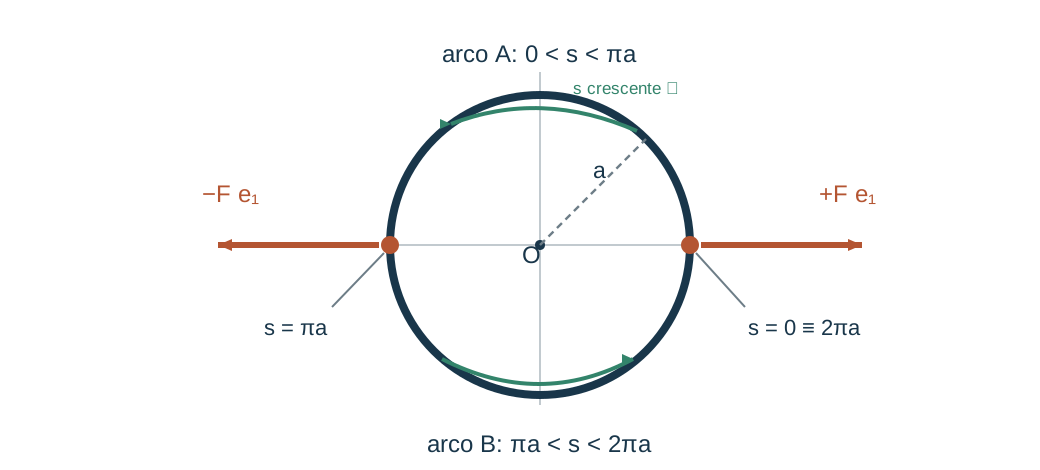
Anello chiuso: l’arco A corrisponde a $0\lt s\le \pi a$, l’arco B a $\pi a\lt s\lt 2\pi a$; il punto $s=0$ coincide con $s=2\pi a$.
Le condizioni di equilibrio globale (2.9)–(2.10) sono soddisfatte: $\mathcal F_0+\mathcal F_{\pi a}=\mathbf 0$ e
\[(\mathbf{x}(\pi a)-\mathbf{x}(0))\mathbin{\wedge_2}\mathcal{F}_{\pi a}=(-2a\,\mathbf{e}_1)\mathbin{\wedge_2}(-F\,\mathbf{e}_1)=0 .\]\[\mathbf{R}(s)=\begin{cases}\mathbf{C}, & 0<s\le\pi a,\\ \mathbf{C}+F\,\mathbf{e}_1, & s=0 \ \text{oppure}\ \pi a<s<2\pi a,\end{cases}\] \[M(s)=m_0-(\mathbf{x}(s)-\mathbf{x}(0))\mathbin{\wedge_2}\mathbf{C}+\begin{cases}0, & 0\le s\le\pi a,\\ aF\sin\dfrac{s}{a}, & \pi a<s<2\pi a.\end{cases}\]Proposizione (distribuzioni equilibrate degli sforzi interni dell’anello). Nelle ipotesi dell’esempio, una distribuzione $s\mapsto(\mathbf R(s),M(s))$ di sforzi interni diretti assicura l’equilibrio se e solo se esistono $\mathbf C\in\mathbb R^2$ e $m_0\in\mathbb R$ tali che, per ogni $s\in[0,2\pi a)$,
Gli sforzi interni reciproci sono poi determinati dalla seconda parte della Proposizione 2.3.
Dimostrazione. Per la Proposizione 2.3, nel caso di una curva chiusa l’equilibrio equivale a richiedere che $\mathbf R$ e $M$ siano continui a sinistra, derivabili a tratti, che soddisfino le equazioni locali (2.16)–(2.17) in $\mathbb C\setminus\mathbb P$ e le condizioni di salto (2.18) in $\mathbb P$; non vi sono condizioni alle estremità. Come nella dimostrazione della Proposizione 2.3, il limite sinistro in $0$ è il limite per $s\uparrow\ell$.
Necessità: forze. Sugli archi aperti $(0,\pi a)$ e $(\pi a,2\pi a)$ si ha $\mathbf R^{\prime}=-\mathbf f=\mathbf 0$, quindi $\mathbf R$ vale una costante $\mathbf R_A$ sul primo e una costante $\mathbf R_B$ sul secondo. La continuità a sinistra dà $\mathbf R(\pi a)=\mathbf R_A$ e $\mathbf R(0)=\lim_{s\uparrow 2\pi a}\mathbf R(s)=\mathbf R_B$. Le condizioni di salto sono
\[\left[\!\left[ \mathbf{R} \right]\!\right](\pi a)=\mathbf{R}_B-\mathbf{R}_A=-\mathcal{F}_{\pi a}=F\,\mathbf{e}_1, \qquad \left[\!\left[ \mathbf{R} \right]\!\right](0)=\mathbf{R}_A-\mathbf{R}_B=-\mathcal{F}_0=-F\,\mathbf{e}_1 .\]Le due condizioni coincidono, riflettendo l’equilibrio globale delle forze. Posto $\mathbf C:=\mathbf R_A$, si ottiene $\mathbf R_B=\mathbf C+F\,\mathbf e_1$, cioè l’espressione di $\mathbf R$ dell’enunciato; $\mathbf C$ resta arbitrario.
Necessità: momenti. Poiché $m=0$, la (2.17) dà $M^{\prime}=-T=-\mathbf t\mathbin{\wedge_2}\mathbf R$ fuori da $\mathbb P$. Sull’arco A si ha $-\mathbf t\mathbin{\wedge_2}\mathbf C=-\bigl((\mathbf x-\mathbf x(0))\mathbin{\wedge_2}\mathbf C\bigr)^{\prime}$. Sull’arco B compare anche il termine
\[-F\,\mathbf{t}(s)\mathbin{\wedge_2}\mathbf{e}_1=F\cos\frac{s}{a}=\frac{d}{ds}\Bigl(aF\sin\frac{s}{a}\Bigr).\]Esistono dunque costanti $k_A$ e $k_B$ tali che $M(s)=k_A-(\mathbf x(s)-\mathbf x(0))\mathbin{\wedge_2}\mathbf C$ per $0\lt s\le\pi a$ (usando la continuità a sinistra in $\pi a$) e $M(s)=k_B-(\mathbf x(s)-\mathbf x(0))\mathbin{\wedge_2}\mathbf C+aF\sin(s/a)$ per $\pi a\lt s\lt 2\pi a$. Poniamo $m_0:=M(0)$. Non agiscono coppie concentrate, quindi $M$ non salta in $\mathbb P$. In $0$ il limite destro è $k_A$; poiché $M$ è continuo a sinistra, $M^-(0)=M(0)=m_0$, e la condizione di salto in $0$ dà $k_A=m_0$. In $\pi a$, poiché $\sin\pi=0$, il limite destro è $k_B-(\mathbf x(\pi a)-\mathbf x(0))\mathbin{\wedge_2}\mathbf C$ e il limite sinistro è $m_0-(\mathbf x(\pi a)-\mathbf x(0))\mathbin{\wedge_2}\mathbf C$; la condizione di salto dà $k_B=m_0$. Infine la continuità a sinistra in $0$ è coerente, perché $\mathbf x(2\pi a)=\mathbf x(0)$ e $\sin 2\pi=0$ danno $\lim_{s\uparrow 2\pi a}M(s)=m_0$.
Sufficienza. Le funzioni dell’enunciato sono continue a sinistra (anche in $0$, per le osservazioni appena fatte), derivabili fuori da $\mathbb P$, soddisfano le equazioni locali per i calcoli precedenti e le condizioni di salto per costruzione. Per la Proposizione 2.3 assicurano l’equilibrio. $\square$
\[\delta\mathbf{R}(s)=\mathbf{C},\qquad \delta M(s)=c-(\mathbf{x}(s)-\mathbf{x}(0))\mathbin{\wedge_2}\mathbf{C}.\]Corollario (le tre costanti indeterminate). Due distribuzioni equilibrate di sforzi interni dell’anello differiscono per una coppia della forma seguente, con $\mathbf C\in\mathbb R^2$ e $c\in\mathbb R$; viceversa, sommando una tale coppia a una distribuzione equilibrata se ne ottiene un’altra.
Dimostrazione. Segue dalla proposizione sottraendo due distribuzioni con costanti $(\mathbf C_1,m_1)$ e $(\mathbf C_2,m_2)$: si ottiene la forma indicata con $\mathbf C=\mathbf C_1-\mathbf C_2$ e $c=m_1-m_2$. Viceversa, sommando la coppia a una distribuzione con costanti $(\mathbf C_1,m_1)$ si ottiene la distribuzione con costanti $(\mathbf C_1+\mathbf C,m_1+c)$. $\square$
Questa è precisamente l’indeterminazione della Proposizione 2.4, punto 2, con $\mathbf R_0=\mathbf C$ e $M_0=c+\mathbf x(0)\mathbin{\wedge_2}\mathbf C$. Si verifica anche direttamente che $(\delta\mathbf R)^{\prime}=\mathbf 0$ e $(\delta M)^{\prime}+\mathbf t\mathbin{\wedge_2}\delta\mathbf R=-\mathbf x^{\prime}\mathbin{\wedge_2}\mathbf C+\mathbf t\mathbin{\wedge_2}\mathbf C=0$, che $\delta\mathbf R$ e $\delta M$ non hanno salti e che $\lim_{s\uparrow\ell}\delta M(s)=\delta M(0)$ perché $\mathbf x(\ell)=\mathbf x(0)$.
Esempio (anello scarico con sforzi interni non nulli). Eliminiamo tutte le azioni esterne, distribuite e concentrate. La proposizione, con $F=0$, mostra che ogni coppia del corollario è una distribuzione equilibrata.
Per esempio, con $\mathbf C=H\,\mathbf e_1$, $H\neq 0$, e $c=0$, si ottiene
\[\mathbf{R}(s)=H\,\mathbf{e}_1,\qquad M(s)=aH\sin\frac{s}{a},\]perché $(\mathbf x(s)-\mathbf x(0))\mathbin{\wedge_2}H\,\mathbf e_1=-aH\sin(s/a)$. La forza interna è costante nella base cartesiana, ma le sue componenti locali (2.1) variano lungo l’anello:
\[N(s)=\mathbf{R}(s)\cdot\mathbf{t}(s)=-H\sin\frac{s}{a},\qquad T(s)=\mathbf{t}(s)\mathbin{\wedge_2}\mathbf{R}(s)=-H\cos\frac{s}{a},\qquad M'(s)+T(s)=0 .\]Anche la scelta $\mathbf C=\mathbf 0$, $c\neq 0$ fornisce una distribuzione equilibrata, con momento interno costante.
Osservazione (verifica diretta dell’equilibrio di un arco). Per l’anello scarico e la distribuzione $\mathbf R=\mathbf C$, $M=c-(\mathbf x-\mathbf x(0))\mathbin{\wedge_2}\mathbf C$, l’equilibrio di ogni arco si controlla anche senza la Proposizione 2.3.
Sia $(\sigma_1,\sigma_2)$ un arco con $\sigma_1\lt\sigma_2$. In assenza di azioni esterne, per la Proposizione 2.1 gli sforzi esercitati sull’arco sono $\mathbf R^{r}(\sigma_1)=-\mathbf C$ e $M^{r}(\sigma_1)=-M(\sigma_1)$ in $\sigma_1$, $\mathbf R(\sigma_2)=\mathbf C$ e $M(\sigma_2)$ in $\sigma_2$. La risultante è nulla. Il momento risultante rispetto all’origine è
\[\mathbf{x}(\sigma_1)\mathbin{\wedge_2}(-\mathbf{C})+\mathbf{x}(\sigma_2)\mathbin{\wedge_2}\mathbf{C}+M(\sigma_2)-M(\sigma_1) =(\mathbf{x}(\sigma_2)-\mathbf{x}(\sigma_1))\mathbin{\wedge_2}\mathbf{C}-(\mathbf{x}(\sigma_2)-\mathbf{x}(\sigma_1))\mathbin{\wedge_2}\mathbf{C}=0 .\]Lo stesso calcolo vale per gli archi che attraversano il punto $s=0$, perché $\mathbf x$ e $M$ si raccordano fra $s=0$ e $s\uparrow 2\pi a$.
Le distribuzioni dell’esempio sono staticamente ammissibili: soddisfano tutte le condizioni di equilibrio. Ciò non dimostra che un anello reale, privo di carichi, sviluppi davvero tali sforzi. Per selezionare lo stato interno occorrono informazioni ulteriori, che l’equilibrio da solo non fornisce.
Proposizione (anello perfettamente flessibile e scarico). Se l’anello è privo di azioni esterne e il momento interno è identicamente nullo, $M\equiv 0$, come per una fune, allora l’unica distribuzione equilibrata è quella nulla: $\mathbf R\equiv\mathbf 0$.
Dimostrazione. Per la proposizione con $F=0$, $\mathbf R=\mathbf C$ e $M=c-(\mathbf x-\mathbf x(0))\mathbin{\wedge_2}\mathbf C$. Se $M\equiv 0$, derivando si ottiene $\mathbf t(s)\mathbin{\wedge_2}\mathbf C=0$ per ogni $s$, cioè $\mathbf C$ è parallelo a $\mathbf t(s)$ per ogni $s$. Per $s=\pi a/2$ e $s=\pi a$ si ha rispettivamente $\mathbf t=-\mathbf e_1$ e $\mathbf t=-\mathbf e_2$; quindi $\mathbf C$ è parallelo sia a $\mathbf e_1$ sia a $\mathbf e_2$, e dunque $\mathbf C=\mathbf 0$. Ne segue $M\equiv c$, e $M\equiv 0$ dà $c=0$. $\square$
La conclusione riguarda la fune scarica; non si estende all’anello caricato dalle due forze dell’esempio.
Osservazione (asta aperta e anello chiuso). Per un mezzo con estremità, le condizioni (2.19)–(2.20) e le equazioni locali determinano gli sforzi interni a partire dalle azioni esterne (Proposizione 2.4, punto 1). Per una curva chiusa non vi sono estremità: la condizione di raccordo in $s=0\equiv\ell$ restituisce le condizioni di equilibrio globale dei carichi, ma non fissa le costanti di integrazione.
Per un anello elastico lineare la selezione dello stato interno richiede anche le leggi costitutive (Capitolo 3) e la compatibilità cinematica. Se la configurazione naturale è priva di sforzi, non vi sono deformazioni imposte e l’energia elastica è definita positiva, ci si attende che lo stato dell’anello scarico sia quello nullo; questo risultato non è dimostrato in questa sezione.
← 2.5 Alcune proprietà generali degli sforzi interni · Indice · 2.7 Schemi statici fondamentali →