4.4 Statica delle barre inflessibili o non flesse
← 4.3 Statica dei fili · Indice · 4.5 Statica delle aste e degli archi elasticamente flessibili →
Orientamento
La sezione formula il problema ai limiti per le barre rettilinee sollecitate soltanto a trazione o compressione e lo applica alla colonna pesante e alla trave in calcestruzzo precompresso.
Nota editoriale sulle formule. Alcune etichette testuali e alcuni simboli risultano corrotti nella fonte digitale. Le formule sono conservate senza ricostruzioni congetturali.
Contenuti
- 4.4.1 Il problema ai limiti
-
Ipotesi generali
-
Possibili condizioni ai limiti
-
Equazioni di equilibrio
-
Leggi costitutive
- 4.4.2 Il problema della colonna pesante
-
Caso incastro-libero
-
Caso incastro-incastro
- 4.4.3 Il problema della trave in cemento armato precompresso
4.4.1 Il problema ai limiti
Ipotesi generali
Studiamo mezzi curvilinei la cui configurazione di equilibrio è rettilinea e nei quali l’unico sforzo interno non nullo è lo sforzo normale. Ciò accade quando il mezzo è inflessibile e conserva la curvatura di riferimento nulla, oppure quando carichi e vincoli producono soltanto trazione o compressione e la configurazione rettilinea è stabile. Il problema ai limiti si riduce allora a un’equazione scalare e può essere analizzato anche per leggi costitutive non lineari o viscoelastiche.
\[\mathbf{x}(S)=\mathbf{x}_{0}+\mathrm{s}(S)\mathbf{t} \quad \forall S \in \mathbb{C}_{R}=\left(0, \ell_{R}\right)\]Definizione 4.8 (Barre in trazione-compressione, senza flessione). In tutta questa sezione, consideriamo un mezzo curvilineo le cui configurazioni sono rettilinee. Indicando con \(\mathbf{t}\) il suo vettore tangente, la configurazione di equilibrio si può esprimere come
dove \(\mathbf{x}_0\) è la posizione dell’estremo \(S=0\). L’incognita cinematica è la funzione \(S\mapsto s(S)\), che assegna l’ascissa curvilinea nella configurazione di equilibrio al punto materiale di coordinata \(S\). Vale \(s(0)=0\) e la lunghezza corrente della barra è \(\ell=s(\ell_R)\). La deformazione estensionale soddisfa
\[\mathrm{s}^{\prime}(S)=1+\varepsilon(S) \quad \forall S \in\left(0, \ell_{R}\right)\]L’unico sforzo interno è lo sforzo normale, considerato funzione di \(S\),
\[\mathbf{R}(S)=N(S)\mathbf{t}, \quad M(S)=0 \quad \forall S \in \mathbb{C}_{R}=\left(0, \ell_{R}\right)\]Le differenze essenziali rispetto ai fili trattati nella sezione precedente sono:
- si ammettono stati nei quali lo sforzo normale è negativo, cioè di compressione;
- si considerano soltanto configurazioni di equilibrio rettilinee.
Possibili condizioni ai limiti
I problemi differiscono soprattutto per le condizioni agli estremi. La barra
- può essere vincolata nel punto \(\mathbf{x}_0\) oppure soggetta alla forza \(\mathcal{F}_0\mathbf{t}\) in \(S=0\);
- è soggetta a forze distribuite \(S\mapsto\mathbf{f}_R(S)=f_R(S)\mathbf{t}\);
- può essere soggetta a forze concentrate \(\mathcal{F}_{S_{i}}\mathbf{t}\) nei punti \(S_{i}\in\mathbb{P}_R\);
- può essere vincolata nel punto \(\mathbf{x}_\ell=\mathbf{x}_0+\ell\mathbf{t}\) oppure soggetta alla forza \(\mathcal{F}_\ell\mathbf{t}\) in \(S=\ell_R\).
Le forze possono dipendere dalla posizione corrente \(s(S)\) del punto di applicazione. Indichiamo con vincolato–vincolato, vincolato–libero, libero–vincolato e libero–libero i quattro casi: | | | | | | | — | — | — | — | — | | Tipo C.L. | fissata-fissata \(=\mathrm{FF}\) | fissata-libera \(=\mathrm{FL}\) | libera-fissata \(=\mathrm{LF}\) | libera-libera \(=\mathrm{LL}\) | | \(S=0\) | \(\mathbf{x}(0)=\mathbf{x}_0\) | \(\mathbf{x}(0)=\mathbf{x}_0\) | \(N^+(0) = -\mathcal{F}_0\) | \(N^+(0) = -\mathcal{F}_0\) | | \(S=\ell_R\) | \(\mathbf{x}(\ell_R)=\mathbf{x}_\ell\) | \(N^-(\ell_R)=\mathcal{F}_\ell\) | \(\mathbf{x}(\ell_R)=\mathbf{x}_\ell\) | \(N^-(\ell_R)=\mathcal{F}_\ell\) |
Tabella 4.3 — Condizioni agli estremi per i quattro tipi di problema.
Equazioni di equilibrio
In ogni caso, lo sforzo normale deve soddisfare le equazioni locali di equilibrio
\[\left\{\begin{array}{l} \frac{dN}{d S}(S)+f_R(S)=0 \quad \forall S \in (0, \ell_R) \setminus \mathbb{P}_R \tag{4.10}\\ \left[\!\left[ N \right]\!\right] (S_{i}) + \mathcal{F}_{S_{i}} = 0 \quad \forall S_{i} \in \mathbb{P}_R. \end{array}\right.\]Leggi costitutive
Considereremo leggi costitutive elastiche e viscoelastiche.
4.4.2 Il problema della colonna pesante
Consideriamo una colonna omogenea a sezione costante di area \(A\), costituita da un materiale di densità \(\rho_m\) e soggetta alla gravità uniforme \(\mathbf{g}=-g\mathbf{e}_2\), con \(g>0\). Non agiscono forze concentrate. Studiamo diverse condizioni agli estremi e diverse leggi costitutive. Poniamo \(\mathbf{t}=\epsilon\mathbf{e}_2\), con \(\epsilon=+1\) per una colonna orientata verso l’alto e \(\epsilon=-1\) per una colonna orientata verso il basso.
Caso incastro-libero
La colonna è vincolata in \(\mathbf{O}\) all’estremo \(S=0\) e libera all’altro estremo. Il caso libero–vincolato si tratta allo stesso modo, invertendo l’orientamento. L’equazione di equilibrio e la condizione al bordo in \(S=\ell_R\) sono
\[N'(S)-\epsilon \rho_m A g = 0 \quad \forall S\in(0, \ell_R), \quad N(\ell_R)=0.\]L’equilibrio determina lo sforzo normale indipendentemente dalla legge costitutiva:
\[N(S) = -\epsilon \rho_m A g (\ell_R - S) \qquad \forall S \in (0, \ell_R).\]La distribuzione coincide con quella di una colonna rigida: la sezione di coordinata \(S\) sostiene il peso del tratto compreso fra essa e l’estremo libero. La colonna è ovunque tesa se \(\epsilon=-1\) e ovunque compressa se \(\epsilon=+1\). La legge costitutiva interviene soltanto nel calcolo della configurazione \(S\mapsto s(S)\). Per un materiale elastico, la prova di trazione–compressione uniaxiale fornisce la legge costitutiva (cfr. sezione 3.3.2)
\[N = N_{ex}(\varepsilon) = w_{ex}'(\varepsilon)A\]Di conseguenza, tenendo conto della condizione al bordo in \(S=0\), la configurazione d’equilibrio deve soddisfare
\[w_{ex}'(s'(S)-1) = -\epsilon \rho_m g (\ell_R-S) \qquad \forall S\in(0, \ell_R), \quad s(0)=0\]La possibilità di risolvere la relazione dipende dalla monotonia della legge sforzo–deformazione. Se \(w_{ex}'\) è strettamente crescente, è invertibile e determina un unico valore di \(s'(S)\). Se non è monotona, come può avvenire nei materiali a memoria di forma, a uno stesso sforzo possono corrispondere più deformazioni; torneremo su questo caso nella sezione 5.5.2. Nel caso monotono basta invertire la legge e integrare:
\[s(S) = S + \int_0^S (w_{ex}')^{-1}\left(-\epsilon \frac{\rho_m g}{E} (\ell_R - \zeta)\right)d\zeta\]Ad esempio, prendendo una legge elastica lineare \(w_{ex}(\varepsilon)=\frac{1}{2} E \varepsilon^2\), si ottiene
\[s(S) = S - \frac{1}{2}\epsilon \rho_m g (2\ell_R - S) S\]In particolare, la lunghezza della colonna pesante all’equilibrio è
\[\frac{\ell}{\ell_R} = 1 - \epsilon \frac{\rho_m g \ell_{R}}{2E}\]Compare, come per il filo pesante, il rapporto adimensionale \(\rho_mg\ell_R/E\), in genere piccolo per le colonne e i materiali dell’ingegneria civile.
Caso incastro-incastro
La colonna è vincolata in \(\mathbf{O}\) per \(S=0\) e nel punto \(\mathbf{x}_\ell=\ell\mathbf{e}_2\) per \(S=\ell_R\). Possiamo limitarci a \(\epsilon=+1\), poiché il caso opposto si ottiene invertendo l’orientamento \(S\mapsto\ell_R-S\). L’equazione di equilibrio resta
\[N'(S) - \rho_m A g = 0 \qquad \forall S \in (0, \ell_R)\]ma non c’è più una condizione al bordo sulla forza. Il sistema è ora iperstatico: l’equilibrio non determina esattamente la ripartizione degli sforzi normali ma solo
\[N(S) = N_0 + \rho_m A g S \qquad \forall S \in (0, \ell_R)\]e la costante \(N_0\) resta da individuare. Per determinarla occorrono la legge di comportamento e le condizioni di vincolo. Nel caso elastico lineare \(N_{ex}(\varepsilon)=EA\varepsilon\):
\[s'(S) = 1 + \frac{N_0}{EA} + \frac{\rho_m g}{E} S \qquad \forall S \in (0, \ell_R)\]Le condizioni richiedono \(s(0)=0\) e \(s(\ell_R)=\ell\); quindi \(\int_0^{\ell_R} s'(S)d S = \ell\), uguaglianza da cui si ricava \(N_0\):
\[N_0 = EA\left( \frac{\ell}{\ell_R} - 1 \right) - \frac{1}{2}\rho_m A g \ell_R\]Sostituendo, la ripartizione degli sforzi normali è determinata completamente:
\[N(S) = EA \left(\frac{\ell}{\ell_R} - 1 \right) - \frac{1}{2}\rho_m A g (\ell_R - 2S) \qquad \forall S \in (0, \ell_R)\]Si ricava poi la configurazione di equilibrio con una semplice integrazione:
\[s(S) = \frac{S}{\ell_R}\ell - \frac{\rho_m g}{2E}S(\ell_R - S)\]Se \(\ell=\ell_R\), cioè se la distanza fra gli estremi coincide con la lunghezza naturale, la distribuzione dello sforzo normale non dipende dal modulo di Young. Riassumendo: Nel caso vincolato–vincolato la colonna è iperstatica, ma la legge costitutiva e la compatibilità determinano la distribuzione degli sforzi interni.
4.4.3 Il problema della trave in cemento armato precompresso
Il calcestruzzo è molto usato nelle costruzioni per il costo contenuto e la facilità di posa, ma possiede una resistenza a trazione assai minore di quella a compressione. La precompressione riduce le trazioni in esercizio mediante cavi d’acciaio preventivamente tesi. La tecnica fu sviluppata da Eugène Freyssinet a partire dal 1928. Lo scorrimento viscoso del calcestruzzo riduce nel tempo la tensione nei trefoli e quindi la precompressione. Analizziamo questo effetto per una trave rettilinea sollecitata soltanto assialmente. Descriveremo le varie fasi del procedimento supponendo che:
- i cavi d’acciaio sono linearmente elastici, con modulo di Young \(E_a\);
- il calcestruzzo è viscoelastico secondo il modello di Zener, con modulo istantaneo \(E_b^0\), modulo differito \(E_b^\infty\) e tempo caratteristico \(\tau\);
- il cavo d’acciaio, di sezione circolare, è disposto lungo il centro geometrico della sezione; \(A_a\) e \(A_b\) sono le aree dell’acciaio e del calcestruzzo.
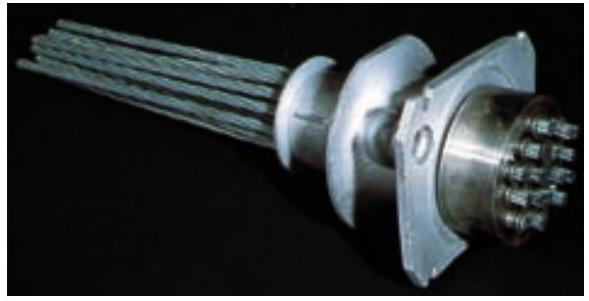
Cavo di precompressione.
Trave in calcestruzzo precompresso.
Si tratta di calcolare le tensioni nell’acciaio e nel cemento durante le diverse fasi della fabbricazione e dopo la messa in esercizio.
- Messa in tensione del cavo. Il cavo d’acciaio ha lunghezza naturale \(\ell_R^a\). La forza \(N_p\) lo allunga fino alla lunghezza \(\ell_R^b\). Indicando con \(\bar\varepsilon\) la predeformazione,
- Getto del calcestruzzo. Il calcestruzzo viene colato attorno all’acciaio mantenuto sotto la forza \(N_p\). Dopo l’indurimento è inizialmente scarico e la sua lunghezza naturale è \(\ell_R^b\).
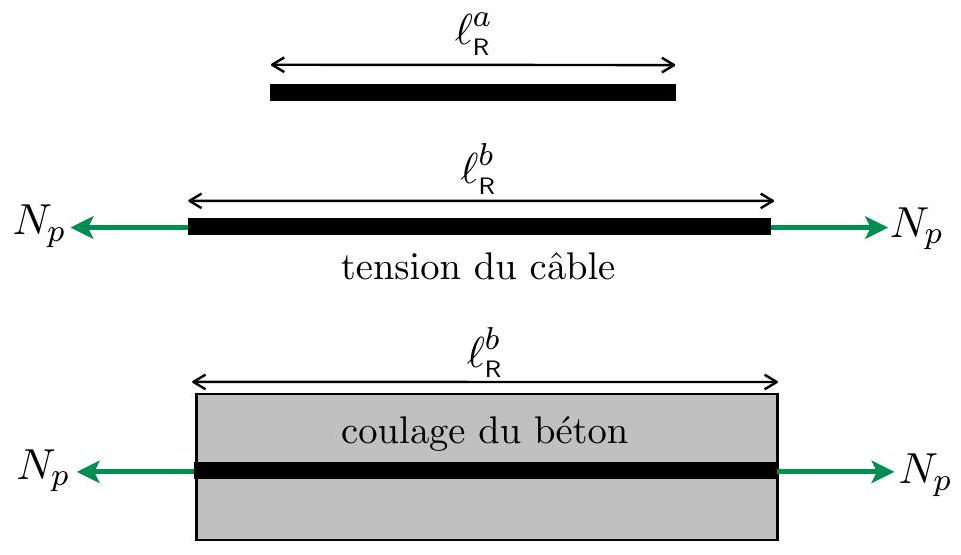
Figura 4.10 — Tensione del cavo e getto del calcestruzzo.
- Compressione iniziale del calcestruzzo. Rimuoviamo la forza esterna che tende il cavo. L’acciaio tende a recuperare la lunghezza naturale \(\ell_R^a\), ma l’aderenza con il calcestruzzo ne impedisce il completo rilassamento e comprime il calcestruzzo. Indichiamo con \(N_a^0\), \(N_b^0\) e \(\ell_0\) gli sforzi nell’acciaio e nel calcestruzzo e la lunghezza della trave al termine della fase. Poiché la trave è libera e non agiscono forze esterne,
La legge di elasticità dell’acciaio e la legge elastica istantanea del calcestruzzo (valida in questa fase, che dura breve tempo) danno
\[N_a^0=E_a A_a \left( \frac{\ell_0}{\ell_R^a}-1 \right), \quad N_b^0 = E_b^0 A_b \left( \frac{\ell_0}{\ell_R^b}-1 \right)\]Combinando queste tre relazioni (e tenendo conto della (4.11)), si ottengono le quantità richieste:
\[\ell_0 = \frac{1+\frac{N_p}{E_a A_a}}{1+\frac{N_p}{E_a A_a+E_b^0 A_b}} \ell_R^b, \qquad N_b^0 = -N_a^0 = -\frac{E_b^0 A_b}{E_a A_a + E_b^0 A_b + N_p} N_p \tag{4.12}\]In pratica, poiché l’acciaio deve restare elastico durante la pre-tensione, la deformazione \(\bar{\varepsilon}\) non può superare qualche \(10^{-3}\). Si possono quindi trascurare le variazioni di lunghezza e, trascurando \(N_p\) rispetto a \(E_a A_a + E_b^0 A_b\), la tensione di compressione nel calcestruzzo vale
\[\sigma_b^0 \approx -\frac{E_b^0\bar{\varepsilon}}{1+ \frac{E_b^0 A_b}{E_a A_a}}\]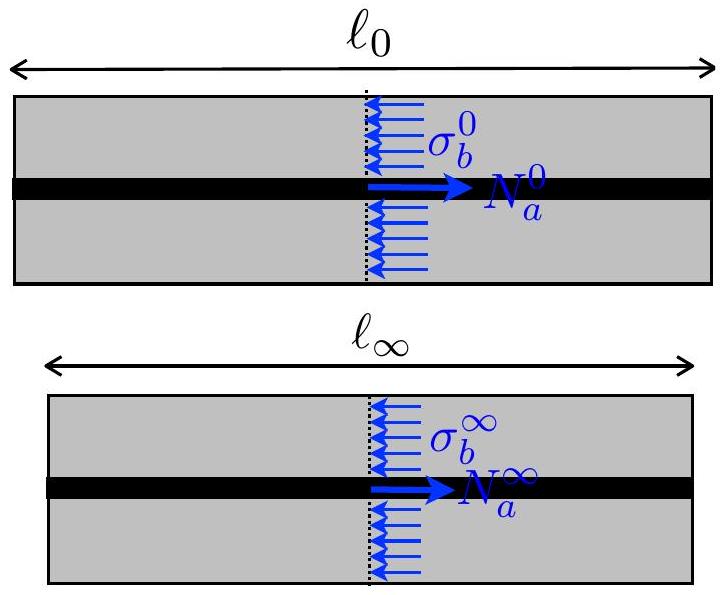
Figura 4.11 — Compressione istantanea del calcestruzzo e successiva perdita di precompressione per scorrimento viscoso.
- Scorrimento viscoso del calcestruzzo. Anche in assenza di forze esterne, il calcestruzzo compresso si deforma nel tempo. Nel modello di Zener, l’evoluzione dello sforzo normale è legata a quella della lunghezza mediante
con condizioni iniziali come appena calcolato,
\[N_b(0)=N_b^0, \qquad \ell(0) = \ell_0\]Poiché la trave è libera e l’acciaio viene considerato elastico,
\[N_a(t)+N_b(t) = 0, \qquad N_a(t) = E_a A_a \left(\frac{\ell(t)}{\ell_R^a}-1\right)\]Sostituendo \(\ell(t)\) in funzione di \(N_b(t)\) e sostituendo nella legge di Zener, si ottiene l’equazione differenziale per \(N_b(t)\):
\[(E_a A_a + E_b^\infty A_b + N_p) N_b(t) + (E_a A_a + E_b^0 A_b + N_p) \tau \dot{N}_b(t) = - E_b^\infty A_b N_p \tag{4.13}\]La soluzione, tenendo conto della condizione iniziale, è
\[N_b(t) = N_b^\infty + (N_b^0 - N_b^\infty) \exp(-t/ \tau_*)\]dove \(N_b^0\) è dato dalla (4.12), mentre lo sforzo differito \(N_b^\infty\) e il tempo caratteristico \(\tau_*\) valgono
\[N_b^\infty = -\frac{E_b^\infty A_b}{E_a A_a + E_b^\infty A_b + N_p} N_p, \quad \tau_* = \frac{E_a A_a + E_b^0 A_b + N_p}{E_a A_a + E_b^\infty A_b + N_p} \tau \tag{4.14}\]Se si trascura \(N_p\) rispetto a \(E_a A_a + E_b^\infty A_b\), la tensione differita di compressione del calcestruzzo vale
\[\sigma_b^\infty \approx -\frac{E_b^\infty \bar{\varepsilon}}{1 + \frac{E_b^\infty A_b}{E_a A_a}}\]Confrontando con lo sforzo istantaneo \(\sigma_b^0\) e usando \(E_b^\infty<E_b^0\), otteniamo \(|\sigma_b^\infty|<|\sigma_b^0|\): lo scorrimento viscoso riduce la compressione prodotta dai cavi e quindi il margine rispetto alla fessurazione per trazione. Valutiamo gli ordini di grandezza. Il rapporto \(A_a/A_b\) fra le aree di acciaio e calcestruzzo non supera in genere il \(2\)–\(3\%\); il rapporto \(E_b^0/E_b^\infty\) può raggiungere \(3\), mentre \(E_a/E_b^0\) è circa \(5\). Gli acciai ad alta resistenza consentono predeformazioni di pochi millesimi. Ponendo \(E_b^0=4\times10^{10}\,\mathrm{Pa}\), \(E_b^0/E_b^\infty=3\), \(E_a/E_b^0=5\), \(A_a/A_b=2\%\) e \(\bar\varepsilon=3\times10^{-3}\), si ottiene
\[\sigma_b^0 = -10,9\,\mathrm{MPa},\quad \sigma_b^\infty = -9,2\,\mathrm{MPa}\]cioè una perdita di precompressione del 15\% a causa del fluage.
Note della lezione del 2026-10-21
Barra vincolata–vincolata con carico assiale distribuito
Il caso incastro-incastro della colonna pesante (Sezione 4.4.2) si estende a un carico assiale distribuito qualsiasi. Usiamo le notazioni della Sezione 4.4.1 e lo spostamento assiale
\[u(S):=\mathrm{s}(S)-S,\qquad S\in(0,\ell_{\mathrm R}),\]per il quale $\varepsilon=\mathrm s^{\prime}-1=u^{\prime}$.
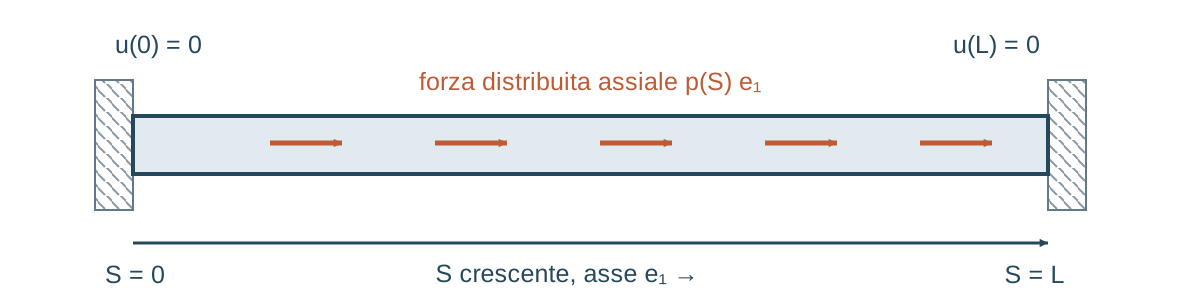
Barra vincolata a entrambi gli estremi e soggetta a un carico assiale distribuito. Nella figura $L$ indica la lunghezza naturale $\ell_{\mathrm R}$ e $p(S)$ la densità $f_{\mathrm R}(S)$.
\[N(S)=C-\int_0^S f_{\mathrm R}(\zeta)\,d\zeta,\qquad C=\frac{1}{\ell_{\mathrm R}}\int_0^{\ell_{\mathrm R}}(\ell_{\mathrm R}-\zeta)\,f_{\mathrm R}(\zeta)\,d\zeta,\qquad u(S)=\frac{1}{EA}\int_0^S N(\zeta)\,d\zeta,\]Proposizione (barra vincolata–vincolata, carico assiale qualsiasi). Consideriamo una barra della Definizione 4.8 con condizioni agli estremi di tipo FF e distanza fra i vincoli pari alla lunghezza naturale, $\ell=\ell_{\mathrm R}$, cioè $u(0)=u(\ell_{\mathrm R})=0$. Supponiamo che la legge costitutiva sia elastica lineare, $N=EA\,\varepsilon$ con $EA\gt 0$ costante, che le forze distribuite siano $f_{\mathrm R}(S)\,\mathbf t$ con $f_{\mathrm R}$ integrabile e assegnata in funzione di $S$, e che non agiscano forze concentrate. Allora l’unica soluzione possibile del problema è
Essa è ammissibile se $1+N/EA\gt 0$ in $(0,\ell_{\mathrm R})$, cioè se $\mathrm s^{\prime}=1+\varepsilon\gt 0$. Le forze esercitate dai vincoli sulla barra sono $-N(0)\,\mathbf t$ in $S=0$ e $N(\ell_{\mathrm R})\,\mathbf t$ in $S=\ell_{\mathrm R}$.
Dimostrazione. In assenza di forze concentrate, la (4.10) si riduce a $N^{\prime}+f_{\mathrm R}=0$ in $(0,\ell_{\mathrm R})$; integrando si ottiene l’espressione di $N$ con $C:=N(0)$, intesa come limite per $S\downarrow 0$. L’equilibrio da solo non determina $C$: il problema è iperstatico. La legge costitutiva dà $u^{\prime}=N/EA$ e, con $u(0)=0$, l’espressione di $u$. La condizione $u(\ell_{\mathrm R})=0$ equivale allora a
\[0=\int_0^{\ell_{\mathrm R}}N(S)\,dS=C\,\ell_{\mathrm R}-\int_0^{\ell_{\mathrm R}}\!\!\int_0^S f_{\mathrm R}(\zeta)\,d\zeta\,dS=C\,\ell_{\mathrm R}-\int_0^{\ell_{\mathrm R}}(\ell_{\mathrm R}-\zeta)\,f_{\mathrm R}(\zeta)\,d\zeta,\]dove l’ultimo passaggio scambia l’ordine di integrazione sul triangolo $0\lt\zeta\lt S\lt\ell_{\mathrm R}$. Questa equazione determina $C$ in modo unico, e con esso $N$ e $u$. Infine, per le condizioni della Tabella 4.3, $N^{+}(0)$ è l’opposto della forza applicata in $S=0$ e $N^{-}(\ell_{\mathrm R})$ è la forza applicata in $S=\ell_{\mathrm R}$; nei punti vincolati queste forze sono le reazioni dei vincoli. $\square$
Legge costitutiva e compatibilità degli spostamenti risolvono quindi l’indeterminazione statica.
Esempio (carico uniforme). Sia $f_{\mathrm R}(S)=p_0$ costante, con $p_0\gt 0$: il carico è diretto come $\mathbf t$.
La proposizione dà $C=p_0\ell_{\mathrm R}/2$ e
\[N(S)=p_0\Bigl(\frac{\ell_{\mathrm R}}{2}-S\Bigr),\qquad u(S)=\frac{p_0}{2EA}\,S\,(\ell_{\mathrm R}-S),\qquad u_{\max}=u\Bigl(\frac{\ell_{\mathrm R}}{2}\Bigr)=\frac{p_0\,\ell_{\mathrm R}^2}{8EA}.\]La metà $0\lt S\lt\ell_{\mathrm R}/2$ è tesa, la metà $\ell_{\mathrm R}/2\lt S\lt\ell_{\mathrm R}$ è compressa, e lo sforzo normale si annulla in $S=\ell_{\mathrm R}/2$. Le forze esercitate dai due vincoli sono uguali, $-N(0)\,\mathbf t=N(\ell_{\mathrm R})\,\mathbf t=-\tfrac12p_0\ell_{\mathrm R}\,\mathbf t$, entrambe opposte al carico; la loro somma con il carico totale $p_0\ell_{\mathrm R}\,\mathbf t$ è nulla, come richiede l’equilibrio globale. Si verificano direttamente $u(0)=u(\ell_{\mathrm R})=0$ e $N=EA\,u^{\prime}$.
\[N(S)=\rho_mAg\Bigl(S-\frac{\ell_{\mathrm R}}{2}\Bigr),\qquad \mathrm{s}(S)=S-\frac{\rho_m g}{2E}\,S\,(\ell_{\mathrm R}-S).\]Corollario (colonna pesante vincolata–vincolata). Per la colonna della Sezione 4.4.2 orientata verso l’alto, $\mathbf t=\mathbf e_2$, con estremi a distanza $\ell=\ell_{\mathrm R}$, il carico è $f_{\mathrm R}=-\rho_mAg$ e l’esempio precedente con $p_0=-\rho_mAg$ dà
Dimostrazione. Si sostituisce $p_0=-\rho_mAg$ nelle formule dell’esempio e si usa $\mathrm s=S+u$. $\square$
La metà inferiore è compressa, la metà superiore è tesa. I due vincoli esercitano la stessa forza verso l’alto, $\tfrac12\rho_mAg\ell_{\mathrm R}\,\mathbf e_2$, e insieme sostengono il peso $\rho_mAg\ell_{\mathrm R}$. Le formule coincidono con quelle della Sezione 4.4.2 per $\ell=\ell_{\mathrm R}$: lo sforzo normale non dipende dal modulo di Young, mentre lo spostamento è proporzionale a $1/E$.
← 4.3 Statica dei fili · Indice · 4.5 Statica delle aste e degli archi elasticamente flessibili →