6.1 Cinematica dei mezzi curvilinei
← 5.5 Stabilità degli stati di equilibrio dei sistemi conservativi · Indice · 6.2 Il principio fondamentale della dinamica e le equazioni del moto →
Orientamento
La sezione richiama le descrizioni lagrangiana ed euleriana del moto e introduce la cinematica delle onde di discontinuità.
Contenuti
- 6.1.1 Richiami
- Descrizione lagrangiana del moto
- 6.1.2 Descrizione euleriana del movimento
- 6.1.3 Onde d’urto e onde di accelerazione
- Descrizione lagrangiana
- Descrizione euleriana
- Confronto fra le due descrizioni
Nota editoriale sulle formule. Le formule sono conservate dalla fonte digitale; eventuali etichette testuali anomale non sono ricostruite per congettura.
Salvo indicazione contraria, scegliamo come origine dei tempi l’istante iniziale del moto, \(t=0\).
6.1.1 Richiami
I concetti fondamentali della cinematica dei mezzi curvilinei sono stati introdotti nel capitolo 1. Ne richiamiamo qui gli elementi essenziali e li completiamo con la cinematica delle onde di discontinuità, che svolge un ruolo centrale nella dinamica.
Descrizione lagrangiana del movimento
Nella descrizione lagrangiana seguiamo i punti materiali durante il moto. Ogni punto è identificato dalla sua ascissa curvilinea \(S\) nella configurazione di riferimento \(S\mapsto\mathbf{x}_{\mathrm{R}}(S)\). Il moto è descritto dall’applicazione
\[(S, t) \mapsto \mathbf{x}(S, t), \quad(S, t) \in \mathbb{C}_{\mathrm{R}} \times[0, \infty)\]dove \(\mathbf{x}(S,t)\) è la posizione all’istante \(t\) del punto materiale di coordinata \(S\). Le principali grandezze cinematiche si ottengono per derivazione e sono raccolte nella Tabella 6.1. | | | | | — | — | — | | Grandezza | Simbolo | Relazione | | Velocità | \(\mathbf{v}\) | \(\mathbf{v}=\dot{\mathbf{x}}=\dot{\boldsymbol{\xi}}\) | | Accelerazione | \(\boldsymbol{\gamma}\) | \(\boldsymbol{\gamma}=\dot{\mathbf{v}}=\ddot{\mathbf{x}}=\ddot{\boldsymbol{\xi}}\) | | Velocità dell’ascissa curvilinea | \(\dot{\mathrm{s}}\) | \(\dot{\mathrm{s}}^{\prime}=\mathbf{v}^{\prime}\cdot\mathbf{t}\) | | Velocità di deformazione estensionale | \(\dot{\varepsilon}\) | \(\dot{\varepsilon}=\dot{\mathrm{s}}^{\prime}=\mathbf{v}^{\prime}\cdot\mathbf{t}\) | | Velocità angolare | \(\dot{\omega}\) | \(\dot{\omega}\|\mathbf{x}^{\prime}\|=\mathbf{v}^{\prime}\cdot\mathbf{n}\) |
Tabella 6.1 — Principali grandezze cinematiche nella descrizione lagrangiana. L’apice indica la derivata rispetto a \(S\), il punto la derivata rispetto a \(t\).
6.1.2 Descrizione euleriana del movimento
Nella descrizione euleriana, a ogni istante la configurazione è una curva parametrizzata mediante la sua ascissa curvilinea:
\[(s, t) \mapsto \mathbf{x}(s, t), \quad t>0, \quad s \in \mathbb{C}(t)\]L’intervallo \(\mathbb{C}(t)\) è in generale dipendente dal tempo, perché la lunghezza corrente \(\ell(t)\) è incognita. Inoltre, lo stesso valore geometrico di \(s\) può corrispondere a punti materiali diversi in istanti diversi. Per ricostruire il moto dei punti materiali occorre assegnare anche la velocità euleriana dell’ascissa curvilinea
\[(s, t) \mapsto v(s, t)\]che misura la velocità con cui il punto materiale attraversa la coordinata \(s\). L’ascissa corrente \(\mathrm{s}(S,t)\) del punto materiale \(S\) si ottiene integrando
\[\frac{\partial \mathrm{s}}{\partial t}(S, t)=v(\mathrm{s}(S, t), t), \quad \mathrm{s}(S, 0)=S\]avendo assunto coincidenti la configurazione iniziale e quella di riferimento. Il campo \(v\) definisce la derivata materiale
\[\frac{D}{D t}:=\frac{\partial}{\partial t}+v \frac{\partial}{\partial s} \quad \text {(sostanza materiale)} \tag{6.1}\]che misura la variazione nel tempo di una grandezza seguendo il punto materiale. Le principali relazioni euleriane sono raccolte nella Tabella 6.2.
Osservazione. Se il mezzo è inestensibile, \(s=S\), le descrizioni lagrangiana ed euleriana coincidono e \(v=0\).
| Grandezza | Simbolo | Relazione |
| Velocità | \(\mathbf{v}\) | \(\mathbf{v}=D\mathbf{x}/Dt\) |
| Accelerazione | \(\boldsymbol{\gamma}\) | \(\boldsymbol{\gamma}=D\mathbf{v}/Dt\) |
| Velocità dell’ascissa curvilinea | \(v\) | \(v=Ds/Dt\) |
| Velocità di deformazione estensionale | \(\partial v/\partial s\) | \(\partial v/\partial s=(\partial\mathbf{v}/\partial s)\cdot\mathbf{t}\) |
| Velocità angolare | \(D\alpha/Dt\) | \(D\alpha/Dt=(\partial\mathbf{v}/\partial s)\cdot\mathbf{n}\) |
Tabella 6.2 — Principali grandezze cinematiche nella descrizione euleriana. Tutti i campi dipendono da \((s,t)\).
6.1.3 Onde d’urto e onde di accelerazione
La velocità e l’accelerazione dei punti materiali non sono sempre funzioni regolari dello spazio e del tempo. Quando una discontinuità si propaga nel mezzo, parliamo di onda di discontinuità. Se è discontinua la velocità, l’onda è detta onda d’urto; se la velocità è continua ma l’accelerazione è discontinua, parliamo di onda di accelerazione. In entrambi i casi la posizione, e quindi lo spostamento, resta continua.
Descrizione lagrangiana
\[0<\dot{x}_{3,o}(t)<\infty.\]Definizione 6.1. Nella descrizione lagrangiana un’onda di discontinuità è individuata dalla funzione \(t\mapsto S_{o}(t)\), che indica il punto materiale attraversato dall’onda all’istante \(t\). Supponiamo tale funzione continua e derivabile a tratti. La quantità \(\dot{x}_{3,o}(t)\) è la velocità di propagazione rispetto alla materia, ossia la distanza di riferimento percorsa dall’onda per unità di tempo. Supponiamo
Sia \(G\) una grandezza lagrangiana discontinua attraverso l’onda. Definiamo i valori a sinistra e a destra, orientati nel verso crescente dell’ascissa materiale, mediante
\[\mathrm{G}^{ \pm}\left(S_{o}(t), t\right):=\lim _{h \downarrow 0} \mathrm{G}\left(S_{o}(t) \pm h, t\right).\]Poiché l’onda si propaga, gli stessi valori possono essere interpretati come i limiti temporali prima e dopo il passaggio dell’onda sul punto materiale:
\[\mathrm{G}^{ \pm}\left(S_{o}(t), t\right)=\lim _{h \downarrow 0} \mathrm{G}\left(S_{o}(t), t \mp h\right)\]Definiamo il salto \([\![G]\!]\) e il valore medio \(\langle G\rangle\) attraverso l’onda. Assegnata la traiettoria \(S_{o}(t)\), essi sono funzioni del solo tempo:
\[\left[\!\left[ \mathrm{G} \right]\!\right](t):=\mathrm{G}^{+}\left(S_{o}(t), t\right)-\mathrm{G}^{-}\left(S_{o}(t), t\right), \quad\langle\mathrm{G}\rangle(t):=\frac{1}{2}\left(\mathrm{G}^{+}\left(S_{o}(t), t\right)+\mathrm{G}^{-}\left(S_{o}(t), t\right)\right).\]La derivata temporale del salto e del valore medio si esprime mediante i salti e i valori medi delle derivate spaziali e temporali.
\[\frac{d}{d t} \left[\!\left[ \mathrm{G} \right]\!\right]=\dot{x}_{3,o} \left[\!\left[ \mathrm{G}^{\prime} \right]\!\right]+\left[\!\left[ \dot{\mathrm{G}} \right]\!\right], \quad \frac{d}{d t}\langle\mathrm{G}\rangle=\dot{x}_{3,o}\left\langle\mathrm{G}^{\prime}\right\rangle+\langle\dot{\mathrm{G}}\rangle \tag{6.2}\]Proposizione 6.1 (Compatibilità cinematica nella descrizione lagrangiana). Sia \(G\) una grandezza discontinua lungo l’onda \(t\mapsto S_{o}(t)\) e supponiamo esistenti i limiti laterali di \(G\), \(G^{\prime}\) e \(\dot G\). Allora
Dimostrazione. Commutando la derivazione temporale con il limite laterale e applicando la regola della catena, otteniamo
\[\begin{aligned} \frac{d}{d t} \mathrm{G}^{ \pm}\left(S_{o}(t), t\right) &:=\frac{d}{d t} \lim _{h \downarrow 0} \mathrm{G}\left(S_{o}(t) \pm h, t\right)=\lim _{h \downarrow 0} \frac{d}{d t} \mathrm{G}\left(S_{o}(t) \pm h, t\right) \\ & =\lim _{h \downarrow 0} \mathrm{G}^{\prime}\left(S_{o}(t) \pm h, t\right) \dot{x}_{3,o}(t)+\lim _{h \downarrow 0} \dot{\mathrm{G}}\left(S_{o}(t) \pm h, t\right) \\ & =\mathrm{G}^{\prime \pm}\left(S_{o}(t), t\right) \dot{x}_{3,o}(t)+\dot{\mathrm{G}}^{ \pm}\left(S_{o}(t), t\right) \end{aligned}\]Prendendo la differenza o la media delle due relazioni si ottiene la tesi. Le condizioni di compatibilità permettono di collegare i salti delle derivate della posizione in corrispondenza di onde d’urto e onde di accelerazione.
\[\left[\!\left[ \dot{\mathbf{x}} \right]\!\right]+\dot{x}_{3,o} \left[\!\left[ \mathbf{x}^{\prime} \right]\!\right]=\mathbf{0}\]Proposizione 6.2 (Compatibilità per onde d’urto e onde di accelerazione). Attraverso un’onda d’urto la posizione \(\mathbf{x}\) è continua; pertanto i salti di \(\dot{\mathbf{x}}\) e \(\mathbf{x}^{\prime}\) soddisfano
Se inoltre la tangente \(\mathbf{t}\) è continua, il salto di velocità è tangenziale e si lega al salto della deformazione estensionale mediante
\[\left[\!\left[ \mathbf{v} \right]\!\right]+\dot{x}_{3,o} \left[\!\left[ \varepsilon \right]\!\right] \mathbf{t}=\mathbf{0}\]Attraverso un’onda di accelerazione \(\mathbf{x}\), \(\dot{\mathbf{x}}\) e \(\mathbf{x}^{\prime}\) sono continui. I salti delle derivate seconde soddisfano
\[\left[\!\left[ \dot{\mathbf{x}}^{\prime} \right]\!\right]+\dot{x}_{3,o} \left[\!\left[ \mathbf{x}^{\prime \prime} \right]\!\right]=\mathbf{0}, \quad \left[\!\left[ \ddot{\mathbf{x}} \right]\!\right]-\dot{x}_{3,o}^{2} \left[\!\left[ \mathbf{x}^{\prime \prime} \right]\!\right]=\mathbf{0}.\]Se inoltre tangente \(\mathbf{t}\) e curvatura \(C\) sono continue, anche \(\varepsilon\) è continua; il salto di accelerazione è tangenziale e soddisfa
\[\left[\!\left[ \gamma \right]\!\right]=\dot{x}_{3,o}^{2} \left[\!\left[ \varepsilon^{\prime} \right]\!\right] \mathbf{t}\]Dimostrazione. Per un’onda d’urto, la prima relazione segue dalla (6.2) applicata a \(\mathbf{x}\) e da \([\![\mathbf{x}]\!]=\mathbf{0}\). Usando \(\mathbf{v}=\dot{\mathbf{x}}\) e \(\mathbf{x}^{\prime}=(1+\varepsilon)\mathbf{t}\), la continuità di \(\mathbf{t}\) fornisce la seconda relazione. Per un’onda di accelerazione, poiché \([\![\mathbf{x}]\!]=[\![\dot{\mathbf{x}}]\!]=[\![\mathbf{x}^{\prime}]\!]=\mathbf{0}\), la (6.2) dà
\[\left[\!\left[ \dot{\mathbf{x}}^{\prime} \right]\!\right]+\dot{x}_{3,o} \left[\!\left[ \mathbf{x}^{\prime \prime} \right]\!\right]=\mathbf{0}, \quad \left[\!\left[ \ddot{\mathbf{x}} \right]\!\right]+\dot{x}_{3,o} \left[\!\left[ \dot{\mathbf{x}}^{\prime} \right]\!\right]=\mathbf{0}\]Sostituendo la prima relazione nella seconda ricaviamo \([\![\ddot{\mathbf{x}}]\!]-\dot{x}_{3,o}^{2}[\![\mathbf{x}^{\prime\prime}]\!]=\mathbf{0}\). Inoltre, da \(\mathbf{x}^{\prime}=(1+\varepsilon)\mathbf{t}\) e \(\mathbf{t}^{\prime}=(1+\varepsilon)C\mathbf{n}\) segue
\[\mathbf{x}^{\prime \prime}=\varepsilon^{\prime} \mathbf{t}+(1+\varepsilon)^{2} C\mathbf{n}\]La continuità di \(\mathbf{t}\) e \(\mathbf{x}^{\prime}\) implica \([\![\varepsilon]\!]=0\); se anche \(C\) è continua, allora \([\![\mathbf{x}^{\prime\prime}]\!]=[\![\varepsilon^{\prime}]\!]\mathbf{t}\). Segue la formula per il salto dell’accelerazione.
Descrizione euleriana
Nella descrizione euleriana l’onda è individuata dalla funzione \(t\mapsto s_o(t)\), che fornisce l’ascissa curvilinea corrente attraversata all’istante \(t\). La derivata \(\dot{s}_o(t)\) è la velocità di propagazione rispetto allo spazio, ossia la distanza corrente percorsa dall’onda per unità di tempo. Le condizioni di compatibilità per grandezze euleriane discontinue si ricavano come nel caso lagrangiano.
\[\frac{d}{d t} \left[\!\left[ \mathrm{G} \right]\!\right]=\dot{\mathrm{s}}_{o} \left[\!\left[ \frac{\partial \mathrm{G}}{\partial s} \right]\!\right]+\left[\!\left[ \frac{\partial \mathrm{G}}{\partial t} \right]\!\right], \quad \frac{d}{d t}\langle\mathrm{G}\rangle=\dot{\mathrm{s}}_{o}\left\langle\frac{\partial \mathrm{G}}{\partial s}\right\rangle+\left\langle\frac{\partial \mathrm{G}}{\partial t}\right\rangle.\]Esercizio 6.1. Dimostrare, per una grandezza euleriana \(G\), le relazioni
Dedurre inoltre che, se la tangente è continua, il salto di velocità attraverso un’onda d’urto è tangenziale e vale \([\![\mathbf{v}]\!]=\dot{s}_{o}[\![v]\!]\mathbf{t}\).
Confronto fra le due descrizioni
Le descrizioni lagrangiana ed euleriana sono collegate dall’applicazione \((S,t)\mapsto\mathrm{s}(S,t)\), che associa all’ascissa materiale l’ascissa curvilinea corrente:
\[\mathrm{s}_{o}(t)=\mathrm{s}\left(S_{o}(t), t\right).\]Derivando rispetto al tempo otteniamo la relazione fra le due velocità di propagazione:
\[\dot{\mathrm{s}}_{o}(t)=\dot{x}_{3,o}(t)\left(\frac{\partial \mathrm{s}}{\partial S}\right)^{ \pm}\left(S_{o}(t), t\right)+\left(\frac{\partial \mathrm{s}}{\partial t}\right)^{ \pm}\left(S_{o}(t), t\right), \tag{6.3}\]Nella relazione compaiono la deformazione estensionale e la velocità euleriana dell’ascissa, che possono essere discontinue attraverso un’onda d’urto.
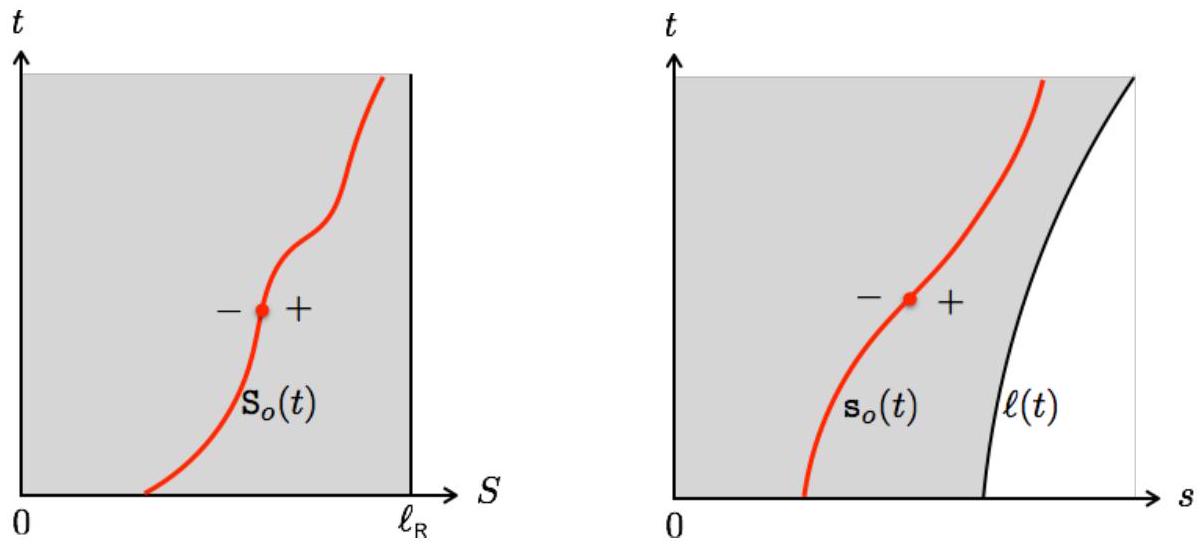
Figura 6.1 — Cinematica di un’onda di discontinuità nelle descrizioni lagrangiana (a sinistra) ed euleriana (a destra).
← 5.5 Stabilità degli stati di equilibrio dei sistemi conservativi · Indice · 6.2 Il principio fondamentale della dinamica e le equazioni del moto →