6.5 Vibrazioni delle aste elastiche
← 6.4 Dinamica dei fili inestensibili · Indice · Appendice A: Alcuni richiami di meccanica →
Orientamento
La sezione studia le vibrazioni libere di un’asta rettilinea e introduce la decomposizione modale e la risonanza forzata.
Contenuti
- 6.5.1 Vibrazioni libere intorno a una configurazione naturale rettilinea
- Ipotesi e definizioni
- Equazioni
- Soluzione
- Dipendenza dalle condizioni agli estremi
- 6.5.2 Vibrazioni forzate e risonanza
- Problema
- Equazioni
- Decomposizione modale
- Soluzione
- Conclusioni
Nota editoriale sulle formule. Alcune formule della fonte digitale presentano simboli o etichette sospetti. Sono conservate senza ricostruzioni congetturali.
La dinamica di aste e archi dotati di rigidezza flessionale è più complessa di quella dei fili o delle barre in trazione–compressione.
6.5.1 Vibrazioni libere intorno a una configurazione naturale rettilinea
Assunzioni e definizioni
Consideriamo un’asta elastica omogenea di lunghezza naturale \(\ell_{\mathrm{R}}\) e densità lineare \(\varrho_{\mathrm{R}}\). Scegliamo gli assi in modo che la configurazione naturale di riferimento sia
\[\mathbf{x}_{\mathrm{R}}(S)=S \mathbf{e}_{1}, \quad S \in\left(0, \ell_{\mathrm{R}}\right).\]Studiamo piccoli moti attorno alla configurazione naturale, in assenza di forze distribuite e concentrate, con condizioni omogenee agli estremi.
Definizione 6.5 (Moto libero). Un piccolo moto di un’asta elastica attorno alla configurazione naturale rettilinea è libero se soddisfa le proprietà seguenti.
- Tutti i punti si muovono in fase:
dove \(\varphi\) è la funzione di fase, non identicamente nulla, e \(\bar{\boldsymbol{\xi}}\) è la forma modale, anch’essa non identicamente nulla.
- Il moto soddisfa le equazioni linearizzate in assenza di azioni esterne.
- Il moto soddisfa condizioni omogenee agli estremi, cioè condizioni cinematiche o statiche già soddisfatte dalla configurazione naturale.
Le tre richieste hanno ruoli distinti.
- Il moto in fase conduce a oscillazioni armoniche e alle nozioni di pulsazione propria e modo proprio.
- La teoria modale qui sviluppata dipende dalla linearizzazione. I moti liberi si mantengono senza apporto di energia esterna.
- Pulsazioni e modi propri dipendono dalle condizioni agli estremi.
Equazioni
Scomponiamo la forma modale nelle componenti assiale e trasversale:
\[\overline{\boldsymbol{\xi}}(S)=\overline{u}(S) \mathbf{e}_{1}+\overline{w}(S) \mathbf{e}_{2}.\]Nell’ipotesi di piccoli spostamenti usiamo le espressioni linearizzate di deformazione e rotazione:
\[\varepsilon(S, t)=\varphi(t) \overline{u}^{\prime}(S), \quad \omega(S, t)=\varphi(t) \overline{w}^{\prime}(S), \quad \kappa(S, t)=\varphi(t) \overline{w}^{\prime \prime}(S)\]Assumiamo inoltre comportamento linearmente elastico e omogeneo:
\[N(S, t)=\mathrm{EA} \varepsilon(S, t), \quad M(S, t)=\mathrm{El} \kappa(S, t)\]In assenza di azioni distribuite, le equazioni del moto sono
\[\left\{\begin{array}{l} \mathbf{R}^{\prime}(S, t)-\varrho_{\mathrm{R}} \ddot{\mathbf{x}}(S, t)=\mathbf{0}, \\ M^{\prime}(S, t)+\left\|\mathbf{x}^{\prime}(S, t)\right\| T(S, t)=0, \end{array}\right.\]Esse valgono per ogni \(S\in(0,\ell_{\mathrm{R}})\) e \(t\). Linearizzando l’equilibrio dei momenti con \(\|\mathbf{x}^{\prime}\|\simeq1\) otteniamo
\[T(S, t)=-M^{\prime}(S, t)=-\mathrm{El} \varphi(t) \overline{w}^{\prime \prime \prime}(S).\]Sostituendo nelle equazioni delle forze, usando le leggi costitutive e proiettando sugli assi, ricaviamo
\[\left\{\begin{array}{l} \operatorname{EA} \varphi(t) \overline{u}^{\prime \prime}(S)-\varrho_{\mathrm{R}} \ddot{\varphi}(t) \overline{u}(S)=0, \tag{6.13}\\ \operatorname{El} \varphi(t) \overline{w}^{\prime \prime \prime \prime}(S)+\varrho_{\mathrm{R}} \ddot{\varphi}(t) \overline{w}(S)=0. \end{array}\right.\]Per fissare le idee assumiamo una cerniera in \(S=0\) e un appoggio semplice in \(S=\ell_{\mathrm{R}}\). Altri vincoli saranno considerati negli esercizi.
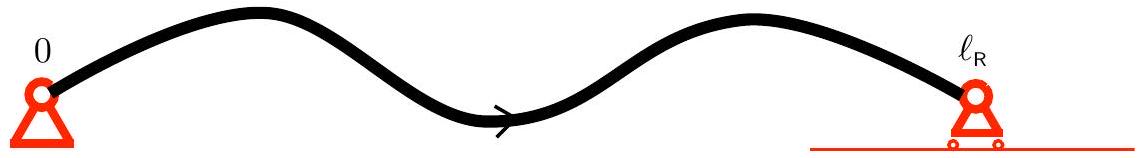
Figura 6.8 — Asta incernierata in \(S=0\) e semplicemente appoggiata in \(S=\ell_{\mathrm{R}}\).
Le condizioni agli estremi, nella teoria linearizzata, sono
\[\left\{\begin{aligned} \text {fissaggio con rotazione libera in} 0: & \varphi(t) \overline{u}(0)=0, \quad \varphi(t) \overline{w}(0)=0, \quad \varphi(t) \overline{w}^{\prime \prime}(0)=0; \\ \text {semplice supporto in} \ell: & \varphi(t) \overline{u}^{\prime}\left(\ell_{\mathrm{R}}\right)=0, \quad \varphi(t) \overline{w}\left(\ell_{\mathrm{R}}\right)=0, \quad \varphi(t) \overline{w}^{\prime \prime}\left(\ell_{\mathrm{R}}\right)=0. \end{aligned}\right.\tag{6.14}\]Le (6.13) e (6.14) governano i piccoli moti liberi per questi vincoli.
Soluzione
Procediamo per passi.
- Equazione della fase. Mostriamo che \(\varphi\) soddisfa un’equazione armonica.
a) Non può essere \(\ddot\varphi\equiv0\). In tal caso la (6.13) imporrebbe \(\bar{u}^{\prime\prime}=0\) e \(\bar{w}^{\prime\prime\prime\prime}=0\); le condizioni agli estremi darebbero \(\bar{u}=\bar{w}=0\), contro la definizione di modo proprio.
b) Esiste \(k\neq0\) tale che
\[\ddot{\varphi}(t)+\mathrm{k} \varphi(t)=0, \quad \forall t \tag{6.15}\]Poiché \(\bar{\boldsymbol{\xi}}\not\equiv\mathbf{0}\), almeno una fra \(\bar{u}\) e \(\bar{w}\) non è identicamente nulla. Se \(\bar{u}\not\equiv0\), scegliamo \(S_{0}\) con \(\bar{u}(S_{0})\neq0\) e poniamo
\[\mathrm{k}:=-\frac{\mathrm{EA} \overline{u}^{\prime \prime}\left(S_{0}\right)}{\varrho_{\mathrm{R}} \overline{u}\left(S_{0}\right)},\]La prima equazione di (6.13) dà allora \(\ddot\varphi+k\varphi=0\). Inoltre \(k\neq0\), perché \(\ddot\varphi\not\equiv0\). Se invece \(\bar{u}\equiv0\), allora \(\bar{w}\not\equiv0\); scegliendo \(S_{0}\) con \(\bar{w}(S_{0})\neq0\) e ponendo
\[\mathrm{k}:=\frac{\mathrm{E} \mid \overline{w}^{\prime \prime \prime \prime}\left(S_{0}\right)}{\varrho_{\mathrm{R}} \overline{w}\left(S_{0}\right)},\]la seconda equazione di (6.13) fornisce la stessa equazione per \(\varphi\), ancora con \(k\neq0\).
c) Usando \(\ddot\varphi=-k\varphi\), le equazioni del moto diventano
\[0=\varphi(t)\left(\mathrm{EA}^{\prime \prime}(S)+\varrho_{\mathrm{R}} \mathrm{k} \overline{u}(S)\right), \quad 0=\varphi(t)\left(\mathrm{EI}^{\prime \overline{w}^{\prime \prime \prime \prime}}(S)-\varrho_{\mathrm{R}} \mathrm{k} \overline{w}(S)\right)\]Poiché \(\varphi\not\equiv0\), scegliamo \(t_{0}\) con \(\varphi(t_{0})\neq0\). Le equazioni e le condizioni agli estremi implicano i due problemi disaccoppiati
\[\left\{\begin{array}{l} \mathrm{EA} \overline{u}^{\prime \prime}(S)+\varrho_{\mathrm{R}} \mathrm{k} \overline{u}(S)=0, \quad \forall S \in\left(0, \ell_{\mathrm{R}}\right), \tag{6.16}\\ \overline{u}(0)=0, \quad \overline{u}^{\prime}\left(\ell_{\mathrm{R}}\right)=0, \end{array}\right.\]e
\[\left\{\begin{array}{l} \mathrm{EI} \overline{w}^{\prime \prime \prime \prime}(S)-\varrho_{\mathrm{R}} \mathrm{k} \overline{w}(S)=0, \quad \forall S \in\left(0, \ell_{\mathrm{R}}\right), \tag{6.17}\\ \overline{w}(0)=0, \quad \overline{w}^{\prime \prime}(0)=0, \quad \overline{w}\left(\ell_{\mathrm{R}}\right)=0, \quad \overline{w}^{\prime \prime}\left(\ell_{\mathrm{R}}\right)=0. \end{array}\right.\]Il problema (6.16) governa i modi assiali; il problema (6.17) governa i modi flessionali.
d) Mostriamo che \(k>0\). Moltiplichiamo la (6.16) per \(\bar{u}\), la (6.17) per \(\bar{w}\), sommiamo e integriamo:
\[0=\int_{0}^{\ell_{\mathrm{R}}}\left(-\mathrm{EA}^{\prime \prime}(S) \overline{u}(S)+\mathrm{EI}^{\prime \prime \prime \prime}(S) \overline{w}(S)\right) d S-\mathrm{k} \int_{0}^{\ell_{\mathrm{R}}} \varrho_{\mathrm{R}}\left(\overline{u}(S)^{2}+\overline{w}(S)^{2}\right) d S \tag{6.18}\]Integrando per parti il termine assiale otteniamo
\[-\int_{0}^{\ell_{\mathrm{R}}} \mathrm{EA}^{\prime \prime}(S) \overline{u}(S) d S=+\int_{0}^{\ell_{\mathrm{R}}} \mathrm{EA}^{\prime}(S)^{2} d S-\left[\mathrm{EA}^{\prime}(S) \overline{u}(S)\right]_{0}^{\ell_{\mathrm{R}}}\]I termini al bordo si annullano per le condizioni agli estremi. Integrando due volte per parti il termine flessionale otteniamo
\[\begin{aligned} \int_{0}^{\ell_{\mathrm{R}}} \mathrm{El} \overline{w}^{\prime \prime \prime \prime}(S) \overline{w}(S) d S & =-\int_{0}^{\ell_{\mathrm{R}}} \mathrm{E} \mid \overline{w}^{\prime \prime \prime}(S) \overline{w}^{\prime}(S) d S+\left[\mathrm{EI} \overline{w}^{\prime \prime \prime}(S) \overline{w}(S)\right]_{0}^{\ell_{\mathrm{R}}} \\ & =+\int_{0}^{\ell_{\mathrm{R}}} \mathrm{EI} \overline{w}^{\prime \prime}(S)^{2} d S+\left[\mathrm{EI} \overline{w}^{\prime \prime \prime}(S) \overline{w}(S)\right]_{0}^{\ell_{\mathrm{R}}}-\left[\mathrm{EI} \overline{w}^{\prime \prime}(S) \overline{w}^{\prime}(S)\right]_{0}^{\ell_{\mathrm{R}}} \end{aligned}\]Anche qui i termini al bordo si annullano. Sostituendo nella (6.18) segue
\[0=\int_{0}^{\ell_{\mathrm{R}}}\left(\mathrm{EA}^{\prime}(S)^{2}+\mathrm{El}^{\prime} \overline{w}^{\prime \prime}(S)^{2}\right) d S-\mathrm{k} \int_{0}^{\ell_{\mathrm{R}}} \varrho_{\mathrm{R}}\left(\overline{u}(S)^{2}+\overline{w}(S)^{2}\right) d S\]Se \(k\leq0\), la relazione imporrebbe \(\bar{u}=\bar{w}=0\), assurdo. Quindi \(k>0\).
e) Poniamo \(k=\Omega^{2}\) con \(\Omega>0\). Dalla (6.15) segue
\[\varphi(t)=\mathrm{A} \sin \left(\Omega t+\varphi_{0}\right),\]dove \(A\neq0\) e \(\varphi_{0}\) sono costanti. Il moto è armonico e \(\Omega\) è la pulsazione propria. Possiamo ora riformulare il problema dei moti liberi.
Proposizione 6.10 (Problemi di vibrazione libera). La ricerca dei piccoli moti liberi di un’asta elastica rettilinea si riduce a due problemi agli autovalori disaccoppiati: uno per i modi assiali \(\bar{u}\) e le pulsazioni \(\Omega_{\mathrm{ex}}\), l’altro per i modi flessionali \(\bar{w}\) e le pulsazioni \(\Omega_{\mathrm{fl}}\). Per i vincoli cerniera–appoggio:
a) i modi assiali risolvono
\[\left\{\begin{array}{l} \overline{u} \not \equiv 0, \quad \Omega_{\mathrm{ex}}>0 \\ \mathrm{EA}^{\prime \prime}(S)+\varrho_{R} \Omega_{\mathrm{ex}}^{2} \overline{u}(S)=0, \quad \forall S \in\left(0, \ell_{R}\right) \\ \overline{u}(0)=0, \quad \overline{u}^{\prime}(\ell)=0 \end{array}\right.\]b) i modi flessionali risolvono
\[\left\{\begin{array}{l} \overline{w} \not \equiv 0, \quad \Omega_{\mathrm{fl}}>0, \\ \mathrm{El} \overline{w}^{\prime \prime \prime \prime}(S)-\varrho_{R} \Omega_{\mathrm{fl}}^{2} \overline{w}(S)=0, \quad \forall S \in\left(0, \ell_{R}\right), \\ \overline{w}(0)=\overline{w}^{\prime \prime}(0)=0, \quad \overline{w}(\ell)=\overline{w}^{\prime \prime}(\ell)=0 \end{array}\right.\]Dimostrazione. Sostituiamo nelle equazioni linearizzate un moto armonico \(u(S,t)=\bar{u}(S)\sin(\Omega t)\), \(w(S,t)=\bar{w}(S)\sin(\Omega t)\). L’indipendenza delle componenti tangenziale e normale separa le equazioni differenziali assiale e flessionale. Le condizioni cerniera–appoggio si trasferiscono direttamente alle ampiezze spaziali, fornendo i due problemi agli autovalori esposti. \(\square\)
- Vibrazioni assiali. Dall’equazione differenziale ricaviamo
dove \(c_{0}=\sqrt{EA/\varrho_{\mathrm{R}}}\) è la velocità delle onde assiali. Il vincolo in \(S=0\) dà \(A=0\); la condizione \(\bar{u}^{\prime}(\ell_{\mathrm{R}})=0\) determina le pulsazioni.
\[B \sin \left(\frac{\Omega_{\mathrm{ex}} \ell_{\mathrm{R}}}{\mathrm{c}_{0}}\right)=0.\]Poiché \(\bar{u}\not\equiv0\), il coefficiente residuo non può annullarsi. Otteniamo così una famiglia numerabile.
\[\overline{u}_{n}(S)=\mathrm{U}_{n} \sin \left(n \pi \frac{S}{\ell_{R}}\right), \quad \Omega_{\mathrm{ex},n}=n \pi \sqrt{\frac{\mathrm{EA}}{\varrho_{R} \ell_{R}^{2}}}\]Proposizione 6.11 (Vibrazioni assiali). Per i vincoli cerniera–appoggio esiste una successione di modi assiali \((\overline{u}_{n},\Omega_{\mathrm{ex},n})\), \(n\in\mathbb{N}^{*}\):
L’ampiezza \(U_n\) è arbitraria.
Dimostrazione. La soluzione generale dell’equazione assiale è la combinazione di seno e coseno scritta sopra. La condizione in \(S=0\) annulla il coefficiente del coseno; la condizione all’altro estremo e la non banalità del modo impongono l’annullamento del fattore trigonometrico e quantizzano la pulsazione. Sostituendo i valori ammessi si ottengono i modi dell’enunciato, determinati a meno dell’ampiezza \(U_n\). \(\square\)
- Vibrazioni flessionali. La soluzione generale del problema (6.17) è
Le condizioni in \(S=0\) danno
\[A+C=0 \quad \text {e} \quad-A+C=0.\]quindi \(A=C=0\). Le condizioni in \(S=\ell_{\mathrm{R}}\) diventano
\[B \sin \left(\mathrm{k} \ell_{\mathrm{R}}\right)+D \operatorname{sh}\left(\mathrm{k} \ell_{\mathrm{R}}\right)=0 \quad \text {e} \quad-B \sin \left(\mathrm{k} \ell_{\mathrm{R}}\right)+D \operatorname{sh}\left(\mathrm{k} \ell_{\mathrm{R}}\right)=0.\]Poiché \(k>0\), segue \(D=0\). La non banalità impone \(B\neq0\) e quindi \(\sin(k\ell_{\mathrm{R}})=0\), ossia \(k=n\pi/\ell_{\mathrm{R}}\).
\[\overline{w}_{n}(S)=\mathrm{W}_{n} \sin \left(n \pi \frac{S}{\ell_{R}}\right), \quad \Omega_{\mathrm{fl},n}=n^{2} \pi^{2} \sqrt{\frac{\mathrm{EI}}{\varrho_{R} \ell_{R}^{4}}}\]Proposizione 6.12 (Vibrazioni flessionali). Per i vincoli cerniera–appoggio esiste una successione di modi flessionali \((\overline{w}_{n},\Omega_{\mathrm{fl},n})\), \(n\in\mathbb{N}^{*}\):
L’ampiezza \(W_n\) è arbitraria.
Dimostrazione. La soluzione generale dell’equazione flessionale è una combinazione di funzioni trigonometriche e iperboliche. Le due condizioni in \(S=0\) annullano i coefficienti \(A\) e \(C\); quelle in \(S=\ell_R\), insieme con \(k>0\), annullano \(D\) e impongono \(\sin(k\ell_R)=0\). Pertanto \(k=n\pi/\ell_R\); sostituendo questo valore nella definizione di \(k\) si ottengono le pulsazioni e i modi dichiarati. \(\square\)
- Osservazioni.
- Come in ogni problema agli autovalori, gli autovettori, qui i modi propri, sono determinati a meno di una costante moltiplicativa. L’autospazio associato a una pulsazione è bidimensionale se la pulsazione è insieme assiale e flessionale, altrimenti è unidimensionale.
- Ogni modo proprio produce un moto periodico. Il periodo del primo modo assiale è
In generale, i periodi assiali sono proporzionali a \(\ell_{\mathrm{R}}\), mentre quelli flessionali sono proporzionali a \(\ell_{\mathrm{R}}^{2}\). Confrontando le pulsazioni dello stesso indice otteniamo
\[\frac{\Omega_{\mathrm{fl},n}}{\Omega_{\mathrm{ex},n}}=n \pi \sqrt{\frac{\mathrm{I}}{\mathrm{~A} \ell_{\mathrm{R}}^{2}}}\]Se \(D\) è una dimensione caratteristica della sezione, \(I\sim D^{4}\) e \(A\sim D^{2}\); pertanto
\[\frac{\Omega_{\mathrm{fl},n}}{\Omega_{\mathrm{ex},n}} \sim n \frac{D}{\ell_{\mathrm{R}}}\]Per un’asta snella \(D/\ell_{\mathrm{R}}\ll1\): le prime pulsazioni flessionali sono molto minori di quelle assiali. Diventano confrontabili soltanto per indici dell’ordine di \(\ell_{\mathrm{R}}/D\).
- Nel modo di indice \(n\), i punti \(S=i\ell_{\mathrm{R}}/n\), \(0\leq i\leq n\), sono nodi; i punti \(S=(2i+1)\ell_{\mathrm{R}}/(2n)\), \(0\leq i\leq n-1\), sono ventri.
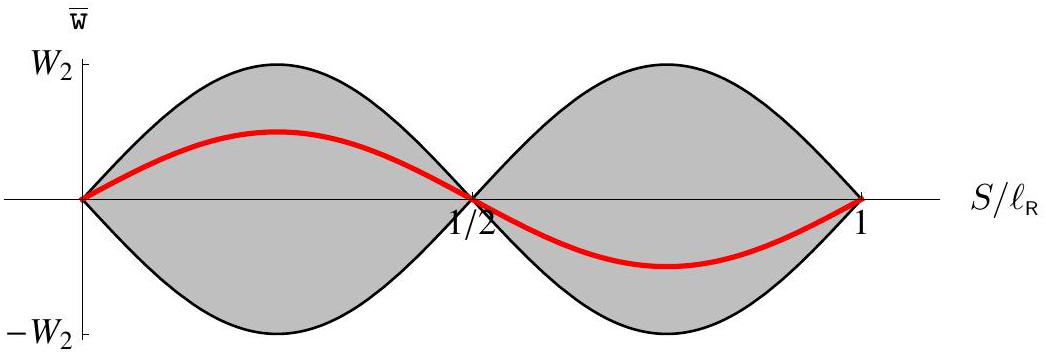
Figura 6.9 — Secondo modo flessionale (\(n=2\)): \(S=0\), \(\ell_{\mathrm{R}}/2\) e \(\ell_{\mathrm{R}}\) sono nodi; \(S=\ell_{\mathrm{R}}/4\) e \(3\ell_{\mathrm{R}}/4\) sono ventri.
Dipendenza dalle condizioni al contorno
Lo stesso procedimento vale per condizioni diverse agli estremi; cambiano soltanto le condizioni soddisfatte da \(\bar{u}\) e \(\bar{w}\) in \(S=0\) e \(S=\ell_{\mathrm{R}}\). | | | | | | — | — | — | — | | Incastro | Cerniera | Appoggio semplice | Estremo libero | | \(\overline{u}=0\) | \(\overline{u}=0\) | \(\overline{u}^{\prime}=0\) | \(\overline{u}^{\prime}=0\) | | \(\overline{w}=0\) | \(\overline{w}=0\) | \(\overline{w}=0\) | \(\overline{w}^{\prime \prime \prime}=0\) | | \(\overline{w}^{\prime}=0\) | \(\overline{w}^{\prime \prime}=0\) | \(\overline{w}^{\prime \prime}=0\) | \(\overline{w}^{\prime \prime}=0\) |
Tabella 6.4 — Principali condizioni omogenee agli estremi.
Vincoli diversi producono successioni diverse di pulsazioni e modi propri.
\[\cos \left(\mathrm{k} \ell_{R}\right) \operatorname{ch}\left(\mathrm{k} \ell_{R}\right)=1 \quad \text {Dove?} \quad \mathrm{k}=\left(\frac{\varrho_{R} \Omega_{\mathrm{fl}}^{2}}{\mathrm{El}}\right)^{1 / 4}.\]Esercizio 6.5. Per un’asta libera agli estremi, mostrare che le pulsazioni e i modi assiali coincidono con quelli del caso cerniera–appoggio. Per la flessione, mostrare invece che le pulsazioni proprie positive soddisfano
Dedurre che esiste una successione numerabile di pulsazioni flessionali e determinare i modi associati.
6.5.2 Vibrazioni forzate e risonanza
Lo studio dei modi propri serve a due scopi principali:
- per il teorema spettrale, ogni moto dell’asta può essere decomposto nei modi propri;
- un’eccitazione alla frequenza propria può produrre risonanza, con crescita dell’ampiezza e possibile danneggiamento.
Mostriamo decomposizione modale e risonanza in un esempio.
Problema
Consideriamo un’asta elastica omogenea di lunghezza \(\ell_{\mathrm{R}}\) e densità lineare \(\varrho_{\mathrm{R}}\), incernierata in \(S=0\) e semplicemente appoggiata in \(S=\ell_{\mathrm{R}}\). Inizialmente è ferma nella configurazione naturale \(\mathbf{x}_{\mathrm{R}}(S)=S\mathbf{e}_{1}\). Per \(t>0\) è soggetta alla densità uniforme di forza trasversale
\[\mathbf{f}(S, t)=q \sin \left(\Omega_1 t\right) \mathbf{e}_{2} \quad \text {— sì,} \quad q>0 \quad \text {e} \quad \Omega_1=\pi^{2} \sqrt{\frac{\mathrm{EI}}{\varrho_{\mathrm{R}} \ell_{\mathrm{R}}^{4}}}.\]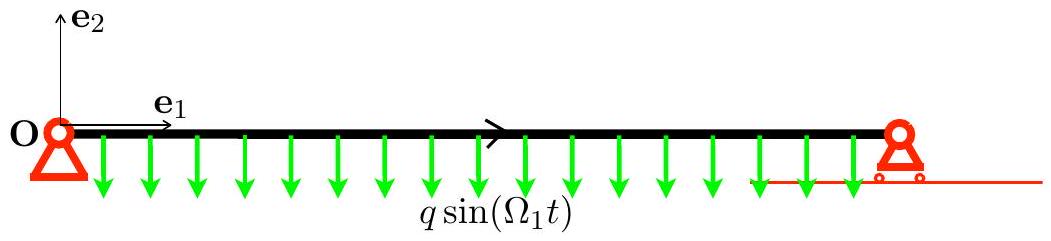
Figura 6.10 — Problema di vibrazione forzata dell’asta.
La forza oscilla alla prima pulsazione flessionale. Mostriamo che l’asta entra in risonanza e che la freccia cresce nel tempo. Studiamo soltanto la fase iniziale, nella quale la linearizzazione resta valida.
Equazioni
Poiché il carico è trasversale e consideriamo piccoli moti, trascuriamo la componente assiale e cerchiamo
\[\mathbf{x}(S, t)=S \mathbf{e}_{1}+w(S, t) \mathbf{e}_{2}, \quad(S, t) \in\left(0, \ell_{\mathrm{R}}\right) \times(0, \infty),\]Il campo deve soddisfare:
- le equazioni del moto;
- la legge costitutiva;
- le condizioni agli estremi;
- i dati iniziali.
La linearizzazione usa tre approssimazioni:
- trascura gli spostamenti assiali;
- pone \(\|\mathbf{x}^{\prime}\|\simeq1\) nell’equilibrio dei momenti;
- usa una legge elastica lineare e la deformazione flessionale linearizzata.
Non occorre escludere le onde d’urto con un’ipotesi aggiuntiva. La rigidezza flessionale impone la continuità di \(w\) e \(w^{\prime}\); una discontinuità di rotazione avrebbe energia infinita:
\[\left[\!\left[ w \right]\!\right]=\left[\!\left[ w^{\prime} \right]\!\right]=0.\]Per la compatibilità cinematica, anche la velocità trasversale è continua:
\[\left[\!\left[ \dot{w} \right]\!\right]=0,\]Ne segue il risultato seguente.
Proposizione 6.13. In un’asta flessibile, la rigidezza flessionale impone la continuità di \(w\), \(w^{\prime}\) e \(\dot{w}\); non possono quindi propagarsi onde d’urto flessionali.
Dimostrazione. Un salto di \(w'\) concentrerebbe la curvatura e renderebbe infinita l’energia flessionale, quindi \([\![w']\!]=0\); la posizione richiede inoltre \([\![w]\!]=0\). Applicando la compatibilità cinematica alla continuità di \(w\) lungo una discontinuità mobile otteniamo \([\![\dot{w}]\!]+\dot{x}_{3,o}[\![w']\!]=0\), e dunque \([\![\dot{w}]\!]=0\). Manca quindi il salto di velocità che definisce un’onda d’urto flessionale. \(\square\)
Eliminando \(T\) e \(M\), il problema si riduce alla sola freccia:
\[\begin{cases}\mathrm{El}^{\prime \prime \prime \prime}(S, t)+\varrho_{\mathrm{R}} \ddot{w}(S, t)=q \sin \left(\Omega_1 t\right), & \forall S \in\left(0, \ell_{\mathrm{R}}\right), \forall t>0, \tag{6.19}\\ w(0, t)=w^{\prime \prime}(0, t)=w\left(\ell_{\mathrm{R}}, t\right)=w^{\prime \prime}\left(\ell_{\mathrm{R}}, t\right)=0, & \forall t>0, \\ w(S, 0)=\dot{w}(S, t)=0, & \forall S \in\left(0, \ell_{\mathrm{R}}\right).\end{cases}\]Rispetto al problema dei modi propri compaiono una forza distribuita, i dati iniziali e una dipendenza temporale non separata a priori.
Decomposizione modale
Il teorema spettrale, la cui dimostrazione esula dal corso, afferma che ogni funzione sufficientemente regolare può essere sviluppata nei modi flessionali del problema cerniera–appoggio:
\[\phi(S)=\sum_{n=1}^{\infty} \mathrm{a}_{n} \sin \left(n \pi \frac{S}{\ell_{\mathrm{R}}}\right)\]I coefficienti sono determinati in modo univoco dall’ortogonalità dei seni:
\[\mathrm{a}_{n}=\frac{\int_{0}^{\ell_{\mathrm{R}}} \phi(S) \sin \left(n \pi \frac{S}{\ell_{\mathrm{R}}}\right) d S}{\int_{0}^{\ell_{\mathrm{R}}} \sin ^{2}\left(n \pi \frac{S}{\ell_{\mathrm{R}}}\right) d S}=\frac{2}{\ell_{\mathrm{R}}} \int_{0}^{\ell_{\mathrm{R}}} \phi(S) \sin \left(n \pi \frac{S}{\ell_{\mathrm{R}}}\right) d S \tag{6.20}\]Applichiamo lo sviluppo alla soluzione, a ogni istante:
\[w(S, t)=\sum_{n=1}^{\infty} \mathrm{W}_{n}(t) \sin \left(n \pi \frac{S}{\ell_{\mathrm{R}}}\right)\]Le condizioni agli estremi sono soddisfatte automaticamente. Derivando termine a termine otteniamo
\[\mathrm{Elw}^{\prime \prime \prime \prime}(S, t)+\varrho_{\mathrm{R}} \ddot{w}(S, t)=\sum_{n=1}^{\infty} \varrho_{\mathrm{R}}\left(\Omega_{n}^{2} \mathrm{~W}_{n}(t)+\ddot{\mathrm{W}}_{n}(t)\right) \sin \left(n \pi \frac{S}{\ell_{\mathrm{R}}}\right)\]dove \(\Omega_{n}=n^{2}\Omega_1\). Anche il carico uniforme ammette uno sviluppo modale; poiché
\[\int_{0}^{\ell_{\mathrm{R}}} \sin \left(n \pi \frac{S}{\ell_{\mathrm{R}}}\right) d S=\frac{\ell_{\mathrm{R}}}{n \pi}\left(1-(-1)^{n}\right)\]segue
\[q \sin \left(\Omega_1 t\right)=\sum_{n=1}^{\infty} \frac{2\left(1-(-1)^{n}\right) q}{n \pi} \sin \left(\Omega_1 t\right) \sin \left(n \pi \frac{S}{\ell_{\mathrm{R}}}\right)\]Identificando i coefficienti modali, il problema (6.19) equivale, per ogni \(n\), a
\[\left\{\begin{array}{l} n^{4} \Omega_1^{2} \mathrm{~W}_{n}(t)+\ddot{\mathrm{W}}_{n}(t)=\frac{2\left(1-(-1)^{n}\right) q}{n \pi \varrho_{\mathrm{R}}} \sin \left(\Omega_1 t\right), \quad \forall t>0 \tag{6.21}\\ \mathrm{~W}_{n}(0)=\dot{\mathrm{W}}_{n}(0)=0 \end{array}\right.\]Soluzione
I coefficienti di indice pari sono nulli. Per gli indici dispari maggiori di uno, una soluzione particolare è \(c_n\sin(\Omega_1t)\), con
\[\left((2 n+1)^{4}-1\right) \mathrm{c}_{n}=\frac{4 q}{(2 n+1) \pi \varrho_{\mathrm{R}} \Omega_1^{2}},\]Le condizioni iniziali danno
\[\mathrm{W}_{2 n+1}(t)=\mathrm{a}_{n} \cos \left((2 n+1)^{2} \Omega_1 t\right)+\mathrm{b}_{n} \sin \left((2 n+1)^{2} \Omega_1 t\right)+\mathrm{c}_{n} \sin \left(\Omega_1 t\right)\]ossia
\[\text {Per} n \in \mathbb{N}_{*}: \quad \mathrm{W}_{2 n+1}(t)=\frac{4 q}{\left((2 n+1)^{4}-1\right)(2 n+1) \pi \varrho_{\mathrm{R}} \Omega_1^{2}}\left(\sin \left(\Omega_1 t\right)-\frac{\sin \left((2 n+1)^{2} \Omega_1 t\right)}{(2 n+1)^{2}}\right)\]Questi coefficienti sono periodici e limitati; la loro ampiezza decresce come \(n^{-5}\). Per il primo modo l’equazione è risonante:
\[\left\{\begin{array}{l} \Omega_1^{2} \mathrm{~W}_{1}(t)+\ddot{\mathrm{W}}_{1}(t)=\frac{4 q}{\pi \varrho_{\mathrm{R}}} \sin \left(\Omega_1 t\right), \quad \forall t>0, \\ \mathrm{~W}_{1}(0)=\dot{\mathrm{W}}_{1}(0)=0, \end{array}\right.\]Il termine forzante è soluzione dell’equazione omogenea; una soluzione particolare è quindi proporzionale a \(t\cos(\Omega_1t)\), con
\[c_{0}=-\frac{2 q}{\pi \varrho_{R} \Omega_1}\]La soluzione generale è \(\mathrm{W}_{1}(t)=\mathrm{a}_{0} \cos \left(\Omega_1 t\right)+\mathrm{b}_{0} \sin \left(\Omega_1 t\right)-\frac{2 q}{\pi \varrho_{\mathrm{R}} \Omega_1} t \cos \left(\Omega_1 t\right)\), e i dati iniziali determinano
\[\mathrm{W}_{1}(t)=\frac{2 q}{\pi \varrho_{\mathrm{R}} \Omega_1^{2}}\left(\sin \left(\Omega_1 t\right)-\Omega_1 t \cos \left(\Omega_1 t\right)\right)\]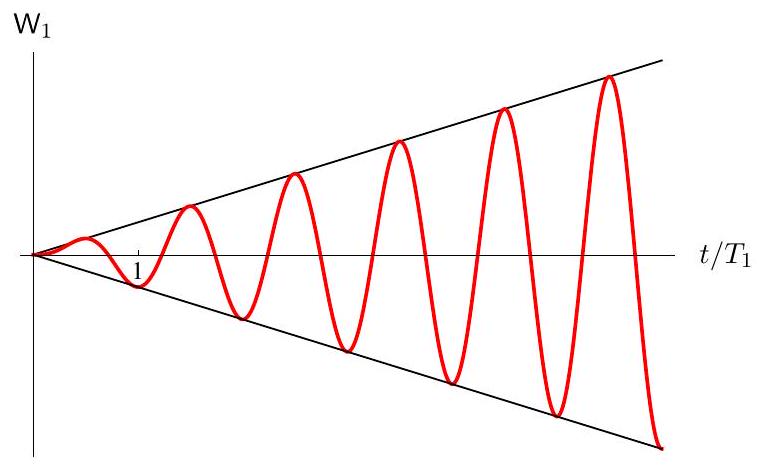
Figura 6.11 — Evoluzione del coefficiente \(W_{1}(t)\) del primo modo; \(\mathcal{T}=2\pi/\Omega_1\) è il suo periodo.
Conclusioni
L’inviluppo dell’ampiezza cresce linearmente nel tempo, con scala temporale data dal periodo \(\mathcal{T}=2\pi/\Omega_1\). La crescita illimitata è una conseguenza del modello lineare. Dopo alcuni periodi, quando l’ampiezza non è più piccola, la linearizzazione perde validità e l’accoppiamento con gli spostamenti assiali non può più essere trascurato. Nel sistema reale l’ampiezza resta finita, ma può diventare sufficiente a produrre danni.
← 6.4 Dinamica dei fili inestensibili · Indice · Appendice A: Alcuni richiami di meccanica →