3.4 Comportamento anelastico
← 3.3 Comportamento elastico · Indice · 4.1 Il problema ai limiti →
Orientamento
La sezione sviluppa 3.4.1 modelli reologici, 3.4.2 viscoelasticità.
Contenuti
- 3.4.1 Modelli reologici
- Gli elementi di base
- Assemblaggi elementari con massa
- Assemblaggi elementari senza massa
- 3.4.2 Viscoelasticità
3.4.1 Modelli reologici
Gli elementi di base
Le leggi costitutive usuali possono essere rappresentate mediante modelli reologici formati da collegamenti in serie o in parallelo di molle, cursori, ammortizzatori e masse. Ciascun elemento si muove lungo un asse assegnato; la sua posizione e la forza applicata sono quindi descritte da grandezze scalari.
- Massa. Se una forza \(\sigma\) agisce su una massa puntiforme \(m\), la posizione \(\varepsilon\) evolve secondo il principio fondamentale della dinamica:
dove \(\ddot{\varepsilon}\) è l’accelerazione della massa.
- Molla. Un’estremità è fissa e l’altra può muoversi. Indichiamo con \(\varepsilon\) lo spostamento dell’estremità mobile rispetto alla posizione naturale, nella quale la molla è scarica. Se la molla è elastica lineare e ha rigidezza \(E\), la forza \(\sigma\) è
Possiamo considerare anche leggi non lineari, \(\sigma=\varphi(\varepsilon)\), e introdurre la rottura imponendo che essa avvenga quando la forza raggiunge una soglia \(\sigma_c\) o, equivalentemente, quando l’allungamento raggiunge \(\varepsilon_c\).
Nota. 1. Le masse descrivono gli effetti d’inerzia. Trascurarle equivale ad assumere un’evoluzione quasistatica; questa semplificazione può modificare qualitativamente la risposta.
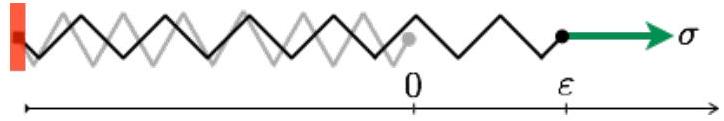
Figura 3.16 - Modello reologico della molla.
- Cursore ad attrito. Il cursore si muove rispetto al supporto soltanto quando la forza raggiunge la soglia di attrito \(\sigma_c\). Indichiamo con \(\varepsilon\) lo spostamento rispetto a una posizione di riferimento e con \(\sigma\) la forza esercitata dal cursore sul supporto. La legge di attrito è
che può anche essere condensato
\[|\sigma| \leq \sigma_{c}, \quad \sigma \dot{\varepsilon}=\sigma_{c}|\dot{\varepsilon}|,\]\(\dot{\varepsilon}\) è la velocità del cursore. La soglia \(\sigma_c\) è una caratteristica del contatto.
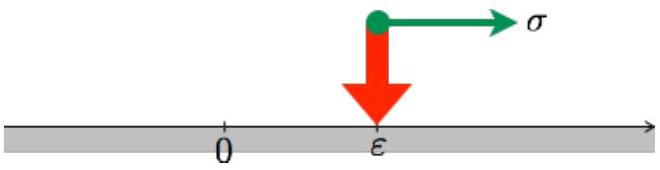
Figura 3.17 - Modello reologico del cursore ad attrito.
Il modello può essere esteso introducendo soglie diverse nei due versi di scorrimento oppure soglie che evolvono nel tempo.
- Ammortizzatore viscoso. Una forza applicata all’ammortizzatore non ne modifica istantaneamente la posizione, ma ne determina la velocità. Se \(\varepsilon\) è lo spostamento rispetto a una posizione di riferimento, la legge forza-velocità è
dove \(\mu\) è il coefficiente di viscosità, determinato sperimentalmente. Possiamo considerare anche leggi non lineari o con viscosità variabile.
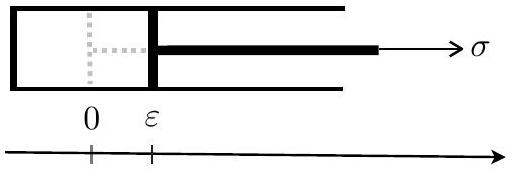
Figura 3.18 - Modello reologico dell’ammortizzatore.
Combinando questi elementi costruiamo modelli che riproducono qualitativamente diversi comportamenti materiali. Le regole di collegamento sono:
- negli assemblaggi in serie si sommano gli spostamenti relativi, mentre la forza è la stessa in tutti gli elementi;
- negli assemblaggi in parallelo gli spostamenti sono uguali, mentre le forze si sommano.
Assemblaggi elementari con massa
- Sistema molla-massa. Colleghiamo in serie una molla e una massa, fissiamo l’estremità libera della molla e applichiamo alla massa una forza \(\sigma(t)\). L’equazione del moto è
poiché sulla massa agiscono la forza applicata \(\sigma\) e la forza di richiamo \(-E\varepsilon\). Se \(\sigma\) è costante, la massa oscilla attorno alla posizione di equilibrio \(\varepsilon_{\text{Eq}}=\sigma/E\) con pulsazione \(\omega=\sqrt{E/m}\).
- Sistema ammortizzatore-massa. Colleghiamo una massa all’estremità mobile di un ammortizzatore e applichiamo la forza \(\sigma(t)\). L’ammortizzatore esercita sulla massa la forza \(-\mu\dot{\varepsilon}\); pertanto
Esercizio 3.2. Determinare la risposta del sistema ammortizzatore-massa, inizialmente in quiete, quando all’istante \(0\) viene applicata e poi mantenuta una forza costante \(\sigma_0\).
- Sistema cursore-massa. Colleghiamo una massa a un cursore, inizialmente in quiete nella posizione di riferimento, e applichiamo dall’istante iniziale una forza \(\sigma(t)\). Il moto è descritto dal sistema seguente:
completato con i dati iniziali \(\varepsilon(0)=0, \dot{\varepsilon}(0)=0\).
Esercizio 3.3. Determinare la risposta del sistema cursore-massa, inizialmente in quiete, quando all’istante \(0\) viene applicata e poi mantenuta una forza costante \(\sigma_0>0\). Distinguere i casi \(\sigma_0<\sigma_c\), \(\sigma_0=\sigma_c\) e \(\sigma_0>\sigma_c\).
Assemblaggi elementari senza massa
- Molla e ammortizzatore in serie. Fissiamo un’estremità della molla, colleghiamo l’ammortizzatore all’altra estremità e applichiamo la forza \(\sigma\). Se \(\varepsilon^e\) è l’allungamento della molla e \(\varepsilon^v\) lo spostamento relativo dell’ammortizzatore, lo spostamento totale è \(\varepsilon=\varepsilon^e+\varepsilon^v\). Le leggi dei due elementi sono
Derivando la prima relazione ed eliminando \(\dot{\varepsilon}^{v}\) mediante la seconda, otteniamo \(\dot{\sigma}+E\sigma/\mu=E\dot{\varepsilon}\), ossia
\[\dot{\sigma}+\frac{\sigma}{\tau}=E \dot{\varepsilon} \quad \text {(Modello Maxwell)}\]dove \(\tau=\mu/E>0\) è il tempo caratteristico. Questa legge a due parametri definisce il modello di Maxwell.
- Molla e ammortizzatore in parallelo. Lo spostamento \(\varepsilon\) è comune ai due elementi, mentre la forza totale è \(\sigma=\sigma_1+\sigma_2\). Dalle leggi \(\sigma_1=E\varepsilon\) e \(\sigma_2=\mu\dot{\varepsilon}\) otteniamo
dove \(\tau=\mu/E>0\) è il tempo caratteristico. Questa legge a due parametri definisce il modello di Kelvin-Voigt.
- Modello di Zener. Colleghiamo in serie una molla e un assemblaggio in parallelo formato da una seconda molla e da un ammortizzatore. L’indice 1 si riferisce alla prima molla e l’indice 2 all’assemblaggio in parallelo. Allora
Eliminando \(\varepsilon_{2}\) otteniamo \(\sigma=E_{2}(\varepsilon-\varepsilon_{1})+\mu(\dot{\varepsilon}-\dot{\varepsilon}_{1})\). Eliminiamo poi \(\varepsilon_{1}\) mediante \(\sigma=E_{1}\varepsilon_{1}\):
\[\sigma=E_{2} \varepsilon-\frac{E_{2}}{E_{1}} \sigma+\mu \dot{\varepsilon}-\frac{\mu}{E_{1}} \dot{\sigma}\]Questa relazione può finalmente essere scritta
\[\sigma+\tau \dot{\sigma}=E^{\infty} \varepsilon+\tau E^{0} \dot{\varepsilon} \quad \text {(modello di energia)}\]Compaiono la rigidezza istantanea \(E^{0}\), la rigidezza ritardata \(E^{\infty}\) e il tempo caratteristico \(\tau\), collegati a \(E_{1}\), \(E_{2}\) e \(\mu\) da
\[E^{0}=E_{1}, \quad E^{\infty}=\frac{E_{1} E_{2}}{E_{1}+E_{2}}, \quad \tau=\frac{\mu}{E_{1}+E_{2}}\]Poiché \(E_{1}\), \(E_{2}\) e \(\mu\) sono positivi, il tempo caratteristico è positivo e la rigidezza ritardata è minore di quella istantanea:
\[E^{0}>E^{\infty}>0, \quad \tau>0.\]Questo modello a tre parametri è chiamato modello viscoelastico Zener.
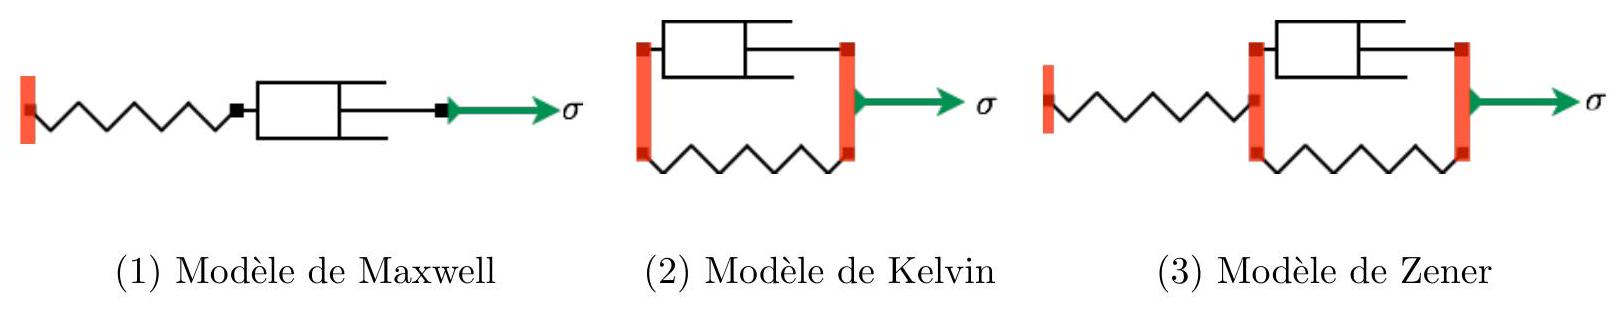
Figura 3.19 - Modelli viscoelastici di Maxwell, Kelvin-Voigt e Zener.
- Gli assemblaggi di molle e cursori, collegati in serie o in parallelo, consentono di rappresentare comportamenti elastoplastici o, più in generale, isteretici indipendenti dalla velocità.
Esercizio 3.4. Confrontare le risposte dei modelli di Maxwell, Kelvin-Voigt e Zener nelle prove seguenti:
- prova a velocità di deformazione \(\dot{\varepsilon}\) costante;
- prova di rilassamento a deformazione \(\varepsilon\) costante;
- prova di creep a sforzo \(\sigma\) costante.
3.4.2 Viscoelasticità
Per modellare il comportamento viscoelastico di un mezzo curvilineo adottiamo il modello di Zener, che descrive una risposta elastica istantanea e una risposta ritardata. Introduciamo come variabile interna \(\varepsilon^{v}\), l’allungamento della molla in parallelo con l’ammortizzatore; l’allungamento della molla isolata è \(\varepsilon^{e}\). La legge di Zener si scrive
\[\sigma=\mathrm{E}^{0} \varepsilon^{e}, \quad \varepsilon=\varepsilon^{e}+\varepsilon^{v}, \quad \tau \dot{\varepsilon}^{v}=\left(1-\frac{\mathrm{E}^{\infty}}{\mathrm{E}^{0}}\right) \varepsilon-\varepsilon^{v}.\]Le variabili di stato sono la deformazione totale \(\varepsilon\) e la deformazione viscosa \(\varepsilon^{v}\); la deformazione elastica \(\varepsilon^{e}\) e lo sforzo \(\sigma\) seguono dalle relazioni precedenti. La legge di evoluzione determina \(\dot{\varepsilon}^{v}\) in funzione dello stato. La variabile interna \(\varepsilon^{v}(t)\), o equivalentemente \(\varepsilon^{e}(t)\), conserva l’informazione necessaria sulla storia di deformazione. Definiamo il potenziale elastico come la somma delle energie delle due molle:
\[\mathrm{w}_{\mathrm{ex}}\left(\varepsilon, \varepsilon^{v}\right)=\frac{1}{2} \mathrm{E}^{0}\left(\varepsilon-\varepsilon^{v}\right)^{2}+\frac{1}{2} \frac{\mathrm{E}^{0} \mathrm{E}^{\infty}}{\mathrm{E}^{0}-\mathrm{E}^{\infty}} \varepsilon^{v 2}\]Lo sforzo \(\sigma\) è la derivata del potenziale rispetto a \(\varepsilon\):
\[\sigma=\frac{\partial \mathrm{w}_{\mathrm{ex}}}{\partial \varepsilon}\left(\varepsilon, \varepsilon^{v}\right)\]Definiamo la grandezza duale della deformazione viscosa mediante
\[\sigma^{v}:=-\frac{\partial \mathrm{w}_{\mathrm{ex}}}{\partial \varepsilon^{v}}\left(\varepsilon^{e}, \varepsilon^{v}\right)=\mathrm{E}^{0}\left(\varepsilon-\frac{\mathrm{E}^{0}}{\mathrm{E}^{0}-\mathrm{E}^{\infty}} \varepsilon^{v}\right)\]Questa grandezza coincide con lo sforzo nell’ammortizzatore e determina la potenza dissipata \(\mathcal{D}(t)=\sigma^{v}(t)\dot{\varepsilon}^{v}(t)\). La potenza di deformazione si decompone nella derivata dell’energia elastica e nella potenza dissipata:
\[\dot{W}(t):=\sigma(t) \dot{\varepsilon}(t)=\frac{d}{d t}\left(\mathrm{w}_{\mathrm{ex}}\left(\varepsilon(t), \varepsilon^{v}(t)\right)+\mathcal{D}(t)\right.\]Per un mezzo curvilineo con sezione omogenea adottiamo il potenziale
\[\mathrm{W}_{\mathrm{e}}\left(\varepsilon, \varepsilon^{v}, \kappa\right)=\frac{1}{2} \mathrm{E}^{0} \mathrm{~A}\left(\varepsilon-\varepsilon^{v}\right)^{2}+\frac{1}{2} \frac{\mathrm{E}^{0} \mathrm{E}^{\infty}}{\mathrm{E}^{0}-\mathrm{E}^{\infty}} \mathrm{A} \varepsilon^{v 2}+\frac{1}{2} \mathrm{E}^{0} \mathrm{I} \kappa^{2}\]di cui si deducono le relazioni costitutive
\[N=\mathrm{E}^{0} \mathrm{~A}\left(\varepsilon-\varepsilon^{v}\right), \quad M=\mathrm{E}^{0} \mathrm{I} \kappa\]La legge dell’evoluzione della deformazione viscosa può sempre essere scritta
\[\tau \dot{\varepsilon}^{v}=\left(1-\frac{\mathrm{E}^{\infty}}{\mathrm{E}^{0}}\right) \varepsilon-\varepsilon^{v}\]In questo modello la relazione momento-curvatura rimane elastica. Possiamo includere la viscosità flessionale introducendo ulteriori variabili interne.
Nota. 15. Possiamo scegliere come variabili di stato anche la coppia \((\varepsilon^{e},\varepsilon^{v})\).
← 3.3 Comportamento elastico · Indice · 4.1 Il problema ai limiti →