1.3 Deformazioni di un mezzo continuo curvilineo
← 1.2 Configurazioni di un mezzo continuo curvilineo · Indice · 1.4 Cinematica di un mezzo continuo curvilineo →
Orientamento
La sezione sviluppa 1.3.1 configurazione di riferimento e configurazione deformata, 1.3.2 spostamento e rotazione, 1.3.3 deformazione d’estensione e deformazione di flessione, 1.3.4 relazioni deformazioni-derivate della posizione.
Contenuti
- 1.3.1 Configurazione di riferimento e configurazione deformata
- 1.3.2 Spostamento e rotazione
- 1.3.3 Deformazione d’estensione e deformazione di flessione
- 1.3.4 Relazioni deformazioni-derivate della posizione
- 1.3.5 Relazioni deformazioni-spostamenti
- Caso generale
- Caso di una configurazione di riferimento rettilinea
- Caso dei piccoli spostamenti
I mezzi continui curvilinei possono muoversi e deformarsi sotto l’azione di forze esterne. Uno degli obiettivi principali della modellizzazione è calcolare questi cambiamenti di posizione. Questo richiede una preliminare formulazione del problema che a sua volta domanda di individuare le grandezze caratteristiche di tali deformazioni.
1.3.1 Configurazione di riferimento e configurazione deformata
Non appena si parla di spostamento o deformazione, si confrontano in realtà due configurazioni: una che funge da riferimento e che viene detta configurazione di riferimento, l’altra che è oggetto di studio e viene detta configurazione deformata. In accordo con l’approccio adottato nella sezione precedente, ciascuna di queste due configurazioni è rappresentata da una curva (piana) parametrizzata. Per la configurazione di riferimento si sceglie una parametrizzazione normale e si indica con $S$ l’ascissa curvilinea della curva di riferimento $\mathbf{x}{\mathrm{R}}$. La configurazione di riferimento è quindi la curva piana \(S \mapsto \mathbf{x}_{\mathrm{R}}(S) \quad \text { (configurazione di riferimento). }\) Utilizzando i risultati della sezione 1.2.2, il vettore unitario tangente $\mathbf{t}{\mathrm{R}}$, il vettore unitario normale $\mathbf{n}{\mathrm{R}}$, l’angolo tangente $\vartheta{\mathrm{R}}$ e la curvatura $\mathrm{C}_{\mathrm{R}}$ si scrivono \(\left\{\begin{array}{l} \mathbf{t}_{\mathrm{R}}(S)=\frac{d \mathbf{x}_{\mathrm{R}}}{d S}(S)=\cos \vartheta_{\mathrm{R}}(S) \mathbf{e}_{1}+\sin \vartheta_{\mathrm{R}}(S) \mathbf{e}_{2} \\ \mathbf{n}_{\mathrm{R}}(S)=\mathbf{e}_{3} \wedge \mathbf{t}_{\mathrm{R}}(S)=-\sin \vartheta_{\mathrm{R}}(S) \mathbf{e}_{1}+\cos \vartheta_{\mathrm{R}}(S) \mathbf{e}_{2} \\ \mathrm{C}_{\mathrm{R}}(S)=\frac{d \vartheta_{\mathrm{R}}}{d S}(S) \end{array}\right.\) Per la configurazione deformata si potrebbe fare lo stesso e scegliere una parametrizzazione normale, ma così facendo non sarebbe più possibile confrontare la posizione dei punti materiali tra le due configurazioni. È quindi preferibile individuare i punti materiali tramite la loro ascissa curvilinea nella configurazione di riferimento e usare l’ascissa curvilinea $S$ come parametro della configurazione deformata. In altre parole, configurazione deformata non è parametrizzata dalla sua ascissa curvilinea $s$ ma dal parametro $S$ (che svolge il ruolo del parametro “non normale” $\zeta$ della sezione 1.2.1). La configurazione deformata è dunque la curva parametrizzata \(S \mapsto \mathbf{x}(S) \quad \text { (configurazione deformata) }\) Utilizzando i risultati della sezione 1.2.1, la sua ascissa curvilinea $s$ è collegata a $S$ da $s=\mathrm{s}(S)$ e la derivata di $s$ è data da \(\mathrm{s}^{\prime}(S)=\left\|\mathbf{x}^{\prime}(S)\right\| \tag{1.12}\) dove l’apice indica la derivata rispetto a $S$. Si ha ovviamente $\mathrm{s}^{\prime} \geq 0$ e l’uguaglianza corrisponde a trasformazioni tali che si riduce un elemento di lunghezza $dS$ a un punto. Questo tipo di degenerazione, poco realistico, sarà sistematicamente escluso dal nostro studio. Di conseguenza, introduciamo la seguente condizione:
Definizione 1.2 (Condizione di non degenerazione). Affinché nessun elemento di lunghezza del mezzo continuo curvilineo possa degenerare in un punto durante una trasformazione, richiederemo che la seguente disuguaglianza sia verificata in ogni punto: \(\frac{d \mathrm{~s}}{d S}(S)=\left\|\mathbf{x}^{\prime}(S)\right\|>0, \quad \forall S \tag{1.13}\) Sotto questa condizione e in ogni punto non angoloso, si possono definire i vettori unitari tangente e normale, l’angolo tangente e la curvatura della configurazione deformata che si scrivono \(\left\{\begin{array}{l} \mathbf{t}(S)=\frac{\mathbf{x}^{\prime}(S)}{\left\|\mathbf{x}^{\prime}(S)\right\|}=\cos \vartheta(S) \mathbf{e}_{1}+\sin \vartheta(S) \mathbf{e}_{2} \\ \mathbf{n}(S)=\mathbf{e}_{3} \wedge \mathbf{t}(S)=-\sin \vartheta(S) \mathbf{e}_{1}+\cos \vartheta(S) \mathbf{e}_{2} \\ \mathrm{C}(S)=\frac{\vartheta^{\prime}(S)}{\mathrm{s}^{\prime}(S)} \end{array}\right.\)
1.3.2 Spostamento e rotazione
Lo spostamento dell’asse è $\mathbf{a}$, come in §2.9 di Paroni. La rotazione relativa è la componente piana $\alpha_2$ secondo la corrispondenza destrorsa degli assi indicata nella concordanza. Nella cinematica finita essa è un angolo; la sua identificazione con una componente del vettore infinitesimo di Paroni vale soltanto dopo linearizzazione.
Confrontando le due configurazioni si vede che il “punto materiale” si è spostato e che il sistema di riferimento locale ha ruotato durante la trasformazione che porta dalla configurazione di riferimento a quella deformata. Introduciamo quindi questo spostamento e questa rotazione. La variazione di posizione è data dal vettore spostamento $\mathbf{a}$ e la variazione di orientamento dalla rotazione $\alpha_2$:
\(\mathbf{a}(S)=\mathbf{x}(S)-\mathbf{x}_{\mathrm{R}}(S), \quad \alpha_2(S)=\vartheta(S)-\vartheta_{\mathrm{R}}(S). \tag{1.14}\)
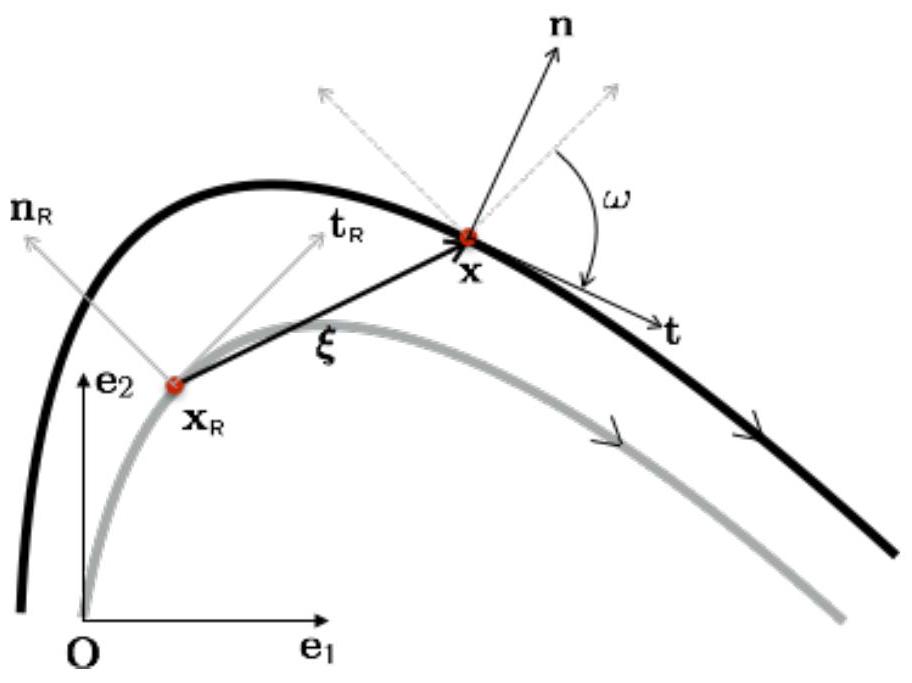
Legenda della notazione. Nella figura $\xi$ indica lo spostamento $\mathbf{a}$ e $\omega$ la rotazione $\alpha_2$.
Figura 1.4 - Configurazioni di riferimento (in grigio) e deformate (in nero), spostamento e rotazione Il vettore spostamento può essere proiettato sia sulla base globale ($\mathbf{e}{1}, \mathbf{e}{2}$), sia sulla base locale. Nel primo caso si scrive \(\mathbf{a}(S)=a_{1}(S) \mathbf{e}_{1}+a_{2}(S) \mathbf{e}_{2}\) Nel secondo caso, a priori si può scegliere tra la base legata alla configurazione di riferimento e quella legata alla configurazione deformata. In pratica, poiché questa proiezione è usata essenzialmente nel caso di piccoli spostamenti, si preferisce proiettare sulla base legata alla configurazione di riferimento. Si scrive dunque \(\mathbf{a}(S)=\mathrm{u}(S) \mathbf{t}_{\mathrm{R}}(S)+\mathrm{w}(S) \mathbf{n}_{\mathrm{R}}(S) \tag{1.15}\) La componente $u$ si chiama spostamento tangenziale o spostamento d’estensione e la componente $w$ spostamento normale o deflessione.
1.3.3 Deformazione d’estensione e deformazione di flessione
Definiamo trasformazioni senza deformazione le applicazioni su $\mathbb{R}^{n}$ che conservano le distanze tra i punti, ossia le applicazioni $\mathbf{x} \mapsto \boldsymbol{\varphi}(\mathbf{x})$ tali che \(\|\varphi(\mathbf{x})-\varphi(\mathbf{y})\|=\|\mathbf{x}-\mathbf{y}\|, \quad \forall \mathbf{x}, \mathbf{y} \in \mathbb{R}^{n}\) un risultato classico di algebra e geometria stabilisce che tali trasformazioni sono isometrie, cioè applicazioni affini della forma $\boldsymbol{\varphi}(\mathbf{x})=\mathbf{c}+\mathbf{Q}\mathbf{x}$, dove $\mathbf{c}$ è un vettore di traslazione e $\mathbf{Q}$ è una matrice ortogonale: $\mathbf{Q}^{-1}=\mathbf{Q}^{T}$. Se imponiamo anche la conservazione dell’orientamento, dobbiamo escludere le simmetrie e conservare soltanto le rotazioni, caratterizzate da $\operatorname{det}\mathbf{Q}=1$. Le trasformazioni senza deformazione, dette anche spostamenti di corpo rigido, sono dunque le applicazioni $\boldsymbol{\varphi}:\mathbb{R}^{n}\to\mathbb{R}^{n}$ della forma \(\varphi(\mathbf{x})=\mathbf{c}+\mathbf{Q} \mathbf{x}, \quad \mathbf{Q}^{-1}=\mathbf{Q}^{T}, \operatorname{det} \mathbf{Q}=1\) Nel caso di trasformazioni piane, le matrici di rotazione hanno la forma \(\mathbf{Q}=\left(\begin{array}{cc} \cos \alpha_2 & -\sin \alpha_2 \\ \sin \alpha_2 & \cos \alpha_2 \end{array}\right)\) dove $\alpha_2$ è l’angolo di rotazione. Per un mezzo curvilineo piano, la trasformazione dalla configurazione di riferimento a quella deformata è uno spostamento di corpo rigido se e solo se la configurazione deformata $S\mapsto\mathbf{x}(S)$, o equivalentemente lo spostamento $S\mapsto\mathbf{a}(S)$, ha la forma \(\mathbf{x}(S)=\mathbf{c}+\mathbf{Q} \mathbf{x}_{\mathrm{R}}(S), \quad \mathbf{a}(S)=\mathbf{c}+(\mathbf{Q}-\mathbf{I}) \mathbf{x}_{\mathrm{R}}(S) \quad \forall S \in\left(S_{0}, S_{1}\right),\) dove $\mathbf{I}$ indica la matrice identità. Derivando questa relazione rispetto a $S$ otteniamo \(\mathbf{x}^{\prime}(S)=\mathbf{Q} \mathbf{t}_{\mathrm{R}}(S) \tag{1.16}\) Prendendo la norma dei vettori in (1.16), poiché $\mathbf{Q}$ è matrice ortogonale e $\mathbf{t}_{\mathrm{R}}$ ha norma 1, si ottiene \(\mathrm{s}^{\prime}(S)=\left\|\mathbf{x}^{\prime}(S)\right\|=1\) In altre parole, l’ascissa curvilinea è conservata nella trasformazione, risultato naturale poiché la trasformazione conserva le lunghezze. Sostituendo in (1.16) si ha \(\mathbf{x}^{\prime}(S)=\mathbf{t}(S)=\mathbf{Q} \mathbf{t}_{\mathrm{R}}(S).\) Di conseguenza, il vettore tangente nella configurazione deformata si ottiene da quello nella configurazione di riferimento mediante una rotazione uniforme di angolo $\alpha_2$. L’angolo $\alpha_2(S)$ è quindi costante: \(\alpha_2(S):=\vartheta(S)-\vartheta_{\mathrm{R}}(S)=\alpha_2.\) In sintesi, abbiamo stabilito che se la trasformazione è senza deformazione allora devono valere necessariamente $\mathrm{s}^{\prime}=1$ e $\alpha_2^{\prime}=0$. Questo suggerisce di introdurre come misura della deformazione i campi $\mathrm{s}^{\prime}-1$ e $\alpha_2^{\prime}$, il che porta a:
Definizione 1.3 (Misure della deformazione). Durante una trasformazione di un mezzo continuo curvilineo piano che porta dalla configurazione di riferimento $S \mapsto \mathbf{x}{R}(S)$ alla configurazione deformata $S \mapsto \mathbf{x}(S)$, si chiamano rispettivamente deformazione d’estensione e deformazione di flessione i campi $\varepsilon$ e $\kappa$ seguenti: \(\begin{cases}\text { deformazione d’estensione: } & \varepsilon(S):=\frac{d \mathrm{s}}{d S}(S)-1=\left\|\frac{d \mathbf{x}}{d S}(S)\right\|-1 \tag{1.17}\\ \text { deformazione di flessione: } & \kappa(S):=\frac{d \alpha_2}{d S}(S)=\frac{d \vartheta}{d S}(S)-\frac{d \vartheta_{R}}{d S}(S)\end{cases}\) Osservazione 1.3. La Condizione 1.2 di non degenerazione può essere espressa in termini di deformazione d’estensione. Essa è equivalente a \(\varepsilon>-1 \quad \text { (condizione di non degenerazione). }\) Mostriamo che i due campi $\varepsilon$ e $\kappa$ caratterizzano bene la presenza o assenza di deformazione. Proposizione 1.2 (Caratterizzazione delle trasformazioni senza deformazione). La trasformazione che porta dalla configurazione di riferimento $S \mapsto \mathbf{x}{R}(S)$ alla configurazione deformata $S \mapsto \mathbf{x}(S)$ di un mezzo curvilineo piano è uno spostamento di corpo rigido se e solo se la deformazione d’estensione e la deformazione di flessione sono identicamente nulle, cioè \(\text { Spostamento di corpo rigido } \Longleftrightarrow \varepsilon(S)=\kappa(S)=0, \quad \forall S\) Dimostrazione. Abbiamo già provato l’implicazione diretta. Supponiamo ora $\varepsilon=\kappa=0$. Da $\varepsilon=0$ segue $\mathrm{s}^{\prime}=1$; scegliendo la stessa origine delle ascisse curvilinee nelle due configurazioni otteniamo $s=S$. Di conseguenza $d\vartheta/dS=d\vartheta/ds=\mathrm{C}$. Poiché $d\vartheta_{\mathrm{R}}/dS=\mathrm{C}{\mathrm{R}}$, la condizione $\kappa=0$ implica $\mathrm{C}=\mathrm{C}{\mathrm{R}}$. Le due configurazioni hanno dunque la stessa ascissa curvilinea e la stessa curvatura. Per la Proposizione 1.1 differiscono soltanto per uno spostamento di corpo rigido. Questo risultato fondamentale giustifica solo in parte la scelta di prendere come misure di deformazione la deformazione d’estensione e quella di flessione. Infatti, non è l’unica scelta possibile e si sarebbero potuti prendere altri due campi purché costruiti a partire da $\varepsilon$ e $\kappa$ e nulli insieme a questi ultimi. Ad esempio, la deformazione di Green-Lagrange $\tilde{\varepsilon}$ e la variazione di curvatura $\tilde{\kappa}$ definite da \(\tilde{\varepsilon}(S):=\frac{1}{2}\left(\left\|\mathbf{x}^{\prime}(S)\right\|^{2}-1\right)=\varepsilon(S)+\frac{1}{2} \varepsilon(S)^{2}, \quad \tilde{\kappa}(S):=\mathrm{C}(S)-\mathrm{C}_{\mathrm{R}}(S)=\frac{\kappa(S)-\varepsilon(S) \mathrm{C}_{\mathrm{R}}(S)}{1+\varepsilon(S)}\) soddisfano tutte le condizioni e potrebbero andare ugualmente bene. Motiveremo completamente la scelta di $\varepsilon$ e $\kappa$ quando introdurremo le nozioni di lavoro di deformazione nel Capitolo 3. Esempio 1.5. (Allungamento e arrotolamento di un’asta diritta). Si considera un’asta la cui configurazione di riferimento è rettilinea di lunghezza $\ell_{0}$. Si immaginano i seguenti due esperimenti per illustrare i due tipi di deformazione.
- Nel primo, si tende uniformemente l’asta mantenendola diritta fino a raggiungere una lunghezza finale. Con una scelta opportuna del sistema di riferimento, la configurazione di riferimento è quindi
Figura 1.5 - Profilato stelo uniforme $\mathbf{x}{R}(S)=S \mathbf{e}{1}$ con $S \in\left(0, \ell_{0}\right)$. L’allungamento si suppone uniforme, l’ascissa curvilinea $s$ nella configurazione deformata del punto materiale $S$ sarà quindi \(s=\mathrm{s}(S):=S \frac{\ell}{\ell_{0}}.\) L’asta rimanendo diritta, la configurazione deformata sarà quindi (a meno di uno spostamento rigido) \(\mathbf{x}(S)=S \frac{\ell}{\ell_{0}} \mathbf{e}_{1}.\) Di conseguenza $\mathrm{s}^{\prime}(S)=\ell / \ell_{0}$ e $\vartheta_{R}(S)=\vartheta(S)=\alpha_2(S)=0$, la deformazione d’estensione è semplicemente la variazione relativa di lunghezza e la deformazione di flessione è nulla, \(\varepsilon=\frac{\ell-\ell_{0}}{\ell_{0}}, \quad \kappa=0.\)
- Nel secondo caso si avvolge l’asta, senza allungarla, attorno a un disco di raggio $R$. L’assenza di allungamento implica che la deformazione d’estensione sia nulla. La deformazione di flessione coincide invece con la variazione di curvatura. Poiché l’asta iniziale è rettilinea, $\mathrm{C}_{R}=0$; nella configurazione deformata la curvatura vale $\pm 1/R$, con il segno determinato dal verso di avvolgimento. Pertanto \(\varepsilon=0, \quad \kappa= \pm \frac{1}{R}.\)
Figura 1.6 - Avvolgimento di un’asta rettilinea attorno a un disco.
Esempio 1.6. (Simmetrie e deformazione). Questo esempio è volto a mostrare che, sebbene le simmetrie siano isometrie, esse inducono delle deformazioni nel senso della Definizione 1.3. Si considera un mezzo curvilineo la cui configurazione di riferimento è un arco curvo ( $\mathrm{C}{R} \neq 0$ ). Viene trasformato nel suo simmetrico rispetto all’asse $x{1}$, cfr figura 1.7 (sinistra). In altre parole, \(\mathbf{x}(S)=\mathbf{Q} \mathbf{x}_{R}(S) \quad \text { con } \quad \mathbf{Q}=\left(\begin{array}{cc} 1 & 0 \\ 0 & -1 \end{array}\right).\)
Figura 1.7 - Sinistra: ribaltamento dell’arco; destra: rotazione dello stesso arco. Le distanze e l’ascissa curvilinea sono conservate, $s=S$, e la deformazione d’estensione è nulla. La curvatura cambia invece segno, poiché l’arco è percorso in senso antiorario nella configurazione di riferimento e in senso orario nella configurazione deformata. Pertanto $\mathrm{C}(S)=-\mathrm{C}{R}(S)$ e la deformazione di flessione non è nulla quando l’arco è curvo: $\kappa=-2\mathrm{C}{R}$. Questo fenomeno di ribaltamento si osserva anche nella pratica. Non si può passare in modo continuo da una configurazione all’altra senza deformare l’arco. Si può notare che, se l’arco è simmetrico rispetto all’asse $x_{2}$, la trasformazione che porta da $\mathbf{x}{R}(S)$ a $\mathbf{x}(S)=-\mathbf{x}{R}(S)$ trasforma l’arco nello stesso arco della trasformazione precedente, ma i punti materiali non vengono trasformati nello stesso modo, cfr figura 1.7 (destra). Qui la trasformazione corrisponde a una rotazione di angolo $\pi$ attorno all’origine. È quindi uno spostamento di corpo rigido che non induce deformazione.
1.3.4 Relazioni deformazioni-derivate della posizione
Le deformazioni di estensione e flessione sono state definite precedentemente a partire dalle derivate dell’ascissa curvilinea e della rotazione. È anche utile averne l’espressione in termini delle derivate della posizione. Per la deformazione d’estensione è immediato poiché $\left|\mathbf{x}^{\prime}\right|=1+\varepsilon$. Per la deformazione di flessione, si parte dalla relazione $\mathbf{x}^{\prime}=\left|\mathbf{x}^{\prime}\right|\left(\cos \vartheta \mathbf{e}{1}+\sin \vartheta \mathbf{e}{2}\right)$ che, derivata rispetto a $S$, dà $\mathbf{x}^{\prime \prime} \cdot \mathbf{n}=\left|\mathbf{x}^{\prime}\right| \vartheta^{\prime}$. Poiché $\vartheta^{\prime}=\kappa+\mathrm{C}{\mathrm{R}}$ e $\left|\mathbf{x}^{\prime}\right| \mathbf{n}=\mathbf{e}{3} \wedge \mathbf{x}^{\prime}$, si ottiene $\left(\mathbf{e}{3} \wedge \mathbf{x}^{\prime}\right) \cdot \mathbf{x}^{\prime \prime}=\left|\mathbf{x}^{\prime}\right|^{2}\left(\kappa+\mathrm{C}{\mathrm{R}}\right)$. In sintesi, si ha \(\varepsilon=\left\|\mathbf{x}^{\prime}\right\|-1, \quad \kappa=\frac{\left(\mathbf{e}_{3} \wedge \mathbf{x}^{\prime}\right) \cdot \mathbf{x}^{\prime \prime}}{\left\|\mathbf{x}^{\prime}\right\|^{2}}-C_{\mathrm{R}} \tag{1.18}\)
1.3.5 Relazioni deformazioni-spostamenti
Spesso in pratica si riformulano problemi di statica o dinamica dei mezzi curvilinei assumendo come incognite principali lo spostamento $\mathbf{a}$ o le sue componenti locali: lo spostamento d’estensione $u$ e la deflessione $w$. Ciò richiede di esprimere sia le deformazioni sia la rotazione in funzione di $\mathbf{a}$ o di ( $u, w$ ) e delle loro derivate. Iniziamo a stabilire queste relazioni nel caso generale, prima di vedere come si semplificano in alcuni casi particolari.
Caso generale
Iniziamo con la deformazione d’estensione. Partendo da $\mathbf{x}=\mathbf{x}{\mathrm{R}}+\mathbf{a}$ e derivando rispetto a $S$, si ha $\mathbf{x}^{\prime}=\mathbf{t}{\mathrm{R}}+\mathbf{a}^{\prime}$. Prendendo la norma di $\mathbf{x}^{\prime}$ e usando il fatto che $\mathbf{t}{\mathrm{R}}$ è unitario, si ottiene l’espressione che lega la deformazione d’estensione alla derivata degli spostamenti \(\varepsilon=\sqrt{1+2 a^{\prime} \cdot \mathbf{t}_{\mathrm{R}}+a^{\prime} \cdot a^{\prime}}-1. \tag{1.19}\) Per esprimerla in termini di ($u, w$) e delle loro derivate, si deriva $\mathbf{a}=u \mathbf{t}{\mathrm{R}}+w \mathbf{n}{\mathrm{R}}$ rispetto a $S$ ottenendo \(\mathbf{a}^{\prime}=(u^{\prime}-C_{\mathrm{R}} w)\mathbf{t}_{\mathrm{R}}+(w^{\prime}+C_{\mathrm{R}} u)\mathbf{n}_{\mathrm{R}}\) dove si è utilizzato che \(\frac{d \mathbf{t}_{\mathrm{R}}}{d S}=C_{\mathrm{R}} \mathbf{n}_{\mathrm{R}}, \quad \frac{d \mathbf{n}_{\mathrm{R}}}{d S}=-C_{\mathrm{R}} \mathbf{t}_{\mathrm{R}}\) Sostituendo in (1.19) e usando il fatto che $\mathbf{t}{\mathrm{R}}$ e $\mathbf{n}{\mathrm{R}}$ sono unitari, si ottiene \(\varepsilon=\sqrt{(1+u^{\prime}-C_{\mathrm{R}}w)^{2}+(w^{\prime}+C_{\mathrm{R}}u)^{2}}-1. \tag{1.20}\) Scomponendo il vettore $\mathbf{t}$ sulla base locale ($\mathbf{t}{R}, \mathbf{n}{R}$), si osserva che $\mathbf{t}=\cos \alpha_2 \mathbf{t}{R}+\sin \alpha_2 \mathbf{n}_{R}$, il che permette di esprimere $\cos \alpha_2$ e $\sin \alpha_2$ in funzione degli spostamenti. Infatti, \(\left\{\begin{array}{l} \cos \alpha_2=\mathbf{t} \cdot \mathbf{t}_{\mathrm{R}}=\frac{\mathbf{x}^{\prime} \cdot \mathbf{t}_{\mathrm{R}}}{\left\|\mathbf{x}^{\prime}\right\|}=\frac{1+\mathbf{a}^{\prime} \cdot \mathbf{t}_{\mathrm{R}}}{\sqrt{1+2 \mathbf{a}^{\prime} \cdot \mathbf{t}_{\mathrm{R}}+\mathbf{a}^{\prime} \cdot \mathbf{a}^{\prime}}}=\frac{1+u^{\prime}-C_{\mathrm{R}}w}{\sqrt{(1+u^{\prime}-C_{\mathrm{R}}w)^{2}+(w^{\prime}+C_{\mathrm{R}}u)^{2}}} \\ \sin \alpha_2=\mathbf{t} \cdot \mathbf{n}_{\mathrm{R}}=\frac{\mathbf{x}^{\prime} \cdot \mathbf{n}_{\mathrm{R}}}{\left\|\mathbf{x}^{\prime}\right\|}=\frac{\mathbf{a}^{\prime} \cdot \mathbf{n}_{\mathrm{R}}}{\sqrt{1+2 \mathbf{a}^{\prime} \cdot \mathbf{t}_{\mathrm{R}}+\mathbf{a}^{\prime} \cdot \mathbf{a}^{\prime}}}=\frac{w^{\prime}+C_{\mathrm{R}}u}{\sqrt{(1+u^{\prime}-C_{\mathrm{R}}w)^{2}+(w^{\prime}+C_{\mathrm{R}}u)^{2}}} \end{array}\right.\) ovvero, in sintesi: \(\begin{aligned} &\cos \alpha_2=\frac{1+\mathbf{a}^{\prime} \cdot \mathbf{t}_{\mathrm{R}}}{\sqrt{1+2\mathbf{a}^{\prime} \cdot \mathbf{t}_{\mathrm{R}}+\mathbf{a}^{\prime} \cdot \mathbf{a}^{\prime}}} = \frac{1+u^{\prime}-C_{\mathrm{R}} w}{\sqrt{(1+u^{\prime}-C_{\mathrm{R}} w)^{2}+(w^{\prime}+C_{\mathrm{R}}u)^2}} \tag{1.21}\\ &\sin \alpha_2=\frac{\mathbf{a}^{\prime} \cdot \mathbf{n}_{\mathrm{R}}}{\sqrt{1+2\mathbf{a}^{\prime} \cdot \mathbf{t}_{\mathrm{R}}+\mathbf{a}^{\prime} \cdot \mathbf{a}^{\prime}}} = \frac{w^{\prime}+C_{\mathrm{R}}u}{\sqrt{(1+u^{\prime}-C_{\mathrm{R}} w)^{2}+(w^{\prime}+C_{\mathrm{R}}u)^2}} \tag{1.22} \end{aligned}\) Per ottenere la deformazione di flessione, si deriva una delle due relazioni precedenti e si tiene conto dell’altra. Dopo alcuni calcoli si ottiene \(\kappa=\frac{(w^{\prime}+C_{\mathrm{R}}u)^{\prime}(1+u^{\prime}-C_{\mathrm{R}}w) - (w^{\prime}+C_{\mathrm{R}}u)(u^{\prime}-C_{\mathrm{R}}w)^{\prime}} {(1+u^{\prime}-C_{\mathrm{R}}w)^{2}+(w^{\prime}+C_{\mathrm{R}}u)^2}. \tag{1.23}\)
Esempio 1.7. (Dilatazione di un anello). Si considera un anello la cui configurazione di riferimento è un cerchio di raggio $R_{0}$. Esso viene trasformato dilatandolo uniformemente in tutte le direzioni in modo che la configurazione deformata sia un cerchio di raggio $R$. Poiché non vi è rotazione, la
Figura 1.8 - Dilatazione dell’anello deformazione di flessione è nulla, e poiché l’allungamento è uniforme, la deformazione di estensione coincide con la variazione relativa della lunghezza. Da cui \(\varepsilon=\frac{R-R_{0}}{R_{0}}, \quad \kappa=0\) ed è interessante osservare che non vi è deformazione di flessione sebbene vi sia variazione di curvatura. Si possono verificare tutte queste proprietà esplicitando la trasformazione e utilizzando le varie formule viste sopra. Ad esempio, scegliendo il sistema di riferimento in modo che l’origine sia al centro del cerchio e l’origine dell’ascissa curvilinea sia il punto $R_{0} \mathbf{e}{1}$, la configurazione di riferimento si scrive \(\mathbf{x}_{R}(S)=R_{0}\left(\cos \frac{S}{R_{0}} \mathbf{e}_{1}+\sin \frac{S}{R_{0}} \mathbf{e}_{2}\right).\) Lo spostamento è dato da \(\mathbf{a}(S)=\left(R-R_{0}\right) \mathbf{n}_{R}(S)=\left(R-R_{0}\right)\left(\cos \frac{S}{R_{0}} \mathbf{e}_{1}+\sin \frac{S}{R_{0}} \mathbf{e}_{2}\right)\) e corrisponde quindi solo a una deflessione uniforme senza spostamento di estensione: \(u(S)=0, \quad w(S)=R-R_{0}\) Poiché $C{R}=1/R_{0}$, utilizzando (1.20) si ritrova l’espressione di $\varepsilon$. Si può inoltre verificare da (1.21)-(1.23) che $\alpha_2=\kappa=0$. Le relazioni deformazioni-spostamenti risultano molto complesse nel caso generale e perciò di difficile impiego. Si semplificano sensibilmente in alcune situazioni descritte qui di seguito.
Caso di una configurazione di riferimento rettilinea
In questo caso $C_{\mathrm{R}}=0$ e tutte le espressioni si semplificano: \(\begin{gathered} \varepsilon=\sqrt{(1+u^{\prime})^{2}+(w^{\prime})^{2}}-1 \tag{1.24}\\ \cos \alpha_2=\frac{1+u^{\prime}}{\sqrt{(1+u^{\prime})^{2}+(w^{\prime})^{2}}}, \quad \sin \alpha_2=\frac{w^{\prime}}{\sqrt{(1+u^{\prime})^{2}+(w^{\prime})^{2}}} \tag{1.25}\\ \kappa=\frac{w^{\prime \prime}(1+u^{\prime}) - w^{\prime}u^{\prime \prime}}{(1+u^{\prime})^{2}+(w^{\prime})^{2}} \tag{1.26} \end{gathered}\)
Caso dei piccoli spostamenti
Una situazione che capita spesso nella pratica è quella in cui la configurazione deformata differisce poco dalla configurazione di riferimento. Si parla allora di piccola perturbazione. Questa nozione di “piccolezza” va ovviamente resa precisa. Adotteremo la seguente definizione
Definizione 1.4 (Ipotesi delle piccole perturbazioni, HPP). Si dice che un mezzo curvilineo subisce una piccola perturbazione passando dalla configurazione di riferimento a quella deformata se il gradiente degli spostamenti e il prodotto tra la curvatura di riferimento e gli spostamenti sono piccoli rispetto a 1 in ogni punto del mezzo. In altre parole, deve valere \(HPP:\quad |u'| \ll 1, \quad |w'| \ll 1, \quad |C_{R}u| \ll 1, \quad |C_{R}w| \ll 1.\) Il significato di «piccolo rispetto a 1» dipende dalla precisione richiesta. Nei calcoli preliminari si può accettare che i gradienti degli spostamenti o i prodotti curvatura-spostamento raggiungano $1/10$; nei calcoli più accurati si può richiedere che nessuna di queste quantità superi $1/1000$. Procediamo in due fasi:
- si calcola la risposta assumendo HPP e, più in generale, linearizzando le equazioni;
- si verifica a posteriori se l’ipotesi era ragionevole, in base al grado di precisione richiesto. Quando si applica HPP, la deformazione di estensione e la rotazione risultano esse stesse piccole rispetto a 1, come mostrano (1.20)-(1.23). Considerando solo i termini al primo ordine si ottengono le cosiddette espressioni linearizzate della deformazione di estensione, della rotazione e della sua derivata. Le raccogliamo nella proposizione seguente. Proposizione 1.3 (Espressioni linearizzate delle relazioni deformazioni-spostamenti). Caso generale: \(\varepsilon=\mathbf{a}^{\prime} \cdot \mathbf{t}_{R}=u^{\prime}-C_{R}w, \quad \alpha_2=\mathbf{a}^{\prime} \cdot \mathbf{n}_{R}=w^{\prime}+C_{R}u, \quad \kappa=(\mathbf{a}^{\prime} \cdot \mathbf{n}_{R})^{\prime}=w^{\prime\prime}+(C_{R}u)'. \tag{1.27}\) Caso di configurazione di riferimento rettilinea: \(\varepsilon=u^{\prime}, \quad \alpha_2=w^{\prime}, \quad \kappa=w^{\prime\prime}. \tag{1.28}\) Dimostrazione. Poniamo $a=\mathbf{a}^{\prime}\cdot\mathbf{t}{\mathrm{R}}=u^{\prime}-C{\mathrm{R}}w$ e $b=\mathbf{a}^{\prime}\cdot\mathbf{n}{\mathrm{R}}=w^{\prime}+C{\mathrm{R}}u$. Sotto l’ipotesi delle piccole perturbazioni, $a$ e $b$ sono piccoli. Sviluppando la (1.19) al primo ordine si ottiene \(\varepsilon=\sqrt{1+2a+a^2+b^2}-1=a.\) Le (1.21) e (1.22) danno analogamente $\cos\alpha_2=1$ e $\sin\alpha_2=b$ al primo ordine; dunque $\alpha_2=b$. Dalla definizione $\kappa=\alpha_2^{\prime}$ segue $\kappa=(w^{\prime}+C_{\mathrm{R}}u)^{\prime}$. Ponendo $C_{\mathrm{R}}=0$ si ricavano le relazioni per una configurazione di riferimento rettilinea. La linearizzazione delle deformazioni ha come conseguenza importante di cambiare la forma dei campi di spostamento che annullano le deformazioni linearizzate. Infatti, non sono più propriamente gli spostamenti di corpo rigido, ma ciò che si può chiamare i “piccoli” spostamenti di corpo rigido come dimostreremo qui sotto. Proposizione 1.4 (Piccoli spostamenti di corpo rigido). I campi di spostamento che annullano le deformazioni linearizzate sono i campi $S \mapsto \mathbf{a}(S)$ della forma \(\mathbf{a}(S)=\mathbf{c}+\stackrel{*}{\alpha_2} \mathbf{e}_{3} \wedge \mathbf{x}_{R}(S), \quad \mathbf{c} \in \mathbb{R}^{2}, \quad \stackrel{*}{\alpha_2} \in \mathbb{R} \tag{1.29}\) Dimostrazione. (i) Mostriamo innanzitutto che i campi di spostamento del tipo (1.29) conducono a deformazioni linearizzate nulle. Per un tale campo, la derivata degli spostamenti si scrive \(\mathbf{a}^{\prime}(S)=\stackrel{*}{\alpha_2} \mathbf{e}_{3} \wedge \mathbf{t}_{\mathrm{R}}(S)=\stackrel{*}{\alpha_2} \mathbf{n}_{\mathrm{R}}(S)\) Di conseguenza, usando le espressioni linearizzate (1.27), si ottiene \(\varepsilon(S)=\mathbf{a}^{\prime}(S) \cdot \mathbf{t}_{\mathrm{R}}(S)=0, \quad \alpha_2(S)=\mathbf{a}^{\prime}(S) \cdot \mathbf{n}_{\mathrm{R}}(S)=\stackrel{*}{\alpha_2}, \quad \kappa(S)=\alpha_2^{\prime}(S)=0\) come previsto. (ii) Mostriamo ora la reciproca, cioè ogni spostamento che annulla le deformazioni linearizzate è della forma (1.29). Dall’annullamento delle deformazioni linearizzate si deduce che \(\mathbf{a}^{\prime}(S) \cdot \mathbf{t}_{\mathrm{R}}(S)=0, \quad \mathbf{a}^{\prime}(S) \cdot \mathbf{n}_{\mathrm{R}}(S)=\stackrel{*}{\alpha_2}\) dove $\stackrel{*}{\alpha_2}$ è una costante arbitraria (che corrisponde alla rotazione complessiva). Pertanto, la derivata degli spostamenti si scrive \(\mathbf{a}^{\prime}(S)=\stackrel{*}{\alpha_2} \mathbf{n}_{\mathrm{R}}(S)=\stackrel{*}{\alpha_2} \mathbf{e}_{3} \wedge \mathbf{t}_{\mathrm{R}}(S)=\stackrel{*}{\alpha_2} \mathbf{e}_{3} \wedge \mathbf{x}_{\mathrm{R}}^{\prime}(S).\) Integrando, si ottiene (1.29); la costante d’integrazione è il vettore di traslazione $\mathbf{c}$.
La (1.29) descrive traslazioni e piccole rotazioni: la matrice di rotazione è vicina all’identità e il suo scostamento dall’identità è rappresentato, al primo ordine, dalla matrice antisimmetrica \(\mathbf{Q} \approx \mathbf{I}+\mathbf{W} \quad \text{con} \quad \mathbf{W}=\left(\begin{array}{cc} 0 & -\stackrel{*}{\alpha_2} \\ \stackrel{*}{\alpha_2} & 0 \end{array}\right).\)
Esercizio 1.2. Ripetere la precedente dimostrazione utilizzando la decomposizione degli spostamenti in $\mathbf{a} = u\, \mathbf{t}{R} + w\, \mathbf{n}{R}$ e le espressioni linearizzate associate delle deformazioni (1.27).
← 1.2 Configurazioni di un mezzo continuo curvilineo · Indice · 1.4 Cinematica di un mezzo continuo curvilineo →