5.1 Movimenti virtuali
← 4.6 Caso dei piccoli spostamenti · Indice · 5.2 Il principio delle potenze virtuali →
Orientamento
La sezione introduce i movimenti virtuali e le velocità virtuali associate.
Nota editoriale sulle formule. Le formule sono conservate dalla fonte digitale; eventuali etichette testuali anomale non sono ricostruite per congettura. Il primo obiettivo del capitolo è caratterizzare gli sforzi interni all’equilibrio mediante una formulazione equivalente alle equazioni locali. La nuova caratterizzazione usa i movimenti virtuali e la potenza delle forze interne ed esterne. Non richiede ipotesi sulla legge costitutiva del mezzo curvilineo né sull’origine delle forze esterne. Poiché coinvolge un insieme di movimenti virtuali, prende il nome di principio delle potenze virtuali, abbreviato PPV. Il secondo obiettivo è ricavare proprietà energetiche degli stati di equilibrio. A questo scopo introduciamo nel PPV le informazioni proprie del problema ai limiti: legge costitutiva, natura dei carichi e condizioni di vincolo. Quando il sistema è conservativo, tali informazioni permettono di definire l’energia potenziale e di formulare un criterio di stabilità per selezionare gli stati di equilibrio. L’approccio variazionale fornisce così un quadro matematico e fisico generale per formulare e studiare i problemi statici. Su di esso si fondano anche metodi di discretizzazione quali il metodo degli elementi finiti. Lagrange sviluppò con Eulero il calcolo delle variazioni e ne fece uno strumento della meccanica analitica. Molte nozioni impiegate nel seguito portano il suo nome, fra cui le equazioni di Eulero–Lagrange e i moltiplicatori di Lagrange.
Ritratto di Joseph Louis Lagrange (1736-1813) Introduciamo ora i movimenti virtuali del mezzo curvilineo. Il formalismo coincide con quello impiegato nel capitolo 1 per i moti effettivi, ma qui serve a enunciare il principio delle potenze virtuali e a studiare le proprietà energetiche dell’equilibrio. Fissiamo una configurazione $s\mapsto\mathbf{x}(s)$, parametrizzata mediante la sua ascissa curvilinea, e consideriamo piccoli movimenti virtuali attorno ad essa. La configurazione di partenza può essere una configurazione di equilibrio, una configurazione occupata durante un moto effettivo oppure una configurazione puramente virtuale. Il parametro $s$ svolge qui il ruolo che il parametro materiale $S$ aveva nella descrizione lagrangiana; si parla talvolta di descrizione lagrangiana aggiornata. Descriviamo il movimento virtuale mediante un parametro reale $h$. Le configurazioni virtuali formano una famiglia di curve piane \((h, s) \mapsto \mathbf{x}_{h}(s) \quad \text {(movimenti virtuali)}\) dove $h$ varia in un intervallo contenente lo zero. Richiediamo le proprietà seguenti.
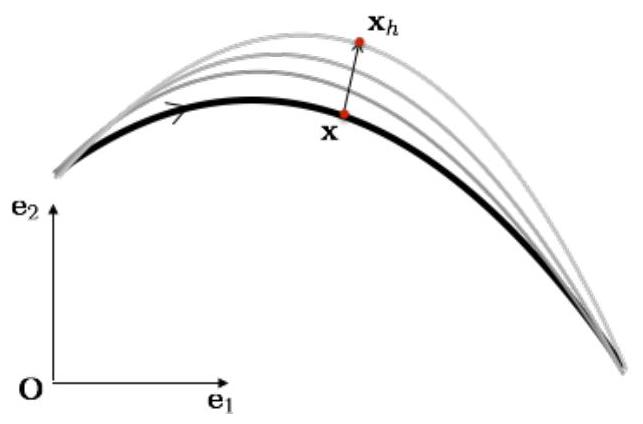
- Il movimento virtuale passa per la configurazione di riferimento quando $h=0$: $\mathbf{x}_{h=0}(s)=\mathbf{x}(s)$.
- La dipendenza da $h$ è regolare quanto richiesto dal contesto. In particolare, la derivata rispetto a $h$ in $h=0$ definisce il campo di velocità virtuale: \(\stackrel{*}{\mathbf{x}}(s)=\left.\frac{d \mathbf{x}_{h}}{d h}(s)\right|_{h=0} \quad(\text {Velocità virtuale di movimento})\)
- Il campo $s\mapsto\stackrel{}{\mathbf{x}}(s)$ è regolare a tratti. La regolarità necessaria sarà precisata di volta in volta. Durante il movimento virtuale, le grandezze geometriche e cinematiche dipendono da $h$. Per ogni $h$ definiamo i versori tangente e normale $\mathbf{t}_{h}$ e $\mathbf{n}_{h}$, l’angolo della tangente $\vartheta_{h}$, l’ascissa curvilinea $s_{h}$ e la curvatura $\mathrm{C}_{h}$. Le formule della sezione 1.3.1 forniscono le espressioni raccolte nella Tabella 5.1. | | | | | — | — | — | | Grandezza | Simbolo | Relazione | | Versore tangente virtuale | $\mathbf{t}_{h}$ | $\mathbf{t}_{h}=\frac{\mathbf{x}_{h}^{\prime}}{|\mathbf{x}_{h}^{\prime}|}$ | | Versore normale virtuale | $\mathbf{n}_{h}$ | $\mathbf{n}_{h}=\mathbf{e}_{3}\wedge\mathbf{t}_{h}$ | | Angolo della tangente virtuale | $\vartheta_{h}$ | $\cos\vartheta_{h}=\mathbf{t}_{h}\cdot\mathbf{e}_{1},\quad\sin\vartheta_{h}=\mathbf{t}_{h}\cdot\mathbf{e}_{2}$ | | Ascissa curvilinea virtuale | $s_{h}$ | $s_{h}^{\prime}=|\mathbf{x}_{h}^{\prime}|$ | | Curvatura virtuale | $\mathrm{C}_{h}$ | $\vartheta_{h}^{\prime}/s_{h}^{\prime}$ | *Tabella 5.1 — Grandezze geometriche associate alla configurazione virtuale $s\mapsto\mathbf{x}_{h}(s)$; l’apice indica la derivata rispetto a $s$.
Usando $s\mapsto\mathbf{x}(s)$ come configurazione di riferimento e $s\mapsto\mathbf{x}{h}(s)$ come configurazione deformata, definiamo lo spostamento virtuale $\mathbf{a}{h}$, le sue componenti tangenziale $\mathrm{u}{h}$ e normale $\mathrm{w}{h}$, la rotazione virtuale $\alpha_{2,h}$ e le deformazioni virtuali estensionale $\varepsilon_{h}$ e flessionale $\kappa_{h}$. Le relazioni della sezione 1.3 si adattano come nella Tabella 5.2.
Osservazione. Spostamenti, rotazioni e deformazioni sono qui misurati rispetto alla configurazione $s\mapsto\mathbf{x}(s)$. Nella sezione 5.4 li misureremo rispetto alla configurazione di riferimento $S\mapsto\mathbf{x}{\mathrm{R}}(S)$. | | | | | — | — | — | | Grandezza | Simbolo | Relazione | | Spostamento virtuale | $\mathbf{a}{h}$ | $\mathbf{a}{h}=\mathbf{x}{h}-\mathbf{x}$ | | Componente tangenziale dello spostamento virtuale | $\mathrm{u}{h}$ | $\mathrm{u}{h}=\mathbf{a}{h}\cdot\mathbf{t}$ | | Componente normale dello spostamento virtuale | $\mathrm{w}{h}$ | $\mathrm{w}{h}=\mathbf{a}{h}\cdot\mathbf{n}$ | | Rotazione virtuale | $\alpha_{2,h}$ | $\cos\alpha_{2,h}=\mathbf{t}{h}\cdot\mathbf{t},\quad\sin\alpha{2,h}=\mathbf{t}{h}\cdot\mathbf{n}$ | | Deformazione estensionale virtuale | $\varepsilon{h}$ | $\varepsilon_{h}=s_{h}^{\prime}-1$ | | Deformazione flessionale virtuale | $\kappa_{h}$ | $\kappa_{h}=\alpha_{2,h}^{\prime}$ | Tabella 5.2 — Spostamenti e deformazioni nel passaggio dalla configurazione di riferimento $s\mapsto\mathbf{x}(s)$ alla configurazione virtuale $s\mapsto\mathbf{x}_{h}(s)$.
Consideriamo ora le derivate rispetto a $h$ in $h=0$. Indichiamo la velocità virtuale associata a una grandezza $\mathrm{G}_{h}$ con un asterisco: \(\stackrel{*}{\mathrm{G}}:=\left.\frac{d \mathrm{G}_{h}}{d h}\right|_{h=0} \quad \text {velocità di virtuale} \mathrm{G}\) | | | | | — | — | — | | Grandezza | Simbolo | Relazione | | Velocità virtuale | $\stackrel{}{\mathbf{a}}$ | $\stackrel{}{\mathbf{a}}=\stackrel{}{\mathbf{x}}$ | | Componente tangenziale della velocità virtuale | $\stackrel{}{\mathrm{u}}$ | $\stackrel{}{\mathrm{u}}=\stackrel{}{\mathbf{a}}\cdot\mathbf{t}$ | | Componente normale della velocità virtuale | $\stackrel{}{\mathrm{w}}$ | $\stackrel{}{\mathrm{w}}=\stackrel{}{\mathbf{a}}\cdot\mathbf{n}$ | | Velocità angolare virtuale | $\stackrel{}{\alpha_2}$ | $\stackrel{}{\alpha_2}=\frac{d\stackrel{}{\mathbf{a}}}{ds}\cdot\mathbf{n}$ | | Velocità di deformazione estensionale virtuale | $\stackrel{}{\varepsilon}$ | $\stackrel{}{\varepsilon}=\frac{d\stackrel{}{s}}{ds}=\frac{d\stackrel{}{\mathbf{a}}}{ds}\cdot\mathbf{t}$ | | Velocità di deformazione flessionale virtuale | $\stackrel{}{\kappa}$ | $\stackrel{}{\kappa}=\frac{d}{ds}\left(\frac{d\stackrel{}{\mathbf{a}}}{ds}\cdot\mathbf{n}\right)$ | *Tabella 5.3 — Velocità virtuali delle principali grandezze geometriche e cinematiche. Le relazioni della tabella seguono dalle definizioni. Nel calcolo useremo la proprietà seguente.
Esercizio 5.1. Mostrare che la derivazione rispetto al parametro virtuale commuta con la derivazione rispetto a $s$, ossia \((\stackrel{*}{\mathrm{G}})^{\prime}=\left(\stackrel{*}{\mathrm{G}^{\prime}}\right)\)
- Velocità virtuale. Da $\mathbf{x}{h}=\mathbf{x}+\mathbf{a}{h}$, derivando rispetto a $h$ in $h=0$, otteniamo $\stackrel{}{\mathbf{a}}=\stackrel{}{\mathbf{x}}$.
- Componenti tangenziale e normale. Da $\mathbf{a}{h}=\mathrm{u}{h}\mathbf{t}+\mathrm{w}_{h}\mathbf{n}$ segue $\stackrel{}{\mathbf{a}}=\stackrel{}{\mathrm{u}}\mathbf{t}+\stackrel{*}{\mathrm{w}}\mathbf{n}$. Proiettando sulla base locale $(\mathbf{t},\mathbf{n})$ otteniamo le due componenti.
- Velocità di deformazione estensionale. Da $1+\varepsilon_{h}=s_{h}^{\prime}=|\mathbf{x}_{h}^{\prime}|$, derivando rispetto a $h$ in $h=0$, ricaviamo $\stackrel{}{\varepsilon}=(\stackrel{}{s})^{\prime}=(\stackrel{*}{\mathbf{a}})^{\prime}\cdot\mathbf{t}$, poiché $\mathbf{x}^{\prime}=\mathbf{t}$ e $|\mathbf{x}^{\prime}|=1$.
- Velocità angolare virtuale. Da $\sin\alpha_{2,h}=\mathbf{n}\cdot\mathbf{t}{h}=\mathbf{n}\cdot\mathbf{x}{h}^{\prime}/s_{h}^{\prime}$ otteniamo $\stackrel{}{\alpha_2}=\mathbf{n}\cdot(\stackrel{}{\mathbf{a}})^{\prime}$, usando $\alpha_{2,0}=0$ e $\mathbf{x}_{0}^{\prime}=\mathbf{t}$.
- Velocità di deformazione flessionale. Basta derivare $\kappa_{h}=\alpha_{2,h}^{\prime}$ rispetto a $h$ in $h=0$. Esercizio 5.2. Stabilire le relazioni seguenti tra velocità di deformazione e velocità di spostamento virtuali, quindi confrontarle con le relazioni linearizzate fra deformazioni e spostamenti ottenute nella Proposizione 1.3: \(\stackrel{*}{\varepsilon}=\frac{d \stackrel{*}{\mathrm{u}}}{d s}-\mathrm{C} \stackrel{*}{\mathrm{w}}, \quad \stackrel{*}{\alpha_2}=\frac{d \stackrel{*}{\mathrm{w}}}{d s}+\mathrm{C} \stackrel{*}{\mathrm{u}}, \quad \stackrel{*}{\kappa}=\frac{d}{d s}\left(\frac{d \stackrel{*}{\mathrm{w}}}{d s}+\mathrm{C} \stackrel{*}{\mathrm{u}}\right). \tag{5.1}\)
← 4.6 Caso dei piccoli spostamenti · Indice · 5.2 Il principio delle potenze virtuali →