5.3 Equilibrio stabile e minimizzazione dell’energia: primi esempi
← 5.2 Il principio delle potenze virtuali · Indice · 5.4 Proprietà energetiche degli stati di equilibrio dei sistemi conservativi →
Orientamento
La sezione introduce, mediante due esempi, il legame tra equilibrio, stabilità e minimizzazione dell’energia potenziale.
Contenuti
Nota editoriale sulle formule. Alcune etichette testuali interne alle formule risultano corrotte nella fonte digitale. Sono conservate senza ricostruzioni congetturali.
- 5.3.1 L’esempio dell’asta rigida articolata soggetta a gravità e forza centrifuga
- 5.3.2 L’esempio del filo teso
- Caso del filo inestensibile
- Caso del filo estensibile
Incorporiamo nel principio delle potenze virtuali i vincoli cinematici imposti al mezzo: condizioni di vincolo agli estremi e, secondo il modello, inestensibilità o inflessibilità. Otterremo così proprietà energetiche delle configurazioni di equilibrio. Cominciamo da due esempi, prima di affrontare il caso generale dei sistemi conservativi.
5.3.1 L’esempio dell’asta rigida articolata soggetta a gravità e forza centrifuga
Riprendiamo l’asta rettilinea omogenea studiata nel capitolo 4. Essa ha lunghezza $\ell_{\mathrm{R}}$ e densità lineare $\varrho_{\mathrm{R}}$; è incernierata in $\mathbf{O}$ e libera all’estremo $s=\ell_{\mathrm{R}}$. Il piano $(\mathbf{O},\mathbf{e}{1},\mathbf{e}{2})$ ruota con velocità angolare $\Omega$ attorno all’asse $\mathbf{O}\mathbf{e}{2}$. L’asta è quindi soggetta alla gravità $-g\mathbf{e}{2}$ e alla densità di forza centrifuga $\varrho_{\mathrm{R}}\Omega^{2}\tilde{x}{1}(s)\mathbf{e}{1}$; nel complesso, $\tilde{\mathbf{q}}(s)=\varrho_{\mathrm{R}}\Omega^{2}\tilde{x}{1}(s)\mathbf{e}{1}-\varrho_{\mathrm{R}}g\mathbf{e}_{2}$.
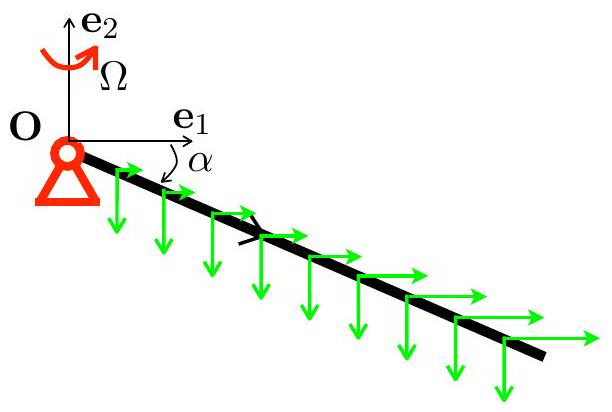
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
L’indeformabilità dell’asta e il vincolo in $\mathbf{O}$ consentono di descrivere ogni configurazione mediante un solo angolo $\tilde{\vartheta}$: \(\tilde{\mathbf{x}}(s)=s\left(\cos \tilde{\vartheta} \mathbf{e}_{1}+\sin \tilde{\vartheta} \mathbf{e}_{2}\right) \quad \text {- Sì.} \quad \tilde{\vartheta} \in[-\pi, \pi)\) Il momento risultante delle forze distribuite rispetto a $\mathbf{O}$ è \(\mathcal{M}(\tilde{\vartheta}):=\int_{0}^{\ell_{\mathrm{R}}} \tilde{\mathbf{x}}(s) \mathbin{\wedge_2} \tilde{\mathbf{q}}(s) d s=-\frac{1}{2} \varrho_{\mathrm{R}} g \ell_{\mathrm{R}}^{2} \cos \tilde{\vartheta}-\frac{1}{3} \varrho_{\mathrm{R}} \Omega^{2} \ell_{\mathrm{R}}^{3} \sin \tilde{\vartheta} \cos \tilde{\vartheta}\) Poiché la cerniera in $\mathbf{O}$ non esercita momento, una configurazione caratterizzata dall’angolo $\vartheta$ è di equilibrio se e solo se $\mathcal{M}(\vartheta)=0$, ossia \(-\frac{1}{2} \varrho_{\mathrm{R}} g \ell_{\mathrm{R}}^{2} \cos \vartheta-\frac{1}{3} \varrho_{\mathrm{R}} \Omega^{2} \ell_{\mathrm{R}}^{3} \sin \vartheta \cos \vartheta=0.\) Ricaviamo la stessa equazione dal principio delle potenze virtuali. Consideriamo il movimento virtuale \(\mathbf{x}_{h}(s)=s \cos (\vartheta+h \stackrel{*}{\alpha_2}) \mathbf{e}_{1}+s \sin (\vartheta+h \stackrel{*}{\alpha_2}) \mathbf{e}_{2}, \quad \stackrel{*}{\alpha_2} \in \mathbb{R}\) Il campo di velocità virtuale associato è \(\stackrel{*}{\mathbf{a}}(s)=\stackrel{*}{\alpha_2} s\left(-\sin \vartheta \mathbf{e}_{1}+\cos \vartheta \mathbf{e}_{2}\right)=\stackrel{*}{\alpha_2} \mathbf{e}_{3} \wedge \mathbf{x}(s).\) Questo movimento virtuale rispetta l’indeformabilità dell’asta, quindi $\stackrel{}{\varepsilon}=0$ e $\stackrel{}{\kappa}=0$: la potenza virtuale degli sforzi interni è nulla. Poiché rispetta anche il vincolo in $\mathbf{O}$, la reazione vincolare non compie potenza virtuale. Rimane soltanto la potenza della gravità e della forza centrifuga: \(\mathrm{P}_{\mathrm{ext}}(\stackrel{*}{\mathbf{a}})=\int_{0}^{\ell_{\mathrm{R}}} \mathbf{q}(s) \cdot \stackrel{*}{\mathbf{a}}(s) d s=\stackrel{*}{\alpha_2} \int_{0}^{\ell_{\mathrm{R}}} \mathbf{x}(s) \mathbin{\wedge_2} \mathbf{q}(s) d s=\mathcal{M}(\vartheta) \stackrel{*}{\alpha_2}\) Il principio delle potenze virtuali impone $\mathrm{P}{\mathrm{ext}}(\stackrel{*}{\mathbf{a}})=0$ per ogni $\stackrel{*}{\alpha_2}$ e restituisce quindi $\mathcal{M}(\vartheta)=0$. Interpretiamo ora questa condizione in termini energetici. Gravità e forza centrifuga sono conservative, come ricordato nell’Appendice A.2. Definiamo l’energia potenziale totale della configurazione individuata da $\tilde{\vartheta}$ mediante \(\left.\mathcal{P}_{\mathrm{tot}}(\tilde{\vartheta}):=\int_{0}^{\ell_{\mathrm{R}}} \varrho_{\mathrm{R}}\left(g \tilde{x_{2}}(s)\right)-\frac{1}{2} \Omega^{2} \tilde{x_{1}}(s)^{2}\right) d s\) Sostituendo la configurazione dell’asta otteniamo \(\mathcal{P}_{\mathrm{tot}}(\tilde{\vartheta})=\frac{1}{2} \varrho_{\mathrm{R}} g \ell_{\mathrm{R}}^{2}\left(\sin \tilde{\vartheta}-\frac{\lambda}{2} \cos ^{2} \tilde{\vartheta}\right) \quad \text {- Sì.} \quad \lambda=\frac{2 \Omega^{2} \ell_{\mathrm{R}}}{3 g} \tag{5.27}\) Il parametro adimensionale $\lambda$ misura l’intensità della forza centrifuga rispetto alla gravità. Poiché $\mathcal{P}{\mathrm{tot}}^{\prime}(\tilde{\vartheta})=-\mathcal{M}(\tilde{\vartheta})$, segue il risultato seguente.
Proposizione 5.3. Le configurazioni di equilibrio dell’asta sono precisamente i punti stazionari dell’energia potenziale totale: \(\vartheta=\text {Configurazione del sistema} \Longleftrightarrow \mathcal{P}_{\mathrm{tot}}^{\prime}(\vartheta)=0 \tag{5.28}\)
Dimostrazione. Il principio delle potenze virtuali dà l’equilibrio se e solo se $\mathcal{M}(\vartheta)=0$. Dal calcolo precedente $\mathcal{P}_{\mathrm{Tot.}}’(\vartheta)=-\mathcal{M}(\vartheta)$; le due condizioni sono pertanto equivalenti. $\square$
La ricerca delle configurazioni di equilibrio si riduce così alla ricerca dei punti stazionari dell’energia potenziale. Questa formulazione permette inoltre di introdurre la stabilità mediante una proprietà di minimo.
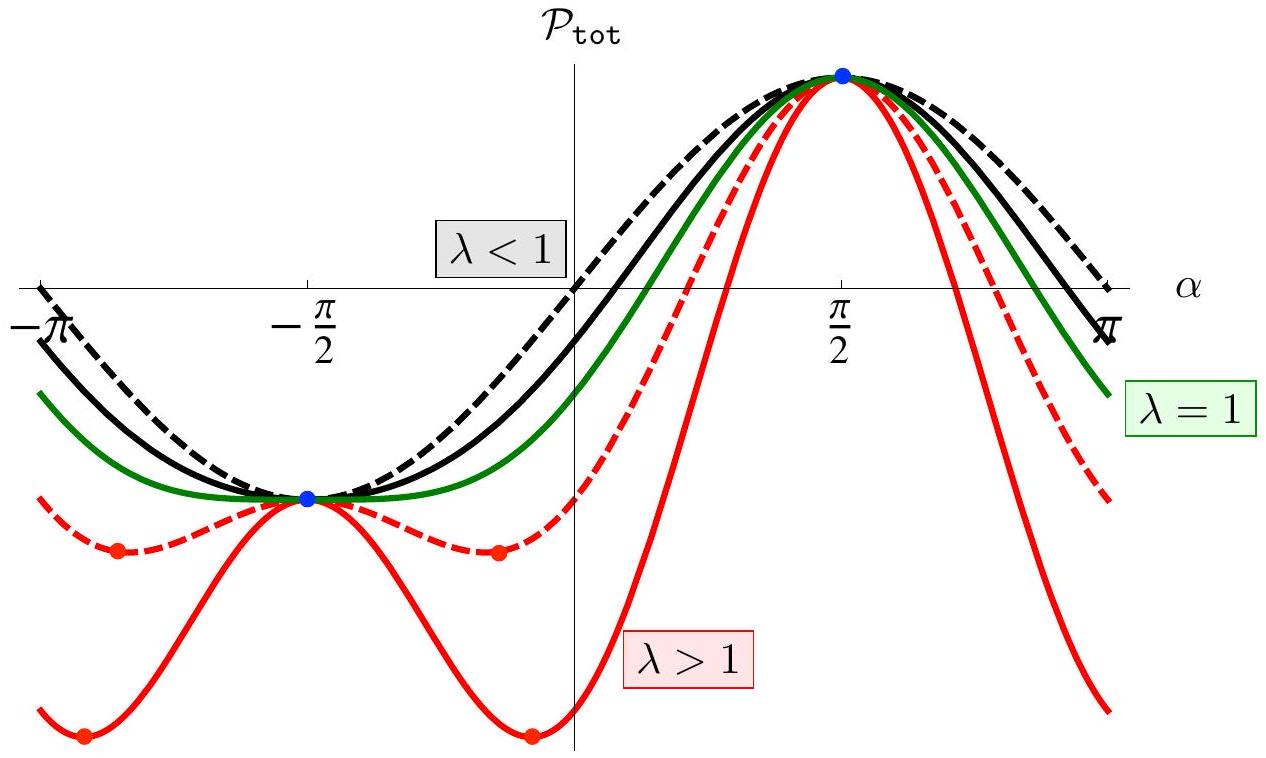
Definizione 5.5 (Configurazione stabile dell’asta). Una configurazione dell’asta rigida soggetta a gravità e forza centrifuga, compatibile con il vincolo in $\mathbf{O}$, è stabile se costituisce un minimo locale dell’energia potenziale. L’angolo $\vartheta$ che la descrive deve dunque soddisfare \(\exists h>0, \quad \forall \tilde{\vartheta}:|\tilde{\vartheta}-\vartheta| \leq h, \quad \mathcal{P}_{\mathrm{tot}}(\vartheta) \leq \mathcal{P}_{\mathrm{tot}}(\tilde{\vartheta}). \tag{5.29}\) Ogni configurazione stabile è necessariamente di equilibrio. Infatti, per $\epsilon$ piccolo, dalla condizione di minimo locale e dallo sviluppo al primo ordine segue \(0 \leq \mathcal{P}_{\mathrm{tot}}(\vartheta+\epsilon)-\mathcal{P}_{\mathrm{tot}}(\vartheta)=\mathcal{P}_{\mathrm{tot}}^{\prime}(\vartheta) \epsilon+o(\epsilon)\) Per $\epsilon>0$, dividendo per $\epsilon$ e passando al limite otteniamo $\mathcal{P}{\mathrm{tot}}^{\prime}(\vartheta)\geq0$. Per $\epsilon<0$ otteniamo invece $\mathcal{P}{\mathrm{tot}}^{\prime}(\vartheta)\leq0$. Pertanto $\mathcal{P}_{\mathrm{tot}}^{\prime}(\vartheta)=0$ e $\vartheta$ descrive una configurazione di equilibrio. Resta da individuare quali configurazioni di equilibrio siano minimi locali. La Figura 5.2 mostra l’evoluzione del grafico dell’energia potenziale al variare del parametro di carico $\lambda$, distinguendo i casi $0\leq\lambda<1$, $\lambda=1$ e $\lambda>1$.
- Se $0\leq\lambda<1$, gli unici punti stazionari sono $\vartheta=\pm\pi/2$. Il punto $\vartheta=-\pi/2$ è un minimo globale e descrive una configurazione stabile; $\vartheta=\pi/2$ è un massimo globale e descrive una configurazione instabile.
- Se $\lambda=1$, le conclusioni precedenti restano valide, ma il grafico si appiattisce in prossimità di $\vartheta=-\pi/2$.
- Se $\lambda>1$, il punto $\vartheta=-\pi/2$ diventa un massimo locale. Compaiono due minimi simmetrici ai suoi lati: sono le configurazioni di equilibrio stabili del ramo biforcato. Anche $\vartheta=\pi/2$ rimane instabile.
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
Figura 5.2 — Energia potenziale al variare del parametro di carico $\lambda$: in nero $\lambda<1$, in verde $\lambda=1$, in rosso $\lambda>1$. Le configurazioni stabili corrispondono ai minimi locali. Le configurazioni stabili così ottenute coincidono con quelle fornite dal criterio empirico del capitolo 4. Il criterio energetico, però, si estende direttamente a sistemi più generali.
Proposizione 5.4. Per l’asta considerata, le configurazioni stabili secondo la Definizione 5.5 coincidono con le configurazioni di equilibrio che soddisfano il criterio empirico del capitolo 4: una configurazione è stabile quando il momento risultante delle forze esterne tende a ricondurre l’asta verso di essa.
Dimostrazione. Poiché $\mathcal{M}(\vartheta)=-\mathcal{P}{\mathrm{Tot.}}’(\vartheta)$, presso un equilibrio $\vartheta_0$ il momento è restitutivo precisamente quando cambia segno da positivo a negativo attraversando $\vartheta_0$. Ciò equivale al passaggio di $\mathcal{P}{\mathrm{Tot.}}’$ da negativo a positivo e quindi, per il grafico discusso sopra, al fatto che $\vartheta_0$ sia un minimo locale dell’energia potenziale. $\square$
5.3.2 L’esempio del filo teso
Caso del filo inestensibile
Consideriamo un filo inestensibile di lunghezza $\ell_{\mathrm{R}}$, fissato in $\mathbf{O}$ all’estremo $s=0$ e soggetto, all’estremo $s=\ell_{\mathrm{R}}$, alla forza $\mathcal{F}\mathbf{e}{1}$ con $\mathcal{F}>0$.
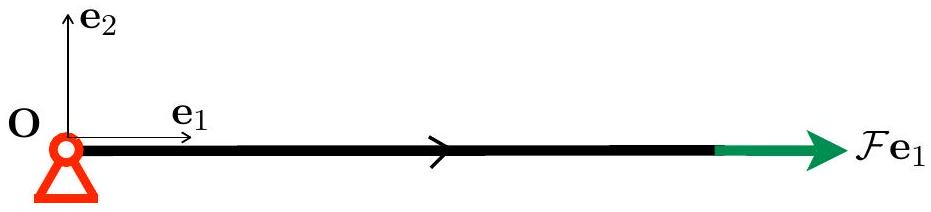 *Figura 5.3 - Il problema del filo teso.*
Nel capitolo 4 abbiamo mostrato che l’unica configurazione di equilibrio nella quale il filo è ovunque teso è la configurazione rettilinea
\(\mathbf{x}(S)=S \mathbf{e}_{1}, \quad S \in\left(0, \ell_{\mathrm{R}}\right)\)
Mostriamo che questa configurazione minimizza $-\mathcal{F}\tilde{x}{1}(\ell_{\mathrm{R}})$ tra tutte le configurazioni $S\mapsto\tilde{\mathbf{x}}(S)$ di lunghezza $\ell_{\mathrm{R}}$ con $\tilde{\mathbf{x}}(0)=\mathbf{0}$. L’inestensibilità implica infatti $\tilde{x}{1}(\ell{\mathrm{R}})\leq\ell_{\mathrm{R}}$; pertanto
\(-\mathcal{F} \ell_{\mathrm{R}}=-\mathcal{F} x_{1}\left(\ell_{\mathrm{R}}\right)=\min _{S \mapsto \tilde{\mathbf{x}}(S): \tilde{\mathbf{x}}(0)=\mathbf{0},\left\|\tilde{\mathbf{x}}^{\prime}(S)\right\|=1}-\mathcal{F} \tilde{x}_{1}\left(\ell_{\mathrm{R}}\right)\)
La quantità $-\mathcal{F}\tilde{x}{1}(\ell{\mathrm{R}})$ è l’energia potenziale del sistema nella configurazione $\tilde{\mathbf{x}}$. Il filo inestensibile non immagazzina energia elastica, mentre $-\mathcal{F}\tilde{x}{1}(\ell{\mathrm{R}})$ è l’energia potenziale del carico morto $\mathcal{F}\mathbf{e}_{1}$ applicato all’estremo, come ricordato nell’Appendice A.2.
Proposizione 5.5. Nel caso del filo inestensibile, la configurazione rettilinea tesa minimizza l’energia potenziale tra tutte le configurazioni compatibili con il vincolo in $\mathbf{O}$ e con l’inestensibilità. L’energia potenziale è l’opposto del lavoro della forza applicata.
Dimostrazione. Per ogni configurazione ammissibile, l’inestensibilità e il vincolo in $\mathbf{O}$ implicano $\widetilde{x}_1(\ell_R)\leq\ell_R$. Poiché $\mathcal{F}>0$, segue $-\mathcal{F}\widetilde{x}_1(\ell_R)\geq-\mathcal{F}\ell_R$. La configurazione $\mathbf{x}(S)=S\mathbf{e}_1$ realizza l’uguaglianza e minimizza quindi l’energia potenziale. $\square$
Nelle stesse condizioni, il massimo dell’energia potenziale vale $\mathcal{F}\ell_{\mathrm{R}}$ ed è raggiunto dalla configurazione $\tilde{\mathbf{x}}(S)=-S\mathbf{e}_{1}$. In essa il filo risulta compresso e la configurazione è instabile. Anche questo esempio suggerisce di collegare la stabilità alla minimizzazione dell’energia. Verifichiamo ora che il legame persiste per un filo estensibile.
Caso del filo estensibile
Consideriamo lo stesso problema per un filo estensibile e linearmente elastico, mantenendo invariate le condizioni agli estremi. La legge costitutiva è \(N=\mathrm{W}_{\mathrm{ex}}^{\prime}(\varepsilon)=\mathrm{EA} \varepsilon, \quad \mathrm{~W}_{\mathrm{ex}}(\varepsilon)=\frac{1}{2} \mathrm{EA} \varepsilon^{2}\) Se cerchiamo una configurazione di equilibrio nella quale il filo sia ovunque teso, ritroviamo l’unica configurazione rettilinea allineata con la forza. La legge costitutiva fornisce \(\varepsilon=\frac{\mathcal{F}}{\mathrm{EA}}, \quad \mathbf{x}(S)=(1+\varepsilon) S \mathbf{e}_{1}, \quad S \in\left(0, \ell_{\mathrm{R}}\right)\) Mostriamo che questa configurazione minimizza ancora l’energia potenziale tra tutte le configurazioni ammissibili. Occorre ora includere l’energia elastica del filo. Per una configurazione $S\mapsto\tilde{\mathbf{x}}(S)$ poniamo \(\mathcal{P}_{\mathrm{tot}}(\tilde{\mathbf{x}}):=\int_{0}^{\ell_{\mathrm{R}}} \frac{1}{2} \mathrm{EA}\left(\left\|\tilde{\mathbf{x}}^{\prime}(S)\right\|-1\right)^{2} d S-\mathcal{F} \tilde{x}_{1}\left(\ell_{\mathrm{R}}\right)\) Nella configurazione di equilibrio $\mathbf{x}$ l’energia potenziale vale \(\mathcal{P}_{\mathrm{tot}}(\mathbf{x})=-\mathcal{F} \ell_{\mathrm{R}}-\frac{\mathcal{F}^{2} \ell_{\mathrm{R}}}{2 \mathrm{EA}}\) Dimostriamo che tale valore è il minimo: \(-\mathcal{F} \ell_{\mathrm{R}}-\frac{\mathcal{F}^{2} \ell_{\mathrm{R}}}{2 \mathrm{EA}}=\min _{S \mapsto \tilde{\mathbf{x}}(S): \tilde{\mathbf{x}}(0)=\mathbf{0}} \int_{0}^{\ell_{\mathrm{R}}} \frac{1}{2} \mathrm{EA}\left(\left\|\tilde{\mathbf{x}}^{\prime}(S)\right\|-1\right)^{2} d S-\mathcal{F} \tilde{x}_{1}\left(\ell_{\mathrm{R}}\right)\) Poiché $\tilde{x}{1}(0)=0$, vale $\tilde{x}{1}(\ell_{\mathrm{R}})=\int_{0}^{\ell_{\mathrm{R}}}\tilde{x}{1}^{\prime}(S)\,dS$. Possiamo quindi riscrivere l’energia potenziale come \(\mathcal{P}_{\mathrm{tot}}(\tilde{\mathbf{x}})=\int_{0}^{\ell_{\mathrm{R}}}\left(\frac{1}{2} \mathrm{EA}\left(\left\|\tilde{\mathbf{x}}^{\prime}(S)\right\|-1\right)^{2}-\mathcal{F} \tilde{x}_{1}^{\prime}(S)\right) d S\) Dalle disuguaglianze $|\tilde{\mathbf{x}}^{\prime}|\geq|\tilde{x}{1}^{\prime}|$ e $-\mathcal{F}\tilde{x}{1}^{\prime}\geq-\mathcal{F}|\tilde{x}{1}^{\prime}|$ segue $-\mathcal{F}\tilde{x}_{1}^{\prime}\geq-\mathcal{F}|\tilde{\mathbf{x}}^{\prime}|$. Pertanto \(\mathcal{P}_{\mathrm{tot}}(\tilde{\mathbf{x}}) \geq \int_{0}^{\ell_{\mathrm{R}}}\left(\frac{1}{2} \mathrm{EA}\left(\left\|\tilde{\mathbf{x}}^{\prime}(S)\right\|-1\right)^{2}-\mathcal{F}\left\|\tilde{\mathbf{x}}^{\prime}(S)\right\|\right) d S \tag{5.30}\) La funzione $x\mapsto\frac{1}{2}\mathrm{EA}(x-1)^{2}-\mathcal{F}x$ raggiunge il minimo su $\mathbb{R}$ nel punto $x=1+\mathcal{F}/\mathrm{EA}>0$; il valore minimo è $-\mathcal{F}-\mathcal{F}^{2}/(2\mathrm{EA})$. Integrando questa stima in (5.30) otteniamo \(\mathcal{P}_{\mathrm{tot}}(\tilde{\mathbf{x}}) \geq-\mathcal{F} \ell_{R}-\frac{\mathcal{F}^{2} \ell_{R}}{2 E A}=\mathcal{P}_{\mathrm{tot}}(\mathbf{x})\) Abbiamo dunque dimostrato il risultato seguente.
Proposizione 5.6. Nel caso del filo estensibile, la configurazione rettilinea tesa minimizza l’energia potenziale tra tutte le configurazioni compatibili con il vincolo in $\mathbf{O}$. L’energia potenziale è la somma dell’energia elastica e dell’opposto del lavoro della forza applicata.
Dimostrazione. La stima (5.30) riduce il problema al minimo puntuale di $x\mapsto\tfrac12\mathrm{EA}(x-1)^2-\mathcal{F}x$, raggiunto per $x=1+\mathcal{F}/\mathrm{EA}$. Integrando il valore minimo si ottiene $\mathcal{P}_{\mathrm{Tot.}}(\widetilde{\mathbf{x}})\geq-\mathcal{F}\ell_R-\mathcal{F}^2\ell_R/(2\mathrm{EA})$. La configurazione rettilinea $\mathbf{x}(S)=(1+\mathcal{F}/\mathrm{EA})S\mathbf{e}_1$ realizza l’uguaglianza. $\square$
L’energia potenziale minima del filo estensibile è minore di quella del filo inestensibile. Lo si vede anche senza calcolo: il problema inestensibile si ottiene restringendo il problema estensibile alle configurazioni che soddisfano $|\tilde{\mathbf{x}}^{\prime}(S)|=1$. Il minimo della stessa funzione su un insieme più piccolo non può essere inferiore. Questa osservazione illustra una tipica deduzione qualitativa resa possibile dalla formulazione variazionale.
← 5.2 Il principio delle potenze virtuali · Indice · 5.4 Proprietà energetiche degli stati di equilibrio dei sistemi conservativi →