5.5 Stabilità degli stati di equilibrio dei sistemi conservativi
← 5.4 Proprietà energetiche degli stati di equilibrio dei sistemi conservativi · Indice · 6.1 Cinematica dei mezzi curvilinei →
Orientamento
La sezione formula il criterio energetico di stabilità e ne ricava condizioni necessarie per barre rettilinee, fili estensibili ed elastica di Eulero.
Contenuti
- 5.5.1 Il criterio di stabilità energetica
- 5.5.2 Condizioni di stabilità necessarie per barre non inflesse
- 5.5.3 Condizioni di stabilità necessarie per i fili estensibili
- 5.5.4 Stabilità delle configurazioni di equilibrio dell’elastica
Nota editoriale sulle formule. Alcune etichette testuali interne alle formule risultano corrotte nella fonte digitale. Sono conservate senza ricostruzioni congetturali; i pedici ripetuti ex sono stati ricondotti a un solo ex.
Nel capitolo 4 abbiamo incontrato sistemi con più configurazioni di equilibrio sotto lo stesso carico: l’asta rigida soggetta a gravità e forza centrifuga, l’anello caricato, i fili e l’elastica di Eulero. In alcuni casi abbiamo selezionato empiricamente gli equilibri fisicamente rilevanti, imponendo per esempio che un filo sia teso oppure verificando il carattere restitutivo del momento risultante. Vogliamo ora giustificare tali scelte mediante un criterio generale basato sull’energia potenziale dei sistemi conservativi.
5.5.1 Il criterio di stabilità energetica
Cominciamo da una formulazione informale.
Definizione 5.6 (Criterio energetico di stabilità). Una configurazione cinematicamente ammissibile di un sistema conservativo è stabile se nessuna configurazione ammissibile sufficientemente vicina possiede energia potenziale minore. Ogni piccola perturbazione ammissibile di uno stato stabile richiede dunque un apporto di energia. Le configurazioni stabili sono quindi minimi locali dell’energia potenziale. Per punti materiali e corpi rigidi questa proprietà può essere dedotta da una definizione dinamica di stabilità; per i mezzi curvilinei deformabili la assumiamo qui come criterio. Formalizziamo la vicinanza mediante movimenti virtuali. Sia $\mathcal{C}{\mathrm{ad}}$ l’insieme delle configurazioni cinematicamente ammissibili ed sia $\mathcal{P}{\mathrm{Tot.}}:\mathcal{C}{\mathrm{ad}}\to\mathbb{R}$ l’energia potenziale. Data $\mathbf{x}\in\mathcal{C}{\mathrm{ad}}$, consideriamo un movimento virtuale ${\mathbf{x}{h}\circ\mathrm{s}}{|h|\leq\bar h}$ interamente contenuto in $\mathcal{C}{\mathrm{ad}}$. La stabilità richiede \(\mathcal{P}_{\mathrm{tot}}(\mathbf{x}) \leq \mathcal{P}_{\mathrm{tot}}\left(\mathbf{x}_{h} \circ \mathrm{s}\right) \quad \text {per}|h| \text {piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo piccolo} \tag{5.43}\) La disuguaglianza deve valere per ogni movimento virtuale ammissibile. Supponiamo che la dipendenza da $h$ sia almeno due volte differenziabile in $h=0$ e indichiamo con $\stackrel{*}{\mathbf{a}}$ e $\stackrel{}{\mathbf{a}}$ la velocità e l’accelerazione virtuali: \(\stackrel{*}{\mathbf{a}}(s)=\left.\frac{d}{d h}\left(\mathbf{x}_{h}(s)\right)\right|_{h=0}, \quad \stackrel{* *}{\mathbf{a}}(s)=\left.\frac{d^{2}}{d h^{2}}\left(\mathbf{x}_{h}(s)\right)\right|_{h=0}\) Dalla (5.43) ricaviamo condizioni necessarie di stabilità. Sviluppiamo la configurazione al secondo ordine in $h$: \(\mathbf{x}_{h} \circ \mathrm{s}(S)=\mathbf{x}(S)+h \stackrel{*}{\mathbf{a}} \circ \mathrm{s}(S)+\frac{1}{2} h^{2} \stackrel{* *}{\mathbf{a}} \circ \mathrm{s}(S)+o\left(h^{2}\right)\) Sviluppando anche l’energia potenziale otteniamo \(\mathcal{P}_{\mathrm{tot}}\left(\mathbf{x}_{h} \circ \mathrm{s}\right)=\mathcal{P}_{\mathrm{tot}}(\mathbf{x})+h \mathcal{P}_{\mathrm{tot}}^{\prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}})+\frac{1}{2} h^{2} \mathcal{P}_{\mathrm{tot}}^{\prime}(\mathbf{x})(\stackrel{* *}{\mathbf{a}})+\frac{1}{2} h^{2} \mathcal{P}_{\mathrm{tot}}^{\prime \prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}})+o\left(h^{2}\right)\) La (5.43) implica \(0 \leq h \mathcal{P}_{\mathrm{tot}}^{\prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}})+\frac{1}{2} h^{2} \mathcal{P}_{\mathrm{tot}}^{\prime}(\mathbf{x})(\stackrel{* *}{\mathbf{a}})+\frac{1}{2} h^{2} \mathcal{P}_{\mathrm{tot}}^{\prime \prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}})+o\left(h^{2}\right) \tag{5.44}\) Per $h>0$, dividendo (5.44) per $h$ e passando al limite otteniamo $\mathcal{P}_{\mathrm{Tot.}}^{\prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}})\geq0$; con $h<0$ otteniamo la disuguaglianza opposta. Poiché le velocità virtuali sono arbitrarie, \(\mathcal{P}_{\mathrm{tot}}^{\prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}})=0, \quad \forall \stackrel{*}{\mathbf{a}} \in \mathcal{V}_{\text {Ad esempio,}}(\mathbf{x}) \tag{5.45}\) Ogni configurazione stabile rende dunque stazionaria l’energia potenziale e, per il teorema precedente, è una configurazione di equilibrio. La stazionarietà è una condizione necessaria del primo ordine, ma non è in generale sufficiente. Sostituendola nella (5.44), dividendo per $h^{2}$ e passando al limite ricaviamo la condizione necessaria del secondo ordine \(\mathcal{P}_{\mathrm{tot}}^{\prime \prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}})+\mathcal{P}_{\mathrm{tot}}^{\prime}(\mathbf{x})(\stackrel{* *}{\mathbf{a}}) \geq 0\) Quando l’accelerazione virtuale appartiene allo spazio tangente $\mathcal{V}_{\mathrm{ad}}(\mathbf{x})$, la stazionarietà annulla il secondo termine e la condizione si riduce alla non negatività della seconda variazione. **Proposizione 5.14 (Condizioni necessarie di stabilità). Se $\mathbf{x}\in\mathcal{C}{\mathrm{ad}}$ è stabile, allora è una configurazione di equilibrio e soddisfa la condizione del secondo ordine \(\mathcal{P}_{\mathrm{tot}}^{\prime \prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}})+\mathcal{P}_{\mathrm{tot}}^{\prime}(\mathbf{x})(\stackrel{* *}{\mathbf{a}}) \geq 0 \tag{5.46}\) per ogni coppia ammissibile formata da velocità e accelerazione virtuali.
Dimostrazione. Per ogni curva ammissibile $h\mapsto\mathbf{x}_h$, la minimalità locale fornisce la disuguaglianza (5.44). Dividendo per $h$ e facendo tendere $h$ a zero dai due lati otteniamo la stazionarietà, dunque l’equilibrio. Sottraendo il termine lineare ormai nullo, dividendo per $h^2$ e passando al limite si ottiene (5.46). $\square$
Applichiamo ora il criterio ad alcuni esempi.
5.5.2 Condizioni di stabilità necessarie per barre non inflesse
Consideriamo il problema della barra rettilinea della sezione 5.4.2. Poiché $\mathcal{C}{\mathrm{ad}}$ è uno spazio vettoriale, una configurazione di equilibrio $\mathrm{u}$ soddisfa $\mathcal{P}{\mathrm{Tot.}}^{\prime}(\mathrm{u})(\stackrel{}{\mathrm{u}}\circ\mathrm{s})=0$ per ogni $\stackrel{}{\mathrm{u}}\circ\mathrm{s}\in\mathcal{C}{\mathrm{ad}}$. Scegliamo \(\mathbf{u}_{h} \circ \mathrm{s}=\mathbf{u}+h \stackrel{*}{\mathbf{u}} \circ \mathrm{s} \quad \text {- Sì.} \quad \stackrel{*}{\mathbf{u}} \circ \mathrm{s} \in \mathcal{C}_{\mathrm{ad}}.\) L’accelerazione virtuale è nulla; la condizione necessaria di stabilità diventa \(\mathcal{P}_{\mathrm{tot}}^{\prime \prime}(\mathrm{u})(\stackrel{*}{\mathrm{u}} \circ \mathrm{~s}) \geq 0, \quad \forall \stackrel{*}{\mathrm{u}} \circ \mathrm{~s} \in \mathcal{C}_{\mathrm{ad}}\) Il calcolo della seconda variazione è diretto. Il potenziale dei carichi morti dipende linearmente da $\mathrm{u}$ e ha seconda variazione nulla. Restano l’energia elastica e il potenziale delle forze distribuite: \(0 \leq \int_{0}^{\ell_{\mathrm{R}}}\left(\mathrm{~W}_{\mathrm{ex}}^{\prime \prime}\left(\mathrm{u}^{\prime}(S)\right) \frac{d \stackrel{*}{\mathrm{u}}}{d s}(s)^{2} \mathrm{~s}^{\prime}(S)^{2}+\varrho_{\mathrm{R}}(S) \Phi^{\prime \prime}(s) \stackrel{*}{\mathrm{u}}(s)^{2}\right) d S, \quad \forall \stackrel{*}{\mathrm{u}} \circ \mathrm{~s} \in \mathcal{C}_{\mathrm{ad}} \tag{5.47}\) Qui $s=\mathrm{s}(S)=S+\mathrm{u}(S)$. Il primo termine contiene il modulo tangente $\mathrm{W}{\mathrm{ex}}^{\prime\prime}(\varepsilon)$ moltiplicato per il quadrato della velocità virtuale di deformazione estensionale. Mostriamo che il modulo tangente deve essere non negativo in ogni punto $S_{0}$ nel quale la deformazione $\varepsilon=\mathrm{u}^{\prime}$ è definita e continua. Scegliamo un campo virtuale localizzato attorno a $S_{0}$: \(\stackrel{*}{\mathrm{u}}(0)=0, \quad \frac{d \stackrel{*}{\mathrm{u}} \circ \mathrm{~s}}{d S}(S)=\left\{\begin{array}{lll} +1 & \text {S} S \in\left(S_{0}-\epsilon, S_{0}\right) & \stackrel{*}{\mathrm{u}} \circ \mathrm{~s} \\ -1 & \text {S} S \in\left(S_{0}, S_{0}+\epsilon\right), & \uparrow \\ 0 & \text {se non} & 0 \\ \epsilon>0 \text {è un narametro netit fiatio a tendere verso} 0 & \overbrace{\epsilon}^{\epsilon} \underbrace{}_{S_{0}} & \ell_{\mathrm{R}} S \end{array}\right.\) Il campo è nullo fuori da $(S_{0}-\epsilon,S_{0}+\epsilon)$, lineare a tratti nell’intervallo e vale $\epsilon$ in $S_{0}$. Sostituendolo nella (5.47) otteniamo \(0 \leq \int_{S_{0}-\epsilon}^{S_{0}+\epsilon}\left(\mathrm{W}_{\mathrm{ex}}^{\prime \prime}(\varepsilon(S))+\varrho_{\mathrm{R}}(S) \Phi^{\prime \prime}(\mathrm{s}(S)) \stackrel{*}{\mathrm{u}}(\mathrm{s}(S))^{2}\right) d S\) Dividendo per $\epsilon$ e passando al limite per $\epsilon\to0$, usando $|\stackrel{*}{\mathrm{u}}|^{2}\leq\epsilon^{2}$ e la continuità di $\varepsilon$ in $S_{0}$, segue $\mathrm{W}{\mathrm{ex}}^{\prime\prime}(\varepsilon(S{0}))\geq0$.
Proposizione 5.15. In una configurazione di equilibrio stabile di una barra elastica soggetta a forze conservative, il modulo tangente estensionale è non negativo in ogni punto nel quale la deformazione estensionale è definita e continua: \(\mathrm{W}_{\mathrm{ex}}^{\prime \prime}\left(\mathrm{u}^{\prime}(S)\right) \geq 0, \quad \forall S \in\left(0, \ell_{R}\right) \backslash \mathbb{P}_{R}\) dove $\mathbb{P}_{\mathrm{R}}$ è l’insieme dei punti nei quali $\mathrm{u}^{\prime}$ non è definita o non è continua.
Dimostrazione. Fissiamo $S_0\notin\mathbb{P}R$ e usiamo nella disuguaglianza (5.47) il campo triangolare localizzato costruito sopra. Dividendo per $\epsilon$ e passando al limite, il termine di carico scompare perché il campo è $O(\epsilon)$, mentre il termine elastico converge a un multiplo positivo di $\mathrm{W}{\mathrm{ex}}’’(\mathrm{u}’(S_0))$. Ne segue la non negatività. $\square$
La condizione è automatica se il potenziale elastico è convesso, equivalemente se la legge $N=\mathrm{W}{\mathrm{ex}}^{\prime}(\varepsilon)$ è monotona crescente. Ciò accade per il materiale linearmente elastico, per il quale $\mathrm{W}{\mathrm{ex}}^{\prime\prime}=\mathrm{EA}>0$. La condizione resta soltanto necessaria: il termine contenente $\Phi^{\prime\prime}$ nella (5.47) può influire sulla stabilità complessiva.
Se invece la legge forza–deformazione non è monotona, una configurazione stabile può attraversare soltanto stati nei quali la pendenza $dN/d\varepsilon$ è non negativa. Nei materiali a memoria di forma, per esempio, il ramo discendente della curva costitutiva non può comparire in una configurazione stabile.
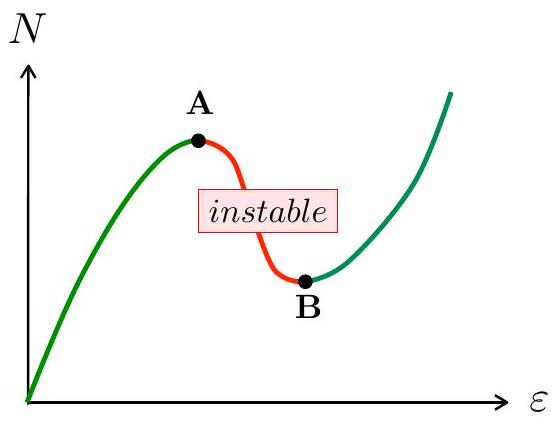
5.5.3 Condizioni di stabilità necessarie per i fili estensibili
Riprendiamo il filo della sezione 5.4.3 e supponiamo che la forza distribuita sia la gravità uniforme $-g\mathbf{e}{2}$. Tutte le forze esterne sono allora carichi morti e \(\mathcal{P}_{\mathrm{ela}}(\tilde{\mathbf{x}})=\int_{0}^{\ell_{\mathrm{R}}} \mathrm{~W}_{\mathrm{ex}}(\tilde{\varepsilon}(S)) d S, \quad \mathcal{P}_{\mathrm{ext}}(\tilde{\mathbf{x}})=\int_{0}^{\ell_{\mathrm{R}}} \varrho_{\mathrm{R}}(S) g \tilde{x_{2}}(S) d S-\sum_{i=1}^{n} \mathcal{F}_{i} \cdot \tilde{\mathbf{x}}\left(S_{i}\right)-\mathcal{F}_{\ell} \cdot \tilde{\mathbf{x}}\left(\ell_{\mathrm{R}}\right)\) Le configurazioni ammissibili formano lo spazio affine $\mathcal{C}{\mathrm{ad}}$, il cui spazio vettoriale associato è $\mathcal{V}{\mathrm{ad}}$: \(\mathcal{C}_{\mathrm{ad}}=\left\{S \mapsto \tilde{\mathbf{x}}(S) \text {regolare regolare}: \tilde{\mathbf{x}}(0)=\mathbf{x}_{0}\right\}, \quad \mathcal{V}_{\mathrm{ad}}=\{S \mapsto \mathbf{v}(S) \text {regolare regolare}: \mathbf{v}(0)=\mathbf{0}\}.\) Richiediamo che $\mathbf{x}$ sia continua e derivabile a tratti; la derivata può avere salti. Studiamo una configurazione di equilibrio $\mathbf{x}$, che per stabilità deve rendere stazionaria l’energia potenziale: \(\mathcal{P}_{\mathrm{tot}}^{\prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}} \circ \mathrm{s})=0, \quad \forall \stackrel{*}{\mathbf{a}} \circ \mathrm{s} \in \mathcal{V}_{\mathrm{ad}}.\) Consideriamo $\mathbf{x}{h}\circ\mathrm{s}=\mathbf{x}+h\stackrel{}{\mathbf{a}}\circ\mathrm{s}$ con $\stackrel{}{\mathbf{a}}\circ\mathrm{s}\in\mathcal{V}{\mathrm{ad}}$. Poiché il potenziale dei carichi esterni è lineare, la sua seconda variazione è nulla e la condizione (5.46) diventa \(\mathcal{P}_{\mathrm{ela}}^{\prime \prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}} \circ \mathrm{s}) \geq 0, \quad \forall \stackrel{*}{\mathbf{a}} \circ \mathrm{s} \in \mathcal{V}_{\mathrm{ad}}.\) Per calcolare la seconda variazione ripartiamo dalla definizione \(\mathcal{P}_{\text {E' un'altra cosa.}}^{\prime \prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}})=\left.\frac{d^{2}}{d h^{2}}\left(\mathcal{P}_{\text {E' un'altra cosa.}}(\mathbf{x}+h \stackrel{*}{\mathbf{a}} \circ \mathrm{s})\right)\right|_{h=0}=\left.\int_{0}^{\ell_{\mathrm{R}}} \frac{d^{2}}{d h^{2}}\left(\mathrm{~W}_{\text {ex}}\left(\varepsilon_{h}^{\mathrm{R}}(S)\right)\right)\right|_{h=0} d S\) dove $\varepsilon{h}^{\mathrm{R}}=|d\mathbf{x}/dS+h\,d(\stackrel{*}{\mathbf{a}}\circ\mathrm{s})/dS|-1$. La regola della catena dà \(\left.\frac{d^{2}}{d h^{2}}\left(\mathrm{~W}_{\mathrm{ex}}\left(\varepsilon_{h}^{\mathrm{R}}\right)\right)\right|_{h=0}=\left.\mathrm{W}_{\mathrm{ex}}^{\prime}(\varepsilon) \frac{d^{2} \varepsilon_{h}^{\mathrm{R}}}{d h^{2}}\right|_{h=0}+\mathrm{W}_{\mathrm{ex}}^{\prime \prime}(\varepsilon)\left(\left.\frac{d \varepsilon_{h}^{\mathrm{R}}}{d h}\right|_{h=0}\right)^{2}.\) Indicando con l’apice la derivata rispetto a $S$, calcoliamo \(\frac{d \varepsilon_{h}^{\mathrm{R}}}{d h}=\frac{\left(\mathbf{x}^{\prime}+h(\stackrel{*}{\mathbf{a}} \circ \mathrm{s})^{\prime}\right) \cdot(\stackrel{*}{\mathbf{a}} \circ \mathrm{s})^{\prime}}{\left\|\mathbf{x}^{\prime}+h(\stackrel{*}{\mathbf{a}} \circ \mathrm{s})^{\prime}\right\|}\) Poiché $\mathrm{s}^{\prime}(S)=|\mathbf{x}^{\prime}(S)|$ e $\mathbf{t}(S)=\mathbf{x}^{\prime}(S)/|\mathbf{x}^{\prime}(S)|$, \(\begin{cases}\left.\frac{d \varepsilon_{h}^{\mathrm{R}}(S)}{d h}\right|_{h=0} & =\mathrm{s}^{\prime}(S) \frac{d \stackrel{*}{\mathbf{a}}}{d s}(s) \cdot \mathbf{t}(S)=\mathrm{s}^{\prime}(S) \stackrel{*}{\varepsilon}(s) \\ \left.\frac{d^{2} \varepsilon_{h}^{\mathrm{R}}(S)}{d h^{2}}\right|_{h=0} & =\mathrm{s}^{\prime}(S)\left\|\frac{d \stackrel{*}{\mathbf{a}}}{d s}(s)\right\|^{2}-\mathrm{s}^{\prime}(S)\left(\frac{d \stackrel{*}{\mathbf{a}}}{d s}(s) \cdot \mathbf{t}(S)\right)^{2}=\mathrm{s}^{\prime}(S) \stackrel{*}{\alpha_2}(s)^{2}\end{cases}\) Sostituendo nell’espressione della seconda variazione e usando $N=\mathrm{W}{\mathrm{ex}}^{\prime}(\varepsilon)$, la condizione necessaria di stabilità si scrive \(0 \leq \int_{0}^{\ell} N(s) \stackrel{*}{\alpha_2}(s)^{2} d s+\int_{0}^{\ell_{\mathrm{R}}} \stackrel{\mathrm{~W}_{\mathrm{ex}}^{\prime \prime}(\varepsilon(S))}{\stackrel{*}{\varepsilon}(\mathrm{s}(S))^{2} \mathrm{s}^{\prime}(S)^{2}} d S, \quad \forall \stackrel{*}{\mathbf{a}} \circ \mathrm{s} \in \mathcal{V}_{\mathrm{ad}} \tag{5.48}\) La seconda variazione contiene lo sforzo normale moltiplicato per il quadrato della velocità angolare virtuale e il modulo tangente estensionale moltiplicato per il quadrato della velocità virtuale di deformazione. Se $N\geq0$ e $\mathrm{W}{\mathrm{ex}}^{\prime\prime}(\varepsilon)\geq0$ ovunque, la disuguaglianza è soddisfatta. Se una delle due quantità è negativa su un intervallo, costruiamo una perturbazione che viola (5.48).
- Supponiamo $N(s)<0$ in $(s_{0},s_{1})$. Nella descrizione euleriana scegliamo \(\stackrel{*}{\mathbf{a}}(s)= \begin{cases}\mathbf{0} & \text {S} 0 \leq s \leq s_{0} \\ \mathbf{e}_{3} \wedge\left(\mathbf{x}(s)-\mathbf{x}\left(s_{0}\right)\right) & \text {S} s_{0} \leq s \leq s_{1} \\ \mathbf{e}_{3} \wedge\left(\mathbf{x}\left(s_{1}\right)-\mathbf{x}\left(s_{0}\right)\right) & \text {S} s_{1} \leq s \leq \ell\end{cases}\) Il campo è continuo, si annulla in $s=0$ e ha la regolarità richiesta. La sua derivata è nulla fuori da $(s_{0},s_{1})$ e vale $\mathbf{e}_{3}\wedge\mathbf{t}=\mathbf{n}$ nell’intervallo. Dunque $\stackrel{}{\varepsilon}=0$ ovunque, mentre $\stackrel{}{\alpha_2}=1$ dove $N<0$. La (5.48) è violata e la configurazione è instabile.
- Supponiamo $\mathrm{W}{\mathrm{ex}}^{\prime\prime}(\varepsilon(S))<0$ in $(S{0},S_{1})$. Nella descrizione lagrangiana scegliamo
\(\stackrel{*}{\mathbf{a}} \circ \mathrm{s}(S)= \begin{cases}\mathbf{0} & \text {S} 0 \leq S \leq S_{0} \\ \mathbf{x}(S)-\mathbf{x}\left(S_{0}\right) & \text {S} S_{0} \leq S \leq S_{1} \\ \left.\mathbf{x}\left(S_{1}\right)-\mathbf{x}\left(S_{0}\right)\right) & \text {S} S_{1} \leq S \leq \ell_{\mathrm{R}}\end{cases}\)
Anche questo campo è ammissibile. La sua derivata è non nulla soltanto nell’intervallo in cui il modulo tangente è negativo e risulta parallela a $\mathbf{t}$. Quindi $\stackrel{}{\alpha_2}=0$ ovunque e $\stackrel{}{\varepsilon}=1$ nell’intervallo. La (5.48) è nuovamente violata.
Poiché in una configurazione di equilibrio lo sforzo normale è continuo a tratti e la deformazione estensionale è definita e continua a tratti, abbiamo dimostrato il risultato seguente.
Proposizione 5.16. Una configurazione di equilibrio stabile di un filo elastico estensibile soggetto a forze conservative deve essere priva di tratti compressi e deve avere modulo tangente estensionale non negativo nei punti nei quali la deformazione è definita e continua: \(N(S) \geq 0, \quad \forall S \in \mathcal{I}_{R}, \quad \mathrm{~W}_{\mathrm{ex}}^{\prime \prime}(\varepsilon(S)) \geq 0, \quad \forall S \in \mathcal{I}_{R} \backslash \mathbb{P}_{R}\) dove $\mathbb{P}_{\mathrm{R}}$ è l’insieme dei punti nei quali $\varepsilon$ non è definita o non è continua.
Dimostrazione. Se $N<0$ su un intervallo, la rotazione rigida virtuale localizzata costruita sopra ha $\stackrel{}{\varepsilon}=0$ e $\stackrel{}{\alpha_2}=1$ proprio su quell’intervallo, in contrasto con (5.48). Se invece $\mathrm{W}_{\mathrm{ex}}’’(\varepsilon)<0$, la perturbazione longitudinale localizzata ha $\stackrel{*}{\alpha_2}=0$ e deformazione virtuale non nulla soltanto nell’intervallo considerato, e contraddice ancora (5.48). La continuità a tratti permette di passare dalla negatività in un punto a quella in un piccolo intervallo. $\square$
Il risultato si estende ai fili inestensibili; in quel caso scompare naturalmente la condizione sul modulo tangente. La dimostrazione è più delicata perché occorre trattare il vincolo di inestensibilità. Rispetto alla barra rettilinea, per il filo compare anche la condizione $N\geq0$. I campi virtuali usati nella dimostrazione possono avere velocità angolare discontinua, perché il filo non possiede rigidezza flessionale. La stessa costruzione non è ammissibile per un’asta flessibile: un salto della tangente renderebbe infinita l’energia elastica. Il problema dell’elastica mostra precisamente l’effetto stabilizzante della rigidezza flessionale.
5.5.4 Stabilità delle configurazioni di equilibrio dell’elastica
Consideriamo il problema di instabilità di Eulero della Definizione 4.9, limitandoci a un’asta inestensibile incastrata e soggetta a un carico morto. Ogni configurazione è descritta dall’angolo della tangente $s\mapsto\vartheta(s)$, con $s\in(0,\ell_{\mathrm{R}})$. La posizione si ricava per integrazione: \(\mathbf{x}(s)=\int_{0}^{s} \cos \vartheta(\zeta) d \zeta \mathbf{e}_{1}+\int_{0}^{s} \sin \vartheta(\zeta) d \zeta \mathbf{e}_{2}\) L’energia elastica coincide con l’energia flessionale: \(\mathcal{P}_{\mathrm{ela}}(\vartheta)=\int_{0}^{\ell_{\mathrm{R}}} \frac{1}{2} \mathrm{El} \vartheta^{\prime}(s)^{2} d s\) Il potenziale del carico morto $-\mathcal{F}\mathbf{e}{1}$ è \(\mathcal{P}_{\text {ex}}(\vartheta)=\mathcal{F} x_{1}\left(\ell_{\mathrm{R}}\right)=\int_{0}^{\ell_{\mathrm{R}}} \mathcal{F} \cos \vartheta(s) d s\) L’energia potenziale totale è dunque il funzionale \(\mathcal{P}_{\mathrm{tot}}(\vartheta)=\int_{0}^{\ell_{\mathrm{R}}}\left(\frac{1}{2} \mathrm{El}^{\prime}(S)^{2}+\mathcal{F} \cos \vartheta(s)\right) d s\) Poiché $\vartheta$ deve soddisfare il vincolo in $s=0$ e avere energia finita, lo spazio naturale delle configurazioni ammissibili è $H^{1}(0,\ell{\mathrm{R}})$, formato dalle funzioni quadrato integrabili con derivata debole quadrato integrabile: \(\mathcal{C}_{\mathrm{ad}}=\left\{s \mapsto \vartheta(s) \in H^{1}\left(0, \ell_{\mathrm{R}}\right): \vartheta(0)=0\right\}\) Lo studio completo di questo spazio esula dal corso. Nei calcoli useremo funzioni continue e derivabili a tratti, ricordando però che risultati quali l’esistenza di un minimo richiedono il quadro funzionale $H^{1}$. L’insieme $\mathcal{C}{\mathrm{ad}}$ è uno spazio vettoriale e coincide con lo spazio delle velocità angolari virtuali ammissibili. Siamo nel problema standard del calcolo delle variazioni dell’Appendice B: l’integrando, o lagrangiana, non dipende esplicitamente da $s$, ma soltanto da $\vartheta(s)$ e $\vartheta^{\prime}(s)$: \(\mathcal{L}\left(\vartheta, \vartheta^{\prime}\right)=: \frac{1}{2} \mathrm{El}^{\prime} \vartheta^{\prime 2}+\mathcal{F} \cos \vartheta\) I punti stazionari soddisfano l’equazione di Eulero–Lagrange, il vincolo essenziale in $s=0$ e la condizione naturale in $s=\ell{\mathrm{R}}$. Qui l’equazione di Eulero–Lagrange è \(0=\frac{d}{d s}\left(\frac{\partial \mathcal{L}}{\partial \vartheta^{\prime}}\left(\vartheta(s), \vartheta^{\prime}(s)\right)\right)-\frac{\partial \mathcal{L}}{\partial \vartheta}\left(\vartheta(s), \vartheta^{\prime}(s)\right)=\mathrm{El}^{\prime \prime}(s)+\mathcal{F} \sin \vartheta(s)\) che coincide con l’equazione di equilibrio dei momenti. La condizione naturale all’estremo libero è \(0=\frac{\partial \mathcal{L}}{\partial \vartheta^{\prime}}\left(\vartheta\left(\ell_{\mathrm{R}}\right), \vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)\right)=\mathrm{El}^{\prime} \vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)\) I punti stazionari dell’energia coincidono quindi con le soluzioni del problema ai limiti ridotto dell’elastica, dato in (4.15). Nel capitolo 4 abbiamo risolto il problema usando un primo integrale. Ora ne riconosciamo l’origine: l’equazione è di Eulero–Lagrange e la lagrangiana non dipende esplicitamente da $s$. Il primo integrale $\vartheta^{\prime}\,\partial\mathcal{L}/\partial\vartheta^{\prime}-\mathcal{L}$ è infatti \(\operatorname{cte}=\vartheta^{\prime}(s) \frac{\partial \mathcal{L}}{\partial \vartheta^{\prime}}\left(\vartheta(s), \vartheta^{\prime}(s)\right)-\mathcal{L}\left(\vartheta(s), \vartheta^{\prime}(s)\right)=\frac{1}{2} \operatorname{El} \vartheta^{\prime}(s)^{2}-\mathcal{F} \cos \vartheta(s)\) in accordo con (4.20). Studiamo ora la stabilità delle configurazioni di equilibrio combinando argomenti qualitativi e calcoli analitici o numerici.
- Esistenza di un minimo. Il problema di minimizzare $\mathcal{P}{\mathrm{Tot}}$ su $\mathcal{C}{\mathrm{ad}}$ ammette almeno una soluzione. La dimostrazione richiede proprietà dello spazio $H^{1}(0,\ell_{\mathrm{R}})$ e viene qui assunta.
- Esistenza di una configurazione stabile. Per ogni valore di $\mathcal{F}$ esiste almeno un minimizzatore globale dell’energia potenziale. Esso è stabile e, in quanto punto stazionario, è anche una configurazione di equilibrio.
- Stabilità della configurazione rettilinea per $\mathcal{F}\leq\mathcal{F}_{0}$. Se l’asta è tesa, oppure compressa da una forza non superiore al primo carico critico, la configurazione $\vartheta=0$ è l’unico minimizzatore dell’energia potenziale e quindi l’unica configurazione stabile.
- *Instabilità della configurazione rettilinea per $\mathcal{F}>\mathcal{F}_{0}$.** Scegliamo come velocità angolare virtuale il primo modo di instabilità: \(\stackrel{*}{\alpha_2}(s)=\sin \left(\frac{\pi s}{2 \ell_{R}}\right)\) L’ampiezza unitaria non ha rilievo. Poiché $\stackrel{}{\alpha_2}(0)=0$, il campo appartiene a $\mathcal{C}{\mathrm{ad}}$. Per il movimento $\vartheta_h=h\stackrel{*}{\alpha_2}$ l’accelerazione virtuale è nulla; basta dunque mostrare che $\mathcal{P}{\mathrm{Tot.}}^{\prime\prime}(0)(\stackrel{*}{\alpha_2})<0$. La seconda variazione vale \(\mathcal{P}_{\mathrm{tot}}^{\prime \prime}(0)(\stackrel{*}{\alpha_2})=\int_{0}^{\ell_{\mathrm{R}}}\left(\mathrm{EI} \stackrel{*}{\alpha_2}^{\prime}(s)^{2}-\mathcal{F} \stackrel{*}{\alpha_2}(s)^{2}\right) d s\) Un calcolo diretto dà \(\mathcal{P}_{\mathrm{tot}}^{\prime \prime}(0)(\stackrel{*}{\alpha_2})=\left(\mathcal{F}_{0}-\mathcal{F}\right) \frac{\ell_{\mathrm{R}}}{2} \quad \text {Dove?} \quad \mathcal{F}_{0}=\frac{\pi^{2} \mathrm{EI}}{4 \ell_{\mathrm{R}}^{2}}.\) Pertanto la seconda variazione è negativa quando $\mathcal{F}>\mathcal{F}_{0}$: il primo modo di instabilità fornisce una perturbazione che prova l’instabilità della configurazione rettilinea.
- Stabilità del primo ramo biforcato. Se $\mathcal{F}{0}<\mathcal{F}\leq\mathcal{F}{1}$, esistono tre configurazioni di equilibrio: quella rettilinea e le due configurazioni simmetriche $\pm\vartheta_{0}$ del primo ramo. La configurazione rettilinea è instabile; per simmetria, $\vartheta_{0}$ e $-\vartheta_{0}$ hanno la stessa energia. Poiché esiste un minimo globale, entrambe minimizzano l’energia. Per carichi maggiori confrontiamo le energie di tutti i rami.
Sia $\mathcal{F}\in(\mathcal{F}{n},\mathcal{F}{n+1}]$, con $n\geq0$. Vi sono $2n+3$ configurazioni di equilibrio: quella rettilinea e le coppie simmetriche $\pm\vartheta_i$, $0\leq i\leq n$, appartenenti ai diversi rami. Escludiamo la configurazione rettilinea, già instabile, e consideriamo le $n+1$ configurazioni $\vartheta_i$. Come nella sezione 4.5.1, esse sono caratterizzate dall’angolo terminale $\vartheta_i(\ell_{\mathrm{R}})\in(0,\pi)$, legato al carico dalla (4.21):
\(\mathrm{K}\left(\vartheta_{i}\left(\ell_{\mathrm{R}}\right)\right)=\frac{1}{2 i+1} \sqrt{\frac{\mathcal{F} \ell_{\mathrm{R}}^{2}}{\mathrm{EI}}} \quad \text {Dove?} \quad \mathrm{K}(\vartheta)=\int_{0}^{\pi / 2} \frac{d \theta}{\sqrt{1-\sin ^{2}\left(\frac{\vartheta}{2}\right) \sin ^{2} \theta}}. \tag{5.49}\)
Poiché $\mathrm{K}(\vartheta)$ è strettamente crescente in $(0,\pi)$, gli angoli terminali sono ordinati:
\(\vartheta_{0}\left(\ell_{\mathrm{R}}\right)>\cdots>\vartheta_{i}\left(\ell_{\mathrm{R}}\right)>\cdots>\vartheta_{n}\left(\ell_{\mathrm{R}}\right) \geq 0 \tag{5.50}\)
Questa proprietà corrisponde alla gerarchia dei rami nel piano $(\mathcal{F},\vartheta(\ell_{\mathrm{R}}))$, mostrata a sinistra nella Figura 5.4.
Per calcolare $\mathcal{P}{\mathrm{Tot.}}(\vartheta_i)$ usiamo il primo integrale soddisfatto da $\vartheta_i$:
\(\text {Lui} \vartheta_{i}^{\prime}(s)^{2}=4 \mathcal{F}\left(\sin ^{2}\left(\frac{\vartheta_{i}\left(\ell_{\mathrm{R}}\right)}{2}\right)-\sin ^{2}\left(\frac{\vartheta_{i}(s)}{2}\right)\right), \quad s \in\left(0, \ell_{\mathrm{R}}\right). \tag{5.51}\)
Esso permette di riscrivere l’energia nella forma
\(\begin{aligned}
\mathcal{P}_{\mathrm{tot}}\left(\vartheta_{i}\right) & =\int_{0}^{\ell_{\mathrm{R}}}\left(\frac{1}{2} \operatorname{El}_{i}^{\prime}(s)^{2}+\mathcal{F} \cos \vartheta_{i}(s)\right) d s \\
& =\mathcal{F} \ell_{\mathrm{R}} \cos \vartheta_{i}\left(\ell_{\mathrm{R}}\right)+4 \mathcal{F} \int_{0}^{\ell_{\mathrm{R}}}\left(\sin ^{2}\left(\frac{\vartheta_{i}\left(\ell_{\mathrm{R}}\right)}{2}\right)-\sin ^{2}\left(\frac{\vartheta_{i}(s)}{2}\right) d s\right.
\end{aligned}\)
La traiettoria $(\vartheta_i,\vartheta_i^{\prime})$ percorre $2i+1$ quarti di giro nel piano delle fasi. Per simmetria, ciascun quarto fornisce lo stesso contributo. Cambiando variabile da $s$ ad $\vartheta_i$ mediante (5.51), otteniamo
\(\mathcal{P}_{\mathrm{tot}}\left(\vartheta_{i}\right)=\mathcal{F} \ell_{\mathrm{R}} \cos \vartheta_{i}\left(\ell_{\mathrm{R}}\right)+2 \mathcal{F}(2 i+1) \sqrt{\frac{\mathrm{EI}}{\mathcal{F}}} \int_{0}^{\vartheta_{i}\left(\ell_{\mathrm{R}}\right)} \sqrt{\sin ^{2}\left(\frac{\vartheta_{i}\left(\ell_{\mathrm{R}}\right)}{2}\right)-\sin ^{2}\left(\frac{\vartheta}{2}\right)} d \vartheta.\)
Ponendo $\sin(\vartheta/2)=\sin(\vartheta_i(\ell{\mathrm{R}})/2)\sin\theta$ e usando (5.49), segue
\(\mathcal{P}_{\mathrm{tot}}\left(\vartheta_{i}\right)=\varphi\left(\vartheta_{i}\left(\ell_{\mathrm{R}}\right)\right) \mathcal{F} \ell_{\mathrm{R}} \quad \text {- Sì.} \quad \varphi(\vartheta):=-3+2 \sin ^{2}\left(\frac{\vartheta}{2}\right)+\frac{4 \mathrm{~J}(\vartheta)}{\mathrm{K}(\vartheta)},\)
dove $\mathrm{J}(\vartheta)$ è l’integrale ellittico di seconda specie
\(\mathrm{J}(\vartheta):=\int_{0}^{\pi / 2} \sqrt{1-\sin ^{2}\left(\frac{\vartheta}{2}\right) \sin ^{2} \theta} d \theta\)
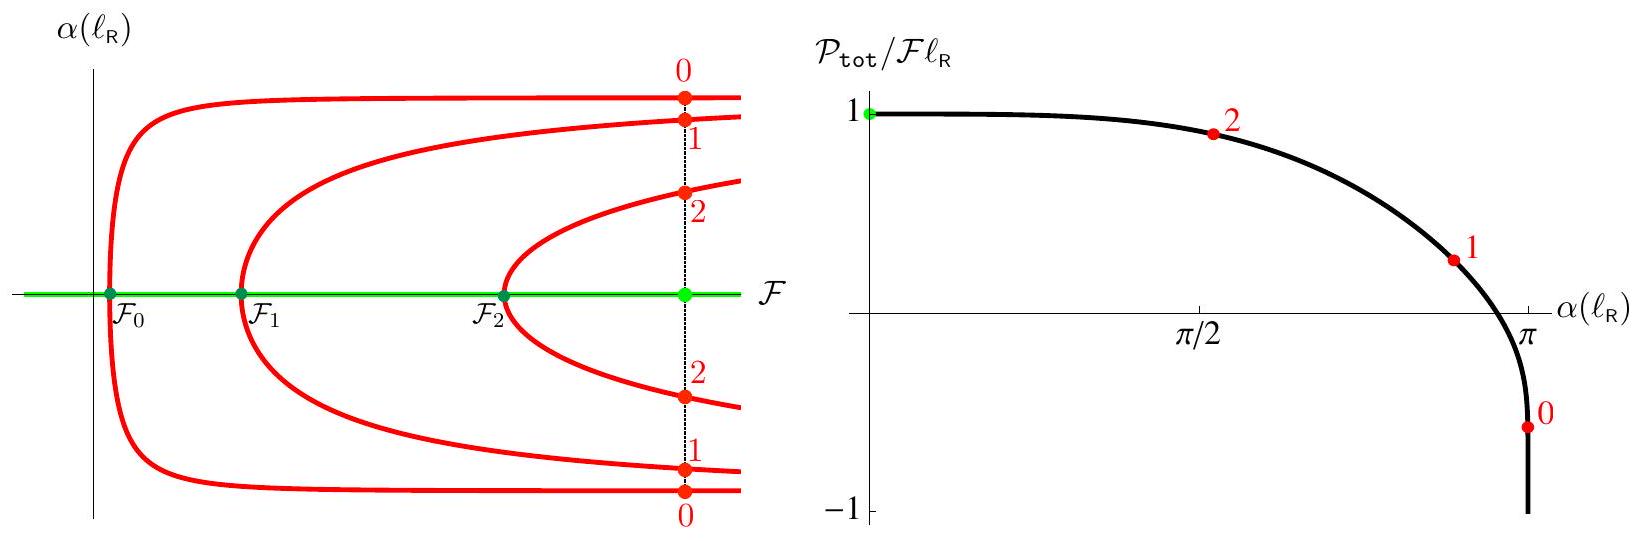
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
Figura 5.4 — A sinistra: configurazioni di equilibrio per $\mathcal{F}>\mathcal{F}_{0}$; nell’esempio $\mathcal{F}=36\mathcal{F}_{0}$ e vi sono sette configurazioni. A destra: grafico di $\vartheta\mapsto\varphi(\vartheta)$ e valori dell’energia potenziale delle sette configurazioni.
La funzione $\varphi$, mostrata a destra nella Figura 5.4, decresce da $1$ a $-1$ quando $\vartheta$ cresce da $0$ a $\pi$. Usando (5.50) possiamo quindi ordinare le energie: \(\mathcal{P}_{\mathrm{tot}}\left(\vartheta_{0}\right)<\cdots<\mathcal{P}_{\mathrm{tot}}\left(\vartheta_{i}\right)<\cdots \mathcal{P}_{\mathrm{tot}}\left(\vartheta_{n}\right) \leq \mathcal{P}_{\mathrm{tot}}(0)=\mathcal{F} \ell_{R}\) Ne segue che $\pm\vartheta_{0}$ minimizzano l’energia potenziale su $\mathcal{C}_{\mathrm{ad}}$.
Proposizione 5.17 (Stabilità nell’instabilità di Eulero). Se $\mathcal{F}\leq\mathcal{F}{0}$, la configurazione rettilinea $\vartheta=0$ è l’unico equilibrio, minimizza l’energia potenziale ed è stabile. Se $\mathcal{F}>\mathcal{F}{0}$, la configurazione rettilinea è instabile e le due configurazioni $\pm\vartheta_{0}$ del primo ramo biforcato minimizzano l’energia potenziale e sono stabili.
Dimostrazione. Per $\mathcal{F}\leq\mathcal{F}0$, la disuguaglianza di Wirtinger applicata all’energia mostra che $\vartheta=0$ ne è il minimo e l’analisi del problema ai limiti mostra che è l’unico equilibrio. Per $\mathcal{F}>\mathcal{F}_0$, la seconda variazione in $\vartheta=0$ è negativa nella direzione del primo modo, quindi la configurazione rettilinea è instabile. Il calcolo (5.51) e l’ordinamento successivo delle energie mostrano che $\mathcal{P}{\mathrm{Tot.}}(\vartheta_0)$ è minore dell’energia di ogni altro equilibrio; per simmetria lo stesso vale per $-\vartheta_0$. Essi sono pertanto minimi e configurazioni stabili. $\square$
- Altri rami. Il confronto precedente non determina da solo la stabilità delle configurazioni $\pm\vartheta_i$ con $i>0$. Dal punto di vista sperimentale, aumentando progressivamente il carico, l’asta resta rettilinea fino a $\mathcal{F}_{0}$ e poi segue il primo ramo biforcato, mantenendosi in una configurazione di energia minima.
← 5.4 Proprietà energetiche degli stati di equilibrio dei sistemi conservativi · Indice · 6.1 Cinematica dei mezzi curvilinei →