3.3 Comportamento elastico
← 3.2 Ipotesi generali e fatti sperimentali · Indice · 3.4 Comportamento anelastico →
Orientamento
La sezione giustifica l’esistenza dell’energia elastica e ne studia le possibili forme e dipendenze.
Contenuti
- 3.3.1 Giustificazione per l’esistenza di energia elastica
- Processo di deformazione considerato
- Lavoro di forze esterne e lavoro di deformazione
- Gli sforzi esterni
- Le proprietà del lavoro di deformazione per i mezzi elastici
- Principio del lavoro di deformazione e sue conseguenze
- Esistenza dell’energia elastica
- 3.3.2 Possibili forme e dipendenze dell’energia elastica
- Dipendenze dal materiale e dalla geometria
- Proprietà di simmetria del potenziale elastico
- Alcuni esempi di potenziale elastico
Presentiamo anzitutto un esperimento che mostra la dualità tra sforzi interni e misure di deformazione e motiva, mediante un principio fisico, l’esistenza di un potenziale elastico. Costruiamo poi tale potenziale a partire da un’analisi tridimensionale semplificata, separando la dipendenza dalla geometria da quella dovuta al materiale.
3.3.1 Giustificazione per l’esistenza di energia elastica
Processo di deformazione considerato
Consideriamo il processo seguente.
- Un mezzo curvilineo elastico e omogeneo occupa una configurazione di riferimento naturale, di lunghezza $\ell_R$ e curvatura costante $\mathrm{C}R$. L’omogeneità significa che le leggi elastiche $N=\mathrm{N}{\mathrm{e}}(\varepsilon,\kappa)$ e $M=\mathrm{M}{\mathrm{e}}(\varepsilon,\kappa)$ non dipendono esplicitamente dal punto materiale $S$. La configurazione è naturale perché non produce sforzi interni: $\mathrm{N}{\mathrm{e}}(0,0)=\mathrm{M}_{\mathrm{e}}(0,0)=0$.
- Il mezzo percorre una storia di deformazioni omogenee che lo porta dallo stato naturale allo stato $(\varepsilon,\kappa)$. Indichiamo gli stati intermedi con $(\varepsilon_t,\kappa_t)$; essi non dipendono da $S$ e variano regolarmente per $t\in[t_0,t_1]$, con $(\varepsilon_{t_0},\kappa_{t_0})=(0,0)$ e $(\varepsilon_{t_1},\kappa_{t_1})=(\varepsilon,\kappa)$. Il processo è quasistatico: gli effetti d’inerzia sono trascurabili e il mezzo è in equilibrio a ogni istante. Calcoliamo l’energia fornita al mezzo durante il processo e introduciamo poi il principio fisico dal quale segue l’esistenza del potenziale elastico.
Lavoro di forze esterne e lavoro di deformazione
Proposizione 3.3 (Lavoro di deformazione). In un processo quasistatico di deformazione omogenea, il lavoro degli sforzi esterni coincide con il lavoro di deformazione, dato dalla somma del prodotto dello sforzo normale per l’incremento della deformazione d’estensione e del prodotto del momento flettente per l’incremento della deformazione di flessione: \(W=\int_{t_{0}}^{t_{1}}\left(N_{t} \dot{\varepsilon}_{t}+M_{t} \dot{\kappa}_{t}\right) d t \ell_{R}\)
Dimostrazione. Adottiamo la descrizione lagrangiana e indichiamo la dipendenza dal tempo mediante l’indice $t$. L’energia fornita dall’esterno è il lavoro degli sforzi esterni: \(\mathrm{W}=\int_{t_{0}}^{t_{1}} P_{t} d t\)
Nota. L’omogeneità del materiale rende le funzioni $\mathrm{N}{\mathrm{e}}$ e $\mathrm{M}{\mathrm{e}}$ indipendenti da $S$; le loro argomentazioni $\varepsilon$ e $\kappa$ possono invece dipendere da $S$ quando la deformazione non è omogenea. Nel processo qui considerato tutti i punti hanno, a ogni istante, la stessa deformazione: $\varepsilon_t(S)=\varepsilon_t$ e $\kappa_t(S)=\kappa_t$ per ogni $S$. La potenza $P_t$ degli sforzi esterni all’istante $t$ è $P_{t}=\mathcal{F}{t}(0) \cdot \dot{\mathbf{x}}{t}(0)+\mathcal{M}{t}(0) \dot{\alpha_2}{t}(0)+\int_{0}^{\ell_{\mathrm{R}}}\left(\mathbf{q}{t}(S) \cdot \dot{\mathbf{x}}{t}(S)+m_{t}(S) \dot{\alpha_2}{t}(S)\right) d S+\mathcal{F}{t}\left(\ell_{\mathrm{R}}\right) \cdot \dot{\mathbf{x}}{t}\left(\ell{\mathrm{R}}\right)+\mathcal{M}{t}\left(\ell{\mathrm{R}}\right) \dot{\alpha_2}{t}\left(\ell{\mathrm{R}}\right)$ dove $(\mathcal{F}{t}(0),\mathcal{M}{t}(0))$ e $(\mathcal{F}{t}(\ell_R),\mathcal{M}{t}(\ell_R))$ sono gli sforzi alle estremità, $(\mathbf{q}t(S),m_t(S))$ sono le densità di forza e coppia per unità di lunghezza di riferimento, mentre $\dot{\mathbf{x}}_t$ e $\dot{\alpha_2}_t$ sono la velocità e la velocità angolare lagrangiane. Questa espressione definisce la potenza: ogni forza è coniugata alla velocità del proprio punto di applicazione e ogni momento alla corrispondente velocità angolare; la potenza totale è la somma dei contributi. Poiché il mezzo e le deformazioni sono omogenei, anche lo sforzo normale e il momento flettente sono omogenei: \(N_{t}=\mathrm{N}_{\mathrm{e}}\left(\varepsilon_{t}, \kappa_{t}\right), \quad M_{t}=\mathrm{M}_{\mathrm{e}}\left(\varepsilon_{t}, \kappa_{t}\right)\) Lo sforzo tagliante non è determinato dalla legge costitutiva. Poiché il processo è quasistatico, esso e gli sforzi esterni devono soddisfare le equazioni locali di equilibrio. Inoltre $M_t$ è uniforme, e quindi \(\mathbf{q}_{t}(S)=-\mathbf{R}_{t}^{\prime}(S), \quad m_{t}(S)=-T_{t}(S)\left\|\mathbf{x}_{t}^{\prime}(S)\right\|\) dove l’apice indica la derivata rispetto a $S$. Il fattore $|\mathbf{x}{t}^{\prime}(S)|=1+\varepsilon_t$ compare perché $m_t$ è riferito all’unità di lunghezza della configurazione di riferimento. \(\mathcal{F}_{t}(0)=-\mathbf{R}_{t}(0), \quad \mathcal{M}_{t}(0)=-M_{t}, \quad \mathcal{F}_{t}\left(\ell_{\mathrm{R}}\right)=\mathbf{R}_{t}\left(\ell_{\mathrm{R}}\right), \quad \mathcal{M}_{t}\left(\ell_{\mathrm{R}}\right)=M_{t}\) Poiché la deformazione è omogenea e $\dot{\kappa}t=\dot{\alpha_2}_t^{\prime}(S)$, si ha $\dot{\alpha_2}_t(\ell_R)-\dot{\alpha_2}_t(0)=\dot{\kappa}_t\ell_R$. Inoltre, dalla (1.39), \(\left\|\mathbf{x}_{t}^{\prime}(S)\right\| \dot{\alpha_2}_{t}(S)=\dot{\mathbf{x}}_{t}^{\prime}(S) \cdot \mathbf{n}_{t}(S)\) Sostituendo queste relazioni nell’espressione della potenza e integrando per parti il termine $\mathbf{R}{t}^{\prime}\cdot\dot{\mathbf{x}}t$, otteniamo \(\begin{aligned} P_{t} & =-\mathbf{R}_{t}(0) \cdot \dot{\mathbf{x}}_{t}(0)-\int_{0}^{\ell_{\mathrm{R}}}\left(\mathbf{R}_{t}^{\prime}(S) \cdot \dot{\mathbf{x}}_{t}(S)+T_{t}(S) \dot{\mathbf{x}}_{t}^{\prime}(S) \cdot \mathbf{n}_{t}(S)\right) d S+\mathbf{R}_{t}\left(\ell_{\mathrm{R}}\right) \cdot \dot{\mathbf{x}}_{t}\left(\ell_{\mathrm{R}}\right)+M_{t} \dot{\kappa}_{t} \ell_{\mathrm{R}} \\ & =\int_{0}^{\ell_{\mathrm{R}}}\left(\mathbf{R}_{t}(S)-T_{t}(S) \mathbf{n}_{t}(S)\right) \cdot \dot{\mathbf{x}}_{t}^{\prime}(S) d S+M_{t} \dot{\kappa}_{t} \ell_{\mathrm{R}}=\int_{0}^{\ell_{\mathrm{R}}} N_{t} \dot{\mathbf{x}}_{t}^{\prime}(S) \cdot \mathbf{t}_{t}(S) d S+M_{t} \dot{\kappa}_{t} \ell_{\mathrm{R}} \end{aligned}\) Poiché $\dot{\mathbf{x}}{t}^{\prime}(S)\cdot\mathbf{t}_{t}(S)=\dot{\varepsilon}_t$ per la (1.37), e poiché deformazione e sforzo normale sono omogenei, segue \(P_{t}=\left(N_{t} \dot{\varepsilon}_{t}+M_{t} \dot{\kappa}_{t}\right) \ell_{\mathrm{R}}\) Integrando nel tempo otteniamo la formula enunciata.
La legge costitutiva è servita soltanto a garantire l’omogeneità di $N$ e $M$. Il risultato vale quindi per ogni mezzo curvilineo omogeneo la cui risposta a una deformazione omogenea sia omogenea. Il risultato mostra che lo sforzo normale è coniugato alla deformazione d’estensione e che il momento flettente è coniugato alla deformazione di flessione. Una diversa scelta delle misure di deformazione produrrebbe in generale un’espressione più complessa del lavoro.
Esercizio 3.1. Esprimere il lavoro di deformazione usando la deformazione di Green-Lagrange $\tilde{\varepsilon}=\varepsilon+\frac12\varepsilon^2$ e la variazione di curvatura $\tilde{\kappa}=\mathrm{C}-\mathrm{C}_R$.
Gli sforzi esterni
Determiniamo gli sforzi esterni necessari a realizzare il processo. Essi non sono univocamente determinati dall’equilibrio e dalle condizioni al contorno: possiamo scegliere una densità di coppie $S\mapsto m_t(S)$ continua e derivabile, ricavare lo sforzo tagliante dall’equilibrio dei momenti e infine la densità di forza dall’equilibrio delle forze:
\(T_{t}(S)=-\frac{m_{t}(S)}{1+\varepsilon_{t}}, \quad \mathbf{q}_{t}(S)=-m_{t}(S) \mathrm{C}_{t} \mathbf{t}_{t}(S)+\left(\frac{m_{t}^{\prime}(S)}{1+\varepsilon_{t}}-\left(1+\varepsilon_{t}\right) N_{t} \mathrm{C}_{t}\right) \mathbf{n}_{t}(S)\)
dove $\mathrm{C}_t$ è la curvatura della configurazione all’istante $t$, legata alle deformazioni da
\(\mathrm{C}_{t}=\frac{\kappa_{t}-\mathrm{C}_{\mathrm{R}}}{1+\varepsilon_{t}}\)
Le forze alle estremità sono quindi
\(\mathcal{F}_{t}(0)=-N_{t} \mathbf{t}_{t}(0)+\frac{m_{t}(0)}{1+\varepsilon_{t}} \mathbf{n}_{t}(0), \quad \mathcal{F}_{t}\left(\ell_{\mathrm{R}}\right)=N_{t} \mathbf{t}_{t}\left(\ell_{\mathrm{R}}\right)-\frac{m_{t}\left(\ell_{\mathrm{R}}\right)}{1+\varepsilon_{t}} \mathbf{n}_{t}\left(\ell_{\mathrm{R}}\right)\)
Se non applichiamo coppie distribuite, $m_t(S)=0$, lo sforzo tagliante si annulla e gli sforzi esterni si riducono a
\(\mathbf{q}_{t}(S)=-\left(1+\varepsilon_{t}\right) N_{t} \mathrm{C}_{t} \mathbf{n}_{t}(S), \quad \mathcal{F}_{t}(0)=-N_{t} \mathbf{t}_{t}(0), \quad \mathcal{F}_{t}\left(\ell_{\mathrm{R}}\right)=N_{t} \mathbf{t}_{t}\left(\ell_{\mathrm{R}}\right)\)
Per mantenere l’equilibrio occorre dunque applicare una pressione normale uniforme, di intensità variabile con la deformazione, che equilibri le forze normali alle estremità. La pressione è qui una forza per unità di lunghezza, con unità $\mathrm{N}/\mathrm{m}$:
\(p=\mathrm{C} N \quad \text {(pressione normale necessaria all'equilibrio in trazione).} \tag{3.5}\)
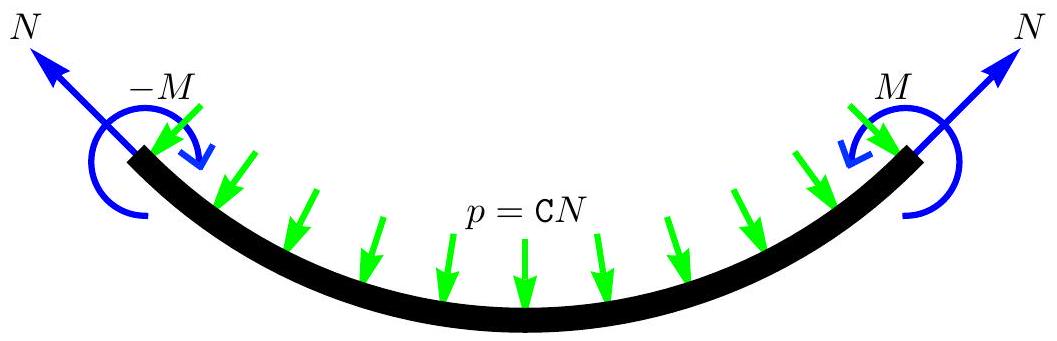 Figura 3.12 - Sforzi esterni necessari per produrre una deformazione omogenea.
Osservazione 3.1. La relazione tra pressione, sforzo normale e curvatura coincide con la legge di Laplace per la tensione superficiale nei fluidi. In entrambi i casi essa segue dall’equilibrio di un elemento curvo sottoposto a una tensione tangenziale.
Le proprietà del lavoro di deformazione per i mezzi elastici
Nel caso elastico, il lavoro di deformazione per unità di lunghezza di riferimento è \(\mathrm{W}_{\mathrm{def}}=\int_{t_{0}}^{t_{1}}\left(\mathrm{~N}_{\mathrm{e}}\left(\varepsilon_{t}, \kappa_{t}\right) \dot{\varepsilon}_{t}+\mathrm{M}_{\mathrm{e}}\left(\varepsilon_{t}, \kappa_{t}\right) \dot{\kappa}_{t}\right) d t\) Per un mezzo elastico il lavoro dipende a priori dal percorso nel piano delle deformazioni, ma non dalla legge temporale con cui tale percorso è descritto, perché la legge costitutiva non dipende dalle velocità di deformazione. Una riparametrizzazione regolare e crescente del tempo modifica le velocità e la durata in modo compensato. Possiamo quindi scrivere il lavoro come integrale della forma differenziale $N\,d\varepsilon+M\,d\kappa$ lungo il percorso orientato $\Gamma$: \(\mathrm{W}_{\mathrm{def}}=\mathcal{W}(\Gamma):=\int_{\Gamma}\left(\mathrm{N}_{\mathrm{e}}(\varepsilon, \kappa) d \varepsilon+\mathrm{M}_{\mathrm{e}}(\varepsilon, \kappa) d \kappa\right)\) dove $\Gamma$ è il percorso orientato nel piano $(\varepsilon,\kappa)$. Se percorriamo $\Gamma$ in verso opposto, il lavoro lungo il percorso retrogrado $\Gamma^{\mathrm{R}}$ cambia segno: \(\mathcal{W}\left(\Gamma^{\mathrm{R}}\right)=-\mathcal{W}(\Gamma).\)
Principio del lavoro di deformazione e sue conseguenze
Enunciamo il principio fisico sul quale si basa la costruzione.
Principio 3.2 (Lavoro di deformazione non negativo). In ogni processo quasistatico, omogeneo e ciclico che parte dalla configurazione naturale e vi ritorna, il lavoro di deformazione è non negativo. L’esterno non può quindi estrarre energia facendo compiere al mezzo un ciclo di deformazione. Se esistesse un ciclo $\Gamma$ con $\mathcal{W}(\Gamma)<0$, ripetendolo $n$ volte l’esterno estrarrebbe l’energia $-n\mathcal{W}(\Gamma)$. Al crescere di $n$ il mezzo si comporterebbe come una sorgente inesauribile di energia. Richiediamo quindi $\mathcal{W}(\Gamma)\geq0$ per ogni ciclo che parte dallo stato naturale.
Figura 3.13 - Percorsi nel piano $(\varepsilon,\kappa)$: percorso diretto dalla configurazione naturale (rosso), percorso retrogrado che chiude il ciclo (blu), segmento di lunghezza $h$ usato per ricavare lo sforzo normale dal potenziale $\mathrm{W}_{\mathrm{e}}$ (verde).
Nota. 1. Per i comportamenti anelastici un principio affine è noto come postulato di Il’jušin.
Esistenza dell’energia elastica
Proposizione 3.4 (Esistenza dell’energia elastica). Un mezzo curvilineo elastico soddisfa il principio del lavoro di deformazione non negativo se e solo se, in ogni punto materiale $S$, esiste un potenziale elastico differenziabile $(\varepsilon,\kappa)\mapsto\mathrm{W}_{\mathrm{e}}(S;\varepsilon,\kappa)$ tale che \(N=\frac{\partial \mathrm{W}_{\mathrm{e}}}{\partial \varepsilon}(S; \varepsilon, \kappa), \quad M=\frac{\partial \mathrm{W}_{\mathrm{e}}}{\partial \kappa}(S; \varepsilon, \kappa) \tag{3.7}\) Il potenziale non dipende da $S$ se il mezzo è omogeneo e la curvatura naturale è costante.
Dimostrazione. Ricaviamo ora l’esistenza dell’energia elastica. a) Il lavoro di ogni ciclo che parte da $(0,0)$ è nullo. Infatti, se $\mathcal{W}(\Gamma)>0$, il percorso retrogrado avrebbe lavoro negativo e violerebbe il principio. \(\mathcal{W}(\Gamma)=0 \quad \text {per ogni ciclo che parte da }(0,0).\) b) Il lavoro lungo un percorso da $(0,0)$ a $(\varepsilon,\kappa)$ dipende soltanto dal punto finale. Siano $\Gamma_1$ e $\Gamma_2$ due percorsi con gli stessi estremi. Concatenando $\Gamma_1$ con il percorso retrogrado $\Gamma_2^{\mathrm{R}}$ otteniamo un ciclo; pertanto \(0=\mathcal{W}(\Gamma)=\mathcal{W}\left(\Gamma_{1}\right)+\mathcal{W}\left(\Gamma_{2}^{R}\right)=\mathcal{W}\left(\Gamma_{1}\right)-\mathcal{W}\left(\Gamma_{2}\right)\) che è esattamente la proprietà desiderata, $\mathcal{W}\left(\Gamma_{1}\right)=\mathcal{W}\left(\Gamma_{2}\right)$. c) Possiamo quindi definire il potenziale elastico $\mathrm{W}{\mathrm{e}}(\varepsilon,\kappa)$ come il lavoro lungo un qualunque percorso da $(0,0)$ a $(\varepsilon,\kappa)$. Per costruzione, $\mathrm{W}{\mathrm{e}}(0,0)=0$. d) Gli sforzi $\mathrm{N}{\mathrm{e}}$ e $\mathrm{M}{\mathrm{e}}$ sono le derivate del potenziale: \(N=\frac{\partial \mathrm{W}_{\mathrm{e}}}{\partial \varepsilon}(\varepsilon, \kappa), \quad M=\frac{\partial \mathrm{W}_{\mathrm{e}}}{\partial \kappa}(\varepsilon, \kappa), \tag{3.6}\) Per provare la prima relazione, concateniamo un percorso $\Gamma_0$ da $(0,0)$ a $(\varepsilon,\kappa)$ con il segmento che unisce $(\varepsilon,\kappa)$ a $(\varepsilon+h,\kappa)$. Dalla definizione del potenziale otteniamo \(\mathrm{W}_{\mathrm{e}}(\varepsilon+h, \kappa)-\mathrm{W}_{\mathrm{e}}(\varepsilon, \kappa)=\int_{0}^{1} \mathrm{~N}_{\mathrm{e}}(\varepsilon+t h, \kappa) h d t\) Il secondo membro è il lavoro lungo il segmento parallelo all’asse $\varepsilon$, parametrizzato da $t\in[0,1]$, per il quale $\dot{\kappa}t=0$ e $\dot{\varepsilon}_t=h$. Dividendo per $h$ e passando al limite per $h\to0$, la continuità di $\mathrm{N}{\mathrm{e}}$ fornisce la prima relazione in (3.6). Un segmento parallelo all’asse $\kappa$ fornisce analogamente la seconda. e) Per costruzione, $\mathrm{W}_{\mathrm{e}}(\varepsilon,\kappa)$ è l’energia fornita dall’esterno per portare, mediante un processo quasistatico omogeneo, un elemento di lunghezza unitaria dallo stato naturale allo stato $(\varepsilon,\kappa)$. Poiché non dipende dal percorso, essa è la densità lineica di energia elastica nello stato finale.
Nota. 1. Il principio implica quindi $\mathcal{W}(\Gamma)=0$ per ogni ciclo $\Gamma$. Nota. 2. L’energia fornita dall’esterno è una quantità algebrica: è positiva quando l’esterno cede energia al mezzo e negativa quando la riceve. La funzione $\mathrm{W}{\mathrm{e}}$ è sia energia elastica sia potenziale degli sforzi $N$ e $M$, che ne sono le derivate secondo la (3.6). Useremo le due denominazioni secondo l’aspetto in esame. f) Il potenziale è costruito rispetto a una configurazione naturale di curvatura $\mathrm{C}{\mathrm{R}}$ e può quindi dipendere da tale curvatura. Due elementi con uguali materiale, sezione e lunghezza, ma diversa curvatura naturale, possono richiedere energie diverse per raggiungere la stessa coppia $(\varepsilon,\kappa)$. Inoltre, per un mezzo non omogeneo il potenziale dipende dal punto materiale $S$.
Viceversa, se esiste un potenziale che soddisfa la (3.7), il lavoro lungo ogni ciclo è l’integrale del differenziale di $\mathrm{W}_{\mathrm{e}}$ e quindi è nullo. In particolare, esso è non negativo e il principio è soddisfatto.
Per costruzione, $\mathrm{W}{\mathrm{e}}(S;\varepsilon,\kappa)\,dS$ è l’energia necessaria a portare l’elemento di lunghezza di riferimento $dS$ dallo stato naturale allo stato $(\varepsilon,\kappa)$ mediante un processo quasistatico. Pertanto $\mathrm{W}{\mathrm{e}}$ è la densità lineica di energia elastica per unità di lunghezza di riferimento e soddisfa \(\mathrm{W}_{\mathrm{e}}(S; 0,0)=0, \quad \frac{\partial \mathrm{~W}_{\mathrm{e}}}{\partial \varepsilon}(S; 0,0)=0, \quad \frac{\partial \mathrm{~W}_{\mathrm{e}}}{\partial \kappa}(S; 0,0)=0\)
3.3.2 Possibili forme e dipendenze dell’energia elastica
Dipendenze dal materiale e dalla geometria
Proposizione 3.5. Sotto le ipotesi di piccole deformazioni della sezione e di dimensione trasversale piccola rispetto al raggio di curvatura, il potenziale elastico del mezzo curvilineo è \(\mathrm{W}_{\mathrm{e}}(\varepsilon, \kappa)=\int_{\Sigma_{R}} \mathrm{w}_{\mathrm{ex}}(Y, Z; \varepsilon-\kappa Y) d Y d Z \tag{3.10}\) dove $\mathrm{w}_{\mathrm{ex}}$ è il potenziale elastico del materiale, identificabile mediante prove uniassiali di trazione e compressione.
Dimostrazione. Il potenziale elastico dipende dalla geometria della sezione, dalla curvatura di riferimento e dai materiali costituenti. Cerchiamo di separare queste dipendenze.
Consideriamo dapprima un mezzo omogeneo con configurazione naturale rettilinea, $\mathrm{C}{\mathrm{R}}=0$. In una prova uniassiale senza flessione, $N=A\varphi(\varepsilon)$, dove $\sigma=\varphi(\varepsilon)$ è la legge sforzo-deformazione del materiale. Introducendo un potenziale estensionale $\mathrm{w}{\mathrm{ex}}$ tale che $\mathrm{w}{\mathrm{ex}}^{\prime}=\varphi$ e usando la naturalità dello stato di riferimento, otteniamo
\(\sigma=\mathrm{w}_{\mathrm{ex}}^{\prime}(\varepsilon) \quad \text {con} \quad \mathrm{w}_{\mathrm{ex}}(0)=\mathrm{w}_{\mathrm{ex}}^{\prime}(0)=0 \tag{3.8}\)
Per una prova di estensione a curvatura nulla segue
\(N=\mathrm{w}_{\mathrm{ex}}^{\prime}(\varepsilon) \mathrm{A}\)
Questa relazione separa la dipendenza dal materiale, contenuta in $\mathrm{w}{\mathrm{ex}}$, da quella geometrica, contenuta in $A$. Per ricavare anche il momento flettente e trattare $\kappa\neq0$, consideriamo un modello tridimensionale semplificato.
Consideriamo un corpo tridimensionale la cui configurazione naturale è il settore toroidale $\boldsymbol{\Omega}{\mathrm{R}}$ mostrato nella Figura 3.14.
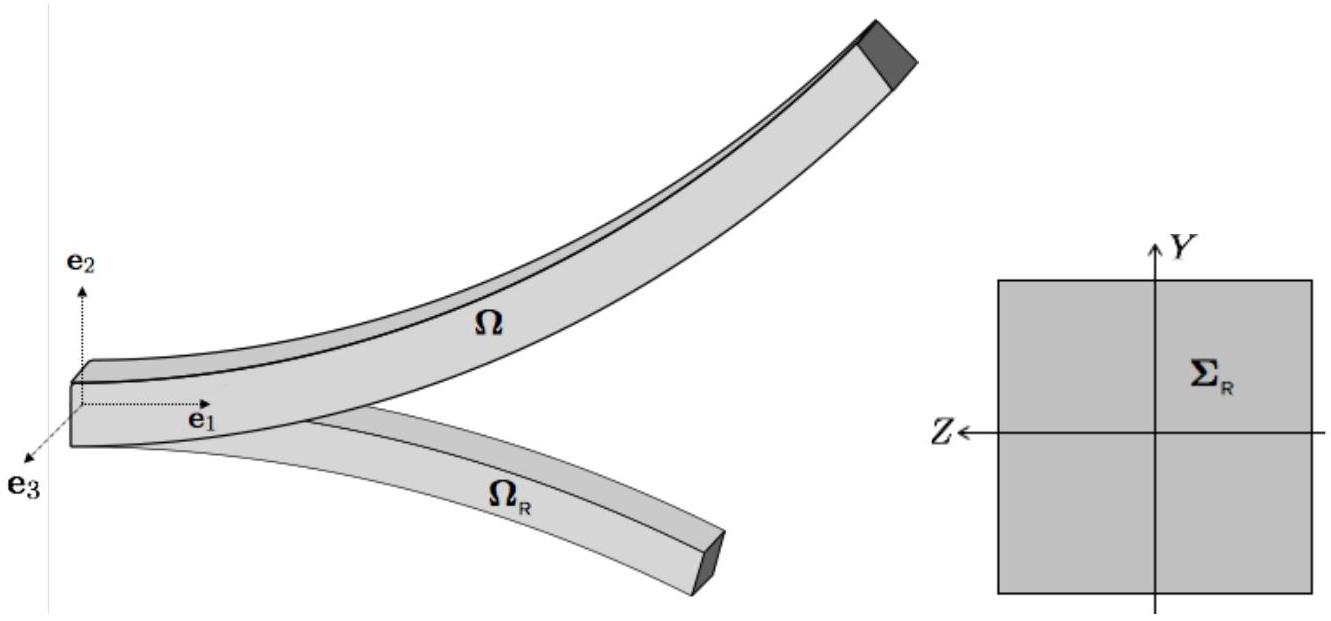 *Figura 3.14 - Toro nella configurazione di riferimento e in quella deformata (sinistra); sezione di riferimento $\boldsymbol{\Sigma}{\mathrm{R}}$ (destra).*
Nota. 1. Descriviamo il settore toroidale mediante le coordinate curvilinee $(S,Y,Z)$; nel dominio dei parametri esso corrisponde al cilindro $(0,\ell_R)\times\boldsymbol{\Sigma}_R$, dove $\boldsymbol{\Sigma}_R$ è la sezione trasversale.
- La linea d’asse, passante per i baricentri delle sezioni, è la curva $S\mapsto\mathbf{x}_{\mathrm{R}}(S)$, parametrizzata per ascissa curvilinea, di lunghezza $\ell_R$ e curvatura costante $\mathrm{C}_R$. Scegliamo l’origine in $\mathbf{O}$ e poniamo nullo l’angolo tangente in $S=0$: \(\mathbf{x}_{\mathrm{R}}(S)=\frac{1}{\mathrm{C}_{\mathrm{R}}} \sin \left(\mathrm{C}_{\mathrm{R}} S\right) \mathbf{e}_{1}+\frac{1}{\mathrm{C}_{\mathrm{R}}}\left(1-\cos \left(\mathrm{C}_{\mathrm{R}} S\right)\right) \mathbf{e}_{2}.\)
- Le sezioni trasversali $\boldsymbol{\Sigma}{\mathrm{R}}(S)$ sono tutte descritte dallo stesso dominio $\boldsymbol{\Sigma}{\mathrm{R}}\subset\mathbb{R}^{2}$: \(\boldsymbol{\Sigma}_{\mathrm{R}}(S)=\left\{\mathbf{x}_{\mathrm{R}}(S)+Y \mathbf{n}_{\mathrm{R}}(S)+Z \mathbf{e}_{3}:(Y, Z) \in \boldsymbol{\Sigma}_{\mathrm{R}}\right\}\) Assumiamo che l’origine $(0,0)$ coincida con il baricentro della sezione di base $\boldsymbol{\Sigma}{\mathrm{R}}$, cioè $\int{\boldsymbol{\Sigma}{\mathrm{R}}}Y\,dY\,dZ=\int{\boldsymbol{\Sigma}_{\mathrm{R}}}Z\,dY\,dZ=0$.
- Il settore toroidale può essere eterogeneo nella sezione, ma la distribuzione dei materiali è indipendente da $S$: il potenziale elastico $\mathrm{w}{\mathrm{ex}}$ può dipendere da $(Y,Z)$, ma non da $S$. Deformiamo il settore toroidale in un altro settore $\boldsymbol{\Omega}$, la cui linea d’asse $s\mapsto\mathbf{x}(s)$ ha lunghezza $\ell$, curvatura costante $\mathrm{C}$, origine $\mathbf{O}$ e angolo tangente iniziale nullo. Indichiamo con $\boldsymbol{\Sigma}$ la sezione deformata. Allora \(\mathbf{x}(s)=\frac{1}{\mathrm{C}} \sin (\mathrm{C} s) \mathbf{e}_{1}+\frac{1}{\mathrm{C}}(1-\cos (\mathrm{C} s)) \mathbf{e}_{2}, \quad s \in(0, \ell)\) e \(\boldsymbol{\Sigma}(s)=\left\{\mathbf{x}(s)+y \mathbf{n}(s)+z \mathbf{e}_{3}:(y, z) \in \boldsymbol{\Sigma}\right\}\) dove assumiamo che $(0,0)$ sia il baricentro di $\boldsymbol{\Sigma}$. La trasformazione associa al punto di coordinate $(S,Y,Z)$ nella configurazione di riferimento le coordinate $(s,y,z)$ nella configurazione deformata. Consideriamo l’elemento che, nelle coordinate di riferimento, occupa $(0,\ell_R)\times(Y,Y+dY)\times(Z,Z+dZ)$. Esso è un mezzo curvilineo con sezione infinitesima $dY\,dZ$ e linea d’asse di riferimento \(S \mapsto \mathbf{X}(S, Y, Z):=\mathbf{x}_{\mathrm{R}}(S)+Y \mathbf{n}_{\mathrm{R}}(S)+Z \mathbf{e}_{3},\) Per ogni coppia fissata $(Y,Z)$ si ha $\partial\mathbf{X}/\partial S=(1-\mathrm{C}{\mathrm{R}}Y)\mathbf{t}{\mathrm{R}}$. La lunghezza $\ell{\mathrm{R}}^{}(Y,Z)$ e la curvatura $\mathrm{C}_{\mathrm{R}}^{}(Y,Z)$ dell’arco sono quindi \(\ell_{\mathrm{R}}^{*}(Y, Z)=\left(1-\mathrm{C}_{\mathrm{R}} Y\right) \ell_{\mathrm{R}}, \quad \mathrm{C}_{\mathrm{R}}^{*}(Y, Z)=\frac{\mathrm{C}_{\mathrm{R}}}{1-\mathrm{C}_{\mathrm{R}} Y}\) La configurazione deformata dello stesso elemento è l’arco \(s \mapsto \mathbf{x}(s, y, z):=\mathbf{x}(s)+y \mathbf{n}(s)+z \mathbf{e}_{3},\) la cui lunghezza $\ell^{}(y,z)$ e curvatura $\mathrm{C}^{}(y,z)$ sono \(\ell^{*}(y, z)=(1-\mathrm{C} y) \ell, \quad \mathrm{C}^{*}(y, z)=\frac{\mathrm{C}}{1-\mathrm{C} y}\) Se $\varepsilon$ e $\kappa$ sono le deformazioni d’estensione e di flessione della linea d’asse, allora \(\ell=(1+\varepsilon) \ell_{\mathrm{R}}, \quad(1+\varepsilon) \mathrm{C}=\kappa+\mathrm{C}_{\mathrm{R}}.\) La deformazione d’estensione dell’elemento infinitesimo è quindi \(\varepsilon^{*}(Y, Z):=\frac{\ell^{*}(y, z)}{\ell_{\mathrm{R}}^{*}(Y, Z)}-1=\frac{(1-\mathrm{C} y)(1+\varepsilon)}{1-\mathrm{C}_{\mathrm{R}} Y}-1=\frac{\varepsilon-\kappa y-\mathrm{C}_{\mathrm{R}}(y-Y)}{1-\mathrm{C}_{\mathrm{R}} Y}.\) Introduciamo le ipotesi sugli sforzi che assicurano l’equilibrio dell’elemento nella configurazione deformata: H1. Legge costitutiva locale. Lo sforzo normale è dato dalla legge costitutiva del materiale situato in $(Y,Z)$: \(\sigma(Y, Z)=\mathrm{w}_{\mathrm{ex}}^{\prime}\left(Y, Z; \varepsilon^{*}(Y, Z)\right)\) e lo sforzo normale è quindi $\sigma(Y, Z) d Y d Z$. H2. Il resto del toro esercita sull’elemento una pressione normale uniforme $p(Y,Z)$, data da \(p(Y, Z)=\mathrm{C}^{*}(y, z) \sigma(Y, Z) d Y d Z;\) H3. Momento flettente dell’elemento. Il momento flettente può essere trascurato perché la sezione dell’elemento toroidale è infinitesima.
Figura 3.15 - Equilibrio di un elemento infinitesimo del toro deformato. Le ipotesi precedenti estendono l’analisi della sezione 3.3.1: il resto del mezzo esercita sull’elemento la pressione normale necessaria all’equilibrio. Questa pressione è uno sforzo interno dovuto alla natura tridimensionale del corpo. Trascuriamo inoltre i momenti flettenti dell’elemento, la cui sezione è infinitesima. Queste sono le ipotesi essenziali del modello tridimensionale semplificato. Nelle ipotesi precedenti, sulla sezione $\boldsymbol{\Sigma}$ del toro deformato agisce la densità di forza $\sigma(Y,Z)$, riferita all’unità di area della sezione di riferimento $\boldsymbol{\Sigma}{\mathrm{R}}$ e indipendente da $S$. Calcolandone la risultante e il momento rispetto a $(0,0)$ otteniamo $N$ e $M$: \(N=\int_{\boldsymbol{\Sigma}_{\mathrm{R}}} \sigma(Y, Z) d Y d Z, \quad M=\int_{\boldsymbol{\Sigma}_{\mathrm{R}}}\left(y \mathbf{n}(s)+z \mathbf{e}_{3}\right) \mathbin{\wedge_2} \mathbf{t}(s) \sigma(Y, Z) d Y d Z=-\int_{\boldsymbol{\Sigma}_{\mathrm{R}}} y \sigma(Y, Z) d Y d Z\) Il calcolo esatto di $N$ e $M$ richiede la deformazione della sezione e, in particolare, la funzione $y(Y,Z;\varepsilon,\kappa)$. Tale determinazione richiede un’analisi tridimensionale completa. Ricaviamo invece una formula approssimata nelle ipotesi seguenti. H4. Piccole deformazioni della sezione. Se gli spostamenti nella sezione sono piccoli, possiamo porre $y\approx Y$ e scrivere \(N \approx \int_{\Sigma_{\mathrm{R}}} \mathrm{w}_{\mathrm{ex}}^{\prime}\left(\frac{\varepsilon-\kappa Y}{1-\mathrm{C}_{\mathrm{R}} Y}\right) d Y d Z, \quad M \approx-\int_{\Sigma_{\mathrm{R}}} Y \mathrm{w}_{\mathrm{ex}}^{\prime}\left(\frac{\varepsilon-\kappa Y}{1-\mathrm{C}_{\mathrm{R}} Y}\right) d Y d Z\) Queste espressioni derivano dal potenziale elastico \(\mathrm{W}_{\mathrm{e}}(\varepsilon, \kappa)=\int_{\Sigma_{\mathrm{R}}} \mathrm{w}_{\mathrm{ex}}\left(\frac{\varepsilon-\kappa Y}{1-\mathrm{C}_{\mathrm{R}} Y}\right)\left(1-\mathrm{C}_{\mathrm{R}} Y\right) d Y d Z \tag{3.9}\) Se la sezione è eterogenea, $\mathrm{w}{\mathrm{ex}}$ dipende anche da $(Y,Z)$. H5. Sezione piccola rispetto ai raggi di curvatura. Richiediamo inoltre che la dimensione della sezione sia piccola rispetto al raggio di curvatura della configurazione di riferimento, ossia $|\mathrm{C}_{\mathrm{R}}Y|\ll1$. Allora \(\varepsilon^{*}(Y, Z)=\varepsilon-\kappa Y, \quad \mathrm{w}_{\mathrm{e}}(\varepsilon, \kappa)=\int_{\Sigma_{\mathrm{R}}} \mathrm{w}_{\mathrm{ex}}(\varepsilon-\kappa Y) d Y d Z\) Con questa seconda approssimazione, il potenziale elastico non dipende più esplicitamente dalla curvatura di riferimento. Nel seguito adottiamo questa espressione semplificata.
Proprietà di simmetria del potenziale elastico
Proposizione 3.6 (Simmetrie del potenziale elastico). (i) Se la sezione e la distribuzione dei materiali sono simmetriche rispetto all’asse $Y=0$, l’energia elastica è pari rispetto a $\kappa$: \(\mathrm{W}_{\mathrm{e}}(\varepsilon,-\kappa)=\mathrm{W}_{\mathrm{e}}(\varepsilon, \kappa);\) (ii) Se tutti i materiali hanno comportamento simmetrico in trazione e compressione, l’energia elastica è invariata sotto il cambiamento simultaneo di segno di $\varepsilon$ e $\kappa$: \(\mathrm{W}_{\mathrm{e}}(-\varepsilon,-\kappa)=\mathrm{W}_{\mathrm{e}}(\varepsilon, \kappa);\) (iii) Se valgono entrambe le proprietà, l’energia elastica è pari in ciascuna variabile: \(\mathrm{W}_{\mathrm{e}}(-\varepsilon,-\kappa)=\mathrm{W}_{\mathrm{e}}(-\varepsilon, \kappa)=\mathrm{W}_{\mathrm{e}}(\varepsilon,-\kappa)=\mathrm{W}_{\mathrm{e}}(\varepsilon, \kappa).\)
Dimostrazione. Esaminiamo le simmetrie di $\mathrm{W}{\mathrm{e}}$. Dalla (3.10), se la sezione e la distribuzione dei materiali sono simmetriche rispetto all’asse $Y=0$, cioè $\mathrm{w}{\mathrm{ex}}(-Y,Z;\varepsilon)=\mathrm{w}{\mathrm{ex}}(Y,Z;\varepsilon)$, allora $\mathrm{W}{\mathrm{e}}(\varepsilon,-\kappa)=\mathrm{W}{\mathrm{e}}(\varepsilon,\kappa)$. L’energia è quindi indipendente dal verso della flessione. Se inoltre ogni materiale ha risposta simmetrica in trazione e compressione, $\mathrm{w}{\mathrm{ex}}(Y,Z;-\varepsilon)=\mathrm{w}{\mathrm{ex}}(Y,Z;\varepsilon)$, segue $\mathrm{W}{\mathrm{e}}(-\varepsilon,-\kappa)=\mathrm{W}_{\mathrm{e}}(\varepsilon,\kappa)$. La terza proprietà segue combinando le prime due.
Alcuni esempi di potenziale elastico
Consideriamo alcune leggi elastiche usate nella pratica, a partire dalla più semplice.
- Sezione omogenea e materiale elastico lineare. Un materiale è elastico lineare se lo sforzo è proporzionale alla deformazione d’estensione, o equivalentemente se il potenziale $\mathrm{w}_{\mathrm{ex}}$ è quadratico:
\(\sigma=\mathrm{E} \varepsilon, \quad \mathrm{w}_{\mathrm{ex}}(\varepsilon)=\frac{1}{2} \mathrm{E} \varepsilon^{2}\)
Se la sezione è omogenea e tenendo conto che l’origine della sezione è il suo centro geometrico, (3.10) dà ${ }^{12}$
\(\mathrm{W}_{\mathrm{e}}(\varepsilon, \kappa)=\frac{1}{2} \mathrm{EA} \varepsilon^{2}+\frac{1}{2} \mathrm{El} \kappa^{2} \tag{3.11}\)
dove $A$ è l’area della sezione e $I$ è il momento d’inerzia geometrico rispetto all’asse $Y=0$:
\(\mathrm{A}=\int_{\boldsymbol{\Sigma}_{\mathrm{R}}} 1 d Y d Z, \quad \mathrm{I}=\int_{\boldsymbol{\Sigma}_{\mathrm{R}}} Y^{2} d Y d Z \tag{3.12}\)
L’energia elastica è la somma disaccoppiata del contributo estensionale e di quello flessionale. Le leggi costitutive sono
\(N=\mathrm{EA} \varepsilon, \quad M=\mathrm{El} \kappa \tag{3.13}\)
Estensione e flessione risultano disaccoppiate.
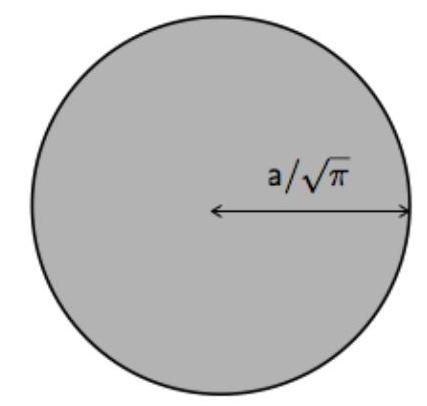
Definizione 3.3. Chiamiamo $EA$ rigidezza estensionale ed $EI$ rigidezza flessionale. Al crescere di $EA$ la risposta tende al limite inestensibile; al crescere di $EI$ tende al limite inflessibile; al diminuire di $EI$ tende al limite perfettamente flessibile. Nota. 1. Il comportamento lineare elastico può essere solo una valida approssimazione in una zona limitata di deformazione, e infatti, con l’ipotesi della linearità, è sufficiente uno sforzo normale di compressione, finito e pari a -EA, per ridurre la lunghezza di un mezzo curvilineo a 0, che non è fisicamente ragionevole. Nota. 1. Le dimensioni sono coerenti: $E$ è una pressione, $A$ ha dimensione di un’area, $\varepsilon$ è adimensionale, $I$ ha dimensione di una lunghezza alla quarta potenza e $\kappa$ ha dimensione dell’inverso di una lunghezza. Esempio 3.1 (Rigidezza flessionale per diverse forme di sezione). La rigidezza estensionale $EA$ dipende soltanto dal modulo di Young e dall’area. A materiale e area fissati, la rigidezza flessionale $EI$ dipende invece dalla distribuzione del materiale rispetto all’asse $Y=0$: allontanare il materiale dall’asse aumenta $I$. Le sezioni a I o a T sfruttano questo principio. Confrontiamo sezioni di uguale area $A=a^2$ attraverso il momento d’inerzia $I$.
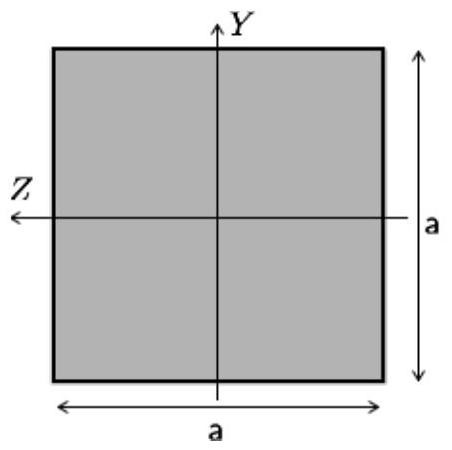
- sezione quadrata di lato $a$: $\mathrm{I}=\frac{1}{12}a^{4}$;
- sezione rettangolare di base $a/k$ e altezza $ka$ lungo $Y$: $\mathrm{I}=\frac{k^{2}}{12}a^{4}$;
- sezione circolare di raggio $a/\sqrt{\pi}$: $\mathrm{I}=\frac{1}{4\pi}a^{4}$;
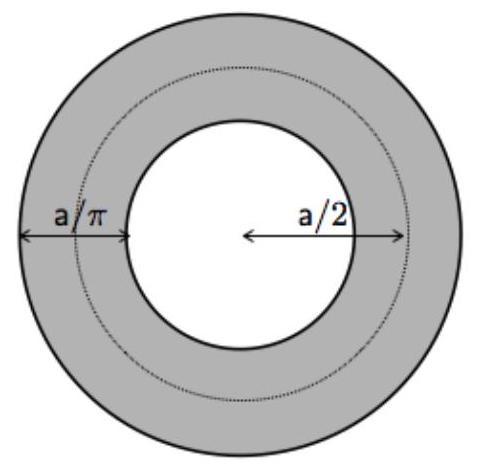
- corona circolare con raggi interno ed esterno scelti in modo da conservare l’area $a^2$: $\mathrm{I}=\left(\frac18+\frac{1}{8\pi^2}\right)a^4$;
- sezione a I con anima e ali dello spessore indicato in figura:
 è un quarto dell’altezza e della larghezza $\mathrm{b}=\sqrt{\frac{8}{5}} \mathrm{a}$ Sezione: $\mathrm{I}=29 \mathrm{a}^{4} / 150$.
Una sezione rettangolare con $k>1$ ha momento d’inerzia maggiore di una sezione quadrata di uguale area. La sezione circolare è leggermente meno rigida di quella quadrata; la corona circolare e la sezione a I aumentano invece sensibilmente il momento d’inerzia distribuendo il materiale lontano dall’asse.
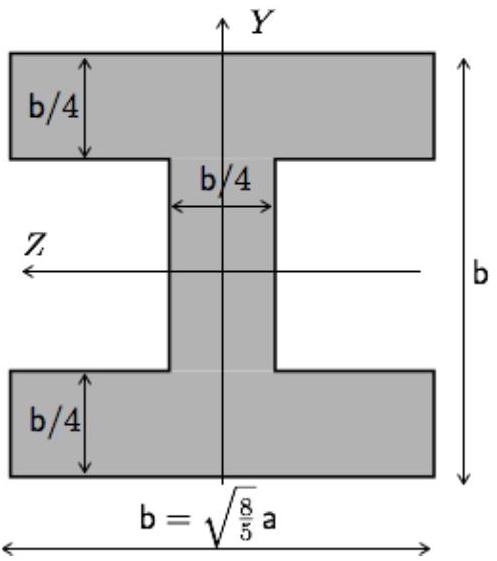 $58 / 25 \approx 2.32$ ).
- Sezione eterogenea e materiali elastici lineari. Il modulo di Young varia nella sezione:
\(\mathrm{w}_{\mathrm{ex}}(Y, Z; \varepsilon)=\frac{1}{2} \mathrm{E}(Y, Z) \varepsilon^{2}\)
e l’energia elastica del mezzo curvilineo diventa
\(\mathrm{W}_{\mathrm{e}}(\varepsilon, \kappa)=\frac{1}{2} \overline{\mathrm{EA}} \varepsilon^{2}-\overline{\mathrm{EC}} \varepsilon \kappa+\frac{1}{2} \overline{\mathrm{EI}} \kappa^{2}, \tag{3.14}\)
dove $\overline{\mathrm{EA}}$ e $\overline{\mathrm{EI}}$ sono le rigidezze estensionale e flessionale, mentre $\overline{\mathrm{EC}}$ è il coefficiente di accoppiamento tra estensione e flessione:
\(\overline{\mathrm{EA}}=\int_{\Sigma_{\mathrm{R}}} \mathrm{E}(Y, Z) d Y d Z, \quad \overline{\mathrm{EC}}=\int_{\Sigma_{\mathrm{R}}} \mathrm{E}(Y, Z) Y d Y d Z, \quad \overline{\mathrm{EI}}=\int_{\Sigma_{\mathrm{R}}} \mathrm{E}(Y, Z) Y^{2} d Y d Z \tag{3.15}\)
In generale estensione e flessione sono accoppiate. Il coefficiente $\overline{\mathrm{EC}}$ si annulla quando la distribuzione dei materiali è simmetrica rispetto all’asse $Y=0$. Gli sforzi risultano
\(N=\overline{\mathrm{EA}} \varepsilon-\overline{\mathrm{EC}} \kappa, \quad M=-\overline{\mathrm{EC}} \varepsilon+\overline{\mathrm{El}} \kappa. \tag{3.16}\)
Se il modulo di Young è strettamente positivo in ogni punto della sezione, i coefficienti soddisfano
\(\overline{\mathrm{EA}} \overline{\mathrm{EI}}>\overline{\mathrm{EC}}^{2}.\)
Per provarlo consideriamo, per $\vartheta\in\mathbb{R}$, il polinomio quadratico
\(P(\vartheta):=\int_{\Sigma_{\mathrm{R}}} \mathrm{E}(Y, Z)(\vartheta-Y)^{2} d Y d Z\)
Si ha $P(\vartheta)>0$ per ogni $\vartheta$, perché l’uguaglianza richiederebbe $Y=\vartheta$ in tutta la sezione. Il discriminante del trinomio è quindi negativo e fornisce la disuguaglianza cercata.
La disuguaglianza consente di invertire le (3.16) e di esprimere le deformazioni in funzione degli sforzi:
\(\varepsilon=\frac{\overline{\mathrm{EI}}}{\overline{\mathrm{EA}} \overline{\mathrm{EI}}-\overline{\mathrm{EC}}^{2}} N+\frac{\overline{\mathrm{EC}}}{\overline{\mathrm{EA}} \overline{\mathrm{EI}}-\overline{\mathrm{EC}}^{2}} M, \quad \kappa=\frac{\overline{\mathrm{EC}}}{\overline{\mathrm{EA}} \overline{\mathrm{EI}}-\overline{\mathrm{EC}}^{2}} N+\frac{\overline{\mathrm{EA}}}{\overline{\mathrm{EA}} \overline{\mathrm{EI}}-\overline{\mathrm{EC}}^{2}} M. \tag{3.17}\)
Uno sforzo normale con momento nullo produce in generale anche una deformazione di flessione; analogamente, un momento con sforzo normale nullo produce una deformazione d’estensione. Introducendo il potenziale complementare $\mathrm{W}_{\mathrm{e}}^{*}(N,M)$, possiamo scrivere
\(\varepsilon=\frac{\partial \mathrm{W}_{\mathrm{e}}^{*}}{\partial N}(N, M), \quad \kappa=\frac{\partial \mathrm{W}_{\mathrm{e}}^{*}}{\partial M}(N, M),\)
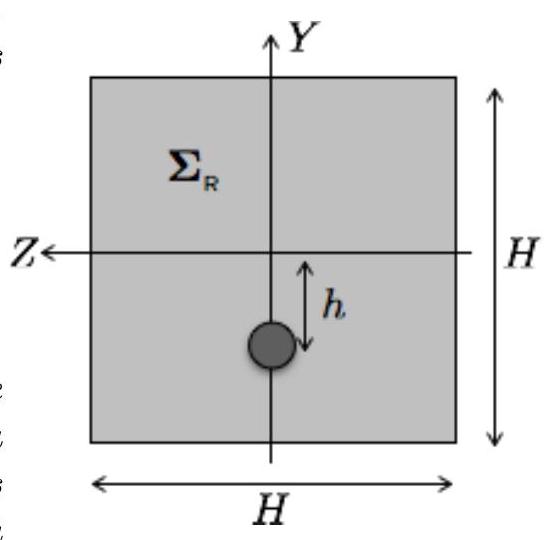
Nota. 1. La disuguaglianza $\overline{\mathrm{EA}}\,\overline{\mathrm{EI}}>\overline{\mathrm{EC}}^2$ esprime la stretta convessità del potenziale elastico rispetto a $(\varepsilon,\kappa)$. con \(\mathrm{W}_{\mathrm{e}}^{*}(N, M)=\frac{1}{2} \frac{\overline{\mathrm{EI}}}{\overline{\mathrm{EA}} \overline{\mathrm{EI}}-\overline{\mathrm{EC}}^{2}} N^{2}+\frac{\overline{\mathrm{EC}}}{\overline{\mathrm{EA}} \overline{\mathrm{EI}}-\overline{\mathrm{EC}}^{2}} N M+\frac{1}{2} \frac{\overline{\mathrm{EA}}}{\overline{\mathrm{EA}} \overline{\mathrm{EI}}-\overline{\mathrm{EC}}^{2}} M^{2}.\) Esempio 3.2 (Trave in calcestruzzo armato). Consideriamo una sezione quadrata di lato $H$ con un’armatura circolare di raggio $R$, il cui centro dista $h$ dall’asse $Y=0$. Indicando con $E_b$ ed $E_a$ i moduli di Young del calcestruzzo e dell’acciaio, otteniamo \(\left\{\begin{array}{l} \overline{\mathrm{EA}}=\mathrm{E}_{b} H^{2}+\left(\mathrm{E}_{a}-\mathrm{E}_{b}\right) \pi R^{2} \\ \overline{\mathrm{EC}}=-\left(\mathrm{E}_{a}-\mathrm{E}_{b}\right) h \pi R^{2} \\ \overline{\mathrm{EI}}=\frac{1}{12} \mathrm{E}_{b} H^{4}+\left(\mathrm{E}_{a}-\mathrm{E}_{b}\right) \pi R^{2}\left(h^{2}+\frac{1}{4} R^{2}\right) \end{array}\right.\) Poiché $E_a>E_b$, l’armatura aumenta le rigidezze. Il suo contributo alla rigidezza estensionale è tuttavia limitato dalla piccola area rispetto alla sezione complessiva. La funzione principale dell’acciaio è sostenere gli sforzi di trazione, poiché la resistenza a trazione del calcestruzzo è dell’ordine di pochi MPa, mentre quella dell’acciaio è dell’ordine di centinaia di MPa.
- Materiale elastico non lineare. L’elasticità lineare vale soltanto in un intervallo limitato di deformazioni. Se assumiamo un comportamento elastico per ogni $\varepsilon>-1$, la condizione di non degenerazione richiede $\lim_{\varepsilon\to-1}\mathrm{w}{\mathrm{ex}}(\varepsilon)=+\infty$ e $\lim{\varepsilon\to-1}\mathrm{w}{\mathrm{ex}}^{\prime}(\varepsilon)=-\infty$; altrimenti una quantità finita di energia o uno sforzo finito potrebbero annullare la lunghezza. Un potenziale quadratico non soddisfa tali condizioni, perciò consideriamo potenziali non lineari.
Se la deformazione di flessione è tale che $|\kappa|\max{Y\in\boldsymbol{\Sigma}{\mathrm{R}}}|Y|\ll1$, sviluppiamo $\mathrm{w}{\mathrm{ex}}(\varepsilon-\kappa Y)$ al secondo ordine rispetto a $\kappa$:
\(\mathrm{w}_{\mathrm{ex}}(\varepsilon-\kappa Y) \approx \mathrm{w}_{\mathrm{ex}}(\varepsilon)-\mathrm{w}_{\mathrm{ex}}^{\prime}(\varepsilon) \kappa Y+\frac{1}{2} \mathrm{w}_{\mathrm{ex}}^{\prime \prime}(\varepsilon) \kappa^{2} Y^{2}.\)
Assumendo valida la (3.10) e una sezione omogenea, sostituiamo lo sviluppo precedente e otteniamo
\(\mathrm{W}_{\mathrm{e}}(\varepsilon, \kappa)=\mathrm{W}_{\mathrm{ex}}(\varepsilon) \mathrm{A}+\frac{1}{2} \mathrm{~W}_{\mathrm{ex}}^{\prime \prime}(\varepsilon) \mathrm{I} \kappa^{2}\)
Il termine lineare in $Y$ si annulla perché $\int_{\Sigma_{\mathrm{R}}}Y\,dY\,dZ=0$. Lo sforzo normale e il momento flettente sono quindi
\(N=\mathrm{w}_{\mathrm{ex}}^{\prime}(\varepsilon) \mathrm{A}+\frac{1}{2} \mathrm{w}_{\mathrm{ex}}^{\prime \prime \prime}(\varepsilon)\left|\kappa^{2}, \quad M=\mathrm{w}_{\mathrm{ex}}^{\prime \prime}(\varepsilon)\right| \kappa\)
La rigidezza flessionale tangente è il prodotto $\mathrm{w}_{\mathrm{ex}}^{\prime\prime}(\varepsilon)I$. Essa generalizza $EI$ del caso lineare sostituendo al modulo di Young il modulo tangente. Nel calcolo dello sforzo normale il termine in $\kappa^2$, di secondo ordine, è spesso trascurato.
Esempio 3.3. Un potenziale che soddisfa le condizioni al limite $\varepsilon\to-1$ è \(\mathrm{w}_{\mathrm{ex}}(\varepsilon)=\frac{\mathrm{E}}{4}\left(\varepsilon^{2}+\varepsilon \log (1+\varepsilon)\right) \quad \text {(potenziale elastico non lineare).} \tag{3.18}\) Il potenziale è strettamente convesso e la legge sforzo-deformazione associata è \(\sigma=\frac{E}{4}\left(2 \varepsilon+\frac{\varepsilon}{1+\varepsilon}+\log (1+\varepsilon)\right) \tag{3.19}\) La funzione è strettamente crescente. Per $\varepsilon\to-1$ il potenziale e la sua derivata hanno il comportamento richiesto; per $|\varepsilon|\ll1$ ritroviamo $\mathrm{w}_{\mathrm{ex}}(\varepsilon)\approx\frac12E\varepsilon^2$. Per grandi deformazioni positive il comportamento è ancora quasi quadratico, con modulo tangente asintotico $E/2$. Le relazioni costitutive del mezzo curvilineo sono allora \(\left\{\begin{array}{l} N=\frac{1}{4} \mathrm{EA}\left(2 \varepsilon+\frac{\varepsilon}{1+\varepsilon}+\log (1+\varepsilon)\right)-\frac{3+\varepsilon}{4(1+\varepsilon)^{3}} \mathrm{El} \kappa^{2} \\ M=\frac{1}{4}\left(2+\frac{2+\varepsilon}{(1+\varepsilon)^{2}}\right) \mathrm{El} \kappa \end{array}\right.\)
- Dipendenza dalla temperatura. Per descrivere la dilatazione termica definiamo la deformazione elastica come differenza tra la deformazione totale $\varepsilon$ e quella termica $\varepsilon^{th}=\alpha_{\mathrm{th}}(T-T_0)$: \(\varepsilon^{e}=\varepsilon-\varepsilon^{t h}, \quad \varepsilon^{t h}=\alpha_{\mathrm{th}}\left(T-T_{0}\right)\) A temperatura $T$ sostituiamo nel potenziale la deformazione totale con quella elastica. La legge sforzo-deformazione diventa \(\sigma=\mathrm{w}_{\mathrm{ex}}^{\prime}\left(\varepsilon-\varepsilon^{t h}\right)\) Per un mezzo curvilineo con sezione omogenea, fabbricato alla temperatura di riferimento $T_0$ e portato alla temperatura uniforme $T$, il potenziale è \(\mathrm{W}_{\mathrm{e}}(T; \varepsilon, \kappa)=\int_{\Sigma_{\mathrm{R}}} \mathrm{w}_{\mathrm{ex}}\left(\varepsilon-\alpha_{\mathrm{th}}\left(T-T_{0}\right)-\kappa Y\right) d Y d Z \quad \text{(potenziale termoelastico).}\) e le leggi costitutive sono \(N=\frac{\partial \mathrm{W}_{\mathrm{e}}}{\partial \varepsilon}(T; \varepsilon, \kappa), \quad M=\frac{\partial \mathrm{W}_{\mathrm{e}}}{\partial \kappa}(T; \varepsilon, \kappa).\) Per un materiale elastico lineare otteniamo \(\begin{gathered} \mathrm{W}_{\mathrm{e}}(T; \varepsilon, \kappa)=\frac{1}{2} \mathrm{EA}\left(\varepsilon-\alpha_{\mathrm{th}}\left(T-T_{0}\right)\right)^{2}+\frac{1}{2} \mathrm{El} \kappa^{2} \\ N=\mathrm{EA}\left(\varepsilon-\alpha_{\mathrm{th}}\left(T-T_{0}\right)\right), \quad M=\mathrm{El} \kappa. \end{gathered}\) Per una sezione eterogenea il modello è più complesso: anche se tutti i materiali sono naturali alla temperatura $T_0$, una variazione di temperatura produce sforzi interni a causa dei diversi coefficienti di dilatazione e della continuità della deformazione.
← 3.2 Ipotesi generali e fatti sperimentali · Indice · 3.4 Comportamento anelastico →