6.4 Dinamica dei fili inestensibili
← 6.3 Dinamica delle barre elastiche in trazione-compressione · Indice · 6.5 Vibrazioni delle aste elastiche →
Orientamento
La sezione formula la dinamica di un filo inestensibile, studia le onde di discontinuità e ricava il modello linearizzato della corda vibrante.
Contenuti
- 6.4.1 Formulazione e proprietà generali
- Formulazione
- Onde di discontinuità
- 6.4.2 Dinamica delle corde vibranti
- Equilibrio di riferimento e piccole perturbazioni
- Linearizzazione
- Proprietà generali
- Oscillazioni verticali di un cavo pesante
Nota editoriale sulle formule. Alcune etichette testuali interne alle formule risultano corrotte nella fonte digitale. Sono conservate senza ricostruzioni congetturali.
L’omogeneità semplifica la presentazione senza eliminare i fenomeni essenziali. Anche l’inestensibilità è un’idealizzazione utile, ma introduce effetti non fisici, come la trasmissione istantanea di alcune informazioni all’intero mezzo. Tali effetti scompaiono reintroducendo l’estensibilità.
6.4.1 Formulazione e proprietà generali
Formulazione
In un filo inestensibile il momento flettente e la deformazione estensionale sono nulli. Le ascisse curvilinee di riferimento e corrente coincidono, $S=s$, e le descrizioni lagrangiana ed euleriana coincidono. Se anche la densità di coppie distribuite è nulla, la forza tagliante si annulla e l’unico sforzo interno è quello normale. Le equazioni del moto diventano \(\begin{cases}\frac{\partial}{\partial s}\left(N \frac{\partial \mathbf{x}}{\partial s}\right)+\mathbf{q}-\varrho_{\mathrm{R}} \frac{\partial^{2} \mathbf{x}}{\partial t^{2}}=\mathbf{0} & \text {(escluso l'onda d'urto e la forza di punta)} \\ \left[\!\left[ N \frac{\partial \mathbf{x}}{\partial s} \right]\!\right]+\mathcal{F}+\varrho_{\mathrm{R}} \dot{\mathrm{s}}_{o} \left[\!\left[ \frac{\partial \mathbf{x}}{\partial t} \right]\!\right]=\mathbf{0} & \text {(su un urto o una forza concentrata)}\end{cases}\) Qui $\mathbf{q}$ è la densità lineare di forza, $\mathcal{F}$ una forza concentrata e $\dot s_o=\dot S_o$ la velocità dell’onda. Occorre aggiungere l’inestensibilità e, come in statica, selezionare le soluzioni nelle quali il filo è teso: \(\forall(s, t), \quad \begin{cases}N(s, t) \geq 0 & \text {(stabilità)} \\ \left\|\frac{\partial \mathbf{x}}{\partial s}(s, t)\right\|=1 & \text {(condizione di intensità)}\end{cases}\)
Osservazione. L’identità $s=S$ consente di esprimere tutti i campi mediante la stessa coordinata e implica $\dot s_o=\dot S_o$. Le condizioni agli estremi dipendono dal problema. Non si può imporre la rotazione; si assegnano invece la posizione oppure la forza risultante: \(\forall t>0, \quad \begin{cases}\mathbf{x}(0, t)=\mathbf{x}_{0}(t) & \text {(Posizione impeta in} s=0), \\ N(\ell, t) \frac{\partial \mathbf{x}}{\partial s}(\ell, t)=\mathcal{F}_{\ell}(t) & (\text {forza impeto} s=\ell),\end{cases}\) La posizione e la forza assegnate possono dipendere dal tempo. Le condizioni iniziali prescrivono posizione e velocità: \(\forall s \in(0, \ell), \quad \begin{cases}\mathbf{x}(s, 0)=\mathbf{x}^{0}(s) & \text {(inizial posizione)} \\ \frac{\partial \mathbf{x}}{\partial t}(s, 0)=\mathbf{v}^{0}(s) & \text {(inizial velocità)}\end{cases}\) L’inestensibilità impone condizioni di compatibilità fra dati iniziali e dati agli estremi. Lo mostra l’esempio seguente. Un filo inestensibile di lunghezza $\ell$ è inizialmente rettilineo e fermo: \(\mathbf{x}^{0}(s)=s \mathbf{e}_{1}, \quad \mathbf{v}^{0}(s)=\mathbf{0}, \quad \forall s \in(0, \ell)\) Per $t>0$ imponiamo la posizione $\mathbf{x}{0}(t)$ all’estremo $s=0$ e la forza $N{0}\mathbf{e}{1}$ all’estremo $s=\ell$. La compatibilità iniziale richiede $\mathbf{x}{0}(0)=\mathbf{0}$ e $\dot{\mathbf{x}}{0}(0)=\mathbf{0}$.
*Esempio di incompatibilità fra dati iniziali e condizioni agli estremi dovuta all’inestensibilità.* In particolare, il moto imposto $\mathbf{x}{0}(t)=-v_{0}t\mathbf{e}{1}$ non è compatibile con i dati iniziali. La patologia deriva dall’inestensibilità: con una velocità costante imposta, l’unico moto possibile è $\mathbf{x}(s,t)=(s-v{0}t)\mathbf{e}{1}$ e l’intero filo accelera istantaneamente. Nel modello estensibile l’informazione si propaga con velocità finita $c{0}=\sqrt{E/\rho_{\mathrm{m}}}$; il limite inestensibile corrisponde formalmente a $E\to+\infty$. L’accelerazione istantanea richiederebbe un impulso all’istante iniziale. Completiamo la formulazione precisando la regolarità minima delle soluzioni. L’assenza di rigidezza flessionale consente salti della tangente nello spazio e nel tempo; la configurazione può quindi avere punti angolosi, eventualmente mobili. \(\begin{cases}(s, t) \mapsto \mathbf{x}(s, t) & \text {continua ovunque e diferenziabile per pezzo,} \\ (s, t) \mapsto N(s, t) & \text {Continua a fare un pezzo.}\end{cases}\)
Proprietà generali delle onde di discontinuità
Nel seguito l’apice indica la derivata rispetto a $s$ e il punto quella rispetto a $t$: \(\mathrm{G}^{\prime}=\frac{\partial \mathrm{G}}{\partial s}, \quad \dot{\mathrm{G}}=\frac{\partial \mathrm{G}}{\partial t}\)
1. Onde di accelerazione
Per definizione $[![\mathbf{v}]!]=[![\dot{\mathbf{x}}]!]=\mathbf{0}$. La compatibilità cinematica implica $[![\mathbf{t}]!]=[![\mathbf{x}^{\prime}]!]=\mathbf{0}$ e quindi $[![\mathbf{n}]!]=\mathbf{0}$. Poiché $[![\ddot{\mathbf{x}}]!]\neq\mathbf{0}$ e $[![\ddot{\mathbf{x}}]!]=\dot s_o^{2}[![\mathbf{x}^{\prime\prime}]!]$, risulta $[![\mathbf{x}^{\prime\prime}]!]\neq\mathbf{0}$. Da $\mathbf{x}^{\prime\prime}=C\mathbf{n}$ segue $[![C]!]\neq0$. Se l’onda non attraversa una forza concentrata, la condizione di salto dà anche $[![N]!]=0$. Fuori dall’onda l’equazione del moto è \(N^{\prime} \mathbf{t}+N \mathbf{x}^{\prime \prime}+\mathbf{q}-\varrho_{\mathrm{R}} \ddot{\mathbf{x}}=\mathbf{0},\) Prendendone il salto otteniamo \(\left[\!\left[ N^{\prime} \right]\!\right] \mathbf{t}+N \left[\!\left[ \mathbf{x}^{\prime \prime} \right]\!\right]+\left[\!\left[ \mathbf{q} \right]\!\right]-\varrho_{\mathrm{R}} \left[\!\left[ \ddot{\mathbf{x}} \right]\!\right]=\mathbf{0}.\) Usando $[![\ddot{\mathbf{x}}]!]=\dot s_o^{2}[![\mathbf{x}^{\prime\prime}]!]$ segue \(\left[\!\left[ N^{\prime} \right]\!\right] \mathbf{t}+\left(N-\varrho_{\mathrm{R}} \dot{\mathrm{s}}_{o}^{2}\right) \left[\!\left[ \mathrm{C} \right]\!\right] \mathbf{n}+\left[\!\left[ \mathbf{q} \right]\!\right]=\mathbf{0}.\) Se $\mathbf{q}$ è continua attraverso l’onda, le componenti tangenziale e normale implicano $[![N^{\prime}]!]=0$ e $N=\varrho_{\mathrm{R}}\dot s_o^{2}$. Proposizione 6.7 (Onde di accelerazione in un filo). Attraverso un’onda di accelerazione i versori tangente e normale sono continui, mentre la curvatura è discontinua: \(\left[\!\left[ \mathbf{t} \right]\!\right]=\left[\!\left[ \mathbf{n} \right]\!\right]=\mathbf{0}, \quad \left[\!\left[ \mathrm{C} \right]\!\right] \neq 0.\) Fuori dai punti di applicazione di forze concentrate e dalle discontinuità delle forze distribuite, anche $N$ e $N^{\prime}$ sono continui e la velocità dell’onda è determinata dalla tensione locale: \(\left[\!\left[ N \right]\!\right]=\left[\!\left[ N^{\prime} \right]\!\right]=0, \quad \dot{\mathrm{s}}_{o}= \pm \sqrt{\frac{N}{\varrho_{R}}} \quad \text {a'onda di velocità colomba} \mathcal{F}=\mathbf{0} \text {e} \left[\!\left[ \mathbf{q} \right]\!\right]=\mathbf{0}.\) La positività dello sforzo normale, richiesta dalla stabilità, è anche necessaria perché un’onda di accelerazione abbia velocità reale.
Dimostrazione. La continuità di $\mathbf{x}$, $\dot{\mathbf{x}}$ e $\mathbf{t}=\mathbf{x}’$ attraverso un’onda di accelerazione dà, per compatibilità, salti delle derivate seconde proporzionali a $[![C]!]$. Applicando le condizioni dinamiche di salto e proiettandole lungo $\mathbf{t}$ e $\mathbf{n}$, in assenza di azioni concentrate e di salti di $\mathbf{q}$, si ottengono $[![N]!]=[![N’]!]=0$ e $\varrho_R\dot S_o^2=N$. La radice è reale soltanto se $N\geq0$. $\square$
2. Onde d’urto
Per definizione $[![\mathbf{x}]!]=\mathbf{0}$ e $[![\dot{\mathbf{x}}]!]\neq\mathbf{0}$. La compatibilità dà $[![\dot{\mathbf{x}}]!]=-\dot s_o[![\mathbf{t}]!]$, quindi la tangente è discontinua. In assenza di forza concentrata nel punto attraversato, la condizione dinamica è \(\mathbf{0}=\left[\!\left[ N \mathbf{t} \right]\!\right]-\varrho_{\mathrm{R}} \dot{\mathrm{s}}_{o}^{2} \left[\!\left[ \mathbf{t} \right]\!\right]=\left(\langle N\rangle-\varrho_{\mathrm{R}} \dot{\mathrm{s}}_{o}^{2}\right) \left[\!\left[ \mathbf{t} \right]\!\right]+\left[\!\left[ N \right]\!\right]\langle\mathbf{t}\rangle, \tag{6.8}\) Usiamo l’identità di salto per il prodotto \(\left[\!\left[ \phi \varphi \right]\!\right]=\left[\!\left[ \phi \right]\!\right]\langle\varphi\rangle+\langle\phi\rangle \left[\!\left[ \varphi \right]\!\right],\) dove $\langle\cdot\rangle$ indica il valore medio. Inoltre $[![\mathbf{t}]!]\cdot\langle\mathbf{t}\rangle=0$, perché \(\mathbf{t}^{+}=\langle\mathbf{t}\rangle+\frac{1}{2} \left[\!\left[ \mathbf{t} \right]\!\right], \quad \mathbf{t}^{-}=\langle\mathbf{t}\rangle-\frac{1}{2} \left[\!\left[ \mathbf{t} \right]\!\right].\) e $|\mathbf{t}^{+}|=|\mathbf{t}^{-}|=1$. Proiettando (6.8) sulle direzioni ortogonali $[![\mathbf{t}]!]$ e $\langle\mathbf{t}\rangle$ otteniamo \(\dot{\mathrm{s}}_{o}^{2}=\frac{\langle N\rangle}{\varrho_{\mathrm{R}}}, \quad \left[\!\left[ N \right]\!\right]\langle\mathbf{t}\rangle=\mathbf{0}.\) Se $\langle\mathbf{t}\rangle\neq\mathbf{0}$, allora $[![N]!]=0$ e $\dot s_o^{2}=N/\varrho_{\mathrm{R}}$. Il caso $\langle\mathbf{t}\rangle=\mathbf{0}$ corrisponde a $\mathbf{t}^{+}=-\mathbf{t}^{-}$, cioè a una piega di $180^{\circ}$; qui $N$ può essere discontinuo e la velocità dipende dal suo valore medio.
Proposizione 6.8 (Onde d’urto in un filo). Attraverso un’onda d’urto i versori tangente e normale sono discontinui: \(\left[\!\left[ t \right]\!\right] \neq 0, \quad \left[\!\left[ n \right]\!\right] \neq 0\) Fuori dai punti di applicazione di forze concentrate e purché il filo non formi una piega di $180^{\circ}$, lo sforzo normale è continuo e determina la velocità locale dell’onda: \(\left[\!\left[ N \right]\!\right]=0, \quad \mathbf{t}^{+}+\mathbf{t}^{-} \neq \mathbf{0}, \quad \dot{\mathrm{s}}_{o}= \pm \sqrt{\frac{N}{\varrho_{R}}} \quad \text {su un'onda d'urto off-ply e dove} \mathcal{F}=\mathbf{0}\) Se l’onda trasporta una piega di $180^{\circ}$, $N$ può essere discontinuo e la velocità dipende dal valore medio: \(\mathbf{t}^{+}+\mathbf{t}^{-}=\mathbf{0}, \quad \dot{\mathrm{s}}_{o}= \pm \sqrt{\frac{N^{+}+N^{-}}{2 \varrho_{R}}} \quad \text {su una piega mobile.}\)
Dimostrazione. La compatibilità $[![\dot{\mathbf{x}}]!]=-\dot S_o[![\mathbf{t}]!]$ mostra che un salto di velocità richiede un salto della tangente. Riscrivendo la condizione dinamica mediante l’identità di salto del prodotto si ottiene (6.8). Il prodotto scalare con $\mathbf{t}^++\mathbf{t}^-$ annulla il termine contenente $[![\mathbf{t}]!]$ e, se la somma non è nulla, impone $[![N]!]=0$; la parte residua dà $\varrho_R\dot S_o^2=N$. Se $\mathbf{t}^++\mathbf{t}^-=0$, resta invece il valore medio dello sforzo normale e si ottiene l’ultima formula. $\square$
6.4.2 Dinamica delle corde vibranti
Le equazioni complete sono non lineari e ammettono poche soluzioni esplicite. Linearizzandole attorno a una configurazione rettilinea di equilibrio otteniamo invece il modello classico della corda vibrante.
Equilibrio di riferimento e piccole perturbazioni
Consideriamo un filo inestensibile in equilibrio in una configurazione rettilinea, soggetto soltanto a forze distribuite. Siano $\mathbf{x}{\mathrm{eq}}$, $N{\mathrm{eq}}$ e $\mathbf{q}{\mathrm{eq}}$ la configurazione, lo sforzo normale e la densità di forza all’equilibrio. Orientiamo $\mathbf{e}{1}$ lungo il filo: \(\mathbf{x}_{e q}(s)=s \mathbf{e}_{1}, \quad \mathbf{q}_{e q}(s)=q_{1}(s) \mathbf{e}_{1}\) Le forze distribuite devono essere longitudinali e l’equilibrio richiede \(N_{e q}^{\prime}(s)+q_{1}(s)=0\)
Osservazione. La configurazione rettilinea semplifica i calcoli; lo stesso procedimento si applica attorno a una configurazione curva. Perturbiamo l’equilibrio modificando le azioni esterne o imponendo dati iniziali incompatibili con esso. Indichiamo con $\mathbf{x}$, $N$ e $\mathbf{q}$ i campi durante il moto e introduciamo gli scarti dall’equilibrio: \(\left\{\begin{array}{l} \mathbf{x}(s, t)=s \mathbf{e}_{1}+\mathrm{u}(s, t) \mathbf{e}_{1}+\mathrm{w}(s, t) \mathbf{e}_{2} \\ N(s, t)=N_{e q}(s)+\bar{N}(s, t) \\ \mathbf{q}(s, t)=q_{1}(s) \mathbf{e}_{1}+\overline{q_{1}}(s, t) \mathbf{e}_{1}+\overline{q_{2}}(s, t) \mathbf{e}_{2} \end{array}\right.\) Qui $\mathrm{u}$ e $\mathrm{w}$ sono gli spostamenti longitudinale e trasversale. Analogamente, per i dati iniziali poniamo \(\left\{\begin{array}{l} \mathbf{x}^{0}(s)=s \mathbf{e}_{1}+\mathrm{u}^{0}(s) \mathbf{e}_{1}+\mathrm{w}^{0}(s) \mathbf{e}_{2} \\ \mathbf{v}^{0}(s)=v_{1}^{0}(s) \mathbf{e}_{1}+v_{2}^{0}(s) \mathbf{e}_{2} \end{array}\right.\) I dati devono soddisfare l’inestensibilità e le condizioni agli estremi. Assumiamo piccoli gli incrementi delle forze e le deviazioni dalla configurazione di equilibrio. Nel quadro delle piccole perturbazioni trascuriamo i termini di ordine superiore al primo.
Linearizzazione delle equazioni
Fuori dalle onde d’urto, l’equazione completa del moto è \(\mathbf{0}=\left(N \mathbf{x}^{\prime}\right)^{\prime}+\mathbf{q}-\varrho_{\mathrm{R}} \ddot{\mathbf{x}}.\) Proiettando su $\mathbf{e}{1}$ e $\mathbf{e}{2}$ otteniamo \(\left\{\begin{array}{l} 0=\left(\left(N_{e q}+\bar{N}\right)\left(1+\mathrm{u}^{\prime}\right)\right)^{\prime}+q_{1}+\overline{q_{1}}-\varrho_{\mathrm{R}} \ddot{\mathrm{u}} \\ 0=\left(\left(N_{e q}+\bar{N}\right) \mathrm{w}^{\prime}\right)^{\prime}+\overline{q_{2}}-\varrho_{\mathrm{R}} \ddot{\mathrm{w}} \end{array}\right.\) La componente trasversale si espande come \(0=N_{e q} \mathrm{w}^{\prime \prime}+N_{e q}^{\prime} \mathrm{w}^{\prime}+\left(\bar{N} \mathrm{w}^{\prime}\right)^{\prime}+\overline{q_{2}}-\varrho_{\mathrm{R}} \ddot{\mathrm{w}}.\) Poiché $\mathrm{w}$, $\bar N$ e $\bar q_{2}$ sono del primo ordine, il prodotto $(\bar N\mathrm{w}^{\prime})^{\prime}$ è del secondo ordine. Usando $N_{\mathrm{eq}}^{\prime}=-q_{1}$ otteniamo \(0=N_{e q} \mathrm{w}^{\prime \prime}-q_{1} \mathrm{w}^{\prime}+\overline{q_{2}}-\varrho_{\mathrm{R}} \ddot{\mathrm{w}}, \tag{6.9}\) L’equazione linearizzata trasversale coinvolge soltanto $\mathrm{w}$ se $\bar q_{2}$ è assegnata. La componente longitudinale si espande come \(0=N_{e q}^{\prime}+N_{e q} \mathrm{u}^{\prime \prime}+N_{e q}^{\prime} \mathrm{u}^{\prime}+\bar{N}^{\prime}+\left(\bar{N} \mathrm{u}^{\prime}\right)^{\prime}+q_{1}+\overline{q_{1}}-\varrho_{\mathrm{R}} \ddot{\mathrm{u}}.\) Usando $N_{\mathrm{eq}}^{\prime}+q_{1}=0$ e trascurando $(\bar N\mathrm{u}^{\prime})^{\prime}$ otteniamo \(0=N_{e q} \mathrm{u}^{\prime \prime}-q_{1} \mathrm{u}^{\prime}+\bar{N}^{\prime}+\overline{q_{1}}-\varrho_{\mathrm{R}} \ddot{\mathrm{u}}. \tag{6.10}\) Questa equazione lineare accoppia $\bar N$ e $\mathrm{u}$. Linearizziamo analogamente la condizione di salto attraverso un’onda d’urto, ricordando che $N_{\mathrm{eq}}$ è continuo: \(\begin{aligned} \mathbf{0} & =\left[\!\left[ N \mathbf{x}^{\prime} \right]\!\right]+\varrho_{\mathrm{R}} \dot{\mathrm{s}}_{0} \left[\!\left[ \dot{\mathbf{x}} \right]\!\right] \\ & =\left[\!\left[\left(N_{e q}+\bar{N}\right)\left(\left(1+\mathrm{u}^{\prime}\right) \mathbf{e}_{1}+\mathrm{w}^{\prime} \mathbf{e}_{2} \right]\!\right]+\varrho_{\mathrm{R}} \dot{\mathrm{s}}_{0} \left[\!\left[ \dot{\mathbf{u}} \mathbf{e}_{1}+\dot{\mathrm{w}} \mathbf{e}_{2} \right]\!\right]\right. \\ & =\left(N_{e q} \left[\!\left[ \mathrm{u}^{\prime} \right]\!\right]+\left[\!\left[ \bar{N} \right]\!\right]+\left[\!\left[ \bar{N} \mathrm{u}^{\prime} \right]\!\right]+\varrho_{\mathrm{R}} \dot{\mathrm{s}}_{0} \left[\!\left[ \dot{\mathrm{u}} \right]\!\right]\right) \mathbf{e}_{1}+\left(N_{e q} \left[\!\left[ \mathrm{w}^{\prime} \right]\!\right]+\left[\!\left[ \bar{N} \mathrm{w}^{\prime} \right]\!\right]+\varrho_{\mathrm{R}} \dot{\mathrm{s}}_{0} \left[\!\left[ \dot{\mathrm{w}} \right]\!\right]\right) \mathbf{e}_{2}. \end{aligned}\) Trascurando i termini quadratici e proiettando, segue \(\left\{\begin{array}{l} 0=N_{e q} \left[\!\left[ \mathrm{u}^{\prime} \right]\!\right]+\left[\!\left[ \bar{N} \right]\!\right]+\varrho_{\mathrm{R}} \dot{\mathrm{s}}_{0} \left[\!\left[ \dot{\mathrm{u}} \right]\!\right], \\ 0=N_{e q} \left[\!\left[ \mathrm{w}^{\prime} \right]\!\right]+\varrho_{\mathrm{R}} \dot{\mathrm{s}}_{0} \left[\!\left[ \dot{\mathrm{w}} \right]\!\right]. \end{array}\right.\) Linearizziamo infine l’inestensibilità: \(0=\left\|\mathbf{x}^{\prime}\right\|^{2}-1=\left(1+\mathrm{u}^{\prime}\right)^{2}+\mathrm{w}^{\prime 2}-1=2 \mathrm{u}^{\prime}+\mathrm{u}^{\prime 2}+\mathrm{w}^{\prime 2}.\) Ne segue che $\mathrm{u}^{\prime}$ è del secondo ordine, $\mathrm{u}^{\prime}\simeq-\frac12\mathrm{w}^{\prime2}$, e si trascura al primo ordine. Pertanto $\mathrm{u}$ dipende soltanto dal tempo: \(\mathrm{u}(s, t)=\mathrm{u}_{0}(t),\) La funzione $\mathrm{u}{0}(t)$ è determinata dalle condizioni agli estremi. \(\bar{N}^{\prime}+\overline{q_{1}}-\varrho_{\mathrm{R}} \ddot{\mathrm{u}}_{0}=0 \quad \text {Onda di shock.}\) Al primo ordine $[![\mathrm{u}^{\prime}]!]=[![\dot{\mathrm{u}}]!]=0$, quindi la componente longitudinale della condizione di salto dà \(\left[\!\left[ \bar{N} \right]\!\right]=0 \quad \text {- No, no, no, no, no, no, no, no, no, no.}\) Queste relazioni determinano $\bar N(s,t)$ una volta assegnata la tensione a un estremo. Anche i dati iniziali devono soddisfare l’inestensibilità: \(2 \frac{d \mathrm{u}^{0}}{d s}+\left(\frac{d \mathrm{u}^{0}}{d s}\right)^{2}+\left(\frac{d \mathrm{w}^{0}}{d s}\right)^{2}=0.\) Se $d\mathrm{w}^{0}/ds$ è del primo ordine, allora $d\mathrm{u}^{0}/ds$ è del secondo ordine e $\mathrm{u}^{0}(s)=\mathrm{u}{0}(0)$ per compatibilità con gli estremi. Derivando nel tempo $|\mathbf{x}^{\prime}|=1$ otteniamo $\dot{\mathbf{x}}^{\prime}\cdot\mathbf{x}^{\prime}=0$. All’istante iniziale questa condizione è \(0=\left(\frac{d v_{1}^{0}}{d s} \mathbf{e}_{1}+\frac{d v_{2}^{0}}{d s} \mathbf{e}_{2}\right) \cdot\left(\left(1+\frac{d \mathrm{u}^{0}}{d s}\right) \mathbf{e}_{1}+\frac{d \mathrm{w}^{0}}{d s} \mathbf{e}_{2}\right)=\frac{d v_{1}^{0}}{d s}+\frac{d v_{1}^{0}}{d s} \frac{d \mathrm{u}^{0}}{d s}+\frac{d v_{2}^{0}}{d s} \frac{d \mathrm{w}^{0}}{d s}.\) Al primo ordine rimane \(\frac{d v_{1}^{0}}{d s}=0\) Quindi $v_{1}^{0}(s)=\dot{\mathrm{u}}_{0}(0)$. Inestensibilità e vincoli fissano lo spostamento e la velocità longitudinali iniziali, mentre i dati trasversali restano liberi. Raccogliamo le equazioni del modello linearizzato. Proposizione 6.9 (Modello lineare della corda vibrante). I piccoli moti di un filo omogeneo inestensibile attorno a una configurazione rettilinea di equilibrio sono descritti dal sistema seguente.
- Lo sforzo normale di equilibrio soddisfa \(N_{e q}^{\prime}(s)+q_{1}(s)=0\)
- Lo spostamento trasversale $\mathrm{w}(s,t)$ soddisfa \(\begin{cases}N_{e q}(s) \mathrm{w}^{\prime \prime}(s, t)-q_{1}(s) \mathrm{w}^{\prime}(s, t)+\overline{q_{2}}(s, t)-\varrho_{R} \ddot{\mathrm{w}}(s, t)=0 & \text {Onda di shock} \\ N_{e q}\left(\mathrm{s}_{0}(t)\right) \left[\!\left[ \mathrm{w}^{\prime} \right]\!\right]\left(\mathrm{s}_{0}(t), t\right)+\varrho_{R} \dot{\mathrm{s}}_{0}(t) \left[\!\left[ \dot{\mathrm{w}} \right]\!\right]\left(\mathrm{s}_{0}(t), t\right)=0 & \text {a'onda d'urto}\end{cases}\) con dati iniziali $\mathrm{w}(s,0)=\mathrm{w}^{0}(s)$ e $\dot{\mathrm{w}}(s,0)=v_{2}^{0}(s)$, oltre alle condizioni agli estremi su $\mathrm{w}$ o $\mathrm{w}^{\prime}$.
- Al primo ordine, lo spostamento longitudinale dipende soltanto dal tempo: \(\mathrm{u}(s, t)=\mathrm{u}_{0}(t)\) ed è determinato dalle condizioni agli estremi; i dati iniziali devono essere compatibili.
- L’incremento di sforzo normale $\bar N$ soddisfa \(\begin{cases}\bar{N}^{\prime}(s, t)=-\overline{q_{1}}(s, t)+\varrho_{R} \ddot{\mathrm{u}}_{0}(t) & \text {Onda di shock} \\ \left[\!\left[ \bar{N} \right]\!\right]\left(\mathrm{~s}_{0}(t), t\right)=0 & \text {a'onda d'urto}\end{cases}\) con le condizioni agli estremi assegnate per $\bar N$.
Dimostrazione. Inseriamo $\mathbf{x}=s\mathbf{e}1+\mathrm{u}\mathbf{e}_1+\mathrm{w}\mathbf{e}_2$ e $N=N{eq}+\bar N$ nelle equazioni esatte e conserviamo i termini del primo ordine. Il vincolo di inestensibilità fornisce $\mathrm{u}’=0$. La proiezione tangenziale separa l’equazione di equilibrio per $N_{eq}$ e quella per $\bar N$; la proiezione normale fornisce l’equazione per $\mathrm{w}$. Linearizzando nello stesso modo le condizioni di salto e aggiungendo i dati iniziali e agli estremi si ottiene il sistema dell’enunciato. $\square$
Proprietà generali
Prima di esaminare un esempio, ricaviamo alcune proprietà generali distinguendo tensione uniforme e non uniforme.
- Tensione di equilibrio uniforme. Se $N_{\mathrm{eq}}(s)=N_{0}$, allora $q_{1}=0$ e il moto trasversale soddisfa l’equazione delle onde \(\begin{cases}N_{0} \mathrm{w}^{\prime \prime}+\overline{q_{2}}-\varrho_{\mathrm{R}} \ddot{\mathrm{w}}=0 & \text {Onda di shock} \\ N_{0} \left[\!\left[ \mathrm{w}^{\prime} \right]\!\right]+\varrho_{\mathrm{R}} \dot{\mathrm{~s}}_{o} \left[\!\left[ \dot{\mathrm{w}} \right]\!\right]=0 & \text {- No, no, no, no, no, no, no, no, no, no.}\end{cases}\) Tutte le onde, comprese quelle d’urto, si propagano con velocità \(\mathrm{c}_{0}=\sqrt{\frac{N_{0}}{\varrho_{\mathrm{R}}}} \quad \text {(i sono osservate in caso di tensione onda uniforme).} \tag{6.11}\) Si applicano quindi le proprietà già ottenute per la barra linearmente elastica, sostituendo allo spostamento assiale quello trasversale.
- Tensione di equilibrio non uniforme. Se $q_{1}\neq0$, la tensione varia lungo il filo e l’equazione trasversale resta
\(\begin{cases}N_{e q} \mathrm{w}^{\prime \prime}-q_{1} \mathrm{w}^{\prime}+\overline{q_{2}}-\varrho_{\mathrm{R}} \ddot{\mathrm{w}}=0 & \text {Onda di shock}, \\ N_{e q} \left[\!\left[ \mathrm{w}^{\prime} \right]\!\right]+\varrho_{\mathrm{R}} \dot{\mathrm{~s}}_{o} \left[\!\left[ \dot{\mathrm{w}} \right]\!\right]=0 & \text {- No, no, no, no, no, no, no, no, no, no.}\end{cases}\)
Attraverso un’onda d’urto, la compatibilità cinematica $\dot s_o[![\mathrm{w}^{\prime}]!]+[![\dot{\mathrm{w}}]!]=0$ combinata con la condizione dinamica dà
\(\dot{\mathrm{s}}_{o}= \pm \sqrt{\frac{N_{e q}(s)}{\varrho_{\mathrm{R}}}} \quad \text {(voglie in caso di tensione non uniforme).} \tag{6.12}\)
Per un’onda di accelerazione, le condizioni di compatibilità conducono alla stessa velocità, purché la forza trasversale sia continua attraverso l’onda.
Esempio: oscillazioni verticali di un cavo pesante
Consideriamo un cavo inestensibile posto in un campo gravitazionale uniforme $-g\mathbf{e}{2}$. All’istante iniziale è fermo e poggia su un supporto orizzontale, la cui reazione equilibra il peso: \(\mathbf{x}^{0}(s)=s \mathbf{e}_{1}, \quad \mathbf{v}^{0}(s)=\mathbf{0}\)
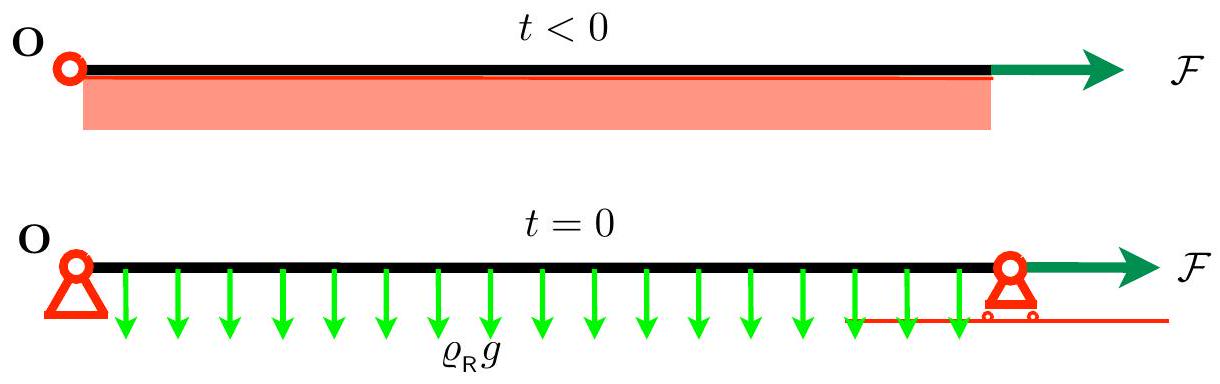 *Figura 6.5 — Configurazione iniziale del cavo sul supporto e configurazione successiva sotto gravità.*
L’estremo $s=0$ è fissato in $\mathbf{O}$; l’estremo $s=\ell$ è appoggiato verticalmente e soggetto a una trazione orizzontale costante $\mathcal{F}>0$:
\(\mathbf{x}(\ell, t) \cdot \mathbf{e}_{2}=\mathrm{w}(\ell, t)=0, \quad \mathbf{R}(s, t) \cdot \mathbf{e}_{1}=N(s, t)\left(1+\mathrm{u}^{\prime}(\ell, t)\right)=\mathcal{F}>0,\)
All’istante $t=0$ rimuoviamo il supporto e studiamo il moto. Assumiamo che la trazione sia grande rispetto al peso $\mathcal{P}=\varrho{\mathrm{R}}g\ell$:
\(\mathcal{F} \ll \mathcal{P}=\varrho_{R} g \ell \quad \text {(si richiede che giustifica il quadro HPP).}\)
Questa ipotesi mantiene il cavo vicino alla configurazione orizzontale e giustifica a posteriori la linearizzazione. Poiché $q_{1}=0$, la tensione di equilibrio è $\mathcal{F}$; inoltre $\bar q_{2}=-\varrho_{\mathrm{R}}g$. L’equazione trasversale è
\(\text {Equazione di movimento off-switch:} \quad \mathrm{c}_{0}^{2} \mathrm{w}^{\prime \prime}-g-\ddot{\mathrm{w}}=0 \quad \text {Dove?} \quad \mathrm{c}_{0}=\sqrt{\mathcal{F} / \varrho_{\mathrm{R}}} \text {, }\)
con $\mathrm{w}(0,t)=\mathrm{w}(\ell,t)=0$ e $\mathrm{w}(s,0)=\dot{\mathrm{w}}(s,0)=0$.
Dopo la rimozione del supporto, la configurazione orizzontale non è più di equilibrio. La nuova freccia di equilibrio $\mathrm{w}_{*}$ soddisfa il problema statico
\(\mathcal{F}_{*}^{\prime \prime}(s)-\varrho_{\mathrm{R}} g=0 \quad \forall s \in(0, \ell), \quad \mathrm{w}_{*}(0)=\mathrm{w}_{*}(\ell)=0.\)
La soluzione è la parabola
\(\mathrm{w}_{*}(s)=-\frac{\varrho_{\mathrm{R}} g}{2 \mathcal{F}} s(\ell-s),\)
che è la linearizzazione della catenaria ottenuta nella sezione 4.3.3. Introduciamo lo scarto
\(\overline{\mathrm{w}}(s, t):=\mathrm{w}(s, t)-\mathrm{w}_{*}(s)\)
rispetto alla nuova configurazione di equilibrio. Esso soddisfa
\(\begin{cases}\mathrm{c}_{0}^{2} \overline{\mathrm{w}}^{\prime \prime}-\ddot{\overline{\mathrm{w}}}=0 & \text {fuori onda d'urto,} \\ \overline{\mathrm{w}}(0, t)=\overline{\mathrm{w}}(\ell, t)=0, & \forall t \geq 0, \\ \overline{\mathrm{w}}(s, 0)=-\mathrm{w}_{*}(s), \dot{\overline{\mathrm{w}}}(s, 0)=0, & \forall s \in(0, \ell).\end{cases}\)
Poiché $\bar{\mathrm{w}}$ soddisfa l’equazione omogenea delle onde, possiamo determinarla con il metodo delle caratteristiche. Riassumiamo il risultato.
- Periodicità. Il moto è periodico con periodo pari al tempo di andata e ritorno di un’onda:
\(T=\frac{2 \ell}{\mathrm{c}_{0}}.\)
Nel primo quarto di periodo il cavo scende dalla posizione orizzontale a quella di equilibrio. Prosegue poi fino alla configurazione più bassa $2\mathrm{w}_{}$, raggiunta a $T/2$ con velocità nulla. Nel terzo quarto risale attraversando l’equilibrio con velocità opposta, e a $T$ torna orizzontale e fermo. Al primo ordine lo spostamento longitudinale e l’incremento di tensione sono nulli.
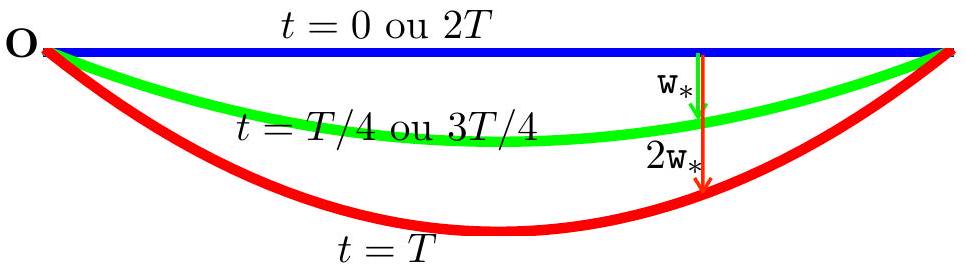 *Figura 6.6 — Oscillazioni periodiche del cavo.
- Moto del punto medio. Durante un periodo vale
\(\mathrm{w}(\ell / 2, t)= \begin{cases}-\frac{1}{2} g t^{2} & \text {S} 0 \leq t \leq T / 4 \\ -\frac{1}{16} g T^{2}+\frac{1}{2} g(t-T / 2)^{2} & \text {S} T / 4 \leq t \leq 3 T / 4 \\ -\frac{1}{2} g(2 T-t)^{2} & \text {S} 3 T / 4 \leq t \leq T\end{cases}\)
Nel primo quarto il punto medio cade liberamente. Al tempo $T/4$ le onde provenienti dagli estremi gli comunicano il vincolo verticale.
Il punto medio attraversa allora la posizione di equilibrio con velocità negativa, raggiunge la quota minima a $T/2$, risale, attraversa nuovamente l’equilibrio a $3T/4$ e torna alla posizione iniziale con velocità nulla a $T$.
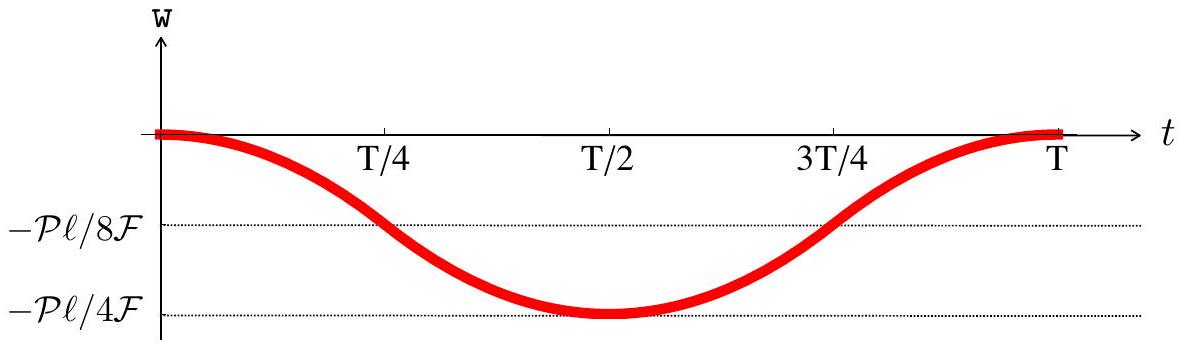 Figura 6.7 — Freccia del punto medio $\mathrm{w}(\ell/2,t)$ durante un periodo.
Esercizio 6.4. Ricavare la risposta dinamica del cavo pesante con il metodo delle caratteristiche e giustificare i risultati precedenti.
- Verifica a posteriori della linearizzazione. Le equazioni lineari prevedono un’ampiezza relativa $\mathrm{w}/\ell$ dell’ordine di $\mathcal{P}/\mathcal{F}$. Anche $\alpha_2\simeq\mathrm{w}^{\prime}$ e $\dot{\mathrm{w}}/c_{0}$ hanno lo stesso ordine. La piccola perturbazione è dunque coerente quando $\mathcal{F}\gg\mathcal{P}$.
← 6.3 Dinamica delle barre elastiche in trazione-compressione · Indice · 6.5 Vibrazioni delle aste elastiche →