4.2 Statica dei mezzi rigidi
← 4.1 Il problema ai limiti · Indice · 4.3 Statica dei fili →
Orientamento
La sezione determina le configurazioni di equilibrio e gli sforzi interni di mezzi curvilinei rigidi. I due esempi mostrano come i vincoli distinguano problemi iperstatici, isostatici e ipostatici e come la stabilità selezioni le configurazioni di equilibrio.
Contenuti
- 4.2.1 Asta soggetta a gravità e forza centrifuga
- Caso iperstatico: incastrato-appoggio semplice
- Caso isostatico: incastrato-libero
- Caso ipostatico: cerniera-libero
- Posizioni di equilibrio
- 4.2.2 Anello integro o tagliato soggetto a forze puntuali
- Configurazioni di equilibrio e loro stabilità
- Sforzi interni nell’anello tagliato
- Sforzi interni nell’anello integro
Consideriamo mezzi curvilinei rigidi, per i quali le deformazioni estensionale e flessionale sono identicamente nulle: \(\varepsilon(S)=0, \quad \kappa(S)=0 \quad \forall S \in \mathcal{I}_{\mathrm{R}}\) Pertanto $s(S)=S$ e $C(S)=C_{\mathrm{R}}(S)$; inoltre $\mathbf{q}{\mathrm{R}}=\mathbf{q}$ e $m{\mathrm{R}}=m$. La configurazione di equilibrio differisce da quella di riferimento per una traslazione e una rotazione. Determiniamo dapprima questi tre parametri e poi gli sforzi interni.
4.2.1 Asta soggetta a gravità e forza centrifuga
Consideriamo un’asta diritta omogenea di lunghezza $\ell_{R}$ e massa lineare $\varrho_{R}$, fissata nel punto $\mathbf{O}$. Il piano $(\mathbf{O},\mathbf{e}{1},\mathbf{e}{2})$ ruota con velocità angolare $\Omega$ attorno all’asse $\mathbf{O}\mathbf{e}{2}$ ed è soggetto al campo gravitazionale uniforme $-g\mathbf{e}{2}$. Nel riferimento rotante l’asta subisce la forza centrifuga di massa $\Omega^{2}x_{1}(S)\mathbf{e}_{1}$. La forza lineare totale è
\(\mathbf{q}_{\mathrm{R}}(S)=\mathbf{q}(S)=\varrho_{\mathrm{R}} \Omega^{2} x_{1}(S) \mathbf{e}_{1}-\varrho_{\mathrm{R}} g \mathbf{e}_{2}\) e non c’è densità lineare di coppia, $m_{\mathrm{R}}(S)=m(S)=0$, né forze esterne puntuali. I diversi problemi si distinguono per le condizioni al contorno:
- Caso incastrato-appoggio semplice. L’estremità $S=0$ è incastrata nel punto $\mathbf{O}$ lungo la direzione $\mathbf{e}{1}$, mentre l’estremità $S=\ell{\mathrm{R}}$ si appoggia su un semplice appoggio sull’asse $x_{2}=0$;
- Caso incastrato-libero. Si mantiene l’incastro all’estremità $S=0$, ma si elimina l’appoggio semplice in $S=\ell_{\mathrm{R}}$, tale estremità diventando libera;
- Caso fisso-libero. La rotazione è libera in $S=0$, ma l’estremità rimane fissata in $\mathbf{O}$, mentre l’estremità $S=\ell_{\mathrm{R}}$ rimane libera.
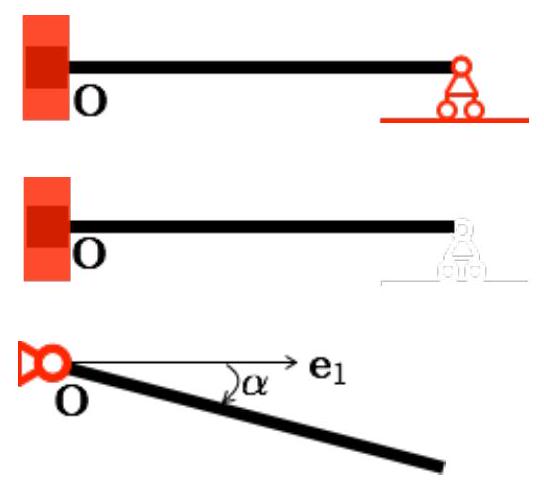
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
Si elimina quindi ogni volta una condizione cinematica passando da quattro condizioni cinematiche a due. Nel primo caso c’è una condizione sovrabbondante per fissare la posizione del solido rigido, il sistema si dice una volta iperstatico. Nel secondo caso ci sono esattamente le condizioni necessarie per fissare la posizione, il sistema si dice isostatico. Nel terzo caso manca una condizione per fissare la posizione, il sistema ha un grado di libertà, si dice una volta ipostatico.
Caso iperstatico: incastrato-appoggio semplice
La configurazione di equilibrio è fissata dalla condizione di incastro, \(\mathbf{x}(S)=S \mathbf{e}_{1}, \quad S \in\left(0, \ell_{\mathrm{R}}\right)\) e la condizione di appoggio semplice è automaticamente verificata, $x_{2}\left(\ell_{\mathrm{R}}\right)=0$. Il vettore tangente è $\mathbf{e}{1}$ e il vettore normale è $\mathbf{e}{2}$. Le equazioni di equilibrio sono quindi \(N^{\prime}(S)+\varrho_{\mathrm{R}} \Omega^{2} S=0, \quad T^{\prime}(S)-\varrho_{\mathrm{R}} g=0, \quad M^{\prime}(S)+T(S)=0, \quad \forall S \in\left(0, \ell_{\mathrm{R}}\right).\) L’incastro in $S=0$ non fornisce alcuna informazione sugli sforzi interni, mentre la condizione di appoggio semplice in $S=\ell_{\mathrm{R}}$ dà \(N\left(\ell_{\mathrm{R}}\right)=0, \quad M\left(\ell_{\mathrm{R}}\right)=0\) Dall’equazione di equilibrio orizzontale e dalla condizione di appoggio semplice si determina esattamente la ripartizione dello sforzo normale: \(N(S)=\frac{1}{2} \varrho_{\mathrm{R}} \Omega^{2}\left(\ell_{\mathrm{R}}^{2}-S^{2}\right)\) L’assenza di condizione al contorno non permette invece di determinare la ripartizione dello sforzo tagliante se non a meno di una costante tramite l’equazione di equilibrio verticale: \(T(S)=T_{0}+\varrho_{\mathrm{R}} g S\) la costante $T_{0}$ rappresenta lo sforzo tagliante in $S=0$ ed è arbitraria. Inserendo questa espressione nell’equazione di equilibrio dei momenti e usando la condizione in $S=\ell_{\mathrm{R}}$, si ottiene \(M(S)=T_{0}\left(\ell_{\mathrm{R}}-S\right)+\frac{1}{2} \varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}^{2}-S^{2}\right)\) e anche la ripartizione dei momenti flettenti non è perfettamente determinata, poiché dipende dalla costante arbitraria $T_{0}$. Si può riassumere questo caso come segue: Nel caso iperstatico incastrato-appoggio semplice la configurazione di equilibrio è perfettamente determinata, ma la ripartizione degli sforzi interni è nota solo a meno di una costante arbitraria.
Caso isostatico: incastrato-libero
La configurazione di equilibrio è ancora fissata dalla condizione di incastro: $\mathbf{x}(S)=S \mathbf{e}{1}$. Le equazioni di equilibrio sono invariate, ma si aggiunge la condizione al contorno $T\left(\ell{\mathrm{R}}\right)=0$ dovuta alla rimozione dell’appoggio semplice. Questo permette di fissare la costante $T_{0}$, \(T_{0}=-\varrho_{\mathrm{R}} g \ell_{\mathrm{R}}\) La ripartizione degli sforzi interni è quindi perfettamente determinata: \(N(S)=\frac{1}{2} \varrho_{\mathrm{R}} \Omega^{2}\left(\ell_{\mathrm{R}}^{2}-S^{2}\right), \quad T(S)=-\varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-S\right), \quad M(S)=-\frac{1}{2} \varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-S\right)^{2}.\) Nel caso isostatico incastrato-libero, sia la configurazione di equilibrio sia la ripartizione degli sforzi interni sono perfettamente determinate.
Caso ipostatico: cerniera-libero
Nel vincolo in $S=0$ la rotazione è libera; l’angolo tangente $\vartheta$, costante lungo l’asta rigida, è quindi un’incognita. Esaminiamo quindi le configurazioni di equilibrio nella famiglia di segmenti di retta parametrizzati da $\vartheta$: \(\mathbf{x}(S)=S\left(\cos \vartheta \mathbf{e}_{1}+\sin \vartheta \mathbf{e}_{2}\right), \quad \forall S \in\left(0, \ell_{\mathrm{R}}\right), \quad \vartheta \in[-\pi, \pi).\) Le condizioni al contorno si scrivono ora \(M(0)=0, \quad \mathbf{R}\left(\ell_{\mathrm{R}}\right)=\mathbf{0}, \quad M\left(\ell_{\mathrm{R}}\right)=0\) ed appare così la condizione di rotazione libera in $S=0$. Usiamo la forma vettoriale delle equazioni di equilibrio: \(\mathbf{R}^{\prime}(S)+\varrho_{\mathrm{R}} \Omega^{2} S \cos \vartheta \mathbf{e}_{1}-\varrho_{\mathrm{R}} g \mathbf{e}_{2}=\mathbf{0}, \quad M^{\prime}(S)+T(S)=0, \quad T(S)=\mathbf{R}(S) \cdot\left(-\sin \vartheta \mathbf{e}_{1}+\cos \vartheta \mathbf{e}_{2}\right).\) Integrando l’equazione di equilibrio delle forze e grazie alla condizione al contorno $\mathbf{R}\left(\ell_{R}\right)=\mathbf{0}$, si ottiene la ripartizione degli sforzi interni in funzione dell’angolo $\vartheta$: \(\mathbf{R}(S)=\frac{1}{2} \varrho_{\mathrm{R}} \Omega^{2} \cos \vartheta\left(\ell_{\mathrm{R}}^{2}-S^{2}\right) \mathbf{e}_{1}-\varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-S\right) \mathbf{e}_{2}.\) Lo sforzo tagliante vale quindi \(T(S)=-\frac{1}{2} \varrho_{\mathrm{R}} \Omega^{2} \sin \vartheta \cos \vartheta\left(\ell_{\mathrm{R}}^{2}-S^{2}\right)-\varrho_{\mathrm{R}} g \cos \vartheta\left(\ell_{\mathrm{R}}-S\right).\) Si inserisce questa espressione nell’equazione di equilibrio dei momenti e si integra tenendo conto della condizione al contorno $M\left(\ell_{\mathrm{R}}\right)=0$ per ottenere la ripartizione dei momenti flettenti in funzione dell’angolo $\vartheta$: \(M(S)=-\frac{1}{6} \varrho_{\mathrm{R}} \Omega^{2} \sin \vartheta \cos \vartheta\left(\ell_{\mathrm{R}}-S\right)^{2}\left(2 \ell_{\mathrm{R}}+S\right)-\frac{1}{2} \varrho_{\mathrm{R}} g \cos \vartheta\left(\ell_{\mathrm{R}}-S\right)^{2}. \tag{4.2}\) Rimane da imporre la condizione al contorno $M(0)=0$ che fornisce l’equazione in $\vartheta$: ${}^{3}$ \(\left(2 \Omega^{2} \ell_{\mathrm{R}} \sin \vartheta+3 g\right) \cos \vartheta=0 \quad \text { (equazione di equilibrio globale dei momenti). } \tag{4.3}\) Si tratta ora di determinare le soluzioni di questa equazione in $\vartheta$, che individueranno le configurazioni di equilibrio dell’asta. Studiamo questa equazione introducendo come parametro caratteristico del carico il rapporto adimensionale $\lambda$, \(\lambda=\frac{2 \Omega^{2} \ell_{\mathrm{R}}}{3 g} \quad \text { (parametro adimensionale di carico) },\) rapporto che permette di confrontare l’accelerazione centrifuga con la gravità. Tale parametro si può considerare non negativo purché $\mathbf{e}_{2}$ sia scelta come direzione verticale verso l’alto (e quindi $g>0$).
Nota. 1. Questa equazione è in realtà l’equilibrio globale dei momenti. Si sarebbe potuto scriverla direttamente senza passare per l’integrazione delle equazioni di equilibrio locali, cfr. capitolo 2 e (2.3). È quello che faremo nei paragrafi dedicati alla stabilità e sensibilità alle imperfezioni.
Posizioni di equilibrio
- $\vartheta= \pm \pi / 2$ sono soluzioni, per qualunque $\lambda \geq 0$. Una, $\vartheta=-\pi / 2$, corrisponde alla posizione verticale discendente, l’altra, $\vartheta=+\pi / 2$, a quella verticale ascendente;
- Quando $0 \leq \lambda \leq 1$, sono le due sole soluzioni possibili;
- Quando $\lambda>1$, esistono altre due soluzioni possibili, \(\vartheta=-\frac{\pi}{2} \pm \arccos \left(\frac{1}{\lambda}\right),\) simmetriche rispetto alla verticale e che tendono verso la posizione orizzontale per $\lambda \rightarrow \infty$.
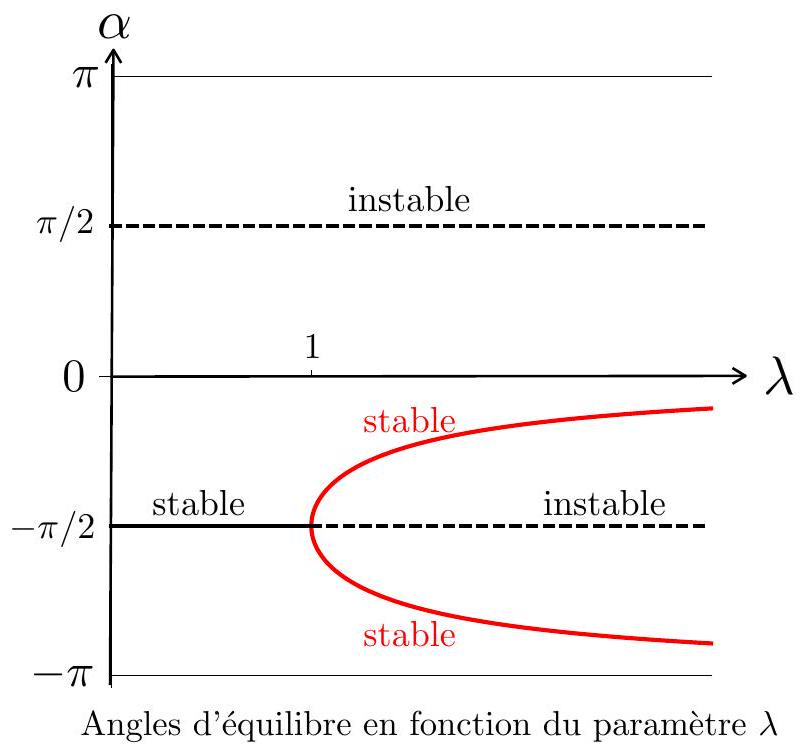
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
Per uno stesso carico possiamo quindi avere più configurazioni di equilibrio. La stabilità fornisce il criterio con cui distinguiamo le configurazioni osservabili; nel capitolo 5 la formuleremo in termini energetici per i sistemi conservativi. Stabilità delle posizioni di equilibrio. Si può, su questo esempio semplice, ragionare empiricamente e introdurre la nozione di stabilità tramite un ragionamento sui momenti. Consideriamo una configurazione dell’asta caratterizzata dal suo angolo $\vartheta$, senza che sia necessariamente una configurazione di equilibrio, e calcoliamo il momento $\mathcal{M}(\vartheta)$ in $\mathbf{O}$ della forza centrifuga e della gravità (esso coincide con $M(0)$ nella (4.2)): \(\mathcal{M}(\vartheta):=\int_{0}^{\ell_{\mathrm{R}}} \mathbf{x}(S) \mathbin{\wedge_2} \mathbf{q}(S) d S=-\frac{1}{2} \varrho_{\mathrm{R}} g \ell_{\mathrm{R}}^{2} \cos \vartheta-\frac{1}{3} \varrho_{\mathrm{R}} \Omega^{2} \ell_{\mathrm{R}}^{3} \sin \vartheta \cos \vartheta\) Le configurazioni di equilibrio soddisfano $\mathcal{M}(\vartheta)=0$. Per esaminarne la stabilità ruotiamo l’asta di un piccolo angolo $\delta\vartheta$ attorno a una posizione di equilibrio. Al primo ordine il momento risultante è $\delta\mathcal{M}=\mathcal{M}’(\vartheta)\delta\vartheta$. Esso è di richiamo quando ha segno opposto a $\delta\vartheta$; la condizione sufficiente di stabilità locale è dunque $\mathcal{M}’(\vartheta)<0$, mentre $\mathcal{M}’(\vartheta)>0$ implica instabilità. Poiché \(\mathcal{M}^{\prime}(\vartheta)=\frac{1}{2} \varrho_{\mathrm{R}} g \ell_{\mathrm{R}}^{2}(\sin \vartheta-\lambda \cos 2 \vartheta),\)
Nota. 1. L’ineguaglianza $\mathcal{M}^{\prime}(\vartheta) \leq 0$ è una condizione necessaria, ma non sempre sufficiente. Invece $\mathcal{M}^{\prime}(\vartheta) < 0$ è condizione sufficiente, ma non sempre necessaria. si ottiene \(\begin{cases}\mathcal{M}^{\prime}(\pi / 2)=\frac{1}{2} \varrho_{\mathrm{R}} g \ell_{\mathrm{R}}^{2}(\lambda+1)>0, & \vartheta=\pi / 2 \text{ è instabile } \\ \mathcal{M}^{\prime}(-\pi / 2)=\frac{1}{2} \varrho_{\mathrm{R}} g \ell_{\mathrm{R}}^{2}(\lambda-1), & \vartheta=-\pi / 2 \text{ è } \begin{cases}\text{ stabile } & \text{ se } \lambda<1 \\ \text{ instabile } & \text{ se } \lambda>1\end{cases} \\ \mathcal{M}^{\prime}\left(-\frac{\pi}{2} \pm \arccos \left(\frac{1}{\lambda}\right)\right)=\frac{1}{2} \varrho_{\mathrm{R}} g \ell_{\mathrm{R}}^{2}\left(\frac{1}{\lambda}-1\right)\left(\frac{2}{\lambda}+1\right)<0, & \vartheta=-\frac{\pi}{2} \pm \arccos \left(\frac{1}{\lambda}\right)\ \text{sono stabili}\end{cases}\) Conclusione sulla stabilità. La posizione verticale ascendente è sempre instabile. La posizione verticale discendente è stabile per $\lambda<1$ e instabile per $\lambda>1$. Le due configurazioni inclinate, che esistono per $\lambda>1$, sono stabili. Il valore critico della velocità angolare è \(\Omega_{c}=\sqrt{\frac{3 g}{2 \ell_{\mathrm{R}}}}.\) Il criterio lineare non decide il caso limite $\lambda=1$.
Rami di equilibrio e biforcazione. Per $\lambda=0$ l’unica configurazione stabile è quella verticale discendente. Aumentando lentamente $\lambda$, l’asta rimane su questo ramo fino a $\lambda=1$. Oltre tale valore il ramo perde stabilità e compaiono le due configurazioni stabili $\vartheta=-\pi/2\pm\arccos(1/\lambda)$. Il punto $(\lambda,\vartheta)=(1,-\pi/2)$ è un punto di biforcazione con scambio di stabilità. La simmetria non seleziona una delle due branche: la scelta dipende dalla dinamica e dalle imperfezioni.
Sensibilità alle imperfezioni. Il sistema perfetto è simmetrico rispetto all’asse $x_{1}=0$, perciò le posizioni $\vartheta=\pm\pi/2$ sono sempre di equilibrio. Introduciamo un’imperfezione inclinando la gravità rispetto all’asse di rotazione $\mathbf{O}\mathbf{e}{2}$ e scriviamo
\(\mathbf{g}=g\left(\sin \vartheta_{0} \mathbf{e}_{1}-\cos \vartheta_{0} \mathbf{e}_{2}\right), \quad g>0\)
dove $\vartheta{0}\in[-\pi,\pi)$ è assegnato. Il caso $\vartheta_{0}=0$ restituisce il sistema perfetto. Il momento in $\mathbf{O}$ della forza centrifuga e della gravità diventa ora
\(\begin{aligned}
\mathcal{M}(\vartheta) & =\int_{0}^{\ell_{\mathrm{R}}} S\left(\cos \vartheta \mathbf{e}_{1}+\sin \vartheta \mathbf{e}_{2}\right) \mathbin{\wedge_2}\left(\varrho_{\mathrm{R}}\left(g \sin \vartheta_{0}+\Omega^{2} S \cos \vartheta\right) \mathbf{e}_{1}-\varrho_{\mathrm{R}} g \cos \vartheta_{0} \mathbf{e}_{2}\right) d S \\
& =-\frac{1}{2} \varrho_{\mathrm{R}} g \ell_{\mathrm{R}}^{2}\left(\cos \left(\vartheta-\vartheta_{0}\right)+\lambda \sin \vartheta \cos \vartheta\right)
\end{aligned}\)
con la definizione di $\lambda$ invariata.
Equilibrio e stabilità in presenza dell’imperfezione. Le configurazioni di equilibrio sono gli angoli $\vartheta$ che soddisfano
\(\cos \left(\vartheta-\vartheta_{0}\right)+\lambda \sin \vartheta \cos \vartheta=0\)
e, tra questi, quelli stabili sono quelli che verificano
\(\sin \left(\vartheta-\vartheta_{0}\right)<\lambda \cos 2 \vartheta\)
Consideriamo $\vartheta_{0}\in(0,\pi/2)$. Per valori piccoli di $\lambda$ vi sono due configurazioni, una stabile e una instabile. Oltre un valore limite $\lambda_{l}>1$, dipendente da $\vartheta_{0}$, compaiono altre due configurazioni, ancora una stabile e una instabile. L’imperfezione rompe la simmetria e separa i due rami stabili: il ramo che parte da $\vartheta=-\pi/2+\vartheta_{0}$ per $\lambda=0$ tende progressivamente alla posizione orizzontale al crescere di $\lambda$. In prossimità di $\lambda=1$ non si osserva più una biforcazione, ma una variazione rapida dell’angolo. L’altro ramo stabile è raggiungibile soltanto attraversando il punto limite $\lambda_l$, con un salto della configurazione.
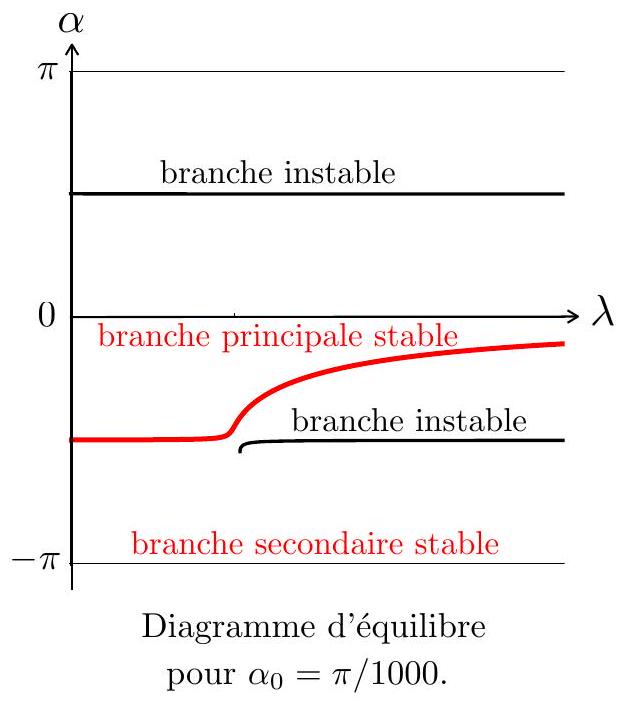
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
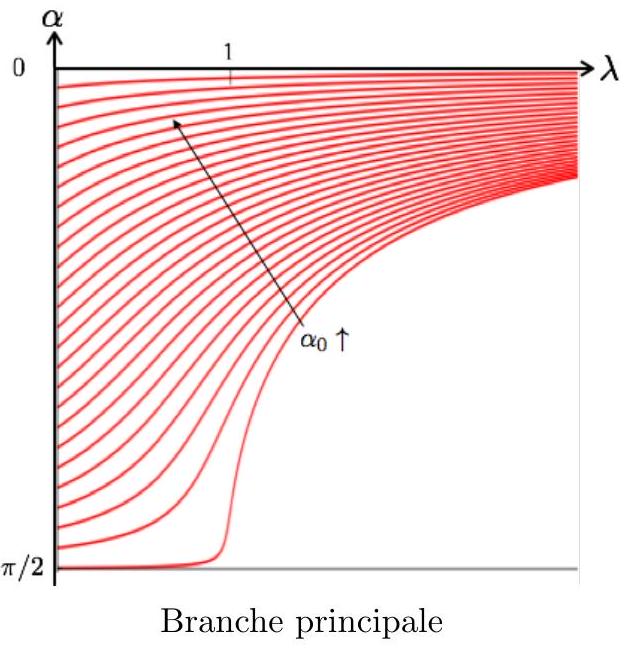
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
Esercizio 4.1. Riprendere il problema dell’equilibrio dell’asta incernierata-libera soggetta a gravità e forza centrifuga, considerando tutte le possibili inclinazioni della gravità. Cosa succede in particolare quando $\mathbf{g}=\pm g\mathbf{e}_{1}$, cioè quando la gravità è ortogonale all’asse di rotazione?
4.2.2 Anello integro o tagliato soggetto a forze puntuali
Consideriamo due anelli rigidi di raggio $R$: uno integro e uno tagliato in un punto. Scegliendo opportunamente l’origine dell’ascissa curvilinea e il riferimento, parametrizziamo l’anello integro con $S\in[0,2\pi R)$ mediante \(\mathbf{x}_{\mathrm{R}}(S)=R \cos \left(\frac{S}{R}\right) \mathbf{e}_{1}+R \sin \left(\frac{S}{R}\right) \mathbf{e}_{2}\) L’anello tagliato ha la stessa parametrizzazione con $S\in(0,2\pi R)$, così che le estremità corrispondono al punto rimosso $R\mathbf{e}{1}$. Su entrambi gli anelli agiscono le forze concentrate $\mathcal{F}\mathbf{e}{2}$ in $S_{1}=\pi R/2$ e $-\mathcal{F}\mathbf{e}{2}$ in $S{2}=3\pi R/2$. Le estremità dell’anello tagliato sono libere.
Figura 4.1 — Anello integro e anello tagliato nella configurazione di riferimento, con le due forze concentrate applicate.
Configurazioni di equilibrio e loro stabilità
Essendo gli anelli rigidi, le configurazioni di equilibrio possono differire dalla configurazione di riferimento solo per una traslazione e una rotazione. Si possono dunque cercare nella forma \(\mathbf{x}(S)=\mathbf{x}_{0}+R \cos \left(\frac{S}{R}+\alpha_2\right) \mathbf{e}_{1}+R \sin \left(\frac{S}{R}+\alpha_2\right) \mathbf{e}_{2}\) dove $\mathbf{x}{0}$ e $\alpha_2$ sono, rispettivamente, la traslazione e la rotazione da determinare. In assenza di vincoli cinematici utilizziamo l’equilibrio globale, identico per l’anello integro e per quello tagliato. La risultante delle forze è nulla, mentre il momento risultante dipende da $\alpha_2$ ed è \(\mathcal{M}(\alpha_2)=\left(\mathbf{x}\left(\frac{\pi}{2} R\right)-\mathbf{x}\left(\frac{3 \pi}{2} R\right)\right) \mathbin{\wedge_2} \mathcal{F} \mathbf{e}_{2}=-2 \mathcal{F} R \sin \alpha_2.\) Proposizione (Equilibrio e stabilità degli anelli rigidi). Se $\mathcal{F}\neq0$, le rotazioni di equilibrio sono $\alpha_2=0$ e $\alpha_2=\pi$; se $\mathcal{F}=0$, ogni rotazione è di equilibrio. La traslazione $\mathbf{x}{0}$ rimane arbitraria. Per $\mathcal{F}>0$ la configurazione $\alpha_2=0$ è stabile e la configurazione $\alpha_2=\pi$ è instabile; per $\mathcal{F}<0$ i ruoli si scambiano.
Dimostrazione. La condizione $\mathcal{M}(\alpha_2)=0$ e la relazione precedente danno $\sin\alpha_2=0$ quando $\mathcal{F}\neq0$. Una variazione $\delta\mathbf{x}_{0}$ non modifica il momento, perciò l’equilibrio è indifferente rispetto alle traslazioni. Per una piccola rotazione,
\(\delta\mathcal{M}=\mathcal{M}'(\alpha_2)\delta\alpha_2
=-2\mathcal{F}R\cos\alpha_2\,\delta\alpha_2.\)
Il momento è di richiamo se $\mathcal{F}\cos\alpha_2>0$, da cui segue la classificazione. Quando $\mathcal{F}$ cambia segno, i due rami $\alpha_2=0$ e $\alpha_2=\pi$ si scambiano la stabilità.
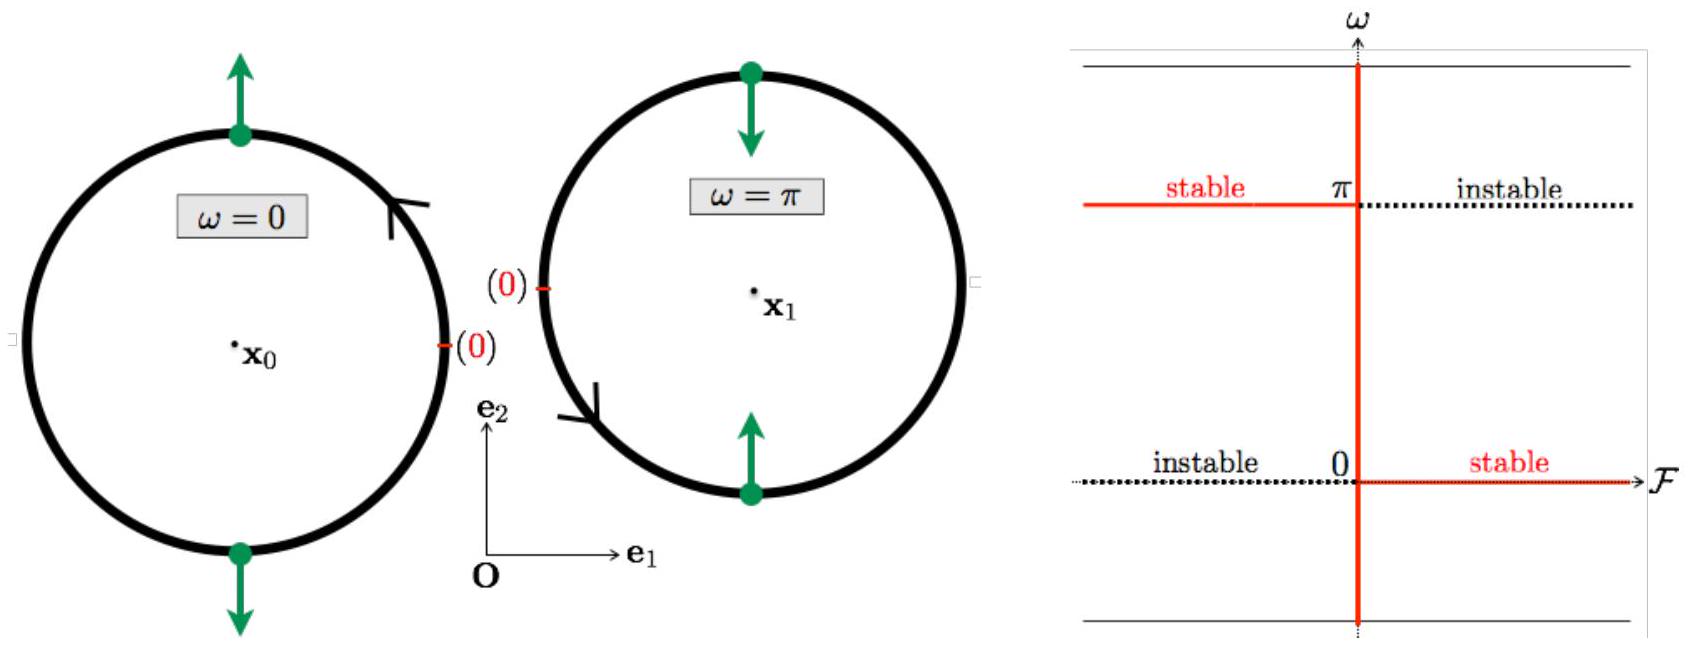
Legenda della notazione. Il simbolo $\omega$ della figura indica la rotazione $\alpha_2$ nel testo.
Figura 4.2 — Due configurazioni di equilibrio per lo stesso valore delle forze applicate e diagramma di equilibrio nel piano $(\mathcal{F},\alpha_2)$. Per $\mathcal{F}>0$, la configurazione $\alpha_2=0$ è stabile e la configurazione $\alpha_2=\pi$ è instabile.
Proposizione 4.2 (Determinazione delle soluzioni per gli anelli rigidi). Per l’anello rigido tagliato, il problema ai limiti determina la configurazione di equilibrio a meno di una traslazione e determina univocamente gli sforzi interni. Per l’anello rigido integro, la configurazione resta indeterminata a meno di una traslazione e gli sforzi interni restano determinati a meno di un vettore forza e di un momento costanti.
Dimostrazione. Distinguiamo i due casi e assumiamo $\mathcal{F}>0$, $\alpha_2=0$. Il caso $\mathcal{F}<0$, $\alpha_2=\pi$ segue per simmetria.
Sforzi interni nell’anello tagliato
Poiché non ci sono forze distribuite, la distribuzione della forza interna $S \mapsto \mathbf{R}(S)$ è costante a tratti. Le costanti si ottengono utilizzando le condizioni al contorno e le condizioni di salto nei punti di applicazione delle forze concentrate: \(\mathbf{R}(0)=\mathbf{0}, \quad \left[\!\left[ \mathbf{R} \right]\!\right]\left(\frac{\pi}{2} R\right)=-\mathcal{F} \mathbf{e}_{2}, \quad \left[\!\left[ \mathbf{R} \right]\!\right]\left(\frac{3 \pi}{2} R\right)=\mathcal{F} \mathbf{e}_{2}, \quad \mathbf{R}(2 \pi R)=\mathbf{0}\) Si deduce immediatamente: \(\mathbf{R}(S)= \begin{cases}\mathbf{0} & \text { in }\left(0, \frac{\pi}{2} R\right] \cup\left(\frac{3 \pi}{2} R, 2 \pi R\right) \\ -\mathcal{F} \mathbf{e}_{2} & \text { in }\left(\frac{\pi}{2} R, \frac{3 \pi}{2} R\right]\end{cases}\) Poiché $\mathbf{t}(S)=-\sin (S / R) \mathbf{e}{1}+\cos (S / R) \mathbf{e}{2}$ e $\mathbf{n}(S)=-\cos (S / R) \mathbf{e}{1}-\sin (S / R) \mathbf{e}{2}$, si ottengono la distribuzione dello sforzo normale e del taglio: \(N(S)=\left\{\begin{array}{l} 0 \\ -\mathcal{F} \cos (S / R) \end{array} \quad \text { e } \quad T(S)=\left\{\begin{array}{l} 0 \\ \mathcal{F} \sin (S / R) \end{array} \quad \text{ in } \quad \left\{\begin{array}{l} \left(0, \frac{\pi}{2} R\right] \cup\left(\frac{3 \pi}{2} R, 2 \pi R\right) \\ \left(\frac{\pi}{2} R, \frac{3 \pi}{2} R\right] \end{array}\right.\right.\right.\) Si noti che lo sforzo normale è continuo ovunque, solo il taglio è discontinuo nei punti di applicazione delle forze. Integrando l’equazione di equilibrio dei momenti $M^{\prime}(S)+T(S)=0$ valida su tutto l’intervallo $(0,2\pi R)$ (in quanto non ci sono coppie concentrate) e tenendo conto delle condizioni al contorno $M(0)=M(2\pi R)=0^{5}$, si ottiene la distribuzione del momento flettente: \(M(S)= \begin{cases}0 & \text{ in } \left(0, \frac{\pi}{2} R\right] \cup \left(\frac{3 \pi}{2} R, 2 \pi R\right) \\ \mathcal{F} R \cos (S / R) & \text{ in } \left(\frac{\pi}{2} R, \frac{3 \pi}{2} R\right]\end{cases}\)
Sforzi interni nell’anello integro
L’unica differenza nell’anello integro è l’assenza di condizioni al contorno, perché non vi sono più estremità. La forza interna è sempre costante a tratti e deve soddisfare le condizioni di salto: \(\left[\!\left[ \mathbf{R} \right]\!\right]\left(\frac{\pi}{2} R\right)=-\mathcal{F} \mathbf{e}_{2}, \quad \left[\!\left[ \mathbf{R} \right]\!\right]\left(\frac{3 \pi}{2} R\right)=\mathcal{F} \mathbf{e}_{2}\) L’assenza di condizioni al contorno non permette di determinare $\mathbf{R}(S)$ esattamente, ma solo a meno di un vettore arbitrario $\mathbf{R}_{0}$: \(\mathbf{R}(S)= \begin{cases}\mathbf{R}_{0} & \text{ in } \left[0, \frac{\pi}{2} R\right] \cup \left(\frac{3 \pi}{2} R, 2 \pi R\right) \\ \mathbf{R}_{0}-\mathcal{F} \mathbf{e}_{2} & \text{ in } \left(\frac{\pi}{2} R, \frac{3 \pi}{2} R\right]\end{cases}\) Proiettando sulla tangente e sulla normale, si ottiene la distribuzione dello sforzo normale e del taglio a due costanti arbitrarie vicine: \(N(S)=\left\{\begin{array}{lll} T_{0} \sin (S / R)+N_{0} \cos (S / R) & \text{ in } & {\left[0, \frac{\pi}{2} R\right] \cup\left(\frac{3 \pi}{2} R, 2 \pi R\right)} \\ T_{0} \sin (S / R)-\left(\mathcal{F}-N_{0}\right) \cos (S / R) & \text{ in } & \left(\frac{\pi}{2} R, \frac{3 \pi}{2} R\right] \end{array}\right.\)
Nota. 1. Si noti che non è necessario utilizzare le condizioni al contorno $\mathbf{R}(2 \pi R)=\mathbf{0}$ e $M(2 \pi R)=0$ per ottenere la distribuzione esatta degli sforzi interni. Le condizioni in $S=0$ sono sufficienti; quelle in $S=2 \pi R$ risultano automaticamente soddisfatte. Se ne è tuttavia tenuto conto per ottenere la configurazione di equilibrio. e \(T(S)=\left\{\begin{array}{lll} T_{0} \cos (S / R)-N_{0} \sin (S / R) & \text{ in } & {\left[0, \frac{\pi}{2} R\right] \cup\left(\frac{3 \pi}{2} R, 2 \pi R\right)} \\ T_{0} \cos (S / R)+\left(\mathcal{F}-N_{0}\right) \sin (S / R) & \text{ in } & \left(\frac{\pi}{2} R, \frac{3 \pi}{2} R\right] \end{array},\right.\) $N_{0}$ e $T_{0}$ sono, rispettivamente, lo sforzo normale e il taglio in $S=0$ e rimangono arbitrari. Gli sforzi interni sono periodici e continui in $S=0$, infatti \(\mathbf{R}(0)=\mathbf{R}(2 \pi R)=\mathbf{R}_{0}, \quad N(0)=N(2 \pi R)=N_{0}, \quad T(0)=T(2 \pi R)=T_{0}.\) Integrando l’equazione di equilibrio dei momenti $M^{\prime}(S)+T(S)=0$ si ottiene una terza costante arbitraria a causa dell’assenza di condizioni al contorno \(M(S)=\left\{\begin{array}{ll} -T_{0} R \sin (S / R)-N_{0} R \cos (S / R)+M_{0}+N_{0} R & \text{ in } \left[0, \frac{\pi}{2} R\right] \cup \left(\frac{3 \pi}{2} R, 2 \pi R\right) \\ -T_{0} R \sin (S / R)+\left(\mathcal{F}-N_{0}\right) R \cos (S / R)+M_{0}+N_{0} R & \text{ in } \left(\frac{\pi}{2} R, \frac{3 \pi}{2} R\right] \end{array},\right.\) $M_{0}$ è il momento flettente in $S=0$ e rimane arbitrario; la periodicità dà $M(0)=M(2\pi R)=M_{0}$. Le costanti $N_{0}$, $T_{0}$ e $M_{0}$ non sono determinate dalle equazioni di equilibrio. La soluzione dell’anello tagliato è una soluzione particolare per l’anello integro, ottenuta scegliendo $N_{0}=T_{0}=M_{0}=0$.
Figura 4.3 — Sforzi interni nell’anello tagliato e nell’anello integro. Per l’anello integro è mostrata la scelta $N_{0}=\mathcal{F}/2$, $T_{0}=0$, $M_{0}=0$ fra le infinite distribuzioni equilibrate. La simmetria non elimina l’indeterminazione. La simmetria di $N$ e $M$ e l’antisimmetria di $T$ rispetto all’asse delle forze richiedono $N_{0}=\mathcal{F}/2$ e $T_{0}=0$, ma non fissano $M_{0}$. Inoltre una configurazione simmetrica può perdere stabilità in un problema non lineare. Per determinare univocamente gli sforzi dobbiamo quindi introdurre la deformabilità dell’anello, come faremo per gli archi elastici. $\square$
← 4.1 Il problema ai limiti · Indice · 4.3 Statica dei fili →