2.1 Sforzi esterni
← 1.4 Cinematica di un mezzo continuo curvilineo · Indice · 2.2 Sforzi interni →
Orientamento
La sezione sviluppa 2.1.1 sforzi distribuiti, 2.1.2 sforzi puntuali.
Contenuti
- 2.1.1 Sforzi distribuiti
- 2.1.2 Sforzi puntuali
Forze, coppie e momenti. Nel seguito non useremo esplicitamente il formalismo dei torsori. Rappresenteremo gli sforzi mediante forze e coppie applicate nei punti del mezzo, senza postulare alcun legame tra le une e le altre. Le forze sono vettori del piano $(\mathbf{e}{1},\mathbf{e}{2})$; le coppie hanno momento diretto secondo $\mathbf{e}{3}$. Consideriamo una forza $\mathcal{F}{0}$ e una coppia di momento $\mathcal{M}{0}\mathbf{e}{3}$ applicate nel punto $\mathbf{x}{0}$. Il loro momento rispetto a un punto arbitrario $\mathbf{x}$ è diretto secondo $\mathbf{e}{3}$ e ha componente \(M(\mathbf{x})=\left(\mathbf{x}_{0}-\mathbf{x}\right) \mathbin{\wedge_2} \mathcal{F}_{0}+\mathcal{M}_{0}\) dove distinguiamo la componente scalare del prodotto vettoriale mediante \(\mathbf{c} \mathbin{\wedge_2} \mathbf{b}:=(\mathbf{c} \wedge \mathbf{b}) \cdot \mathbf{e}_{3}.\) In questo capitolo descriviamo gli sforzi meccanici agenti su un mezzo continuo curvilineo, in equilibrio in una configurazione fissata rispetto a un dato riferimento. Distinguiamo forze e momenti, sforzi interni ed esterni, azioni distribuite e concentrate, azioni di contatto e a distanza, applicate all’interno o alle estremità. Stabiliamo poi le condizioni di equilibrio che li collegano. In questa fase la configurazione è assegnata; la sua determinazione sarà affrontata nel capitolo dedicato alla statica.
Nota. 1. La scelta di presentare questi diversi concetti dapprima nel contesto ristretto della statica e poi estenderli a quello generale della dinamica è guidata principalmente da ragioni pedagogiche. Si potrebbero presentare tutti in una sola volta, ma l’esposizione perderebbe in leggibilità ciò che guadagnerebbe in concisione. Questo mezzo curvilineo è posto in un ambiente che esercita su di esso degli sforzi che possono essere forze o coppie. Tuttavia, mentre nel caso del corpo rigido era sufficiente conoscere la risultante di tali forze e il momento risultante in un punto di tutto questo complesso di forze e coppie per determinarne il movimento, nel caso di un mezzo deformabile diventa essenziale conoscere l’esatta distribuzione di questi sforzi esterni. Infatti, come vedremo fin dai primi esempi di statica, due sistemi di sforzi, ciascuno con risultante e momento risultante nulli ma distribuiti in modo diverso, conducono generalmente a due configurazioni di equilibrio differenti. Di conseguenza, scegliamo una classificazione degli sforzi esterni che dia prima risalto alla loro distribuzione piuttosto che alla loro origine fisica.
2.1.1 Sforzi distribuiti
Distinguiamo tra forze distribuite e coppie distribuite, le prime essendo più frequenti delle seconde. Forze distribuite. Si tratta di una densità lineica di forze \(s \mapsto \mathbf{q}(s)=\left(q_{1}(s), q_{2}(s)\right)\) distribuite lungo il mezzo curvilineo, con unità di misura $\mathrm{N}/\mathrm{m}$. La forza $\mathbf{q}(s)\,ds$ agisce sull’elemento di lunghezza $ds$ posto nel punto materiale di ascissa curvilinea $s$, che occupa il punto geometrico $\mathbf{x}(s)$. Possiamo decomporla nella base locale: \(\mathbf{q}(s)=q_{t}(s) \mathbf{t}(s)+q_{n}(s) \mathbf{n}(s)\) Ecco alcuni esempi, distinguendo le forze a distanza da quelle di contatto.
- Forze a distanza. Le più frequenti nella pratica sono la forza peso e le forze di inerzia di trascinamento.
$\star$ Forze di gravità. Sono forze di massa. Per ricavarne la densità lineica le moltiplichiamo per la massa per unità di lunghezza, indicata con $s\mapsto\varrho(s)$ e riferita alla configurazione attuale. Nel caso frequente di un campo gravitazionale uniforme $\mathbf{g}$, la densità lineica vale
\(\mathbf{q}(s)=\varrho(s) \mathbf{g} \quad \text{(forza lineica di gravità)}\)
 $\star$ Forze di inerzia di trascinamento. Un mezzo in quiete rispetto a un riferimento non galileiano è soggetto a forze di inerzia di trascinamento, che sono forze di massa. Consideriamo il piano $(\mathbf{O},\mathbf{e}{1},\mathbf{e}{2})$ in rotazione uniforme attorno all’asse $\mathbf{O}x_{2}$, con velocità angolare $\Omega$ rispetto a un riferimento galileiano. Un punto di massa $m$, fermo nella posizione $\mathbf{x}=(x_{1},x_{2})$ rispetto al piano rotante, è soggetto alla forza centrifuga $m\Omega^{2}x_{1}\mathbf{e}_{1}$. Se il mezzo curvilineo è fermo in questo riferimento nella configurazione $s\mapsto\mathbf{x}(s)$ e ha massa lineica $\varrho(s)$, la densità lineica di forza è
\(\mathbf{q}(s)=\varrho(s) \Omega^{2} x_{1}(s) \mathbf{e}_{1} \quad \text{(forza lineica centrifuga)}\)
Questo è un esempio di forze lineiche che dipendono dalla posizione.
 Braccio eolico a turbina sottoposto a forze centrifughe
- Forze di contatto. Il mezzo continuo curvilineo può anche essere soggetto a forze distribuite di contatto con altri oggetti. Questi oggetti possono essere solidi rigidi, fluidi o altri mezzi continui deformabili. Forniamo di seguito due esempi di queste forze di contatto, ma se ne incontreranno anche altre.
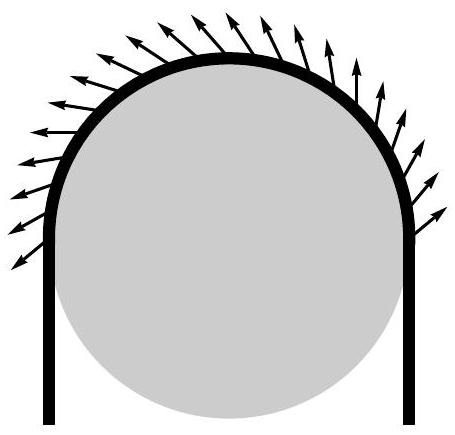
$\star$ Avvolgimento di un cavo. Una puleggia esercita sul cavo avvolto una forza distribuita di contatto. La densità $s\mapsto\mathbf{q}(s)$ non è assegnata a priori, ma dipende dal modello di contatto e, in particolare, dalla legge di attrito. Studieremo questo esempio nel capitolo sulla statica.
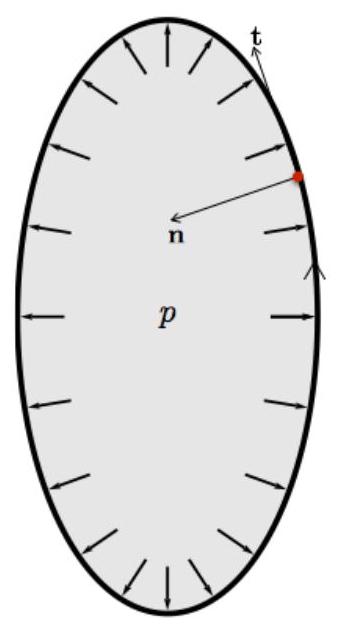
- Pressione di un fluido. Consideriamo la sezione di un tubo a parete sottile contenente un gas in pressione. Trascurando la gravità, la pressione di equilibrio $p$ è costante. Il fluido esercita sulla parete una densità lineica di forza di modulo $p$, diretta secondo la normale esterna al volume delimitato. Se orientiamo la parete in senso antiorario, tale normale è opposta a $\mathbf{n}(s)$. Pertanto
\(\mathbf{q}(s)=-p \mathbf{n}(s) \quad \text{(forza lineica dovuta alla pressione di un fluido)}\)
 Coppie distribuite. Si tratta di coppie distribuite lungo il mezzo curvilineo. Il loro momento, diretto secondo $\mathbf{e}{3}$, ha densità $s\mapsto m(s)$, con unità $\mathrm{N}$. Sull’elemento di lunghezza $ds$ posto nell’ascissa $s$ agisce quindi una coppia di momento $m(s)\mathbf{e}{3}\,ds$.
In molte delle situazioni che incontreremo, non vi saranno coppie distribuite e quindi $m(s)=0$. L’esempio seguente, preso dall’Ingegneria Civile, mostra una situazione in cui ci sono e in cui si possono calcolare considerando la “vera” struttura tridimensionale dell’oggetto.
- Trave verticale con armatura eccentrica. Consideriamo una trave di calcestruzzo armato con un’armatura di acciaio eccentrica. Supponiamo che la trave, soggetta al proprio peso, si deformi poco e identifichiamo la configurazione deformata con quella di riferimento. La trave è verticale nel campo gravitazionale uniforme $\mathbf{g}=-g\mathbf{e}{2}$; le densità di massa del calcestruzzo e dell’acciaio sono, rispettivamente, $\rho_b$ e $\rho_a$. La sezione è quadrata, di lato $H$, mentre l’armatura ha sezione circolare di raggio $R$ e il suo centro dista $h$, nella direzione $\mathbf{e}{1}$, dall’asse baricentrico. Scegliamo come configurazione del mezzo curvilineo la linea dei baricentri delle sezioni: $\mathbf{x}(s)=s\mathbf{e}{2}$. Consideriamo una fetta compresa tra $s-ds/2$ e $s+ds/2$. Il peso della fetta determina la densità lineica $\mathbf{q}(s)$; il momento risultante delle forze di gravità rispetto al punto $s\mathbf{e}{2}$ determina la densità $m(s)$. Otteniamo
\(\mathbf{q}(s)=\int_{-H / 2}^{H / 2} \int_{-H / 2}^{H / 2} \rho\left(x_{1}, x_{3}\right) \mathbf{g} d x_{1} d x_{3}\)
e
\(m(s)=\int_{-H / 2}^{H / 2} \int_{-H / 2}^{H / 2} \rho\left(x_{1}, x_{3}\right)\left(x_{1} \mathbf{e}_{1}+x_{3} \mathbf{e}_{3}\right) \mathbin{\wedge_2} \mathbf{g} d x_{1} d x_{3}\)
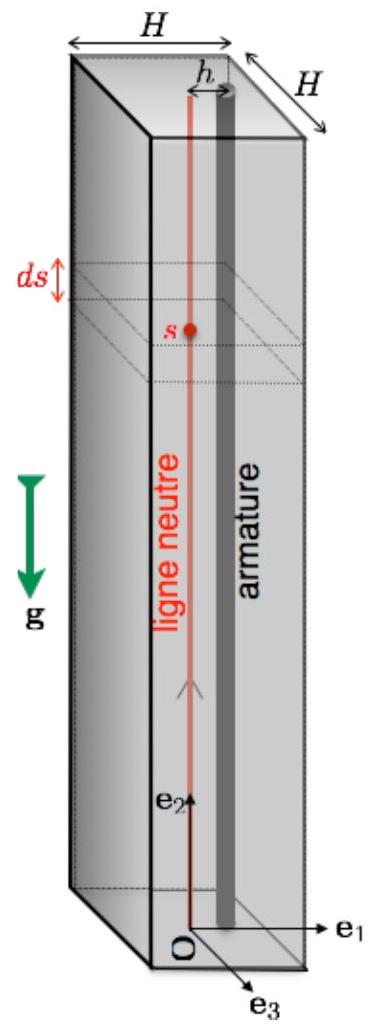 Otteniamo la densità uniforme di forza $\mathbf{q}=-\left(\rho_b(H^2-\pi R^2)+\rho_a\pi R^2\right)g\mathbf{e}2$. Per simmetria e per l’invarianza della sezione lungo l’asse, la densità di momento è indipendente da $s$ e diretta secondo $\mathbf{e}{3}$. Inoltre $m=-\left(\rho_a-\rho_b\right)g\int_{\boldsymbol{\Sigma}{a}}x{1}\,dx_{1}\,dx_{3}$, dove $\boldsymbol{\Sigma}_{a}$ è la sezione dell’armatura. Pertanto
\(m=-\left(\rho_a - \rho_b\right)\pi R^2 h g \quad \text{(densità lineica di momento sulla trave armata)}\)
Esercizio 2.1. Verificare che, disponendo orizzontalmente la trave mediante una rotazione di $90^{\circ}$ attorno a $\mathbf{e}{3}$, la coppia distribuita si annulla. Che cosa accade con una rotazione di $90^{\circ}$ attorno a $\mathbf{e}{1}$?
2.1.2 Sforzi puntuali
Nella nostra schematizzazione degli oggetti snelli abbiamo “ridotto” il mezzo continuo tridimensionale a un mezzo unidimensionale. Per coerenza, bisogna schematizzare allo stesso modo anche gli sforzi esterni. Quando quindi sono applicati su zone di piccole dimensioni, è legittimo assimilarli a sforzi puntuali (in opposizione agli sforzi distribuiti introdotti prima), cioè a sforzi applicati in un insieme discreto di punti del mezzo curvilineo. Le due estremità del mezzo curvilineo, quando esistono (ossia quando il mezzo non è infinito, semi-infinito o una curva chiusa), rientrano in questa categoria di punti soggetti a sforzi puntuali. Tuttavia, è opportuno distinguerle dagli altri punti (detti interni) per il particolare ruolo che svolgono nelle condizioni al contorno. Forze e coppie applicate alle estremità del mezzo curvilineo. Gli sforzi che l’esterno esercita all’estremità $s=0$ del mezzo continuo curvilineo (quando c’è) si riducono a una forza $\mathcal{F}0$ e a una coppia di momento $\mathcal{M}_0 \mathbf{e}_3$, entrambe applicate nel punto $\mathbf{x}(0)$. Analogamente, gli sforzi che l’esterno esercita all’estremità $s=\ell$ del mezzo continuo curvilineo (quando c’è) si riducono a una forza $\mathcal{F}\ell$ e a una coppia di momento $\mathcal{M}_\ell \mathbf{e}_3$, entrambe applicate nel punto $\mathbf{x}(\ell)$. Ovviamente queste forze e questi momenti possono essere nulli. Quando forza e momento sono nulli in un’estremità, si dice che tale estremità è libera.
- Trave di Galileo. Nell’esempio illustrato in figura, l’estremità $s=\ell$ è soggetta al peso sospeso, mentre l’estremità $s=0$ è soggetta alla reazione della parete alla quale la trave è vincolata. Pertanto
\(\mathcal{F}_\ell = m \mathbf{g}, \quad \mathcal{M}_\ell = 0\)
mentre la forza e il momento di reazione $\mathcal{F}0$ e $\mathcal{M}_0$ saranno determinati scrivendo l’equilibrio globale della trave (e quindi dopo aver precisato l’insieme degli sforzi esterni cui è soggetta).
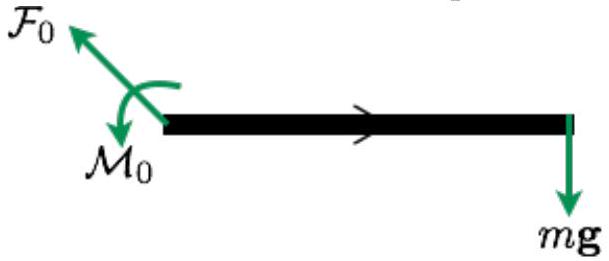
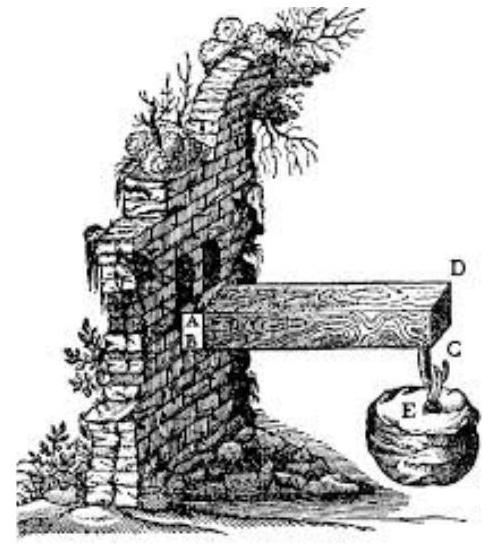 *Rappresentazione della trave nel trattato di Galileo, *Discorsi e dimostrazioni matematiche intorno a due nuove scienze*.*
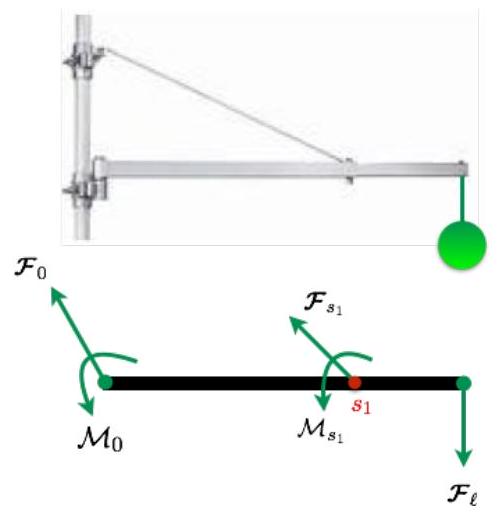
Forze e coppie applicate in punti interni del mezzo curvilineo. L’esterno può esercitare sforzi concentrati in certi punti del mezzo curvilineo. Assumeremo che questi punti siano in numero finito $n$ e, quando presenti, li individueremo tramite l’ascissa curvilinea $\left{s_i\right}{1 \leq i \leq n}$. Lo sforzo applicato sul punto materiale $s_i$ si riduce a una forza $\mathcal{F}{s_i}$ e a una coppia di momento $\mathcal{M}{s_i}\mathbf{e}3$, entrambe applicate nel punto geometrico $\mathbf{x}(s_i)$.
Le notazioni sono coerenti con quelle adottate per gli sforzi alle estremità: possiamo considerare l’origine $s=0$ come il punto di indice $0$ e l’estremità $s=\ell$ come il punto di indice $n+1$.
$\star$ Portale. La struttura in figura è formata da tre mezzi curvilinei: una barra verticale, una orizzontale e una inclinata. La forza $\mathcal{F}{\ell}$ dovuta al carico è assegnata; gli altri sforzi si determinano imponendo l’equilibrio dell’assemblaggio.
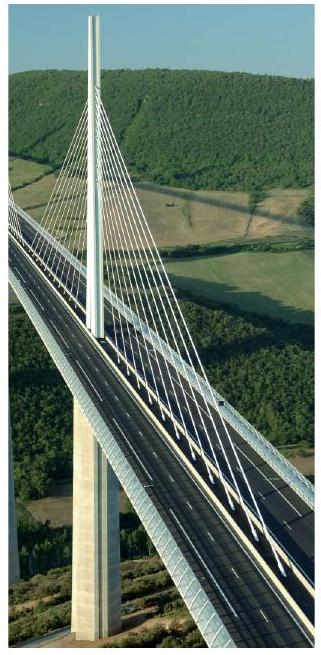
- Ponte strallato. I ponti strallati sono esempi tipici di strutture sottoposte a sforzi puntuali. L’impalcato del ponte, schematizzato come mezzo curvilineo, è sottoposto agli sforzi puntuali esercitati dagli stralli (i cavi che collegano l’impalcato al pilone portante). Analogamente, il pilone stesso è un mezzo curvilineo soggetto a sforzi puntuali dovuti sempre agli stralli. Come vedremo introducendo il concetto di filo, in entrambi i casi questi sforzi si riducono a forze applicate nei punti di attacco degli stralli (i fili non trasmettono momento). Nella figura in alto si nota una parte del viadotto di Millau con un pilone e gli stralli fissati al pilone che sostengono l’impalcato. I veicoli che transitano sul viadotto sono altri esempi di carichi puntuali (e mobili) che l’impalcato deve poter sostenere.
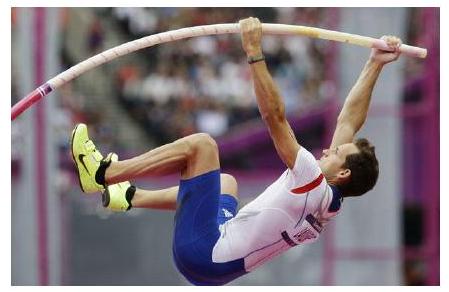
 $\star$ Salto con l’asta. Al momento dell’impulso, l’estremità anteriore dell’asta, bloccata dal buttafuori, rappresenta il punto di appoggio per il saltatore, che posiziona la mano anteriore per fare leva, mentre l’altra mano tiene l’estremità posteriore dell’asta. L’asta è così sottoposta, al momento dell’impulso, a una flessione a 3 punti: due punti corrispondono alle estremità e il terzo punto alla presa della mano anteriore. L’asta è quindi soggetta a una forza puntuale in questo punto che permette la flessione. Questa configurazione iniziale, insieme alla velocità della rincorsa, è determinante per la qualità del salto.
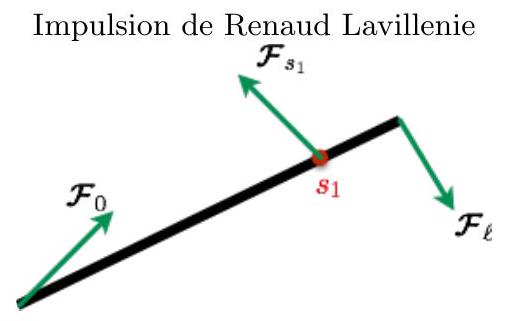 Forze esterne sull’asta durante la fase di stacco.
← 1.4 Cinematica di un mezzo continuo curvilineo · Indice · 2.2 Sforzi interni →