1.2 Configurazioni di un mezzo continuo curvilineo
← 1.1 Esempi di mezzi continui curvilinei · Indice · 1.3 Deformazioni di un mezzo continuo curvilineo →
Orientamento
La sezione sviluppa 1.2.1 curva piana parametrizzata, 1.2.2 parametrizzazione normale.
Contenuti
- 1.2.1 Curva piana parametrizzata
- 1.2.2 Parametrizzazione normale
In tutto quanto segue, il piano è dotato di un sistema di riferimento ortonormale ( $\mathbf{O}, \mathbf{e}{1}, \mathbf{e}{2}$ ), dove $\mathbf{O}$ è l’origine e ( $\mathbf{e}{1}, \mathbf{e}{2}$ ) sono i due versori di base, di norma 1 e ortogonali tra loro. Un punto $\mathbf{x}$ del piano è individuato dalle sue due coordinate cartesiane ( $x_{1}, x_{2}$ ), \(\mathbf{x}=x_{1} \mathbf{e}_{1}+x_{2} \mathbf{e}_{2}, \tag{1.1}\) il che permette di identificare il piano con $\mathbb{R}^{2}$.
1.2.1 Curva piana parametrizzata
Una curva parametrizzata ${}^{1}$ di questo piano è una applicazione $\zeta \mapsto \mathbf{x}(\zeta)$ che al parametro reale $\zeta$ associa il punto $\mathbf{x}(\zeta)$ del piano $\left(\mathbf{O}, \mathbf{e}{1}, \mathbf{e}{2}\right)$. Il parametro $\zeta$ è definito su un intervallo (aperto o semi-aperto)$\mathcal{I}$ di estremi $\zeta_{0}$ e $\zeta_{1}$ tali che $-\infty \leq \zeta_{0}<\zeta_{1} \leq+\infty$. Questa parametrizzazione definisce un’orientazione della curva che viene percorsa nel senso di $\zeta$ crescente.
L’intervallo di definizione è semi-aperto quando la curva è chiusa, cioè l’intervallo è $\mathcal{I}=\left[\zeta_{0}, \zeta_{1}\right)$ oppure $\mathcal{I}=\left(\zeta_{0}, \zeta_{1}\right]$ e si ha $\mathbf{x}\left(\zeta_{0}\right)=\mathbf{x}\left(\zeta_{1}\right)$. Negli altri casi l’intervallo di definizione è aperto $\mathcal{I}=\left(\zeta_{0}, \zeta_{1}\right)$, il che significa che adottiamo sistematicamente la convenzione che le estremità di un mezzo curvilineo, quando esistono, non fanno parte del mezzo stesso.
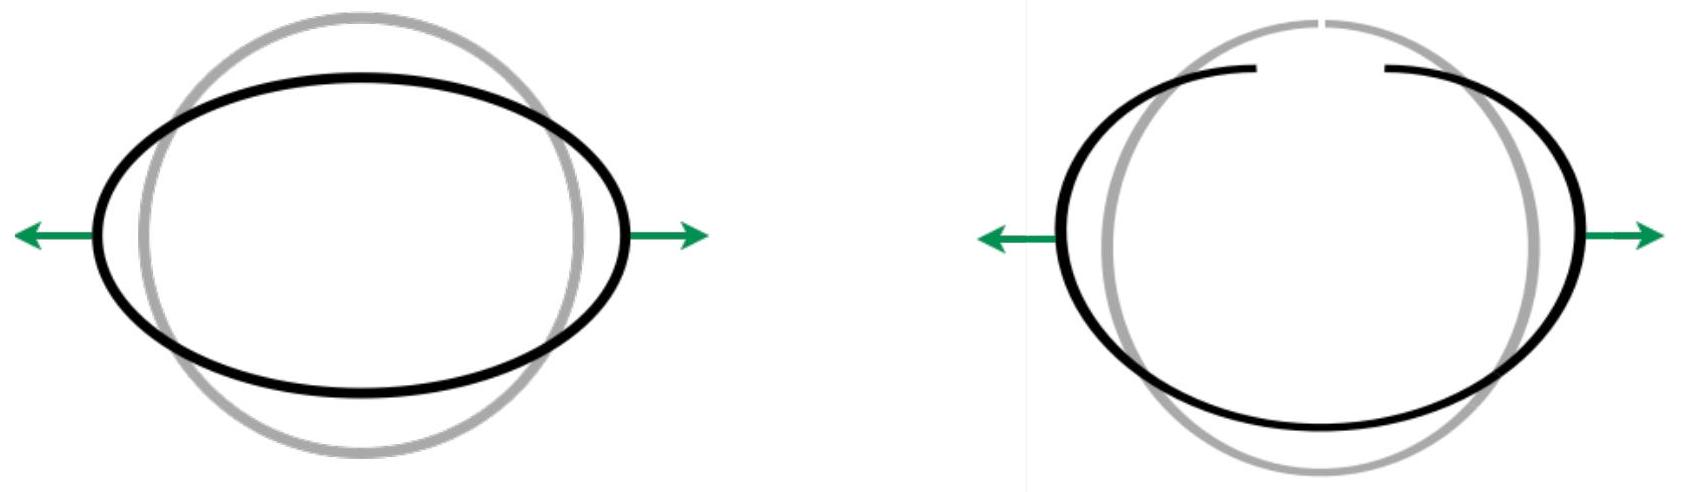 Figura 1.1 - Deformazioni di un anello integro (sinistra) e di un anello spezzato (destra) sottoposti alla stessa sollecitazione. Nella configurazione di riferimento, rappresentata dalle curve più spesse, i due casi differiscono soltanto perché il polo nord appartiene al mezzo materiale nel primo caso e non nel secondo.
Osservazione 1.1. Un anello, a seconda che sia integro o spezzato, è l’esempio perfetto per illustrare queste nozioni di curva chiusa o non chiusa e la necessità di definire il parametro in un intervallo semi-aperto nel primo caso e in un intervallo aperto nel secondo. Le configurazioni di un anello intatto saranno curve chiuse. Per descriverle, bisogna utilizzare un parametro che varia in un intervallo semi-aperto. Ad esempio, nel caso di un anello di forma circolare nella sua configurazione naturale (Figura 1.1-sinistra), una parametrizzazione possibile è l’angolo polare $\theta$ Nota. 1. Tutte le nozioni di geometria di curve parametrizzate qui usate direttamente senza dettagliare l’origine o la costruzione si trovano nei manuali classici di primo ciclo universitario. Si raccomanda in particolare a chi volesse approfondire o rinfrescare questi concetti di consultare il tomo 3 “Géométrie et cinématique” del corso di matematica di J. Lelong-Ferrand e J.-M. Arnaudiès edito da Dunod (2a edizione). che varia in $[-3 \pi / 2,+\pi / 2)$ oppure $(-3 \pi / 2,+\pi / 2]$. Un estremo deve appartenere all’intervallo e l’altro deve esserne escluso, affinché il polo nord sia contato una sola volta. Se invece l’anello è spezzato in quel polo (Figura 1.1, destra), il punto deve essere eliminato e il parametro deve variare nell’intervallo aperto $(-3 \pi / 2,+\pi / 2)$. Questo dettaglio distingue le risposte dei due anelli alla medesima sollecitazione. Assumiamo l’applicazione $\zeta \mapsto \mathbf{x}(\zeta)$ almeno continua e derivabile a tratti; i punti nei quali la derivata non è definita corrispondono a punti angolosi. Assumiamo inoltre che $\mathbf{x}^{\prime}(\zeta)\neq\mathbf{0}$ in ogni punto nel quale la derivata è definita ${}^{2}$. In un punto di parametro $\zeta$ nel quale l’applicazione è derivabile, il vettore tangente è collineare a $\mathbf{x}^{\prime}(\zeta)$, dove l’apice indica la derivata rispetto a $\zeta$, \(\mathbf{x}^{\prime}(\zeta):=\frac{d \mathbf{x}}{d \zeta}(\zeta).\)
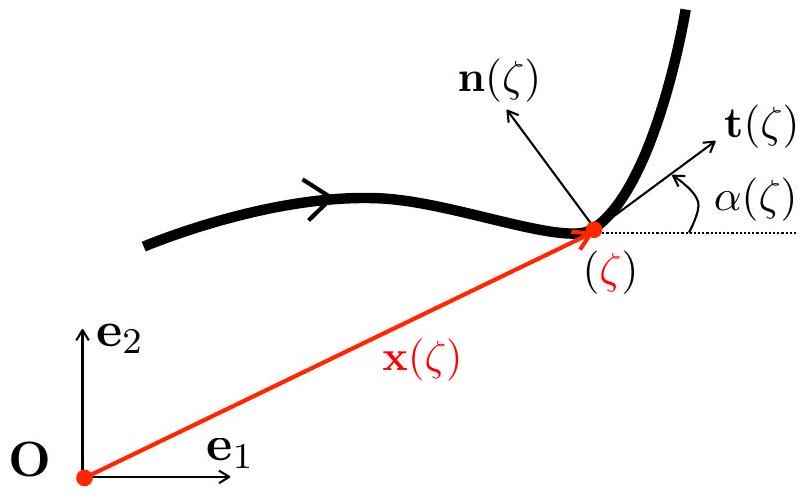
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
Figura 1.2 - Curva piana parametrizzata Di conseguenza il vettore unitario tangente in un tale punto è dato da \(\mathbf{t}(\zeta)=\frac{\mathbf{x}^{\prime}(\zeta)}{\left\|\mathbf{x}^{\prime}(\zeta)\right\|} \quad \text { (vettore unitario tangente) } \tag{1.2}\) dove $|\mathbf{u}|$ designa la norma euclidea del vettore $\mathbf{u}=u_{1} \mathbf{e}{1}+u{2} \mathbf{e}{2}$, cioè \(\|\mathbf{u}\|=\sqrt{u_{1}^{2}+u_{2}^{2}}. \tag{1.3}\) Il vettore unitario normale è definito come il vettore che si ottiene dal vettore tangente unitario mediante una rotazione di $\pi / 2$ in senso antiorario. Indicando con $\mathbf{e}{3}$ il vettore unitario normale al piano ( $\mathbf{O}, \mathbf{e}{1}, \mathbf{e}{2}$ ) e tale che il triedro ( $\mathbf{e}{1}, \mathbf{e}{2}, \mathbf{e}_{3}$ ) sia diretto, il vettore unitario normale alla curva in $\zeta$ si scrive \(\mathbf{n}(\zeta)=\mathbf{e}_{3} \wedge \mathbf{t}(\zeta) \quad(\text { vettore unitario normale }). \tag{1.4}\)
Nota. 1. Vedremo che la condizione $\mathbf{x}^{\prime}(\zeta) \neq \mathbf{0}$ è in realtà essenziale dal punto di vista meccanico quando introdurremo le deformazioni. Introducendo l’angolo tangente $\vartheta(\zeta)$, cioè l’angolo che il vettore tangente forma con l’asse $x_{1}$, il vettore tangente e quello normale si scrivono \(\mathbf{t}(\zeta)=\cos \vartheta(\zeta) \mathbf{e}_{1}+\sin \vartheta(\zeta) \mathbf{e}_{2}, \quad \mathbf{n}(\zeta)=-\sin \vartheta(\zeta) \mathbf{e}_{1}+\cos \vartheta(\zeta) \mathbf{e}_{2} \tag{1.5}\) L’ascissa curvilinea ${}^{3}$ che separa due punti della curva parametrizzata è la distanza percorsa lungo la curva, nel verso di $\zeta$ crescente, per congiungerli. Utilizzando il teorema di Pitagora, l’elemento di lunghezza $ds$ è dato da \(d s^{2}=d x_{1}^{2}+d x_{2}^{2}\) La relazione $\zeta \mapsto s=\mathrm{s}(\zeta)$ tra il parametro $\zeta$ e l’ascissa curvilinea $s$ si ottiene quindi integrando la seguente relazione: \(\mathrm{s}^{\prime}(\zeta):=\frac{d \mathrm{s}}{d \zeta}(\zeta)=\left\|\mathbf{x}^{\prime}(\zeta)\right\|=\sqrt{x_{1}^{\prime}(\zeta)^{2}+x_{2}^{\prime}(\zeta)^{2}} \tag{1.6}\) La costante di integrazione si ottiene scegliendo il punto di origine dell’ascissa curvilinea, scelta che può essere arbitraria. In seguito, salvo diversa indicazione esplicita e se la parametrizzazione lo consente, si sceglierà come origine delle ascisse curvilinee l’estremo $\zeta=\zeta_{0}$ della curva. Così facendo si avrà \(\mathrm{s}(\zeta)=\int_{\zeta_{0}}^{\zeta} \sqrt{x_{1}^{\prime}\left(\zeta^{*}\right)^{2}+x_{2}^{\prime}\left(\zeta^{*}\right)^{2}} d \zeta^{*}\) In ogni caso la lunghezza totale $\ell$ della curva risulterà \(\ell=\int_{\zeta_{0}}^{\zeta_{1}} \sqrt{x_{1}^{\prime}(\zeta)^{2}+x_{2}^{\prime}(\zeta)^{2}} d \zeta\) lunghezza che può anche essere infinita (è, per esempio, il caso di alcuni problemi di dinamica in cui si studiano mezzi continui infiniti o semi-infiniti per evitare di trattare i fenomeni di riflessione delle onde alle estremità). La curvatura algebrica $\mathrm{C}(\zeta)$ della curva nel punto $\zeta$ è per definizione la derivata dell’angolo tangente rispetto all’ascissa curvilinea. Pertanto, si ha \(\mathrm{C}(\zeta)=\frac{\vartheta^{\prime}(\zeta)}{\mathrm{s}^{\prime}(\zeta)} \quad \text { (curvatura) } \tag{1.7}\) Il segno della curvatura dipende dalla parametrizzazione, si vedano gli Esempi 1.1 e 1.2. Le relazioni precedenti determinano l’ascissa curvilinea $\mathrm{s}(\zeta)$ e la curvatura $\mathrm{C}(\zeta)$ a partire dalla curva parametrizzata $\zeta \mapsto \mathbf{x}(\zeta)$. Ci chiediamo ora se, viceversa, i dati $\zeta \mapsto \mathrm{s}(\zeta)$ e $\zeta \mapsto \mathrm{C}(\zeta)$ determinino la curva. Nota. 1. Indichiamo l’ascissa curvilinea con $s$ quando è una variabile o un valore, e con $\mathrm{s}$ quando è una funzione del parametro: $s=\mathrm{s}(\zeta)$. Proposizione 1.1 (Caratterizzazione delle curve piane parametrizzate). Conoscendo le due applicazioni $\zeta \mapsto \mathrm{s}(\zeta)$ e $\zeta \mapsto \mathrm{C}(\zeta)$ che danno l’ascissa curvilinea e la curvatura in funzione del parametro $\zeta$, la curva parametrizzata $\zeta \mapsto \mathbf{x}(\zeta)$ è determinata a meno di una rotazione e di una traslazione complessiva. Per fissare la rotazione basta assegnare l’angolo tangente in un punto e per fissare la traslazione basta assegnare la posizione di un punto. Dimostrazione. Verifichiamo questa proprietà. Conoscendo le due funzioni che danno la curvatura e l’ascissa curvilinea, si ricava da (1.7) la derivata dell’angolo tangente: \(\vartheta^{\prime}(\zeta)=\mathrm{s}^{\prime}(\zeta) C(\zeta)\) Integrando si ottiene l’angolo tangente $\vartheta(\zeta)$ a meno di una costante che corrisponde alla rotazione complessiva. Assegnando $\vartheta\left(\zeta^{}\right)$ per un certo $\zeta^{}$, si fissa la rotazione. Sostituendo in (1.5) e tenendo conto di (1.2) e (1.6), si ricava la derivata $\mathbf{x}^{\prime}(\zeta)$: \(\mathbf{x}^{\prime}(\zeta)=\mathrm{s}^{\prime}(\zeta)\left(\cos \vartheta(\zeta) \mathbf{e}_{1}+\sin \vartheta(\zeta) \mathbf{e}_{2}\right).\) Integrando si ottiene $\mathbf{x}(\zeta)$ a meno di un vettore costante che corrisponde alla traslazione complessiva. Assegnando $\mathbf{x}\left(\zeta^{}\right)$ per un certo $\zeta^{}$ si fissa la traslazione. Osservazione 1.2. Questa caratterizzazione delle curve piane svolge un ruolo essenziale nella definizione delle deformazioni di un mezzo continuo curvilineo, come vedremo nella sezione 1.3. Notiamo che $\zeta \mapsto \mathrm{s}(\zeta)$ interviene in realtà solo tramite la sua derivata in questa caratterizzazione; la scelta dell’origine dell’ascissa curvilinea non ha ruolo. Esempio 1.1. (Cerchio descritto in senso antiorario). Consideriamo il cerchio di centro $\mathbf{O}$ e raggio $R$. Scegliendo come parametro l’angolo polare $\zeta=\theta \in[0,2 \pi)$, questo cerchio viene descritto nel senso antiorario ed è rappresentato dalla curva parametrizzata \(\mathbf{x}(\zeta)=R\left(\cos \zeta \mathbf{e}_{1}+\sin \zeta \mathbf{e}_{2}\right)\) Si ricava da (1.6) che $\mathrm{s}^{\prime}(\zeta)=R$ e da (1.2) che \(\mathbf{t}(\zeta)=-\sin \zeta \mathbf{e}_{1}+\cos \zeta \mathbf{e}_{2}\) Di conseguenza, l’angolo tangente è $\vartheta(\zeta)=\frac{\pi}{2}+\zeta$ e la curvatura è costante: $\mathrm{C}(\zeta)=1/R$. La curva è chiusa e il punto $\mathbf{x}(0)=\mathbf{x}(2 \pi)=R \mathbf{e}{1}$ deve
essere considerato un punto interno del mezzo curvilineo. Esempio 1.2 (Semicerchio percorso in senso orario). Consideriamo il semicerchio di centro $\mathbf{O}$ e raggio $R$ situato nel semipiano $x{2}\geq0$. Scegliamo come parametro $\zeta=\pi-\theta$, dove $\theta\in(0,\pi)$ è l’angolo polare. Allora $\zeta\in(0,\pi)$, il semicerchio è percorso in senso orario ed è rappresentato dalla curva parametrizzata \(\mathbf{x}(\zeta)=R\left(-\cos \zeta \mathbf{e}_{1}+\sin \zeta \mathbf{e}_{2}\right).\) Dalla (1.6) ricaviamo $\mathrm{s}^{\prime}(\zeta)=R$ e dalla (1.2) \(\mathbf{t}(\zeta)=\sin \zeta \mathbf{e}_{1}+\cos \zeta \mathbf{e}_{2}.\)
Di conseguenza, l’angolo tangente è $\vartheta(\zeta)=\frac{\pi}{2}-\zeta$ e la curvatura è costante: $\mathrm{C}(\zeta)=-1/R$. I due esempi mostrano che il segno della curvatura dipende dall’orientazione scelta per la curva. Esempio 1.3 (Portale). Consideriamo il portale formato da due montanti di altezza $H$ e da una traversa di lunghezza $L$. Possiamo descriverlo mediante la curva parametrizzata seguente, con $\zeta \in(0,2 H+L)$: \(\mathbf{x}(\zeta)=\left\{\begin{array}{lll} -\frac{L}{2} \mathbf{e}_{1}+\zeta \mathbf{e}_{2} & \text { si } & 0<\zeta \leq H \\ \left(\zeta-H-\frac{L}{2}\right) \mathbf{e}_{1}+H \mathbf{e}_{2} & \text { si } & H<\zeta \leq H+L \\ \frac{L}{2} \mathbf{e}_{1}+(L+2 H-\zeta) \mathbf{e}_{2} & \text { si } & H+L<\zeta<2 H+L \end{array}.\right.\) Il vettore tangente e l’angolo tangente sono discontinui nei punti angolosi $\zeta=H$ e $\zeta=H+L$. La curvatura non è definita in tali punti ed è nulla altrove. Poiché $\mathrm{s}^{\prime}(\zeta)=1$, il parametro $\zeta$ coincide con l’ascissa curvilinea.
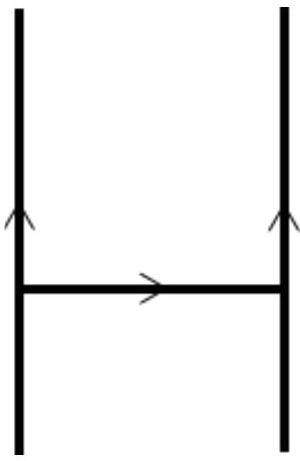
Figura 1.3 - Portico dell’esempio 1.3 Esempio 1.4 (Porte da rugby). Le porte da rugby costituiscono un esempio di assemblaggio di mezzi continui curvilinei. Una forma a H non può essere descritta da una sola curva parametrizzata: ne occorrono almeno tre. Il modello rispetta la struttura materiale dell’oggetto e comprende i due montanti e la traversa. La configurazione naturale è formata dai segmenti $x_{2}\mapsto(-L/2,x_{2})$ e $x_{2}\mapsto(+L/2,x_{2})$, con $x_{2}\in(0,H)$, e dal segmento $x_{1}\mapsto(x_{1},h)$, con $x_{1}\in(-L/2,+L/2)$. I punti $(\pm L/2,h)$ appartengono ai montanti, ma non alla traversa.
1.2.2 Parametrizzazione normale
Tra tutte le possibili parametrizzazioni di una curva, la parametrizzazione attraverso l’ascissa curvilinea gode di uno status particolare grazie al suo interesse pratico.
Definizione 1.1 (Parametrizzazione normale). Una parametrizzazione normale è un’applicazione $\mathbf{x}:\mathcal{I}\to\mathbb{R}^{2}$ di classe $C^{1}$, definita su un intervallo reale $\mathcal{I}$, tale che $|\mathbf{x}’(s)|=1$ per ogni $s\in\mathcal{I}$.
Se $\mathcal{I}$ contiene un estremo, la derivata in quell’estremo è intesa come derivata unilaterale dall’interno di $\mathcal{I}$. Per una curva continua e $C^{1}$ a tratti, la parametrizzazione è normale quando la condizione della definizione vale su ciascun tratto regolare. La definizione non richiede che $\mathbf{x}$ sia iniettiva. La scelta dell’origine dell’ascissa curvilinea e quella dell’orientazione restano scelte distinte.
L’adozione di questa parametrizzazione è possibile non appena la curva è rettificabile, cioè quando si può definire la lunghezza dei suoi tratti. Considereremo solo tali curve. Una volta scelti un punto origine e l’orientazione della curva, la curva è quindi definita dall’applicazione $s \mapsto \mathbf{x}(s)$ che all’ascissa curvilinea $s$ associa il punto $\mathbf{x}(s)$ del piano. Con questa scelta, la derivata $\mathbf{x}^{\prime}(s)$ è automaticamente un vettore unitario e corrispondente quindi al vettore unitario tangente. Denotando con $\vartheta(s)$ l’angolo tangente, il vettore unitario tangente si scrive quindi \(\mathbf{t}(s)=\frac{d \mathbf{x}}{d s}(s)=\cos \vartheta(s) \mathbf{e}_{1}+\sin \vartheta(s) \mathbf{e}_{2} \tag{1.8}\) Il vettore unitario normale si ottiene mediante una rotazione di $\pi / 2$ e si scrive quindi \(\mathbf{n}(s)=\mathbf{e}_{3} \wedge \mathbf{t}(s)=-\sin \vartheta(s) \mathbf{e}_{1}+\cos \vartheta(s) \mathbf{e}_{2}. \tag{1.9}\) La curvatura è semplicemente la derivata dell’angolo tangente rispetto all’ascissa curvilinea, \(\mathrm{C}(s)=\frac{d \vartheta}{d s}(s) \tag{1.10}\) e permette di ottenere la derivata dei vettori tangente e normale, \(\frac{d \mathbf{t}}{d s}(s)=\mathrm{C}(s) \mathbf{n}(s), \quad \frac{d \mathbf{n}}{d s}(s)=-\mathrm{C}(s) \mathbf{t}(s). \tag{1.11}\)
Esercizio 1.1. Riprendere gli esercizi 1.1 e 1.2 e parametrizzare di nuovo il cerchio e il semicirchio utilizzando una parametrizzazione normale.
← 1.1 Esempi di mezzi continui curvilinei · Indice · 1.3 Deformazioni di un mezzo continuo curvilineo →