4.1 Il problema ai limiti
← 3.4 Comportamento anelastico · Indice · 4.2 Statica dei mezzi rigidi →
Orientamento
La sezione formula il problema statico per un mezzo curvilineo. Distinguiamo le condizioni cinematiche dalle condizioni statiche, esaminiamo le principali forze esterne e raccogliamo infine equazioni, condizioni al contorno e relazioni costitutive in un unico sistema.
Contenuti
- 4.1.1 Le condizioni ai limiti
- Condizione di incastro
- Condizione di vincolo con rotazione libera
- Condizione di contatto con scorrimento e rotazione liberi (appoggio semplice)
- Condizione di estremità caricata e libera di spostarsi
- Altre condizioni ai limiti
- 4.1.2 Le forze esterne
- Conservazione della massa
- Forze di massa e forze lineari associate
- Forze distribuite di contatto
- 4.1.3 Formulazione generale di un problema di statica
Per formulare il problema ai limiti, supporremo che sia data la configurazione di riferimento del mezzo curvilineo $x_3 \mapsto \mathbf{x}{\mathrm{R}}(x_3)$. Salvo indicazione contraria, la configurazione di equilibrio cercata e tutte le forze interne sono parametrizzate rispetto all’ascissa curvilinea di riferimento $x_3$: \(x_3 \mapsto \mathbf{x}(x_3), \quad x_3 \mapsto \mathbf{R}(x_3)=N(x_3) \mathbf{t}(x_3)+T_1(x_3) \mathbf{n}(x_3), \quad x_3 \mapsto M_2(x_3).\) Per le forze distribuite ragioneremo per unità di lunghezza della configurazione di riferimento e le densità lineari associate saranno indicate con il pedice ${}{\mathrm{R}}$. Così le forze e i momenti lineari diventano \(\mathbf{q}_{\mathrm{R}}(x_3)=\mathrm{s}^{\prime}(x_3) \mathbf{q} \circ \mathrm{s}(x_3)=(1+\varepsilon(x_3)) \mathbf{q} \circ \mathrm{s}(x_3), \quad m_{\mathrm{R}}(x_3)=\mathrm{s}^{\prime}(x_3) m \circ \mathrm{s}(x_3)=(1+\varepsilon(x_3)) m \circ \mathrm{s}(x_3).\) Nei capitoli precedenti abbiamo introdotto la geometria e le deformazioni, le azioni interne ed esterne, le equazioni di equilibrio e le relazioni costitutive. Per formulare il problema ai limiti dobbiamo ora distinguere i dati dalle incognite. In particolare dobbiamo precisare:
- le condizioni al contorno: cosa si può imporre alle estremità di un mezzo curvilineo?
- le forze esterne: da cosa dipendono in relazione alla configurazione del mezzo curvilineo?
4.1.1 Le condizioni ai limiti
Nel capitolo 2 abbiamo introdotto le forze esercitate dall’esterno sulle estremità di un mezzo curvilineo aperto e avevamo allora considerato che fossero note, così come la configurazione di equilibrio, al fine di scrivere le equazioni di equilibrio locali che le forze interne dovevano rispettare. Ora si tratta di precisare cosa è dato e cosa invece deve essere determinato. Infatti, quando si incastra un’asta in un muro ritenuto rigido e fisso, si assegna la posizione e l’orientamento dell’asta nell’estremità incastrata, mentre però non si possono conoscere a priori le forze che il muro eserciterà sull’asta. Tali reazioni dipenderanno dalla configurazione di equilibrio dell’asta (che si tratta appunto di trovare) e saranno note solo una volta che il problema statico sia completamente risolto. Queste reazioni, essendo sconosciute, non appariranno quindi nella formulazione del problema ai limiti; compariranno invece i dati geometrici relativi all’incastro. Questa regola euristica ${}^{1}$ è generale e vale per tutte le condizioni ai limiti che incontreremo. Enunciamola come riferimento.
Criterio 4.1 (Dualità nelle condizioni al contorno). A una stessa estremità non assegniamo contemporaneamente una forza e la posizione coniugata, né un momento e l’orientamento coniugato. La grandezza non assegnata si determina risolvendo il problema statico. Le coppie duali sono \(\binom{\mathbf{R}}{M_2} \longleftrightarrow\left(\begin{array}{ccc} \mathbf{x} & \text{ oppure } & \mathbf{a} \\ \vartheta & \text{ oppure } & \alpha_2 \end{array}\right) \quad \text{ oppure } \quad\left(\begin{array}{c} N \\ T_1 \\ M_2 \end{array}\right) \longleftrightarrow\left(\begin{array}{c} a_3 \\ a_1 \\ \alpha_2 \end{array}\right)\) In ciascuna estremità assegniamo tre condizioni scalari, scegliendo una sola grandezza per ciascuna coppia duale.
Condizione di incastro
Definizione 4.2 (Condizioni al contorno in caso di incastro).
- Quando l’estremità $x_3=0$ è incastrata nel punto $\mathbf{x}{0}$ secondo la direzione $\mathbf{t}{0}=\cos \vartheta_{0}\,\mathbf{e}{1}+\sin \vartheta{0}\,\mathbf{e}_{2}$, la condizione al contorno si scrive \(\mathbf{x}(0)=\mathbf{x}_{0}, \quad \vartheta(0)=\vartheta_{0}.\)
- Quando l’estremità $x_3=\ell_{R}$ è incastrata nel punto $\mathbf{x}{1}$ secondo la direzione $\mathbf{t}{1}=\cos \vartheta_{1}\,\mathbf{e}{1}+\sin \vartheta{1}\,\mathbf{e}_{2}$, la condizione al contorno si scrive
\(\mathbf{x}\left(\ell_{R}\right)=\mathbf{x}_{1}, \quad \vartheta(\ell_{R})=\vartheta_{1}.\)
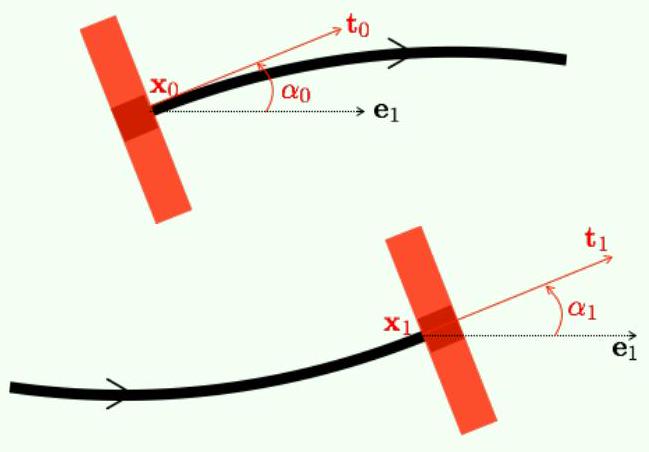
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
La condizione di incastro riguarda la configurazione di equilibrio. Non richiediamo quindi che $\mathbf{x}{\mathrm{R}}(0)=\mathbf{x}{0}$ o che $\vartheta_{\mathrm{R}}(0)=\vartheta_{0}$. Il vettore spostamento e la rotazione soddisfano \(\mathbf{a}(0)=\mathbf{x}_{0}-\mathbf{x}_{\mathrm{R}}(0), \quad \alpha_2(0)=\vartheta_{0}-\vartheta_{\mathrm{R}}(0)\)
Condizione di vincolo con rotazione libera
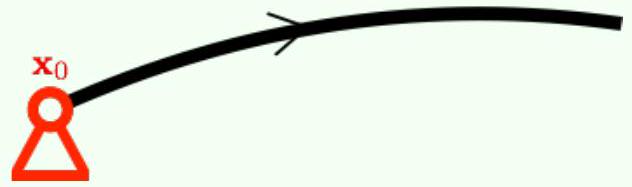
Definizione 4.3 (Condizioni al contorno per un vincolo con rotazione libera). Quando l’estremità $x_3=0$ oppure l’estremità $x_3=\ell_{R}$ è fissata nel punto $\mathbf{x}_{0}$ tramite una cerniera perfetta che lascia libera la rotazione, la condizione al contorno si scrive \(\mathbf{x}(0 \text{ oppure } \ell_{R}) = \mathbf{x}_{0}, \quad M_2(0 \text{ oppure } \ell_{R})=0\)
Condizione di contatto con scorrimento e rotazione liberi (appoggio semplice)
Definizione 4.4 (Condizioni al contorno per contatto con scorrimento e rotazione liberi, detta anche condizione di semplice appoggio). L’estremità $x_3=0$ oppure $x_3=\ell_{R}$ è costretta a trovarsi su una curva $s \mapsto \mathbf{x}{c}(s)$ assegnata del piano ($\mathbf{e}{1}, \mathbf{e}{2}$), senza però che il punto di contatto sia fissato a priori. Il mezzo continuo può quindi scorrere su questa curva e ruotare liberamente, la componente della forza interna lungo la tangente alla
curva di appoggio è nulla così come il momento flettente. La condizione al contorno si scrive dunque \(\left\{ \begin{array}{l} \exists s_{0}: \mathbf{x}(0 \text{ oppure } \ell_{R}) = \mathbf{x}_{c}(s_{0}),\quad \mathbf{R}(0 \text{ oppure } \ell_{R}) \cdot \mathbf{x}_{c}'(s_{0}) = 0,\\ M_2(0 \text{ oppure } \ell_{R}) = 0 \end{array} \right.\) Nel caso particolare in cui la curva di contatto sia una retta di vettore direttore $\mathbf{t}{c}$, allora $\mathbf{x}{c}(s)=a\,\mathbf{e}{3} \wedge \mathbf{t}{c} + s\,\mathbf{t}{c}$, dove $a$ è una costante, e la condizione diventa $\mathbf{t}{c} \mathbin{\wedge_2} \mathbf{x}(0 \ \mathrm{oppure}\ \ell{R}) = a, \quad \mathbf{R}(0 \ \mathrm{oppure}\ \ell_{R}) \cdot \mathbf{t}{c}=0, \quad M_2(0\ \mathrm{oppure}\ \ell{R})=0$.
Il parametro di contatto $s_{0}$ è un’ulteriore incognita del problema ai limiti.
Condizione di estremità caricata e libera di spostarsi
Definizione 4.5 (Condizioni al contorno per un’estremità caricata).
- Quando l’estremità $x_3=0$ è sottoposta a forze $\mathcal{F}{0}$ e $\mathcal{M}{0}$ assegnate, la condizione al contorno si scrive \(\mathbf{R}(0)=-\mathcal{F}_{0}, \quad M_2(0)=-\mathcal{M}_{0}\)
- Quando l’estremità $x_3=\ell_{R}$ è sottoposta a forze $\mathcal{F}{1}$ e $\mathcal{M}{1}$ assegnate, la condizione al contorno si scrive \(\mathbf{R}\left(\ell_{R}\right)=\mathcal{F}_{1}, \quad M_2\left(\ell_{R}\right)=\mathcal{M}_{1}\)
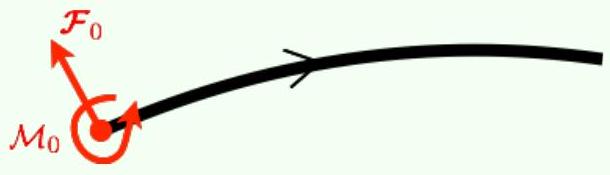
In questo caso, l’estremità considerata è libera di muoversi e orientarsi; nessuna condizione concerne la cinematica.
Altre condizioni ai limiti
Le quattro condizioni precedenti sono le più comuni. Consideriamo inoltre un appoggio elastico e un contatto unilaterale.
- Condizione di appoggio elastico. Nelle condizioni di incastro, di vincolo o di semplice appoggio descritte sopra, l’oggetto su cui il mezzo curvilineo era fissato o appoggiato era implicitamente considerato rigido. Questa è ovviamente una schematizzazione che ha il vantaggio di semplificare la scrittura delle condizioni ai limiti e che risulta ragionevole in molte situazioni pratiche. Tuttavia, può essere necessario abbandonare questa ipotesi di rigidezza per descrivere meglio l’interazione tra il mezzo continuo e l’oggetto di contatto. Ad esempio, si può sostituire la condizione di incastro in $x_3=\ell_{\mathrm{R}}$ con la seguente, detta di appoggio elastico: \(\mathbf{R}\left(\ell_{\mathrm{R}}\right)=-k\left(\mathbf{x}\left(\ell_{\mathrm{R}}\right)-\mathbf{x}_{1}\right), \quad M_2\left(\ell_{\mathrm{R}}\right)=-c\left(\vartheta\left(\ell_{\mathrm{R}}\right)-\vartheta_{1}\right), \quad\mathrm{(condizione\ di\ appoggio\ elastico\ in\ } x_3=\ell_{\mathrm{R}})\) dove $k$ e $c$ sono costanti di rigidezza caratteristiche dell’appoggio, da determinare sperimentalmente. L’appoggio svolge il ruolo di una molla esercitando una forza o un momento di richiamo proporzionale allo scostamento dalla posizione o orientamento di riferimento, indicati da $\mathbf{x}{1}$ e $\vartheta{1}$. Si vede che, al tendere di $k$ e $c$ all’infinito, si ritorna alla condizione di incastro; al tendere invece di $k$ e $c$ a zero si ottengono le condizioni di estremità libera (con forze esterne nulle). Al tendere di $k$ e $c$ all’infinito recuperiamo l’incastro; al tendere di $k$ e $c$ a zero recuperiamo un’estremità libera non caricata. Le relazioni possono essere sostituite da leggi elastiche non lineari.
- Condizione di contatto unilaterale. Un vincolo unilaterale impone che l’estremità rimanga nel semipiano ammissibile delimitato dalla retta di contatto. Se $\mathbf{t}{c}$ è il versore tangente e $\mathbf{n}{c}=\mathbf{e}{3}\wedge\mathbf{t}{c}$ il versore normale uscente, la retta ha parametrizzazione $\mathbf{x}{c}(s)=a\,\mathbf{n}{c}+s\,\mathbf{t}_{c}$ e il semipiano ammissibile è \(\mathrm{semipiano\ ammissibile}: \quad\left\{\mathbf{x} \in \mathbb{R}^2: \mathbf{x} \cdot \mathbf{n}_c \geq a\right\}.\) La condizione cinematica di non compenetrazione si scrive \(\mathrm{condizione\ di\ non\ compenetrazione}: \quad \mathbf{x}(0) \cdot \mathbf{n}_c \geq a.\) Se il contatto non è attivo, l’estremità è libera e non caricata: \(\mathrm{assenza\ di\ contatto}: \quad \mathbf{x}(0) \cdot \mathbf{n}_{c}>a, \quad \mathbf{R}(0)=\mathbf{0}, \quad M_2(0)=0.\) Quando il contatto è attivo, l’assenza di attrito annulla la componente tangenziale della reazione. L’assenza di coesione consente al vincolo di spingere il mezzo, ma non di attrarlo. Pertanto la reazione esterna è $\mathcal{F}_0=\lambda\mathbf{n}_c$ con $\lambda\geq0$ e, poiché $\mathbf{R}(0)=-\mathcal{F}_0$, abbiamo \(\mathbf{x}(0) \cdot \mathbf{n}_c = a, \quad \mathbf{R}(0) \mathbin{\wedge_2} \mathbf{n}_c = 0, \quad \mathbf{R}(0)\cdot\mathbf{n}_c \leq 0, \quad M_2(0) = 0.\) In entrambi i casi la componente tangenziale della forza e il momento sono nulli. Le condizioni normali si raccolgono nelle relazioni di complementarità \(\mathbf{x}(0)\cdot \mathbf{n}_c \geq a, \quad \mathbf{R}(0)\cdot\mathbf{n}_c \leq 0, \quad [\mathbf{x}(0)\cdot\mathbf{n}_c-a]\,\mathbf{R}(0)\cdot\mathbf{n}_c = 0.\) La prima disuguaglianza esprime la non compenetrazione, la seconda l’assenza di coesione e il prodotto nullo la complementarità. Queste sono le condizioni di Karush–Kuhn–Tucker per il contatto unilaterale. In sintesi:
Definizione 4.6 (Condizioni di contatto unilaterale con scorrimento e rotazione liberi). L’estremità $x_3=0$ è costretta a trovarsi nel semipiano $\mathbf{x}\cdot\mathbf{n}_c \geq a$. L’estremità del mezzo continuo è libera di ruotare e il contatto avviene senza attrito né coesione; le condizioni ai limiti si scrivono \(\begin{cases} \text{rotazione libera:} & M_2(0)=0 \\ \text{assenza di attrito:} & \mathbf{R}(0) \mathbin{\wedge_2} \mathbf{n}_c = 0 \\ \text{non compenetrazione:} & \mathbf{x}(0)\cdot\mathbf{n}_c \geq a \\ \text{non coesione:} & \mathbf{R}(0)\cdot\mathbf{n}_c \leq 0 \\ \text{oppure contatto, oppure nessun contatto:} & [\mathbf{x}(0)\cdot\mathbf{n}_c - a]\,\mathbf{R}(0)\cdot\mathbf{n}_c = 0 \\ \hline \end{cases}\)
Si potrebbe essere più esigenti e richiedere che tutto il mezzo continuo curvilineo si trovi nel semipiano $\mathbf{x}\cdot\mathbf{n}_c \geq a$. Ciò porterebbe a condizioni globali in cui tutto il mezzo è coinvolto e non solo le estremità. Lo considereremo solo in problemi particolari.
4.1.2 Le forze esterne
Nel capitolo 2 abbiamo introdotto le forze esterne distinguendo tra forze distribuite e concentrate. Tra le prime, abbiamo anche differenziato tra forze a distanza e forze di contatto. Riassumiamo nuovamente questi diversi tipi di forze esterne analizzandone la dipendenza dalla configurazione di equilibrio.
Conservazione della massa
Iniziamo ricordando la legge di conservazione della massa, poiché la utilizzeremo frequentemente. Proposizione 4.1 (Conservazione della massa). Sia $x_3 \mapsto \varrho_{R}(x_3)$ la massa lineare del mezzo continuo nella configurazione di riferimento e sia $x_3 \mapsto \varrho(x_3)$ la sua massa lineare nella configurazione deformata (parametrizzata rispetto all’ascissa curvilinea $x_3$ della configurazione di riferimento). In virtù della legge di conservazione della massa, queste due masse lineari sono collegate da \((1+\varepsilon(x_3)) \varrho(x_3) = \varrho_{R}(x_3), \quad \forall x_3 \tag{4.1}\) dove $\varepsilon$ è la deformazione estensionale e $1+\varepsilon=s’$. Dimostrazione. Un tratto materiale compreso fra $x_3$ e $x_3+d x_3$ occupa nella configurazione deformata la lunghezza $ds=(1+\varepsilon)d x_3$. Poiché la sua massa non cambia, $\varrho\,ds=\varrho_{R}\,d x_3$; dividendo per $d x_3$ otteniamo la (4.1). Occorre notare che la massa lineare di riferimento $\varrho_{R}$ può dipendere da $x_3$ se il mezzo curvilineo è eterogeneo.
Forze di massa e forze lineari associate
Una forza di massa ha dimensione $\mathrm{N}/\mathrm{kg}$. Moltiplicandola per $\varrho$ otteniamo la densità per unità di lunghezza deformata; moltiplicandola per $\varrho_R$ otteniamo la densità per unità di lunghezza di riferimento, in accordo con la (4.1). Per il peso e la forza centrifuga abbiamo, rispettivamente, \(\mathbf{q}_{\mathrm{R}}^{\mathrm{peso}}(x_3)=\varrho_{R}(x_3)\,\mathbf{g},\qquad \mathbf{q}_{\mathrm{R}}^{\mathrm{centr}}(x_3)=\varrho_{R}(x_3)\,\Omega^2 x_1(x_3)\,\mathbf{e}_1.\) Notiamo che la densità della forza centrifuga dipende sempre dalla configurazione di equilibrio.
Forze distribuite di contatto
Riprendiamo i due esempi del capitolo 2, ovvero l’avvolgimento di un cavo attorno a una puleggia e la pressione esercitata da un fluido su una membrana, e discutiamo le forze di contatto. Caso del cavo avvolto. Se il cavo è inestensibile e si considera la zona di contatto del cavo con la puleggia (ad esempio, la semicirconferenza superiore), allora c’è una sola configurazione possibile e si tratta di verificare che siano effettivamente soddisfatte le condizioni di equilibrio. A tal fine, bisogna precisare la legge di contatto tra il cavo e la puleggia. Se si sceglie una legge di attrito di tipo Coulomb, allora si ha una disuguaglianza tra la componente tangenziale $q_t$ e la componente normale $q_n$ della densità lineica di forza di contatto: $\left|q_{t}(x_3)\right| \leq k\, q_{n}(x_3)$, dove $k$ è il coefficiente di attrito.
Caso della pressione di un fluido. La forza lineica esercitata dal fluido sulla membrana è una pressione normale. La densità lineica per unità di lunghezza della configurazione di equilibrio si scrive $\mathbf{q} = -p \mathbf{n}$, mentre la densità lineica per unità di lunghezza di riferimento si scrive \(\mathbf{q}_{\mathrm{R}}(x_3)=-(1+\varepsilon(x_3)) p \mathbf{n}(x_3)\) dove $\mathbf{n}(x_3)$ è la normale unitaria alla configurazione di equilibrio, diretta verso il fluido quando la membrana è percorsa in senso antiorario. Se il fluido è comprimibile e la membrana
è estensibile, la pressione $p$ può dipendere dall’area del dominio occupato dal fluido e quindi dalla configurazione di equilibrio.
4.1.3 Formulazione generale di un problema di statica
La formulazione generale seguente raccoglie le incognite e le relazioni del problema statico. Tutti i campi sono parametrizzati dall’ascissa curvilinea di riferimento $x_3$; le azioni esterne, le condizioni al contorno e le relazioni costitutive devono essere specificate per il problema considerato. Incognite. $x_3 \mapsto \mathbf{x}(x_3)$, \quad $x_3 \mapsto(\mathbf{R}(x_3), M_2(x_3))$ Le derivate prime sono calcolate rispetto a $x_3$. Relazioni geometriche. \(\begin{aligned} \mathbf{t}(x_3) &= \frac{\mathbf{x}^{\prime}(x_3)}{\left\|\mathbf{x}^{\prime}(x_3)\right\|} = \cos \vartheta(x_3) \mathbf{e}_1 + \sin \vartheta(x_3) \mathbf{e}_2 \\ \mathbf{n}(x_3) &= \mathbf{e}_3 \wedge \mathbf{t}(x_3) = -\sin \vartheta(x_3) \mathbf{e}_1 + \cos \vartheta(x_3) \mathbf{e}_2 \\ \varepsilon(x_3) &= \left\|\mathbf{x}^{\prime}(x_3)\right\| - 1 \\ \kappa_2(x_3) &= \frac{\mathbf{x}^{\prime}(x_3) \mathbin{\wedge_2} \mathbf{x}^{\prime\prime}(x_3)}{\left\|\mathbf{x}^{\prime}(x_3)\right\|^2} - c_R(x_3) = \vartheta^{\prime}(x_3) - \vartheta^{\prime}_R(x_3) \end{aligned}\) Decomposizione degli sforzi interni. $\mathbf{R}(x_3) = N(x_3) \mathbf{t}(x_3) + T_1(x_3) \mathbf{n}(x_3)$ Equazioni di equilibrio. (le densità lineari $\mathbf{q}{\mathrm{R}}$ e $m{\mathrm{R}}$ sono per unità di lunghezza della configurazione di riferimento) \(\begin{aligned} \mathbf{R}^{\prime}(x_3) + \mathbf{q}_{\mathrm{R}}(x_3) &= \mathbf{0} \quad \forall x_3 \in \mathcal{I}_{\mathrm{R}} \backslash \mathbb{P}_{\mathrm{R}} \\ M_2^{\prime}(x_3) + \left\|\mathbf{x}^{\prime}(x_3)\right\| T_1(x_3) + m_{\mathrm{R}}(x_3) &= 0 \quad \forall x_3 \in \mathcal{I}_{\mathrm{R}} \backslash \mathbb{P}_{\mathrm{R}} \\ \left[\!\left[ \mathbf{R} \right]\!\right]\left(x_{3,i}\right) + \mathcal{F}_{x_{3,i}} &= \mathbf{0} \quad \forall x_{3,i} \in \mathbb{P}_{\mathrm{R}} \\ \left[\!\left[ M_2 \right]\!\right]\left(x_{3,i}\right) + \mathcal{M}_{x_{3,i}} &= 0 \quad \forall x_{3,i} \in \mathbb{P}_{\mathrm{R}} \end{aligned}\) Condizioni al contorno. (da scrivere solo se il mezzo ha delle estremità) $\binom{\mathbf{R}}{M_2} \longleftrightarrow \binom{\mathbf{x}}{\vartheta}$ \quad in \quad $x_3=0$ e $x_3=\ell_{\mathrm{R}}$ Relazioni costitutive. $\binom{N(x_3)}{M_2(x_3)} \longleftrightarrow \binom{\varepsilon(x_3)}{\kappa_2(x_3)} \quad \forall x_3 \in \mathcal{I}_{\mathrm{R}}$
← 3.4 Comportamento anelastico · Indice · 4.2 Statica dei mezzi rigidi →