6.3 Dinamica delle barre elastiche in trazione-compressione
← 6.2 Il principio fondamentale della dinamica e le equazioni del moto · Indice · 6.4 Dinamica dei fili inestensibili →
Orientamento
La sezione riduce le equazioni del moto per una barra in trazione–compressione e studia la propagazione delle onde nei casi lineare e non lineare.
Contenuti
- 6.3.1 Le equazioni del moto ridotte
- 6.3.2 Caso di comportamento linearmente elastico
- Proprietà generali
- Ordini di grandezza delle velocità di propagazione
- Barra infinita con deformazione iniziale
- Comportamento non lineare
Nota editoriale sulle formule. Alcune formule della fonte digitale presentano etichette o simboli sospetti. Sono conservate senza ricostruzioni congetturali; i pedici ripetuti ex sono stati ricondotti a un solo ex.
6.3.1 Le equazioni del moto ridotte
Consideriamo barre omogenee, di sezione costante, con comportamento elastico lineare o non lineare, sollecitate soltanto in trazione–compressione. Indicata con $\mathbf{t}$ la direzione fissa della barra, il moto è descritto dallo spostamento assiale $a_3$ rispetto alla configurazione naturale rettilinea: \(\mathbf{x}(x_3, t)=(x_3+\mathbf{u}(x_3, t)) \mathbf{t}\) La deformazione estensionale e la velocità assiale sono \(\varepsilon(x_3, t)=a_3^{\prime}(x_3, t), \quad v(x_3, t)=\dot{a_3}(x_3, t).\) La densità lineare di riferimento e la legge costitutiva si esprimono mediante l’area $A$, la densità di massa $\rho_{\mathrm{m}}$ e il potenziale elastico per unità di volume $\mathrm{w}_{\mathrm{ex}}$: \(N=\mathrm{w}_{\mathrm{ex}}^{\prime}(\varepsilon) A, \quad \varrho_{\mathrm{R}}=\rho_{\mathrm{m}}\,A.\) In assenza di forze distribuite e concentrate, le equazioni del moto in termini di $a_3$ si riducono a \(\begin{cases} \mathrm{w}_{\mathrm{ex}}^{\prime\prime}(a_3')\,a_3'' - \rho_{m} \ddot{a}_3 = 0 & \text{(fuori dalle onde d'urto)} \\ \left[\!\left[ \mathrm{w}_{\mathrm{ex}}^{\prime}(a_3') \right]\!\right] + \rho_{m} \dot{x}_{3,o} \left[\!\left[ \dot{a}_3 \right]\!\right] = 0 & \text{(su un'onda d'urto)} \end{cases}\) Fuori dalle onde d’urto l’equazione è una EDP del secondo ordine in $a_3$. Conviene spesso riscriverla come sistema del primo ordine nelle incognite $\varepsilon=a_3^{\prime}$ e $v=\dot{a_3}$. Occorre aggiungere la compatibilità cinematica $\dot{\varepsilon}=v^{\prime}$. Otteniamo: Fuori dalle onde d’urto: \(\begin{cases} \mathrm{w}_{\mathrm{ex}}^{\prime\prime}(\varepsilon)\, \varepsilon' - \rho_{\mathrm{m}}\, \dot{v} = 0 & \text{(equilibrio delle forze)} \tag{6.7} \\ v' - \dot{\varepsilon} = 0 & \text{(compatibilità cinematica)} \end{cases}\) Attraverso un’onda d’urto: \(\left\{ \begin{array}{ll} \left[\!\left[ \mathrm{w}_{\mathrm{ex}}^{\prime}(\varepsilon) \right]\!\right] + \rho_{\mathrm{m}} \dot{x}_{3,o} \left[\!\left[ v \right]\!\right] = 0 & \text{(equilibrio delle forze)} \\ \left[\!\left[ v \right]\!\right] + \dot{x}_{3,o} \left[\!\left[ \varepsilon \right]\!\right] = 0 & \text{(compatibilità cinematica)} \end{array} \right.\) Studiamo dapprima questo sistema nel caso linearmente elastico.
Osservazione. Per semplicità non indichiamo esplicitamente i salti attraverso le onde di accelerazione. L’equazione del moto vale separatamente sui due lati dell’onda, dove $a_3^{\prime\prime}$ e $\ddot{a_3}$ possono essere discontinui.
6.3.2 Caso di comportamento linearmente elastico
In tutta questa sezione si suppone che il potenziale elastico del materiale sia quadratico: \(w_{\text{ex}}(\varepsilon) = \frac{1}{2} E \varepsilon^2\) dove $E>0$ è il modulo di Young. L’ipotesi, valida per piccole deformazioni, conduce a equazioni lineari con proprietà particolarmente semplici.
Proprietà generali
Sostituendo la relazione costitutiva lineare nell’equazione del moto e ponendo \(c_{0}:= \sqrt{\frac{E}{\rho_{m}}} \quad \text{(velocità delle onde in un mezzo linearmente elastico),}\) si ottiene \(c_{0}^2 a_3'' - \ddot{a}_3 = 0\) Il moto soddisfa l’equazione delle onde con velocità $c_{0}$. Nel caso unidimensionale la soluzione generale è \(a_3(x_3, t) = f(x_3-c_{0} t) + g(x_3+c_{0} t)\) dove $f$ e $g$ sono funzioni arbitrarie di una variabile. Le rette caratteristiche sono \(\mathcal{C}_{\pm} = \{\, (x_3, t): x_3 = \pm c_{0} t + \text{cost} \,\}\) dove la costante individua la singola retta. Le caratteristiche $\mathcal{C}{+}$ e $\mathcal{C}{-}$ descrivono onde che si propagano, rispettivamente, con velocità $+c_{0}$ e $-c_{0}$. Lungo di esse si conservano gli invarianti di Riemann \(\mathcal{R}_{\pm}(x_3, t) = v(x_3, t) \mp c_{0} \varepsilon(x_3, t)\) Mostriamo che $\mathcal{R}{+}$ è costante lungo $\mathcal{C}{+}$ e $\mathcal{R}{-}$ lungo $\mathcal{C}{-}$. Su una caratteristica poniamo \(R(t):= \mathcal{R}_{\pm}( \pm c_{0} t + \text{cost}, t ) = \dot{a}_3( \pm c_{0} t + \text{cost}, t ) \mp c_{0} a_3'( \pm c_{0} t + \text{cost}, t )\) Osservazione. La forma generale della soluzione si ottiene anche con il cambiamento di variabili \(\zeta_{1} = x_3 - c_{0} t,\quad \zeta_{2} = x_3 + c_{0} t\) che conduce alle formule di derivazione \(\frac{\partial}{\partial x_3} = \frac{\partial}{\partial \zeta_{1}} + \frac{\partial}{\partial \zeta_{2}},\quad \frac{\partial}{\partial t} = -c_{0} \frac{\partial}{\partial \zeta_{1}} + c_{0} \frac{\partial}{\partial \zeta_{2}}\) che trasforma l’equazione del moto in $\partial^{2}a_3/(\partial\zeta_{1}\partial\zeta_{2})=0$. Due integrazioni restituiscono la forma di d’Alembert. Derivando $R(t)$ e usando l’equazione delle onde otteniamo \(\dot{R}(t)= \pm c_{0} \dot{a}_3'( \pm c_{0} t + \text{cost}, t ) + \ddot{a}_3( \pm c_{0} t + \text{cost}, t ) - c_{0}^2 a_3''( \pm c_{0} t + \text{cost}, t ) \mp c_{0} \dot{a}_3'( \pm c_{0} t + \text{cost}, t ) = 0,\) e quindi l’invariante resta costante. Le stesse proprietà valgono in presenza di onde d’urto. Le condizioni dinamica e cinematica attraverso l’onda danno \(c_{0}^2 \left[\!\left[ a_3' \right]\!\right] + \dot{x}_{3,o} \left[\!\left[ \dot{a}_3 \right]\!\right] = 0,\quad \left[\!\left[ \dot{a}_3 \right]\!\right] + \dot{x}_{3,o} \left[\!\left[ a_3' \right]\!\right] = 0\) Eliminando i salti otteniamo $\dot{x}{3,o}^{2}=c{0}^{2}$: anche le onde d’urto si propagano con velocità $\pm c_{0}$ e coincidono con rette caratteristiche. Inoltre, la compatibilità cinematica si scrive \(0 = \left[\!\left[ \dot{a}_3 \right]\!\right] \pm c_{0} \left[\!\left[ a_3' \right]\!\right] = \left[\!\left[ v \pm c_{0} \varepsilon \right]\!\right] = \left[\!\left[ \mathcal{R}_{\mp} \right]\!\right]\) Ne segue che l’invariante $\mathcal{R}{+}$, rispettivamente $\mathcal{R}{-}$, resta costante lungo $\mathcal{C}{+}$, rispettivamente $\mathcal{C}{-}$, anche attraversando un’onda d’urto della famiglia opposta. Esercizio 6.2. Mostrare che ogni onda di discontinuità in un mezzo linearmente elastico si propaga con velocità $\pm c_{0}$. Verificare inoltre che il mezzo non è dispersivo: un’onda armonica $a_3(x_3,t)=f(kS-\Omega t)$ soddisfa $\Omega/k=\pm c_{0}$, indipendentemente dalla frequenza. Raccogliamo le proprietà ottenute. Proposizione 6.4 (Propagazione delle onde in una barra linearmente elastica). Il moto di una barra omogenea e linearmente elastica soddisfa l’equazione delle onde con velocità $c_{0}=\sqrt{E/\rho_{\mathrm{m}}}$. Ogni onda si propaga con velocità $\pm c_{0}$; le caratteristiche sono le rette \(\mathcal{C}_{\pm} = \{\, (x_3, t): x_3 = \pm c_{0} t + \text{cost} \,\}\) e lungo ciascuna caratteristica si conserva l’invariante corrispondente: \(\mathcal{R}_{\pm}(x_3, t):= v(x_3, t) \mp c_{0} \varepsilon(x_3, t) = \text{ costante su } \mathcal{C}_{\pm}\)
Dimostrazione. Per la legge lineare $N=EA\varepsilon$, l’equazione del moto e la compatibilità $\dot\varepsilon=v’$ danno il sistema $\dot v=c_0^2\varepsilon’$ e $\dot\varepsilon=v’$. Eliminando alternativamente $v$ o $\varepsilon$ si ottiene l’equazione delle onde. Lungo una curva $x_3=x_{3,o}(t)$ con $\dot{x}_{3,o}=\pm c_0$, la regola della catena applicata a $v\mp c_0\varepsilon$ e il sistema precedente danno derivata nulla. Le caratteristiche sono quindi le rette indicate e gli invarianti restano costanti su di esse. $\square$
Ordini di grandezza delle velocità di propagazione delle onde
La velocità cresce con il modulo di Young e diminuisce con la densità: materiali più rigidi e leggeri trasmettono più rapidamente le perturbazioni. Nei solidi comuni è dell’ordine di alcune migliaia di metri al secondo, molto superiore alla velocità del suono nell’aria. | | | | | | | | — | — | — | — | — | — | | Materiale | Acciaio | Calcestruzzo | Legno | Plexiglas | Gomma | | velocità $(\mathrm{m} / \mathrm{s})$ | 5000 | 4500 | 3000 | 1300 | 50 | Tabella 6.3 — Velocità delle onde in alcuni materiali a temperatura ambiente.
Il problema della barra infinita soggetta a deformazione iniziale
1. Impostazione
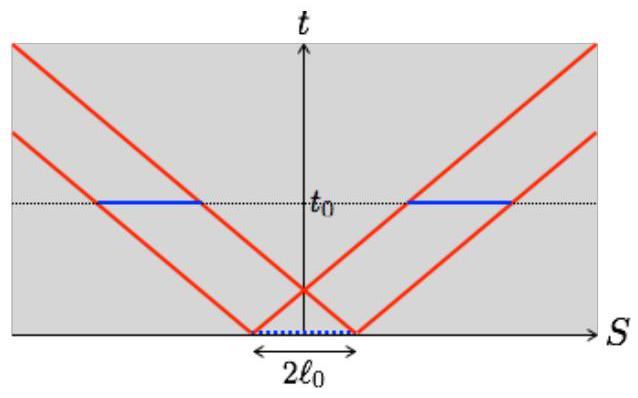
Consideriamo una barra inizialmente ferma, con la parte centrale deformata uniformemente di $\varepsilon_{0}$ e il resto nella configurazione naturale. Finché le onde non raggiungono gli estremi, possiamo trattare la barra come infinita: \(\begin{cases} c_{0}^2 a_3''(x_3, t) - \ddot{a}_3(x_3, t) = 0, & x_3 \in \mathbb{R}, t > 0 \\ a_3'(x_3, 0) = H(\ell_{0} - |x_3|) \varepsilon_{0}, & x_3 \in \mathbb{R} \\ \dot{a}_3(x_3, 0) = 0, & x_3 \in \mathbb{R} \end{cases}\) dove $H$ è la funzione di Heaviside: $H(x)=1$ per $x>0$ e $H(x)=0$ altrimenti.
2. Soluzione
Partendo dalla soluzione generale \(a_3(x_3, t) = f(x_3 - c_{0} t) + g(x_3 + c_{0} t)\) e imponendo le condizioni iniziali otteniamo \(\begin{cases} f'(x_3) + g'(x_3) = H(\ell_{0} - |x_3|) \varepsilon_{0}, & x_3 \in \mathbb{R} \\ f'(x_3) - g'(x_3) = 0, & x_3 \in \mathbb{R} \end{cases}\) Pertanto deformazione e velocità sono $$ \left{ \begin{array}{l} \varepsilon(x_3, t) = \left( H\left(\ell_{0} - |x_3 + c_{0} t|\right)
- H\left(\ell_{0} - |x_3 - c_{0} t|\right)
\right) \frac{\varepsilon_{0}}{2}
v(x_3, t) = \left( H\left(\ell_{0} - |x_3 + c_{0} t|\right) - H\left(\ell_{0} - |x_3 - c_{0} t|\right)
\right) \frac{c_{0} \varepsilon_{0}}{2}
\end{array}
\right.
$$
3. Interpretazione
L’informazione si propaga nei due versi con velocità $c_{0}$. Se $t_{0}>\ell_{0}/c_{0}$, vi sono due tratti di lunghezza $2\ell_{0}$ in moto, con deformazione $\varepsilon_{0}/2$ e velocità $\pm c_{0}\varepsilon_{0}/2$. Le rette $|x_3\pm c_{0}t|=\ell_{0}$ sono onde d’urto. Per $t>0$ non vi è apporto esterno: l’energia iniziale $\mathcal{E}{0}=EA\varepsilon{0}^{2}\ell_{0}$ si conserva e, per simmetria, si divide in parti uguali fra i due tratti.
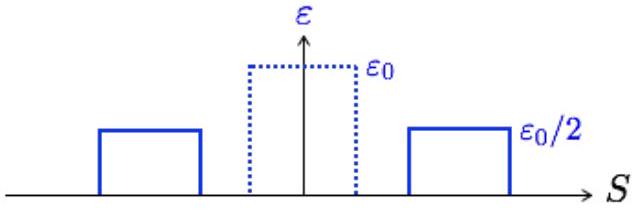 In ciascun tratto l’energia elastica vale $\mathcal{E}{0}/4$ e quella cinetica vale $\mathcal{E}{0}/4$: energia elastica e cinetica risultano equipartite.
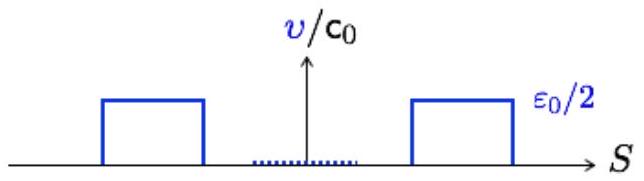 Le figure mostrano la separazione della zona inizialmente deformata in due pacchetti d’onda che si propagano in versi opposti.
Caso di comportamento non lineare
Le proprietà precedenti dipendono dalla linearità della legge costitutiva \(N=\mathrm{w}_{\mathrm{ex}}^{\prime}(\varepsilon) \mathrm{A}\) Con un potenziale non quadratico, la velocità delle onde dipende dallo stato di deformazione. Il sistema coincide formalmente con quello della dinamica unidimensionale di un fluido comprimibile perfetto. Richiamiamo alcune conseguenze.
- Onda di accelerazione. Dalle equazioni (6.7) e dalle condizioni di compatibilità, attraverso un’onda di accelerazione, dove $[![a_3]!]=[![\varepsilon]!]=[![v]!]=0$, segue \(\left(\mathrm{w}_{\mathrm{ex}}^{\prime \prime}(\varepsilon)-\rho_{\mathrm{m}} \dot{x}_{3,o}^{2}\right) \left[\!\left[ \varepsilon^{\prime} \right]\!\right]=0,\) Poiché per definizione $[![\varepsilon^{\prime}]!]\neq0$, una velocità reale e non nulla richiede $\mathrm{w}_{\mathrm{ex}}^{\prime\prime}(\varepsilon)>0$. In tal caso \(\dot{x}_{3,o}= \pm \sqrt{\frac{\mathrm{w}_{\mathrm{ex}}^{\prime \prime}(\varepsilon)}{\rho_{\mathrm{m}}}},\) La velocità dipende dallo stato di deformazione attraversato dall’onda. Se vogliamo ammettere onde di accelerazione in ogni stato, il potenziale elastico deve essere strettamente convesso.
- Onda d’urto. Lo stesso ragionamento applicato a un’onda d’urto, per la quale $[![a_3]!]=0$, dà
\(\left[\!\left[ \mathrm{w}_{\mathrm{ex}}^{\prime}(\varepsilon) \right]\!\right]=\rho_{\mathrm{m}} \dot{x}_{3,o}^{2} \left[\!\left[ \varepsilon \right]\!\right],\)
Poiché $[![\varepsilon]!]\neq0$, una velocità reale e non nulla richiede che il rapporto incrementale fra sforzo e deformazione sia positivo. Quando ciò accade,
\(\dot{x}_{3,o}= \pm \sqrt{\frac{\mathrm{w}_{\mathrm{ex}}^{\prime}\left(\varepsilon^{+}\right)-\mathrm{w}_{\mathrm{ex}}^{\prime}\left(\varepsilon^{+}\right)}{\rho_{\mathrm{m}}\left(\varepsilon^{+}-\varepsilon^{-}\right)}}\)
Per ammettere onde d’urto tra stati arbitrari occorre che $\mathrm{w}{\mathrm{ex}}^{\prime}$ sia strettamente crescente:
\(\varepsilon_{2}>\varepsilon_{1} \quad \Longrightarrow \quad \mathrm{w}_{\mathrm{ex}}^{\prime}\left(\varepsilon_{2}\right)>\mathrm{w}_{\mathrm{ex}}^{\prime}\left(\varepsilon_{1}\right),\)
equivalentemente, che $\mathrm{w}{\mathrm{ex}}$ sia strettamente convesso.
Proposizione 6.5. Affinché le onde di discontinuità possano propagarsi in una barra elastica non lineare per ogni stato di deformazione, il potenziale $\mathrm{w}_{\mathrm{ex}}(\varepsilon)$ deve essere strettamente convesso. In generale, la velocità dell’onda dipende dallo stato di deformazione.
Dimostrazione. Le condizioni di salto ricavate sopra esprimono il quadrato della velocità di un’onda d’urto come rapporto incrementale della legge costitutiva; nel limite di un’onda di accelerazione tale rapporto diventa il modulo tangente. La velocità è reale per ogni coppia di stati soltanto se questi rapporti sono positivi, cioè se la legge sforzo–deformazione è strettamente crescente. Poiché essa è la derivata del potenziale elastico, questa condizione equivale alla stretta convessità del potenziale. La dipendenza del rapporto dagli stati mostra inoltre che la velocità non è in generale costante. $\square$
- Caratteristiche e invarianti di Riemann. Le nozioni restano valide, ma le velocità caratteristiche non sono più costanti. In assenza di forze distribuite il moto è ancora descritto dalla (6.7).
Osservazione. La condizione di convessità va confrontata con la condizione necessaria di stabilità della Proposizione 5.15. Per un’evoluzione $(x_3,t)\mapsto(\varepsilon(x_3,t),v(x_3,t))$ poniamo \(\mathrm{c}(\varepsilon):=\sqrt{\frac{\mathrm{W}_{\mathrm{ex}}{ }^{\prime}(\varepsilon)}{\rho_{\mathrm{m}}}}, \quad \mathrm{r}(\varepsilon):=\int_{0}^{\varepsilon} \mathrm{c}\left(\varepsilon^{*}\right) d \varepsilon^{*}\) Le caratteristiche sono le curve spazio–tempo la cui tangente ha la velocità locale dell’onda di accelerazione: \(\mathcal{C}_{ \pm}=\left\{(x_3, t): x_3=x_{3,o}(t), \quad \dot{x}_{3,o}(t)= \pm \mathrm{c}\left(\varepsilon\left(x_{3,o}(t), t\right)\right)\right\}\) Gli invarianti di Riemann associati sono \(\mathcal{R}_{ \pm}(x_3, t)=v(x_3, t) \mp \mathrm{r}(\varepsilon((x_3, t))\) Nel caso linearmente elastico ritroviamo le espressioni precedenti. Usando $\dot\varepsilon=v^{\prime}$ e $c(\varepsilon)^{2}\varepsilon^{\prime}=\dot v$, verifichiamo che $\mathcal{R}{+}$ e $\mathcal{R}{-}$ sono costanti lungo le rispettive caratteristiche finché non incontrano un’onda d’urto: \(\begin{aligned} \frac{d}{d t} \mathcal{R}_{ \pm}\left(x_{3,o}(t), t\right) & =v^{\prime}\left(x_{3,o}(t), t\right) \dot{x}_{3,o}(t)+\dot{v}\left(x_{3,o}(t), t\right) \mp \mathrm{c}\left(\varepsilon\left(x_{3,o}(t), t\right)\right)\left(\varepsilon^{\prime}\left(x_{3,o}(t), t\right) \dot{x}_{3,o}(t)+\dot{\varepsilon}\left(x_{3,o}(t), t\right)\right) \\ & =\left(v^{\prime}\left(x_{3,o}(t), t\right) \mp \mathrm{c}\left(\varepsilon\left(x_{3,o}(t), t\right)\right) \varepsilon^{\prime}\left(x_{3,o}(t), t\right)\right)\left(\dot{x}_{3,o}(t) \mp \mathrm{c}\left(\varepsilon\left(x_{3,o}(t), t\right)\right)\right)=0 \end{aligned}\) Attraversando un’onda d’urto l’invariante presenta in generale un salto, perché $[![v]!]\neq\pm[![r(\varepsilon)]!]$. Proposizione 6.6. Nel moto di una barra elastica non lineare priva di forze esterne, $\mathcal{R}{\pm}$ è costante lungo la caratteristica $\mathcal{C}{\pm}$ finché questa non incontra un’onda d’urto.
Dimostrazione. Lungo $x_3=x_{3,o}(t)$ deriviamo $\mathcal{R}{\pm}=v\mp r(\varepsilon)$ con la regola della catena. Usando $r’(\varepsilon)=c(\varepsilon)$, le equazioni $\dot\varepsilon=v’$ e $\dot v=c(\varepsilon)^2\varepsilon’$ e la relazione caratteristica $\dot{x}{3,o}=\pm c(\varepsilon)$, la derivata si fattorizza nel prodotto scritto sopra e si annulla. L’argomento vale finché i campi restano continui lungo la caratteristica. $\square$
- Perdita di unicità e criterio di selezione. Nel caso lineare il problema con dati iniziali e agli estremi ammette un’unica soluzione. Nel caso non lineare l’unicità può venir meno. Lo mostra una barra semi-infinita alla quale si impone, all’estremo, la velocità costante $v_{0}$. Consideriamo il potenziale
\(\mathrm{w}_{\mathrm{ex}}(\varepsilon)=\mathrm{E}(\varepsilon-\log (1+\varepsilon)),\)
Esso si annulla in $\varepsilon=0$, è strettamente convesso e soddisfa $\mathrm{w}{\mathrm{ex}}^{\prime}(\varepsilon)=E\varepsilon/(1+\varepsilon)$. Le funzioni caratteristiche sono
\(c(\varepsilon)=\frac{c_{0}}{1+\varepsilon}, \quad r(\varepsilon)=c_{0} \log (1+\varepsilon), \quad c_{0}=\sqrt{\frac{E}{\rho_{\mathrm{m}}}}\)
La velocità $c(\varepsilon)$ decresce strettamente da $+\infty$ a $0$ al crescere di $\varepsilon$ da $-1$ a $+\infty$. Questa monotonia è decisiva.
Consideriamo una trazione imposta, $v{0}<0$, e costruiamo due soluzioni con dati iniziali nulli.
a) Soluzione con un’onda di rarefazione
La soluzione è $(v(x_3, t), \varepsilon(x_3, t))= \begin{cases}\left(v_{0}, \varepsilon_{0}\right) & \text {S} 0 \leq x_3 \leq \mathrm{c}\left(\varepsilon_{0}\right) t \ \left(-\mathrm{c}{0} \log \frac{\mathrm{c}{0} t}{x_3}, \frac{\mathrm{c}{0} t}{x_3}-1\right) & \text {S} \mathrm{c}\left(\varepsilon{0}\right) t \leq x_3 \leq \mathrm{c}{0} t \ (0,0) & \text {S} x_3 \geq \mathrm{c}{0} t\end{cases}$ dove $\varepsilon_{0}=\exp(-v_{0}/c_{0})-1$ e $c(\varepsilon_{0})=c_{0}\exp(v_{0}/c_{0})$. I campi $v$ e $\varepsilon$ sono continui; le loro derivate hanno salti sulle rette $x_3=c(\varepsilon_{0})t$ e $x_3=c_{0}t$. Fra i due stati costanti si trova un’onda di rarefazione centrata, nella quale lo stato dipende dal rapporto $x_3/t$. Le condizioni iniziali, il dato all’estremo, l’equazione del moto e la compatibilità sono soddisfatti.
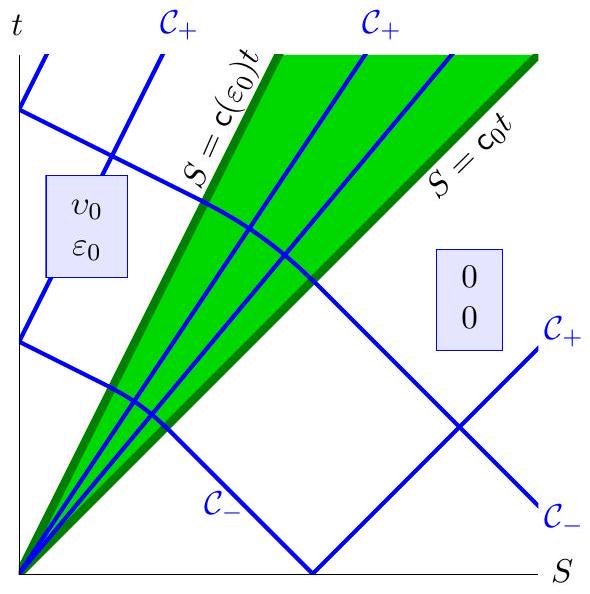 Soluzione con un’onda di rarefazione centrata, in verde, fra due stati costanti.
Le caratteristiche $\mathcal{C}{+}$ sono rette la cui pendenza dipende dallo stato costante. Nel piano normalizzato $(x_3,c{0}t)$, le caratteristiche $\mathcal{C}{-}$ sono archi di cerchio nella zona di rarefazione. L’invariante $\mathcal{R}{-}=v+c_{0}\log(1+\varepsilon)$ si annulla ovunque.
b) Soluzione con un’onda d’urto
La seconda soluzione è
\((v(x_3, t), \varepsilon(x_3, t))= \begin{cases}\left(v_{0}, \varepsilon_{1}\right) & \text {S} 0 \leq x_3<\mathrm{c}_{1} t \\ (0,0) & \text {S} x_3>\mathrm{c}_{1} t\end{cases}\)
dove
\(\varepsilon_{1}=-\frac{v_{0}}{\mathrm{c}_{1}}, \quad \mathrm{c}_{1}=\sqrt{\mathrm{c}_{0}^{2}+\frac{v_{0}^{2}}{4}}+\frac{v_{0}}{2}.\)
Essa consiste in due stati costanti separati da un’onda d’urto di velocità $c_{1}$, compresa fra $c(\varepsilon_{0})$ e $c_{0}$. Le condizioni iniziali e al contorno sono soddisfatte, così come le condizioni di salto.
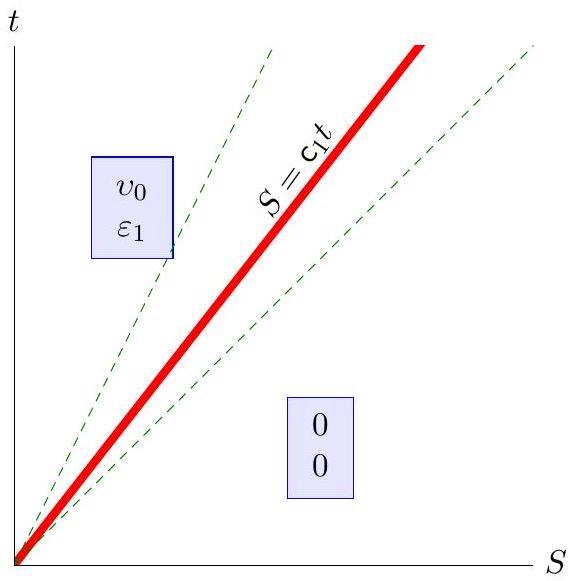 Soluzione con un’onda d’urto che separa due stati costanti.
c) Criterio energetico di selezione
Le due soluzioni soddisfano le equazioni, ma il bilancio energetico consente di selezionarle. La soluzione con onda di rarefazione conserva l’energia. Moltiplichiamo l’equazione del moto per la velocità e integriamo sulla barra: \(0=-\int_{0}^{\infty}\left(\mathrm{w}_{\mathrm{ex}}^{\prime}(\varepsilon(x_3, t))\right)^{\prime} \mathrm{A} v(x_3, t) d x_3+\int_{0}^{\infty} \rho_{\mathrm{m}} \mathrm{~A} \dot{v}(x_3, t) v(x_3, t) d x_3\) Integrando per parti il primo termine, usando $v(x_3,t)=0$ per $x_3\geq c_{0}t$, $(v(0,t),\varepsilon(0,t))=(v_{0},\varepsilon_{0})$ e $v^{\prime}=\dot\varepsilon$, otteniamo \(\begin{aligned} -\mathrm{w}_{\mathrm{ex}}^{\prime}\left(\varepsilon_{0}\right) \mathrm{A} v_{0} & =\int_{0}^{\infty} \mathrm{w}_{\mathrm{ex}}^{\prime}(\varepsilon(x_3, t)) \mathrm{A} \dot{\varepsilon}(x_3, t) d x_3+\int_{0}^{\infty} \rho_{\mathrm{m}} \mathrm{~A} \dot{v}(x_3, t) v(x_3, t) d x_3 \\ & =\frac{d}{d t}\left(\int_{0}^{\infty} \mathrm{w}_{\mathrm{ex}}(\varepsilon(x_3, t)) \mathrm{A} d x_3\right)+\frac{d}{d t}\left(\int_{0}^{\infty} \frac{1}{2} \rho_{\mathrm{m}} \mathrm{~A} v(x_3, t)^{2} d x_3\right) \end{aligned}\) La quantità $-\mathrm{w}{\mathrm{ex}}^{\prime}(\varepsilon{0})Av_{0}$ è la potenza della forza applicata. Il secondo membro è la derivata della somma fra energia elastica ed energia cinetica: $\mathrm{P}=\dot{\mathcal{E}}+\dot{\mathcal{K}}$. Per la soluzione discontinua calcoliamo direttamente lavoro ed energie. La forza all’estremo è costante e vale $-\mathrm{w}{\mathrm{ex}}^{\prime}(\varepsilon{1})A$; soltanto lo stato $(v_{0},\varepsilon_{1})$ contribuisce alle energie: \(\mathrm{W}(t)=-\mathrm{w}_{\mathrm{ex}}^{\prime}\left(\varepsilon_{1}\right) \mathrm{A} v_{0} t, \quad \mathcal{E}(t)=\mathrm{w}_{\mathrm{ex}}\left(\varepsilon_{1}\right) \mathrm{Ac}_{1} t, \quad \mathcal{K}(t)=\frac{1}{2} \rho_{\mathrm{m}} \mathrm{~A} v_{0}^{2} \mathrm{c}_{1} t\) Confrontiamo $\mathcal{E}(t)+\mathcal{K}(t)$ con il lavoro $\mathrm{W}(t)$. Usando le due condizioni di salto otteniamo \(\mathcal{E}(t)+\mathcal{K}(t)-\mathrm{W}(t)=\left(\mathrm{w}_{\mathrm{ex}}\left(\varepsilon_{1}\right)-\frac{1}{2} \mathrm{w}_{\mathrm{ex}}^{\prime}\left(\varepsilon_{1}\right) \varepsilon_{1}\right) \mathrm{Ac}_{1} t\) Poniamo $\varphi(\varepsilon)=2\mathrm{w}{\mathrm{ex}}(\varepsilon)-\mathrm{w}{\mathrm{ex}}^{\prime}(\varepsilon)\varepsilon$. Per $\varepsilon>0$ risulta $\varphi^{\prime\prime}(\varepsilon)=-\mathrm{w}{\mathrm{ex}}^{\prime\prime\prime}(\varepsilon)\varepsilon>0$, mentre $\varphi(0)=\varphi^{\prime}(0)=0$. Dunque $\varphi(\varepsilon{1})>0$: l’onda d’urto creerebbe energia meccanica e questa soluzione va esclusa.
Osservazione. Nella dinamica dei gas la corrispondente disuguaglianza è detta condizione di entropia e deriva dal secondo principio della termodinamica nel modello termomeccanico completo. Se invertiamo il segno del carico e imponiamo una compressione, $v_{0}>0$, l’onda di rarefazione centrata non è più ammissibile, mentre l’onda d’urto diventa dissipativa e selezionabile. La risposta dinamica in trazione e in compressione è quindi asimmetrica, effetto tipico della non linearità.
← 6.2 Il principio fondamentale della dinamica e le equazioni del moto · Indice · 6.4 Dinamica dei fili inestensibili →