3.2 Ipotesi generali e fatti sperimentali
← 3.1 Introduzione · Indice · 3.3 Comportamento elastico →
Orientamento
La sezione sviluppa 3.2.1 il concetto di legge costitutiva e la classificazione dei comportamenti, 3.2.2 restrizioni imposte dal principio di oggettività, 3.2.3 alcuni risultati sperimentali, 3.2.4 classificazione dei comportamenti meccanici.
Contenuti
- 3.2.1 Il concetto di legge costitutiva e la classificazione dei comportamenti
- 3.2.2 Restrizioni imposte dal principio di oggettività
- Formulazione del principio di oggettività
- Esempio illustrativo
- Restrizioni per il comportamento viscoelastico
- Conclusioni
- 3.2.3 Alcuni risultati sperimentali
- Grandezze controllate e grandezze misurate
- Risposte a carico monotono
- Risposte a carichi non monotoni e irreversibilità
- Caricamento fino alla rottura
- Dipendenza dal tasso di deformazione
- Dipendenza dalla temperatura
- Transizioni di fase e materiali a memoria di forma
- 3.2.4 Classificazione dei comportamenti meccanici
3.2.1 Il concetto di legge costitutiva e la classificazione dei comportamenti
Le sole equazioni di equilibrio non determinano la configurazione di un mezzo curvilineo soggetto a carichi assegnati. La risposta dipende dalla forma e dalle dimensioni della sezione, oltre che dal materiale del corpo tridimensionale rappresentato dal modello curvilineo. Queste informazioni entrano nel problema attraverso relazioni tra gli sforzi interni e le grandezze geometriche o cinematiche che descrivono la configurazione. Per individuarne il ruolo, partiamo dall’equazione locale di equilibrio dei momenti: \(\frac{d M_2}{d s}+T_1+m=0\) Da questa relazione ricaviamo lo sforzo tagliante in funzione della densità lineica di coppia e della derivata del momento flettente: \(T_1(s)=-\frac{d M_2}{d s}(s)-m(s)\) Sostituendo tale espressione nella decomposizione della forza interna nella base locale $(\mathbf{t}(s),\mathbf{n}(s))$, otteniamo \(\mathbf{R}(s)=N(s) \mathbf{t}(s)-\frac{d M_2}{d s}(s) \mathbf{n}(s)-m(s) \mathbf{n}(s)\) L’equazione locale dell’equilibrio delle forze diventa allora (omettendo l’argomento $s$ ): \(\mathbf{0}=\frac{d}{d s}\left(N \mathbf{t}-\frac{d M_2}{d s} \mathbf{n}-m \mathbf{n}\right)+\mathbf{q}\) Usando $d\mathbf{t}/ds=\mathrm{C}\mathbf{n}$ e $d\mathbf{n}/ds=-\mathrm{C}\mathbf{t}$, dove $\mathrm{C}$ è la curvatura, e proiettando nella base locale, otteniamo \(\left\{\begin{array}{l} 0=\frac{d N}{d s}+\mathrm{C} \frac{d M_2}{d s}+\mathrm{C} m+q_{t} \\ 0=\mathrm{C} N-\frac{d^{2} M_2}{d s^{2}}-\frac{d m}{d s}+q_{n} \end{array}\right.\) Abbiamo ottenuto due equazioni scalari: la prima è la proiezione tangenziale dell’equilibrio delle forze, la seconda la proiezione normale. Le incognite scalari sono quattro, ossia $N(s)$, $M_2(s)$ e le due componenti della configurazione $\mathbf{x}(s)$. Mancano quindi due relazioni: le chiamiamo leggi costitutive. Le leggi costitutive possono assumere forme diverse, a seconda dei fenomeni descritti. Nei modelli seguenti adottiamo una descrizione lagrangiana: $x_3$ è l’ascissa curvilinea nella configurazione di riferimento e l’indice $t$ indica l’istante. I campi $x_3\mapsto(N_t(x_3),M_{2,t}(x_3),\mathbf{x}_t(x_3))$ rappresentano, rispettivamente, lo sforzo normale, il momento flettente e la posizione.
- Nel modello più generale, $N_t(x_3)$ e $M_{2,t}(x_3)$ dipendono dall’intera storia del moto fino all’istante $t$. La legge costitutiva è quindi un funzionale del tipo \(\left(N_{t}, M_{2,t}\right)=\varphi\left(\left\{\mathbf{x}_{\tau}\right\}_{\tau \leq t}\right).\) Questa legge è non locale nello spazio e nel tempo. Può essere espressa anche implicitamente mediante una relazione tra le storie degli sforzi e della configurazione: \(\boldsymbol{\varphi}\left(\left\{N_{\tau}\right\}_{\tau \leq t},\left\{M_{2,\tau}\right\}_{\tau \leq t},\left\{\mathbf{x}_{\tau}\right\}_{\tau \leq t}\right)=\mathbf{0}.\)
- Per ottenere modelli locali, limitiamo la dipendenza a un intorno arbitrariamente piccolo del punto materiale e dell’istante considerati. La legge dipende allora dai valori di $\mathbf{x}$ e delle sue derivate spaziali e temporali nel punto $(x_3,t)$. I modelli si distinguono per l’ordine massimo delle derivate incluse: \(\left(N_{t}(x_3), M_{2,t}(x_3)\right)=\varphi\left(\mathbf{x}_{t}(x_3), \mathbf{x}_{t}^{\prime}(x_3), \dot{\mathbf{x}}_{t}(x_3), \mathbf{x}_{t}^{\prime \prime}(x_3), \dot{\mathbf{x}}_{t}^{\prime}(x_3), \ddot{\mathbf{x}}_{t}(x_3), \cdots\right).\) Arrestando lo sviluppo al secondo ordine otteniamo la classe dei mezzi viscoelastici con gradiente della deformazione d’estensione, studiata nella sezione successiva.
- La dipendenza dalle velocità, in particolare da $\dot{\mathbf{x}}^{\prime}$, caratterizza il comportamento viscoso. Se tale dipendenza è assente o trascurabile, otteniamo la classe dei comportamenti elastici, nei quali gli sforzi interni dipendono soltanto dalla configurazione attuale e dalle sue derivate spaziali: \(\left(N_{t}(x_3), M_{2,t}(x_3)\right)=\varphi\left(\mathbf{x}_{t}(x_3), \mathbf{x}_{t}^{\prime}(x_3), \mathbf{x}_{t}^{\prime \prime}(x_3), \cdots\right).\) Nel modello elastico considerato nel seguito la dipendenza spaziale si arresta al secondo ordine. L’ipotesi essenziale è che gli sforzi interni non dipendano dalla storia della deformazione, ma soltanto dalla configurazione attuale; il comportamento è quindi reversibile.
- Anche i vincoli interni fanno parte della legge costitutiva. La perfetta rigidità vieta ogni deformazione e impone \(\text {Perfetta rigidità:} \quad \varepsilon_{t}(x_3)=0, \quad \kappa_{2,t}(x_3)=0, \quad \forall t, \quad \forall x_3.\) In questo caso gli sforzi interni non sono determinati dalla legge costitutiva, ma dalle equazioni di equilibrio o, nei problemi dinamici, dalle equazioni del moto. Il vincolo può riguardare soltanto una delle due deformazioni. Un mezzo inestensibile soddisfa \(\text {Inestensibilità:} \quad \varepsilon_{t}(x_3)=0 \quad \forall t, \quad \forall x_3\) e lo sforzo normale è determinato dalle sole equazioni di equilibrio. Un mezzo inflessibile soddisfa \(\text {Inflessibilità:} \quad \kappa_{2,t}(x_3)=0 \quad \forall t, \quad \forall x_3\) e il momento flettente è determinato dalle sole equazioni di equilibrio. All’estremo opposto, un mezzo perfettamente flessibile non trasmette momento flettente ed è descritto dalla relazione \(\text {Perfetta flessibilità:} \quad M_{2,t}(x_3)=0 \quad \forall t, \quad \forall x_3.\) La perfetta rigidità, l’inestensibilità, l’inflessibilità e la perfetta flessibilità sono modelli limite. Nessun mezzo reale le soddisfa esattamente, ma esse conducono spesso a problemi di equilibrio più semplici.
3.2.2 Restrizioni imposte dal principio di oggettività
Nella sezione precedente abbiamo ammesso che le leggi dipendano dalla storia della configurazione ${\mathbf{x}{\tau}}{\tau\leq t}$, senza imporre che dipendano soltanto dalla storia delle deformazioni ${\varepsilon_{\tau}}{\tau\leq t}$ e ${\kappa{2,\tau}}_{\tau\leq t}$. Mostriamo ora che questa restrizione discende dal principio di oggettività.
Formulazione del principio di oggettività
Identifichiamo una legge costitutiva mediante esperimenti che collegano le grandezze cinematiche agli sforzi interni. Poiché gli esperimenti sono descritti in un riferimento spazio-temporale, dobbiamo richiedere che la legge ottenuta non dipenda dal riferimento scelto. Rendiamo precisa questa richiesta. Sia $G$ la rappresentazione, nel riferimento $\mathcal{R}$, di una grandezza fisica quale una forza o un momento, e sia $g$ l’insieme delle grandezze che descrivono la deformazione. Gli esperimenti nel riferimento $\mathcal{R}$ forniscono la legge
Nota. 1. Questo principio è chiamato anche principio di indifferenza materiale. i valori che caratterizzano i cambiamenti nell’ambiente che sono rappresentati da g sono imposti, si stabilisce che G è collegato a g dalla legge costitutiva \(\mathrm{G}=\varphi(\mathrm{g})\) Se, cambiando riferimento da $\mathcal{R}$ a $\mathcal{R}^{}$, le grandezze $g$ e $G$ si trasformano in $g^{}$ e $G^{}$, il principio di oggettività richiede che la funzione $\varphi$ rimanga la stessa: \(\mathrm{G}^{*}=\varphi\left(\mathrm{g}^{*}\right)\) per ogni cambiamento di riferimento e per ogni processo di deformazione $g$. In forma simbolica, \((\varphi(\mathrm{g}))^{*}=\varphi\left(\mathrm{g}^{*}\right), \quad \forall \mathcal{R}^{*}, \quad \forall \mathrm{g} \quad \text {(principio di oggettività)}\) dove l’operatore ($\cdot$) rappresenta la regola di trasformazione delle dimensioni interessate nel cambiamento di riferimento. Il principio impone restrizioni alla funzione costitutiva $\varphi$, senza limitare i processi ammissibili. Per applicarlo occorre conoscere le regole di trasformazione delle grandezze coinvolte. Ne illustriamo dapprima il ruolo in un caso semplice.
Esempio illustrativo
Proposizione 3.1. Se lo sforzo normale $N$ dipende a priori soltanto da $\mathbf{x}^{\prime}$, il principio di oggettività implica che esso dipenda in realtà soltanto dalla deformazione d’estensione $\varepsilon$: \(N=\mathrm{N}(\varepsilon).\)
Dimostrazione. Supponiamo che una grandezza scalare oggettiva, per esempio lo sforzo normale, dipenda nel punto materiale $x_3$ e all’istante $t$ soltanto dalla derivata della posizione rispetto a $x_3$: \(N(x_3, t)=\varphi\left(\mathbf{x}^{\prime}(x_3, t)\right)\) dove l’apice indica la derivata rispetto a $x_3$. Poiché lo sforzo normale è scalare e la posizione è un vettore oggettivo, sotto un cambiamento di riferimento si ha \((N(x_3, t))^{*}=N(x_3, t), \quad\left(\mathbf{x}^{\prime}(x_3, t)\right)^{*}=\mathbf{Q}(t) \mathbf{x}^{\prime}(x_3, t).\) Possiamo scegliere esperimenti per i quali $\mathbf{x}^{\prime}(x_3,t)$ assume un qualunque valore non nullo $\mathbf{c}$ e cambiamenti di riferimento per i quali $\mathbf{Q}(t)$ è una qualunque rotazione attorno a $\mathbf{e}{3}$. Il principio di oggettività richiede dunque \(\varphi(\mathbf{c})=\varphi(\mathbf{Q}\mathbf{c}), \quad \forall \mathbf{c} \in \mathbb{R}^{2} \backslash\{\mathbf{0}\}, \quad \forall \mathbf{Q}=\left(\begin{array}{cc} \cos \alpha_2 & -\sin \alpha_2 \tag{3.1}\\ \sin \alpha_2 & \cos \alpha_2 \end{array}\right), \quad \alpha_2 \in[0,2 \pi).\) Escludiamo $\mathbf{c}=\mathbf{0}$ per la condizione di non degenerazione e scriviamo $\mathbf{c}=r\mathbf{t}$, con $r>0$ e $|\mathbf{t}|=1$. Fissato $r$, per ogni coppia di versori $\mathbf{t}{1}$ e $\mathbf{t}{2}$ esiste una rotazione $\mathbf{Q}$ tale che $\mathbf{t}{2}=\mathbf{Q}\mathbf{t}{1}$. Dalla (3.1) segue $\varphi(r\mathbf{t}{1})=\varphi(r\mathbf{t}_{2})$. La funzione $\varphi$ dipende quindi soltanto da $r=|\mathbf{c}|$. Viceversa, ogni funzione della norma soddisfa la (3.1), poiché $|\mathbf{Q}\mathbf{c}|=|\mathbf{c}|$. Poiché $|\mathbf{x}^{\prime}|=1+\varepsilon$, la legge può dipendere dalla deformazione d’estensione, ma non dal versore tangente $\mathbf{t}=\mathbf{x}^{\prime}/|\mathbf{x}^{\prime}|$.
Restrizioni per il comportamento viscoelastico
Applichiamo ora il principio di oggettività alla classe di leggi che dipendono dalla posizione e dalle sue derivate fino al secondo ordine.
Definizione 3.1 (Mezzo viscoelastico con gradiente della deformazione d’estensione). Un mezzo curvilineo appartiene a questa classe se, in ogni punto materiale $x_3$ e a ogni istante $t$, lo sforzo normale $N(x_3,t)$ e il momento flettente $M_2(x_3,t)$ dipendono a priori da $\mathbf{x}(x_3,t)$, dalle derivate prime $\mathbf{x}^{\prime}(x_3,t)$ e $\dot{\mathbf{x}}(x_3,t)$, e dalle derivate seconde $\mathbf{x}^{\prime\prime}(x_3,t)$, $\dot{\mathbf{x}}^{\prime}(x_3,t)$ e $\ddot{\mathbf{x}}(x_3,t)$. Proposizione 3.2 (Restrizioni imposte dal principio di oggettività). Per un mezzo viscoelastico con gradiente della deformazione d’estensione, il principio di oggettività è soddisfatto se e solo se lo sforzo normale e il momento flettente dipendono soltanto da $\varepsilon$, $\varepsilon^{\prime}$, $\dot{\varepsilon}$ e $\kappa_2$: \(N=\mathrm{N}\left(\varepsilon, \varepsilon^{\prime}, \dot{\varepsilon}, \kappa_2\right), \quad M_2=\mathrm{M}\left(\varepsilon, \varepsilon^{\prime}, \dot{\varepsilon}, \kappa_2\right).\) Essi non possono dipendere dalla posizione, dalla velocità o dall’accelerazione del punto materiale, né dall’orientazione o dalla velocità angolare della tangente.
Dimostrazione. La dipendenza dalle velocità descrive i fenomeni viscosi; le derivate seconde sono necessarie perché la deformazione di flessione coinvolge $\mathbf{x}^{\prime\prime}$. Fissati un punto materiale $x_{3,0}$ e un istante $t_0$, possiamo scegliere indipendentemente i valori di $\mathbf{x}$ e delle derivate che compaiono nella legge. Indichiamo tali valori con i vettori $\mathbf{x}0$, $\mathbf{t}_0\neq\mathbf{0}$, $\mathbf{v}_0$, $\boldsymbol{\tau}_0$, $\mathbf{d}_0$ e $\boldsymbol{\gamma}_0$: \(\mathbf{x}\left(x_{3,0}, t_{0}\right)=\mathbf{x}_{0}, \mathbf{x}^{\prime}\left(x_{3,0}, t_{0}\right)=\mathbf{t}_{0}, \dot{\mathbf{x}}\left(x_{3,0}, t_{0}\right)=\mathbf{v}_{0}, \mathbf{x}^{\prime \prime}\left(x_{3,0}, t_{0}\right)=\boldsymbol{\tau}_{0}, \dot{\mathbf{x}}^{\prime}\left(x_{3,0}, t_{0}\right)=\mathbf{d}_{0}, \ddot{\mathbf{x}}\left(x_{3,0}, t_{0}\right)=\gamma_{0}.\) Nel riferimento $\mathcal{R}^{*}$, lo stesso moto è rappresentato da $\mathbf{x}^{*}(x_3,t^{*})=\mathbf{c}(t)+\mathbf{Q}(t)\mathbf{x}(x_3,t)$ e le derivate si trasformano secondo \(\left\{\begin{array}{lll} \mathbf{x}^{*}\left(x_{3,0}, t_{0}^{*}\right)=\mathbf{c}+\mathbf{Q} \mathbf{x}_{0}, & \mathbf{x}^{* \prime}\left(x_{3,0}, t_{0}^{*}\right)=\mathbf{Q} \mathbf{t}_{0}, & \dot{\mathbf{x}}^{*}\left(x_{3,0}, t_{0}^{*}\right)=\dot{\mathbf{c}}+\dot{\mathbf{Q}} \mathbf{x}_{0}+\mathbf{Q} \mathbf{v}_{0} \\ \mathbf{x}^{* \prime \prime}\left(x_{3,0}, t_{0}\right)=\mathbf{Q} \boldsymbol{\tau}_{0}, & \dot{\mathbf{x}}^{* \prime}\left(x_{3,0}, t_{0}\right)=\dot{\mathbf{Q}} \mathbf{t}_{0}+\mathbf{Q} \mathbf{d}_{0}, & \ddot{\mathbf{x}}^{*}\left(x_{3,0}, t_{0}\right)=\ddot{\mathbf{c}}+\ddot{\mathbf{Q}} \mathbf{x}_{0}+2 \dot{\mathbf{Q}} \mathbf{v}_{0}+\mathbf{Q} \boldsymbol{\gamma}_{0}, \end{array}\right.\) dove $\mathbf{c}$, $\dot{\mathbf{c}}$, $\ddot{\mathbf{c}}$, $\mathbf{Q}$, $\dot{\mathbf{Q}}$ e $\ddot{\mathbf{Q}}$ sono valutati in $t_0$. Possiamo scegliere arbitrariamente traslazione, velocità e accelerazione del riferimento e la rotazione $\mathbf{Q}$. Le matrici $\mathbf{W}=\dot{\mathbf{Q}}\mathbf{Q}^{T}$ e $\dot{\mathbf{W}}=\mathbf{W}^{2}+\ddot{\mathbf{Q}}\mathbf{Q}^{T}$ sono antisimmetriche. Per cambiamenti di riferimento che lasciano invariato il piano $(\mathbf{e}{1},\mathbf{e}{2})$, identifichiamo $\mathbf{W}$ e $\dot{\mathbf{W}}$ con gli scalari $\Omega$ e $\dot{\Omega}$ mediante \(\mathbf{W} \mathbf{u}=\Omega \mathbf{e}_{3} \wedge \mathbf{u}, \quad \dot{\mathbf{W}} \mathbf{u}=\dot{\Omega} \mathbf{e}_{3} \wedge \mathbf{u} \quad \forall \mathbf{u}\) Ne segue \(\dot{\mathbf{Q}} \mathbf{u}=\Omega \mathbf{e}_{3} \wedge(\mathbf{Q} \mathbf{u}), \quad \ddot{\mathbf{Q}} \mathbf{u}=\dot{\Omega} \mathbf{e}_{3} \wedge(\mathbf{Q} \mathbf{u})-\Omega^{2} \mathbf{Q} \mathbf{u} \quad \forall \mathbf{u}.\) Se $\varphi$ rappresenta una legge per una grandezza scalare oggettiva, per esempio lo sforzo normale o il momento flettente, il principio di oggettività impone $\varphi\left(\mathbf{x}{0}, \mathbf{t}{0}, \mathbf{v}{0}, \boldsymbol{\tau}{0}, \mathbf{d}{0}, \boldsymbol{\gamma}{0}\right)=\varphi\left(\mathbf{c}+\mathbf{Q} \mathbf{x}{0}, \mathbf{Q} \mathbf{t}{0}, \dot{\mathbf{c}}+\dot{\mathbf{Q}} \mathbf{x}{0}+\mathbf{Q} \mathbf{v}{0}, \mathbf{Q} \boldsymbol{\tau}{0}, \dot{\mathbf{Q}} \mathbf{t}{0}+\mathbf{Q} \mathbf{d}{0}, \ddot{\mathbf{c}}+\ddot{\mathbf{Q}} \mathbf{x}{0}+2 \dot{\mathbf{Q}} \mathbf{v}{0}+\mathbf{Q} \boldsymbol{\gamma}{0}\right)$ per tutti i vettori ammessi, per ogni rotazione $\mathbf{Q}$ attorno a $\mathbf{e}{3}$ e per ogni $\Omega$ e $\dot{\Omega}$. Scegliendo $\mathbf{Q}=\mathbf{I}$, $\Omega=\dot{\Omega}=0$, $\mathbf{c}=-\mathbf{x}_0$, $\dot{\mathbf{c}}=-\mathbf{v}_0$ e $\ddot{\mathbf{c}}=-\boldsymbol{\gamma}_0$, otteniamo \(\varphi\left(\mathbf{x}_{0}, \mathbf{t}_{0}, \mathbf{v}_{0}, \boldsymbol{\tau}_{0}, \mathbf{d}_{0}, \boldsymbol{\gamma}_{0}\right)=\varphi\left(\mathbf{0}, \mathbf{t}_{0}, \mathbf{0}, \boldsymbol{\tau}_{0}, \mathbf{d}_{0}, \mathbf{0}\right)\) La legge non può dunque dipendere esplicitamente dalla posizione, dalla velocità o dall’accelerazione del punto materiale. Rimane una funzione di $(\mathbf{t}_0,\boldsymbol{\tau}_0,\mathbf{d}_0)$ soggetta alla condizione \(\varphi\left(\mathbf{t}_{0}, \boldsymbol{\tau}_{0}, \mathbf{d}_{0}\right)=\varphi\left(\mathbf{Q} \mathbf{t}_{0}, \mathbf{Q} \boldsymbol{\tau}_{0}, \Omega \mathbf{e}_{3} \wedge\left(\mathbf{Q} \mathbf{t}_{0}\right)+\mathbf{Q} \mathbf{d}_{0}\right)\) per ogni $\mathbf{t}_0\neq\mathbf{0}$, $\boldsymbol{\tau}_0$, $\mathbf{d}_0$, rotazione $\mathbf{Q}$ e scalare $\Omega$. Scriviamo $\mathbf{t}_0=r\mathbf{t}$, con $r=|\mathbf{t}_0|>0$ e $|\mathbf{t}|=1$, e decomponiamo $\boldsymbol{\tau}_0$ e $\mathbf{d}_0$ nella base $(\mathbf{t},\mathbf{n})$, dove $\mathbf{n}=\mathbf{e}_3\wedge\mathbf{t}$: \(\boldsymbol{\tau}_{0}=\left(\boldsymbol{\tau}_{0} \cdot \mathbf{t}\right) \mathbf{t}+\left(\boldsymbol{\tau}_{0} \cdot \mathbf{n}\right) \mathbf{n}, \quad \mathbf{d}_{0}=\left(\mathbf{d}_{0} \cdot \mathbf{t}\right) \mathbf{t}+\left(\mathbf{d}_{0} \cdot \mathbf{n}\right) \mathbf{n}\) Scegliendo $\Omega=-\mathbf{d}_0\cdot\mathbf{n}/|\mathbf{t}_0|$ e la rotazione $\mathbf{Q}$ tale che $\mathbf{Q}\mathbf{t}=\mathbf{e}_1$, otteniamo \(\mathbf{Q n}=\mathbf{e}_{2}, \quad \Omega \mathbf{e}_{3} \wedge\left(\mathbf{Q} \mathbf{t}_{0}\right)+\mathbf{Q} \mathbf{d}_{0}=\Omega\left\|\mathbf{t}_{0}\right\| \mathbf{e}_{3} \wedge \mathbf{e}_{1}+\mathbf{d}_{0} \cdot \mathbf{t} \mathbf{e}_{1}+\mathbf{d}_{0} \cdot \mathbf{n} \mathbf{e}_{2}=\mathbf{d}_{0} \cdot \mathbf{t} \mathbf{e}_{1}.\) Il principio di oggettività dà \(\varphi\left(\mathbf{t}_{0}, \boldsymbol{\tau}_{0}, \mathbf{d}_{0}\right)=\varphi\left(\left\|\mathbf{t}_{0}\right\| \mathbf{e}_{1}, \boldsymbol{\tau}_{0} \cdot \mathbf{t} \mathbf{e}_{1}+\boldsymbol{\tau}_{0} \cdot \mathbf{n} \mathbf{e}_{2}, \mathbf{d}_{0} \cdot \mathbf{t} \mathbf{e}_{1}\right)\) La funzione $\varphi$ dipende dunque soltanto da $|\mathbf{t}_0|$, $\boldsymbol{\tau}_0\cdot\mathbf{t}$, $\boldsymbol{\tau}_0\cdot\mathbf{n}$ e $\mathbf{d}_0\cdot\mathbf{t}$. In termini delle grandezze fisiche, \(\mathbf{t}_{0}=\mathbf{x}^{\prime}=(1+\varepsilon) \mathbf{t}, \quad \boldsymbol{\tau}_{0}=\mathbf{x}^{\prime \prime}=\varepsilon^{\prime} \mathbf{t}+(1+\varepsilon)^{2} C\mathbf{n}, \quad \mathbf{d}_{0}=\dot{\mathbf{x}}^{\prime}=\dot{\varepsilon} \mathbf{t}+(1+\varepsilon) \dot{\alpha_2} \mathbf{n}\) dove $\mathbf{t}$ e $\mathbf{n}$ sono i versori tangente e normale, $\varepsilon$ è la deformazione d’estensione, $\varepsilon^{\prime}$ la sua derivata, $\mathrm{C}$ la curvatura e $\dot{\varepsilon}$ la velocità di deformazione. Poiché $|\mathbf{t}_0|=1+\varepsilon$, $\boldsymbol{\tau}_0\cdot\mathbf{t}=\varepsilon^{\prime}$, $\boldsymbol{\tau}_0\cdot\mathbf{n}=(1+\varepsilon)^2\mathrm{C}$ e $\mathbf{d}_0\cdot\mathbf{t}=\dot{\varepsilon}$, la legge dipende soltanto da $\varepsilon$, $\varepsilon^{\prime}$, $\dot{\varepsilon}$ e $\kappa_2$.
Viceversa, le grandezze $\varepsilon$, $\varepsilon^{\prime}$, $\dot{\varepsilon}$ e $\kappa_2$ restano invariate nei cambiamenti di riferimento considerati. Ogni legge che dipende soltanto da esse soddisfa quindi il principio di oggettività.
Conclusioni
Il principio di oggettività seleziona dunque le deformazioni d’estensione e di flessione, insieme alle loro derivate ammesse dal modello, come variabili cinematiche della legge costitutiva.
3.2.3 Alcuni risultati sperimentali
Prima di proseguire la costruzione teorica, esaminiamo alcuni risultati di prove uniassiali di trazione e compressione su metalli, polimeri e ceramiche.
Grandezze controllate e grandezze misurate
Per identificare il comportamento macroscopico di un materiale eseguiamo prove uniassiali su un provino, applicando trazione o compressione lungo una direzione. In genere controlliamo lo spostamento, cioè imponiamo la lunghezza del provino, così da osservare la risposta anche quando la forza raggiunge un massimo. Se la risposta nella parte cilindrica è omogenea, la variazione relativa di lunghezza coincide con la deformazione d’estensione:
\(\varepsilon=\frac{\ell-\ell_{R}}{\ell_{R}} \quad \text {(deformazione dell'estensione)}\)
Questa deformazione di estensione è quindi data come funzione di tempo, o $t \mapsto \varepsilon_{t}$, e in ogni momento si misura il normale sforzo necessario, sia $N_{t}$. La legge costitutiva è ottenuta a priori sotto forma di
funzionale $N_{t}$ sulla base della storia fino ad ora $t$ deformazione dell’estensione
\(N_{t}=\mathrm{N}\left(\left\{\varepsilon_{\tau}\right\}_{\tau \leq t}\right).\)
Vedremo che a causa dell’irreversibilità la risposta è in generale dipendente dall’intera storia.
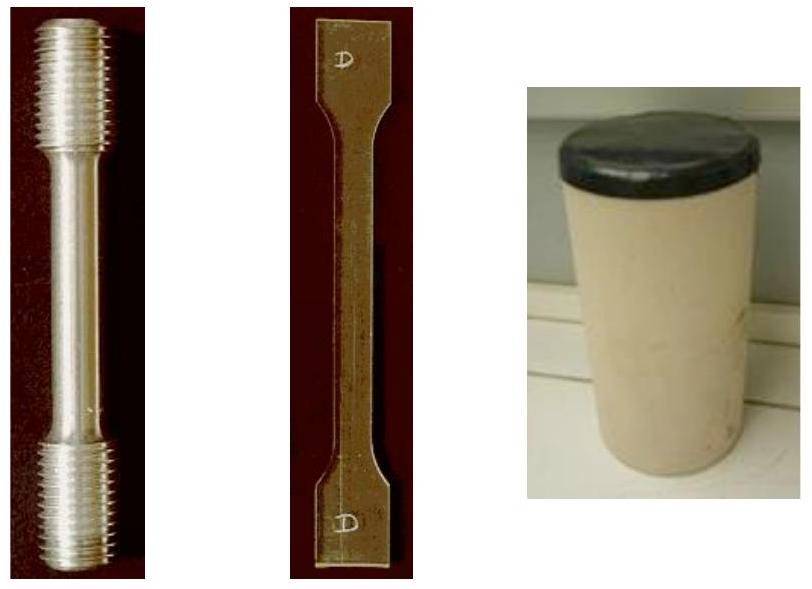 Figura 3.1 - Provini per prove uniassiali: provino cilindrico e provino piano per trazione; provino cilindrico per compressione.
Esaminiamo ora la dipendenza da $N_{t}$ Una prova di trazione è considerazioniato su un insième di $n$ Gli stessi pezzi di prova sono paralleli e soggetti alla stesa storia della variazione di lunghezza, lo stesso sforzo sarà trovato normale in ogni pezzo di prova che sarà quindi uguale al normale sforzo totale diviso dal pezzo di prova. $n$ Ciò suggerisce che la dimensione che caraterizza il comportamento del materiale non è lo sforzo normale stesso, ma lo sforzo normale per superficie unitia, che ci porta ad introdurre lo sforzo normale alla sezione, rapporto dello sforzo normale $N$ per area A della sezione trasversale nella sua configurazione di riferimento naturale ${ }^{3}$:
\(\sigma:=\frac{N}{\mathrm{~A}} \quad \text {(sforzo normale)} \tag{3.2}\)
Lo sforzo normale ha quindi la dimensione di una forza per superficie unitaria, cioè una pressione, che è più spesso espressa in MPa.
Con l’argomento precedente ${ }^{4}$ E’ il rapporto tra $\sigma$ e la storia delle deformazioni di estensione che è quindi caratteristica del materiale costituente del pezzo di prova.
Nota. 1. Dividendo la forza per l’area della sezione deformata si ottiene lo sforzo di Cauchy; la grandezza definita nella (3.2), riferita alla sezione iniziale, è invece lo sforzo di Piola-Kirchhoff.
- Si noti, tuttavia, che l’argomento è valido solo per le grandi sezioni di campionamento, perché se testiamo le fibre (ad esempio fibre di vetro o fibre di carbonio) con diametri micrometrici di sezione trasversale (o anche meno), allora gli effetti di tensione superficiale giocano un ruolo. La giusta dimensione è lo sforzo normale, non il vincolo, e la legge costituente dipende in modo non banale dalla sezione. la legge che costituisce il materiale: \(\sigma_{t}=\varphi\left(\left\{\varepsilon_{\tau}\right\}_{\tau \leq t}\right) \quad \text{(legge costitutiva uniassiale del materiale)} \tag{3.3}\) il pezzo di prova è immediatamente dedotto. Queste relazioni richiedono che la prova sia uniassiale e che la deformazione sia omogenea nella zona di misura. Nella pratica tali condizioni sono soltanto approssimate, a causa della geometria del provino e dei vincoli alle estremità. La progettazione della prova deve separare la risposta intrinseca del materiale dagli effetti della geometria e del carico.
Risposte a carico monotono
Consideriamo ora le risposte a carico monotono, distinguendo la trazione, $\sigma>0$, dalla compressione, $\sigma<0$. La risposta è descritta da una funzione \(\sigma=\varphi_{1}(\varepsilon)\) La pendenza della curva misura la rigidezza del materiale. Distinguiamo il modulo di Young iniziale, tangente e secante: \(\left\{\begin{array}{lll} \text {Modulo di Young iniziale} &: & \mathrm{E}_{0}=\varphi_{1}^{\prime}(0) \tag{3.4}\\ \text {Modulo di Young tangente} &: & \mathrm{E}(\varepsilon)=\varphi_{1}^{\prime}(\varepsilon) \\ \text {Modulo di Young secante} &: & \tilde{\mathrm{E}}(\varepsilon)=\varphi_{1}(\varepsilon) / \varepsilon \end{array}\right.\) dove l’apice indica la derivata rispetto a $\varepsilon$. La forma di $\varepsilon\mapsto\varphi_1(\varepsilon)$ dipende dal materiale e dalla temperatura. Le Figure 3.2 e 3.3 mostrano risposte tipiche; i valori seguenti indicano soltanto gli ordini di grandezza.
- Per un acciaio dolce a temperatura ambiente, la risposta è quasi lineare fino a sforzi dell’ordine di $200$–$250\,\mathrm{MPa}$, con modulo di Young iniziale prossimo a $200\,\mathrm{GPa}$. Segue uno snervamento con sforzo quasi costante; a deformazioni maggiori lo sforzo cresce di nuovo per incrudimento, raggiunge un massimo e poi diminuisce.
- Per un elastomero, la curva sforzo-deformazione è fortemente non lineare, dapprima concava e poi convessa. Il modulo tangente è molto minore di quello dell’acciaio.
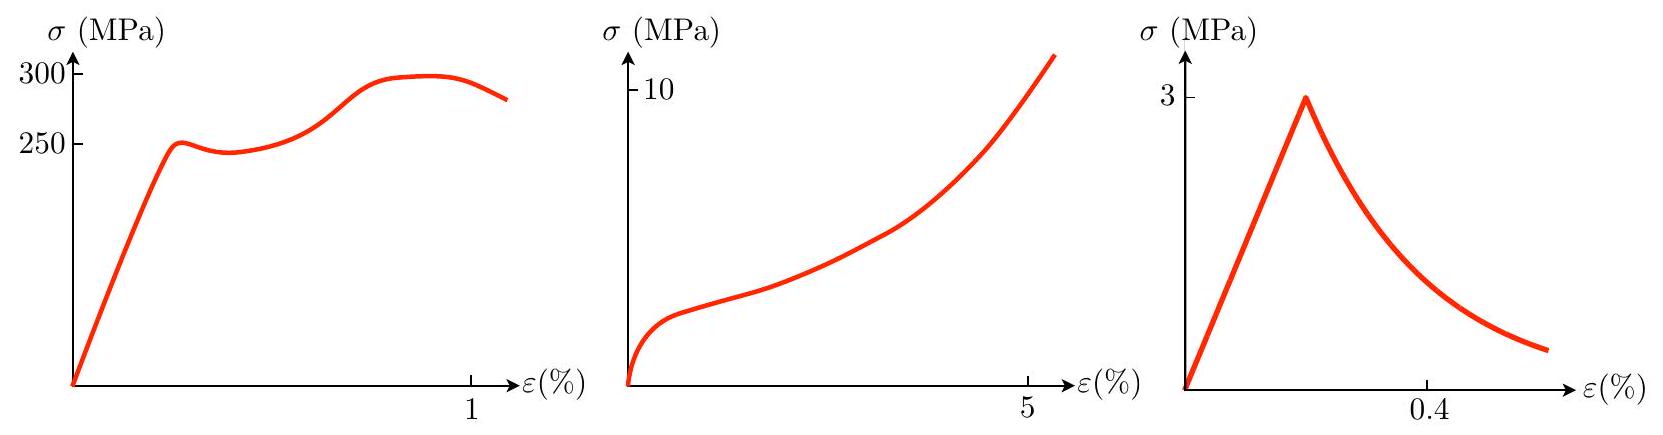 Figura 3.2 - Risposte schematiche in una prova monotona di trazione uniassiale: acciaio (sinistra), elastomero (centro), calcestruzzo (destra).
- Per un provino di calcestruzzo in trazione, la risposta è quasi lineare fino a deformazioni dell’ordine di $10^{-3}$ e a sforzi di pochi MPa; segue una rapida diminuzione dello sforzo, detta softening.
- In compressione il calcestruzzo presenta una risposta diversa: il tratto crescente è più esteso e lo sforzo massimo è circa sette-otto volte la resistenza a trazione. Alla fase di incrudimento segue un softening più graduale di quello osservato in trazione.
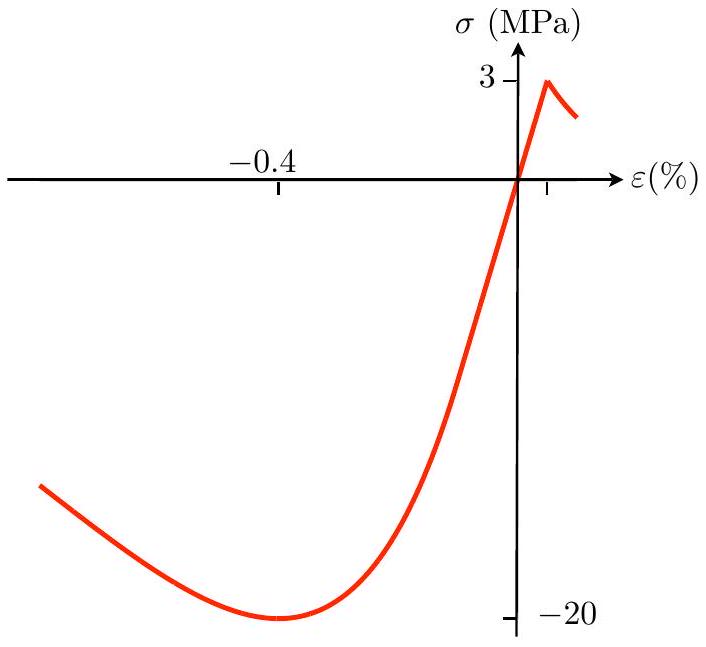 Figura 3.3 - Asimmetria del comportamento del calcestruzzo in trazione e compressione.
Risposte a carichi non monotoni e irreversibilità
Le non linearità osservate durante un carico monotono possono accompagnarsi a irreversibilità, ma i due concetti sono distinti. Per evidenziare l’irreversibilità imponiamo un carico non monotono: raggiunto lo stato $(\varepsilon_{1},\sigma_{1})$, scarichiamo il provino fino a sforzo nullo e poi lo ricarichiamo fino a una deformazione $\varepsilon_{2}$ maggiore, in valore assoluto, di $\varepsilon_{1}$. Si osservano tipicamente le risposte illustrate nella Figura 3.4:
- Per un acciaio dolce, lo scarico è quasi lineare e ha pendenza prossima a quella elastica iniziale. A sforzo nullo rimane una deformazione residua, caratteristica della plasticità. Il ricarico segue inizialmente la stessa retta fino a raggiungere il precedente livello massimo, poi riprende la curva di carico monotono.
- Per un elastomero, anche lo scarico è non lineare. Non si osserva una deformazione residua apprezzabile, ma il percorso di scarico e ricarico forma un ciclo d’isteresi, associato all’effetto Mullins. Superato il precedente livello massimo di deformazione, la risposta torna sulla curva di primo carico.
- Per il calcestruzzo compresso, lo scarico è approssimativamente lineare, con pendenza inferiore a quella elastica iniziale: la perdita di rigidezza indica danneggiamento. Rimane inoltre una deformazione residua. Il ricarico è quasi reversibile fino al precedente massimo, oltre il quale riprende la curva monotona.
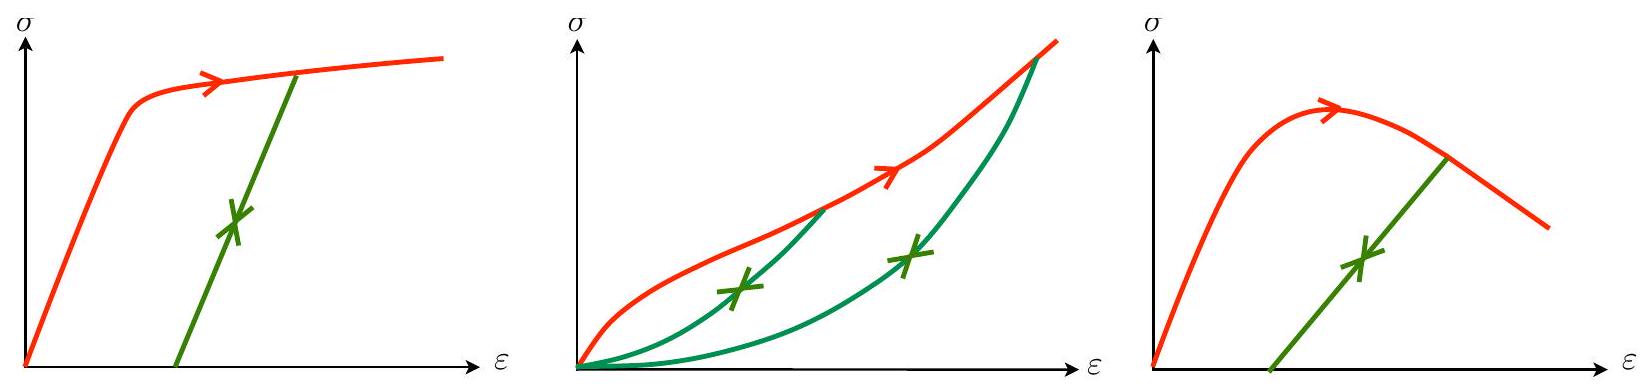 Figura 3.4 - Risposte schematiche durante un ciclo di scarico e ricarico: acciaio dolce (sinistra), elastomero (centro), calcestruzzo compresso (destra).
La reversibilità dello scarico e del ricarico è soltanto approssimata. Sottoponendo il materiale a molti cicli si osserva un’evoluzione progressiva della risposta, che può stabilizzarsi in funzione del materiale e della storia di carico.
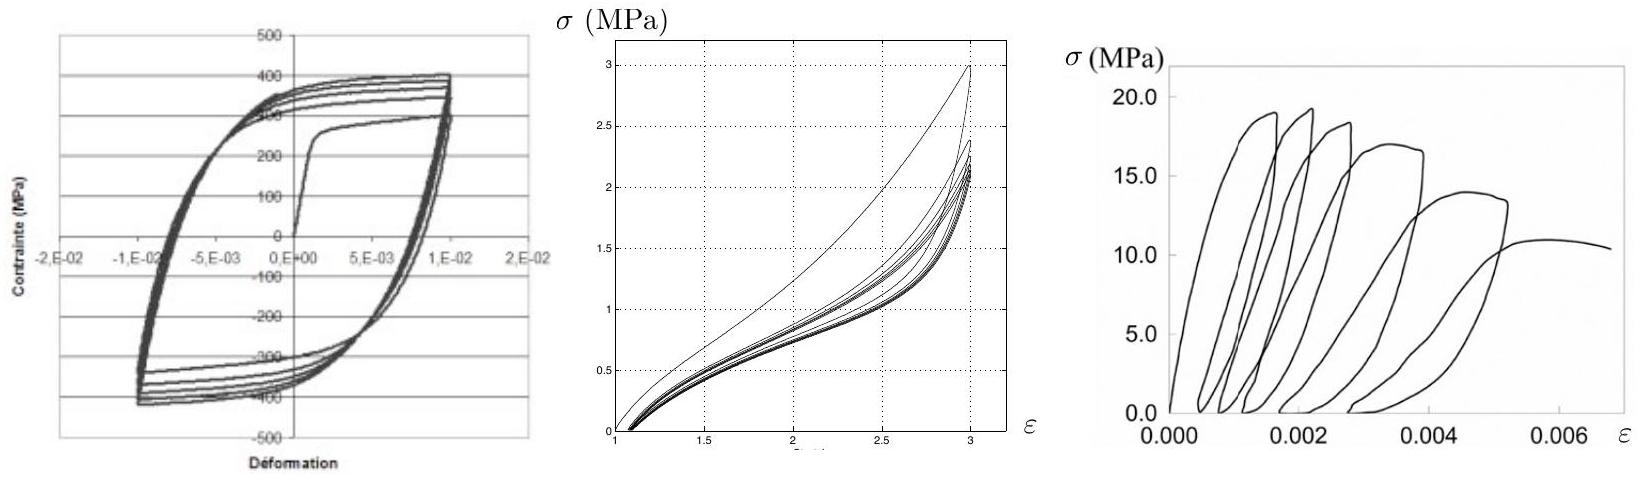 Figura 3.5 - Risposte a carico ciclico: plasticità ciclica dell’acciaio (sinistra), effetto Mullins nell’elastomero (centro), comportamento isteretico del calcestruzzo compresso (destra).
Le deformazioni residue e la plasticità ciclica dei metalli, l’effetto Mullins degli elastomeri e il danneggiamento isteretico del calcestruzzo non sono necessariamente effetti viscosi: possono essere descritti da modelli indipendenti dalla velocità di deformazione.
Caricamento fino alla rottura
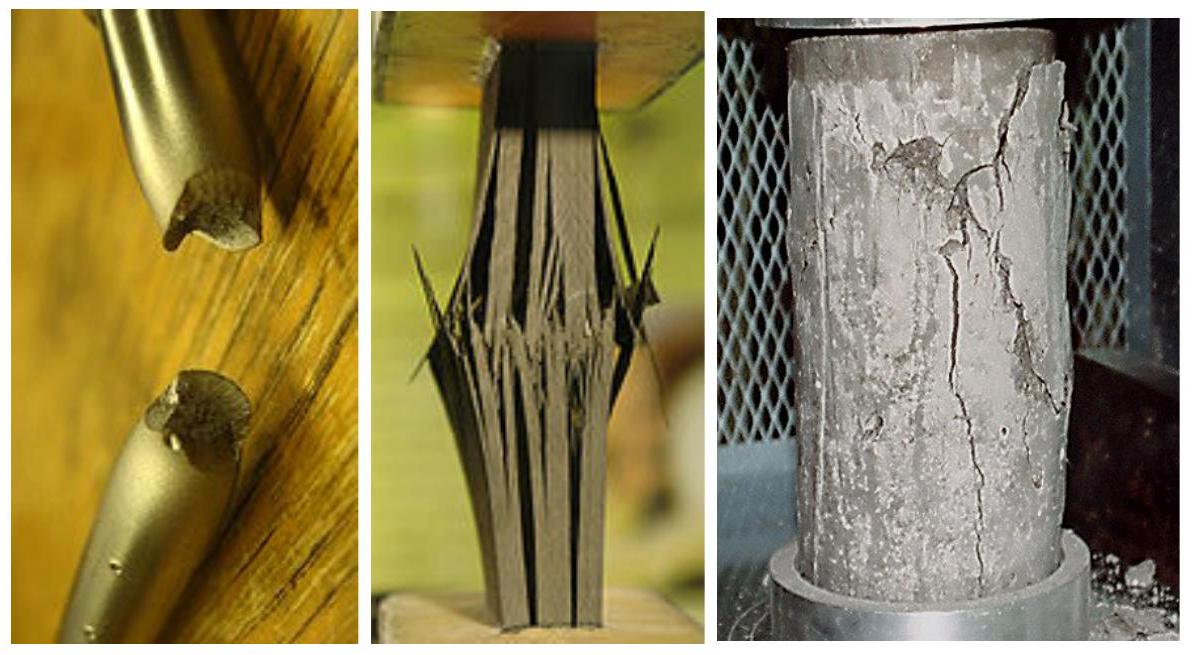 Figura 3.6 - Provini dopo una prova uniassiale: rottura di un metallo (sinistra), decohesione delle fibre in un composito rinforzato con fibre di carbonio (centro), fessurazione longitudinale del calcestruzzo compresso (destra).
Proseguendo il carico monotono fino a deformazioni sufficientemente grandi, il provino giunge a rottura.
In trazione, un provino di acciaio presenta strizione della sezione prima della frattura trasversale. In un composito con fibre di carbonio parallele alla direzione di compressione, la rottura può avvenire per decohesione delle fibre. Nel calcestruzzo compresso si sviluppa una rete di fessure longitudinali, mentre in trazione domina una fessura trasversale.
Le differenze osservate nelle prove uniassiali consentono di distinguere comportamenti fragili e duttili.
Comportamento fragile e duttile. Un materiale è duttile se sostiene deformazioni rilevanti oltre la fase elastica iniziale; è fragile se perde rapidamente la capacità portante al termine di tale fase.
Dipendenza dal tasso di deformazione
La risposta può dipendere dalla velocità di deformazione, soprattutto nei polimeri. Nelle prove uniassiali a velocità di deformazione costante, a parità di deformazione lo sforzo cresce con la velocità. Gli effetti viscosi emergono anche mantenendo costante la deformazione, quando si osserva il rilassamento dello sforzo, oppure mantenendo costante lo sforzo, quando si osserva il fenomeno del creep, cioè l’aumento della deformazione nel tempo.
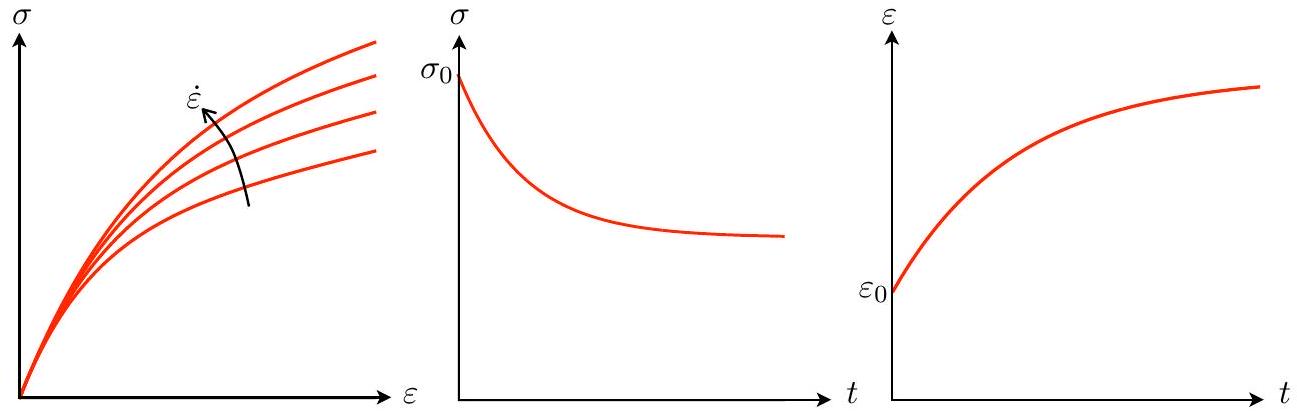 Figura 3.7 - Dipendenza dalla velocità di deformazione (sinistra), rilassamento a deformazione costante (centro) e creep a sforzo costante (destra).
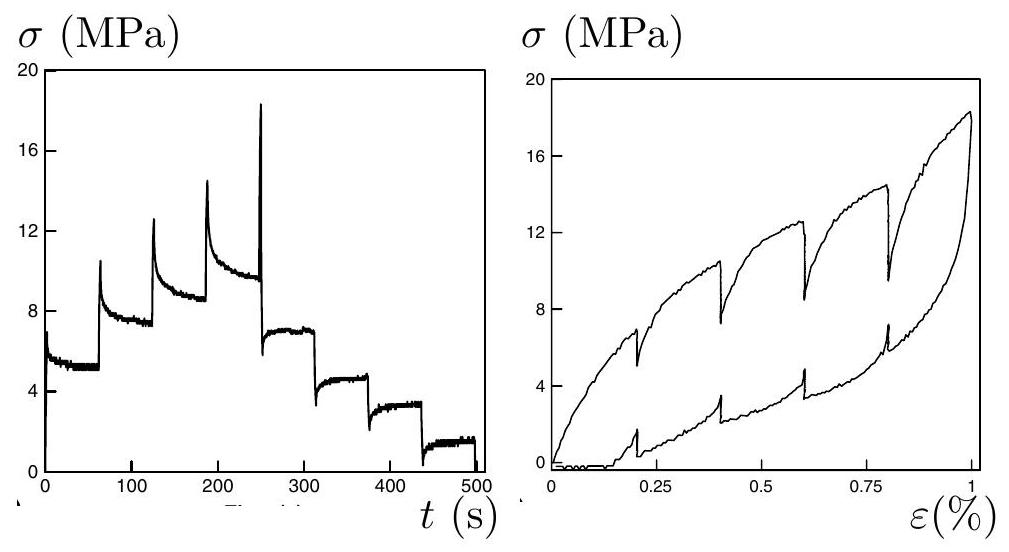 Figura 3.8 - Risposta viscoelastica di un polimero: storia temporale dello sforzo normale (sinistra) e percorso nel piano $(\varepsilon,\sigma)$ (destra).
Dipendenza dalla temperatura
La temperatura può modificare il comportamento di un materiale e produrre azioni interne nelle strutture. Consideriamo tre fenomeni: dilatazione termica, transizioni di fase e transizione duttile-fragile.
Dilatazione termica e sue conseguenze
Consideriamo un’asta libera, riscaldata dalla temperatura $T_0$ alla temperatura $T_{\mathrm f}>T_0$. Per variazioni di temperatura moderate, la variazione relativa di lunghezza è proporzionale a $T_{\mathrm f}-T_0$. Il coefficiente di proporzionalità $\alpha$, che dipende dal materiale, è il coefficiente di dilatazione termica:
\(\varepsilon=\alpha\left(T_{\mathrm f}-T_{0}\right), \quad \sigma=0.\)
La relazione vale anche nel raffreddamento, $T_{\mathrm f}<T_0$. Per i materiali usuali il coefficiente $\alpha$ è dell’ordine di $10^{-5}$ per grado Celsius.
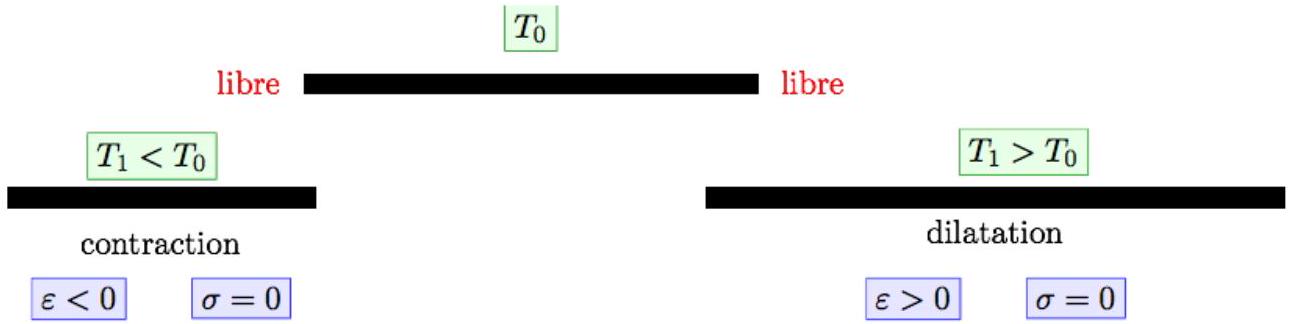 Figura 3.9 - Dilatazione o contrazione di un’asta con estremità libere, rispettivamente riscaldata o raffreddata.
Se riscaldiamo la stessa asta impedendone la dilatazione mediante vincoli alle estremità, nell’asta nasce uno sforzo di compressione determinato dalla legge termoelastica:
\(\sigma=-E\alpha\left(T_{\mathrm f}-T_{0}\right),\)
dove $E$ è il modulo di Young del materiale. La stessa relazione vale nel raffreddamento: se $T_{\mathrm f}<T_0$, l’asta vincolata è soggetta a trazione, come mostra la Figura 3.10.
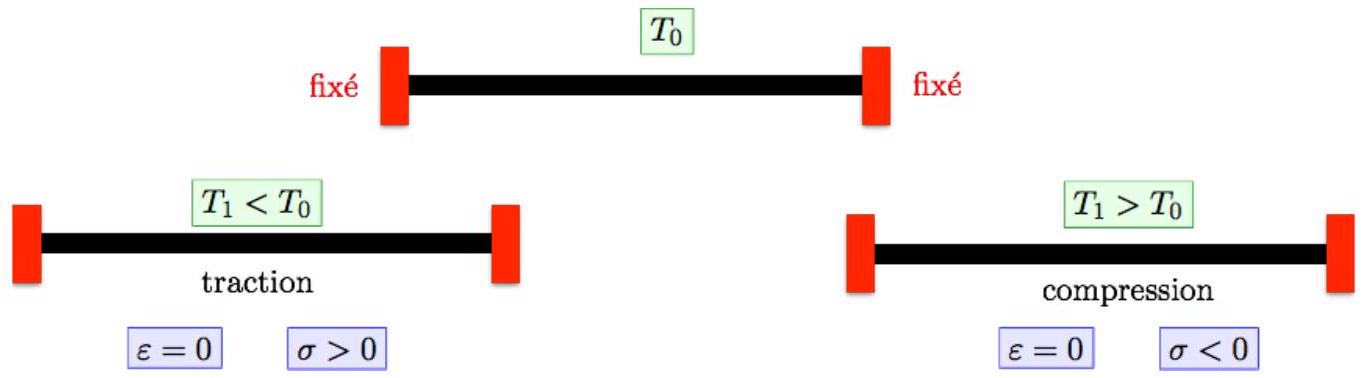 Figura 3.10 - Sforzi di trazione o compressione in un’asta vincolata alle estremità, prodotti rispettivamente da una diminuzione o da un aumento della temperatura.
Gli sforzi prodotti dai vincoli termici possono compromettere una struttura. Consideriamo due esempi ferroviari.
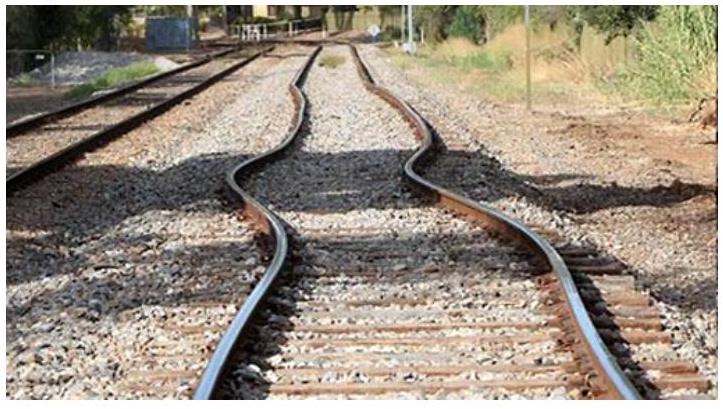
- Instabilità di una rotaia per riscaldamento. Durante l’ondata di calore dell’estate 2003, la dilatazione impedita produsse in alcune rotaie della rete ferroviaria francese sforzi di compressione sufficienti a causarne l’instabilità, come mostra la figura seguente.
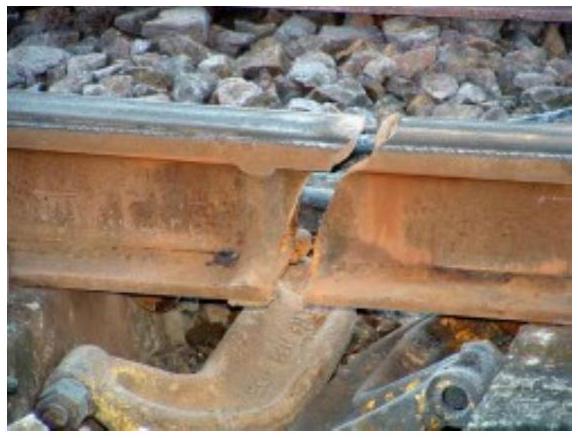
- Frattura di una rotaia per raffreddamento. Nell’ottobre 2003 una rotaia della linea RER D si spezzò in seguito a una diminuzione della temperatura. Il collegamento con la massicciata ne impedì la contrazione libera e generò sforzi termici di trazione sufficienti a produrre la frattura.
Transizioni di fase e materiali a memoria di forma
(a) Le due fasi di una lega a memoria di forma. Al di sopra della temperatura $A_f$ il materiale è nella fase austenitica. Raffreddandolo in assenza di sforzi, la trasformazione martensitica inizia a $M_{2,s}$ e termina al di sotto di $M_{2,f}$. Il processo è reversibile, con isteresi termica, e viene modificato dagli sforzi applicati. (b) Effetto memoria di forma. Deformando a temperatura inferiore a $M_{2,f}$ un’asta inizialmente rettilinea, la martensite si orienta e l’asta conserva una curvatura residua dopo lo scarico. Riscaldando l’asta libera da sforzi, la martensite si trasforma in austenite e l’asta recupera la forma iniziale. (c) Effetto superelastico. Deformando una lega a memoria di forma a temperatura superiore ad $A_f$, l’austenite si trasforma progressivamente in martensite oltre una deformazione critica dipendente dalla temperatura. Durante lo scarico avviene la trasformazione inversa, lungo un percorso diverso, e il materiale recupera la configurazione iniziale anche dopo grandi deformazioni. Questi fenomeni sono impiegati in dispositivi capaci di recuperare una forma assegnata o di sostenere grandi deformazioni reversibili.
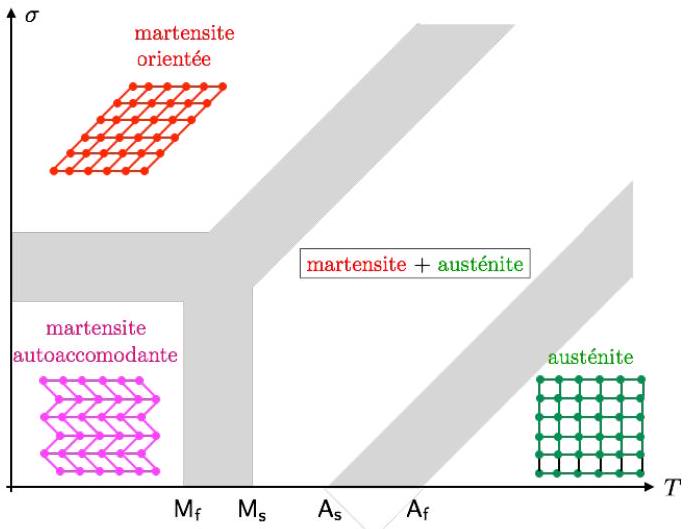 Figura 3.11a - Fasi di una lega a memoria di forma nel piano temperatura-sforzo.
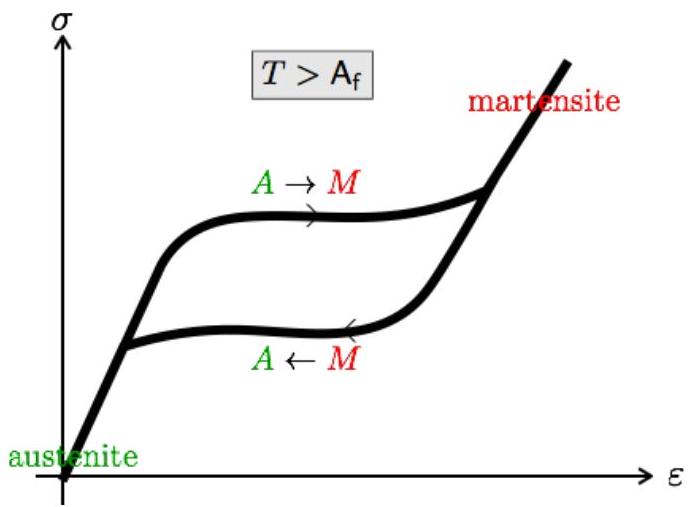 Figura 3.11b - Ciclo superelastico.
Transizione duttile-fragile dei metalli a bassa temperatura
Un metallo duttile a temperatura ordinaria può diventare fragile al diminuire della temperatura. La transizione si manifesta in una forte riduzione dell’energia necessaria a creare una superficie di frattura. Questo fenomeno, a lungo sottovalutato, contribuì ai cedimenti osservati nelle navi Liberty costruite durante la seconda guerra mondiale; alcune, come la Schenectady, si spezzarono completamente, come mostra la figura seguente.
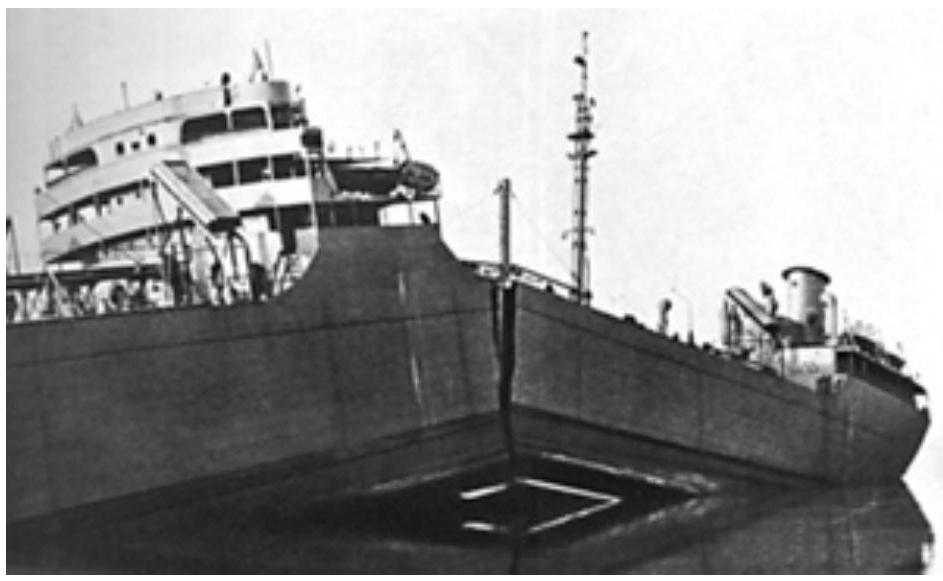 Figura 3.11 - La nave Liberty *Schenectady spezzata in due.*
La causa fu duplice: le basse temperature delle rotte nel Mare del Nord e la costruzione rapida mediante pannelli saldati, anziché rivettati. Il raffreddamento rese l’acciaio fragile e ridusse l’energia necessaria alla propagazione delle fratture. Questi incidenti contribuirono allo sviluppo della meccanica della frattura fragile, anche attraverso il lavoro di G. R. Irwin.
Meccanismi microscopici. La plasticità dei metalli deriva dal moto delle dislocazioni nel reticolo cristallino; la risposta non lineare e irreversibile degli elastomeri dall’allungamento delle catene e dalla modifica dei legami deboli; il comportamento delle leghe a memoria di forma dalle trasformazioni della struttura cristallina; la perdita di rigidezza e l’isteresi del calcestruzzo dalla nucleazione, apertura e chiusura di reti di microfessure.
3.2.4 Classificazione dei comportamenti meccanici
In questo corso ci concentriamo anzitutto sui modelli elastici. Introduciamo poi, attraverso esempi ed esercizi, gli effetti del tempo mediante modelli viscoelastici e quelli della temperatura mediante modelli termoelastici.
\(\binom{N}{M} \longleftrightarrow\binom{\varepsilon}{\kappa_2}\)
| | | |
| — | — | — |
| deformabilità | inestesa $\varepsilon=0$ | elastico estensibile |
| inflessibile, $\kappa_2=0$ | mezzo rigido: $\varepsilon=0$, $\kappa_2=0$
($N$ e $M_2$ arbitrari) | barra elastica estensibile e inflessibile: $N=\mathrm{N}_{\mathrm{ex}}(\varepsilon)$, $\kappa_2=0$
($M_2$ arbitrario) |
| elasticamente flessibile | asta elastica inestensibile: $\varepsilon=0$, $M_2=\mathrm{M}_{\mathrm{fl}}(\kappa_2)$
($N$ arbitrario) | asta elastica: $N=\mathrm{N}{\mathrm{e}}(\varepsilon,\kappa_2)$, $M_2=\mathrm{M}{\mathrm{e}}(\varepsilon,\kappa_2)$ |
| perfettamente flessibile, $M_2=0$ | filo inestensibile: $\varepsilon=0$, $M_2=0$
($N$ arbitrario) | filo elastico: $N=\mathrm{N}_{\mathrm{ex}}(\varepsilon)$, $M_2=0$ |
Tabella 3.1 - Classificazione dei comportamenti elastici e dei casi limite: deformazioni vietate dall’inestensibilità o dall’inflessibilità, oppure prive del corrispondente sforzo nella perfetta flessibilità. La tabella mostra la dualità tra sforzo normale e deformazione d’estensione, e tra momento flettente e deformazione di flessione.