4.6 Caso dei piccoli spostamenti
← 4.5 Statica delle aste e degli archi elasticamente flessibili · Indice · 5.1 Movimenti virtuali →
Orientamento
La sezione presenta la linearizzazione del problema ai limiti e la applica a un’asta soggetta al proprio peso e alla forza centrifuga e a un anello integro o aperto soggetto a forze concentrate.
Nota editoriale sulle formule. Alcune etichette testuali e alcuni simboli risultano corrotti nella fonte digitale. Le formule sono conservate senza ricostruzioni congetturali.
Contenuti
- 4.6.1 Linearizzazione del problema ai limiti
- 4.6.2 Problema dell’asta soggetta a peso proprio e forza centrifuga
-
Caso incastro-appoggio semplice
-
Caso incastro-libero
- 4.6.3 Problema dell’anello integro o rotto sottoposto a forze concentrate
-
Caso dell’anello integro
-
Caso dell’anello rotto
4.6.1 Linearizzazione del problema ai limiti
Per carichi sufficientemente piccoli, il problema della mensola di Galileo ammette piccoli spostamenti e piccole deformazioni rispetto a una configurazione di riferimento. Possiamo allora trascurare i termini di ordine superiore e ottenere un problema ai limiti lineare, molto più semplice del problema completo. Questa approssimazione, comune alla resistenza dei materiali e all’analisi strutturale, non dipende dalla particolare geometria dei mezzi curvilinei. Ne formuliamo il procedimento e lo applichiamo ad alcuni esempi. Dividiamo la linearizzazione in quattro passaggi. Supponiamo che il mezzo sia elastico e che si discosti poco da una configurazione naturale di riferimento.
- Scelta della configurazione di riferimento. La curvatura naturale $x_3\mapsto C_R(x_3)$ determina la forma del mezzo a meno di uno spostamento rigido. Integrandola ricaviamo l’angolo tangenziale a meno della costante $\vartheta_R^0$:
\(\vartheta_{\mathrm{R}}(x_3)=\vartheta_{\mathrm{R}}^{0}+\int_{0}^{x_3} \mathrm{C}_{\mathrm{R}}(\tilde{x}_3) d \tilde{x}_3\)
Poi, sapendo che $\mathbf{x}{\mathrm{R}}^{\prime}(x_3)=\cos \vartheta{\mathrm{R}}(x_3) \mathbf{e}{1}+\sin \vartheta{\mathrm{R}}(x_3) \mathbf{e}{2}$, si ottiene la configurazione di riferimento per integrazione a meno di un vettore di traslazione $\mathbf{x}{\mathrm{R}}^{0}$,
\(\mathbf{x}_{\mathrm{R}}(x_3)=\mathbf{x}_{\mathrm{R}}^{0}+\int_{0}^{x_3} \cos \vartheta_{\mathrm{R}}(\tilde{x}_3) d \tilde{x}_3 \mathbf{e}_{1}+\int_{0}^{x_3} \sin \vartheta_{\mathrm{R}}(\tilde{x}_3) d \tilde{x}_3 \mathbf{e}_{2}\)
Restano da determinare $\vartheta_R^0$ e $\mathbf{x}_R^0$. Nei problemi con almeno tre condizioni cinematiche indipendenti, i vincoli fissano direttamente lo spostamento rigido. Nei problemi ipostatici occorre invece scegliere una configurazione di equilibrio del sistema rigido associato; se questo ammette più equilibri, sono possibili più configurazioni di riferimento.
Nota. Lo stesso procedimento si applica linearizzando attorno a una configurazione predeformata di equilibrio. In tal caso le predeformazioni compaiono nel problema linearizzato. Il metodo si estende anche a leggi costitutive inelastiche.
- Linearizzazione delle equazioni di equilibrio. Identifichiamo, nei termini geometrici, la configurazione corrente con quella di riferimento e trascuriamo le variazioni di ordine superiore. Le approssimazioni sono le seguenti. (a) Scomposizione degli sforzi interni. Decomponiamo la forza interna sulla base locale $(\mathbf{t}_R,\mathbf{n}_R)$ della configurazione di riferimento: \(\mathbf{R}(x_3)=N(x_3) \mathbf{t}_{\mathrm{R}}(x_3)+T_1(x_3) \mathbf{n}_{\mathrm{R}}(x_3),\) mentre in generale lo sforzo normale e il taglio sono definiti rispetto alla base locale della configurazione di equilibrio $(\mathbf{t}(x_3), \mathbf{n}(x_3))$. (b) Azioni esterne. Le densità $(\mathbf{q}_R,m_R)$ sono riferite alla configurazione di riferimento, assumendo $s’(x_3)\simeq1$. Le azioni concentrate sono applicate nei punti della configurazione di riferimento. Se dipendono dalla posizione o dall’orientamento, le valutiamo sulla configurazione di riferimento, come nel problema dell’asta soggetta a forza centrifuga. (c) Equazioni di equilibrio. Con le approssimazioni precedenti, le equazioni locali e di salto diventano \(\begin{cases}\mathbf{R}^{\prime}(x_3)+\mathbf{q}_{\mathrm{R}}(x_3)=\mathbf{0} & \forall x_3 \in \mathcal{I}_{\mathrm{R}} \backslash \mathbb{P}_{\mathrm{R}} \\ M_2^{\prime}(x_3)+T_1(x_3)+m_{\mathrm{R}}(x_3)=0 & \forall x_3 \in \mathcal{I}_{\mathrm{R}} \backslash \mathbb{P}_{\mathrm{R}} \\ \left[\!\left[ \mathbf{R} \right]\!\right]\left(x_{3,i}\right)+\mathcal{F}_{x_{3,i}}=\mathbf{0} & \forall x_{3,i} \in \mathbb{P}_{\mathrm{R}} \\ \left[\!\left[ M_2 \right]\!\right]\left(x_{3,i}\right)+\mathcal{M}_{x_{3,i}}=0 & \forall x_{3,i} \in \mathbb{P}_{\mathrm{R}}\end{cases}\) Proiettando l’equazione locale delle forze sulla base della configurazione di riferimento otteniamo \(\left\{\begin{array}{l} N^{\prime}(x_3)-\mathrm{C}_{\mathrm{R}}(x_3) T_1(x_3)+\mathbf{q}_{\mathrm{R}}(x_3) \cdot \mathbf{t}_{\mathrm{R}}(x_3)=0 \\ T_1^{\prime}(x_3)+\mathrm{C}_{\mathrm{R}}(x_3) N(x_3)+\mathbf{q}_{\mathrm{R}}(x_3) \cdot \mathbf{n}_{\mathrm{R}}(x_3)=0 \end{array}\right.\) Queste equazioni dipendono soltanto dalla geometria della configurazione di riferimento. (d) Condizioni agli estremi. Anche le condizioni agli estremi possono richiedere una linearizzazione, in particolare per incastri e appoggi. Le discuteremo nei singoli esempi.
- Relazioni linearizzate fra deformazioni e spostamenti. Decomponiamo lo spostamento come $\mathbf{a}=a_3\mathbf{t}_R+a_1\mathbf{n}_R$. Le incognite cinematiche sono lo spostamento tangenziale $a_3$ e la deflessione $a_1$. Nell’ipotesi dei piccoli spostamenti e delle piccole deformazioni, rotazione e deformazioni valgono (cfr. capitolo 1) \(\left\{\begin{array}{l} \varepsilon=\mathbf{a}^{\prime} \cdot \mathbf{t}_{\mathrm{R}}=a_3^{\prime}-\mathrm{C}_{\mathrm{R}} a_1, \\ \alpha_2=\mathbf{a}^{\prime} \cdot \mathbf{n}_{\mathrm{R}}=a_1^{\prime}+\mathrm{C}_{\mathrm{R}} a_3, \\ \kappa_2=\left(\mathbf{a}^{\prime} \cdot \mathbf{n}_{\mathrm{R}}\right)^{\prime}=a_1^{\prime \prime}+\left(\mathrm{C}_{\mathrm{R}} a_3\right)^{\prime} \end{array}\right.\)
- Linearizzazione delle leggi costitutive. I tre passaggi precedenti usano soltanto l’ipotesi di piccoli spostamenti e piccole deformazioni; non richiedono una legge costitutiva lineare. Molti materiali mostrano non linearità già per deformazioni dell’ordine di $10^{-4}$–$10^{-3}$, pur restando nel regime dei piccoli spostamenti. Si possono quindi studiare in questo quadro anche leggi elastoplastiche, rottura e propagazione di fessure. Se il materiale è linearmente elastico nell’intervallo di deformazioni considerato, possiamo linearizzare anche la legge costitutiva: \(\left\{\begin{array}{l} N=\overline{\mathrm{EA}} \varepsilon-\overline{\mathrm{EC}} \kappa_2 \\ M_2=-\overline{\mathrm{EC}} \varepsilon+\overline{\mathrm{El}} \kappa_2 \end{array}\right.\) per una sezione eterogenea (cfr. capitolo 3). Per una sezione omogenea si riduce a $N=EA\varepsilon$ e $M_2=EI\kappa_2$. Il problema ottenuto presenta tre semplificazioni decisive:
- le azioni esterne sono valutate sulla configurazione di riferimento e sono quindi note;
- equazioni di equilibrio, relazioni cinematiche e leggi costitutive sono lineari nelle incognite $(N,T_1,M_2,a_3,a_1)$;
- eliminando gli sforzi interni, resta un’equazione del quarto ordine per $a_1$ e una del secondo ordine per $a_3$.
Negli esempi seguenti vedremo le conseguenze di questa struttura; nel capitolo 5 ne ricaveremo le proprietà variazionali.
4.6.2 Problema dell’asta soggetta a peso proprio e forza centrifuga
Nel modello rigido, il caso incastro–appoggio è iperstatico e le equazioni di equilibrio non determinano tutti gli sforzi interni. Introducendo la deformabilità elastica, compatibilità e legge costitutiva eliminano l’indeterminazione. Nel caso incastro–libero, invece, il problema linearizzato può conservare un moto rigido infinitesimo e avere quindi spostamenti non univoci.
Caso incastro-appoggio semplice
L’estremo $x_3=0$ è incastrato in $\mathbf{O}$ con tangente $\mathbf{e}1$, mentre l’estremo $x_3=\ell_R$ è appoggiato sull’asse $x_2=0$. Scegliamo la configurazione naturale di riferimento \(\mathbf{x}_{\mathrm{R}}(x_3)=x_3 \mathbf{e}_{1}, \quad x_3 \in\left(0, \ell_{\mathrm{R}}\right)\)
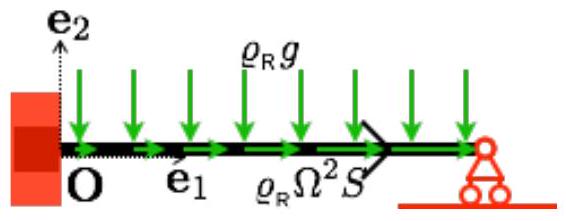 Nella configurazione di riferimento, l’elemento $d x_3$ è soggetto alla somma della forza di gravità e della forza centrifuga:
\(\mathbf{q}_{\mathrm{R}}(x_3)=\varrho_{\mathrm{R}} \Omega^{2} x_3 \mathbf{e}_{1}-\varrho_{\mathrm{R}} g \mathbf{e}_{2}.\)
Nel problema esatto la forza centrifuga dipende da $x_1(x_3)$. Per piccoli spostamenti orizzontali poniamo $x_1(x_3)\simeq x_3$. La base locale della configurazione di riferimento è $\mathbf{t}_R=\mathbf{e}_1$, $\mathbf{n}_R=\mathbf{e}_2$; pertanto
\(\mathbf{a}(x_3)=a_3(x_3)\, \mathbf{e}_{1} + a_1(x_3)\, \mathbf{e}_{2}, \quad \mathbf{R}(x_3)=N(x_3)\, \mathbf{e}_{1} + T_1(x_3)\, \mathbf{e}_{2}\)
La decomposizione di $\mathbf{R}$ usa la base di riferimento. Poiché la configurazione di riferimento soddisfa già il vincolo geometrico dell’incastro, la configurazione corrente lo soddisfa al primo ordine se $\mathbf{a}(0)=\mathbf{0}$ e $\alpha_2(0)=0$. Essendo $C_R=0$, vale $\alpha_2=a_1’$ e le condizioni linearizzate dell’incastro sono
\(a_3(0)=a_1(0)=0, \quad a_1'(0)=0\)
All’estremo appoggiato valgono $x_2(\ell_R)=0$, $\mathbf{R}(\ell_R)\cdot\mathbf{e}_1=0$ e $M_2(\ell_R)=0$. In termini delle incognite linearizzate,
\(a_1(\ell_{\mathrm{R}})=0, \quad N(\ell_{\mathrm{R}})=0, \quad M_2(\ell_{\mathrm{R}})=0\)
L’approssimazione identifica la tangente corrente in $x_3=\ell_R$ con $\mathbf{t}_R=\mathbf{e}_1$. Per un’asta omogenea a sezione costante, le leggi costitutive diventano
\(N(x_3)=EA\, a_3'(x_3), \quad M_2(x_3)=EI\, a_1''(x_3)\)
dove si sono utilizzate le espressioni linearizzate delle deformazioni e si è tenuto conto che $C{R}=0$. In sintesi, il problema ai limiti linearizzato si scrive
\(\begin{array}{cc}
\text{ Equazioni di equilibrio } & \left\{\begin{array}{l}
N'(x_3)+\varrho_{\mathrm{R}} \Omega^{2} x_3=0 \\
T_1'(x_3)-\varrho_{\mathrm{R}} g=0 \\
M_2'(x_3)+T_1(x_3)=0
\end{array}\right\} \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right) \\
\text{ Relazioni costitutive } & \left\{\begin{array}{l}
N(x_3)=EA\, a_3'(x_3) \\
M_2(x_3)=EI\, a_1''(x_3)
\end{array} \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right)\right. \\
\text{ Condizioni al contorno } & \begin{cases}
a_3(0)=0, & a_1(0)=0, \quad a_1'(0)=0 \\
N(\ell_{\mathrm{R}})=0, \quad a_1(\ell_{\mathrm{R}})=0, & M_2(\ell_{\mathrm{R}})=0
\end{cases}
\end{array}\)
Risolviamo anzitutto le equazioni di equilibrio. L’equazione orizzontale e la condizione $N(\ell_R)=0$ danno
\(N(x_3)=\frac{1}{2} \varrho_{\mathrm{R}} \Omega^{2}\left(\ell_{\mathrm{R}}^{2}-x_3^{2}\right)\)
come nel problema rigido. L’equazione verticale dà
\(T_1(x_3)=T_{1,0}+\varrho_{\mathrm{R}} g x_3\)
dove $T_{1,0}$ è una costante. Sostituendo nell’equazione dei momenti e imponendo $M_2(\ell_R)=0$, otteniamo
\(M_2(x_3)=T_{1,0}(\ell_{\mathrm{R}}-x_3)+\frac{1}{2}\varrho_{\mathrm{R}} g(\ell_{\mathrm{R}}^{2}-x_3^{2}) \tag{4.31}\)
La formula coincide con quella del problema rigido, ma elasticità e compatibilità determinano ora $T_{1,0}$. Dalla legge momento–curvatura segue
\(a_1''(x_3)=\frac{T_{1,0}}{EI}(\ell_{\mathrm{R}}-x_3)+\frac{\varrho_{\mathrm{R}} g}{2 EI}(\ell_{\mathrm{R}}^{2}-x_3^{2})\)
La condizione $a_1’(0)=0$ permette una prima integrazione:
\(a_1'(x_3)=\frac{T_{1,0}}{2 EI}(2\ell_{\mathrm{R}} x_3 - x_3^{2}) + \frac{\varrho_{\mathrm{R}} g}{6 EI}(3\ell_{\mathrm{R}}^{2} x_3 - x_3^3)\)
Le condizioni $a_1(0)=a_1(\ell_R)=0$ implicano $\int_0^{\ell_R}a_1’(x_3)\,d x_3=0$, da cui
\(T_{1,0}=-\frac{5}{8} \varrho_{\mathrm{R}} g \ell_{\mathrm{R}}\)
Si è così determinata la ripartizione degli sforzi interni:
\(N(x_3)=\frac{1}{2} \varrho_{\mathrm{R}} \Omega^{2}\left(\ell_{\mathrm{R}}^{2}-x_3^{2}\right),\quad T_1(x_3)=\varrho_{\mathrm{R}} g\left(x_3-\frac{5}{8} \ell_{\mathrm{R}}\right),\quad M_2(x_3)=\frac{1}{8} \varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-x_3\right)\left(4x_3-\ell_{\mathrm{R}}\right)\)
Gli spostamenti si ricavano per integrazione. Da $N=EAu’$ e $a_3(0)=0$ otteniamo $a_3$; da $M_2=EIw’’$, $a_1’(0)=0$ e $a_1(0)=0$ otteniamo $a_1$. La condizione $a_1(\ell_R)=0$ è già stata usata per determinare $T_{1,0}$. Risulta
\(a_3(x_3)=\frac{\varrho_{\mathrm{R}} \Omega^{2}}{6 EA}(3\ell_{\mathrm{R}}^{2}-x_3^{2}) x_3,\quad a_1(x_3) = - \frac{\varrho_{\mathrm{R}} g}{48 EI} x_3^{2}(\ell_{\mathrm{R}}-x_3)(3\ell_{\mathrm{R}}-2x_3)\)
I risultati mostrano tre proprietà.
- Gli sforzi interni non dipendono dalle rigidezze $EA$ ed $EI$, mentre gli spostamenti sì. Elasticità e compatibilità sono necessarie per eliminare l’indeterminazione, ma nel caso omogeneo i valori delle rigidezze si cancellano dalle equazioni che determinano le reazioni.
- C’è uno scollamento tra l’effetto della forza centrifuga e quello del peso: la forza centrifuga non induce flessione, mentre la gravità non causa estensione. Ciò deriva ovviamente dalla linearizzazione adottata.
- Vi è un disaccoppiamento tra effetto della forza centrifuga ed effetto del peso. La forza centrifuga non induce flessione, la gravità non induce estensione. Questo dipende ovviamente dalla linearizzazione.
- La distribuzione degli sforzi non è simmetrica rispetto alla mezzeria perché i vincoli sono diversi ai due estremi. L’incastro sostiene cinque ottavi del peso e l’appoggio tre ottavi. Per una trave eterogenea o a sezione variabile, questa ripartizione cambia.
- La deformazione di estensione è massima in 0 dove vale
\(a_3'(0)=\frac{\rho_{m} \Omega^{2} \ell_{\mathrm{R}}^{2}}{2E}\)
dove $\rho_m$ è la densità del materiale. Lo spostamento tangenziale è massimo in $x_3=\ell_R$ e ha lo stesso ordine della deformazione $a_3’(0)$. La rotazione massima si raggiunge in $x_3=\ell_R$, dove
\(a_1'(\ell_{\mathrm{R}})=\frac{\rho_{m} g A \ell_{\mathrm{R}}^{3}}{48 EI}\)
Anche la deflessione massima $\max_{x_3} |a_1(x_3)| / \ell_{\mathrm{R}}$ è dello stesso ordine. Per cui, affinché l’ipotesi HPP sia accettabile, bisogna che
\(\rho_{m} \Omega^{2} \ell_{\mathrm{R}}^{2} \ll 2E,\quad \rho_{m} g A \ell_{\mathrm{R}}^{3} \ll 48 EI\)
Queste condizioni dipendono da geometria, carico e materiale. La seconda richiede che il peso $\mathcal{P}$ sia molto minore del carico critico di Eulero $\mathcal{F}0$, coerentemente con l’analisi della mensola di Galileo. Se non sono soddisfatte occorre risolvere il problema non lineare.
Trave eterogenea. Consideriamo due materiali di uguale densità e moduli di Young $E_a$ ed $E_b$, disposti rispettivamente in $(0,\ell_R/2)$ e $(\ell_R/2,\ell_R)$. La sezione è costante. Cambiano soltanto le leggi costitutive:
\(N(x_3)=E(x_3)A\, a_3'(x_3),\quad M_2(x_3)=E(x_3)I\, a_1''(x_3)\quad\text{con}\quad E(x_3)=\begin{cases}
E_{a} & \text{se } 0<x_3<\ell_{\mathrm{R}}/2 \\
E_{b} & \text{se } \ell_{\mathrm{R}}/2 < x_3 < \ell_{\mathrm{R}}
\end{cases}\)
La distribuzione dello sforzo normale non cambia. Invece, quella dello sforzo di taglio e del momento flettente cambia. Infatti dalle equazioni di equilibrio e dalla condizione $M_2(\ell{\mathrm{R}})=0$ si ricava sempre che $M_2(x_3)$ ha la forma (4.31). Per determinare $T_{1,0}$ si usa la legge di flessione che dà
\(a_1''(x_3)=\frac{T_{1,0}}{E(x_3)I}(\ell_{\mathrm{R}}-x_3)+\frac{\varrho_{\mathrm{R}} g}{2E(x_3)I}(\ell_{\mathrm{R}}^{2}-x_3^{2})\)
Poiché $a_1(0)=a_1(\ell_{\mathrm{R}})=0$ e $a_1’(0)=0$, la costante $T_{1,0}$ si ottiene ponendo
\(0=\int_{0}^{\ell_{\mathrm{R}}} a_1'(x_3) d x_3= \int_{0}^{\ell_{\mathrm{R}}} \int_{0}^{x_3} a_1''(\tilde{x}_3) d\tilde{x}_3 d x_3\)
Dopo calcoli, si ottiene
\(T_{1,0}=-\frac{13 E_{a}+67 E_{b}}{16 E_{a}+112 E_{b}}\, \varrho_{\mathrm{R}}\, g\, \ell_{\mathrm{R}}\)
Lo sforzo di taglio e il momento flettente dipendono quindi dal rapporto $E_a/E_b$.
Caso incastro-libero
L’estremo $x_3=0$ è fissato in $\mathbf{O}$, mentre l’estremo $x_3=\ell_R$ è libero. I vincoli non fissano la rotazione globale; consideriamo quindi la famiglia di configurazioni naturali di riferimento parametrizzata da $\vartheta_0\in[-\pi,\pi)$:
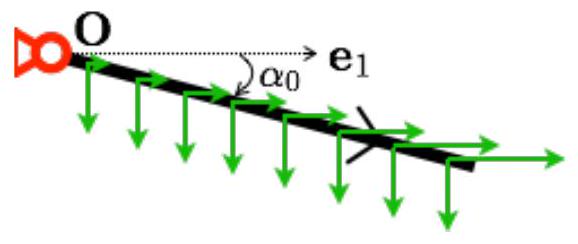
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
\(\mathbf{x}_{\mathrm{R}}(x_3)=x_3(\cos\vartheta_{0}\, \mathbf{e}_{1} + \sin\vartheta_{0}\, \mathbf{e}_{2}), \quad x_3\in(0,\ell_{\mathrm{R}})\) L’angolo $\vartheta_0$ deve essere scelto in modo che il problema linearizzato ammetta soluzione. Sulla configurazione di riferimento la densità di forza è \(\mathbf{q}_{\mathrm{R}}(x_3) = \varrho_{\mathrm{R}} \Omega^{2} x_3 \cos\vartheta_{0} \mathbf{e}_{1} - \varrho_{\mathrm{R}} g\, \mathbf{e}_{2}\) mentre il sistema di riferimento locale della configurazione di riferimento è \(\mathbf{t}_{\mathrm{R}} = \cos\vartheta_{0}\, \mathbf{e}_{1} + \sin\vartheta_{0}\, \mathbf{e}_{2}, \quad \mathbf{n}_{\mathrm{R}} = -\sin\vartheta_{0}\, \mathbf{e}_{1} + \cos\vartheta_{0}\, \mathbf{e}_{2}\) Lo spostamento e gli sforzi interni si scrivono come \(\mathbf{a}(x_3)=a_3(x_3)\, \mathbf{t}_{\mathrm{R}} + a_1(x_3)\, \mathbf{n}_{\mathrm{R}}, \qquad \mathbf{R}(x_3) = N(x_3)\, \mathbf{t}_{\mathrm{R}} + T_1(x_3)\, \mathbf{n}_{\mathrm{R}}\) Pertanto il problema ai limiti linearizzato si scrive \(\begin{array}{ll} \text{Equazioni di equilibrio} & \left\{\begin{array}{l} N'(x_3)+\varrho_{\mathrm{R}} \Omega^{2} x_3 \cos^{2}\vartheta_{0} - \varrho_{\mathrm{R}} g \sin\vartheta_{0}=0 \\ T_1'(x_3)-\varrho_{\mathrm{R}} \Omega^{2} x_3 \sin\vartheta_{0} \cos\vartheta_{0}-\varrho_{\mathrm{R}} g \cos\vartheta_{0} = 0 \\ M_2'(x_3)+T_1(x_3)=0 \end{array} \qquad x_3\in(0,\ell_{\mathrm{R}}) \right. \\ \text{Relazioni costitutive} & \left\{ \begin{array}{ll} N(x_3) = EA\, a_3'(x_3) & \\ M_2(x_3) = EI\, a_1''(x_3) & \end{array} \right\} x_3\in(0,\ell_{\mathrm{R}}) \\ \text{Condizioni al contorno} & \begin{cases} a_3(0)=0, \quad a_1(0)=0, \\ N(\ell_{\mathrm{R}})=0, \quad T_1(\ell_{\mathrm{R}})=0, \\ M_2(0) = 0 \end{cases} \end{array}\) L’equazione di equilibrio secondo la normale $\mathbf{n}{\mathrm{R}}$ e la condizione al contorno $T_1(\ell{\mathrm{R}})=0$ danno \(T_1(x_3)= -\frac{1}{2} \varrho_{\mathrm{R}} \Omega^{2} \sin\vartheta_{0} \cos\vartheta_{0} (\ell_{\mathrm{R}}^{2} - x_3^{2}) - \varrho_{\mathrm{R}} g \cos\vartheta_{0} (\ell_{\mathrm{R}} - x_3)\) Poiché $M_2(0)=M_2(\ell_{\mathrm{R}})=0$, l’equazione di equilibrio dei momenti fornisce \(0 = \int_{0}^{\ell_{\mathrm{R}}} M_2'(x_3) d x_3 = -\int_{0}^{\ell_{\mathrm{R}}} T_1(x_3) d x_3\) La relazione coincide con l’equazione globale di equilibrio dei momenti e determina $\vartheta_0$: \(\left(2\Omega^{2} \ell_{\mathrm{R}} \sin\vartheta_{0} + 3g\right) \cos\vartheta_{0} = 0\quad \text{ (condizione necessaria di equilibrio)}\) Questa è esattamente l’equazione ottenuta per l’asta rigida all’inizio del capitolo. Il problema linearizzato ammette dunque soluzione soltanto se la configurazione di riferimento è un equilibrio del sistema rigido associato. A seconda dei parametri, l’equazione rigida ammette da due a quattro soluzioni. Assumiamo $2\Omega^2\ell_R>3g$ e scegliamo l’equilibrio del ramo biforcato superiore: \(\vartheta_{0}=-\frac{\pi}{2}+\arccos\left(\frac{1}{\lambda}\right), \qquad \lambda = \frac{2 \Omega^{2}\ell_{\mathrm{R}}}{3g} > 1\) In tale configurazione, la ripartizione degli sforzi interni è data da \(\left\{\begin{array}{l} N(x_3) = \left(1 - \frac{x_3}{\ell_{\mathrm{R}}} + \frac{3}{4}(\lambda^{2} - 1)\left(1 - \frac{x_3^{2}}{\ell_{\mathrm{R}}^{2}}\right)\right) \frac{\mathcal{P}}{\lambda} \\ T_1(x_3) = -\left(1 - \frac{x_3}{\ell_{\mathrm{R}}}\right)\left(1 - \frac{3x_3}{\ell_{\mathrm{R}}}\right) \sqrt{\lambda^{2} - 1}\, \frac{\mathcal{P}}{4\lambda} \\ M_2(x_3) = \frac{x_3}{\ell_{\mathrm{R}}} \left(1 - \frac{x_3}{\ell_{\mathrm{R}}}\right)^{2} \sqrt{\lambda^{2} - 1} \frac{\mathcal{P} \ell_{\mathrm{R}}}{4\lambda} \end{array}\right.\) dove $\mathcal{P}=\varrho_Rg\ell_R$ è il peso dell’asta. La distribuzione coincide con quella del problema rigido. Dalla legge estensionale e da $a_3(0)=0$ ricaviamo \(a_3(x_3) = \left( \frac{x_3}{\ell_{\mathrm{R}}} - \frac{x_3^{2}}{2\ell_{\mathrm{R}}^{2}} + \frac{1}{4} (\lambda^{2} - 1) \left( \frac{3x_3}{\ell_{\mathrm{R}}} - \frac{x_3^{3}}{\ell_{\mathrm{R}}^{3}} \right) \right) \frac{\mathcal{P}}{EA}\frac{\ell_{\mathrm{R}}}{\lambda}\) Dalla legge flessionale e da $M_2(x_3)$ otteniamo $a_1’‘(x_3)$. La sola condizione $a_1(0)=0$ non determina entrambe le costanti d’integrazione: la rotazione $\alpha_2=a_1’$ resta definita a meno di una costante, espressione del moto rigido infinitesimo ammesso dal problema linearizzato. Riassumendo: Nel caso incastro–libero, il problema linearizzato ammette soluzione soltanto se si sviluppa attorno a una configurazione di equilibrio del sistema rigido associato. Gli sforzi interni coincidono con quelli del problema rigido, mentre gli spostamenti sono determinati a meno di un moto rigido infinitesimo.
4.6.3 Problema dell’anello integro o rotto sottoposto a forze concentrate
Nel modello rigido, gli sforzi nell’anello integro erano determinati a meno di tre costanti, mentre quelli nell’anello aperto erano univoci. Introducendo l’elasticità eliminiamo l’indeterminazione dell’anello integro e confrontiamo gli spostamenti nei due casi, sempre nell’ipotesi dei piccoli spostamenti.
Assumiamo come configurazione di riferimento naturale dell’anello integro il cerchio parametrizzato da $x_3\in [0,2\pi R)$ e definito da
\(\mathbf{x}_{\mathrm{R}}(x_3) = R\cos\left(\frac{x_3}{R}\right)\mathbf{e}_{1} + R \sin\left(\frac{x_3}{R}\right)\mathbf{e}_{2}\)
La configurazione di riferimento dell’anello aperto è lo stesso cerchio privato del punto $R\mathbf{e}1$, parametrizzato da $x_3\in(0,2\pi R)$.
Su entrambi gli anelli agiscono le forze concentrate $\mathcal{F}\mathbf{e}_2$ in $x{3,1}=\pi R/2$ e $-\mathcal{F}\mathbf{e}2$ in $x{3,2}=3\pi R/2$. Gli estremi $x_3=0$ e $x_3=2\pi R$ dell’anello aperto sono liberi. Le configurazioni naturali sono equilibri stabili del corrispondente problema rigido.
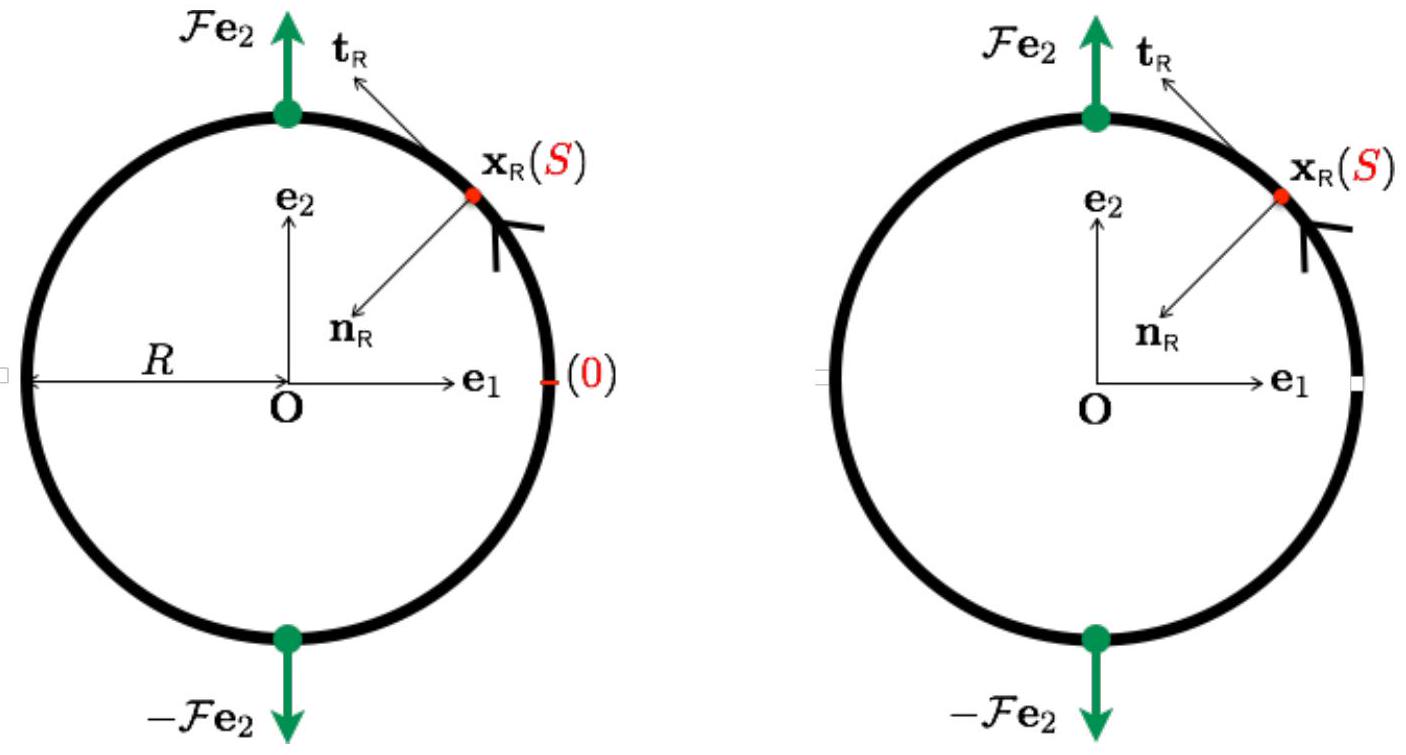 Figura 4.24 - L’anello intatto e l’anello rotto nella loro configurazione di riferimento naturale con il loro carico.
Caso dell’anello integro
Le equazioni di equilibrio sono le stesse del problema rigido. Conducono pertanto alla seguente distribuzione degli sforzi interni:
\(\begin{aligned}
\text{In } (0, \frac{\pi}{2} R] \cup (\frac{3\pi}{2}R, 2\pi R]: &
\begin{cases}
N(x_3) = T_{1,0}\sin(x_3/R) + N_{0}\cos(x_3/R) \\
T_1(x_3) = T_{1,0}\cos(x_3/R) - N_{0}\sin(x_3/R) \\
M_2(x_3) = -T_{1,0}R\sin(x_3/R) - N_{0}R\cos(x_3/R) + M_{2,0} + N_{0}R
\end{cases} \\
\text{In } (\frac{\pi}{2}R, \frac{3\pi}{2}R]: &
\begin{cases}
N(x_3) = T_{1,0}\sin(x_3/R) - (\mathcal{F} - N_{0})\cos(x_3/R) \\
T_1(x_3) = T_{1,0}\cos(x_3/R) + (\mathcal{F} - N_{0})\sin(x_3/R) \\
M_2(x_3) = -T_{1,0}R\sin(x_3/R) + (\mathcal{F} - N_{0})R\cos(x_3/R) + M_{2,0} + N_{0}R
\end{cases}
\end{aligned}\)
dove $N_{0}$, $T_{1,0}$ e $M_{2,0}$ sono tre costanti da determinare. Queste saranno fornite dalle relazioni costitutive e dalle condizioni di regolarità dei campi. Si osservi che $N$ e $M_2$ sono collegati da:
\(M_2(x_3) = (N_{0} - N(x_3)) R + M_{2,0}. \tag{4.32}\)
Supponendo l’anello omogeneo e a sezione costante, le relazioni costitutive di elasticità linearizzata si scrivono
\(\varepsilon(x_3):= a_3'(x_3) - \frac{a_1(x_3)}{R} = \frac{N(x_3)}{EA}, \quad \alpha_2'(x_3) = \frac{M_2(x_3)}{EI}, \quad \alpha_2(x_3):= a_1'(x_3) + \frac{a_3(x_3)}{R}\)
Gli spostamenti e la rotazione devono essere continui, anche nei punti in cui sono applicate le forze concentrate, il che richiede
\(\left[\!\left[ a_3 \right]\!\right]\left(\frac{\pi}{2}R\right) =
\left[\!\left[ a_1 \right]\!\right]\left(\frac{\pi}{2}R\right) =
\left[\!\left[ \alpha_2 \right]\!\right]\left(\frac{\pi}{2}R\right) = 0, \quad
\left[\!\left[ a_3 \right]\!\right]\left(\frac{3\pi}{2}R\right) =
\left[\!\left[ a_1 \right]\!\right]\left(\frac{3\pi}{2}R\right) =
\left[\!\left[ \alpha_2 \right]\!\right]\left(\frac{3\pi}{2}R\right) = 0\)
Inoltre, essendo l’anello integro, spostamenti e rotazione devono essere periodici, vale a dire
\(a_3(0) = a_3(2\pi R), \quad a_1(0) = a_1(2\pi R), \quad \alpha_2(0) = \alpha_2(2\pi R)\)
Continuità e periodicità della rotazione implicano
\(0 = \int_{0}^{2\pi R} \alpha_2'(x_3) d x_3 = \int_{0}^{2\pi R} \frac{M_2(x_3)}{EI} d x_3\)
Questa è la prima equazione per le costanti. Inoltre,
\(\mathbf{a}' = \left( a_3' - \frac{a_1}{R} \right) \mathbf{t}_{\mathrm{R}} + \left( a_1' + \frac{a_3}{R} \right) \mathbf{n}_{\mathrm{R}} = \varepsilon \mathbf{t}_{\mathrm{R}} + R\alpha_2 \mathbf{t}_{\mathrm{R}}' \tag{4.33}\)
continuità e periodicità dello spostamento danno
\(0 = \int_{0}^{2\pi R} \mathbf{a}'(x_3) d x_3 =
\int_{0}^{2\pi R} (\varepsilon(x_3) - R\alpha_2'(x_3)) \mathbf{t}_{\mathrm{R}}(x_3) d x_3 =
\int_{0}^{2\pi R} \left( \frac{N(x_3)}{EA} - \frac{M_2(x_3)R}{EI} \right) \mathbf{t}_{\mathrm{R}}(x_3) d x_3\)
Usando (4.32) e che $\int_{0}^{2\pi R} \mathbf{t}{\mathrm{R}}(x_3) d x_3 = \mathbf{0}$, si trova
\(\int_{0}^{2\pi R} N(x_3)\, \mathbf{t}_{\mathrm{R}}(x_3) d x_3 = \mathbf{0}\)
Otteniamo così altre due equazioni. Le tre costanti soddisfano
\(\int_{0}^{2\pi R} M_2(x_3) d x_3 = 0, \quad
\int_{0}^{2\pi R} N(x_3)\cos(x_3/R) d x_3 = 0, \quad
\int_{0}^{2\pi R} N(x_3)\sin(x_3/R) d x_3 = 0\)
Il sistema è lineare in $(N_0,\mathcal{T}_0,M{2,0})$ e ha soluzione
\(N_{0} = \frac{\mathcal{F}}{2},\quad \mathcal{T}_{0}=0, \quad M_{2,0} = -\left( \frac{1}{2} - \frac{1}{\pi} \right) \mathcal{F}R\)
La distribuzione degli sforzi interni è quindi
\(N(x_3)=\frac{\mathcal{F}}{2}\left|\cos \frac{x_3}{R}\right|, \quad T_1(x_3)=-\frac{\mathcal{F} R}{2} \operatorname{sign}\left(\cos \frac{x_3}{R}\right) \sin \frac{x_3}{R}, \quad M_2(x_3)=\frac{\mathcal{F} R}{\pi}-\frac{\mathcal{F} R}{2}\left|\cos \frac{x_3}{R}\right|\)
La Figura 4.25 mostra che $N$ e $M_2$ sono simmetrici rispetto agli assi del carico, mentre $T_1$ è antisimmetrico. La simmetria dipende dall’omogeneità dell’anello e si perde, per esempio, se le due metà sono costituite da materiali diversi.
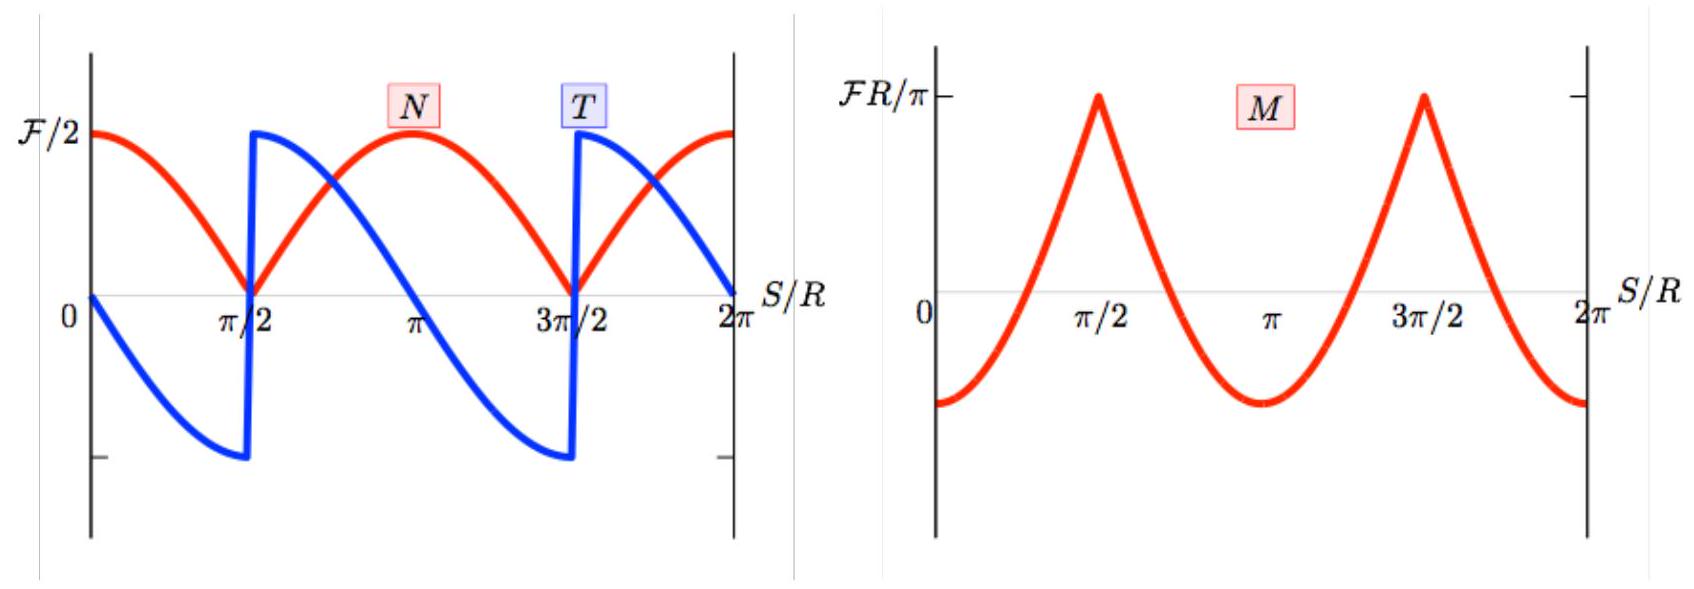 Figura 4.25 — Distribuzione degli sforzi interni nell’anello elastico integro nel regime dei piccoli spostamenti.
Una volta noti gli sforzi, gli spostamenti si ricavano per integrazione e restano determinati a meno di un moto rigido infinitesimo. Non svolgiamo qui il calcolo.
Caso dell’anello rotto
Le equazioni di equilibrio e le condizioni di estremità libera in $x_3=0$ e $x_3=2\pi R$ determinano gli sforzi interni. Nel regime dei piccoli spostamenti coincidono con quelli del problema rigido: \(\begin{array}{llll} \forall x_3 \in\left(0, \frac{\pi}{2} R\right] \cup\left(\frac{3 \pi}{2} R, 2 \pi R\right) &: & N(x_3)=0, & T_1(x_3)=0, \end{array} \quad M_2(x_3)=0, \mathcal{F}, \quad T_1(x_3)=\mathcal{F} \sin (x_3 / R), \quad M_2(x_3)=\mathcal{F} R \cos (x_3 / R).\) Le relazioni costitutive e le condizioni di continuità sono le stesse dell’anello integro: \(\begin{aligned} & \varepsilon(x_3):=a_3'(x_3)-\frac{a_1(x_3)}{R}=\frac{N(x_3)}{EA},\quad \alpha_2'(x_3)=\frac{M_2(x_3)}{EI},\quad \alpha_2(x_3):=a_1'(x_3)+\frac{a_3(x_3)}{R} \\ & \left[\!\left[ a_3 \right]\!\right]\left(\frac{\pi}{2} R\right)=\left[\!\left[ a_1 \right]\!\right]\left(\frac{\pi}{2} R\right)=\left[\!\left[ \alpha_2 \right]\!\right]\left(\frac{\pi}{2} R\right)=0, \quad \left[\!\left[ a_3 \right]\!\right]\left(\frac{3 \pi}{2} R\right)=\left[\!\left[ a_1 \right]\!\right]\left(\frac{3 \pi}{2} R\right)=\left[\!\left[ \alpha_2 \right]\!\right]\left(\frac{3 \pi}{2} R\right)=0 \end{aligned}\) Poiché l’anello è aperto, non si impongono condizioni di periodicità: spostamenti e rotazioni ai due estremi sono indipendenti. In assenza di vincoli sugli spostamenti, la soluzione resta determinata a meno di un moto rigido infinitesimo $\mathbf{c}+\alpha_{2,0}\mathbf{e}3\wedge\mathbf{x}_R(x_3)$, con $\mathbf{c}\in\mathbb{R}^2$ e $\alpha{2,0}\in\mathbb{R}$. La rotazione si ottiene, a meno della costante $\alpha_{2,0}$, integrando la legge flessionale: \(\alpha_2(x_3)=\alpha_{2,0}+\int_{\pi R}^{x_3}\frac{M_2(\tilde{x}_3)}{EI}\, d\tilde{x}_3 = \begin{cases} \alpha_{2,0} + \frac{\mathcal{F}R^{2}}{EI} & \text{ se } x_3\in(0,\pi R/2) \\ \alpha_{2,0} + \frac{\mathcal{F}R^{2}}{EI} \sin(x_3/R) & \text{ se } x_3\in[\pi R/2, 3\pi R/2] \\ \alpha_{2,0} - \frac{\mathcal{F}R^{2}}{EI} & \text{ se } x_3\in (3\pi R/2, 2\pi R) \end{cases}\) La costante $\alpha_{2,0}$ rappresenta la rotazione rigida infinitesima. Per calcolare lo spostamento usiamo la (4.33): \(\mathbf{a}'(x_3) = \varepsilon(x_3) \mathbf{t}_{\mathrm{R}}(x_3) + \alpha_2(x_3) \mathbf{n}_{\mathrm{R}}(x_3)\) Questa relazione permette di integrare direttamente $\mathbf{a}$. Poiché $\mathbf{n}R=R\mathbf{t}_R’$ e $M_2=-NR$, $\mathbf{a}’ = \varepsilon \mathbf{t}{\mathrm{R}} + R\alpha_2 \mathbf{t}{\mathrm{R}}’ = (\varepsilon - R\alpha_2’)\mathbf{t}{\mathrm{R}} + (R\alpha_2 \mathbf{t}{\mathrm{R}})’ = \left(\frac{N}{EA} - \frac{MR}{EI}\right) \mathbf{t}{\mathrm{R}} + (R\alpha_2 \mathbf{t}{\mathrm{R}})’ = \left(\frac{1}{EA} + \frac{R^{2}}{EI}\right) N \mathbf{t}{\mathrm{R}} + (R\alpha_2 \mathbf{t}_{\mathrm{R}})’$. Integrando si ottiene \(\mathbf{a}(x_3) = \mathbf{c} + \alpha_{2,0} R \mathbf{e}_{2} + \alpha_2(x_3) R \mathbf{t}_{\mathrm{R}}(x_3) + \left( \frac{1}{EA} + \frac{R^{2}}{EI} \right) \int_{\pi R}^{x_3} N(\tilde{x}_3) \mathbf{t}_{\mathrm{R}}(\tilde{x}_3) d\tilde{x}_3\) dove $\mathbf{c}$ è una traslazione arbitraria. Poiché $\mathbf{t}_R(x_3)=-\sin(x_3/R)\mathbf{e}_1+\cos(x_3/R)\mathbf{e}_2$, l’integrale è immediato:
- nel primo quarto $(0,\pi R/2)$ lo spostamento è rigido; \(\mathbf{a}(x_3) = \mathbf{c} + \alpha_{2,0} R \mathbf{e}_{2} + \left(1 + \frac{I}{A R^{2}}\right) \frac{\mathcal{F} R^{2}}{2EI} \left( R \mathbf{e}_{1} + \frac{\pi R}{2} \mathbf{e}_{2} \right ) + \left( \alpha_{2,0} + \frac{\mathcal{F} R^{2}}{EI} \right ) \mathbf{e}_{3} \wedge \mathbf{x}_{\mathrm{R}}(x_3)\)
- nel tratto $(\pi R/2,3\pi R/2)$ lo spostamento è \(\mathbf{a}(x_3)=\mathbf{c} + \alpha_{2,0} R \mathbf{e}_{2} - \left( 1 + \frac{I}{A R^{2}}\right) \frac{\mathcal{F} R^{2}}{2EI} ( x_3 - \pi R ) \mathbf{e}_{2} + \left( \alpha_{2,0} + \left(1 - \frac{I}{A R^{2}}\right) \frac{\mathcal{F} R^{2}}{2 EI} \sin \frac{x_3}{R} \right ) \mathbf{e}_3 \wedge \mathbf{x}_{\mathrm{R}}(x_3)\)
- nell’ultimo quarto $(3\pi R/2,2\pi R)$ lo spostamento è rigido;
\(\mathbf{a}(x_3)=\mathbf{c} + \alpha_{2,0} R \mathbf{e}_{2} + \left(1 + \frac{I}{A R^{2}} \right ) \frac{\mathcal{F} R^{2}}{2EI} \left ( R \mathbf{e}_{1} - \frac{\pi R}{2} \mathbf{e}_{2} \right ) + \left( \alpha_{2,0} - \frac{\mathcal{F} R^{2}}{EI} \right ) \mathbf{e}_3 \wedge \mathbf{x}_{\mathrm{R}}(x_3)\)
I due estremi, coincidenti in $R\mathbf{e}_1$ nella configurazione di riferimento, si separano sotto il carico. L’apertura è
\(\mathbf{a}(0)-\mathbf{a}(2\pi R)=\left(2 + \left(1 + \frac{I}{A R^{2}}\right)\frac{\pi}{2}\right) \frac{\mathcal{F} R^{2}}{EI} R \mathbf{e}_{2}\)
Nota. La traslazione $\mathbf{c}$ e la rotazione $\alpha_{2,0}$ rappresentano il moto rigido infinitesimo dell’anello. Per simmetria l’apertura è diretta lungo $\mathbf{e}2$ ed è proporzionale a $\mathcal{F}$. Per un anello snello, $I/(AR^2)$ è trascurabile e l’effetto dell’estensione può essere omesso. L’approssimazione dei piccoli spostamenti richiede \(\mathcal{F}\ll \frac{EI}{R^{2}}:= \mathcal{F}_{0}\) La quantità $\mathcal{F}_0$ ha l’ordine del carico critico di Eulero dell’anello. Per la mensola di Galileo l’approssimazione resta accurata fino a carichi dell’ordine di $\mathcal{F}_0/4$. La Figura 4.32 mostra la configurazione per $\mathcal{F}=\mathcal{F}_0/5$, scelta in modo che $\mathbf{a}(\pi R)=\mathbf{0}$ e $\alpha_2(\pi R)=0$.
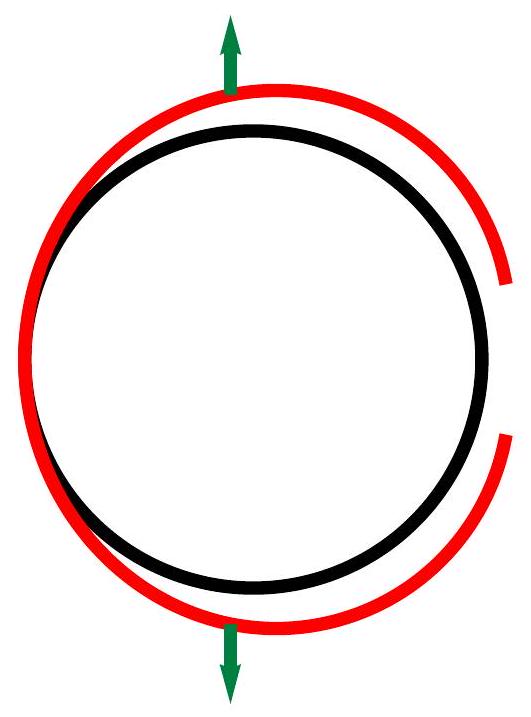 *Figura 4.32 — Configurazione di equilibrio dell’anello aperto nel quadro dei piccoli spostamenti per $\mathcal{F}=\mathcal{F}{0}/5$.*
← 4.5 Statica delle aste e degli archi elasticamente flessibili · Indice · 5.1 Movimenti virtuali →