4.3 Statica dei fili
← 4.2 Statica dei mezzi rigidi · Indice · 4.4 Statica delle barre inflessibili o non flesse →
Orientamento
La sezione introduce il problema ai limiti per i fili e la condizione di stabilità, ricava alcune proprietà generali e tratta tre esempi: il filo pesante, il filo soggetto a una forza concentrata e il cavo avvolto su una puleggia.
Nota editoriale sulle formule. Alcune etichette testuali e alcuni simboli risultano corrotti nella fonte digitale. Le formule sono conservate senza ricostruzioni congetturali.
Contenuti
- 4.3.1 Il problema ai limiti e la condizione di stabilità
-
Caso di un cavo estensibile
- 4.3.2 Alcune proprietà generali degli equilibri dei fili
-
Assenza di forze esterne distribuite sul filo
-
Carico applicato a un estremo
- 4.3.3 Il problema del filo soggetto al proprio peso
-
Caso inestensibile
-
Caso estensibile
-
Confronto di modelli inestensibili ed estensibili
- 4.3.4 Il problema del filo soggetto a una forza concentrata
- 4.3.5 Il problema delle pulegge
-
Caso dei cavi inestensibili
-
Caso di un cavo estensibile
4.3.1 Il problema ai limiti e la condizione di stabilità
Caso di un cavo estensibile
L’ipotesi di inestensibilità non è veramente soddisfacente, poiché lascia indeterminata la ripartizione dello sforzo normale finché il cavo non può scorrere. Proponiamo dunque di abbandonare questa condizione e di considerare un cavo elastico. Per semplificare i calcoli, supponiamo che la relazione tra lo sforzo normale e la deformazione di estensione sia lineare: \(\mathrm{N}_{\mathrm{ex}}(\varepsilon)=\mathrm{EA} \varepsilon\) La determinazione della ripartizione dello sforzo normale richiederà di risolvere non più un semplice problema statico, ma un problema di evoluzione. Ciò deriva dal carattere irreversibile della legge di Coulomb, che impone di trattare il problema in modo incrementale a partire dalla conoscenza di un processo di caricamento, poiché la risposta dipende a priori da tale processo. Consideriamo il seguente processo di caricamento:
- Prima di mettere il cavo a contatto con la puleggia, lo si tende esercitando una forza $\pm \mathcal{F}{0} \mathbf{e}{1}$ di intensità identica alle due estremità. Il cavo è quindi in uno stato di trazione e deformazione uniforme \(N=\mathcal{F}_{0}, \quad \varepsilon=\varepsilon_{0}:=\frac{\mathcal{F}_{0}}{\mathrm{EA}}.\)
- Si avvolge progressivamente il cavo attorno alla puleggia cambiando progressivamente l’orientamento delle forze esercitate alle estremità, senza cambiare l’intensità $\mathcal{F}{0}$. Durante tutta questa fase, il cavo rimane nello stesso stato di trazione e deformazione uniforme, $\mathcal{F}{0}$ e $\varepsilon_{0}$. Al termine di questa fase, le due forze sono uguali a $-\mathcal{F}{0} \mathbf{e}{2}$ e il cavo è avvolto di mezzo giro attorno alla puleggia. Questa configurazione sarà la configurazione iniziale del problema di evoluzione.
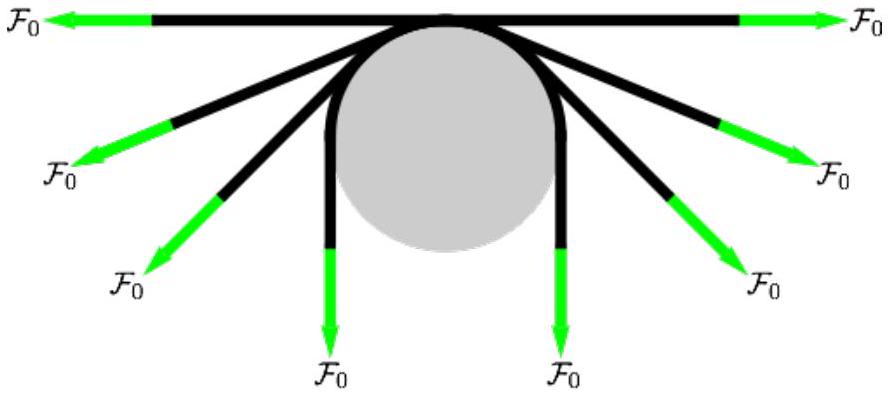 Figura 4.9 - Avvolgimento progressivo del cavo intorno alla puleggia di tensione costante.
- Senza modificare la direzione delle forze, manteniamo l’intensità $\mathcal{F}{0}$ a un estremo e riduciamo progressivamente quella all’altro estremo fino a un valore $\mathcal{F}{1}<\mathcal{F}{0}$. Indichiamo con $\mathcal{F}{t}$ i valori intermedi, dove $t\in[0,1]$ parametrizza il processo. Il caricamento è quasi statico: gli effetti d’inerzia sono trascurabili e il sistema è in equilibrio a ogni istante.
Conviene adottare una descrizione euleriana per trattare questo problema. Si introduce quindi l’ascissa curvilinea $s$ del semicircolo superiore della puleggia, percorso in senso antiorario. Si associa ad essa l’angolo $\theta=s / R$, vedi Figura 4.8. Si tratta di trovare la distribuzione $s \mapsto N_{t}(s)$ dello sforzo normale e $s \mapsto x_{3,t}(s)$ dei punti materiali sulla puleggia in ogni istante del processo. (La funzione $s \mapsto x_{3,t}(s)$ è l’inversa della funzione $x_3 \mapsto \mathrm{~s}{t}(x_3)$ che dà l’ascissa curvilinea all’istante $t$ in funzione dell’ascissa curvilinea di riferimento nella descrizione lagrangiana). Poiché per definizione $\varepsilon = ds/d x_3 - 1$, le funzioni che danno la posizione dei punti materiali $s \mapsto x{3,t}(s)$, la deformazione di estensione $s \mapsto \varepsilon_{t}(s)$ e lo sforzo normale $s \mapsto N_{t}(s)$ all’istante $t$ nella descrizione euleriana sono collegate da
\(x_{3,t}^{\prime}(s)=\frac{1}{1+\varepsilon_{t}(s)}, \quad N_{t}(s)=\mathrm{EA} \varepsilon_{t}(s)\)
In base a P-4.4 e P-4.5, i tratti di cavo a sinistra e a destra che non sono a contatto con la puleggia si trovano necessariamente ciascuno in uno stato di trazione e deformazione uniforme determinato dalla forza applicata all’estremità corrispondente:
\(N_{t}(s)=\left\{\begin{array}{lll}
\mathcal{F}_{t} & \text{ se } & s \leq 0 \\
\mathcal{F}_{0} & \text{ se } & s \geq \pi R
\end{array}, \quad \varepsilon_{t}(s)=\left\{\begin{array}{lll}
\mathcal{F}_{t} / \mathrm{EA} & \text{ se } & s \leq 0 \\
\mathcal{F}_{0} / \mathrm{EA} & \text{ se } & s \geq \pi R
\end{array}\right.\right.\)
Per la parte del cavo in contatto con la puleggia, la configurazione iniziale dà
\(N_{0}(s)=\mathcal{F}_{0}, \quad \varepsilon_{0}(s)=\varepsilon_{0}=\frac{\mathcal{F}_{0}}{\mathrm{EA}} \quad \forall s \in(0, \pi R)\)
Questa configurazione è compatibile con la legge di Coulomb, poiché le equazioni di equilibrio danno $R \mathbf{q}{0}(s)=\mathbf{n}(s)$, cioè una forza lineica tangenziale nulla e una forza lineica normale strettamente positiva.
Per $t \in (0,1)$, cerchiamo un’evoluzione del sistema che soddisfi in ogni istante le condizioni di equilibrio. Supporremo che il contatto avvenga solo tramite forze distribuite, senza forze puntuali. Questa condizione potrebbe essere dedotta dalla condizione di contatto unilaterale, dalla legge di Coulomb e dal comportamento elastico, ma al prezzo di sviluppi tecnici che complicherebbero l’esposizione. È quindi preferibile adottare questa ipotesi. In tali condizioni, l’equilibrio, la legge di Coulomb e la legge costitutiva danno
\(R\left|N_{t}^{\prime}(s)\right| \leq \mathrm{k} N_{t}(s), \quad N_{t}(s)=\mathrm{EA} \varepsilon_{t}(s) \quad \forall s \in(0, \pi R)\)
Lo sforzo normale e la deformazione sono quindi funzioni continue di $s$ e lo sforzo normale deve soddisfare le condizioni al contorno
\(N_{t}(0)=\mathcal{F}_{t}, \quad N_{t}(\pi R)=\mathcal{F}_{0}\)
Per continuità esiste un intervallo $(0,\bar\theta_tR)$ nel quale la deformazione varia dal valore $\mathcal{F}_t/\mathrm{EA}$ al valore iniziale $\mathcal{F}_0/\mathrm{EA}$. I punti di questo intervallo hanno quindi già subito scorrimento in senso antiorario. Ciò suggerisce l’ipotesi seguente.
Ipotesi sullo scorrimento: All’istante $t$, il cavo scorre nel senso antiorario nei punti di contatto compresi in un intervallo $(0, \bar{\theta}{t} R)$, mentre gli altri punti di contatto non scorrono. La lunghezza $\bar{\theta}{t} R$ della zona di scorrimento cresce con $t$.
Nella figura accanto sono indicati in rosso la zona di scorrimento e in verde la zona di non scorrimento all’istante $t$ del processo di rilascio della forza sul tratto sinistro. All’istante $0$ non esiste alcuna zona rossa; essa compare non appena $t>0$ e cresce progressivamente al crescere di $t$ a scapito della zona verde, che scompare quando $\mathcal{F}{t} = \mathcal{F}{1}$.
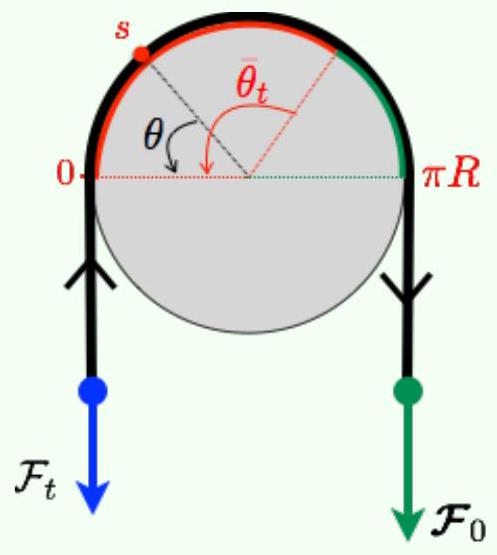 Nella zona $(0,\bar\theta_tR)$, che scorre in senso antiorario, la legge di Coulomb è attiva e impone $RN_t^{\prime}=kN_t$. I punti di $(\bar\theta_tR,\pi R)$ non hanno ancora scorso e conservano lo stato iniziale. Finché $\bar\theta_t\leq\pi$, segue
\(N_{t}(0)=\mathcal{F}_{t}, \quad R N_{t}^{\prime}(s)=\mathrm{k} N_{t}(s) \text { in } \left(0, \bar{\theta}_{t} R\right), \quad N_{t}(s)=\mathcal{F}_{0} \text { in } \left[\bar{\theta}_{t} R, \pi R\right]\)
Da ciò si ricavano il valore di $\bar{\theta}{t}$ e la distribuzione dello sforzo normale
\(\bar{\theta}_{t}=\frac{1}{\mathrm{k}} \log \frac{\mathcal{F}_{0}}{\mathcal{F}_{t}}, \quad N_{t}(s)= \begin{cases}\mathcal{F}_{0} \exp \left(\mathrm{k}\left(s / R-\bar{\theta}_{t}\right)\right) & \text { se } s \in\left[0, \bar{\theta}_{t} R\right] \\ \mathcal{F}_{0} & \text { se } s \in\left[\bar{\theta}_{t} R, \pi R\right]\end{cases}\)
Le formule valgono finché $\bar\theta_t\leq\pi$. Poiché $\mathcal{F}t$ decresce, $\bar\theta_t$ cresce da zero fino a $\pi$, raggiunto per $\mathcal{F}_t=\mathcal{F}_0e^{-k\pi}$. Oltre questo valore equilibrio e legge di Coulomb non possono più essere soddisfatti insieme. La zona di scorrimento e $N_t$ dipendono dall’angolo $\theta=s/R$, non dal raggio della puleggia né da $EA$; l’elasticità è però essenziale per individuare la zona attraverso la variazione di deformazione.
Resta da determinare la distribuzione dei punti materiali e il loro scorrimento durante il processo. Il modulo elastico interviene tramite $\varepsilon{0}$. Conoscendo $N_{t}(s)$, si deduce $\varepsilon_{t}(s)$ dalla legge costitutiva, il che fornisce $x_{3,t}^{\prime}(s)$:
\(x_{3,t}^{\prime}(s)=\left\{\begin{array}{ll}
\frac{1}{1+\varepsilon_{0} \exp \left(\mathrm{k}\left(\frac{s}{R}-\bar{\theta}_{t}\right)\right)} & \text{ se } s \in\left[0, \bar{\theta}_{t} R\right] \\
\frac{1}{1+\varepsilon_{0}} & \text{ se } s \in\left[\bar{\theta}_{t} R, \pi R\right]
\end{array}.\right.\)
Integrando si ottiene $x_{3,t}(s)$. La costante di integrazione è determinata dal fatto che i punti oltre $\bar{\theta}{t}R$ non hanno mai subito scorrimento. In particolare,
\(x_{3,t}\left(\bar{\theta}_{t} R\right)=x_{3,0}\left(\bar{\theta}_{t} R\right)=\frac{\bar{\theta}_{t} R}{1+\varepsilon_{0}}\)
supponendo che l’origine di $x{3,0}$ sia presa in 0, cioè $x_{3,0}(0)=0$. La primitiva di $x_{3,t}^{\prime}$ si ottiene cambiando variabile $a_3 = \exp(\mathrm{k} \theta)$ e, infine, $x_{3,t}(s)$ si scrive
\(x_{3,t}(s)=\frac{\bar{\theta}_{t} R}{1+\varepsilon_{0}}-\frac{R}{\mathrm{k}} \log \frac{\varepsilon_{0}+\exp \left(\mathrm{k}\left(\bar{\theta}_{t}-s / R\right)\right)}{1+\varepsilon_{0}} \quad \text { se } \quad 0 \leq s \leq \bar{\theta}_{t} R\)
Derivando $x_{3,t}(s)$ rispetto a $t$, si trova
\(\dot{x}_{3,t}(s)=\frac{\varepsilon_{0}\left(1-\exp \left(\mathrm{k}\left(\bar{\theta}_{t}-s / R\right)\right) \dot{\bar{\theta}}_{t}\right)}{\left(1+\varepsilon_{0}\right)\left(\varepsilon_{0}+\exp \left(\mathrm{k}\left(\bar{\theta}_{t}-s / R\right)\right)\right)}<0 \quad \text{ se } \quad 0 \leq s \leq \bar{\theta}_{t} R\)
Poiché $\dot{x}{3,t}(s)<0$ nella zona di scorrimento, un punto materiale che occupa l’ascissa $s$ all’istante $t$ occupa un’ascissa euleriana maggiore a un istante successivo: lo scorrimento avviene in senso antiorario, come ipotizzato. Il parametro $\varepsilon{0}$ misura l’estensibilità del cavo. Nel limite $EA\to+\infty$ si ha $\varepsilon_{0}\to0$ e $x_{3,t}(s)\to s$: si recupera il caso inestensibile e la stessa forza limite, mentre per rigidezza finita la distribuzione dello sforzo normale è determinata.
Nell’ambito del processo di caricamento considerato, e supponendo il cavo elastico, non appena si inizia a diminuire la forza su un’estremità, il cavo inizia a scorrere nel senso opposto su una zona che cresce via via che si diminuisce la forza applicata su tale tratto. Quando la forza raggiunge il valore minimo $\mathcal{F}{1} = \mathcal{F}{0} \exp(-\mathrm{k} \pi)$, tutto il cavo a contatto con la puleggia scivola. Si ritrova così il valore previsto per il caso inestensibile. Tuttavia, l’abbandono dell’ipotesi di inestensibilità ha permesso di determinare esattamente la ripartizione dello sforzo normale e lo scorrimento dei punti materiali durante il processo.
Tra le questioni che restano aperte e che meriterebbero di essere approfondite, citiamo:
- Mantenendo lo stesso processo di caricamento, la soluzione trovata è unica? Questa domanda è legittima poiché la costruzione si basa su un’ipotesi fatta sulla zona di scorrimento.
- Se si cambiasse processo di caricamento, si troverebbero altre risposte? La forza minima da applicare perché l’equilibrio sia possibile ne dipende?
La prima questione, che riguarda le proprietà di unicità nei problemi di evoluzione dello scorrimento governato dalla legge di attrito di Coulomb, è una questione teorica che non ha ancora trovato una risposta generale. Essa esula da questo corso. Si può tuttavia tentare di rispondere alla seconda risolvendo il problema di evoluzione associato ad altri processi di caricamento. Ne proponiamo uno qui di seguito come esercizio.
Esercizio 4.2. Variante del problema della puleggia. Si riprende il problema di evoluzione per un cavo elastico cambiando il processo di caricamento. Le prime due fasi sono modificate: (i) si avvolge il cavo di mezzo giro attorno alla puleggia senza tenderlo; (ii) si tira sui due tratti imponendo la stessa forza, la cui intensità cresce da 0 fino a $\mathcal{F}_{0}$. La terza fase rimane invariata: (iii) si rilascia progressivamente l’intensità della forza sul tratto sinistro fino a che l’equilibrio non è più possibile. Ecco alcuni elementi della soluzione:
- Durante la fase (ii), tutto il cavo scivola non appena viene messo in trazione: la metà sinistra nel senso orario, l’altra metà nel senso opposto. La ripartizione dello sforzo normale al termine di questa messa in trazione è data da \(N_{0}(s)=\mathcal{F}_{0} \exp \left(-\mathrm{k}\left(\frac{\pi}{2}-\left|\frac{\pi}{2}-\frac{s}{R}\right|\right)\right) \quad \text { per } \quad s \in(0, \pi R)\)
- Durante la fase (iii), la zona di scorrimento cresce a partire dall’estremo sinistro. Quando raggiunge l’intero semicerchio, la tensione sul tratto sinistro vale $\mathcal{F}{1}=\mathcal{F}{0}\exp(-k\pi)$; un ulteriore rilascio rende impossibile l’equilibrio.
4.3.2 Alcune proprietà generali degli equilibri dei fili
Assenza di forze esterne distribuite sul filo
Sia $\mathcal{J}$ un intervallo del filo sul quale non agiscono forze distribuite né concentrate, cioè $\mathbf{q}_{R}=\mathbf{0}$ in $\mathcal{J}$ e $\mathcal{J}\cap\mathbb{P}=\varnothing$. L’equazione locale di equilibrio implica \(N(x_3) \mathbf{t}(x_3)=\mathbf{R}_{0}, \quad \forall x_3 \in \mathcal{J},\) Il valore di questa costante dipende a priori dal problema ai limiti, ma distinguiamo due possibilità a seconda che la costante sia zero o no.
- Se $\mathbf{R}_{0}=\mathbf{0}$, allora $N(x_3)=0$ e l’orientamento $\mathbf{t}(x_3)$ resta arbitrario in $\mathcal{J}$.
- Se $\mathbf{R}_{0}\neq\mathbf{0}$, la condizione di stabilità seleziona le configurazioni tese e dunque
\(N(x_3)=\left\|\mathbf{R}_{0}\right\| \quad \text {e} \quad \mathbf{t}(x_3)=\frac{\mathbf{R}_{0}}{\left\|\mathbf{R}_{0}\right\|} \quad \forall x_3 \in \mathcal{J}\)
Nel secondo caso sia la tensione sia il versore tangente sono costanti: il tratto è rettilineo. I valori delle costanti dipendono dalle condizioni al contorno e dagli altri tratti del filo.
Proposizione 4.4 (Proprietà delle parti di filo libero). Sia $\mathcal{J}=(x_{3,0},x_{3,1})$ un tratto di filo sul quale non agiscono forze esterne. In una configurazione di equilibrio stabile si verifica necessariamente una delle due alternative seguenti:
- la tensione è nulla e la configurazione del tratto è arbitraria;
- la tensione è positiva e uniforme e il tratto è rettilineo.
Dimostrazione. L’equazione locale di equilibrio dà $N(x_3)\mathbf{t}(x_3)=\mathbf{R}_0$ in $\mathcal{J}$. Se $\mathbf{R}_0=\mathbf{0}$, la stabilità impone $N=0$ e non vincola $\mathbf{t}$. Se $\mathbf{R}_0\neq\mathbf{0}$, allora $N=|\mathbf{R}_0|>0$ e $\mathbf{t}=\mathbf{R}_0/|\mathbf{R}_0|$ sono costanti; il tratto è quindi rettilineo. $\square$
Carico applicato a un estremo
Se all’estremo $x_3=\ell_R$ è applicata la forza $\mathcal{F}$, la condizione al bordo è $N(\ell_R)\mathbf{t}(\ell_R)=\mathcal{F}$. Per una configurazione tesa segue \(N\left(\ell_{\mathrm{R}}\right)=\|\mathcal{F}\| \quad \text {e} \quad \mathbf{t}\left(\ell_{\mathrm{R}}\right)=\frac{\mathcal{F}}{\|\mathcal{F}\|}.\) Il filo è quindi orientato nella direzione della forza e la tensione ne uguaglia l’intensità. Se l’estremo è libero, la tensione si annulla e la condizione al bordo non determina l’orientamento locale. All’estremo $x_3=0$ cambia il segno della condizione al bordo: $N(0)\mathbf{t}(0)=-\mathcal{F}$. Pertanto \(N(0)=\|\mathcal{F}\| \quad \text {e} \quad \mathbf{t}(0)=-\frac{\mathcal{F}}{\|\mathcal{F}\|}\) Il versore tangente è opposto alla forza applicata, perché l’orientamento del filo è assunto da $x_3=0$ verso $x_3=\ell_R$.
Proposizione 4.5 (Estremi caricati o liberi). Sia un estremo del filo libero oppure soggetto a una forza $\mathcal{F}$. In una configurazione di equilibrio stabile:
- se $\mathcal{F}=\mathbf{0}$, la tensione all’estremo è nulla e l’orientamento locale resta indeterminato;
- se $\mathcal{F}\neq\mathbf{0}$, la tensione all’estremo vale $|\mathcal{F}|$ e il versore tangente soddisfa \(\mathbf{t}(0)=-\frac{\mathcal{F}}{\|\mathcal{F}\|} \quad \text {oppure} \quad \mathbf{t}(\ell_R)=\frac{\mathcal{F}}{\|\mathcal{F}\|},\) secondo che la forza sia applicata in $x_3=0$ oppure in $x_3=\ell_R$.
Dimostrazione. Le condizioni naturali agli estremi sono $N(0)\mathbf{t}(0)=-\mathcal{F}$ e $N(\ell_R)\mathbf{t}(\ell_R)=\mathcal{F}$. Se $\mathcal{F}=\mathbf{0}$, la stabilità $N\geq0$ e $|\mathbf{t}|=1$ danno $N=0$, senza determinare $\mathbf{t}$. Se $\mathcal{F}\neq\mathbf{0}$, prendendo la norma si ottiene $N=|\mathcal{F}|$; dividendo poi per questa quantità si ricavano le direzioni dichiarate. $\square$
4.3.3 Il problema del filo soggetto al proprio peso
Consideriamo un filo omogeneo di lunghezza naturale $\ell_R$ e massa lineare di riferimento $\varrho_R$, fissato in $\mathbf{O}$ all’estremo $x_3=0$, soggetto alla forza $\mathcal{F}=\mathcal{F}{1}\mathbf{e}{1}+\mathcal{F}{2}\mathbf{e}{2}$ all’estremo $x_3=\ell_R$ e al campo gravitazionale uniforme $\mathbf{g}=-g\mathbf{e}_{2}$, con $g>0$. Cerchiamo le configurazioni di equilibrio stabili, iniziando dal caso inestensibile.
Caso inestensibile
Il problema ai limiti è scritto \(\left\{\begin{array}{l} \left\|\frac{d \mathbf{x}}{d x_3}(x_3)\right\|=1 \quad \text {e} \quad \frac{d}{d x_3}\left(N \frac{d \mathbf{x}}{d x_3}\right)(x_3)=\varrho_{\mathrm{R}} g \mathbf{e}_{2}, \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right) \\ \mathbf{x}(0)=\mathbf{0}, \quad N\left(\ell_{\mathrm{R}}\right) \frac{d \mathbf{x}}{d x_3}\left(\ell_{\mathrm{R}}\right)=\mathcal{F}_{1} \mathbf{e}_{1}+\mathcal{F}_{2} \mathbf{e}_{2} \end{array}\right.\) Integrando l’equazione di equilibrio e imponendo la condizione al bordo in $x_3=\ell_R$ otteniamo \(N(x_3) \mathbf{x}^{\prime}(x_3)=\mathcal{F}_{1} \mathbf{e}_{1}+\left(\mathcal{F}_{2}-\varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-x_3\right)\right) \mathbf{e}_{2}, \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right) \tag{4.4}\) La condizione di inestensibilità e la stabilità $N\geq0$ determinano lo sforzo normale: \(N(x_3)=\sqrt{\mathcal{F}_{1}^{2}+\left(\mathcal{F}_{2}-\varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-x_3\right)\right)^{2}}, \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right) \tag{4.5}\) Consideriamo dapprima $\mathcal{F}{1}=0$. Il vettore $\mathbf{x}’(x_3)$ è allora parallelo a $\mathbf{e}{2}$ e la configurazione è verticale; il suo orientamento dipende da $\mathcal{F}_{2}$.
- Se $\mathcal{F}{2}\geq\varrho_Rg\ell_R$, la forza applicata è diretta verso l’alto e non è minore del peso del filo. Il filo è teso e le (4.4)–(4.5) danno $\mathbf{x}’(x_3)=\mathbf{e}{2}$. L’unica soluzione è \(\mathbf{x}(x_3)=x_3 \mathbf{e}_{2}, \quad N(x_3)=\mathcal{F}_{2}-\varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-x_3\right), \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right).\)
- Se $\mathcal{F}{2}\leq0$, la forza applicata è diretta verso il basso. Il filo è ancora ovunque teso e le (4.4)–(4.5) danno $\mathbf{x}’(x_3)=-\mathbf{e}{2}$. L’unica soluzione è \(\mathbf{x}(x_3)=-x_3 \mathbf{e}_{2}, \quad N(x_3)=\varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-x_3\right)-\mathcal{F}_{2}, \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right)\)
- Se $0<\mathcal{F}{2}<\varrho_Rg\ell_R$, la forza è diretta verso l’alto ma è minore del peso. La tensione si annulla nel solo punto $x{3,1}=\ell_R-\mathcal{F}{2}/(\varrho_Rg)$. Le (4.4)–(4.5) danno $\mathbf{x}’=-\mathbf{e}{2}$ per $x_3<x_{3,1}$ e $\mathbf{x}’=\mathbf{e}{2}$ per $x_3>x{3,1}$: il filo scende fino a $x_{3,1}$ e poi risale. La soluzione è
\(\left\{\begin{array}{llll}
\mathbf{x}(x_3)=-x_3 \mathbf{e}_{2}, & N(x_3)=\varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-x_3\right)-\mathcal{F}_{2} & \text {S} & 0<x_3 \leq \ell_{\mathrm{R}}-\frac{\mathcal{F}_{2}}{\varrho_{\mathrm{R}} g} \\
\mathbf{x}(x_3)=\left(x_3-2 \ell_{\mathrm{R}}+2 \frac{\mathcal{F}_{2}}{\varrho_{\mathrm{R}} g}\right) \mathbf{e}_{2}, & N(x_3)=\mathcal{F}_{2}-\varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-x_3\right) & \text {S} & \ell_{\mathrm{R}}-\frac{\mathcal{F}_{2}}{\varrho_{\mathrm{R}} g} \leq x_3<\ell_{\mathrm{R}}
\end{array}\right.\)
Nel caso generale $\mathcal{F}{1}\neq0$, lo sforzo normale non si annulla, il filo è ovunque teso e la (4.4) dà
\(\mathbf{x}^{\prime}(x_3)=\frac{\mathcal{F}_{1}}{\sqrt{\mathcal{F}_{1}^{2}+\left(\mathcal{F}_{2}-\varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-x_3\right)\right)^{2}}} \mathbf{e}_{1}+\frac{\mathcal{F}_{2}-\varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-x_3\right)}{\sqrt{\mathcal{F}_{1}^{2}+\left(\mathcal{F}_{2}-\varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-x_3\right)\right)^{2}}} \mathbf{e}_{2}.\)
Integrando e imponendo la condizione di fissaggio otteniamo la configurazione di equilibrio.
\(\left\{\begin{array}{l}
x_{1}(x_3)=\frac{\mathcal{F}_{1}}{\varrho_{\mathrm{R}} g} \operatorname{argsh}\left(\frac{\mathcal{F}_{2}-\varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-x_3\right)}{\mathcal{F}_{1}}\right)-\frac{\mathcal{F}_{1}}{\varrho_{\mathrm{R}} g} \operatorname{argsh}\left(\frac{\mathcal{F}_{2}-\varrho_{\mathrm{R}} g \ell_{\mathrm{R}}}{\mathcal{F}_{1}}\right) \\
x_{2}(x_3)=\frac{\mathcal{F}_{1}}{\varrho_{\mathrm{R}} g} \sqrt{1+\frac{\left(\mathcal{F}_{2}-\varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-x_3\right)\right)^{2}}{\mathcal{F}_{1}^{2}}}-\frac{\mathcal{F}_{1}}{\varrho_{\mathrm{R}} g} \sqrt{1+\frac{\left(\mathcal{F}_{2}-\varrho_{\mathrm{R}} g \ell_{\mathrm{R}}\right)^{2}}{\mathcal{F}_{1}^{2}}}
\end{array}\right.\)
Queste sono le equazioni parametriche di una catenaria.
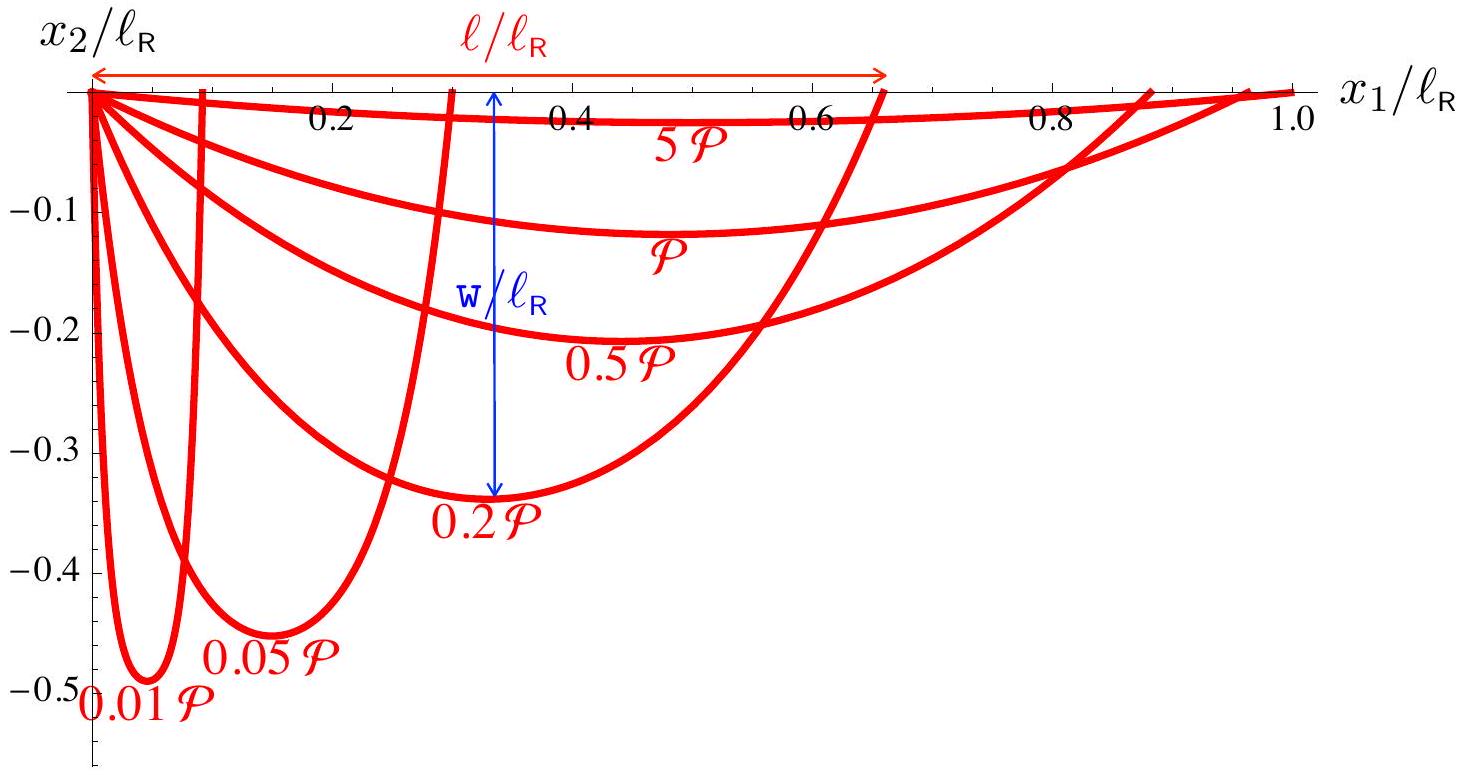 *Figura 4.5 - Configurazioni di equilibrio del filo pesante inestensibile per diversi valori della componente orizzontale $\mathcal{F}{1}$, confrontata con il peso $\mathcal{P}=\varrho_{\mathrm{R}}g\ell_{\mathrm{R}}$. La componente verticale vale metà del peso, $\mathcal{F}{2}=\mathcal{P}/2$. Ogni curva è una catenaria.*
Per collocare l’estremità $x_3=\ell{\mathrm{R}}$ alla distanza orizzontale $\ell$, con $0<\ell<\ell_{\mathrm{R}}$, dobbiamo applicare una forza $\mathcal{F}$ la cui componente verticale sia $\mathcal{F}{2}=\mathcal{P}/2$. La relazione fra la componente orizzontale $\mathcal{F}{1}$ e $\ell:=x_{1}(\ell_{\mathrm{R}})$ è
\(\frac{\ell}{\ell_{\mathrm{R}}}=\frac{2 \mathcal{F}_{1}}{\mathcal{P}} \operatorname{argsh}\left(\frac{\mathcal{P}}{2 \mathcal{F}_{1}}\right).\)
La distanza $\ell$ cresce da $0$ a $\ell_{\mathrm{R}}$ al crescere di $\mathcal{F}{1}$. Una configurazione perfettamente orizzontale richiederebbe una forza infinita. Dallo sviluppo di $\operatorname{argsh}x$ presso $x=0$ segue che $1-\ell/\ell{\mathrm{R}}$ è equivalente a $\mathcal{P}^{2}/(24\mathcal{F}{1}^{2})$ per $\mathcal{F}{1}\to+\infty$. La stessa conclusione si ricava dalla freccia in mezzeria, data da
\(\frac{\ell}{\ell_{\mathrm{R}}}=\frac{2 \mathcal{F}_{1}}{\mathcal{P}} \operatorname{argsh}\left(\frac{\mathcal{P}}{2 \mathcal{F}_{1}}\right).\)
La freccia in mezzeria è
\(a_1:=-x_{2}\left(\ell_{\mathrm{R}} / 2\right)=\left(\sqrt{\frac{\mathcal{F}_{1}^{2}}{\mathcal{P}^{2}}+\frac{1}{4}}-\frac{\mathcal{F}_{1}}{\mathcal{P}}\right) \ell_{\mathrm{R}}.\)
Essa decresce da $\ell_R/2$ a $0$ al crescere di $\mathcal{F}{1}$ e soddisfa $a_1/\ell_R\sim\mathcal{P}/(8\mathcal{F}{1})$ per $\mathcal{F}{1}\to+\infty$.
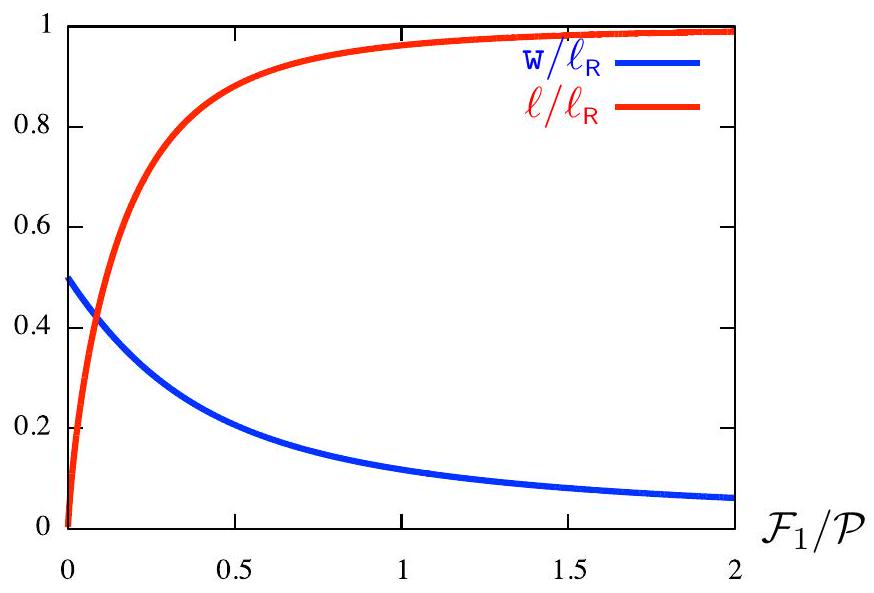 *Figura 4.6 — Distanza orizzontale $\ell$ fra gli estremi e freccia centrale $a_1$ in funzione del rapporto $\mathcal{F}{1}/\mathcal{P}$.*
Caso estensibile
Per un filo estensibile, il problema ai limiti diventa \(\left\{\begin{array}{lll} \mathbf{t}(x_3)=\frac{\mathbf{x}^{\prime}(x_3)}{\left\|\mathbf{x}^{\prime}(x_3)\right\|}, & \left\|\mathbf{x}^{\prime}(x_3)\right\|=1+\varepsilon(x_3), & \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right) \\ \frac{d(N \mathbf{t})}{d x_3}(x_3)=\varrho_{\mathrm{R}} g \mathbf{e}_{2}, & N(x_3)=\mathrm{N}_{\mathrm{ex}}(\varepsilon(x_3)), & \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right), \\ \mathbf{x}(0)=\mathbf{0}, & N\left(\ell_{\mathrm{R}}\right) \mathbf{t}\left(\ell_{\mathrm{R}}\right)=\mathcal{F}_{1} \mathbf{e}_{1}+\mathcal{F}_{2} \mathbf{e}_{2}. & \end{array}\right.\) Escludiamo i casi degeneri e assumiamo $\mathcal{F}{1}>0$ e $\mathcal{F}{2}=\mathcal{P}/2$. L’equazione di equilibrio e la condizione al bordo in $x_3=\ell_R$ danno \(N(x_3) \mathbf{t}(x_3)=\mathcal{F}_{1} \mathbf{e}_{1}+\varrho_{\mathrm{R}} g\left(x_3-\frac{\ell_{\mathrm{R}}}{2}\right) \mathbf{e}_{2}\) Da queste relazioni segue \(\left\{\begin{array}{l} N(x_3)=\sqrt{\mathcal{F}_{1}^{2}+\varrho_{\mathrm{R}}^{2} g^{2}\left(x_3-\frac{\ell_{\mathrm{R}}}{2}\right)^{2}}=\mathrm{N}_{\mathrm{ex}}(\varepsilon(x_3)), \\ \mathbf{x}^{\prime}(x_3)=\frac{1+\varepsilon(x_3)}{\sqrt{\mathcal{F}_{1}^{2}+\varrho_{\mathrm{R}}^{2} g^{2}\left(x_3-\frac{\ell_{\mathrm{R}}}{2}\right)^{2}}}\left(\mathcal{F}_{1} \mathbf{e}_{1}+\varrho_{\mathrm{R}} g\left(x_3-\frac{\ell_{\mathrm{R}}}{2}\right) \mathbf{e}_{2}\right). \end{array}\right.\) La prima equazione determina lo sforzo normale e, se la legge costitutiva è invertibile, la deformazione estensionale. Sostituendo $\varepsilon$ nella seconda e integrando con il vincolo in $\mathbf{O}$ si ottiene la configurazione. Per la legge lineare \(\mathrm{N}_{\mathrm{ex}}(\varepsilon)=\mathrm{EA} \varepsilon\) si ha $\varepsilon(x_3)=N(x_3)/\mathrm{EA}$ e quindi \(\mathbf{x}^{\prime}(x_3)=\frac{\mathcal{F}_{1} \mathbf{e}_{1}+\varrho_{\mathrm{R}} g\left(x_3-\frac{\ell_{\mathrm{R}}}{2}\right) \mathbf{e}_{2}}{\sqrt{\mathcal{F}_{1}^{2}+\varrho_{\mathrm{R}}^{2} g^{2}\left(x_3-\frac{\ell_{\mathrm{R}}}{2}\right)^{2}}}+\frac{\mathcal{F}_{1}}{\mathrm{EA}} \mathbf{e}_{1}+\frac{\varrho_{\mathrm{R}} g}{\mathrm{EA}}\left(x_3-\frac{\ell_{\mathrm{R}}}{2}\right) \mathbf{e}_{2}\) Il primo termine coincide con il risultato inestensibile; gli altri due sono la correzione dovuta all’estensibilità. Integrando e imponendo $\mathbf{a}(0)=\mathbf{0}$, la differenza fra le configurazioni estensibile e inestensibile è \(\mathbf{a}(x_3)=\frac{\mathcal{F}_{1}}{\mathrm{EA}} x_3 \mathbf{e}_{1}-\frac{\varrho_{\mathrm{R}} g}{2 \mathrm{EA}} x_3\left(\ell_{\mathrm{R}}-x_3\right) \mathbf{e}_{2}\) Poiché $a_{2}(\ell_{\mathrm{R}})=0$, i due estremi restano sull’asse $x_{2}=0$ quando la reazione verticale vale metà del peso. La distanza orizzontale degli estremi e la freccia al centro sono \(\frac{\ell}{\ell_{\mathrm{R}}}:=\frac{x_{1}\left(\ell_{\mathrm{R}}\right)}{\ell_{\mathrm{R}}}=\frac{2 \mathcal{F}_{1}}{\mathcal{P}} \operatorname{argsh}\left(\frac{\mathcal{P}}{2 \mathcal{F}_{1}}\right)+\frac{\mathcal{F}_{1}}{\mathrm{EA}} \tag{4.6}\) e \(\frac{a_1}{\ell_{\mathrm{R}}}:=-\frac{x_{2}\left(\ell_{\mathrm{R}} / 2\right)}{\ell_{\mathrm{R}}}=\sqrt{\frac{\mathcal{F}_{1}^{2}}{\mathcal{P}^{2}}+\frac{1}{4}}-\frac{\mathcal{F}_{1}}{\mathcal{P}}+\frac{\mathcal{P}}{8 \mathrm{EA}} \tag{4.7}\)
Confronto di modelli inestensibili ed estensibili
A parità di forza applicata e peso, l’estensibilità aumenta sia la distanza orizzontale fra gli estremi sia la freccia. L’incremento di freccia dipende dal rapporto fra peso e rigidezza estensionale; l’incremento orizzontale è proporzionale alla forza applicata. Valutiamo l’importanza di questi effetti per materiali e lunghezze diversi. Per un filo omogeneo, la densità lineare di riferimento è $\varrho_{\mathrm{R}}=\rho_{\mathrm{m}}A$. \(\varrho_{\mathrm{R}}=\rho_{\mathrm{m}} \mathrm{~A}\) Introduciamo la pressione caratteristica dovuta al peso proprio: \(p=\rho_{\mathrm{m}} g \ell_{\mathrm{R}}\) e lo sforzo di trazione $\sigma=\mathcal{F}_{1}/A$. \(\sigma=\frac{\mathcal{F}_{1}}{\mathrm{~A}}\) Al punto più basso $\sigma$ coincide con lo sforzo normale diviso l’area. Le grandezze geometriche diventano \(\frac{\ell}{\ell_{\mathrm{R}}}=\frac{2 \sigma}{p} \operatorname{argsh}\left(\frac{p}{2 \sigma}\right)+\frac{\sigma}{\mathrm{E}}, \quad \frac{a_1}{\ell_{\mathrm{R}}}=\sqrt{\frac{\sigma^{2}}{p^{2}}+\frac{1}{4}}-\frac{\sigma}{p}+\frac{p}{8 \mathrm{E}}.\) Le espressioni dipendono dai rapporti fra $p$, $\sigma$ ed $E$, tutte grandezze con dimensione di pressione. La prima dipende soprattutto da lunghezza e peso specifico, la seconda dal carico, la terza dal materiale.
- Cavi metallici. Anche per lunghezze dell’ordine di $100\,\mathrm{m}$, $p$ è molto minore di $E$. Inoltre la deformazione elastica ammissibile $\sigma/E$ è piccola. L’allungamento dovuto all’estensibilità è quindi trascurabile e il modello inestensibile descrive bene l’equilibrio fino a carichi prossimi al limite elastico.
- Fili elastomerici. Per ottenere allungamenti apprezzabili occorrono materiali capaci di grandi deformazioni, come la gomma, il cui modulo iniziale è dell’ordine di $10^{6}\,\mathrm{Pa}$.
a) Per un filo di gomma lungo $1\,\mathrm{m}$, $p\ll E$. Se $\sigma$ è dell’ordine di $E$, la gravità è trascurabile, il filo è quasi rettilineo e l’allungamento relativo è circa $\sigma/E$.
b) Per un filo di gomma lungo $10\,\mathrm{m}$, $p$ non è più trascurabile. Per mantenere gli estremi a distanza pari alla lunghezza naturale occorre uno sforzo di circa $7\times10^{4}\,\mathrm{Pa}$; l’allungamento è circa il $7\%$ e la freccia centrale circa $1{,}73\,\mathrm{m}$.
La tabella illustra questi ordini di grandezza per $\rho_{\mathrm{m}}=10^{3}\,\mathrm{kg/m^{3}}$, $g=10\,\mathrm{m/s^{2}}$ ed $E=1\,\mathrm{MPa}$.
| | | | | | | | |
| — | — | — | — | — | — | — | — |
| $\ell_{\mathrm{R}}$
$(\mathrm{m})$ | $\sigma$
$(\mathrm{MPa})$ | $p$
$(\mathrm{MPa})$ | $\sigma / p$
$(1)$ | $p / \mathrm{E}$
$(1)$ | $\sigma / \mathrm{E}$
$(1)$ | $\ell$
$(\mathrm{m})$ | $a_1$
$(\mathrm{m})$ | | 1 | 0.016 | 0.01 | 1.6 | 0.01 | 0.016 | 1.0 | 0.0776 | | 1 | 0.1 | 0.01 | 10 | 0.01 | 0.1 | 1.1 | 0.0137 | | 1 | 1 | 0.01 | 100 | 0.01 | 1 | 2. | 0.0025 | | 10 | 0.07 | 0.1 | 0.7 | 0.1 | 0.07 | 10. | 1.73 | | 10 | 1 | 0.1 | 10 | 0.1 | 1 | 20. | 0.25 |4.3.4 Il problema del filo soggetto a una forza concentrata
Consideriamo un filo inestensibile di lunghezza $2\ell_{\mathrm{R}}$, fissato agli estremi nei punti $\mathbf{A}^{\prime}=-\ell_{\mathrm{R}}\cos\vartheta\,\mathbf{e}{1}$ e $\mathbf{A}=\ell{\mathrm{R}}\cos\vartheta\,\mathbf{e}{1}$, con $\vartheta\in(0,\pi/2)$. Al punto medio è applicata la forza $\mathcal{F}(\cos\theta\,\mathbf{e}{1}+\sin\theta\,\mathbf{e}_{2})$, mentre non vi sono forze distribuite. Il problema ai limiti è \(\left\{\begin{array}{l} \left\|\mathbf{x}^{\prime}(x_3)\right\|=1, \quad N(x_3) \geq 0, \quad\left(N \mathbf{x}^{\prime}\right)^{\prime}(x_3)=\mathbf{0} \quad \forall x_3 \in\left(0,2 \ell_{R}\right) \backslash\left\{\ell_{R}\right\} \\ \left[\!\left[ N \mathbf{x}^{\prime} \right]\!\right]\left(\ell_{R}\right)+\mathcal{F}\left(\cos \theta \mathbf{e}_{1}+\sin \theta \mathbf{e}_{2}\right)=\mathbf{0} \\ \mathbf{x}(0)=-\ell_{R} \cos \vartheta \mathbf{e}_{1}, \quad \mathbf{x}\left(2 \ell_{R}\right)=\ell_{R} \cos \vartheta \mathbf{e}_{1}. \end{array}\right.\) Poiché le forze distribuite sono nulle, la Proposizione 4.4 si applica ai due tratti $\mathcal{J}^{-}$ e $\mathcal{J}^{+}$. In ciascun tratto teso lo sforzo normale è costante e il filo è rettilineo. La condizione di salto esclude che entrambi gli sforzi siano nulli. Restano tre casi: è teso soltanto il tratto sinistro, soltanto quello destro oppure entrambi.
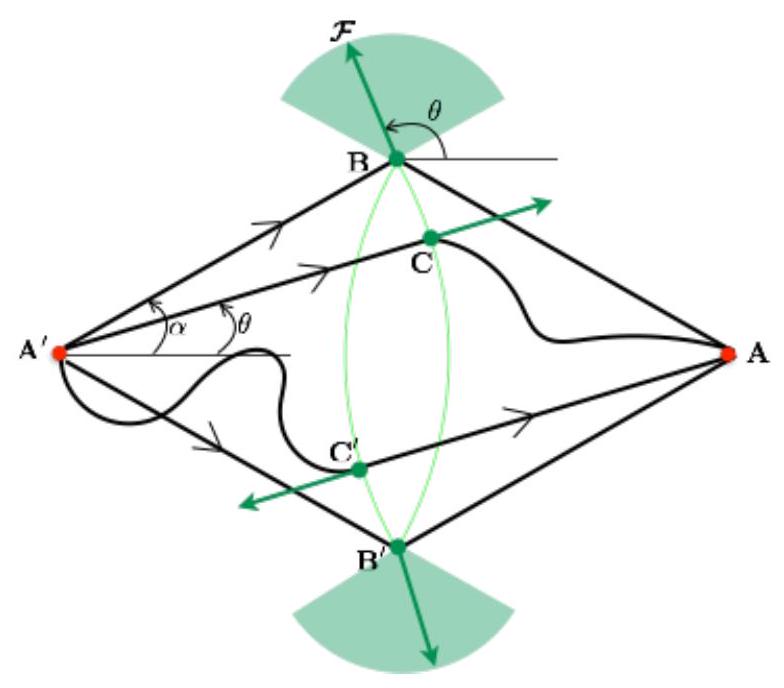 Figura 4.7 — Configurazioni di equilibrio: $\mathbf{A}^{\prime}\mathbf{B}\mathbf{A}$ e $\mathbf{A}^{\prime}\mathbf{B}^{\prime}\mathbf{A}$ con entrambi i tratti tesi; $\mathbf{A}^{\prime}\mathbf{C}\mathbf{A}$ e $\mathbf{A}^{\prime}\mathbf{C}^{\prime}\mathbf{A}$ con un solo tratto teso.
i) $N^{-}>0$, $N^{+}=0$. La condizione di salto dà $N^{-}=\mathcal{F}$ e $\mathbf{t}^{-}=\cos\theta\,\mathbf{e}{1}+\sin\theta\,\mathbf{e}{2}$. \(\mathbf{x}\left(\ell_{\mathrm{R}}\right)=\ell_{\mathrm{R}}(\cos \theta-\cos \vartheta) \mathbf{e}_{1}+\ell_{\mathrm{R}} \sin \theta \mathbf{e}_{2}\) Il punto medio coincide con $\mathbf{C}$ sul cerchio di centro $\mathbf{A}^{\prime}$ e raggio $\ell_{\mathrm{R}}$. Il tratto destro, rilassato ma inestensibile, può congiungere $\mathbf{C}$ ad $\mathbf{A}$ se e solo se la loro distanza non supera $\ell_{\mathrm{R}}$:
\(\left\|\mathbf{x}\left(2 \ell_{\mathrm{R}}\right)-\mathbf{x}\left(\ell_{\mathrm{R}}\right)\right\|=\left\|\int_{\ell_{\mathrm{R}}}^{2 \ell_{\mathrm{R}}} \mathbf{x}^{\prime}(x_3) d x_3\right\| \leq \int_{\ell_{\mathrm{R}}}^{2 \ell_{\mathrm{R}}}\left\|\mathbf{x}^{\prime}(x_3)\right\| d x_3=\ell_{\mathrm{R}}\) La condizione equivale a $\cos\theta\geq\cos\vartheta$, ossia $\theta\in[-\vartheta,\vartheta]$. Quando è soddisfatta, la configurazione costruita risolve il problema. ii) $N^{-}=0$, $N^{+}>0$. Per simmetria, il tratto destro è teso con $N^{+}=\mathcal{F}$ e $\mathbf{t}^{+}=-\cos\theta\,\mathbf{e}{1}-\sin\theta\,\mathbf{e}{2}$. \(\mathbf{x}\left(\ell_{\mathrm{R}}\right)=\ell_{\mathrm{R}}(\cos \vartheta+\cos \theta) \mathbf{e}_{1}+\ell_{\mathrm{R}} \sin \theta \mathbf{e}_{2}\) La distanza da $\mathbf{A}^{\prime}$ non deve superare $\ell_{\mathrm{R}}$, da cui $\theta\in[\pi-\vartheta,\pi+\vartheta]$. iii) $N^{-}>0$, $N^{+}>0$. Entrambi i tratti sono rettilinei e il punto medio coincide con una delle due intersezioni $\mathbf{B}$ e $\mathbf{B}^{\prime}$ dei cerchi di raggio $\ell_{\mathrm{R}}$ centrati negli estremi. \(\mathbf{x}\left(\ell_{\mathrm{R}}\right)=\epsilon \ell_{\mathrm{R}} \sin \vartheta \mathbf{e}_{2}, \quad \epsilon= \pm 1\) a) Caso $\epsilon=+1$. Il punto medio del filo è $\mathbf{B}$, con $\vartheta^{-}=\vartheta$ e $\vartheta^{+}=-\vartheta$. La condizione di salto determina le tensioni: \(\left(N^{-}-N^{+}\right) \cos \vartheta \mathbf{e}_{1}+\left(N^{-}+N^{+}\right) \sin \vartheta \mathbf{e}_{2}=\mathcal{F}\left(\cos \theta \mathbf{e}_{1}+\sin \theta \mathbf{e}_{2}\right)\) Proiettando lungo $\mathbf{e}_1$ e $\mathbf{e}_2$ otteniamo \(N^{-}=\left(\frac{\sin \theta}{\sin \vartheta}+\frac{\cos \theta}{\cos \vartheta}\right) \frac{\mathcal{F}}{2}, \quad N^{+}=\left(\frac{\sin \theta}{\sin \vartheta}-\frac{\cos \theta}{\cos \vartheta}\right) \frac{\mathcal{F}}{2}\) Le due tensioni sono positive se e solo se $\theta\in(\vartheta,\pi-\vartheta)$. In tale intervallo la configurazione con punto medio $\mathbf{B}$ è la soluzione. b) Caso $\epsilon=-1$. Per simmetria il punto medio è $\mathbf{B}’$, con $\vartheta^{-}=-\vartheta$ e $\vartheta^{+}=\vartheta$; le tensioni sono \(N^{-}=\left(-\frac{\sin \theta}{\sin \vartheta}+\frac{\cos \theta}{\cos \vartheta}\right) \frac{\mathcal{F}}{2}, \quad N^{+}=-\left(\frac{\sin \theta}{\sin \vartheta}+\frac{\cos \theta}{\cos \vartheta}\right) \frac{\mathcal{F}}{2}\) Questa configurazione è la soluzione se $\theta \in(\vartheta-\pi,-\vartheta)$. Riassumiamo il risultato. Secondo la direzione della forza, il problema ammette una sola configurazione stabile oppure infinite configurazioni. La soluzione è unica quando entrambi i tratti sono tesi; quando un tratto è rilassato, la sua forma resta arbitraria. La distribuzione dello sforzo normale è comunque unica. Se entrambi i tratti sono tesi, il versore tangente è discontinuo nel punto di applicazione della forza.
4.3.5 Il problema delle pulegge
Consideriamo un cavo avvolto per mezzo giro attorno a una puleggia rigida di raggio $R$. A un estremo agisce una forza di intensità $\mathcal{F}{0}$; cerchiamo l’intensità minima $\mathcal{F}{1}$ da applicare all’altro estremo per mantenere l’equilibrio. Trascuriamo il peso proprio del cavo e descriviamo il contatto mediante la legge di attrito di Coulomb. Il cavo aderisce nel punto di ascissa $s$ finché le componenti tangenziale e normale della forza lineare di contatto soddisfano
\(\left|q_{t}(s)\right|<\mathrm{k} q_{n}(s)\)
dove $k$ è il coefficiente di attrito. Quando vale l’uguaglianza, il segno di $q_t$ individua il verso dello scorrimento incipiente; durante lo scorrimento la corrispondente uguaglianza resta attiva. Studiamo dapprima il cavo inestensibile e poi quello elasticamente estensibile.
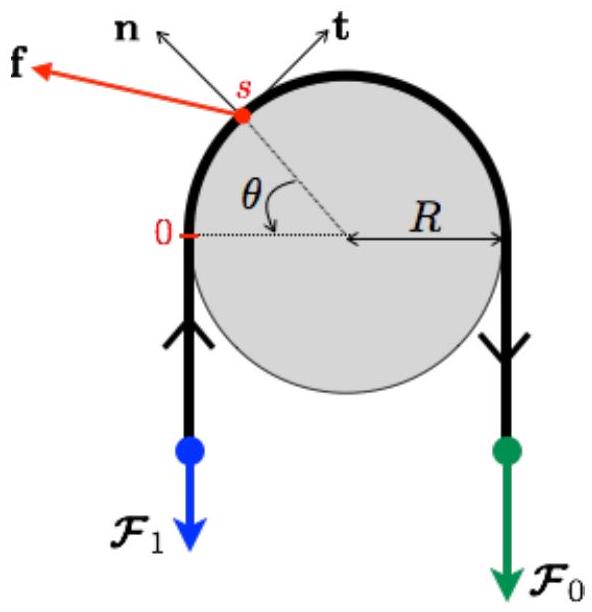
Legenda della notazione. Il carico $\mathbf{f}$ della figura è $\mathbf{q}$ nel testo; analogamente $f_n=q_n$ e $f_t=q_t$.
Figura 4.8 - Il cavo avvolto per mezzo giro attorno alla puleggia e le due forze applicate alle estremità.
Caso dei cavi inestensibili
Per le Proposizioni 4.4 e 4.5, i due tratti liberi sono rettilinei e tesi rispettivamente da $\mathcal{F}{0}$ e $\mathcal{F}{1}$. Poiché il cavo è inestensibile, l’ascissa curvilinea non dipende dalla tensione; poniamo $s=0$ nel primo punto di contatto con la puleggia.
Nota. Il procedimento si estende a un angolo di avvolgimento arbitrario e a pulegge di forma diversa. Il contatto occupa $s\in(0,\pi R)$. Le lunghezze dei tratti liberi non intervengono nel calcolo. La configurazione geometrica è assegnata; resta da determinare $N(s)$ e le forze di contatto $\mathbf{q}(s)$ in modo che equilibrio e legge di Coulomb siano soddisfatti: \(\left\{\begin{array}{rcl} \text {Tangenziale:} & \frac{d N}{d s}(s)+q_{t}(s)=0, & \forall s \in(0, \pi R) \\ \text {Bilancia normale:} & -\frac{N(s)}{R}+q_{n}(s)=0, & \forall s \in(0, \pi R) \\ \text {La legge del cuorno:} & \left|q_{t}(s)\right| \leq \mathrm{k} q_{n}(s), & \forall s \in(0, \pi R) \\ \text {Condizioni di limite:} & N(0)=\mathcal{F}_{1}, & N(\pi R)=\mathcal{F}_{0} \end{array}\right\}\) Il segno negativo nell’equilibrio normale deriva dall’orientazione antioraria del cavo, per la quale la curvatura vale $-1/R$. Eliminando le forze di contatto mediante la legge di Coulomb otteniamo \(-\frac{\mathrm{k}}{R} N(s) \leq N^{\prime}(s) \leq \frac{\mathrm{k}}{R} N(s) \quad \forall s \in(0, \pi R)\) Le due disuguaglianze differenziali forniscono stime su $N$. Dalla prima, ponendo $N(s)=e^{ks/R}\nu(s)$, segue $\nu^{\prime}\leq0$ e quindi, usando i valori agli estremi, \(\mathcal{F}_{1} \geq \exp (-\mathrm{k} \pi) \mathcal{F}_{0} \tag{4.8}\) Dalla seconda si ottiene analogamente \(\mathcal{F}_{1} \leq \exp (\mathrm{k} \pi) \mathcal{F}_{0} \tag{4.9}\) Equilibrio e legge di Coulomb possono dunque coesistere soltanto se $\mathcal{F}{1}$ appartiene all’intervallo così determinato. I limiti sono ottimali: l’uguaglianza inferiore corrisponde a scorrimento antiorario incipiente in ogni punto; l’uguaglianza superiore a scorrimento orario incipiente. Nota. Abbiamo assunto il contatto lungo tutto il semicerchio. Un modello completo dovrebbe imporre il contatto unilaterale e ammettere il distacco del cavo; la configurazione diventerebbe allora parte delle incognite. Le forze limite dipendono dal coefficiente di attrito e dall’angolo di avvolgimento, ma non dal raggio della puleggia. Nei due casi limite la legge di Coulomb è attiva in ogni punto: \(\left\{\begin{array}{llll} q_{t}(s)=-k q_{n}(s) & \text {e} & N(s)=\mathcal{F}_{0} \exp \mathrm{k}\left(\frac{s}{R}-\pi\right) & \forall s \in(0, \pi R) \end{array} \quad \text {S} \mathcal{F}_{1}=\mathcal{F}_{0} \exp (-\mathrm{k} \pi) ~ 丷 \quad \text {S} \mathcal{F}_{1}=\mathcal{F}_{0} \exp (+\mathrm{k} \pi)\right. \text { }\) Nel primo caso il cavo può scorrere interamente in senso antiorario; nel secondo in senso orario. Se $\mathcal{F}{1}$ è strettamente interno all’intervallo, allora \(\exp (-\mathrm{k} \pi) \mathcal{F}_{0}<\mathcal{F}_{1}<\exp (\mathrm{k} \pi) \mathcal{F}_{0}\) la disuguaglianza di Coulomb è stretta su un tratto di lunghezza positiva. Inestensibilità implica che il cavo non scorre, ma la distribuzione di $N$ resta indeterminata entro i vincoli \(R\left|N^{\prime}(s)\right| \leq \mathrm{k} N(s) \quad \forall s \in(0, \pi R), \quad N(0)=\mathcal{F}_{1}, \quad N(\pi R)=\mathcal{F}_{0}\) che lascia un numero infinito di possibilità. In conclusione: Per sostenere $\mathcal{F}{0}$ a un estremo occorre applicare all’altro una forza compresa fra $\mathcal{F}{0}e^{-k\pi}$ e $\mathcal{F}_{0}e^{k\pi}$. All’interno dell’intervallo il cavo non scorre e la distribuzione di $N$ non è univoca. Agli estremi dell’intervallo lo scorrimento è incipiente in ogni punto e $N$ è determinato.
Caso di un cavo estensibile
L’inestensibilità lascia indeterminata la distribuzione dello sforzo normale quando il cavo non scorre. Reintroduciamo quindi l’estensibilità lineare. \(\mathrm{N}_{\mathrm{ex}}(\varepsilon)=\mathrm{EA} \varepsilon\) Poiché l’attrito di Coulomb è irreversibile, la risposta dipende dalla storia di carico e il problema diventa evolutivo. Il seguente processo di caricamento è considerato:
- Prima del contatto con la puleggia, il cavo è teso dalle forze $\pm\mathcal{F}{0}\mathbf{e}{1}$ e si trova nello stato uniforme \(N=\mathcal{F}_{0}, \quad \varepsilon=\varepsilon_{0}:=\frac{\mathcal{F}_{0}}{\mathrm{EA}}.\)
- Il cavo viene avvolto progressivamente sulla puleggia mantenendo costante l’intensità $\mathcal{F}{0}$. Alla fine forma un semicerchio e conserva lo stato uniforme $N=\mathcal{F}{0}$, $\varepsilon=\varepsilon_{0}$.
- Mantenendo le direzioni delle forze, riduciamo quasi staticamente quella applicata al tratto sinistro da $\mathcal{F}{0}$ a $\mathcal{F}{1}<\mathcal{F}{0}$. Adottiamo la descrizione euleriana, con $s$ misurato lungo la puleggia in senso antiorario e $\theta=s/R$. Cerchiamo $N_t(s)$ e la coordinata materiale $x{3,t}(s)$ del punto che occupa l’ascissa $s$ all’istante di carico $t$. Dalla definizione della deformazione segue il legame fra $x_{3,t}$, $\varepsilon_t$ e $N_t$. \(x_{3,t}^{\prime}(s)=\frac{1}{1+\varepsilon_{t}(s)}, \quad N_{t}(s)=\mathrm{EA} \varepsilon_{t}(s)\) Per le Proposizioni 4.4 e 4.5, i tratti liberi a sinistra e a destra hanno tensione e deformazione uniformi, determinate dalla forza applicata al rispettivo estremo:
\(N_{t}(s)=\left\{\begin{array}{lll} \mathcal{F}_{t} & \text {S} & s \leq 0 \\ \mathcal{F}_{0} & \text {S} & s \geq \pi R \end{array}, \quad \varepsilon_{t}(s)=\left\{\begin{array}{lll} \mathcal{F}_{t} / \mathrm{EA} & \text {S} & s \leq 0 \\ \mathcal{F}_{0} / \mathrm{EA} & \text {S} & s \geq \pi R \end{array}\right.\right.\) Per la parte del cavo a contatto con la puleggia, la configurazione iniziale dà \(N_{0}(s)=\mathcal{F}_{0}, \quad \varepsilon_{0}(s)=\varepsilon_{0}=\frac{\mathcal{F}_{0}}{\mathrm{EA}} \quad \forall s \in(0, \pi R)\) La configurazione iniziale soddisfa la legge di Coulomb: la forza tangenziale di contatto è nulla e quella normale è positiva. Per $t\in(0,1)$ cerchiamo un’evoluzione quasi statica con sole forze di contatto distribuite. Equilibrio, legge di Coulomb e legge costitutiva danno \(R\left|N_{t}^{\prime}(s)\right| \leq \mathrm{k} N_{t}(s), \quad N_{t}(s)=\mathrm{EA} \varepsilon_{t}(s) \quad \forall s \in(0, \pi R)\) Sforzo normale e deformazione sono continui e soddisfano \(N_{t}(0)=\mathcal{F}_{t}, \quad N_{t}(\pi R)=\mathcal{F}_{0}\) Per continuità compare una zona $(0,\bar\theta_tR)$ nella quale la deformazione differisce dal valore iniziale. I punti di questa zona hanno già scorso in senso antiorario. Assumiamo dunque:
Ipotesi di scorrimento. All’istante $t$ il cavo scorre in senso antiorario su $(0,\bar\theta_tR)$ e aderisce sul tratto restante. La zona di scorrimento cresce con $t$. La Figura 4.8 mostra in rosso la zona di scorrimento e in verde quella aderente.
\(N_{t}(0)=\mathcal{F}_{t}, \quad R N_{t}^{\prime}(s)=\mathrm{k} N_{t}(s) \text {in}\left(0, \bar{\theta}_{t} R\right), \quad N_{t}(s)=\mathcal{F}_{0} \text {in}\left[\bar{\theta}_{t} R, \pi R\right]\) Da queste condizioni ricaviamo \(\bar{\theta}_{t}=\frac{1}{\mathrm{k}} \log \frac{\mathcal{F}_{0}}{\mathcal{F}_{t}}, \quad N_{t}(s)= \begin{cases}\mathcal{F}_{0} \exp \left(\mathrm{k}\left(s / R-\bar{\theta}_{t}\right)\right) & \text {S} s \in\left[0, \bar{\theta}_{t} R\right] \\ \mathcal{F}_{0} & \text {S} s \in\left[\bar{\theta}_{t} R, \pi R\right]\end{cases}\) Le formule valgono finché $\bar\theta_t\leq\pi$. La zona di scorrimento raggiunge l’intero semicerchio quando $\mathcal{F}t=\mathcal{F}{0}e^{-k\pi}$. Il risultato è indipendente da $R$ ed $EA$, benché l’elasticità sia necessaria per localizzare lo scorrimento. Resta da determinare il moto dei punti materiali. La legge costitutiva e la relazione fra coordinate danno \(x_{3,t}^{\prime}(s)=\left\{\begin{array}{ll} \frac{1}{1+\varepsilon_{0} \exp \left(\mathrm{k}\left(\frac{s}{R}-\bar{\theta}_{t}\right)\right)} & \text {S} s \in\left[0, \bar{\theta}_{t} R\right] \\ \frac{1}{1+\varepsilon_{0}} & \text {S} s \in\left[\bar{\theta}_{t} R, \pi R\right] \end{array}.\right.\) Integrando e imponendo la continuità con la zona aderente otteniamo \(x_{3,t}\left(\bar{\theta}_{t} R\right)=x_{3,0}\left(\bar{\theta}_{t} R\right)=\frac{\bar{\theta}_{t} R}{1+\varepsilon_{0}}\) scegliendo $x_{3,0}(0)=0$. Una primitiva fornisce \(x_{3,t}(s)=\frac{\bar{\theta}_{t} R}{1+\varepsilon_{0}}-\frac{R}{\mathrm{k}} \log \frac{\varepsilon_{0}+\exp \left(\mathrm{k}\left(\bar{\theta}_{t}-s / R\right)\right)}{1+\varepsilon_{0}} \quad \text {S} \quad 0 \leq s \leq \bar{\theta}_{t} R\) Derivando rispetto a $t$ otteniamo \(\dot{x}_{3,t}(s)=\frac{\varepsilon_{0}\left(1-\exp \left(k\left(\bar{\theta}_{t}-s / R\right)\right) \dot{\bar{\theta}}_{t}\right.}{\left(1+\varepsilon_{0}\right)\left(\varepsilon_{0}+\exp \left(k\left(\bar{\theta}_{t}-s / R\right)\right)\right.}<0 \quad \text {S} \quad 0 \leq s \leq \bar{\theta}_{t} R\) Poiché $\dot{x}{3,t}(s)<0$ nella zona di scorrimento, i punti materiali si muovono verso ascisse euleriane crescenti, cioè in senso antiorario. Il parametro $\varepsilon{0}=\mathcal{F}{0}/EA$ misura l’estensibilità. Nel limite $EA\to+\infty$ esso tende a zero e $x{3,t}(s)\to s$: si recupera il caso inestensibile e la stessa forza limite. Durante il rilascio, la zona di scorrimento cresce dal tratto sinistro fino a occupare l’intero semicerchio quando $\mathcal{F}{1}=\mathcal{F}{0}e^{-k\pi}$. L’estensibilità determina in modo univoco sia $N_t$ sia lo scorrimento dei punti materiali. Restano due questioni:
- la soluzione è unica per il processo di carico assegnato?
- processi di carico diversi conducono a risposte o forze limite diverse?
L’unicità dei problemi evolutivi governati dall’attrito di Coulomb è delicata. L’esercizio seguente propone una variante del processo.
Esercizio 4.2. Variante del problema della puleggia. Modificare il processo di carico come segue: (i) avvolgere il cavo di mezzo giro attorno alla puleggia senza tenderlo; (ii) tendere entrambi i tratti con la stessa forza, aumentandola da zero a $\mathcal{F}_{0}$; (iii) ridurre progressivamente la forza sul tratto sinistro finché l’equilibrio non è più possibile.
- Durante la fase (ii), tutto il cavo scorre: la metà sinistra in senso orario e la metà destra in senso antiorario. Al termine della fase, lo sforzo normale è \(N_{0}(s)=\mathcal{F}_{0} \exp \left(-\mathrm{k}\left(\frac{\pi}{2}-\left|\frac{\pi}{2}-\frac{s}{R}\right|\right)\right) \quad \text {per} \quad s \in(0, \pi R)\)
- Durante la fase (iii), la zona di scorrimento cresce dal tratto sinistro. Quando l’intero semicerchio scorre, la tensione sul tratto sinistro vale $\mathcal{F}{1}=\mathcal{F}{0}\exp(-k\pi)$; un ulteriore rilascio rende impossibile l’equilibrio.
← 4.2 Statica dei mezzi rigidi · Indice · 4.4 Statica delle barre inflessibili o non flesse →