4.5 Statica delle aste e degli archi elasticamente flessibili
← 4.4 Statica delle barre inflessibili o non flesse · Indice · 4.6 Caso dei piccoli spostamenti →
Orientamento
La sezione sviluppa 4.5.1 il problema del instabilità di eulero, 4.5.2 varianti del problema del carico critico di eulero, 4.5.3 il problema della trave di galileo.
Contenuti
- 4.5.1 Il problema del instabilità di Eulero
- Influenza delle condizioni al contorno
- Effetto dell’estensibilità
- 4.5.2 Varianti del problema del carico critico di Eulero
- 4.5.3 Il problema della trave di Galileo
- Quadro dello studio e formulazione del problema ai limiti
- Il problema ridotto e classificazione in funzione dell’intensità del carico
- Carico debole
- Carico moderato
- Carico forte
- Carico estremo
- Studio comparativo
4.5.1 Il problema dell’instabilità di Eulero
L’instabilità può produrre una variazione improvvisa della configurazione di una struttura snella. Consideriamo il problema dell’elastica, formulato da Eulero nel 1744: un’asta rettilinea, inestensibile ed elasticamente flessibile, soggetta a compressione. La configurazione rettilinea perde stabilità quando la forza raggiunge un valore critico $\mathcal{F}_{0}$ e da essa si diramano configurazioni inflesse.
 Ritratto di Leonhard Euler di
Jakob Emanuel Handmann (1753)
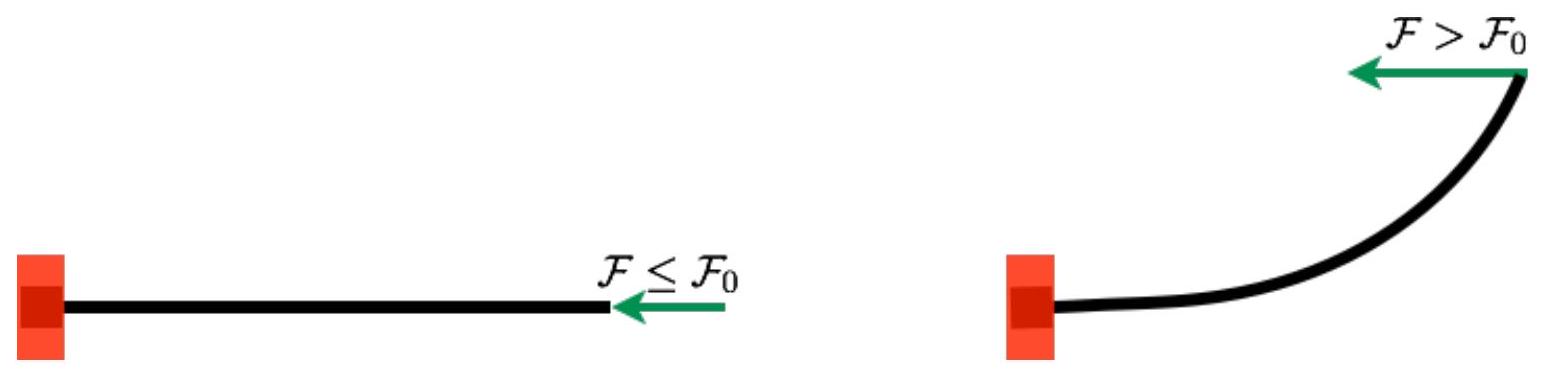 Figura 4.12 — Instabilità dell’elastica: configurazione rettilinea per un carico inferiore al valore critico e configurazione inflessa oltre il valore critico.
L’elastica incastrata e caricata
L’obiettivo di questa sezione è trattare in modo completo il problema modello dell’elastica considerato da Eulero.
- Formulazione iniziale. Consideriamo un’asta inestensibile di lunghezza $\ell_R$, elasticamente flessibile con modulo di rigidezza a flessione $\mathrm{EI}$, la configurazione di riferimento naturale rettilinea è $\mathbf{x}_R(x_3)=x_3\mathbf{e}_1,\, x_3\in (0, \ell_R)$. L’estremità $x_3=0$ è incastrata in $\mathbf{O}$ lungo $\mathbf{e}_1$; l’altra estremità $x_3=\ell_R$ è soggetta alla forza $\mathcal{F}=-\mathcal{F}\mathbf{e}_1$, di direzione fissa e intensità assunta come parametro di carico, segno negativo per cui $\mathcal{F}>0$ significa compressione. La gravità è trascurata. Il problema ai limiti risulta quindi:
Definizione 4.9 (Il problema ai limiti dell’elastica). Per $\mathcal{F}\in \mathbb{R}$ dato, trovare $x_3\mapsto (\mathbf{x}(x_3), \vartheta(x_3))$ e $x_3\mapsto (\mathbf{R}(x_3), M_2(x_3))$ che soddisfano
- le relazioni geometriche su $(0, \ell_R):\quad \mathbf{x}’(x_3)=\cos\vartheta(x_3)\mathbf{e}_1+\sin\vartheta(x_3)\mathbf{e}_2$
- gli sforzi interni su $(0, \ell_R):\quad \mathbf{R}(x_3) = N(x_3)\mathbf{x}’(x_3) + T_1(x_3)\mathbf{e}_3 \wedge \mathbf{x}’(x_3)$
- le equazioni di equilibrio su $(0, \ell_R)$: \(\begin{cases} \mathbf{R}'(x_3)=0, \\ M_2'(x_3)+T_1(x_3)=0. \end{cases}\)
- condizioni ai limiti in $0$ e $\ell_R:~ \mathbf{x}(0)=\mathbf{0},~\vartheta(0)=0$; $\mathbf{R}(\ell_R)=-\mathcal{F}\mathbf{e}_1,~M_2(\ell_R)=0$
- la legge costitutiva su $(0, \ell_R):~ M_2(x_3) = \mathrm{EI}\,\vartheta’(x_3)$ Si noti che la condizione di inestensibilità è sempre soddisfatta poiché $||\mathbf{x}’(x_3)||=1$.
- Formulazione ridotta. L’equilibrio locale delle forze impone che la forza interna $\mathbf{R}(x_3)$ sia costante. La condizione finale fissa tale costante uguale alla forza applicata. Proiettando secondo tangente e normale: \(\mathbf{R}(x_3) = -\mathcal{F}\mathbf{e}_1, \quad N(x_3) = -\mathcal{F}\cos\vartheta(x_3), \quad T_1(x_3) = \mathcal{F}\sin\vartheta(x_3) \quad \forall x_3\in(0, \ell_R)\) Sostituendo nell’equilibrio dei momenti e usando le condizioni al bordo in $0$ e $\ell_R$, si ottiene il sistema differenziale per l’angolo tangente $x_3\mapsto \vartheta(x_3)$: \(\text{(Problema ridotto dell’elastica)}\quad \left\{ \begin{array}{l} \mathrm{EI}\,\vartheta''(x_3) + \mathcal{F}\sin\vartheta(x_3)=0\quad x_3\in(0, \ell_R) \tag{4.15}\\ \vartheta(0)=0,\quad \vartheta'(\ell_R)=0 \end{array} \right.\) Una volta risolto, si ottiene la configurazione d’equilibrio con una semplice integrazione: \(\mathbf{x}(x_3)=\left(\int_0^x_3\cos\vartheta(\zeta)d\zeta\right)\mathbf{e}_1+\left(\int_0^x_3\sin\vartheta(\zeta)d\zeta\right)\mathbf{e}_2\) Tutto si riduce alla soluzione di (4.15).
- Metodo di risoluzione. La funzione $\vartheta\equiv0$ è soluzione per ogni valore della forza e definisce il ramo fondamentale. Cerchiamo le altre configurazioni con il metodo del tiro. Per valori assegnati di $\mathcal{F}$ e dell’angolo finale $\vartheta_{\ell}\in[-\pi,\pi]$, sostituiamo alla condizione in $x_3=0$ il dato $\vartheta(\ell_R)=\vartheta_{\ell}$ e consideriamo il problema di Cauchy \(\left\{ \begin{array}{l} \mathrm{EI}\,\vartheta''(x_3) + \mathcal{F}\sin\vartheta(x_3)=0\quad x_3\in(0,\ell_R) \tag{4.16}\\ \vartheta(\ell_R)=\vartheta_\ell,\quad \vartheta'(\ell_R)=0 \end{array} \right.\) con $\mathcal{F}\in\mathbb{R}$ e $\vartheta_\ell \in [-\pi, \pi]$ dati. Questo problema ha soluzione unica, dipendente dai dati $\mathcal{F}$ e $\vartheta_\ell$. Chiamiamola $\vartheta\mathcal{F},\vartheta_\ell$. Affinché sia soluzione del problema ai limiti ridotto, si richiede \(\vartheta[\mathcal{F},\vartheta_\ell](0)=0. \tag{4.17}\) Così, per ogni $\mathcal{F}$, ogni $\vartheta_\ell$ che soddisfa (4.17) dà una, e una sola, soluzione per il problema dell’elastica. Viceversa, ogni soluzione del problema soddisfa (4.17). Lo studio del numero di soluzioni si riconduce quindi all’analisi di (4.17). Di ciò ci occuperemo nei prossimi paragrafi.
- Calcolo diretto del carico critico e dei punti di biforcazione. Non serve risolvere il problema non lineare completo per trovare il carico critico: basta linearizzare (sostituendo $\sin\vartheta \rightarrow \vartheta$ in (4.15)), ottenendo il cosiddetto problema di biforcazione. Si cercano quindi $\mathcal{F}$ e $x_3\mapsto\vartheta(x_3)$ tali che
\(\text{(Problema di biforcazione dell’elastica)} \left\{
\begin{array}{l}
\vartheta \not\equiv 0 \tag{4.18}\\
\mathrm{EI}\,\vartheta''(x_3) + \mathcal{F} \vartheta(x_3) = 0,\quad x_3\in(0,\ell_R)\\
\vartheta(0)=0, \quad \vartheta'(\ell_R)=0
\end{array}
\right.\)
Proposizione 4.6 (Carico critico di instabilità, modo di instabilità e punti di biforcazione). Il problema di biforcazione mostra l’esistenza di una sequenza crescente di punti di biforcazione sulla traiettoria fondamentale, con valori e modi dati da \(\mathcal{F}_n = (2n+1)^2\frac{\pi^2\mathrm{EI}}{4\ell_R^2},\quad \vartheta_n(x_3) = \vartheta_\ell\sin\left((2n+1) \frac{\pi x_3}{2\ell_R}\right),\quad \vartheta_\ell\in\mathbb{R},\, n\in\mathbb{N}\) Il primo punto di biforcazione corrisponde al carico critico $\mathcal{F}0$ e al modo $\vartheta_0(x_3)$: \(\mathcal{F}_0 = \frac{\pi^2 \mathrm{EI}}{4\ell_R^2},\quad \vartheta_0(x_3) = \vartheta_\ell \sin\left( \frac{\pi x_3}{2\ell_R} \right)\) dove $\vartheta\ell$ è arbitraria in questa trattazione linearizzata. Dimostrazione. Il problema linearizzato è un problema di valori propri: la forza $\mathcal{F}$ è l’autovalore, $x_3\mapsto\vartheta(x_3)$ In questo caso, soluzione è elementare. $\mathcal{F}$ dev’essere strettamente positiva. Infatti, moltiplicando per $\vartheta(x_3)$ e integrando su $(0,\ell_R)$, dopo un’integrazione per parti e usando le condizioni al bordo: \(\mathcal{F} \int_0^{\ell_R} \vartheta(x_3)^2 d x_3 = -\int_0^{\ell_R} \mathrm{EI}\,\vartheta''(x_3)\vartheta(x_3) d x_3 = + \int_0^{\ell_R} \mathrm{EI}\,(\vartheta'(x_3))^2 d x_3 > 0\) Nota. 1. Si può anche assegnare $\vartheta’(0)=\kappa_{2,0}$ e risolvere il problema di Cauchy corrispondente alle due condizioni a $0$. Quindi $\mathcal{F}>0$. La soluzione generale è \(\vartheta(x_3) = a\cos\left( \sqrt{\frac{\mathcal{F}}{\mathrm{EI}}} x_3 \right) + b\sin\left(\sqrt{\frac{\mathcal{F}}{\mathrm{EI}}} x_3\right)\) La condizione $\vartheta(0)=0$ impone $a=0$, e la condizione $\vartheta’(\ell_R)=0$ \(b\cos\left( \sqrt{\frac{\mathcal{F}}{\mathrm{EI}}}\, \ell_R \right) = 0\) Poiché $\vartheta\not\equiv 0$, $b\neq 0$, perciò deve annullarsi il coseno. Ciò dà la famiglia di valori propri \(\mathcal{F}_n = (2n+1)^2 \frac{\pi^2 \mathrm{EI}}{4\ell_R^2},\quad n\in\mathbb{N}\) Il corrispondente modo proprio \(\vartheta_n(x_3)=\vartheta_\ell\sin\left( (2n+1) \frac{\pi x_3}{2\ell_R} \right),\, \vartheta_\ell\in\mathbb{R}\) dove l’ampiezza $\vartheta_\ell$ è arbitraria. Riassumendo, Si può anche calcolare la configurazione d’equilibrio associata a ciascun modo proprio, mediante semplice integrazione. Poiché le formule sono buone approssimazioni solo per piccoli valori di $\vartheta_\ell$, si può porre $\cos\vartheta_n(x_3)\simeq 1$ e $\sin\vartheta_n(x_3)\simeq \vartheta_n(x_3)$. Si ottiene così \(\mathbf{x}_n(x_3) \approx x_3\mathbf{e}_1+\frac{2\vartheta_\ell}{(2n+1)\pi}\left[1-\cos\left((2n+1) \frac{\pi x_3}{2\ell_R}\right)\right]\mathbf{e}_2\tag{4.19}\) Nota. 1. Si sottolinea che queste branche biforcate e modi di biforcazione sono solo approssimazioni (a causa della linearizzazione) delle vere branche biforcate e veri modi di biforcazione. Solo i punti di biforcazione sono esatti. Inoltre non si può sapere, a questo stadio, quale sia la vera configurazione di equilibrio; occorrerà uno studio sulla stabilità. Il modo di instabilità dà soltanto la forma della configurazione inflessa presso il carico critico: l’ampiezza e la forma reale verranno determinati risolvendo il problema non lineare completo.
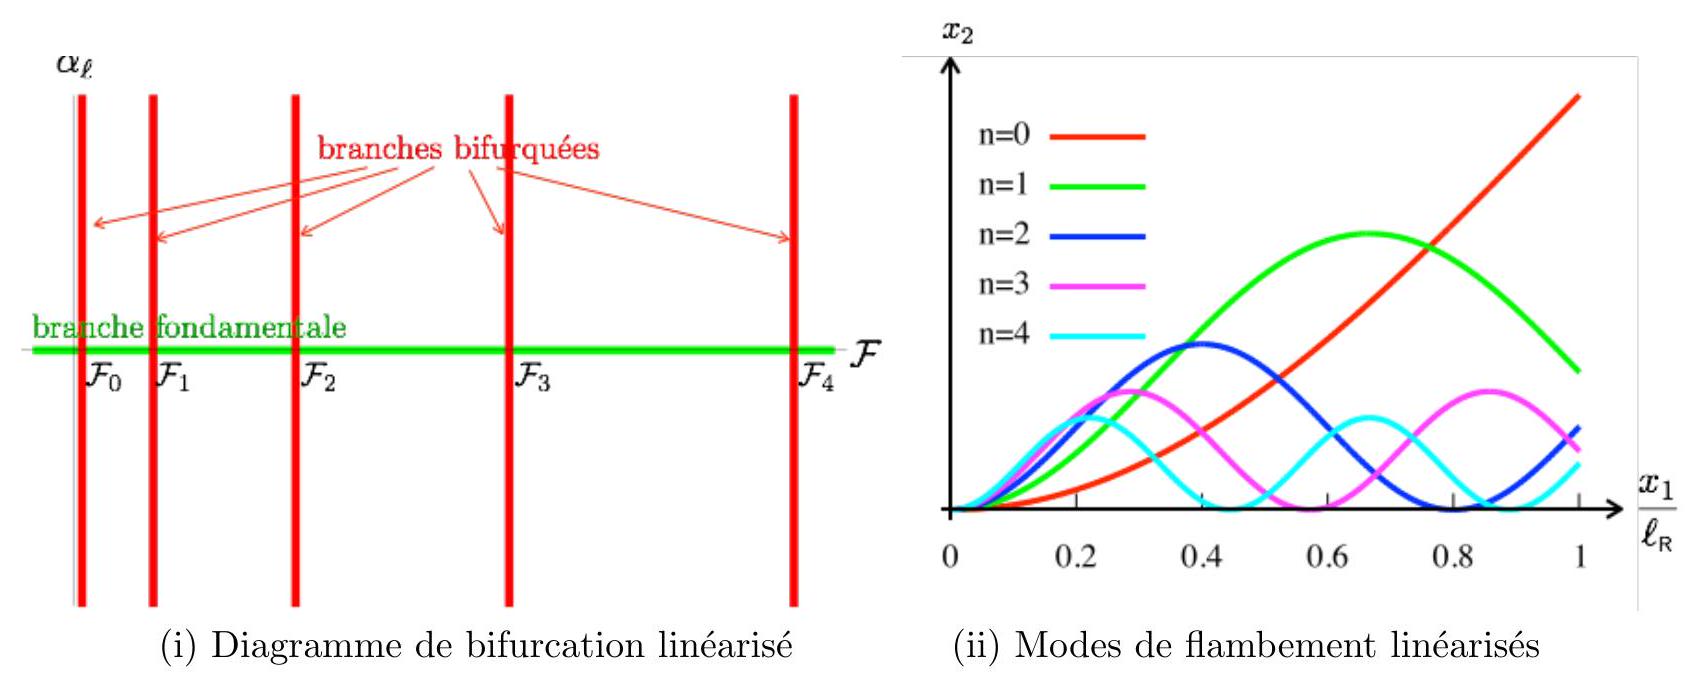
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
Figura 4.13 - A sinistra: diagramma di biforcazione nel piano $(\mathcal{F},\vartheta_{\ell})$ presso il ramo fondamentale dell’elastica. A destra: configurazioni di equilibrio associate ai modi di instabilità, normalizzati in modo che $|\vartheta_n(\ell_{\mathrm{R}})|=\pi/4$ per ogni $n$.
- Calcolo esatto delle branche biforcate. Per simmetria, $\vartheta[\mathcal{F},-\vartheta_\ell]=-\vartheta[\mathcal{F},\vartheta_\ell]$; studiamo quindi $\vartheta_\ell\in(0,\pi]$. Moltiplicando la (4.16) per $\vartheta’(x_3)$ otteniamo la derivata di un integrale primo:
\(0= \mathrm{EI}\,\vartheta''(x_3)\vartheta'(x_3)+\mathcal{F}\sin(\vartheta(x_3))\vartheta'(x_3) = \frac{d}{d x_3}\left( \frac{1}{2}\mathrm{EI} (\vartheta'(x_3))^2 - \mathcal{F}\cos(\vartheta(x_3)) \right),\quad \forall x_3\in(0,\ell_R)\)
La costante d’integrazione si esprime tramite i dati in $\ell_R$ e si ottiene una equazione tipo $\vartheta’^2 = \varphi(\vartheta)$:
\(\mathrm{EI} (\vartheta'(x_3))^2 = 2\mathcal{F}\left(\cos\vartheta - \cos\vartheta_\ell\right),\tag{4.20}\)
equazione differenziale del primo ordine a variabili separabili. Si può rappresentare nel piano delle fasi $(\vartheta,\vartheta’)$, la relazione fra $\vartheta$ e $\vartheta’$ fornendo una curva chiusa che dipende dal parametro di tiro $\vartheta_\ell$ e dalla forza $\mathcal{F}$, vedi Figura 4.14.
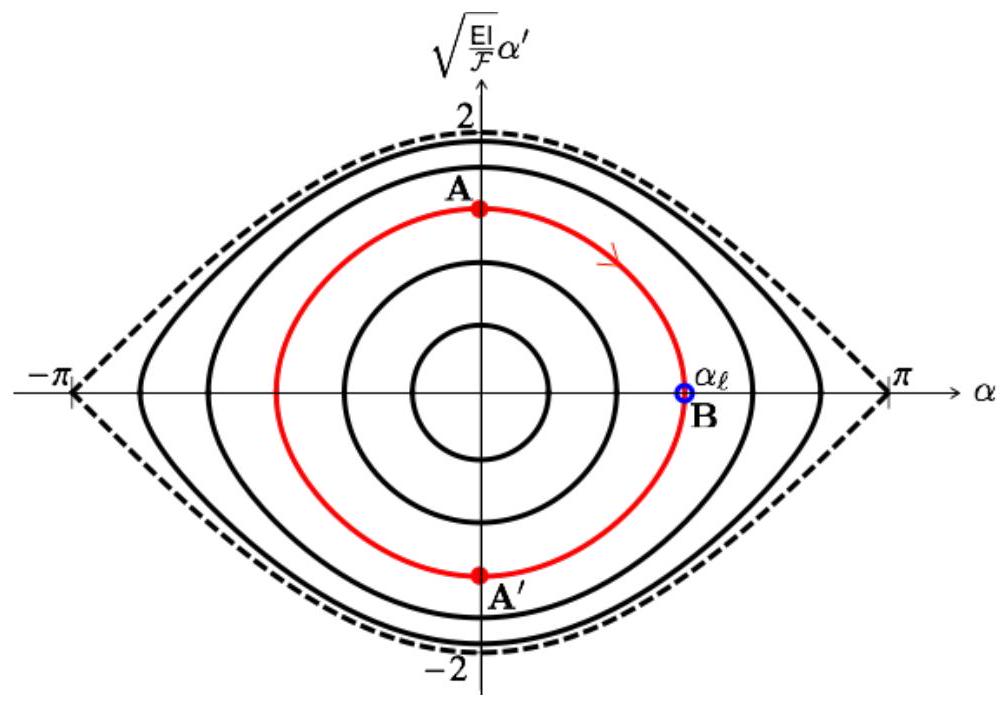
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
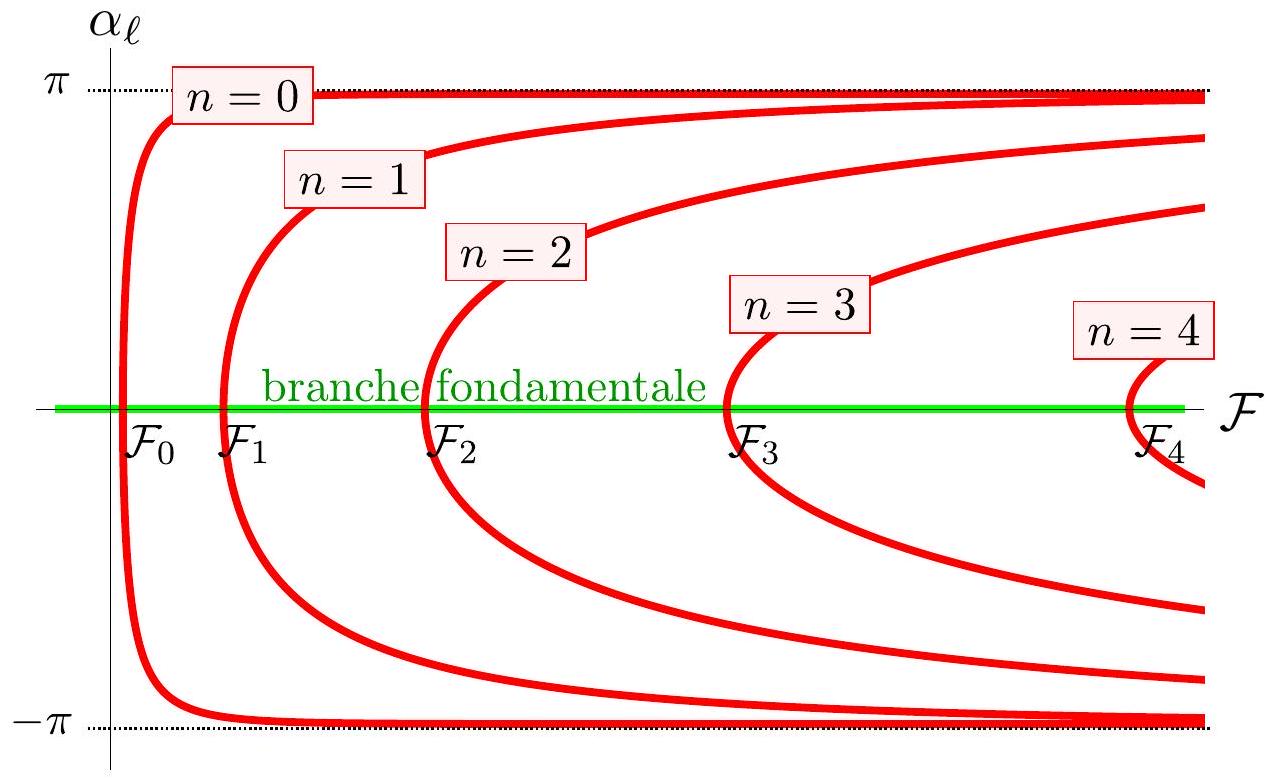
Figura 4.14 - Piano delle fasi: relazione fra $\vartheta’$ e $\vartheta$ per diversi valori del parametro di tiro $\vartheta_{\ell}$; interpretazione grafica dell’integrazione dell’equazione differenziale per un valore assegnato di $\vartheta_{\ell}$. Nel piano delle fasi percorriamo la curva in senso antiorario: $\vartheta$ cresce quando $\vartheta’>0$ e decresce quando $\vartheta’<0$. La condizione $\vartheta(0)=0$ individua i punti iniziali $\mathbf{A}$ e $\mathbf{A}’$, mentre $\vartheta(\ell_R)=\vartheta_\ell$ individua il punto finale $\mathbf{B}$. I percorsi successivi contengono un numero dispari di quarti di giro. A ogni quarto di giro corrisponde la lunghezza fisica \(\ell:= \sqrt{\frac{\mathrm{EI}}{\mathcal{F}}}K(\vartheta_\ell)\qquad \text{con}\quad K(\vartheta_\ell):= \int_0^{\vartheta_\ell} \frac{d\vartheta}{\sqrt{2(\cos\vartheta - \cos\vartheta_\ell)}}\) L’integrale $K(\vartheta_\ell)$ è un integrale ellittico di prima specie. Con il cambio di variabile $\sin(\vartheta/2) = \sin(\vartheta_\ell/2)\sin\theta$ con $\theta$ da $0$ a $\pi/2$ quando $\vartheta$ va da $0$ a $\vartheta_\ell$, diventa \(K(\vartheta_\ell) = \int_0^{\pi/2} \frac{d\theta}{\sqrt{1 - \sin^2(\vartheta_\ell/2)\sin^2\theta}}\) In questa forma è chiaro che $K(\vartheta_\ell)$ cresce da $\pi/2$ a $+\infty$ al crescere di $\vartheta_\ell$ da $0$ a $\pi$. Dato che nello spazio fisico occorre percorrere la distanza $\ell_R$ in $(2n+1)$ quarti dello spazio delle fasi, la $n$-esima branca soluzione del problema è allora $(2n+1)\ell = \ell_R$, che si traduce nella relazione tra forza e parametro di tiro: \(\mathcal{F} = (2n+1)^2 K(\vartheta_\ell)^2 \frac{\mathrm{EI}}{\ell_R^2},\quad n \in \mathbb{N}, \,\vartheta_\ell \in (-\pi, \pi)\tag{4.21}\) dove, per simmetria, si includono i valori negativi di $\vartheta_\ell$. Poiché $K(0) = \pi/2$ si ritrovano, per $\vartheta_\ell$, i valori dei punti di biforcazione $\mathcal{F}_n$ già calcolati. Così si sono ottenute le traiettorie esatte passanti per i punti di biforcazione, e in effetti tutte le branche possibili poiché la costruzione via tiro è esaustiva. Le prime cinque branche sono rappresentate nella Figura 4.15. Si noti:
- Non esistono branche per valori negativi di $\mathcal{F}$, cioè per trazione; il instabilità di un mezzo curvilineo avviene solo in compressione;
- Ogni branca incontra la fondamentale nel punto di biforcazione calcolato nell’analisi lineare; il diagramma di biforcazione della figura 4.13 è uno “zoom” del vero diagramma vicino alla branca fondamentale;
- Non ci sono biforcazioni secondarie sulle branche biforcate;
- Le branche sono simmetriche: la trave può instabilizzarsi a destra o sinistra. Solo le imperfezioni o la dinamica potranno determinare il lato;
- Tutte le branche convergono verso $\vartheta_\ell = \pm \pi$ quando $\mathcal{F}$ tende a infinito. Vedremo che questo corrisponde a una configurazione d’equilibrio simile a quella di un filo inestensibile;
- Resta da stabilire quali branche sono stabili: lo si vedrà nel capitolo 5 dopo aver dato un criterio di stabilità energetica.
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
Figura 4.15 — Primi cinque rami esatti dell’elastica nel piano $(\mathcal{F},\vartheta_{\ell})$.
-
Configurazioni di equilibrio inflesse. Consideriamo un valore di $\mathcal{F}$ superiore al carico critico $\mathcal{F}0$. Esistono due valori possibili $\pm \vartheta\ell$ dell’angolo tangente all’estremità $\ell_R$ che sono soluzioni di \(\mathcal{F}=K(\vartheta_\ell)^2 \frac{\mathrm{EI}}{\ell_R^2} \qquad \text{(Relazione tra forza e angolo tangente a $\ell_R$)}\tag{4.22}\) e appartengono alla prima branca biforcata ($n=0$). Scegliamo $\vartheta_\ell\in(0,\pi)$. Il problema di Cauchy (4.16) ha una sola soluzione per questo dato finale e, poiché la (4.22) garantisce $\vartheta(0)=0$, tale soluzione soddisfa il problema ai limiti. Nel piano delle fasi essa percorre il primo quarto di giro da $\mathbf{A}$ a $\mathbf{B}$; pertanto $\vartheta’>0$ e dalle (4.20) e (4.22) ricaviamo \(\frac{d \vartheta}{\sqrt{2\left(\cos \vartheta-\cos \vartheta_{\ell}\right)}}=\mathrm{K}\left(\vartheta_{\ell}\right) \frac{d x_3}{\ell_{\mathrm{R}}} \tag{4.23}\) Integrando e tenendo conto della condizione di incastro in $x_3=0$, si ottiene $x_3$ in funzione di $\vartheta$, la vita $\vartheta \mapsto x_3(\vartheta)$, che è l’inversa della funzione $x_3 \mapsto \vartheta(x_3)$: \(x_3(\vartheta)=\frac{\ell_{\mathrm{R}}}{\mathrm{~K}\left(\vartheta_{\ell}\right)} \int_{0}^{\vartheta} \frac{d \beta}{\sqrt{2\left(\cos \beta-\cos \vartheta_{\ell}\right)}}\) l’integrale è un integrale ellittico di prima specie che può anche essere trasformato tramite il cambiamento di variabile $\vartheta \rightarrow \theta$. Per determinare la posizione, si utilizza la definizione del vettore tangente $\mathbf{x}^{\prime}=\cos \vartheta \mathbf{e}{1}+\sin \vartheta \mathbf{e}{2}$ e anche qui si ottiene naturalmente una parametrizzazione della configurazione d’equilibrio non tramite l’ascissa curvilinea ma tramite l’angolo tangente. Infatti, utilizzando la (4.23) si ottiene \(\left\{\begin{array}{l} d x_{1}=\cos \vartheta\, d x_3=\frac{\ell_{\mathrm{R}}}{\mathrm{~K}\left(\vartheta_{\ell}\right)} \frac{\cos \vartheta\, d \vartheta}{\sqrt{2\left(\cos \vartheta-\cos \vartheta_{\ell}\right)}} \\ d x_{2}=\sin \vartheta\, d x_3=\frac{\ell_{\mathrm{R}}}{\mathrm{~K}\left(\vartheta_{\ell}\right)} \frac{\sin \vartheta\, d \vartheta}{\sqrt{2\left(\cos \vartheta-\cos \vartheta_{\ell}\right)}} \end{array}\right.\) Integrando e tenendo conto della condizione di fissaggio in $\mathbf{O}$, si ottiene la curva parametrizzata tramite l’angolo tangente: \(\mathbf{x}(\vartheta)=\frac{\ell_{\mathrm{R}}}{\mathrm{~K}\left(\vartheta_{\ell}\right)}\left(\int_{0}^{\vartheta} \frac{\cos \beta d \beta}{\sqrt{2\left(\cos \beta-\cos \vartheta_{\ell}\right)}} \mathbf{e}_{1}+\left(\sin \frac{\vartheta_{\ell}}{2}-\sqrt{\sin ^{2} \frac{\vartheta_{\ell}}{2}-\sin ^{2} \frac{\vartheta}{2}}\right) \mathbf{e}_{2}\right), \tag{4.24}\) Il primo integrale (che fornisce $x_{1}$) può essere espresso in termini di integrali ellittici del primo e secondo tipo. In sintesi, a un valore della forza $\mathcal{F}>\mathcal{F}{0}$ si associa il valore di $\vartheta{\ell}>0$ dato dalla (4.22) e la configurazione di equilibrio parametrizzata tramite $\vartheta$ data dalla (4.24).
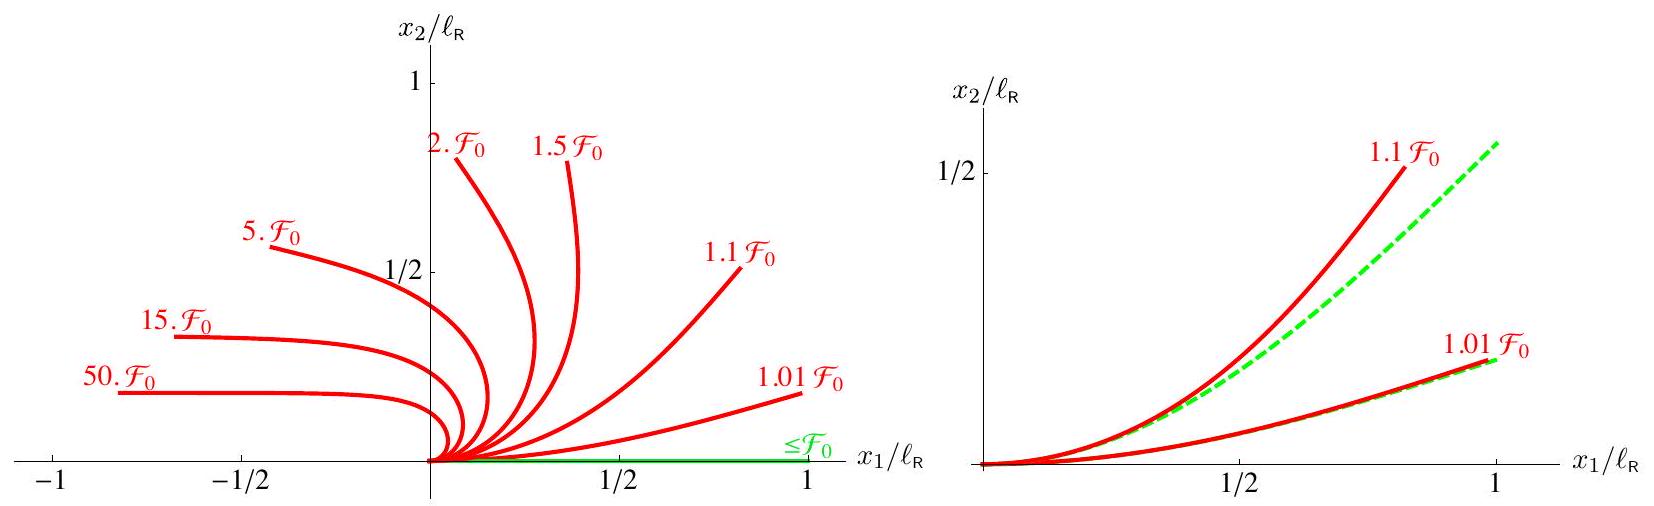 Figura 4.16 - A sinistra: configurazioni di equilibrio dell’elastica sul primo ramo biforcato per diversi valori della forza applicata, indicati in rapporto al carico critico $\mathcal{F}_{0}$. A destra: confronto fra configurazioni esatte, in linea continua, e approssimate, in linea tratteggiata, per valori della forza prossimi al carico critico. Le configurazioni approssimate si ottengono dalla (4.19) usando il valore esatto dell’angolo tangenziale all’estremità.
La figura 4.16 mostra che il modo linearizzato approssima la configurazione inflessa quando la forza è prossima al carico critico. La deflessione cresce rapidamente oltre $\mathcal{F}{0}$: per $\mathcal{F}=1.1\mathcal{F}{0}$ si ha già $x_{2}(\ell_{\mathrm{R}})\approx\ell_{\mathrm{R}}/2$. All’aumentare della forza l’asta si orienta verso il semiasse negativo $x_{1}$, salvo una regione prossima all’incastro.
-
Comportamento asintotico per grandi valori di $\mathcal{F}$. Confrontiamo l’elastica con un filo inestensibile. Per il filo, $\mathbf{R}(x_3)=-\mathcal{F}\mathbf{e}{1}$ e il momento flettente è nullo; l’equilibrio dei momenti impone quindi $T_1=0$: \(\text { Equilibrio di un filo inestensibile: } \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right), \quad\left\{\begin{array}{l} N(x_3)=-\mathcal{F} \cos \vartheta(x_3) \\ T_1(x_3)=\mathcal{F} \sin \vartheta(x_3)=0 \end{array}\right. \text {, }\) Per il filo non imponiamo l’orientamento all’estremità. La condizione di stabilità $N\geq0$ seleziona $\vartheta(x_3)=\pi$ e, fissando $\mathbf{x}(0)=\mathbf{O}$, otteniamo $\mathbf{x}^{*}(x_3)=-x_3\mathbf{e}{1}$.
Per l’elastica, quando $\mathcal{F}\gg\mathcal{F}{0}$, l’angolo tende a $\pi$ lontano dall’incastro, mentre la condizione $\vartheta(0)=0$ produce uno strato limite. La figura 4.16 mostra questo comportamento per $\mathcal{F}=50\mathcal{F}{0}$.
Associamo ad ogni valore di $\mathcal{F}$ della forza applicata una lunghezza caratteristica $\ell$ ponendo
\(\ell:=\sqrt{\frac{\pi^{2} \mathrm{EI}}{4 \mathcal{F}}} \quad \text { (lunghezza caratteristica della forza applicata). }\)
Ne consegue che $\ell=\ell_{\mathrm{R}}$ quando $\mathcal{F}=\mathcal{F}{0}$, e quindi, maggiore è la forza applicata rispetto al carico critico, minore è la lunghezza caratteristica rispetto alla lunghezza della trave. Riscriviamo il problema ridotto dell’elastica (4.15) evidenziando $\ell$:
\(\left\{\begin{array}{l}
\frac{4 \ell^{2}}{\pi^{2}} \frac{d^{2} \vartheta}{d x_3^{2}}(x_3)+\sin \vartheta(x_3)=0, \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right) \tag{4.25}\\
\vartheta(0)=0, \quad \vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)=0
\end{array}\right.\)
Quando $\ell/\ell{\mathrm{R}}$ è piccolo, il parametro moltiplica la derivata di ordine più elevato e il problema è singolarmente perturbato. Il limite $\ell\to0$ restituisce il modello del filo, che non controlla la curvatura e non può soddisfare la condizione $\vartheta(0)=0$ insieme con $\vartheta=\pi$ nel tratto interno. Partendo dall’integrale primo (4.20) otteniamo
\(\left\{\begin{array}{l}
\frac{\ell^{2}}{\pi^{2}} \vartheta^{\prime 2}=\sin ^{2}\left(\vartheta_{\ell} / 2\right)-\sin ^{2}(\vartheta / 2) \quad \text { in } \quad\left(0, \ell_{\mathrm{R}}\right) \tag{4.26}\\
\vartheta(0)=0, \quad \vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)=0, \quad \vartheta\left(\ell_{\mathrm{R}}\right)=\vartheta_{\ell}
\end{array}\right.\)
con $\vartheta_{\ell}$ legato a $\ell$ dalla relazione
\(\int_{0}^{\pi / 2} \frac{d \theta}{\sqrt{1-\sin ^{2} \frac{\vartheta_{\ell}}{2} \sin ^{2} \theta}}=\frac{\pi \ell_{R}}{2 \ell}\)
Per studiare il fenomeno di strato limite, ci poniamo su scale di lunghezza dell’ordine di $\ell$. (Si potrebbe formalizzare ciò effettuando il cambio di variabile $\zeta=x_3 / \ell$, ma questo
renderebbe inutilmente pesante la notazione e la presentazione.) Poiché $\ell_{\mathrm{R}}$ è molto maggiore di $\ell$, l’estremità $x_3=\ell_{\mathrm{R}}$ viene mandata all’infinito e si lavora sulla semiretta ( $0, \infty$ ). Poiché $\vartheta_{\ell}$ tende a $\pi$ quando $\ell$ tende a zero, si sostituisce formalmente $\vartheta_{\ell}$ con $\pi$ nelle relazioni precedenti ottenendo infine il
\(\text { Problema di strato limite per l'elastica: }\left\{\begin{array}{l}
\ell^{2} \vartheta^{\prime}(x_3)^{2}=\pi^{2} \cos ^{2}(\vartheta(x_3) / 2), \quad \forall x_3 \in(0,+\infty) \\
\vartheta(0)=0, \quad \vartheta(+\infty)=\pi
\end{array}\right.\)
Nel piano delle fasi questo è il limite $\vartheta_{\ell}=\pi$ della figura 4.14. Il percorso da $\mathbf{A}$ a $\mathbf{B}$ richiede una distanza fisica infinita e ha $\vartheta’>0$; pertanto $\ell\vartheta’=\pi\cos(\vartheta/2)$. Integrando con $\vartheta(0)=0$ otteniamo
\(\vartheta(x_3)=2 \arcsin \left(\operatorname{th} \frac{\pi x_3}{2 \ell}\right), \quad x_3 \in(0,+\infty)\)
La configurazione di equilibrio $x_3 \mapsto \mathbf{x}(x_3)$ si ottiene per integrazione a partire dalla definizione del vettore tangente
\(x_{1}^{\prime}(x_3)=\cos \vartheta(x_3)=\left(1-2 \operatorname{th}^{2} \frac{\pi x_3}{2 \ell}\right), \quad x_{2}^{\prime}(x_3)=\sin \vartheta(x_3)=\frac{2 \operatorname{sh} \frac{\pi x_3}{2 \ell}}{\operatorname{ch}^{2} \frac{\pi x_3}{2 \ell}}\)
L’integrazione non presenta difficoltà e grazie alla condizione di vincolo $\mathbf{x}(0)=\mathbf{0}$ si ottiene infine
\(\mathbf{x}(x_3)=\left(\boxed{-x_3}+\frac{4 \ell}{\pi} \operatorname{th} \frac{\pi x_3}{2 \ell}\right) \mathbf{e}_{1}+\left(0+\frac{4 \ell}{\pi}\left(1-\frac{1}{\operatorname{ch} \frac{\pi x_3}{2 \ell}}\right)\right) \mathbf{e}_{2}, \quad x_3 \in(0,+\infty)\)
Notiamo che si sono ottenute espressioni esplicite, contrariamente alla soluzione esatta che conteneva integrali ellittici da calcolare numericamente. Si riconosce nell’espressione della configurazione di equilibrio la configurazione corrispondente ad un filo inestensibile, che sono i termini racchiusi in verde: $\mathbf{x}^{}(x_3)=-x_3 \mathbf{e}_{1}$. Se si prende questa configurazione $\mathbf{x}^{}$ come configurazione di riferimento, allora il campo di spostamento $\mathbf{a}$ corrisponde ai termini racchiusi in rosso e rappresenta il correttore dello strato limite:
\(\mathbf{a}(x_3)=\frac{4 \ell}{\pi} \operatorname{th} \frac{\pi x_3}{2 \ell} \mathbf{e}_{1}+\frac{4 \ell}{\pi}\left(1-\frac{1}{\operatorname{ch} \frac{\pi x_3}{2 \ell}}\right) \mathbf{e}_{2}, \quad x_3 \in(0,+\infty)\)
La sua ampiezza è dell’ordine di $\ell$ e si può osservare che il vettore spostamento $\mathbf{a}(x_3)$ descrive un quarto di cerchio quando $x_3$ cresce da $0$ all’infinito. Precisamente, si ha
\(a_{1}^{2}+\left(\frac{4 \ell}{\pi}-a_{2}\right)^{2}=\frac{16 \ell^{2}}{\pi^{2}}\)
il vettore spostamento si trova sul cerchio di centro $(0,4 \ell / \pi)$ e raggio $4 \ell / \pi$. Descrive rapidamente tale quarto di cerchio poiché parte da $(0,0)$ per $x_3=0$ e arriva praticamente al punto $(4 \ell / \pi, 4 \ell / \pi)$
per $x_3=4 \ell$, vedi figura 4.17. In altre parole, la trave differisce praticamente dalla configurazione di equilibrio di un filo solamente per una traslazione globale $\frac{4 \ell}{\pi}\left(\mathbf{e}{1}+\mathbf{e}{2}\right)$ non appena $x_3 > 4 \ell$.
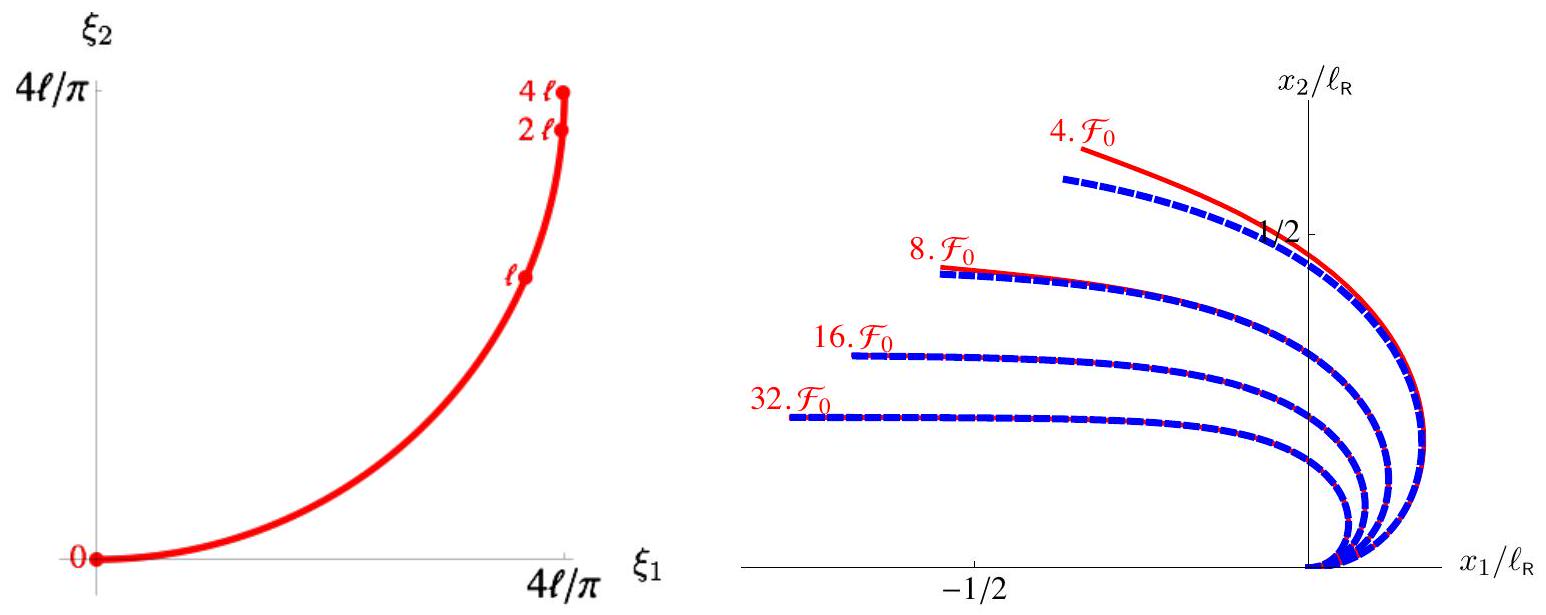 Figura 4.17 - Configurazione di equilibrio per grandi valori della forza applicata $\mathcal{F}$. A sinistra: campo di spostamento rispetto alla configurazione di un filo inestensibile; i segni rossi indicano l’ascissa curvilinea. A destra: confronto fra le configurazioni esatte, in rosso continuo, e quelle ottenute dal problema di strato limite, in blu tratteggiato.
L’approssimazione di strato limite è costruita per $\ell\ll\ell_{\mathrm{R}}$. La figura 4.17 mostra che la differenza dalla soluzione esatta è già piccola per $\ell<\ell_{\mathrm{R}}/2$, cioè $\mathcal{F}>4\mathcal{F}{0}$, e diventa trascurabile per $\ell<\ell{\mathrm{R}}/4$, cioè $\mathcal{F}>16\mathcal{F}_{0}$.
Influenza delle condizioni al contorno
I calcoli precedenti sono stati effettuati sotto l’ipotesi che la trave fosse incastrata a un’estremità e caricata all’altra. Ovviamente possono verificarsi altri tipi di condizioni al contorno e sia il valore del carico critico di instabilità (instabilità), sia i modi di instabilità ne dipendono. Limitiamoci qui a calcolare il primo carico critico $\mathcal{F}{1}$ e il modo associato $x_3 \mapsto \vartheta{1}(x_3)$ (oppure $x_3 \mapsto \mathbf{x}{1}(x_3)$) per alcune scelte di condizioni al contorno che sono riassunte nella tabella seguente. | | | | | | — | — | — | — | | Tipo di C. C. | incastro-rotazione bloccata | incastro-carico | incastro-appoggio semplice | | in $x_3=0$ | $\mathbf{x}=\mathbf{0}, \vartheta=0$ | $\mathbf{x}=\mathbf{0}, M_2=0$ | $\mathbf{x}=\mathbf{0}, \vartheta=0$ | | in $x_3=\ell{\mathrm{R}}$ | $\mathbf{R}=-\mathcal{F} \mathbf{e}{1}, \vartheta=0$ | $\mathbf{R}=-\mathcal{F} \mathbf{e}{1}, M_2=0$ | $R_{1}=-\mathcal{F}, x_{2}=0, M_2=0$ |
- Caso incastro-rotazione bloccata. In questo caso cambia solo una condizione su $\ell_{\mathrm{R}}$, la condizione $\vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)=0$ viene sostituita da $\vartheta\left(\ell_{\mathrm{R}}\right)=0$. Il problema di biforcazione consiste quindi nel trovare $\mathcal{F} \in \mathbb{R}$ e $x_3 \mapsto \vartheta(x_3) \not \equiv 0$ tali che \(\left\{\begin{array}{l} \mathrm{EI} \vartheta^{\prime \prime}(x_3)+\mathcal{F} \vartheta(x_3)=0, \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right) \tag{4.27}\\ \vartheta(0)=\vartheta\left(\ell_{\mathrm{R}}\right)=0 \end{array}\right.\) Si può seguire lo stesso procedimento del caso incastro-carico. Si mostra inizialmente che $\mathcal{F}>0$, da cui si deduce che la soluzione generale dell’equazione differenziale è \(\vartheta(x_3)=a \cos \left(\sqrt{\frac{\mathcal{F}}{\mathrm{EI}}} x_3\right)+b \sin \left(\sqrt{\frac{\mathcal{F}}{\mathrm{EI}}} x_3\right)\) La condizione al bordo in $0$ dà $a=0$ e, poiché $b$ non deve essere nullo, quella in $\ell_{\mathrm{R}}$ dà \(\sin \left(\sqrt{\frac{\mathcal{F}}{\mathrm{EI}}} \ell_{\mathrm{R}}\right)=0\) Si ottiene così la famiglia dei punti di biforcazione e dei modi associati: \(\mathcal{F}_{n}=n^{2} \frac{\pi^{2} \mathrm{EI}}{\ell_{\mathrm{R}}^{2}}, \quad \vartheta_{n}(x_3)=\vartheta_{\ell} \sin \left(n \pi \frac{x_3}{\ell_{\mathrm{R}}}\right) \quad n \in \mathbb{N}^{*}, \quad \vartheta_{\ell} \in \mathbb{R}\) Il valore $n=0$ è escluso perché produrrebbe $\vartheta\equiv0$. Il carico critico e il modo associato corrispondono a $n=1$: Carico critico e primo modo: $\mathcal{F}{1}=\frac{\pi^{2} \mathrm{EI}}{\ell{\mathrm{R}}^{2}}, \vartheta_{1}(x_3)=\vartheta_{\ell} \sin \left(\frac{\pi x_3}{\ell_{\mathrm{R}}}\right)$ Il carico di instabilità è quindi 4 volte maggiore di quello del caso incastro-carico, risultato che si poteva intuire tramite argomentazioni di simmetria. Infatti, se si suppone che il modo di instabilità sia simmetrico rispetto al centro della trave (ipotesi basata sul fatto che le condizioni al contorno sono simmetriche), allora si ha $\vartheta^{\prime}\left(\ell_{\mathrm{R}} / 2\right)=0$ e ci si ritrova nella situazione di una trave incastrata e caricata di lunghezza dimezzata. Dal momento che il carico critico è inversamente proporzionale al quadrato della lunghezza, si ritrova il fattore 4. Va però notato che questa argomentazione vale per il primo modo (e in generale per i modi dispari), ma non per i modi pari, che non sono simmetrici.
- Caso cerniera-carico. In questo caso le rotazioni alle estremità sono libere e i momenti flettenti sono nulli. Il problema di biforcazione è quindi quello di trovare $\mathcal{F} \in \mathbb{R}$ e $x_3 \mapsto \vartheta(x_3) \not \equiv 0$ tali che \(\left\{\begin{array}{l} \mathrm{EI}\vartheta^{\prime \prime}(x_3)+\mathcal{F} \vartheta(x_3)=0, \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right) \tag{4.28}\\ \vartheta^{\prime}(0)=\vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)=0 \end{array}\right.\) Per $\mathcal{F}=0$ ogni funzione costante $\vartheta$ è soluzione: il sistema è ipostatico perché i vincoli non impediscono la rotazione rigida. Escludendo questo modo rigido, gli autovalori sono positivi e la soluzione generale è \(\vartheta(x_3)=a \cos \left(\sqrt{\frac{\mathcal{F}}{\mathrm{EI}}} x_3\right)+b \sin \left(\sqrt{\frac{\mathcal{F}}{\mathrm{EI}}} x_3\right)\) La condizione al bordo in $0$ dà $b=0$ e, poiché $a$ non deve essere nullo, quella in $\ell_{\mathrm{R}}$ dà \(\sin \left(\sqrt{\frac{\mathcal{F}}{\mathrm{EI}}} \ell_{\mathrm{R}}\right)=0\) Si ottiene infine la seguente famiglia di punti e modi di biforcazione (incluso il caso $n=0$): \(\mathcal{F}_{n}=n^{2} \frac{\pi^{2} \mathrm{EI}}{\ell_{\mathrm{R}}^{2}}, \quad \vartheta_{n}(x_3)=\vartheta_{\ell} \cos \left(n \pi \frac{x_3}{\ell_{\mathrm{R}}}\right) \quad n \in \mathbb{N}, \quad \vartheta_{\ell} \in \mathbb{R}\) Lo spettro è lo stesso del caso incastro-rotazione bloccata tranne per il fatto che contiene in più l’autovalore 0, e i modi propri sono diversi. Il vero carico e modo di instabilità corrispondono a $n=1$: \(\text { Carico e modo di instabilità per il caso incastro-carico: } \quad \mathcal{F}_{1}=\frac{\pi^{2} \mathrm{EI}}{\ell_{\mathrm{R}}^{2}}, \quad \vartheta_{1}(x_3)=\vartheta_{\ell} \cos \left(\frac{\pi x_3}{\ell_{\mathrm{R}}}\right)\)
- Caso incastro-appoggio semplice. La presenza dell’appoggio semplice obbliga a ripetere tutto il procedimento per ottenere il problema di biforcazione. Ripartiamo dal problema ai limiti dell’elastica D-4.9 sostituendo le condizioni del caso incastro-appoggio semplice. L’equazione locale di equilibrio delle forze dice che la forza interna è costante, ma la condizione di appoggio semplice ne impone solo la componente $R_{1}$ e dunque
\(\mathbf{R}(x_3)=-\mathcal{F} \mathbf{e}_{1}+T_{1,0} \mathbf{e}_{2}, \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right),\)
dove $T_{1,0}$ è una costante ancora da determinare. L’azione di taglio si scrive ora $T_1(x_3)=\mathcal{F} \sin \vartheta(x_3)+ T_{1,0} \cos \vartheta(x_3)$ e sostituendo nell’equazione di equilibrio dei momenti si ottiene
\(\mathrm{EI}\vartheta^{\prime \prime}(x_3)+\mathcal{F} \sin \vartheta(x_3)+T_{1,0} \cos \vartheta(x_3)=0, \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right)\)
Le condizioni di incastro in $0$ e di rotazione libera in $\ell_{\mathrm{R}}$ forniscono due condizioni per l’angolo tangente: $\vartheta(0)=0$ e $\vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)=0$. La condizione di appoggio semplice fornisce la terza relazione necessaria per determinare la costante $T_{1,0}$. Infatti, poiché $x_{2}^{\prime}(x_3)=\sin \vartheta(x_3)$ e $x_{2}(0)= x_{2}\left(\ell_{\mathrm{R}}\right)=0$, si ha
\(0=x_{2}\left(\ell_{\mathrm{R}}\right)-x_{2}(0)=\int_{0}^{\ell_{\mathrm{R}}} x_{2}^{\prime}(x_3) d x_3=\int_{0}^{\ell_{\mathrm{R}}} \sin \vartheta(x_3) d x_3\)
che dunque è una condizione integrale sull’angolo tangente. Alla fine il problema ridotto dell’elastica nel nostro caso si scrive
\(\begin{aligned}
& \text { Il problema ridotto dell’elastica } \\
& \text { nel caso incastro-appoggio semplice }
\end{aligned}\left\{\begin{array}{l}
\mathrm{EI} \vartheta^{\prime \prime}(x_3)+\mathcal{F} \sin \vartheta(x_3)+T_{1,0} \cos \vartheta(x_3)=0, \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right) \\
\vartheta(0)=0, \quad \vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)=0, \quad \int_{0}^{\ell_{\mathrm{R}}} \sin \vartheta(x_3) d x_3=0
\end{array}\right.\)
Una volta determinato $\vartheta$, integriamo $\mathbf{x}’=\cos\vartheta\,\mathbf{e}{1}+\sin\vartheta\,\mathbf{e}{2}$ a partire da $\mathbf{x}(0)=\mathbf{O}$; la condizione di appoggio è già incorporata nella relazione integrale. Per calcolare i punti e i modi di biforcazione linearizziamo con $\sin\vartheta\simeq\vartheta$ e $\cos\vartheta\simeq1$. Cerchiamo quindi $\vartheta\not\equiv0$, $\mathcal{F}\in\mathbb{R}$ e $T_{1,0}\in\mathbb{R}$ tali che
\(\begin{array}{|c}
\hline \begin{array}{c}
\text { Problema di biforcazione dell’elastica } \\
\text { nel caso incastro-appoggio semplice }
\end{array}
\end{array}\left\{\begin{array}{l}
\mathrm{EI}\vartheta^{\prime \prime}(x_3)+\mathcal{F} \vartheta(x_3)+T_{1,0}=0, \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right) \\
\vartheta(0)=0, \quad \vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)=0, \quad \int_{0}^{\ell_{\mathrm{R}}} \vartheta(x_3) d x_3=0
\end{array}\right.\)
Moltiplicando l’equazione di equilibrio dei momenti per $\vartheta(x_3)$, integrando su $(0,\ell_{\mathrm{R}})$, integrando per parti il termine $\vartheta’’ \vartheta$ e tenendo conto delle condizioni al contorno e della condizione integrale, si ottiene nuovamente che $\mathcal{F}>0$. Di conseguenza, la soluzione generale dell’equazione differenziale risulta
\(\vartheta(x_3)=-\frac{T_{1,0}}{\mathcal{F}}+a \cos \left(\sqrt{\frac{\mathcal{F}}{\mathrm{EI}}} x_3\right)+b \sin \left(\sqrt{\frac{\mathcal{F}}{\mathrm{EI}}} x_3\right)\)
La condizione in $0$ fornisce $T_{1,0}=a \mathcal{F}$ e le altre due conducono a un sistema lineare omogeneo in $a$ e $b$:
\(\left(\begin{array}{cc}
-\sin (\lambda \pi) & \cos (\lambda \pi) \\
-\lambda \pi+\sin (\lambda \pi) & 1-\cos (\lambda \pi)
\end{array}\right)\binom{a}{b}=\binom{0}{0}, \quad \lambda:=\sqrt{\frac{\mathcal{F}}{\mathrm{EI}}} \frac{\ell_{\mathrm{R}}}{\pi}.\)
Cercando una soluzione non nulla, il determinante deve essere nullo, il che fornisce l’equazione per $\mathcal{F}$:
\(\operatorname{tg}\left(\sqrt{\frac{\mathcal{F}}{\mathrm{EI}}} \ell_{\mathrm{R}}\right)=\sqrt{\frac{\mathcal{F}}{\mathrm{EI}}} \ell_{\mathrm{R}}, \quad \mathcal{F}>0\)
Cioè si devono cercare le soluzioni dell’equazione $\operatorname{tg}(\lambda \pi)=\lambda \pi$ con $\lambda > 0$. Le soluzioni costituiscono una successione crescente $\lambda_{n}$ tendente a infinito, $\lambda_{n} \in (n, n+1/2)$ per $n \in \mathbb{N}^{*}$. La prima radice $\lambda_{1}\approx 1.4303$ fornisce il carico critico $\mathcal{F}{1}$ e il modo associato $\vartheta{1}$,
Carico critico e primo modo nel caso incastro-appoggio semplice:
\(\mathcal{F}_{1}=\lambda_{1}^{2} \frac{\pi^{2} \mathrm{EI}}{\ell_{\mathrm{R}}^{2}}, \quad \vartheta_{1}(x_3)=\vartheta_{\ell}\left(\cos \left(\lambda_{1} \pi\right)-\cos \left(\lambda_{1} \pi\left(1-\frac{x_3}{\ell_{\mathrm{R}}}\right)\right)\right), \quad \vartheta_{\ell} \in \mathbb{R}, \quad \lambda_{1} \approx 1.4303\)
La soluzione fondamentale $\vartheta\equiv0$ esiste per ogni $\mathcal{F}$ e ha $T_{1,0}=0$.
La configurazione associata al modo critico è in prima approssimazione dato da
\(\mathbf{x}_{1}(x_3) \approx x_3 \mathbf{e}_{1}+\frac{\vartheta_{\ell} \ell_{\mathrm{R}}}{\lambda_{1} \pi}\left(\sin \left(\lambda_{1} \pi\left(1-\frac{x_3}{\ell_{\mathrm{R}}}\right)\right)-\left(1-\frac{x_3}{\ell_{\mathrm{R}}}\right) \sin \left(\lambda_{1} \pi\right)\right) \mathbf{e}_{2}\)
Confrontando questo carico di instabilità con quello del caso incastro-carico, si vede che $\mathcal{F}{1}$ è $4\lambda{1}^{2}\approx 8$ volte più elevato di $\mathcal{F}_{0}$ dato in P-4.6; la condizione di appoggio semplice, impedendo ogni deflessione dell’estremità, irrigidisce il sistema e riduce sensibilmente il rischio di instabilità.
Esercizio 4.3. Determinare i punti di biforcazione e i modi associati nel caso incastro-appoggio semplice dove le condizioni al contorno sono \(\mathbf{x}(0)=\mathbf{0}, \quad \vartheta^{\prime}(0)=0, \quad R_{1}\left(\ell_{R}\right)=-\mathcal{F}, \quad x_{2}\left(\ell_{R}\right)=0, \quad \vartheta^{\prime}\left(\ell_{R}\right)=0\) Verificare che coincidano con quelli del caso incastro-carico, salvo il fatto che $\mathcal{F}{0}=0$ e $\vartheta{0}(x_3)=\mathrm{costante}$ non sono più soluzioni. Esercizio 4.4. Determinare i punti e i modi di biforcazione quando le condizioni al contorno sono \(\mathbf{x}(0)=\mathbf{0}, \quad \vartheta(0)=0, \quad R_{1}\left(\ell_{R}\right)=-\mathcal{F}, \quad x_{2}\left(\ell_{R}\right)=0, \quad \vartheta\left(\ell_{R}\right)=0.\) Confrontarli con quelli del caso incastro-appoggio semplice.
Effetto dell’estensibilità
- Riformulazione del problema ai limiti. Introduciamo l’estensibilità mediante una legge lineare e assumiamo disaccoppiate le risposte estensionale e flessionale:
\(N(x_3)=\mathrm{EA}\left(\mathrm{s}^{\prime}(x_3)-1\right), \quad M_2(x_3)=\mathrm{EI}\vartheta^{\prime}(x_3)\)
dove $s(x_3)$ è l’ascissa curvilinea nella configurazione deformata e $s(0)=0$. Manteniamo le condizioni dell’elastica incastrata e caricata.
Definizione 4.10 (Il problema ai limiti dell’elastica con estensibilità). Per $\mathcal{F} \in \mathbb{R}$ dato, si tratta di trovare $x_3 \mapsto(\mathrm{s}(x_3), \vartheta(x_3), \mathbf{x}(x_3))$ e $x_3 \mapsto(\mathbf{R}(x_3), M_2(x_3))$ che verifichino
- le relazioni geometriche su $\left(0, \ell_{\mathbf{R}}\right) \quad: \quad\left{\begin{array}{l}\mathbf{t}(x_3)=\cos \vartheta(x_3) \mathbf{e}{1}+\sin \vartheta(x_3) \mathbf{e}{2} \ \mathbf{x}^{\prime}(x_3)=\mathrm{s}^{\prime}(x_3) \mathbf{t}(x_3), \quad \mathrm{s}^{\prime}(x_3)>0\end{array}\right.$
- gli sforzi interni su $\left(0, \ell_{\mathbf{R}}\right) \quad: \quad \mathbf{R}(x_3)=N(x_3) \mathbf{t}(x_3)+T_1(x_3) \mathbf{e}_{3} \wedge \mathbf{t}(x_3)$
- le equazioni di equilibrio su $\left(0, \ell_{\mathbf{R}}\right) \quad: \quad\left{\begin{array}{l}\mathbf{R}^{\prime}(x_3)=\mathbf{0} \ M_2^{\prime}(x_3)+\mathrm{s}^{\prime}(x_3) T_1(x_3)=0\end{array}\right.$
- le condizioni al contorno in $0$ e $\ell_{\mathbf{R}} \quad: \quad\left{\begin{array}{l}\mathbf{x}(0)=\mathbf{0} \ \vartheta(0)=0\end{array}, \quad\left{\begin{array}{l}\mathbf{R}\left(\ell_{R}\right)=-\mathcal{F} \mathbf{e}{1} \ M_2\left(\ell{R}\right)=0\end{array}\right.\right.$
- le relazioni costitutive su $\left(0, \ell_{\mathbf{R}}\right):\left{\begin{array}{l}N(x_3)=\mathrm{EA}\left(\mathrm{s}^{\prime}(x_3)-1\right) \ M_2(x_3)=\mathrm{EI} \vartheta^{\prime}(x_3)\end{array}\right.$
Le differenze rispetto al caso inestensibile sono evidenziate. Le incognite principali sono ora $x_3 \mapsto(\mathrm{s}(x_3), \vartheta(x_3))$, mentre gli sforzi interni si deducono per derivazione e la posizione di equilibrio per integrazione
\(\mathbf{x}(x_3)=\int_{0}^{x_3} \mathrm{s}^{\prime}(\zeta)\left(\cos \vartheta(\zeta) \mathbf{e}_{1}+\sin \vartheta(\zeta) \mathbf{e}_{2}\right) d \zeta\)
Vedremo che è possibile “eliminare” anche $s$ e costruire un sistema differenziale “ridotto” che governa $x_3 \mapsto \vartheta(x_3)$ da solo. L’equazione locale di equilibrio delle forze e la condizione in $\ell_{\mathrm{R}}$ dicono che la forza interna è uguale alla forza applicata, $\mathbf{R}(x_3)=-\mathcal{F} \mathbf{e}{1}$, da cui, proiettando, si ottengono ancora le espressioni dello sforzo normale e dello sforzo tagliante:
\(N(x_3)=-\mathcal{F} \cos \vartheta(x_3), \quad T_1(x_3)=\mathcal{F} \sin \vartheta(x_3)\)
Utilizzando la legge estensionale e l’espressione dello sforzo normale ricaviamo $s’$ in funzione di $\vartheta$ e quindi $s$ per integrazione:
\(\mathrm{s}(x_3)=x_3-\frac{\mathcal{F}}{\mathrm{EA}} \int_{0}^{x_3} \cos \vartheta(\zeta) d \zeta\)
La condizione di non degenerazione richiede che $\mathcal{F} \cos \vartheta(x_3)<\mathrm{EA}, \forall x_3 \in\left(0, \ell{\mathrm{R}}\right)$ e quindi che $\mathcal{F} \leq \mathrm{EA}$ poiché $\vartheta(0)=0$. Sostituendo nell’equazione locale di equilibrio dei momenti, tenendo conto della
Nota. 1. Notiamo comunque che questo limite sulla forza applicata deriva dalla scelta di una legge di estensibilità lineare. È dunque possibile ridurre a zero la lunghezza di una tale asta esercitando una forza finita. Scegliendo una legge più realistica, si elimina tale vincolo, vedi l’esempio 3.3 del capitolo 3. legge di flessibilità e delle condizioni al contorno di incastro in $0$ e momento flettente nullo in $\ell_{\mathrm{R}}$, si ottiene il sistema differenziale cercato: \(\begin{array}{|c|l|} \hline \begin{array}{c} \text{(Problema ridotto dell’elastica} \\ \text{nel caso estensibile)} \end{array} & \left\{\begin{array}{l} \mathrm{EI} \vartheta^{\prime \prime}(x_3)+\mathcal{F} \sin \vartheta(x_3)-\frac{\mathcal{F}^{2}}{2 \mathrm{EA}} \sin 2 \vartheta(x_3) \\ \vartheta(0)=0, \quad \vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)=0 \end{array}\right. \\ \hline \end{array}\) Notiamo che $\vartheta \equiv 0$ è ancora soluzione per ogni valore ammissibile della forza, cambia solo la posizione di equilibrio a causa dell’estensibilità. Il ramo fondamentale è ora \(\vartheta(x_3)=0, \quad \mathbf{x}(x_3)=\left(1-\frac{\mathcal{F}}{\mathrm{EA}}\right) x_3, \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right), \quad \mathcal{F}<\mathrm{EA},\) il caso limite $\mathcal{F}= \mathrm{EA}$ è da escludere poiché porterebbe a $\mathrm{s}^{\prime} \equiv 0$. Per trovare le altre soluzioni, il problema ridotto si può risolvere seguendo esattamente lo stesso procedimento del caso inestensibile: si possono calcolare prima i punti di biforcazione e i modi associati, quindi ricavare un integrale primo e calcolare infine le branche biforcate esatte. Ci limitiamo a evidenziare le differenze più significative rispetto al caso inestensibile.
- Carico e modo di instabilità. Linearizzando il problema ridotto intorno alla soluzione fondamentale, si ottiene il problema di biforcazione, che consiste nel trovare $\vartheta \not \equiv 0$ e $\mathcal{F}<$ EA tali che \(\left\{\begin{array}{l} \mathrm{EI} \vartheta^{\prime \prime}(x_3)+(1-\mathcal{F} / \mathrm{EA}) \mathcal{F} \vartheta(x_3)=0, \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right) \\ \vartheta(0)=0, \quad \vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)=0 \end{array}\right.\) Si vede che basta sostituire $\mathcal{F}$ con $(1-\mathcal{F} / \mathrm{EA}) \mathcal{F}$ nel problema inestensibile. Definendo il carico di instabilità come il primo punto di biforcazione, si ottiene per il carico di instabilità $\mathcal{F}{0}^{\mathrm{ex}}$ nel caso estensibile \(\mathcal{F}_{0}^{\mathrm{ex}}=\left(1-\sqrt{1-\frac{4 \mathcal{F}_{0}}{\mathrm{EA}}}\right) \frac{\mathrm{EA}}{2}=\left(1-\sqrt{1-\frac{\pi^{2} \mathrm{I}}{\mathrm{A} \ell_{\mathrm{R}}^{2}}}\right) \frac{\mathrm{EA}}{2},\) purché $\pi^{2}\mathrm{I}<\mathrm{A}\ell{\mathrm{R}}^{2}$; in caso contrario il modello lineare non produce punti di biforcazione. Per un mezzo curvilineo snello il rapporto $\pi^{2} \mathrm{I} /\left(\mathrm{A} \ell_{\mathrm{R}}^{2}\right)= 4 \mathcal{F}{0} / \mathrm{EA}$ è molto minore di 1. Infatti $\mathrm{I}/\mathrm{A}$ è dell’ordine del quadrato della dimensione trasversale $a$, quindi $\pi^{2} \mathrm{I} /\left(\mathrm{A} \ell{\mathrm{R}}^{2}\right)$ è dell’ordine di $a^{2}/\ell_{\mathrm{R}}^{2}$ che si suppone piccolo. Sviluppando in serie la radice nell’espressione di $\mathcal{F}{0}^{\mathrm{ex}}$, si trova al secondo ordine \(\mathcal{F}_{0}^{\mathrm{ex}} \approx\left(1+\varepsilon_{0}\right) \mathcal{F}_{0} \quad \text{con} \quad \varepsilon_{0}:=\frac{\mathcal{F}_{0}}{\mathrm{EA}}=\frac{\pi^{2} \mathrm{I}}{4 \mathrm{A} \ell_{\mathrm{R}}^{2}},\) dove $\varepsilon{0}$ rappresenta la deformazione di compressione semplice della trave dovuta alla forza di compressione $\mathcal{F}{0}$. Di conseguenza, $\mathcal{F}{0}^{\mathrm{ex}}$ è (leggermente) superiore a $\mathcal{F}{0}$, si sottostima (un po’) il carico di instabilità se non si tiene conto dell’estensibilità. Ma la differenza è tanto più ridotta quanto più la trave è snella. Ad esempio, se si considera una trave a sezione quadrata di lato $a$, si ha $\pi^{2} \mathrm{I} /\left(\mathrm{A} \ell{R}^{2}\right)=\pi^{2} a^{2}/\left(12 \ell_{R}^{2}\right)$, che dà per un rapporto di snellezza $\ell_{R}/a$ pari a 20 un valore $\pi^{2} \mathrm{I} /\left(\mathrm{A} \ell_{R}^{2}\right) \approx 2 \cdot 10^{-3}$. La deformazione di compressione della trave relativa al valore $\mathcal{F}{0}$ della forza è quindi $\varepsilon{0}=\mathcal{F}_{0}/\mathrm{EA} \approx 5 \cdot 10^{-4}$, il che rende legittimo trascurare l’estensibilità nel calcolo del carico di instabilità. Gli altri punti di biforcazione sono i valori di $\mathcal{F}$ tali che \(\mathcal{F}^{2}-\mathrm{EA} \mathcal{F}+(2 n+1)^{2} \mathrm{EA} \mathcal{F}_{0}=0, \quad n \in \mathbb{N}^{*}\) Ne esiste solo un numero finito a causa del comportamento linearmente elastico. Tuttavia il loro studio è inutile, dato che solo il primo ramo biforcato risulta stabile.
- Il ramo instabilizzato esatto. L’integrale primo si ottiene moltiplicando l’equazione di equilibrio dei momenti per $\vartheta^{\prime}$:
\(0=\mathrm{EI} \vartheta^{\prime \prime} \vartheta^{\prime}+\mathcal{F} \sin \vartheta \vartheta^{\prime}-\frac{\mathcal{F}^{2}}{2 \mathrm{EA}} \sin 2 \vartheta \vartheta^{\prime}=\frac{d}{d x_3}\left(\frac{1}{2} \mathrm{EI} \vartheta^{\prime 2}-\mathcal{F} \cos \vartheta+\frac{\mathcal{F}^{2}}{4 \mathrm{EA}} \cos (2 \vartheta)\right)\)
Si ottiene così l’equazione differenziale del primo ordine a variabili separabili
\(\mathrm{EI}\vartheta^{\prime 2}=2 \mathcal{F}\left(\cos \vartheta-\cos \vartheta_{\ell}\right)-\frac{\mathcal{F}^{2}}{2 \mathrm{EA}}\left(\cos (2 \vartheta)-\cos \left(2 \vartheta_{\ell}\right)\right)\)
che differisce da quella trovata nel caso inestensibile per il termine aggiuntivo. Si vede che finché $\mathcal{F}/\mathrm{EA}$ è piccolo rispetto a 1, il termine aggiuntivo è trascurabile e la soluzione inestensibile fornisce una buona approssimazione. Il termine diventa rilevante quando $\mathcal{F}$ si avvicina a $\mathrm{EA}$. In pratica, questo caso si verifica solo per materiali che possono subire grandi deformazioni restando elastici, come la gomma. Per gli altri materiali, avviene rottura o almeno un comportamento anelastico molto prima che $\mathcal{F}$ raggiunga valori vicini a $\mathrm{EA}$.
4.5.2 Varianti del problema del carico critico di Eulero
- Instabilità sotto il peso proprio. Il peso proprio produce una forza distribuita lungo la trave. Per una trave inestensibile incastrata e libera, la configurazione rettilinea perde stabilità quando la lunghezza supera il valore critico $\ell_{0}$ determinato numericamente da \(\ell_{0}^{3}=7.837 \frac{\mathrm{EI}}{\rho_{\mathrm{m}} \mathrm{A} g}\)
- Instabilità termica. Se impediamo la dilatazione di una trave riscaldata dalla temperatura $T_{0}$ alla temperatura $T$, nasce uno sforzo di compressione. La configurazione rettilinea perde stabilità quando l’incremento $\theta=T-T_{0}$ supera un valore critico $\theta_{c}$. Il fenomeno è rilevante per strutture snelle, come le rotaie, e motiva l’impiego dei giunti di dilatazione. Per modellare il fenomeno, si modifica la relazione costitutiva tra sforzo normale e deformazione estensionale per tener conto della dilatazione: \(N=\mathrm{EA}\left(\varepsilon-\alpha\left(T-T_{0}\right)\right)\) mentre la relazione momento flettente-deformazione flessionale resta invariata $M_2=\mathrm{EI} \kappa_2$. Per ottenere l’incremento critico di temperatura $\theta_{c}$ oltre il quale la trave perde stabilità, si segue un procedimento del tutto analogo a quello che porta al carico critico di Eulero. Questo valore dipende ovviamente dal tipo di condizioni al contorno considerate.
- Instabilità di un anello. Sottoponiamo un anello elastico, circolare nella configurazione naturale, a una forza lineare normale uniforme $p$ diretta verso l’interno. La soluzione circolare si contrae finché $p$ raggiunge il valore critico $p_{c}$; oltre tale valore compare una configurazione ovalizzata. Per un anello di raggio $R$ il problema di biforcazione fornisce
\(p_{c}=\frac{3 \mathrm{EI}}{R^{3}}\)
Viceversa, se si applica all’anello una forza lineica normale uniforme $p$ diretta verso l’esterno, esso si dilata mantenendo comunque la forma circolare, qualunque sia il valore di $p$. L’anello in trazione non perde stabilità.
 Configurazione di riferimento alla temperatura $T_{0}$.
\(T>T_{0}+\theta_{c}\)
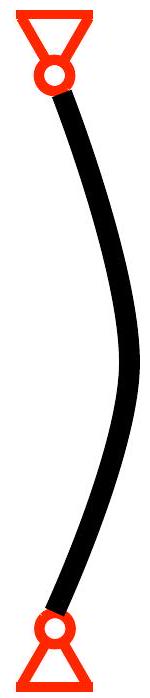 Instabilità di una trave vincolata alle estremità per un incremento eccessivo della temperatura.
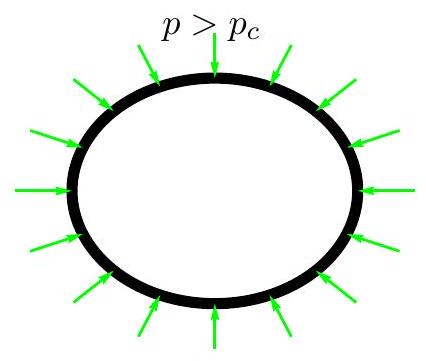 Ovalizzazione dell’anello oltre la pressione esterna critica.
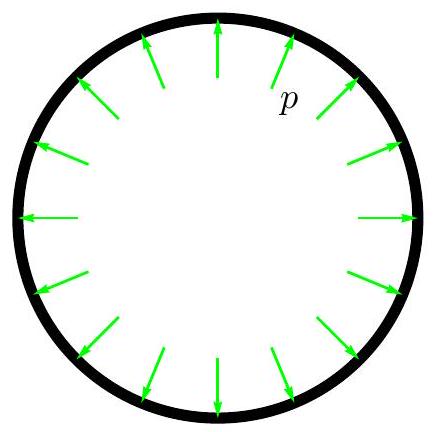 Dilatazione uniforme dell’anello sotto pressione interna.
4.5.3 Il problema della trave di Galileo
Quadro dello studio e formulazione del problema ai limiti
Nel 1638 Galileo pubblica i Discorsi e dimostrazioni matematiche intorno a due nuove scienze, dedicati alla resistenza dei materiali e alla dinamica. Fra i problemi discussi compare una trave incastrata, soggetta al proprio peso e a una forza all’estremità. Il modello conduce alla stessa equazione non lineare del pendolo e permette di confrontare gli effetti di estensione e flessione.
 Ritratto di Galileo, Giusto Sustermans (1636).
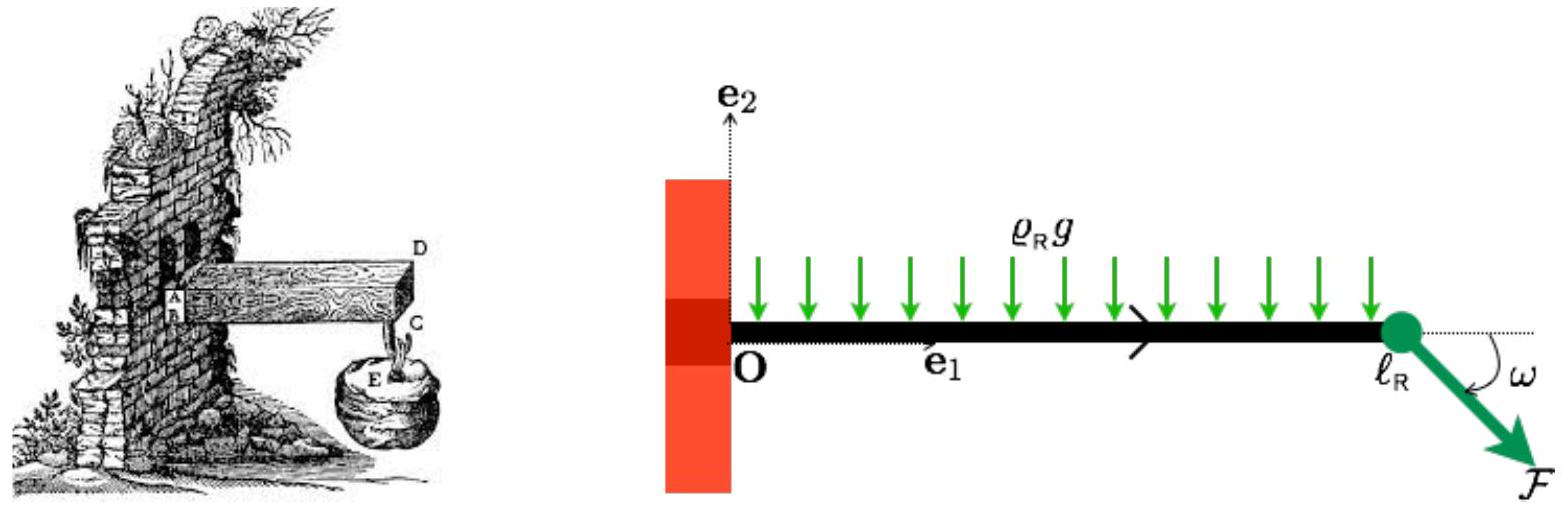
Legenda della notazione. Nella figura $\alpha$ indica $\vartheta$ e $\omega$ indica l’orientazione del carico $\psi$, con gli stessi pedici.
Figura 4.18 — A sinistra, il disegno della trave di Galileo; a destra, il modello come mezzo curvilineo. Studiamo il problema della trave di Galileo sotto le ipotesi seguenti:
- La trave è omogenea ed è costituita da un materiale linearmente elastico di densità di massa $\rho_{\mathrm{m}}$ e modulo di Young $E$. La sua configurazione di riferimento naturale è rettilinea, la lunghezza naturale è $\ell_{\mathrm{R}}$ e la sezione retta naturale è quadrata di lato $a$. Di conseguenza, si adotta come legge di comportamento del mezzo curvilineo quella di un’asta linearmente elastica con disaccoppiamento tra flessione ed estensione, e le relazioni costitutive si scrivono \(N(x_3)=\mathrm{EA}\left(\mathrm{s}^{\prime}(x_3)-1\right), \quad M_2(x_3)=\mathrm{EI}\,\vartheta^{\prime}(x_3) \quad \text{con} \quad \mathrm{A}=a^{2}, \quad \mathrm{I}=\frac{1}{12}a^{4}\)
- La trave è incastrata orizzontalmente nel punto $\mathbf{O}$ alla sua estremità $x_3=0$ e si assume come configurazione di riferimento (naturale) \(\mathbf{x}_{\mathrm{R}}(x_3)=x_3 \mathbf{e}_{1}, \quad x_3 \in\left(0, \ell_{\mathrm{R}}\right).\)
- Essa è posta in un campo di gravità uniforme $-g\,\mathbf{e}_{2}$ e la forza lineica dovuta al peso proprio si può scrivere \(\mathbf{q}=-\varrho_{\mathrm{R}} g \mathbf{e}_{2}, \quad \varrho_{\mathrm{R}}=\rho_{\mathrm{m}} \mathrm{~A}\)
- L’estremità $x_3=\ell_{\mathrm{R}}$ è soggetta a una forza di intensità $\mathcal{F}>0$ e orientazione $\psi \in[-\pi,+\pi]$,
\(\mathcal{F}=\mathcal{F}\left(\cos \psi \mathbf{e}_{1}+\sin \psi \mathbf{e}_{2}\right)\)
Il problema al contorno associato si formula dunque nel modo seguente:
Definizione 4.11 (Il problema al contorno della trave di Galileo). Trovare $x_3 \mapsto(\mathrm{s}(x_3), \mathbf{x}(x_3), \vartheta(x_3))$ e $x_3 \mapsto(\mathbf{R}(x_3), M_2(x_3))$ che verifichino (l’apice indica derivata rispetto a $x_3$):
- le relazioni geometriche in $\left(0,\ell_{\mathrm{R}}\right):\left{\begin{array}{l}\mathbf{t}(x_3)=\cos \vartheta(x_3)\,\mathbf{e}{1}+\sin \vartheta(x_3)\,\mathbf{e}{2} \[2mm] \mathbf{x}^{\prime}(x_3)=\mathrm{s}^{\prime}(x_3)\,\mathbf{t}(x_3), \quad \mathrm{s}^{\prime}(x_3)>0\end{array}\right.$
- gli sforzi interni in $\left(0,\ell_{\mathrm{R}}\right) \quad: \quad \mathbf{R}(x_3)=N(x_3)\,\mathbf{t}(x_3)+T_1(x_3)\,\mathbf{e}_{3}\wedge\mathbf{t}(x_3)$
- le equazioni di equilibrio in $\left(0,\ell_{\mathrm{R}}\right):\left{\begin{array}{l}\mathbf{R}^{\prime}(x_3)=\rho_{\mathrm{m}}\mathrm{A}g\,\mathbf{e}_{2} \[2mm] M_2^{\prime}(x_3)+\mathrm{s}^{\prime}(x_3)\,T_1(x_3)=0\end{array}\right.$
- le condizioni al contorno in $0$ e $\ell_{\mathrm{R}}:\left{\begin{array}{l}\mathrm{s}(0)=0 \ \mathbf{x}(0)=\mathbf{0} \ \vartheta(0)=0\end{array},\quad\left{\begin{array}{l}\mathbf{R}\left(\ell_{\mathrm{R}}\right)=\mathcal{F}\left(\cos\psi\,\mathbf{e}{1}+\sin\psi\,\mathbf{e}{2}\right) \[2mm] M_2\left(\ell_{\mathrm{R}}\right)=0\end{array}\right.\right.$
- le relazioni costitutive in $\left(0,\ell_{\mathrm{R}}\right):\left{\begin{array}{l}N(x_3)=\mathrm{EA}\left(\mathrm{s}^{\prime}(x_3)-1\right) \[2mm] M_2(x_3)=\mathrm{EI}\,\vartheta^{\prime}(x_3)\end{array}\right.$
Ponendo $g=0$ e $\psi=\pi$ recuperiamo l’elastica estensibile di Eulero; la configurazione del disegno di Galileo corrisponde invece a $\psi=-\pi/2$. Confronteremo il carico totale con le rigidezze estensionale e flessionale per stabilire quando possiamo trascurare l’estensibilità oppure la flessione.
Il problema ridotto e classificazione in funzione dell’intensità del carico
L’equazione locale di equilibrio delle forze e la condizione al bordo in $x_3=\ell_{\mathrm{R}}$ permettono di determinare la distribuzione della forza interna (carattere isostatico del problema): \(\mathbf{R}(x_3)=\mathcal{F} \cos \psi \mathbf{e}_{1}+\left(\mathcal{F} \sin \psi-\mathcal{P}\left(1-x_3 / \ell_{\mathrm{R}}\right)\right) \mathbf{e}_{2}, \quad \mathcal{P}:=\rho_{\mathrm{m}} \mathrm{~A} \ell_{\mathrm{R}} g,\) dove $\mathcal{P}$ indica il peso totale della trave. Proiettando sul riferimento locale, si ottiene la distribuzione dello sforzo normale e dello sforzo di taglio in funzione dell’angolo tangente: \(\left\{\begin{array}{l} N(x_3)=\mathcal{F} \cos (\psi-\vartheta(x_3))-\mathcal{P}\left(1-x_3 / \ell_{\mathrm{R}}\right) \sin \vartheta(x_3) \\ T_1(x_3)=\mathcal{F} \sin (\psi-\vartheta(x_3))-\mathcal{P}\left(1-x_3 / \ell_{\mathrm{R}}\right) \cos \vartheta(x_3) \end{array}\right.\) Grazie alla relazione di estensibilità si deduce la deformazione estensionale in funzione dell’angolo tangente \(\mathrm{s}^{\prime}(x_3)=1+\frac{\mathcal{F}}{\mathrm{EA}} \cos (\psi-\vartheta(x_3))-\frac{\mathcal{P}}{\mathrm{EA}}\left(1-x_3 / \ell_{\mathrm{R}}\right) \sin \vartheta(x_3)\) il che permette, usando la condizione $s(0)=0$, di determinare l’ascissa curvilinea in equilibrio in funzione dell’angolo tangente per semplice integrazione. Sostituendo nelle relazioni geometriche si ricava quindi la derivata della posizione in funzione dell’angolo tangente: \(\left\{\begin{array}{l} x_{1}^{\prime}(x_3)=\left(1+\frac{\mathcal{F}}{\mathrm{EA}} \cos (\psi-\vartheta(x_3))-\frac{\mathcal{P}}{\mathrm{EA}}\left(1-x_3 / \ell_{\mathrm{R}}\right) \sin \vartheta(x_3)\right) \cos \vartheta(x_3) \\ x_{2}^{\prime}(x_3)=\left(1+\frac{\mathcal{F}}{\mathrm{EA}} \cos (\psi-\vartheta(x_3))-\frac{\mathcal{P}}{\mathrm{EA}}\left(1-x_3 / \ell_{\mathrm{R}}\right) \sin \vartheta(x_3)\right) \sin \vartheta(x_3) \end{array}\right.\) il che permetterà anche in questo caso di ottenere la posizione di equilibrio per semplice integrazione utilizzando la condizione di incastro in $0$, $\mathbf{x}(0)=\mathbf{0}$. Sostituiamo $T_1$ e $s’$ nell’equazione di equilibrio dei momenti e usiamo la relazione flessionale e le condizioni al contorno. Otteniamo il problema ridotto: Problema ridotto della trave di Galileo \(\left\{\begin{array}{l} \mathrm{EI}\vartheta^{\prime\prime}(x_3)+\left(1+\frac{\mathcal{F}}{\mathrm{EA}} \cos (\psi-\vartheta)-\frac{\mathcal{P}}{\mathrm{EA}}\left(1-\frac{x_3}{\ell_{\mathrm{R}}}\right) \sin \vartheta\right)\left(\mathcal{F} \sin (\psi-\vartheta)-\mathcal{P}\left(1-\frac{x_3}{\ell_{\mathrm{R}}}\right) \cos \vartheta\right)=0 \\ \vartheta(0)=0, \quad \vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)=0 \end{array}\right.\) Lo si può scrivere in forma adimensionale facendo comparire esplicitamente il carico critico di instabilità di Eulero $\mathcal{F}{0}$ e sostituendo a $x_3$ il parametro adimensionale $\zeta$, \(\mathcal{F}_{0}=\frac{\pi^{2} \mathrm{EI}}{4 \ell_{\mathrm{R}}^{2}}, \quad \zeta=\frac{x_3}{\ell_{\mathrm{R}}} \in(0,1),\) per arrivare al Problema adimensionalizzato della trave di Galileo: \(\left\{\begin{array}{l} \frac{d^{2} \vartheta}{d \zeta^{2}}+\frac{\pi^{2}}{4}\left(1+\frac{\mathcal{F}}{\mathrm{EA}} \cos (\psi-\vartheta)-\frac{\mathcal{P}}{\mathrm{EA}}(1-\zeta) \sin \vartheta\right)\left(\frac{\mathcal{F}}{\mathcal{F}_{0}} \sin (\psi-\vartheta)-\frac{\mathcal{P}}{\mathcal{F}_{0}}(1-\zeta) \cos \vartheta\right)=0, \\ \vartheta(0)=0, \quad \frac{d \vartheta}{d \zeta}(1)=0. \end{array}\right.\) Il problema dipende dai rapporti di $\mathcal{F}$ e $\mathcal{P}$ con le due scale di forza $\mathcal{F}{0}$ ed $\mathrm{EA}$. Usiamo il carico critico di Eulero $\mathcal{F}{0}$ come scala della flessione e $\mathrm{EA}$ come scala dell’estensione. Per una trave omogenea a sezione quadrata \(\frac{\mathcal{F}_{0}}{\mathrm{EA}}=\frac{\pi^{2} \mathrm{a}^{2}}{48 \ell_{\mathrm{R}}^{2}}.\) Per una trave snella $a/\ell{\mathrm{R}}\ll1$, quindi $\mathcal{F}{0}/\mathrm{EA}\ll1$. Se $\ell{\mathrm{R}}/a=10$, per esempio, $\mathcal{F}{0}/\mathrm{EA}\approx2\cdot10^{-3}$. Prendiamo come norma del carico la somma $\mathcal{F}+\mathcal{P}$ della forza applicata e del peso e introduciamo il parametro $\lambda\in[0,1]$ che dà il “peso” relativo di questi due carichi: \(\mathcal{F}=\lambda(\mathcal{F}+\mathcal{P}), \quad \mathcal{P}=(1-\lambda)(\mathcal{F}+\mathcal{P}), \quad \lambda \in[0,1]\) il che permette di considerare il caso $\lambda=1$, in cui il peso è trascurabile rispetto alla forza, e il caso $\lambda=0$, in cui agisce solo il peso, senza che questo cambi l’ordine di grandezza del carico, che in ogni caso è dato dalla somma. Ciò consente di ridurre il nostro studio ai quattro casi descritti nella tabella seguente: | | | | | | — | — | — | — | | Carico debole | Carico moderato | Carico forte | Carico estremo | | $\mathcal{F}+\mathcal{P} \ll \mathcal{F}{0} \ll \mathrm{EA}$ | $\mathcal{F}+\mathcal{P} \sim \mathcal{F}{0} \ll \mathrm{EA}$ | $\mathcal{F}{0} \ll \mathcal{F}+\mathcal{P} \ll \mathrm{EA}$ | $\mathcal{F}_{0} \ll \mathcal{F}+\mathcal{P} \sim \mathrm{EA}$ | Tabella 4.4 - I diversi ordini di grandezza del carico per il problema della trave di Galileo. dove $\ll$ significa “molto più piccolo di” e $\sim$ “dello stesso ordine di grandezza”. In pratica, poiché queste nozioni di ordine di grandezza e di “piccolezza” verranno utilizzate per trascurare certi termini, le loro definizioni dipendono dal grado di accuratezza richiesto dall’utilizzatore. In un primo momento si ragionerà in modo qualitativo studiando separatamente ciascun caso, prima di passare a uno studio comparativo quantitativo.
Carico debole
Proposizione 4.7 (Regime di carico debole per la trave di Galileo). Se $\mathcal{F}+\mathcal{P}\ll\mathcal{F}{0}$, l’angolo tangente e la freccia relativa sono dell’ordine di $(\mathcal{F}+\mathcal{P})/\mathcal{F}{0}$. Al primo ordine la configurazione si ottiene dal problema linearizzato, mentre gli sforzi interni coincidono con quelli del modello rigido.
Dimostrazione. Poiché $\mathcal{F}$ e $\mathcal{P}$ sono piccoli rispetto a EA, i seni e i coseni sono compresi tra $-1$ e $1$ e $\zeta$ è compreso tra 0 e 1, si ha \(|\mathcal{F} \cos (\psi-\vartheta)-\mathcal{P}(1-\zeta) \sin \vartheta| \leq \mathcal{F}+\mathcal{P} \ll \mathrm{EA}\) Si può quindi trascurare la deformazione di estensione rispetto a 1 nell’equazione differenziale del problema adimensionalizzato. Introduciamo il parametro $\epsilon$: \(\epsilon:=\frac{\pi^{2}(\mathcal{F}+\mathcal{P})}{4 \mathcal{F}_{0}} \ll 1\) che per ipotesi è piccolo rispetto a 1. Rendiamo esplicita la dipendenza della (o delle) soluzione/i del problema adimensionalizzato da questo piccolo parametro indicandola con $\vartheta_{\epsilon}$. Trascurando la deformazione di estensione, $\vartheta_{\epsilon}$ verifica quindi \(\left\{\begin{array}{l} \frac{d^{2} \vartheta_{\epsilon}}{d \zeta^{2}}(\zeta)+\epsilon \lambda \sin \left(\psi-\vartheta_{\epsilon}(\zeta)\right)-\boxed{\epsilon}(1-\lambda)(1-\zeta) \cos \vartheta_{\epsilon}(\zeta)=0, \quad \forall \zeta \in(0,1) \\ \vartheta_{\epsilon}(0)=0, \quad \frac{d \vartheta_{\epsilon}}{d \zeta}(1)=0 \end{array}\right.\) Sempre grazie alle proprietà delle funzioni trigonometriche e di $1-\zeta$, si ha la stima seguente: \(\left|\frac{d^{2} \vartheta_{\epsilon}}{d \zeta^{2}}(\zeta)\right| \leq \boxed{\epsilon} \lambda+\boxed{\epsilon}(1-\lambda)=\boxed{\epsilon}, \quad \forall \zeta \in(0,1)\) che afferma che la derivata seconda dell’angolo tangente è uniformemente limitata da $\epsilon$. Grazie alle condizioni al contorno $\vartheta_{\epsilon}(0)=0$ e $d\vartheta_{\epsilon}/d\zeta(1)=0$, si ricavano per integrazione le stime seguenti per l’angolo tangente e la sua derivata: \(\left|\frac{d \vartheta_{\epsilon}}{d \zeta}(\zeta)\right| \leq(1-\zeta) \epsilon, \quad\left|\vartheta_{\epsilon}(\zeta)\right| \leq \epsilon / 2, \quad \forall \zeta \in(0,1)\) L’angolo tangente è dell’ordine di $\epsilon$; perciò al primo ordine linearizziamo l’equazione. Introduciamo lo sviluppo asintotico seguente.
- Si suppone che $\vartheta_{\epsilon}$ possa svilupparsi in potenze intere di $\epsilon$: \(\vartheta_{\epsilon}=\epsilon \vartheta_{1}+\epsilon^{2} \vartheta_{2}+\epsilon^{3} \vartheta_{3}+\cdots\) il termine $\vartheta_{i}$ è chiamato termine di ordine $i$. Si è tenuto conto sopra che $\vartheta_{\epsilon}$ è almeno di ordine 1 e quindi il termine di ordine 0 è nullo.
- Si sviluppano poi i diversi termini dell’equazione differenziale rispetto a $\epsilon$. (Si fa eventualmente lo stesso per le condizioni al contorno, qui è immediato.) Per esempio \(\sin \left(\psi-\vartheta_{\epsilon}\right)=\sin \psi-\epsilon \cos \psi \vartheta_{1}-\frac{1}{2} \epsilon^{2} \sin \psi \vartheta_{1}^{2}+\cdots, \quad \cos \vartheta_{\epsilon}=1-\frac{1}{2} \epsilon^{2} \vartheta_{1}^{2}+\cdots\)
- Si identificano infine i termini di uguale potenza di $\epsilon$ per ottenere una successione di equazioni differenziali che governano i diversi termini dello sviluppo. (Si fa lo stesso per le condizioni al contorno.) Si ottiene così all’ordine 1
\(\left\{\begin{array}{l}
\frac{d^{2} \vartheta_{1}}{d \zeta^{2}}(\zeta)+\lambda \sin \psi-(1-\lambda)(1-\zeta)=0, \quad \forall \zeta \in(0,1) \\
\vartheta_{1}(0)=0, \quad \frac{d \vartheta_{1}}{d \zeta}(1)=0
\end{array}\right.\)
Si vede immediatamente che ciò equivale a sostituire $\sin \vartheta$ con 0 e $\cos \vartheta$ con 1 nell’equazione differenziale. Tornando alle variabili fisiche, si ottiene così
Problema linearizzato della trave di Galileo
\(\left\{\begin{array}{l}
\mathrm{EI} \vartheta^{\prime \prime}(x_3)+\mathcal{F} \sin \psi-\mathcal{P}\left(1-\frac{x_3}{\ell_{\mathrm{R}}}\right)=0, \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right) \\
\vartheta(0)=0, \quad \vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)=0
\end{array}\right.\)
La sua risoluzione è immediata, basta integrare due volte utilizzando le condizioni al contorno:
\(\vartheta(x_3)=\frac{\mathcal{F} \sin \psi}{2 \mathrm{EI}}\left(2 \ell_{\mathrm{R}}-x_3\right) x_3-\frac{\mathcal{P}}{6 \mathrm{EI}\ell_{\mathrm{R}}}\left(3 \ell_{\mathrm{R}}^{2}-3 \ell_{\mathrm{R}} x_3+x_3^{2}\right) x_3\)
L’angolo tangente all’estremità $\ell_{\mathrm{R}}$ vale
\(\vartheta_{\ell}:=\vartheta\left(\ell_{\mathrm{R}}\right)=\frac{\mathcal{F} \sin \psi \ell_{\mathrm{R}}^{2}}{2 \mathrm{EI}}-\frac{\mathcal{P} \ell_{\mathrm{R}}^{2}}{6 \mathrm{EI}}=\frac{\pi^{2}(3 \mathcal{F} \sin \psi-\mathcal{P})}{24 \mathcal{F}_{0}} \sim \epsilon, \tag{4.29}\)
ed è quindi dell’ordine di $\epsilon$ come previsto. Si può anche costruire un’approssimazione della posizione di equilibrio $x_3 \mapsto \mathbf{x}(x_3)$ procedendo allo stesso modo. Poiché $\mathbf{x}^{\prime}=\cos \vartheta\,\mathbf{e}{1}+\sin \vartheta\,\mathbf{e}{2}$ (dato che si trascura la deformazione di estensione), si ottiene al primo ordine:
\(\mathbf{x}^{\prime}(x_3)=\mathbf{e}_{1}+\vartheta(x_3) \mathbf{e}_{2}, \quad \mathbf{x}(0)=\mathbf{0}.\)
Da cui, integrando
\(\mathbf{x}(x_3)=x_3 \mathbf{e}_{1}+\left(\frac{\mathcal{F} \sin \psi}{6 \mathrm{EI}}\left(3 \ell_{\mathrm{R}}-x_3\right) x_3^{2}-\frac{\mathcal{P}}{24 \mathrm{EI}\ell_{\mathrm{R}}}\left(6 \ell_{\mathrm{R}}^{2}-4 \ell_{\mathrm{R}} x_3+x_3^{2}\right) x_3^{2}\right) \mathbf{e}_{2}\)
la freccia all’estremità vale
\(a_1\left(\ell_{\mathrm{R}}\right)=\frac{\mathcal{F} \sin \psi \ell_{\mathrm{R}}^{3}}{3 \mathrm{EI}}-\frac{\mathcal{P} \ell_{\mathrm{R}}^{3}}{8 \mathrm{EI}} \sim \epsilon \ell_{\mathrm{R}}\)
e $a_1\left(\ell_{\mathrm{R}}\right) / \ell_{\mathrm{R}}$ è quindi anch’esso dell’ordine di $\epsilon$. Se si torna al calcolo degli sforzi interni, poiché $\vartheta$ è piccolo, si ottiene in prima approssimazione la stessa distribuzione che se il mezzo fosse rigido:
\(N(x_3)=\cos \psi \mathcal{F}, \quad T_1(x_3)=\sin \psi \mathcal{F}-\left(1-x_3 / \ell_{\mathrm{R}}\right) \mathcal{P}, \quad M_2(x_3)=\sin \psi \mathcal{F}\left(\ell_{\mathrm{R}}-x_3\right)-\frac{1}{2}\left(1-x_3 / \ell_{\mathrm{R}}\right)^{2} \mathcal{P} \ell_{\mathrm{R}}.\)
Si potrebbe raffinare l’approssimazione calcolando i termini successivi dello sviluppo asintotico. Questo è lasciato come esercizio.
Esercizio 4.5. Calcolare il termine successivo $\vartheta_{2}$ dello sviluppo asintotico dell’angolo tangente nel caso di un carico debole per il problema della trave di Galileo. $\square$
Carico moderato
Nel regime moderato $\mathcal{F}+\mathcal{P}\sim\mathcal{F}_{0}\ll\mathrm{EA}$, perciò trascuriamo l’estensione ma conserviamo la flessione e la cinematica non lineare. Se il peso è presente, l’equazione dipende esplicitamente da $x_3$ e la risoluzione è in generale numerica. Ponendo $\mathcal{P}=0$ otteniamo invece un integrale primo e studiamo \(\left\{ \begin{array}{l} \mathrm{EI}\vartheta^{\prime\prime}(x_3)-\mathcal{F}\sin(\vartheta(x_3)-\psi)=0,\quad x_3\in(0,\ell_{\mathrm{R}}),\\ \vartheta(0)=0,\qquad \vartheta'(\ell_{\mathrm{R}})=0. \end{array} \right.\) Consideriamo $\psi \in(-\pi, 0)$, quindi la forza è orientata verso il basso. Questo non è limitativo perché
- il caso $\psi= \pm \pi$ (compressione semplice) corrisponde al problema dell’elastica inestensibile;
- il caso $\psi=0$ (trazione semplice) ammette come unica soluzione $\vartheta \equiv 0$;
- i casi $\psi \in(0, \pi)$ si deducono da quelli che tratteremo tramite simmetria.
Integrale primo. Moltiplicando l’equazione differenziale per $\vartheta’(x_3)$ otteniamo
\(0=\mathrm{EI} \vartheta^{\prime \prime} \vartheta^{\prime}-\mathcal{F} \sin (\vartheta-\psi) \vartheta^{\prime}=\frac{d}{d x_3}\left(\frac{1}{2} \mathrm{EI} \vartheta^{\prime 2}+\mathcal{F} \cos (\vartheta-\psi)\right)\)
Di conseguenza, $\frac{1}{2} \mathrm{EI} \vartheta^{\prime 2}+\mathcal{F} \cos (\vartheta-\psi)$ è costante in $\left(0, \ell_{\mathrm{R}}\right)$ e poiché $\vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)=0$ si può scrivere l’integrale primo nella forma
\(\mathrm{EI}\; \vartheta^{\prime 2}=2 \mathcal{F}\left(\cos \left(\vartheta_{\ell}-\psi\right)-\cos (\vartheta-\psi)\right) \tag{4.30}\)
dove $\vartheta_{\ell}\in(\psi,0)$ è il parametro di tiro che determina la costante. L’angolo tangente $\vartheta(\ell_{\mathrm{R}})$ assume il valore $\vartheta_{\ell}$ oppure $2\pi + 2\psi -\vartheta_{\ell}$ a seconda dei rami considerati, vedi Figura 4.19.
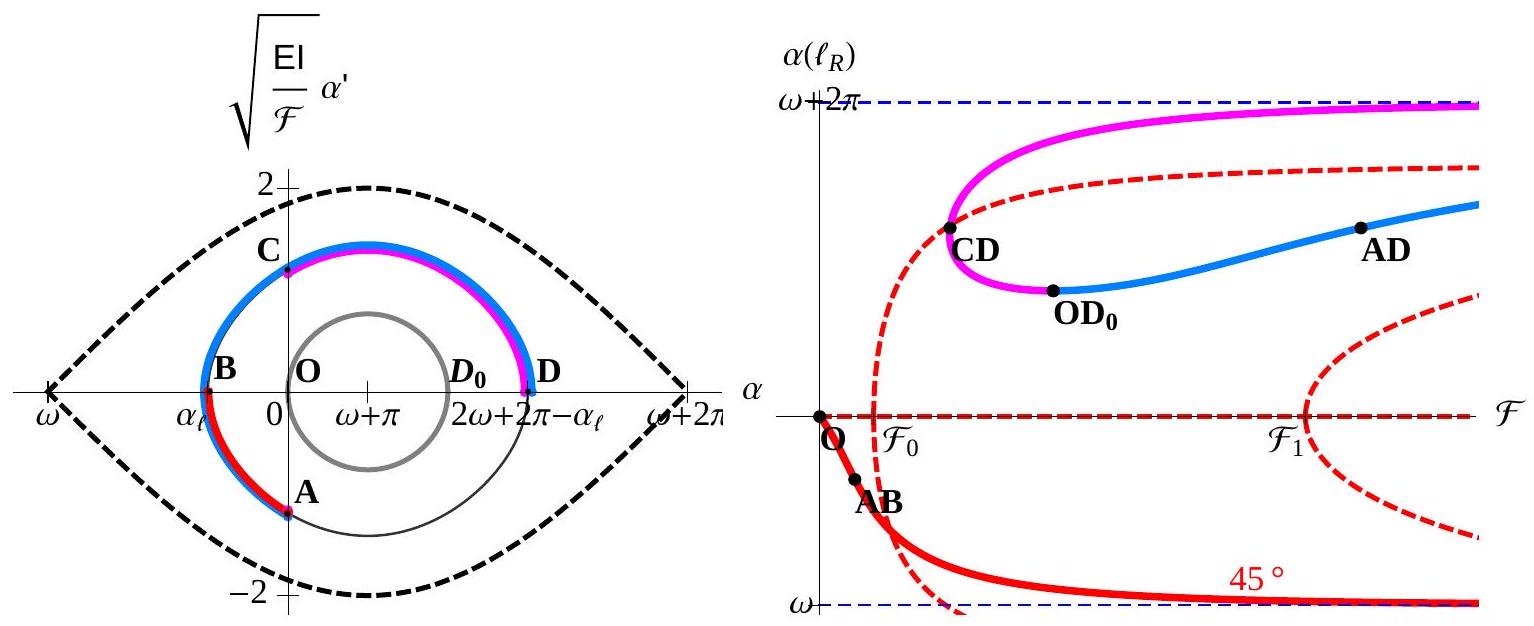
Legenda della notazione. Nella figura $\alpha$ indica $\vartheta$ e $\omega$ indica l’orientazione del carico $\psi$, con gli stessi pedici.
Figura 4.19 - Costruzione nel piano delle fasi per la trave di Galileo con $\psi<0$ e gravità trascurata. Per $\vartheta_{\ell}\in(\psi,0)$, il ramo principale si ottiene percorrendo l’arco $\mathbf{AB}$, il secondario l’arco $\mathbf{CD}$ e il terziario l’arco $\mathbf{AD}$. Gli altri rami si costruiscono allo stesso modo. Le curve rappresentate corrispondono a $\psi=-3\pi/4$ e $\vartheta_{\ell}=-\pi/4$.
Nello spazio delle fasi ciò corrisponde a una curva chiusa che passa per i punti $\mathbf{B}=\left(\vartheta_{\ell}, 0\right)$ e $\mathbf{D}=\left(2 \psi+2 \pi-\vartheta_{\ell}, 0\right)$, vedi figura 4.19. A causa dell’inclinazione $\psi$ della forza, questa curva non è centrata in $\vartheta=0$ ma in $\vartheta=\psi+\pi>0$. Per un dato $\vartheta_{\ell}$, dato che $\vartheta(0)=0$ e $\vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)=0$, si deve partire dai punti $\mathbf{A}$ o $\mathbf{C}$ per arrivare a $\mathbf{B}$ o $\mathbf{D}$ quando $x_3=\ell_{\mathrm{R}}$ La risoluzione grafica e la costruzione dei primi tre rami sono descritti nella figura 4.19. Una volta ottenuta la relazione tra $\mathcal{F}$ e $\vartheta\left(\ell_{\mathrm{R}}\right)$, la configurazione di equilibrio si ottiene tramite semplice integrazione. Questa costruzione delle configurazioni di equilibrio viene descritta di seguito per i primi tre rami.
(a) Ramo principale. Quando $\vartheta_{\ell}=0$, i punti $\mathbf{A}$ e $\mathbf{B}$ coincidono con $\mathbf{O}$ nello spazio delle fasi, soluzione è $\vartheta \equiv 0$, la trave si trova nella sua configurazione naturale di riferimento che corrisponde al punto $\mathbf{O}$ nel piano ( $\mathcal{F}, \vartheta_{\ell}$ ). Quando $\vartheta_{\ell} \in(\psi, 0)$, il punto $\mathbf{A}$ nello spazio delle fasi corrisponde a $x_3=0$. Quando $x_3$ cresce da 0 a $\ell_{\mathrm{R}}$, si percorre l’arco $\mathbf{A B}$ nello spazio delle fasi, il punto $\mathbf{B}$ corrisponde a $x_3=\ell_{\mathrm{R}}$. Poiché $\vartheta$ decresce da 0 a $\vartheta_{\ell}$, la relazione tra $\mathcal{F}$ e $\vartheta_{\ell}$ si ottiene per quadratura usando (4.30):
\(\int_{\vartheta_{\ell}}^{0} \frac{d \vartheta}{\sqrt{\cos \left(\vartheta_{\ell}-\psi\right)-\cos (\vartheta-\psi)}}=\sqrt{\frac{2 \mathcal{F}}{\mathrm{EI}}} \ell_{\mathrm{R}}\)
Quando $\vartheta_{\ell}$ decresce da $0$ a $\psi$, $\mathcal{F}$ cresce da $0$ a $+\infty$. Integriamo quindi la tangente usando la (4.30) e la condizione $\mathbf{x}(0)=\mathbf{O}$:
\(\left\{\begin{array}{l}
d x_{1}=\cos \vartheta\, d x_3=-\sqrt{\frac{\mathrm{EI}}{2 \mathcal{F}}} \frac{\cos \vartheta\, d \vartheta}{\sqrt{\cos \left(\vartheta_{\ell}-\psi\right)-\cos (\vartheta-\psi)}} \\
d x_{2}=\sin \vartheta\, d x_3=-\sqrt{\frac{\mathrm{EI}}{2 \mathcal{F}}} \frac{\sin \vartheta\, d \vartheta}{\sqrt{\cos \left(\vartheta_{\ell}-\psi\right)-\cos (\vartheta-\psi)}}
\end{array}\right.\)
Otteniamo così una curva parametrizzata dall’angolo tangente $\vartheta$. Le configurazioni di equilibrio per $\psi=-3 \pi / 4$ e $\vartheta_{\ell}=-\pi / 4$ oppure $-3 \pi / 4+\pi / 180$ sono rappresentate in rosso in figura 4.20.
(b) Ramo secondario. Quando $\vartheta_{\ell}=0$, i punti $\mathbf{C}$ e $\mathbf{D}$ sono rispettivamente in $\mathbf{O}$ e $\mathbf{D}{0}= (2 \pi+2 \psi, 0)$ nello spazio delle fasi. Bisogna esercitare una forza $\mathcal{F}{}$ perché l’equilibrio sia possibile, questa forza si calcola tramite la (4.30)
\(\int_{0}^{\pi+\psi} \frac{2 d \vartheta}{\sqrt{\cos \psi-\cos (\vartheta-\psi)}}=\sqrt{\frac{2 \mathcal{F}_{*}}{\mathrm{EI}}} \ell_{\mathrm{R}}\)
Quando $\vartheta_{\ell} \in(\psi, 0)$, il punto $\mathbf{C}$ nello spazio delle fasi corrisponde a $x_3=0$. Quando $x_3$ cresce da 0 a $\ell_{\mathrm{R}}$, si percorre l’arco $\mathbf{C D}$ nello spazio delle fasi, il punto $\mathbf{D}$ corrisponde a $x_3=\ell_{\mathrm{R}}$. L’angolo tangente $\vartheta$ cresce da 0 a $2 \pi+2 \psi-\vartheta_{\ell}$ e la relazione tra $\mathcal{F}$ e $\vartheta_{\ell}$ si ottiene per quadratura tramite la (4.30):
\(\int_{0}^{2 \pi+2 \psi-\vartheta_{\ell}} \frac{d \vartheta}{\sqrt{\cos \left(\vartheta_{\ell}-\psi\right)-\cos (\vartheta-\psi)}}=\sqrt{\frac{2 \mathcal{F}}{\mathrm{EI}}} \ell_{\mathrm{R}}\)
espressione che può anche essere scritta come un integrale ellittico di prima specie tramite un cambio di variabile. Quando $\vartheta_{\ell}$ decresce da 0 a $\psi$, il punto ( $\mathcal{F}, 2 \pi+2 \psi-\vartheta_{\ell}$) descrive il ramo secondario (in viola in figura 4.19). La configurazione di equilibrio della trave nello spazio fisico si ottiene per integrazione utilizzando la (4.30) e la condizione di incastro in $\mathbf{O}$:
\(\left\{\begin{array}{l}
d x_{1}=\cos \vartheta d x_3=\sqrt{\frac{\mathrm{EI}}{2 \mathcal{F}}} \frac{\cos \vartheta d \vartheta}{\sqrt{\cos \left(\vartheta_{\ell}-\psi\right)-\cos (\vartheta-\psi)}} \\
d x_{2}=\sin \vartheta d x_3=\sqrt{\frac{\mathrm{EI}}{2 \mathcal{F}}} \frac{\sin \vartheta d \vartheta}{\sqrt{\cos \left(\vartheta_{\ell}-\psi\right)-\cos (\vartheta-\psi)}}
\end{array}\right.\)
Otteniamo anche in questo caso una curva parametrizzata dall’angolo tangente $\vartheta$. Le configurazioni di equilibrio per $\psi=-3 \pi / 4$ e $\vartheta_{\ell}=-\pi / 4$ oppure $-3 \pi / 4+\pi / 180$ sono rappresentate in violetto in figura 4.20.
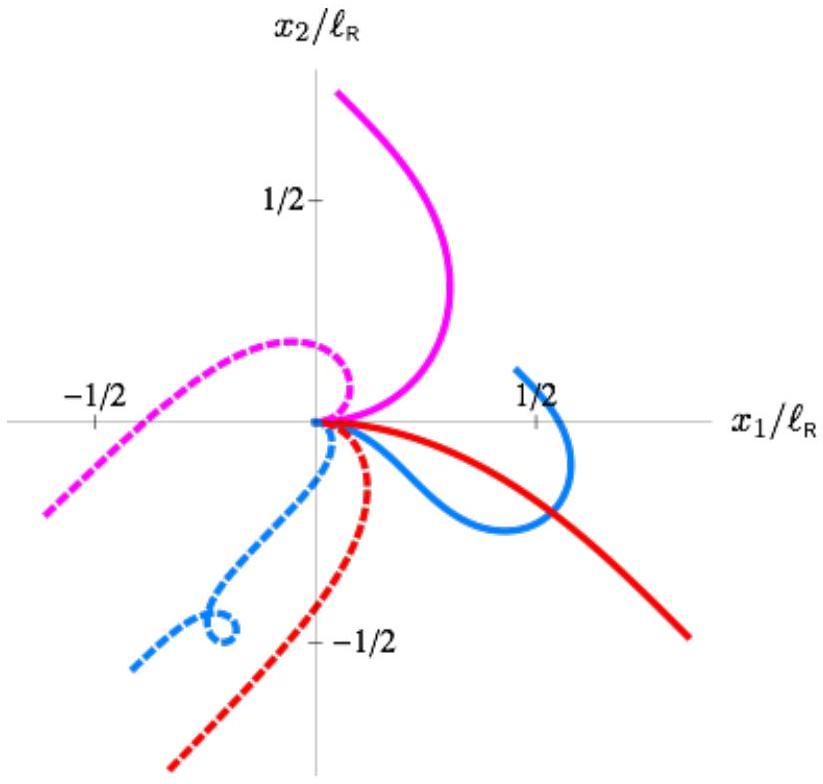 *Figura 4.20 — Configurazioni di equilibrio dell’asta sui primi tre rami per $\psi=-3\pi/4$: linea continua per $\vartheta_{\ell}=-\pi/4$, tratteggiata per $\vartheta_{\ell}=-3\pi/4+\pi/180$. Rosso: arco $\mathbf{AB}$ del ramo principale; viola: arco $\mathbf{CD}$ del ramo secondario; blu: arco $\mathbf{AD}$ del ramo terziario. Sul ramo terziario compare un cappio.
(c) Ramo terziario. Esso parte come il ramo secondario dal punto ( $\mathcal{F}{*}, 2 \pi+2 \psi$ ) che corrisponde a $\vartheta{\ell}=0$. Quando $\vartheta_{\ell} \in(\psi, 0)$, il punto $\mathbf{A}$ nello spazio delle fasi corrisponde a $x_3=0$. Quando $x_3$ cresce da 0 a $\ell_{\mathrm{R}}$, si percorre l’arco AD nello spazio delle fasi, il punto $\mathbf{D}$ corrisponde a $x_3=\ell_{\mathrm{R}}$. L’angolo tangente $\vartheta$ decresce inizialmente da 0 a $\vartheta_{\ell}$ prima di crescere fino a $2 \pi+2 \psi-\vartheta_{\ell}$. La relazione tra $\mathcal{F}$ e $\vartheta_{\ell}$ si ottiene per quadratura tramite la (4.30): \(\int_{\vartheta_{\ell}}^{0} \frac{d \vartheta}{\sqrt{\cos \left(\vartheta_{\ell}-\psi\right)-\cos (\vartheta-\psi)}}+\int_{\vartheta_{\ell}}^{2 \pi+2 \psi-\vartheta_{\ell}} \frac{d \vartheta}{\sqrt{\cos \left(\vartheta_{\ell}-\psi\right)-\cos (\vartheta-\psi)}}=\sqrt{\frac{2 \mathcal{F}}{\mathrm{EI}}} \ell_{\mathrm{R}}\) Quando $\vartheta_{\ell}$ decresce da 0 a $\psi$, il punto ( $\mathcal{F}, 2 \pi+2 \psi-\vartheta_{\ell}$) descrive il ramo terziario (in blu nella figura 4.19). La configurazione di equilibrio della trave nello spazio fisico si ottiene mediante integrazione utilizzando la (4.30) e la condizione di incastro in $\mathbf{O}$. Le configurazioni di equilibrio per $\psi=-3 \pi / 4$ e $\vartheta_{\ell}=-\pi / 4$ oppure $-3 \pi / 4+\pi / 180$ sono rappresentate in blu in figura 4.20.
- Influenza dell’orientazione della forza. Per $\psi$ vicino a $\pm\pi$, il problema mostra la sensibilità alle imperfezioni del sistema perfetto di Eulero. La Figura 4.21 rappresenta i primi tre rami per $\psi=-\pi+\pi/180$, cioè per un disallineamento di un grado. Il ramo principale deriva dalla deformazione del ramo fondamentale e di una semibranca biforcata del sistema perfetto; il ramo secondario deriva dall’altra porzione del ramo fondamentale e dalla semibranca opposta. L’imperfezione modifica soprattutto la risposta in prossimità dei punti di biforcazione. Per una forza verticale, $\psi=-\pi/2$, l’imperfezione è grande e i rami differiscono sensibilmente da quelli perfetti, pur conservandone il numero.
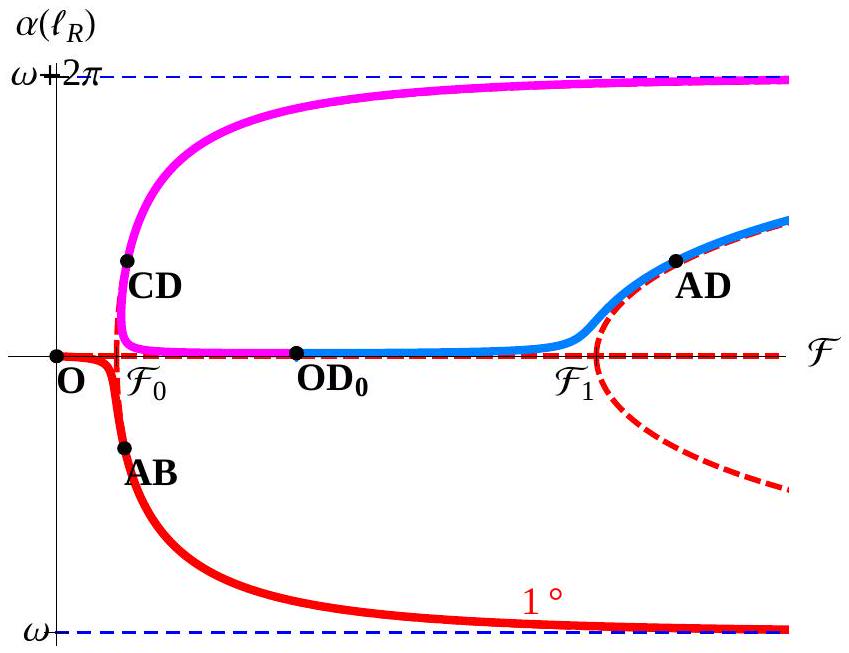
Legenda della notazione. Nella figura $\alpha$ indica $\vartheta$ e $\omega$ indica l’orientazione del carico $\psi$, con gli stessi pedici.
Figura 4.21a — Primi tre rami nel piano $(\mathcal{F},\vartheta(\ell_{\mathrm{R}}))$ per $\psi=-179^{\circ}$; il tratteggio mostra i rami del sistema perfetto.
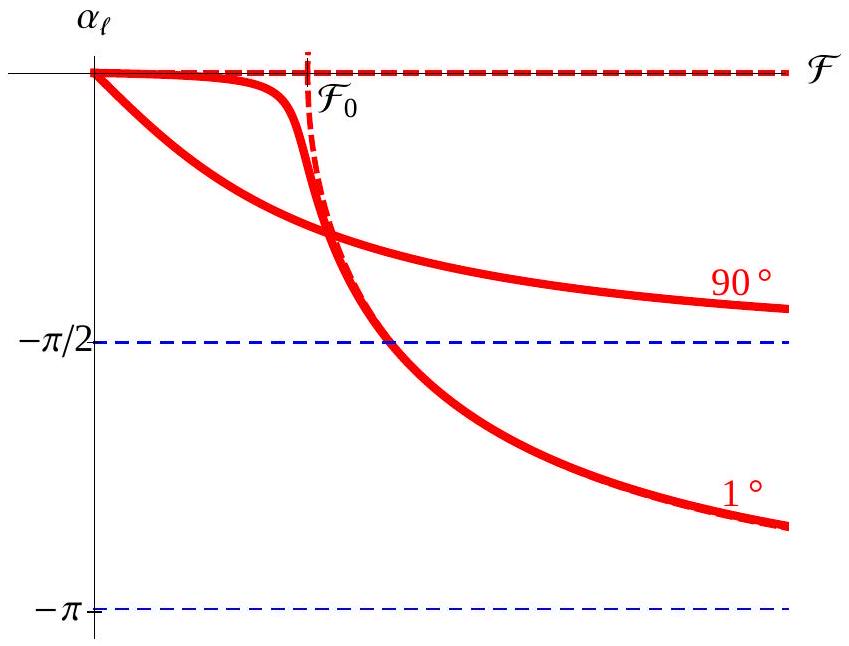
Legenda della notazione. Nella figura $\alpha$ indica $\vartheta$ e $\omega$ indica l’orientazione del carico $\psi$, con gli stessi pedici.
Figura 4.21b — Ramo principale per un disallineamento di $1^{\circ}$ e per una forza verticale; le linee tratteggiate indicano i corrispondenti rami del sistema perfetto e le asintoti.
- Influenza dell’intensità della forza. Per $\psi=\pm\pi$ la trave resta rettilinea finché la forza non supera il carico critico $\mathcal{F}_{0}$. Se la forza possiede una componente trasversale, la trave si flette per ogni valore di $\mathcal{F}$. L’entità della flessione dipende dall’intensità e dall’orientazione della forza. Le figure seguenti mostrano un disallineamento di $1^{\circ}$ e il caso di una forza verticale.
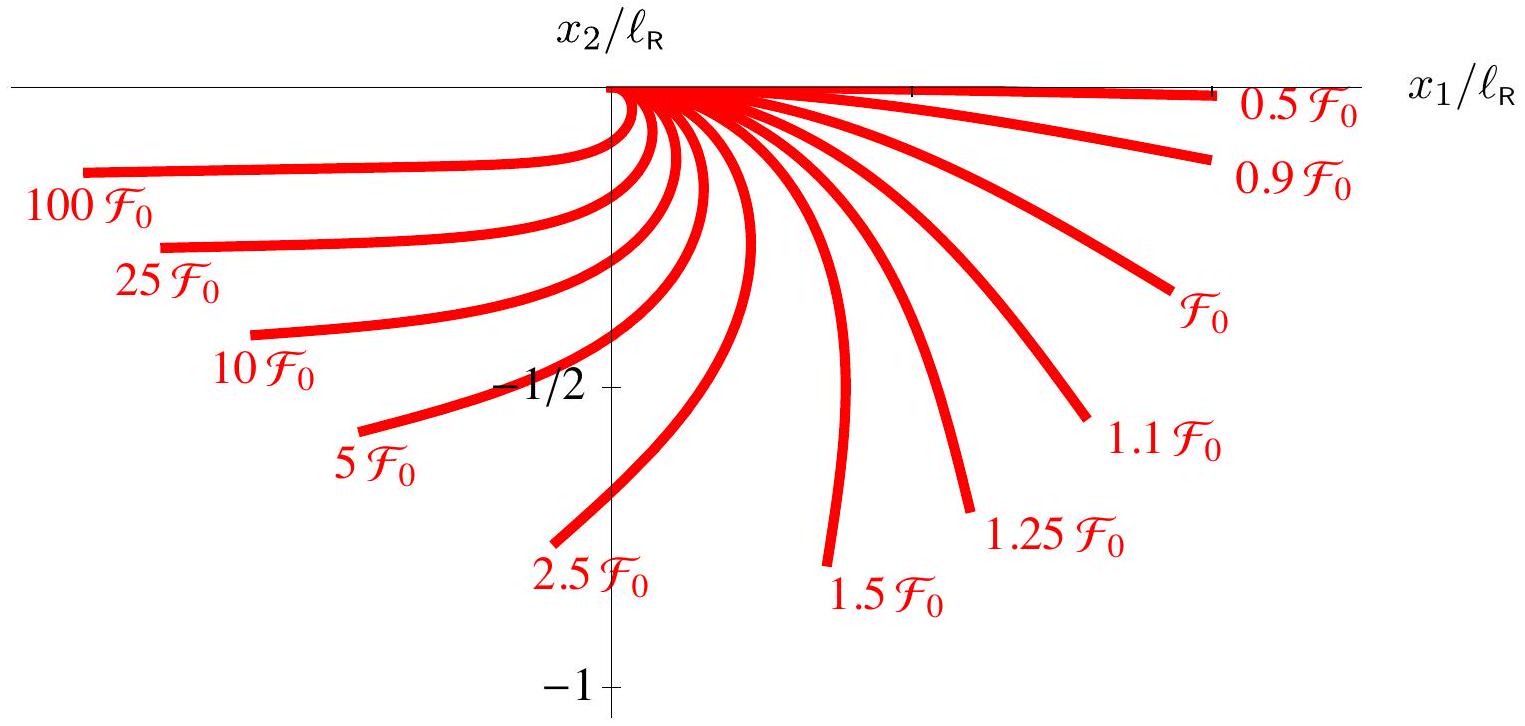 Figura 4.21 - Caso $\psi=179^{\circ}$: disallineamento di $1^{\circ}$ della forza di compressione. Non si ha biforcazione, ma la configurazione di equilibrio varia rapidamente presso il carico critico. Per grandi valori di $\mathcal{F}$ la configurazione si avvicina al caso perfetto $\psi=-\pi$ del problema di Eulero.
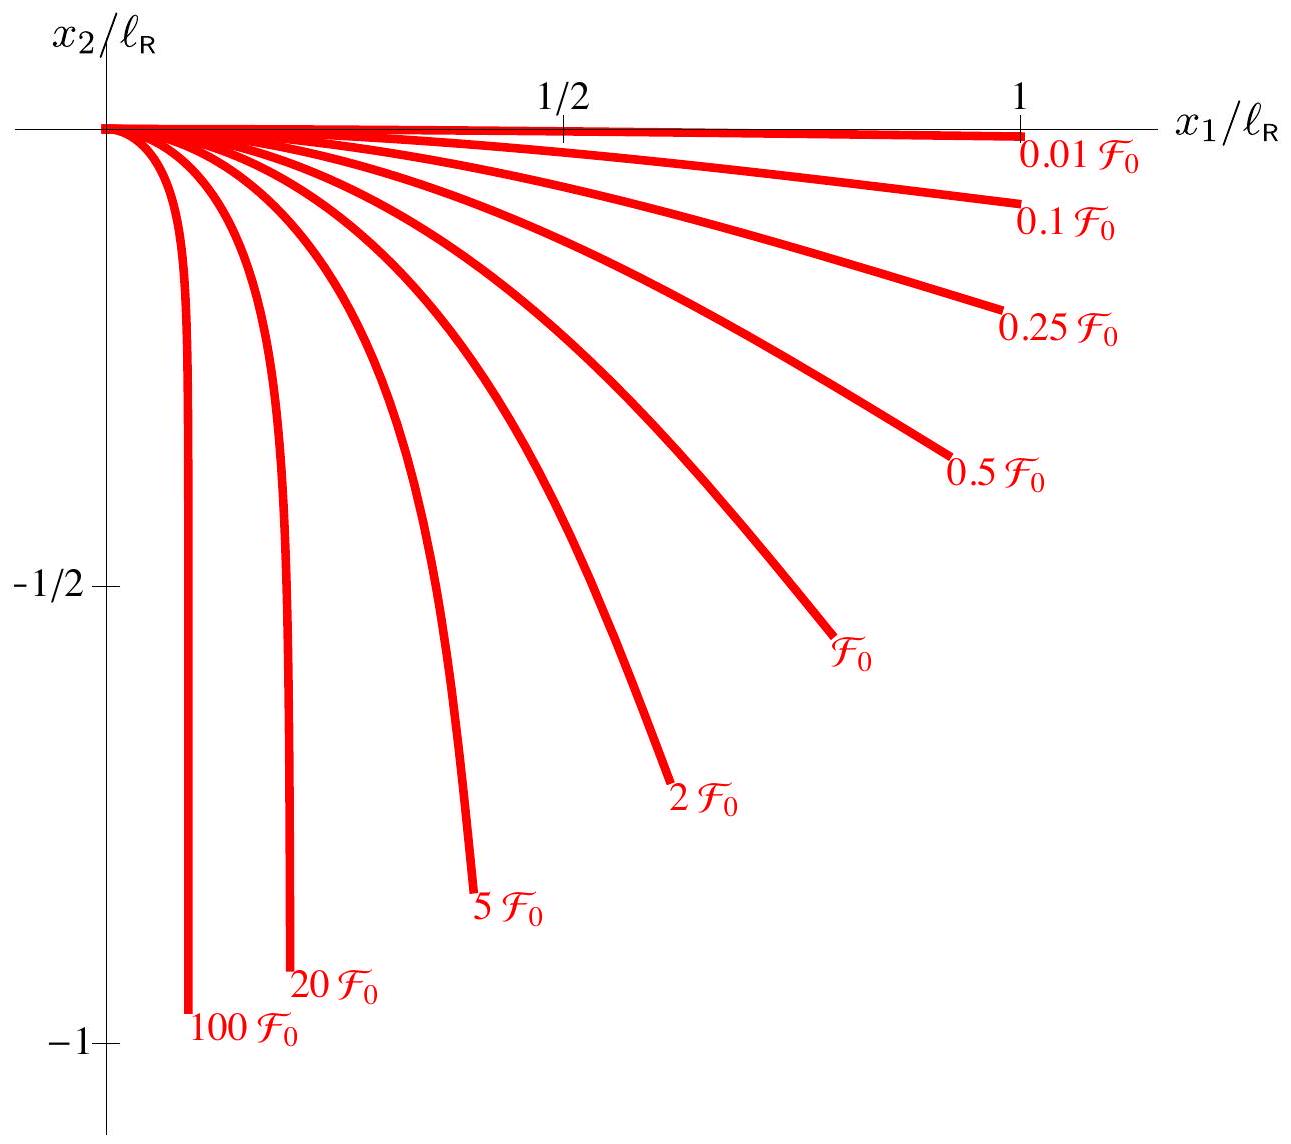 Figura 4.22 — Per $\psi=-\pi/2$ la trave si flette progressivamente verso la verticale al crescere della forza. Per grandi valori di $\mathcal{F}$ compare uno strato limite presso l’incastro.
Carico forte
Nel caso di carico forte si può comunque trascurare la deformazione di estensione rispetto a 1, il che equivale a considerare la trave come inestensibile. L’equazione differenziale che governa l’angolo tangente si può quindi scrivere \(\frac{4 \mathcal{F}_{0}}{\pi^{2} \mathcal{F}} \frac{d^{2} \vartheta}{d \zeta^{2}}(\zeta)+\sin (\psi-\vartheta(\zeta))-\frac{\mathcal{P}}{\mathcal{F}}(1-\zeta) \cos \vartheta(\zeta)=0, \quad \forall \zeta \in(0,1)\) Il piccolo parametro $\mathcal{F}_{0}/\mathcal{F}$ moltiplica la derivata di ordine superiore. Nel limite trascuriamo la rigidezza flessionale e otteniamo l’equilibrio di un filo inestensibile: \(\left\{\begin{array}{l} \mathcal{F} \sin (\psi-\vartheta(x_3))-\mathcal{P}\left(1-\frac{x_3}{\ell_{\mathrm{R}}}\right) \cos \vartheta(x_3)=0, \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right) \\ \mathbf{x}^{\prime}(x_3)=\cos \vartheta(x_3) \mathbf{e}_{1}+\sin \vartheta(x_3) \mathbf{e}_{2}, \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right) \\ \vartheta(0)=0, \quad \mathbf{x}(0)=\mathbf{0}, \quad \vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)=0 \end{array}\right.\) Questo problema coincide, nell’interno, con quello del filo pesante inestensibile trattato nella sezione 4.3.3, ma differisce per le condizioni al contorno e per la condizione di stabilità. Infatti, la prima equazione non è altro che l’annullamento dello sforzo di taglio, $T_1(x_3)=0$. Essa determina l’orientazione locale del filo tramite $\operatorname{tg} \vartheta(x_3)$: \(\operatorname{tg} \vartheta(x_3)=\operatorname{tg} \psi-\frac{\mathcal{P}\left(\ell_{\mathrm{R}}-x_3\right)}{\mathcal{F} \ell_{\mathrm{R}} \cos \psi}\) Questa equazione ammette sistematicamente due soluzioni, $\vartheta(x_3)$ e $\pi+\vartheta(x_3)$, e bisogna aggiungere la condizione di stabilità, cioè la positività della forza normale $N(x_3) \geq 0$, per discriminare tra le due possibilità. Per esempio, se si trascura il peso si ottiene \(\mathcal{P}=0, \quad \operatorname{tg} \vartheta(x_3)=\operatorname{tg} \psi, \quad N(x_3)=\mathcal{F} \cos (\psi-\vartheta(x_3))\) La condizione di stabilità permette di mantenere solo la soluzione per cui $\vartheta(x_3)=\psi$ in ogni punto, escludendo tutte quelle in cui $\vartheta(x_3)=\psi-\pi$ in certi punti. La posizione di equilibrio stabile fornita dal modello di filo inestensibile generalmente non verifica nessuna delle due condizioni al contorno ${ }^{14}$. Si avrà dunque la formazione di strati limite alle due estremità. Si potrebbero calcolare questi strati limite come fatto per il problema di instabilità di Eulero, per ottenere una migliore approssimazione della configurazione di equilibrio vicino alle estremità. Questi calcoli non vengono però qui sviluppati.
Risultato per il carico forte. Trascurando la rigidezza flessionale e selezionando la configurazione con $N(x_3)\geq0$, approssimiamo la trave di Galileo mediante il filo pesante inestensibile della sezione 4.3.3: \(\left\{\begin{array}{l} x_{1}(x_3)=\frac{\mathcal{F}_{1}}{\varrho_{\mathrm{R}} g} \operatorname{argsh}\left(\frac{\mathcal{F}_{2}-\varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-x_3\right)}{\mathcal{F}_{1}}\right)-\frac{\mathcal{F}_{1}}{\varrho_{\mathrm{R}} g} \operatorname{argsh}\left(\frac{\mathcal{F}_{2}-\varrho_{\mathrm{R}} g \ell_{\mathrm{R}}}{\mathcal{F}_{1}}\right) \\ x_{2}(x_3)=\frac{\mathcal{F}_{1}}{\varrho_{\mathrm{R}} g} \sqrt{1+\frac{\left(\mathcal{F}_{2}-\varrho_{\mathrm{R}} g\left(\ell_{\mathrm{R}}-x_3\right)\right)^{2}}{\mathcal{F}_{1}^{2}}}-\frac{\mathcal{F}_{1}}{\varrho_{\mathrm{R}} g} \sqrt{1+\frac{\left(\mathcal{F}_{2}-\varrho_{\mathrm{R}} g \ell_{\mathrm{R}}\right)^{2}}{\mathcal{F}_{1}^{2}}} \end{array}\right.\) dove $\mathcal{F}{1}=\mathcal{F} \cos \psi$, $\mathcal{F}{2}=\mathcal{F} \sin \psi$. Questa soluzione approssimata, che in generale non verifica le condizioni al contorno di incastro per $x_3=0$ e di derivata nulla della rotazione per $x_3=\ell_{\mathrm{R}}$, può essere migliorata calcolando dei correttori di strato limite alle due estremità.
Carico estremo
Quando $\mathcal{F}+\mathcal{P}\sim\mathrm{EA}$ non possiamo trascurare la deformazione estensionale, mentre la flessione rimane asintoticamente trascurabile. Otteniamo il problema di un filo estensibile: \(\left\{\begin{array}{l} \mathcal{F} \sin (\psi-\vartheta(x_3))-\mathcal{P}\left(1-\frac{x_3}{\ell_{\mathrm{R}}}\right) \cos \vartheta(x_3)=0, \quad \forall x_3 \in\left(0, \ell_{\mathrm{R}}\right) \\ \mathbf{x}^{\prime}(x_3)=\left(1+\frac{\mathcal{F}}{\mathrm{EA}} \cos (\psi-\vartheta(x_3))-\frac{\mathcal{P}}{\mathrm{EA}}\left(1-\frac{x_3}{\ell_{\mathrm{R}}}\right) \sin \vartheta(x_3)\right)\left(\cos \vartheta(x_3) \mathbf{e}_{1}+\sin \vartheta(x_3) \mathbf{e}_{2}\right), \\ \vartheta(0)=0, \quad \mathbf{x}(0)=\mathbf{0}, \quad \vartheta^{\prime}\left(\ell_{\mathrm{R}}\right)=0. \end{array}\right.\) Si differenzia da quello ottenuto nel caso di carico forte solo per la considerazione della deformazione d’estensione. Anche qui, la posizione di equilibrio fornita dal modello di filo estensibile generalmente non verifica le condizioni al contorno; vi sarà quindi uno strato limite alle due estremità, che si potrebbe calcolare per avere una migliore approssimazione della configurazione di equilibrio vicino alle estremità. Questi strati limite sono diversi da quelli del caso di carico forte, proprio perché la deformazione di estensione ora non è trascurabile. Tali calcoli non vengono qui svolti.
Risultato per il carico estremo. Selezionando le soluzioni con sforzo normale non negativo, approssimiamo la trave di Galileo mediante il filo pesante estensibile della sezione 4.3.3. Anche questa soluzione approssimata, che generalmente non verifica le condizioni di incastro in $x_3=0$ e di derivata nulla della rotazione in $x_3=\ell_{\mathrm{R}}$, può essere migliorata calcolando correttori di strato limite alle due estremità.
Studio comparativo
Si può riassumere l’intero studio del problema della trave di Galileo con la seguente tabella, che indica il modello più adatto a seconda dell’ordine di grandezza dell’intensità del carico: | | | | | | | — | — | — | — | — | | Carico | debole $\mathcal{F}+\mathcal{P} \ll \mathcal{F}{0} \ll \mathrm{EA}$ | moderato $\mathcal{F}+\mathcal{P} \sim \mathcal{F}{0} \ll \mathrm{EA}$ | forte $\mathcal{F}{0} \ll \mathcal{F}+\mathcal{P} \ll \mathrm{EA}$ | estremo $\mathcal{F}{0} \ll \mathcal{F}+\mathcal{P} \sim \mathrm{EA}$ | | Deflessione Estensione | piccolo spostamento trascurabile | grande spostamento trascurabile | grande spostamento trascurabile | grande spostamento non trascurabile | | Modello | mezzo rigido con correzioni elastiche | trave inestensibile | filo inestensibile
+ strati limite | filo elastico
+ strati limite | Tabella 4.5 - I modelli più adatti a seconda dell’ordine di grandezza del carico per il problema della trave di Galileo. Confrontiamo ora le configurazioni previste dai modelli semplificati con la soluzione completa nel caso di forza verticale e peso trascurabile. La figura 4.23 mostra che il modello linearizzato è accurato per $\mathcal{F}<\mathcal{F}{0}/4$, mentre il modello di filo con correttore di strato limite è accurato per $\mathcal{F}>5\mathcal{F}{0}$. Fra questi regimi utilizziamo il modello non lineare di trave inestensibile.Figura 4.23 — Confronto dei modelli per $\psi=-\pi/2$: trave inestensibile in rosso, flessione linearizzata in verde tratteggiato, filo inestensibile con correttore di strato limite in blu tratteggiato.
← 4.4 Statica delle barre inflessibili o non flesse · Indice · 4.6 Caso dei piccoli spostamenti →