Appendice A: Alcuni richiami di meccanica
← 6.5 Vibrazioni delle aste elastiche · Indice · Appendice B: Alcune nozioni di calcolo delle variazioni →
Orientamento
L’appendice richiama i cambiamenti di osservatore, l’obiettività, la potenza, il lavoro e i campi di forze conservativi.
Nota editoriale sulle formule. Alcune etichette testuali interne alle formule risultano corrotte nella fonte digitale. Sono conservate senza ricostruzioni congetturali. Contenuti
- A.1 Spazio-tempo e sistemi di riferimento
- A.1.1 Cambiamenti di sistema di riferimento
- Rappresentazione del moto in sistemi di riferimento diversi
- A.1.2 Grandezze obiettive e non obiettive
- A.2 Potenza, lavoro ed energia potenziale
- Potenza e lavoro di una forza
- Potenza e lavoro di una coppia
- Campi di forza dipendenti dalla posizione e loro circuitazione
- A.2.3 Forze di massa conservative e relativi potenziali
A.1 Spazio-tempo e sistemi di riferimento
A.1.1 Cambiamenti di sistema di riferimento
Sistemi di riferimento
Nella meccanica classica lo spazio fisico è uno spazio affine euclideo tridimensionale. Un sistema di riferimento $\mathcal{R}$ associa a ciascun evento la coppia $(\mathbf{X},T_1)$ formata dalla posizione e dall’istante. Fissate un’origine spaziale $\mathbf{O}$ e un’origine temporale $T_{1,0}$, rappresentiamo l’evento mediante il vettore posizione $\mathbf{x}$ e il tempo $t$: \(\mathbf{X}=\mathbf{O}+\mathbf{x}, \quad T_1=T_{1,0}+t\) In un altro sistema $\mathcal{R}^{}$ lo stesso evento è rappresentato da $(\mathbf{x}^{},t^{})$. Un cambiamento di osservatore è dunque descritto dalle applicazioni \((\mathbf{x}, t) \mapsto \mathbf{x}^{*}=\boldsymbol{\chi}(\mathbf{x}, t) \quad \text {e} \quad(\mathbf{x}, t) \mapsto t^{*}=\tau(\mathbf{x}, t)\) Per conservare la simultaneità deve essere $t^{}=\tau(t)$. La conservazione degli intervalli temporali richiede $\tau(t)=\tau_0+t$. La conservazione delle distanze impone \(\left\|\mathbf{y}^{*}-\mathbf{x}^{*}\right\|:=\|\boldsymbol{\chi}(\mathbf{y}, t)-\boldsymbol{\chi}(\mathbf{x}, t)\|=\|\mathbf{y}-\mathbf{x}\|, \quad \forall \mathbf{x}, \forall \mathbf{y}, \forall t\) dove $|\cdot|$ è la norma euclidea. Ne segue che, a ogni istante, $\boldsymbol{\chi}$ è un’isometria: $\boldsymbol{\chi}(\mathbf{x},t)=\mathbf{c}(t)+\mathbf{Q}(t)\mathbf{x}$, con $\mathbf{Q}(t)$ ortogonale. I cambiamenti di sistema di riferimento che preservano simultaneità, intervalli temporali e distanze hanno quindi la forma \(\left\{\begin{array}{ll} \mathbf{x}^{*}:=\boldsymbol{\chi}(\mathbf{x}, t) & =\mathbf{c}(t)+\mathbf{Q}(t) \mathbf{x} \tag{A.1}\\ t^{*}:=\tau(\mathbf{x}, t) & =\tau_{0}+t \end{array} \quad \text {— sì,} \quad \mathbf{Q}(t) \mathbf{Q}(t)^{T}=\mathbf{I}\right.\) Possiamo interpretarli come moti rigidi, eventualmente accompagnati da una traslazione dell’origine temporale. Se il cambiamento conserva anche l’orientazione, $\mathbf{Q}(t)$ è una rotazione e $\det\mathbf{Q}(t)=1$. Queste proprietà definiscono la classe cinematica degli osservatori. Il principio fondamentale della dinamica individuerà fra essi i sistemi galileiani.
Rappresentazione del moto in sistemi di riferimento diversi
Consideriamo un punto materiale la cui posizione in $\mathcal{R}$ è $t\mapsto\mathbf{x}(t)$. La velocità e l’accelerazione sono \(\mathbf{v}(t)=\dot{\mathbf{x}}(t), \quad \gamma(t)=\dot{\mathbf{v}}(t)=\ddot{\mathbf{x}}(t)\) Il punto denota la derivata rispetto al tempo. Nel sistema $\mathcal{R}^{}$ lo stesso moto è descritto da \(\mathbf{x}^{*}\left(t^{*}\right)=\mathbf{c}(t)+\mathbf{Q}(t) \mathbf{x}(t) \quad \text {— sì,} \quad t^{*}=\tau_{0}+t\) Derivando rispetto a $t^{}$ otteniamo la velocità \(\mathbf{v}^{*}\left(t^{*}\right):=\frac{d \mathbf{x}^{*}}{d t^{*}}\left(t^{*}\right)=\dot{\mathbf{c}}(t)+\dot{\mathbf{Q}}(t) \mathbf{x}(t)+\mathbf{Q}(t) \dot{\mathbf{x}}(t)=\dot{\mathbf{c}}(t)+\dot{\mathbf{Q}}(t) \mathbf{Q}(t)^{T}\left(\mathbf{x}^{*}\left(t^{*}\right)-\mathbf{c}(t)\right)+\mathbf{Q}(t) \dot{\mathbf{x}}(t)\) Omettiamo l’argomento temporale. Poiché $\mathbf{Q}\mathbf{Q}^{T}=\mathbf{I}$, la matrice $\mathbf{W}:=\dot{\mathbf{Q}}\mathbf{Q}^{T}$ è antisimmetrica. Esiste pertanto un vettore velocità angolare $\boldsymbol{\Omega}$ tale che $\mathbf{W}\mathbf{u}=\boldsymbol{\Omega}\wedge\mathbf{u}$ per ogni $\mathbf{u}$. La velocità si decompone come \(\mathbf{v}^{*}=\mathbf{v}_{e}^{*}+\mathbf{v}_{r}^{*} \quad \text {— sì,} \quad \mathbf{v}_{e}^{*}=\dot{\mathbf{c}}+\mathbf{W}\left(\mathbf{x}^{*}-\mathbf{c}\right)=\dot{\mathbf{c}}+\boldsymbol{\Omega} \wedge\left(\mathbf{x}^{*}-\mathbf{c}\right), \quad \mathbf{v}_{r}^{*}=\mathbf{Q} \mathbf{v}\) Chiamiamo $\mathbf{v}{e}^{*}$ velocità di trascinamento e $\mathbf{v}{r}^{}$ velocità relativa. Derivando ancora rispetto a $t^{}$ ricaviamo l’accelerazione in $\mathcal{R}^{*}$: \(\begin{aligned} \gamma^{*} & =\ddot{\mathbf{c}}+\dot{\mathbf{W}}\left(\mathbf{x}^{*}-\mathbf{c}\right)+\mathbf{W}\left(\mathbf{v}^{*}-\dot{\mathbf{c}}\right)+\dot{\mathbf{Q}} \mathbf{v}+\mathbf{Q} \gamma \\ & =\ddot{\mathbf{c}}+\left(\dot{\mathbf{W}}+\mathbf{W}^{2}\right)\left(\mathbf{x}^{*}-\mathbf{c}\right)+2 \mathbf{W} \mathbf{v}_{r}^{*}+\mathbf{Q} \gamma \end{aligned}\) Usando $\mathbf{W}^{2}=\boldsymbol{\Omega}\boldsymbol{\Omega}^{T}-|\boldsymbol{\Omega}|^{2}\mathbf{I}$, separiamo l’accelerazione in tre contributi: \(\gamma^{*}=\gamma_{e}^{*}+\gamma_{c}^{*}+\gamma_{r}^{*}\)
Nota. I cambiamenti di osservatore definiti dalla (A.1) formano un gruppo rispetto alla composizione. con \(\gamma_{e}^{*}=\ddot{\mathbf{c}}+\dot{\boldsymbol{\Omega}} \wedge\left(\mathbf{x}^{*}-\mathbf{c}\right)+\boldsymbol{\Omega} \cdot\left(\mathbf{x}^{*}-\mathbf{c}\right) \boldsymbol{\Omega}-\|\boldsymbol{\Omega}\|^{2}\left(\mathbf{x}^{*}-\mathbf{c}\right), \quad \gamma_{c}^{*}=2 \boldsymbol{\Omega} \wedge \mathbf{v}_{r}^{*}, \quad \gamma_{r}^{*}=\mathbf{Q} \gamma\) I termini $\gamma_e^{}$, $\gamma_c^{}$ e $\gamma_r^{*}$ sono, rispettivamente, l’accelerazione di trascinamento, l’accelerazione di Coriolis e l’accelerazione relativa.
A.1.2 Grandezze obiettive e non obiettive
Una grandezza fisica è obiettiva se le sue rappresentazioni in osservatori diversi sono legate dalla regola di trasformazione propria della sua natura scalare, vettoriale o tensoriale.
- Una grandezza scalare $\ell$ è obiettiva se è invariante: \(\ell^{*}=\ell \quad \text {(sfida oggetiva)}\)
- Un vettore $\mathbf{q}$ è obiettivo se, sotto il cambiamento da $\mathcal{R}$ a $\mathcal{R}^{*}$, si trasforma secondo \(\mathbf{q}^{*}=\mathbf{Q}(t) \mathbf{q} \quad(\text {Obiettivo})\)
- Un’applicazione lineare $\mathbf{M}$ è obiettiva se trasforma vettori obiettivi in vettori obiettivi. Deve quindi valere \(\mathbf{M}^{*} \mathbf{u}^{*}=\mathbf{M}^{*} \mathbf{Q}(t) \mathbf{u}=\mathbf{Q}(t) \mathbf{M} \mathbf{u}, \quad \forall \mathbf{u}\) Da questa identità segue la regola \(\mathbf{M}^{*}=\mathbf{Q}(t) \mathbf{M Q}(t)^{T} \quad \text {(applicazione lineare ogettiva)}.\) La stessa definizione si estende alle grandezze multilineari. Per le grandezze geometriche e cinematiche l’obiettività può essere verificata mediante le leggi di trasformazione. Per altre grandezze, quali massa e temperatura, costituisce un postulato fisico sottoposto a verifica sperimentale. Le lunghezze, le aree e i volumi sono obiettivi perché i cambiamenti di osservatore conservano le distanze. La velocità e l’accelerazione non sono, in generale, obiettive. Consideriamo ora la configurazione di riferimento $x_3\mapsto\mathbf{x}_{\mathrm R}(x_3)$ e il moto $(x_3,t)\mapsto\mathbf{x}(x_3,t)$ di un mezzo curvilineo. In un cambiamento di osservatore che conserva l’orientazione, le rappresentazioni soddisfano \(\mathbf{x}_{\mathrm{R}}^{*}\left(x_3^{*}\right)=\mathbf{c}(0)+\mathbf{Q}(0) \mathbf{x}_{\mathrm{R}}(x_3), \quad \mathbf{x}^{*}\left(x_3^{*}, t^{*}\right)=\mathbf{c}(t)+\mathbf{Q}(t) \mathbf{x}(x_3, t) \quad \text {— sì,} \quad t^{*}=\tau_{0}+t\) Qui $\mathbf{Q}(t)$ è una rotazione; abbiamo scelto $t=0$ per rappresentare la configurazione di riferimento nel nuovo osservatore.
- Le ascisse curvilinee $x_3$ e $s$ sono invarianti. Infatti, dalla conservazione della norma otteniamo \(1=\left\|\frac{d \mathbf{x}_{\mathrm{R}}}{d x_3}\right\|=\left\|\mathbf{Q}(0)^{T} \frac{d \mathbf{x}_{\mathrm{R}}^{*}}{d x_3^{*}}\right\| \frac{d x_3^{*}}{d x_3}=\frac{d x_3^{*}}{d x_3}\) Pertanto $x_3^{}=x_3$ e $s^{}=s$, a meno delle rispettive origini. Ne segue $\varepsilon^{}=ds^{}/d x_3^{*}-1=\varepsilon$: la deformazione estensionale è obiettiva.
- Il versore tangente soddisfa $\mathbf{t}^{}=\mathbf{Q}(t)\mathbf{t}$. Poiché $\mathbf{e}_{3}^{}=\mathbf{Q}(t)\mathbf{e}_{3}$ e $\mathbf{Q}(t)$ è una rotazione, anche il versore normale è obiettivo: $\mathbf{n}^{*}=\mathbf{Q}(t)\mathbf{n}$. Lo stesso vale per i versori della configurazione di riferimento.
- Gli angoli tangenziali, la rotazione, le curvature e la deformazione flessionale sono invarianti: $\vartheta_{\mathrm R}^{}=\vartheta_{\mathrm R}$, $\vartheta^{}=\vartheta$, $\alpha_2^{}=\alpha_2$, $\mathrm{C}_{\mathrm R}^{}=\mathrm{C}_{\mathrm R}$, $\mathrm{C}^{}=\mathrm{C}$ e $\kappa_2^{}=\kappa_2$.
- La derivata temporale di una grandezza scalare obiettiva è obiettiva. Lo sono quindi $\dot{\varepsilon}$, $\dot{\alpha_2}$ e $\dot{\kappa_2}$.
- La derivata temporale di una grandezza vettoriale obiettiva non è in generale obiettiva: dalla relazione $\mathbf{t}^{}=\mathbf{Q}(t)\mathbf{t}$ segue $\dot{\mathbf{t}}^{}=\dot{\mathbf{Q}}(t)\mathbf{t}+\mathbf{Q}(t)\dot{\mathbf{t}}$. Assumiamo infine che le forze interne siano obiettive; equivalentemente, postuliamo l’obiettività della potenza di deformazione. Definizione A.1 (Obiettività delle forze interne). La forza interna $\mathbf{R}$ e il momento flettente $M_2$ sono obiettivi se \(\mathbf{R}^{*}=\mathbf{Q}(t) \mathbf{R}, \quad M_2^{*}=M_2\) Poiché i versori tangente e normale sono obiettivi, anche lo sforzo normale e lo sforzo di taglio sono invarianti: \(N^{*}=N, \quad T_1^{*}=T_1\)
A.2 Potenza, lavoro ed energia potenziale
Potenza e lavoro di una forza
La potenza istantanea di una forza $\mathcal{F}(t)$, applicata a un punto di velocità $\mathbf{v}(t)$, è il prodotto scalare \(\mathrm{P}(t)=\mathcal{F}(t) \cdot \mathbf{v}(t) \tag{A.2}\) Il lavoro della forza nell’intervallo $(t_0,t_1)$ è l’integrale della potenza: \(\mathbf{W}=\int_{t_{0}}^{t_{1}} \mathbf{P}(t) d t=\int_{t_{0}}^{t_{1}} \mathcal{F}(t) \cdot \mathbf{v}(t) d t \tag{A.3}\) Le stesse definizioni valgono quando $t$ è un parametro e $\mathbf{v}(t)$ è la derivata della posizione rispetto a tale parametro. In particolare, la potenza virtuale di una forza $\mathcal{F}_{s_i}$ applicata nel punto $s_i$ di un mezzo curvilineo è \(\mathrm{P}=\mathcal{F}_{s_{i}}{ }^{*} \mathbf{a}\left(s_{i}\right)\) Potenza e lavoro sono additivi. La potenza delle forze distribuite e concentrate agenti su un mezzo curvilineo è quindi \(\mathrm{P}=\int_{\mathcal{I}} \mathbf{q}(s) \cdot \stackrel{*}{\mathbf{a}}(s) d s+\sum_{s_{i} \in \mathbb{P}} \mathcal{F}_{s_{i}} \cdot \stackrel{*}{\mathbf{a}}\left(s_{i}\right)\)
Potenza e lavoro di una coppia
Una coppia compie lavoro mediante una rotazione. La potenza virtuale di una coppia di momento $\mathcal{M}_{s_i}$ applicata nel punto $s_i$, dove la velocità virtuale di rotazione è $\stackrel{*}{\alpha_2}(s_i)$, vale \(\mathrm{P}=\mathcal{M}_{s_{i}} \stackrel{*}{\alpha_2}\left(s_{i}\right)\) Per un’asta rigida soggetta a una coppia di momento $\mathcal{M}(t)$, con angolo tangenziale $\vartheta(t)$, il lavoro nell’intervallo $(t_0,t_1)$ è \(\mathrm{W}=\int_{t_{0}}^{t_{1}} \mathcal{M}(t) \dot{\vartheta}(t) d t\)
Campi di forza dipendenti dalla posizione e loro circuitazione
Sia $\mathbf{F}(\mathbf{y})$ una forza che dipende dalla posizione $\mathbf{y}$, ma non dalla velocità. Lungo un cammino $t\mapsto\mathbf{y}(t)$, percorso da $\mathbf{y}(t_0)$ a $\mathbf{y}(t_1)$, la circuitazione è \(\mathrm{W}=\int_{t_{0}}^{t_{1}} \mathrm{~F}(\mathbf{y}(t)) \cdot \frac{d \mathbf{y}}{d t}(t) d t\) La circuitazione non dipende dalla parametrizzazione del cammino. Essa dipende soltanto dagli estremi se e solo se esiste un campo scalare $\Phi$ tale che \(F(\mathbf{y})=-\nabla \Phi(\mathbf{y}) \tag{A.4}\) In tal caso il campo è conservativo. Fissata un’origine $\mathbf{y}_0$ e scelta la costante in modo che $\Phi(\mathbf{y}_0)=0$, il lavoro lungo un cammino da $\mathbf{y}_0$ a $\mathbf{y}$ vale $W=-\Phi(\mathbf{y})$. La funzione $\Phi$ è l’energia potenziale per unità di massa o di forza, secondo il contesto.
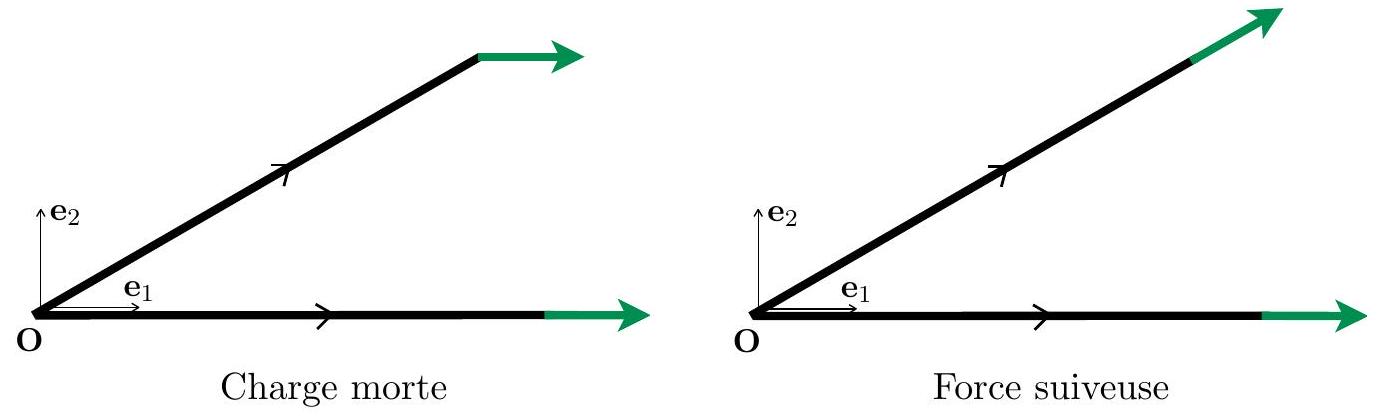
Nota. L’esistenza del potenziale si dimostra come nel capitolo 3 per il potenziale elastico. Se $W>0$ il sistema cede energia all’esterno; se $W<0$ la riceve. Consideriamo alcuni esempi.
- Un carico morto è conservativo. Se direzione e intensità della forza $\mathcal{F}$ non dipendono dalla posizione, un potenziale è \(\Phi_{\mathcal{F}}(\mathbf{y})=-\mathcal{F} \cdot \mathbf{y}.\)
- I carichi gravitazionali sono conservativi e saranno esaminati nel paragrafo seguente.
- Una forza inseguitrice non è in generale conservativa. Consideriamo un’asta rigida di lunghezza $\ell$ sottoposta all’estremità $s=\ell$ alla forza \(\mathcal{F}_{t}=\mathcal{F} \mathbf{t}_{t},\) dove $\mathbf{t}_t$ è il versore dell’asta all’istante $t$. Confrontiamo due moti che collegano le stesse configurazioni $s\mapsto s\mathbf{e}_1$ e $s\mapsto-s\mathbf{e}_1$. Nel primo l’asta ruota attorno all’origine e la velocità del punto di applicazione è ortogonale alla forza, perciò $W=0$. Nel secondo l’asta viene prima traslata di $-2\ell\mathbf{e}_1$ e poi ruotata attorno al punto $-\ell\mathbf{e}_1$; la configurazione è \(\mathbf{x}_{t}(s)= \begin{cases}(s-2 t \ell) \mathbf{e}_{1} & \text {S} 0 \leq t \leq 1 \\ -\ell \mathbf{e}_{1}+(s-\ell)\left(\cos (t-1) \mathbf{e}_{1}+\sin (t-1) \mathbf{e}_{2}\right) & \text {S} 1 \leq t \leq 1+\pi\end{cases}\) Durante la rotazione il punto di applicazione è fisso e la forza non compie lavoro. Durante la traslazione, invece, $\mathbf{t}_t=\mathbf{e}_1$, $\dot{\mathbf{x}}_t(\ell)=-2\ell\mathbf{e}_1$ e $W=-2\mathcal{F}\ell$. Il lavoro dipende dunque dal cammino e la forza inseguitrice non è conservativa.
- Il campo $\mathbf{y}\mapsto\mathbf{e}_3\wedge\mathbf{y}$ non è conservativo, poiché il suo rotore non è nullo e quindi non può essere un gradiente.
A.2.3 Forze di massa conservative e relativi potenziali
Le forze a distanza sono spesso proporzionali alla massa. La densità della forza di massa ha la dimensione di un’accelerazione. Esaminiamo alcuni campi conservativi.
- Un campo gravitazionale uniforme $\mathbf{g}$ deriva dal potenziale \(\Phi_{g}(\mathbf{y})=-\mathbf{g} \cdot \mathbf{y} \quad(\text {Potenziale del campo di gravità uniforme}).\)
- Il campo gravitazionale generato da una massa $M_2$ posta in $\mathbf{y}_0$ è \(\mathbf{g}(\mathbf{y})=-M_2 G \frac{\mathbf{y}-\mathbf{y}_{0}}{\left\|\mathbf{y}-\mathbf{y}_{0}\right\|^{3}}\) dove $G$ è la costante gravitazionale. Un potenziale associato è \(\Phi_{G}(\mathbf{y})=-\frac{M G}{\left\|\mathbf{y}-\mathbf{y}_{0}\right\|} \quad \text {(potenziale del campo gravitazionale).}\)
- Ogni campo centrale della forma \(\mathbf{g}(\mathbf{y})=\varphi\left(\left\|\mathbf{y}-\mathbf{y}_{0}\right\|\right)\left(\mathbf{y}-\mathbf{y}_{0}\right)\) con $\varphi$ scalare, deriva dal potenziale \(\Phi_{\varphi}(\mathbf{y})=-\int_{r_{0}}^{\left\|\mathbf{y}-\mathbf{y}_{0}\right\|} r \varphi(r) d r \quad \text {(centrale di forza)}\) dove $r_0>0$ fissa la costante additiva.
- In un sistema non galileiano che ruota con velocità angolare uniforme $\Omega$ attorno all’asse $\mathbf{e}_3$, il campo delle forze centrifughe per unità di massa è \(\mathbf{g}(\mathbf{y})=\Omega^{2}\left(y_{1} \mathbf{e}_{1}+y_{2} \mathbf{e}_{2}\right)\) e deriva dal potenziale \(\Phi_{\Omega}(\mathbf{y})=-\frac{1}{2} \Omega^{2}\left(y_{1}^{2}+y_{2}^{2}\right) \quad \text {(forze centrifughe potenziali).}\) Un punto materiale di massa $m$, posto in un campo conservativo di potenziale $\Phi$, possiede energia potenziale $m\Phi(\mathbf{y})$.
← 6.5 Vibrazioni delle aste elastiche · Indice · Appendice B: Alcune nozioni di calcolo delle variazioni →