Appendice C: Schede di sintesi
← Appendice B: Alcune nozioni di calcolo delle variazioni · Indice
Orientamento
L’appendice raccoglie le principali relazioni di geometria, deformazione, comportamento costitutivo, statica, formulazione variazionale e dinamica.
Contenuti
-
Schede di sintesi
-
Geometria
- Curva piana parametrizzata
-
Deformazione I
-
Deformazione II
-
Comportamento
-
Statica I
-
Statica II
-
Le equazioni
-
Statica III
- Formulazione generale di un problema ai limiti di statica di filo
-
Le equazioni
-
Le equazioni di equilibrio
-
Le condizioni al contorno
-
Statica IV
- Problema di statica linearizzato
-
Variazionale I
- Movimenti virtuali
- Principio delle Potenze Virtuali
-
Variazionale II
-
Variazionale III
- Proprietà energetiche dei sistemi conservativi
-
Dinamica
- Equazioni del moto di un mezzo curvilineo
-
Notazioni
-
Bibliografia
Schede di sintesi
Geometria
Curva piana parametrizzata
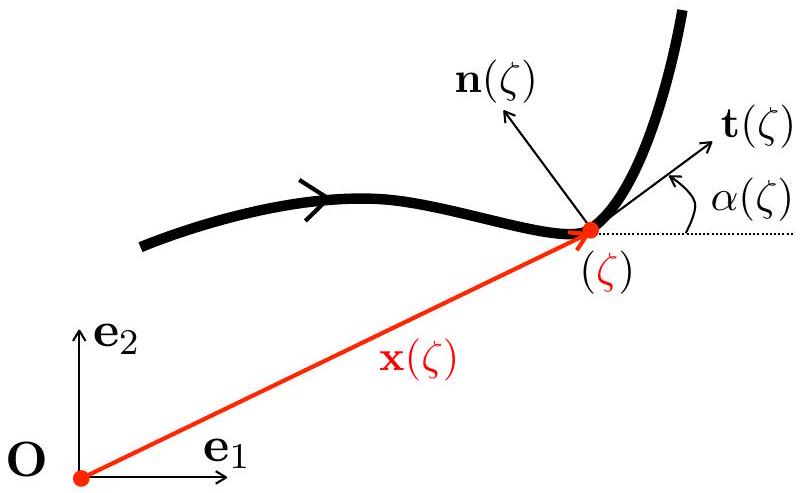
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
$\star$ Parametrizzazione qualunque: parametro $\zeta \quad\left({ }^{\prime}=\right.$ derivata rispetto al parametro $\left.\zeta\right)$ posizione $\mathbf{x}(\zeta) \quad: \mathbf{x}(\zeta)$ vettore unitario tangente $\mathbf{t}(\zeta) \quad: \mathbf{t}(\zeta)=\frac{\mathbf{x}^{\prime}(\zeta)}{\left|\mathbf{x}^{\prime}(\zeta)\right|}$ vettore unitario normale $\mathbf{n}(\zeta) \quad: \mathbf{n}(\zeta)=\mathbf{e}{3} \wedge \mathbf{t}(\zeta)$ angolo tangente $\vartheta(\zeta) \quad:\left{\begin{array}{l}\mathbf{t}(\zeta)=\cos \vartheta(\zeta) \mathbf{e}{1}+\sin \vartheta(\zeta) \mathbf{e}{2} \ \mathbf{n}(\zeta)=-\sin \vartheta(\zeta) \mathbf{e}{1}+\cos \vartheta(\zeta) \mathbf{e}{2}\end{array}\right.$ ascissa curvilinea $s=\mathrm{s}(\zeta) \quad: \mathrm{s}^{\prime}(\zeta)=\left|\mathbf{x}^{\prime}(\zeta)\right|$ curvatura $\mathrm{C}(\zeta) \quad: \mathrm{C}(\zeta)=\frac{\vartheta^{\prime}(\zeta)}{\mathrm{s}^{\prime}(\zeta)}$ $\star$ Parametrizzazione normale: ascissa curvilinea $s \quad\left({ }^{\prime}=\right.$ derivata rispetto a $\left.s\right)$ posizione $\mathbf{x}(s) \quad: \mathbf{x}(s)$ vettore unitario tangente $\mathbf{t}(s) \quad: \mathbf{t}(s)=\mathbf{x}^{\prime}(s)$ vettore unitario normale $\mathbf{n}(s) \quad: \mathbf{n}(s)=\mathbf{e}{3} \wedge \mathbf{t}(s)$ angolo tangente $\vartheta(s) \quad:\left{\begin{array}{l}\mathbf{t}(s)=\cos \vartheta(s) \mathbf{e}{1}+\sin \vartheta(s) \mathbf{e}{2} \ \mathbf{n}(s)=-\sin \vartheta(s) \mathbf{e}{1}+\cos \vartheta(s) \mathbf{e}{2}\end{array}\right.$ curvatura $\mathrm{C}(s): \mathrm{C}(s)=\vartheta^{\prime}(s)$ conseguenze della parametrizzazione $:\left{\begin{array}{l}\left|\mathbf{x}^{\prime}(s)\right|=1 \ \mathbf{t}^{\prime}(s)=\mathrm{C}(s) \mathbf{n}(s) \ \mathbf{n}^{\prime}(s)=-\mathrm{C}(s) \mathbf{t}(s)\end{array}\right.$
Deformazione I
- Configurazioni di riferimento e deformata $\quad$ ‘ = derivata rispetto a $x_3$
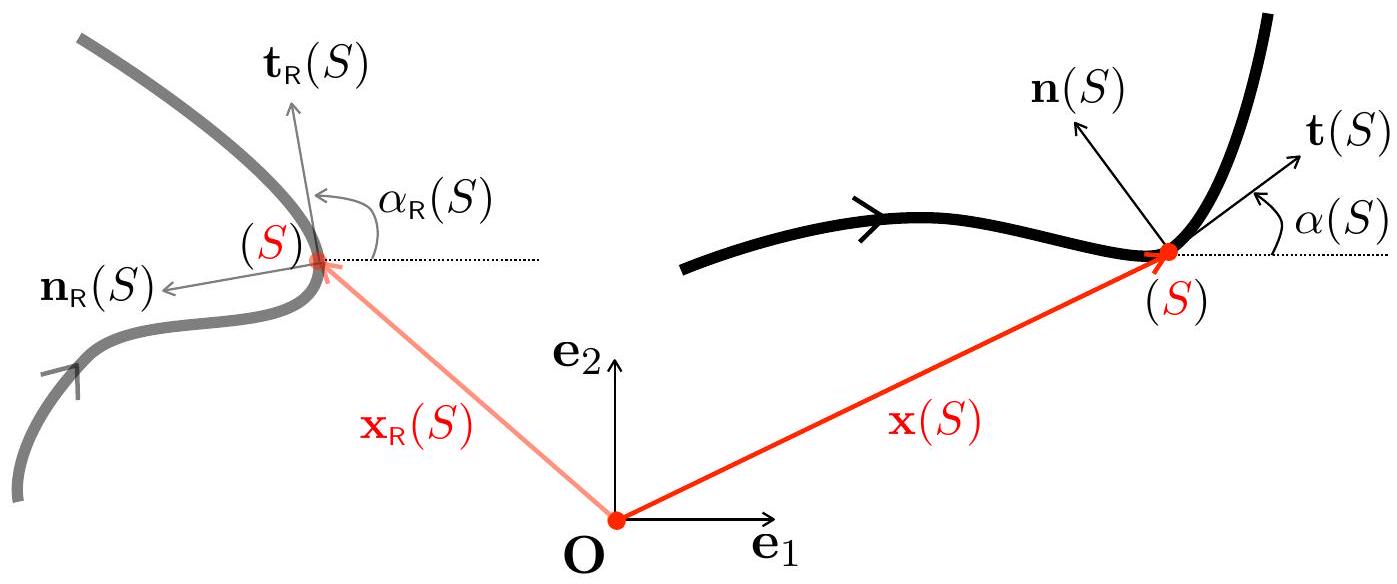
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
- Configurazione di riferimento: parametrizzazione normale tramite l’ascissa curvilinea $x_3$ | | | | — | — | | posizione $\mathbf{x}{\mathbf{R}}(x_3)$ | $: \quad \mathbf{x}{\mathrm{R}}(x_3)$ | | vettore unitario tangente $\mathbf{t}{\mathrm{R}}(x_3)$ | $: \quad \mathbf{t}{\mathrm{R}}(x_3)=\mathbf{x}{\mathrm{R}}^{\prime}(x_3)$ | | vettore unitario normale $\mathbf{n}{\mathrm{R}}(x_3)$ | $: \mathbf{n}{\mathrm{R}}(x_3)=\mathbf{e}{3} \wedge \mathbf{t}{\mathrm{R}}(x_3)$ | | angolo tangente $\vartheta{\mathrm{R}}(x_3)$ | $:\left{\begin{array}{l}\mathbf{t}{\mathrm{R}}(x_3)=\cos \vartheta{\mathrm{R}}(x_3) \mathbf{e}{1}+\sin \vartheta{\mathrm{R}}(x_3) \mathbf{e}{2} \ \mathbf{n}{\mathrm{R}}(x_3)=-\sin \vartheta_{\mathrm{R}}(x_3) \mathbf{e}{1}+\cos \vartheta{\mathrm{R}}(x_3) \mathbf{e}{2}\end{array}\right.$ | | curvatura $\mathrm{C}{\mathrm{R}}(x_3)$ | $: \quad \mathrm{C}{\mathrm{R}}(x_3)=\vartheta{\mathrm{R}}^{\prime}(x_3)$ |
- Configurazione deformata: parametrizzazione tramite l’ascissa curvilinea di riferimento $x_3$
\(\begin{array}{ll}
\text { posizione } \mathbf{x}(x_3) &: \mathbf{x}(x_3) \\
\text { vettore unitario tangente } \mathbf{t}(x_3) &: \mathbf{t}(x_3)=\frac{\mathbf{x}^{\prime}(x_3)}{\left\|\mathbf{x}^{\prime}(x_3)\right\|} \\
\text { vettore unitario normale } \mathbf{n}(x_3) &: \mathbf{n}(x_3)=\mathbf{e}_{3} \wedge \mathbf{t}(x_3) \\
\text { angolo tangente } \vartheta(x_3) &:\left\{\begin{array}{l}
\mathbf{t}(x_3)=\cos \vartheta(x_3) \mathbf{e}_{1}+\sin \vartheta(x_3) \mathbf{e}_{2} \\
\mathbf{n}(x_3)=-\sin \vartheta(x_3) \mathbf{e}_{1}+\cos \vartheta(x_3) \mathbf{e}_{2}
\end{array}\right. \\
\text { ascissa curvilinea } s=\mathrm{s}(x_3) &: \mathrm{s}^{\prime}(x_3)=\left\|\mathbf{x}^{\prime}(x_3)\right\| \\
\text { curvatura } \mathrm{C}(x_3) &: \mathrm{C}(x_3)=\frac{\vartheta^{\prime}(x_3)}{\mathrm{s}^{\prime}(x_3)} \\
\hline
\end{array}\)
Deformazione II
- Spostamento, rotazione, deformazioni $\quad$ ‘ = derivata rispetto a $x_3$
- Spostamento e rotazione: | | | | — | — | | vettore spostamento $\mathbf{a}(x_3)$ | $: \mathbf{a}(x_3)=\mathbf{x}(x_3)-\mathbf{x}{\mathrm{R}}(x_3)$ | | spostamento d’estensione $a_3(x_3)$ | $: a_3(x_3)=\mathbf{a}(x_3) \cdot \mathbf{t}{\mathrm{R}}(x_3)$ | | deflessione $a_1(x_3)$ | $: a_1(x_3)=\mathbf{a}(x_3) \cdot \mathbf{n}{\mathrm{R}}(x_3)$ | | rotazione $\alpha_2(x_3)$ | $: \alpha_2(x_3)=\vartheta(x_3)-\vartheta{\mathrm{R}}(x_3)$ |
- Deformazioni: deformazione d’estensione $\varepsilon(x_3) \quad: \varepsilon(x_3)=\mathrm{s}^{\prime}(x_3)-1$ deformazione di flessione $\kappa_2(x_3) \quad: \quad \kappa_2(x_3)=\alpha_2^{\prime}(x_3)$
- Relazioni tra deformazioni, spostamenti e posizioni $\quad$ ‘ = derivata rispetto a $x_3$
- Relazioni tra la rotazione, le deformazioni e le derivate delle posizioni: rotazione $\alpha_2(x_3): \quad \cos \alpha_2(x_3)=\frac{\mathbf{x}^{\prime}(x_3) \cdot \mathbf{t}{\mathrm{R}}(x_3)}{\left|\mathbf{x}^{\prime}(x_3)\right|}, \quad \sin \alpha_2(x_3)=\frac{\mathbf{x}^{\prime}(x_3) \cdot \mathbf{n}{\mathrm{R}}(x_3)}{\left|\mathbf{x}^{\prime}(x_3)\right|}$ deformazione d’estensione $\varepsilon(x_3) \quad: \varepsilon(x_3)=\left|\mathbf{x}^{\prime}(x_3)\right|-1$ deformazione di flessione $\kappa_2(x_3) \quad: \quad \kappa_2(x_3)=\frac{\left(\mathbf{e}{3} \wedge \mathbf{x}^{\prime}(x_3)\right) \cdot \mathbf{x}^{\prime \prime}(x_3)}{\left|\mathbf{x}^{\prime}(x_3)\right|^{2}}-\mathrm{C}{\mathrm{R}}(x_3)$
- Relazioni tra rotazione o deformazioni e spostamenti: rotazione $\alpha_2$ \(\begin{aligned} & \cos \alpha_2=\left\{\begin{array}{l} \frac{1+\mathbf{a}^{\prime} \cdot \mathbf{t}_{\mathrm{R}}}{\sqrt{1+2 \mathbf{a}^{\prime} \cdot \mathbf{t}_{\mathrm{R}}+\mathbf{a}^{\prime} \cdot \mathbf{a}^{\prime}}} \\ \frac{1+a_3^{\prime}-\mathrm{C}_{\mathrm{R}} a_1}{\sqrt{\left(1+a_3^{\prime}-\mathrm{C}_{\mathrm{R}} a_1\right)^{2}+\left(a_1^{\prime}+\mathrm{C}_{\mathrm{R}} a_3\right)^{2}}} \end{array}\right. \\ & \sin \alpha_2=\left\{\begin{array}{l} \frac{\mathbf{a}^{\prime} \cdot \mathbf{n}_{\mathrm{R}}}{\sqrt{1+2 \mathbf{a}^{\prime} \cdot \mathbf{t}_{\mathrm{R}}+\mathbf{a}^{\prime} \cdot \mathbf{a}^{\prime}}} \\ \frac{a_1^{\prime}+\mathrm{C}_{\mathrm{R}} a_3}{\sqrt{\left(1+a_3^{\prime}-\mathrm{C}_{\mathrm{R}} a_1\right)^{2}+\left(a_1^{\prime}+\mathrm{C}_{\mathrm{R}} a_3\right)^{2}}} \end{array}\right. \\ &: \varepsilon=\left\{\begin{array}{l} \sqrt{1+2 \mathbf{a}^{\prime} \cdot \mathbf{t}_{\mathrm{R}}+\mathbf{a}^{\prime} \cdot \mathbf{a}^{\prime}}-1 \\ \sqrt{\left(1+a_3^{\prime}-\mathrm{C}_{\mathrm{R}} a_1\right)^{2}+\left(a_1^{\prime}+\mathrm{C}_{\mathrm{R}} a_3\right)^{2}}-1 \end{array}\right. \end{aligned}\) deformazione d’estensione $\varepsilon$
- Sforzi esterni e interni $\quad s=$ ascissa curvilinea della configurazione $s \mapsto \mathbf{x}(s)$
- Sforzi esterni: | | | | — | — | | densità lineica di forze | $: \mathbf{q}(s)=q_{1}(s) \mathbf{e}{1}+q{2}(s) \mathbf{e}{2}=q{t}(s) \mathbf{t}(s)+q_{n}(s) \mathbf{n}(s)$ | | densità lineica di coppie | $: m(s)$ | | forza e momento puntuali in $s_{i}$ | $: \mathcal{F}{s{i}}, \mathcal{M}{s{i}}$ | | forza e momento alle estremità | $: \mathcal{F}{0}, \mathcal{M}{0}, \mathcal{F}{\ell}, \mathcal{M}{\ell}$ |
- Sforzi interni:
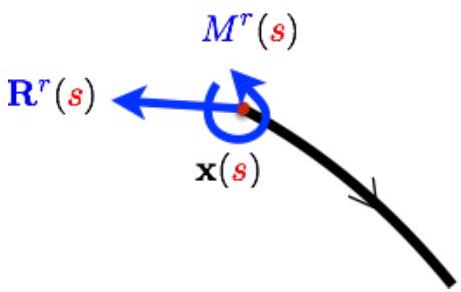
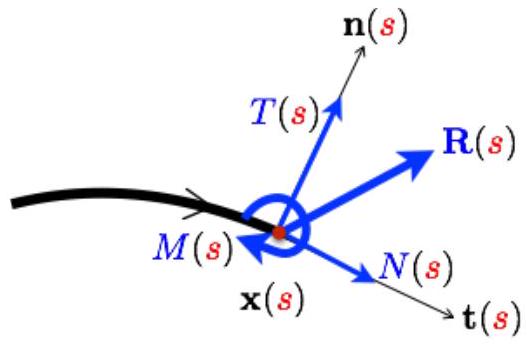 forza interna diretta: $\mathbf{R}(s)$
sforzo normale e sforzo di taglio: $\mathbf{R}(s)=N(s) \mathbf{t}(s)+T_1(s) \mathbf{n}(s)$
momento flettente: $M_2(s)$
sforzi interni reciproci: $: \mathbf{R}^{r}(s), M_2^{r}(s)$
- Equazioni di equilibrio locali
$s=$ ascissa curvilinea della configurazione di equilibrio
$\mathbb{P}=\left{s_{1}, \cdots, s_{n}\right}=$ insieme dei punti dove sono applicati sforzi puntuali
$\mathcal{I}=(0, \ell)$ per un mezzo con estremità, $\mathcal{I}=[0, \ell)$ per un mezzo senza estremità
condizioni in $s=0 \quad: \lim {s \downarrow 0} \mathbf{R}(s)=-\mathcal{F}{0} \quad$ e $\quad \lim {s \downarrow 0} M_2(s)=-\mathcal{M}{0}$,
equilibrio delle forze in $\mathcal{I} \backslash \mathbb{P} \quad: \frac{d \mathbf{R}}{d s}(s)+\mathbf{q}(s)=\mathbf{0}$
equilibrio dei momenti in $\mathcal{I} \backslash \mathbb{P} \quad: \frac{d M_2}{d s}(s)+T_1(s)+m(s)=0$
equilibrio delle forze su $\mathbb{P} \quad: \left[!\left[ \mathbf{R} \right]!\right]\left(s_{i}\right)+\mathcal{F}{s{i}}=\mathbf{0}$
equilibrio dei momenti su $\mathbb{P} \quad: \left[!\left[ M_2 \right]!\right]\left(s_{i}\right)+\mathcal{M}{s{i}}=0$
condizioni in $s=\ell \quad: \lim {s \uparrow \ell} \mathbf{R}(s)=\mathcal{F}{\ell} \quad$ e $\quad \lim {s \uparrow \ell} M_2(s)=\mathcal{M}{\ell}$
Le condizioni in $s=0$ e $s=\ell$ sono da scrivere solo per un mezzo con estremità.
Comportamento
- Leggi costitutive
| | | |
| — | — | — |
| deformabilità | inestensibile $\varepsilon=0$ | elasticamente estensibile |
| inflessibile $\kappa_2=0$ | mezzo rigido $\left{\begin{array}{l} \varepsilon=0 \ \kappa_2=0 \end{array}\right.$
( $N$ e $M_2$ arbitrari) | barra elastica $\left{\begin{array}{l} N=\mathrm{N}{\mathrm{ex}}(\varepsilon) \ \kappa_2=0 \end{array}\right.$
( $M_2$ arbitrario)</span> | | elasticamente flessibile | asta inestensibile $\left{\begin{array}{l} \varepsilon=0 \ M_2=\mathrm{M}_{\mathrm{fl}}(\kappa_2) \end{array}\right.$
( $N$ arbitrario) | asta elastica $\left{\begin{array}{l} N=\mathrm{N}{\mathrm{e}}(\varepsilon, \kappa_2) \ M_2=\mathrm{M}{\mathrm{e}}(\varepsilon, \kappa_2) \end{array}\right.$ | | perfettamente flessibile $M_2=0$ | filo inestensibile $\left{\begin{array}{l} \varepsilon=0 \ M_2=0 \end{array}\right.$
( $N$ arbitrario) | filo elastico $\left{\begin{array}{l} N=\mathrm{N}{\mathrm{ex}}(\varepsilon) \ M_2=0 \end{array}\right.$ | - Comportamento elastico $E=$ modulo di Young del materiale costitutivo $A$ e $\mathrm{I}=$ area e momento d’inerzia della sezione*
-
- Relazioni costitutive delle aste elastiche: potenziale elastico di flessione-estensione $\mathrm{W}_{\mathrm{e}}(\varepsilon, \kappa_2)$
- caso generale
- $$
- \quad N=\frac{\partial \mathrm{W}{\mathrm{e}}}{\partial \varepsilon}(\varepsilon, \kappa_2), \quad M_2=\frac{\partial \mathrm{W}{\mathrm{e}}}{\partial \kappa_2}(\varepsilon, \kappa_2) \(caso di sezione* omogenea e materiale linearmente elastico\)
- \quad \mathrm{W}_{\mathrm{e}}(\varepsilon, \kappa_2)=\frac{1}{2} \mathrm{EA} \varepsilon^{2}+\frac{1}{2} \mathrm{El} \kappa_2^{2}, \quad N=\mathrm{EA} \varepsilon, \quad M_2=\mathrm{El} \kappa_2 \($\star$ Relazioni costitutive di fili o barre elastiche: potenziale elastico di estensione $\mathrm{W}_{\mathrm{ex}}(\varepsilon)$ caso generale\)
- \quad N=\mathrm{W}_{\mathrm{ex}}^{\prime}(\varepsilon) \(caso di sezione* omogenea e materiale linearmente elastico\)
- \quad \mathrm{W}_{\mathrm{ex}}(\varepsilon)=\frac{1}{2} \mathrm{EA} \varepsilon^{2}, \quad N=\mathrm{EA} \varepsilon \($\star$ Relazioni costitutive di aste inestensibili: potenziale elastico di flessione $\mathrm{W}_{\mathrm{fl}}(\kappa_2)$ caso generale\)
- \quad M_2=\mathrm{W}_{\mathrm{fl}}^{\prime}(\kappa_2) \(caso di sezione* omogenea e materiale linearmente elastico\)
- \quad \mathrm{W}_{\mathrm{fl}}(\kappa_2)=\frac{1}{2} \mathrm{El} \kappa_2^{2}, \quad M_2=\mathrm{El} \kappa_2
$$
Statica I
- Condizioni al contorno $x_3=$ ascissa curvilinea della configurazione di riferimento
$\star$ Incastro: nel punto $\mathbf{x}{0}$ nella direzione $\mathbf{t}{0}=\cos \vartheta_{0} \mathbf{e}{1}+\sin \vartheta{0} \mathbf{e}_{2}$
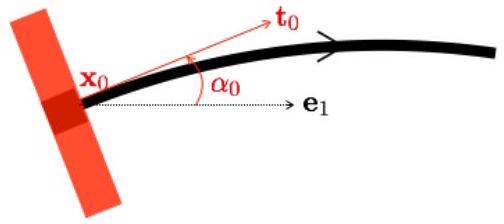
Legenda della notazione. Il simbolo $\alpha$ della figura indica $\vartheta$ nel testo, con gli stessi pedici.
Incastro in $x_3=0$.
\(\begin{aligned}
& \text { incastro di } x_3=0 \\
& \text { incastro di } x_3=\ell_{\mathrm{R}} \quad\left\{\begin{array}{l}
\mathbf{x}(0)=\mathbf{x}_{0} \\
\vartheta(0)=\vartheta_{0}
\end{array}\right. \\
& \left\{\begin{array}{l}
\mathbf{x}\left(\ell_{\mathrm{R}}\right)=\mathbf{x}_{0} \\
\vartheta\left(\ell_{\mathrm{R}}\right)=\vartheta_{0}
\end{array}\right.
\end{aligned}\)
$\star$ Vincolo con rotazione libera: nel punto $\mathbf{x}{0}$
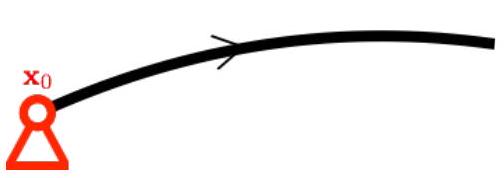 (vincolo di $x_3=0$ )
\(\begin{array}{ll}
\text { vincolo di } x_3=0 & \left\{\begin{array}{l}
\mathbf{x}(0)=\mathbf{x}_{0} \\
M_2(0)=0
\end{array}\right. \\
\text { vincolo di } x_3=\ell_{\mathrm{R}} & \left\{\begin{array}{l}
\mathbf{x}\left(\ell_{\mathrm{R}}\right)=\mathbf{x}_{0} \\
M_2\left(\ell_{\mathrm{R}}\right)=0
\end{array}\right.
\end{array}\)
$\star$ Appoggio semplice: su una retta $s \mapsto \mathbf{x}{c}(s)=a \mathbf{e}{3} \wedge \mathbf{t}{c}+s \mathbf{t}{c}$
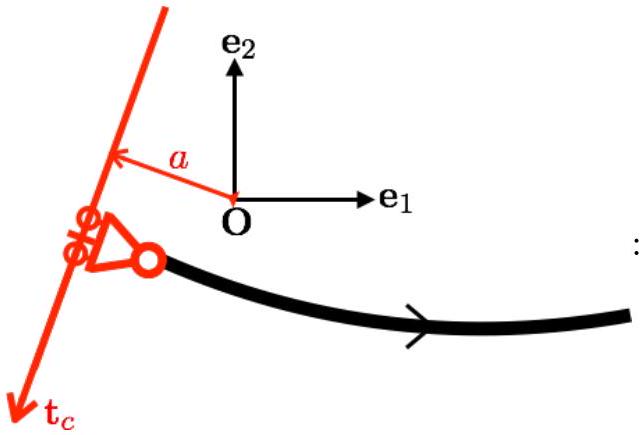 appoggio semplice per $x_3=0 \quad\left{\begin{array}{l}\mathbf{t}{c} \mathbin{\wedge_2} \mathbf{x}(0)=a \ \mathbf{R}(0) \cdot \mathbf{t}{c}=0 \ M_2(0)=0\end{array}\right.$
appoggio semplice per $x_3=\ell{\mathrm{R}}\left{\begin{array}{l}\mathbf{t}{c} \mathbin{\wedge_2} \mathbf{x}\left(\ell{\mathrm{R}}\right)=a \ \mathbf{R}\left(\ell_{\mathrm{R}}\right) \cdot \mathbf{t}{c}=0 \ M_2\left(\ell{\mathrm{R}}\right)=0\end{array}\right.$
(appoggio semplice di $x_3=0$ )
- Estremità caricata: mediante una forza e un momento
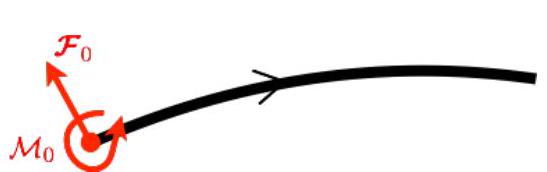 Estremo $x_3=0$ caricato.
\(\begin{array}{ll}
\text { estremità } x_3=0 & \left\{\begin{array}{l}
\mathbf{R}(0)=-\mathcal{F}_{0} \\
M_2(0)=-\mathcal{M}_{0}
\end{array}\right. \\
\text { estremità } x_3=\ell_{\mathrm{R}} & \left\{\begin{array}{l}
\mathbf{R}\left(\ell_{\mathrm{R}}\right)=\mathcal{F}_{\ell} \\
M_2\left(\ell_{\mathrm{R}}\right)=\mathcal{M}_{\ell}
\end{array}\right.
\end{array}\)
Statica II
- Formulazione generale di un problema ai limiti di statica
$x_3 \mapsto \mathbf{x}{R}(x_3)=$ configurazione di riferimento
$x_3=$ ascissa curvilinea di riferimento
$\mathcal{I}{R}=\left(0, \ell_{R}\right)$ se il mezzo ha estremità, $\mathcal{I}{R}=\left[0, \ell{R}\right)$ se il mezzo non ha estremità
$\mathbb{P}{R}=\left{x{3,0}, \cdots, x_{3,n}\right}=$ insieme dei punti materiali individuati tramite l’ascissa curvilinea di riferimento dove sono applicati sforzi puntuali
Le incognite
\(x_3 \mapsto \mathbf{x}(x_3), \quad x_3 \mapsto(\mathbf{R}(x_3), M_2(x_3))\)
(la loro regolarità dipende dal comportamento del mezzo)
Le equazioni
(l’apice indica la derivata rispetto a $x_3$ ) Le relazioni geometriche $\quad\left{\begin{array}{l}\mathbf{t}(x_3)=\frac{\mathbf{x}^{\prime}(x_3)}{\left|\mathbf{x}^{\prime}(x_3)\right|}=\cos \vartheta(x_3) \mathbf{e}{1}+\sin \vartheta(x_3) \mathbf{e}{2} \ \mathbf{n}(x_3)=\mathbf{e}{3} \wedge \mathbf{t}(x_3)=-\sin \vartheta(x_3) \mathbf{e}{1}+\cos \vartheta(x_3) \mathbf{e}{2} \ \varepsilon(x_3)=\left|\mathbf{x}^{\prime}(x_3)\right|-1 \ \kappa_2(x_3)=\frac{\mathbf{x}^{\prime}(x_3) \mathbin{\wedge_2} \mathbf{x}^{\prime \prime}(x_3)}{\left|\mathbf{x}^{\prime}(x_3)\right|^{2}}-\mathrm{C}{\mathrm{R}}(x_3)=\vartheta^{\prime}(x_3)-\vartheta_{\mathrm{R}}^{\prime}(x_3)\end{array}\right.$ La decomposizione degli sforzi interni $\mathbf{R}(x_3)=N(x_3) \mathbf{t}(x_3)+T_1(x_3) \mathbf{n}(x_3)$ Le equazioni di equilibrio (le densità lineiche $\mathbf{q}{\mathrm{R}}$ e $m{\mathrm{R}}$ sono per unità di lunghezza della configurazione di riferimento) conservazione della massa: $\varrho_{\mathrm{R}}(x_3)=(1+\varepsilon(x_3)) \varrho \circ \mathrm{s}(x_3)$ \(\begin{cases}\mathbf{R}^{\prime}(x_3)+\mathbf{q}_{\mathrm{R}}(x_3)=\mathbf{0} & \text { in } \mathcal{I}_{\mathrm{R}} \backslash \mathbb{P}_{\mathrm{R}} \\ M_2^{\prime}(x_3)+\left\|\mathbf{x}^{\prime}(x_3)\right\| T_1(x_3)+m_{\mathrm{R}}(x_3)=0 & \text { in } \mathcal{I}_{\mathrm{R}} \backslash \mathbb{P}_{\mathrm{R}} \\ \left[\!\left[ \mathbf{R} \right]\!\right]\left(x_{3,i}\right)+\mathcal{F}_{x_{3,i}}=\mathbf{0} & \text { su } \mathbb{P}_{\mathrm{R}} \\ \left[\!\left[ M_2 \right]\!\right]\left(x_{3,i}\right)+\mathcal{M}_{x_{3,i}}=0 & \text { su } \mathbb{P}_{\mathrm{R}}\end{cases}\) Le condizioni al contorno (da scrivere solo quando $\binom{\mathbf{R}}{M} \longleftrightarrow\binom{\mathbf{x}}{\vartheta}$ per $\quad x_3=0$ e $x_3=\ell_{\mathrm{R}}$ se il mezzo ha estremità) 3 condizioni complementari per estremità (forza o posizione, momento o orientamento) Le relazioni costitutive $\quad\binom{N(x_3)}{M(x_3)} \longleftrightarrow\binom{\varepsilon(x_3)}{\kappa_2(x_3)} \quad$ in $\mathcal{I}_{\mathrm{R}}$
Statica III
Formulazione generale di un problema ai limiti di statica di filo
$x_3 \mapsto \mathbf{x}{R}(x_3)=$ configurazione di riferimento $x_3=$ ascissa curvilinea di riferimento $\mathcal{I}{R}=\left(0, \ell_{R}\right)$ se il filo ha estremità, $\mathcal{I}{R}=\left[0, \ell{R}\right)$ se il filo non ha estremità $\mathbb{P}{R}=\left{x{3,0}, \cdots, x_{3,n}\right}=$ insieme dei punti materiali individuati tramite l’ascissa curvilinea di riferimento dove sono applicati sforzi puntuali Le incognite \(x_3 \mapsto \mathbf{x}(x_3), \quad x_3 \mapsto N(x_3)\) $\mathbf{x}=$ continua ovunque, derivabile a tratti $N=$ continua a tratti, derivabile a tratti
Le equazioni
(l’apice indica la derivata rispetto a $x_3$ ) Le relazioni geometriche $\quad \begin{cases}\mathbf{t}(x_3)=\frac{\mathbf{x}^{\prime}(x_3)}{\left|\mathbf{x}^{\prime}(x_3)\right|}, & \mathbf{n}(x_3)=\mathbf{e}{3} \wedge \mathbf{t}(x_3), \ \varepsilon(x_3)=\left|\mathbf{x}^{\prime}(x_3)\right|-1 & \text { in } \mathcal{I}{\mathrm{R}}\end{cases}$
Le equazioni di equilibrio
Le equazioni di equilibrio (la densità lineica $\mathbf{q}{\mathrm{R}}$ è per unità di lunghezza di riferimento) $\begin{aligned} & \text { conservazione della massa: } \ & \varrho{\mathrm{R}}(x_3)=(1+\varepsilon(x_3)) \varrho \circ \mathrm{s}(x_3)\end{aligned}$ $\begin{cases}(N \mathbf{t})^{\prime}(x_3)+\mathbf{q}{\mathrm{R}}(x_3)=\mathbf{0} & \text { in } \mathcal{I}{\mathrm{R}} \backslash \mathbb{P}{\mathrm{R}} \ \left[!\left[ N \mathbf{t} \right]!\right]\left(x{3,i}\right)+\mathcal{F}{x{3,i}}=\mathbf{0} & \text { su } \mathbb{P}{\mathrm{R}}\end{cases}$ per unità di lunghezza di riferimento conservazione della massa: $\varrho{\mathrm{R}}(x_3)=(1+\varepsilon(x_3)) \varrho \circ \mathrm{s}(x_3)$
Le condizioni al contorno
(da scrivere solo quando il mezzo ha estremità) \(N \mathbf{t} \longleftrightarrow \mathbf{x} \quad \text { per } \quad x_3=0 \text { e } x_3=\ell_{\mathrm{R}}\) due condizioni complementari per estremità (componenti della forza o della posizione) La relazione costitutiva $\quad \begin{cases}\varepsilon=0 & \text { se il filo è inestensibile } \ N=W_{\text {ex }}^{\prime}(\varepsilon) & \text { se il filo è elastico }\end{cases}$ La condizione di stabilità $\quad N(x_3) \geq 0 \quad$ in $\mathcal{I}_{\mathrm{R}}$
Statica IV
Problema di statica linearizzato
carico debole $\Longrightarrow$ piccoli spostamenti e piccole deformazioni rispetto a una configurazione di riferimento naturale $\Longrightarrow$ quadro HPP $\Longrightarrow$ problema lineare $\star$ Scelta della configurazione di riferimento naturale: l’assegnazione di $x_3 \mapsto \mathrm{C}{\mathrm{R}}(x_3)$ determina $\mathbf{x}{\mathrm{R}}(x_3)$ a meno di una traslazione $\mathbf{x}^{0}$ e una rotazione $\vartheta_{\mathrm{R}}^{0}$ \(\left\{\begin{array}{l} \vartheta_{\mathrm{R}}(x_3)=\vartheta_{\mathrm{R}}^{0}+\int_{0}^{x_3} \mathrm{C}_{\mathrm{R}}(\tilde{x}_3) d \tilde{x}_3 \\ \mathbf{x}_{\mathrm{R}}(x_3)=\mathbf{x}_{\mathrm{R}}^{0}+\int_{0}^{x_3} \cos \vartheta_{\mathrm{R}}(\tilde{x}_3) d \tilde{x}_3 \mathbf{e}_{1}+\int_{0}^{x_3} \sin \vartheta_{\mathrm{R}}(\tilde{x}_3) d \tilde{x}_3 \mathbf{e}_{2} \end{array}\right.\) fissaggio di $\vartheta_{\mathrm{R}}^{0}$ e $\mathbf{x}^{0}$ tramite le condizioni al contorno (o risolvendo il problema rigido associato)
- Linearizzazione delle equazioni di equilibrio: la configurazione di equilibrio è assimilata a quella di riferimento, gli sforzi esterni sono calcolati supponendo $\mathbf{x}(x_3)=\mathbf{x}{\mathrm{R}}(x_3)$ massa lineica e ascissa curvilinea: $\varrho(s)=\varrho{\mathrm{R}}(x_3), \quad d s=d x_3$ decomposizione degli sforzi interni: $\mathbf{R}(x_3)=N(x_3) \mathbf{t}{\mathrm{R}}(x_3)+T_1(x_3) \mathbf{n}{\mathrm{R}}(x_3)$ equazioni di equilibrio linearizzate $: \begin{cases}\mathbf{R}^{\prime}(x_3)+\mathbf{q}{\mathrm{R}}(x_3)=\mathbf{0} & \text { in } \mathcal{I}{\mathrm{R}} \backslash \mathbb{P}{\mathrm{R}} \ M_2^{\prime}(x_3)+T_1(x_3)+m{\mathrm{R}}(x_3)=0 & \text { in } \mathcal{I}{\mathrm{R}} \backslash \mathbb{P}{\mathrm{R}} \ \left[!\left[ \mathbf{R} \right]!\right]\left(x_{3,i}\right)+\mathcal{F}{x{3,i}}=\mathbf{0} & \text { su } \mathbb{P}{\mathrm{R}} \ \left[!\left[ M_2 \right]!\right]\left(x{3,i}\right)+\mathcal{M}{x{3,i}}=0 & \text { su } \mathbb{P}_{\mathrm{R}}\end{cases}$
- Linearizzazione delle condizioni al contorno: esempi di condizioni al contorno linearizzate in $x_3=0$ supponendo che la configurazione di riferimento soddisfi le condizioni cinematiche
\(\begin{array}{lll}
\text { incastro } &: a_3(0)=0, \quad a_1(0)=0, \quad a_1^{\prime}(0)=0 \\
\text { appoggio semplice quando } \mathbf{t}_{c}=\mathbf{t}_{\mathrm{R}}(0) &: N(0)=0, \quad a_1(0)=0, \quad M_2(0)=0
\end{array}\)
$\star$ Linearizzazione delle relazioni deformazioni-spostamenti:
quadro HPP: $\left|a_3^{\prime}\right| \ll 1,\left|a_1^{\prime}\right| \ll 1,\left|\mathrm{C}{\mathrm{R}} a_3\right| \ll 1,\left|\mathrm{C}{\mathrm{R}} a_1\right| \ll 1$
\(\begin{array}{ll}
\text { deformazione d'estensione linearizzata } &: \varepsilon=\mathbf{a}^{\prime} \cdot \mathbf{t}_{\mathrm{R}}=a_3^{\prime}-\mathrm{C}_{\mathrm{R}} a_1 \\
\text { rotazione linearizzata } &: \alpha_2=\mathbf{a}^{\prime} \cdot \mathbf{n}_{\mathrm{R}}=a_1^{\prime}+\mathrm{C}_{\mathrm{R}} a_3 \\
\text { deformazione di flessione linearizzata } &: \kappa_2=\left(\mathbf{a}^{\prime} \cdot \mathbf{n}_{\mathrm{R}}\right)^{\prime}=a_1^{\prime \prime}+\left(\mathrm{C}_{\mathrm{R}} a_3\right)^{\prime}
\end{array}\)
$\star$ Linearizzazione delle relazioni costitutive: potenziale elastico $\mathrm{W}_{\mathrm{e}}$ quadratico in $(\varepsilon, \kappa_2)$
\(\begin{array}{ll}
\text { sezione* eterogenea e dissimmetrica } &: N=\overline{\mathrm{EA}} \varepsilon+\overline{\mathrm{EC}} \kappa_2, \quad M_2=\overline{\mathrm{EC}} \varepsilon+\overline{\mathrm{EI}} \kappa_2 \\
\text { sezione* omogenea } &: N=\mathrm{EA} \varepsilon, \quad M_2=\mathrm{EI} \kappa_2
\end{array}\)
Variazionale I
Movimenti virtuali
$s \mapsto \mathbf{x}(s)$: configurazione a partire dalla quale si effettua il movimento virtuale $s, \mathbf{t}, \mathbf{n}$: ascissa curvilinea, vettore tangente e vettore normale a $\mathbf{x}$ movimento virtuale: $(h, s) \mapsto \mathbf{x}{h}(s), \quad h \in(-\bar{h}, \bar{h}), s \in \mathcal{I}$ il movimento virtuale passa per $\mathbf{x}$ in $h=0: \mathbf{x}{h=0}(s)=\mathbf{x}(s)$
-
- Velocità virtuali: $\stackrel{*}{\mathrm{G}}:=\left.\frac{d \mathrm{G}{h}}{d h}\right|{h=0}$ (derivata rispetto a $h$ in $h=0$)
- velocità virtuale di spostamento $s \mapsto \stackrel{*}{\mathbf{a}}(s)$
- $$
- \quad \stackrel{}{\mathbf{a}}(s)=\stackrel{}{\mathbf{x}}(s)=\left.\frac{d\left(\mathbf{x}{h}(s)\right)}{d h}\right|{h=0} \(velocità virtuale di rotazione $s \mapsto \stackrel{*}{\alpha_2}(s)$\)
- \quad \stackrel{}{\alpha_2}(s)=\frac{d \stackrel{}{\mathbf{a}}}{d s}(s) \cdot \mathbf{n}(s)
$$
velocità virtuale di deformazione d’estensione $s \mapsto \stackrel{}{\varepsilon}(s) \quad: \quad \stackrel{}{\varepsilon}(s)=\frac{d \stackrel{}{\mathbf{a}}}{d s}(s) \cdot \mathbf{t}(s)$
velocità virtuale di deformazione di flessione $s \mapsto \stackrel{}{\kappa_2}(s) \quad: \stackrel{}{\kappa_2}(s)=\frac{d}{d s}\left(\frac{d \stackrel{}{\mathbf{a}}}{d s}(s) \cdot \mathbf{n}(s)\right)$
Principio delle Potenze Virtuali
$\mathbb{S}^{}$: punti $s \in \mathcal{I}$ dove $\stackrel{}{\mathbf{a}}$ e $\stackrel{*}{\alpha_2}$ sono discontinui $\mathbb{P}$: punti $s \in \mathcal{I}$ dove sono applicati sforzi puntuali salto: $\left!\left[ \mathrm{G} \right]!\right=\mathrm{G}^{+}(s)-\mathrm{G}^{-}(s)$, valore medio: $\langle\mathrm{G}\rangle(s)=\frac{1}{2}\left(\mathrm{G}^{+}(s)+\mathrm{G}^{-}(s)\right)$ $\mathcal{V}_{\text {tot }}(\mathbf{x})=$ insieme delle velocità virtuali (a partire dalla configurazione $\mathbf{x}$) regolari a tratti
- Potenza virtuale di deformazione degli sforzi interni: \(\mathrm{P}_{\mathrm{def}}[\mathbf{R}, M_2](\stackrel{*}{\mathbf{a}}):=\int_{\mathcal{I} \backslash \mathbb{S}^{*}}(N(s) \stackrel{*}{\varepsilon}(s)+M_2(s) \stackrel{*}{\kappa_2}(s)) d s+\sum_{\mathbb{S}^{*}}(\langle\mathbf{R}\rangle(s) \cdot \left[\!\left[ \stackrel{*}{\mathbf{a}} \right]\!\right](s)+\langle M_2\rangle(s) \left[\!\left[ \stackrel{*}{\alpha_2} \right]\!\right](s))\)
- Potenza virtuale degli sforzi esterni: \(\begin{aligned} \mathrm{P}_{\text {ext }}\left[\mathcal{F}_{0}, \mathcal{M}_{0}, \cdots\right](\stackrel{*}{\mathbf{a}}) & =\mathcal{F}_{0} \cdot \stackrel{*}{\mathbf{a}^{+}}(0)+\mathcal{M}_{0} \stackrel{*}{\alpha_2}+(0)+\int_{\mathcal{I} \backslash \mathbb{S}^{*}}(\mathbf{q}(s) \cdot \stackrel{*}{\mathbf{a}}(s)+m(s) \stackrel{*}{\alpha_2}(s)) d s \\ & +\sum_{s_{i} \in \mathbb{P}}\left(\mathcal{F}_{s_{i}} \cdot\langle\stackrel{*}{\mathbf{a}}\rangle\left(s_{i}\right)+\mathcal{M}_{s_{i}}\langle\stackrel{*}{\alpha_2}\rangle\left(s_{i}\right)\right)+\mathcal{F}_{\ell} \cdot \stackrel{*}{\mathbf{a}^{-}}(\ell)+\mathcal{M}_{\ell} \stackrel{*}{\alpha_2}(\ell) \end{aligned}\) I termini in $s=0$ e $s=\ell$ compaiono solo se il mezzo ha estremità.
- PPV: Gli sforzi interni soddisfano le equazioni di equilibrio locali se e solo se
\(\mathrm{P}_{\mathrm{def}}[\mathbf{R}, M_2](\stackrel{*}{\mathbf{a}})=\mathrm{P}_{\mathrm{ext}}(\stackrel{*}{\mathbf{a}}), \quad \forall \stackrel{*}{\mathbf{a}} \in \mathcal{V}_{\mathrm{tot}}(\mathbf{x})\)
Variazionale II
- Sistemi conservativi ed energia potenziale
forza morta $=$ forza applicata la cui direzione e intensità non dipendono dalla posizione del punto di applicazione
momento morto $=$ momento applicato la cui intensità non dipende né dalla posizione del punto di applicazione né dall’orientamento del mezzo
$\star$ Potenziale delle forze conservative: $\mathbf{y} \mapsto \Phi(\mathbf{y})$, campo di forze associato $F(\mathbf{y})=-\nabla \Phi(\mathbf{y})$
forza morta $\mathcal{F} \quad: \Phi(\mathbf{y})=-\mathcal{F} \cdot \mathbf{y}$
massa unitaria sotto gravità uniforme $\mathbf{g} \quad: \quad \Phi(\mathbf{y})=-\mathbf{g} \cdot \mathbf{y}$
massa unitaria sotto forza centrifuga $\Omega^{2}\left(y_{1} \mathbf{e}{1}+y{2} \mathbf{e}{2}\right) \quad: \quad \Phi(\mathbf{y})=-\frac{1}{2} \Omega^{2}\left(y{1}^{2}+y_{2}^{2}\right)$
$\star$ Energia potenziale del mezzo nella configurazione $\mathbf{x}$ dovuta ai carichi conservativi $: \mathcal{P}{\text {ext }}(\mathbf{x})$
$x_3 \mapsto \mathbf{x}(x_3)=$ configurazione del mezzo, $x_3=$ ascissa curvilinea della configurazione di riferimento
$x_3 \mapsto \varrho{R}(x_3)$ e $\ell_{R}=$ massa lineica e lunghezza di riferimento del mezzo
contributo delle forze massiche conservative $\quad: \int_{0}^{\ell_{\mathrm{R}}} \varrho_{\mathrm{R}}(x_3) \Phi(\mathbf{x}(x_3)) d x_3 \longrightarrow \mathcal{P}{\text {ext }}(\mathbf{x})$
contributo di una forza morta $\mathcal{F}$ applicata in $x{3,i} \quad:-\mathcal{F} \cdot \mathbf{x}\left(x_{3,i}\right) \longrightarrow \mathcal{P}{\text {ext }}(\mathbf{x})$
contributo di un momento morto $\mathcal{M}$ applicato in $x{3,i} \quad:-\mathcal{M} \vartheta\left(x_{3,i}\right) \longrightarrow \mathcal{P}{\text {ext }}(\mathbf{x})$
energia potenziale dei carichi esterni conservativi $\mathcal{P}{\text {ext }}(\mathbf{x})=$ somma di tutti i contributi
$\star$ Energia di deformazione di un mezzo nella configurazione $\mathbf{x}: \mathcal{P}{\text {ela }}(\mathbf{x})$
$x_3 \mapsto \varepsilon(x_3)=$ deformazione estensionale, $x_3 \mapsto \kappa_2(x_3)=$ deformazione flessionale
energia elastica di un’asta elasticamente flessibile ed estensibile $\quad: \quad \mathcal{P}{\mathrm{ela}}(\mathbf{x})=\int_{0}^{\ell_{\mathrm{R}}} \mathrm{W}{\mathrm{e}}(\varepsilon(x_3), \kappa_2(x_3)) d x_3$
energia elastica (di flessione) di un’asta inestensibile $\quad: \quad \mathcal{P}{\text {ela }}(\mathbf{x})=\int_{0}^{\ell_{\mathrm{R}}} \mathrm{W}{\mathrm{fl}}(\kappa_2(x_3)) d x_3$
$\begin{aligned} & \text{energia elastica (di estensione) di una barra rigida} \ & \text{o di un filo elastico} \end{aligned}: \mathcal{P}{\text {ela }}(\mathbf{x})=\int_{0}^{\ell_{\mathrm{R}}} \mathrm{W}{\mathrm{ex}}(\varepsilon(x_3)) d x_3$
energia di deformazione di un filo inestensibile $\quad: \mathcal{P}{\text {ela }}(\mathbf{x})=0$
energia di deformazione di un mezzo rigido $\quad: \mathcal{P}{\text {ela }}(\mathbf{x})=0$
$\star$ Energia potenziale totale del mezzo nella configurazione $\mathbf{x}: \mathcal{P}{\text {tot }}(\mathbf{x})$
\(\mathcal{P}_{\text {tot }}(\mathbf{x})=\mathcal{P}_{\text {ela }}(\mathbf{x})+\mathcal{P}_{\text {ext }}(\mathbf{x})\)
Variazionale III
Proprietà energetiche dei sistemi conservativi
- Configurazioni e velocità virtuali cinematicamente ammissibili: condizioni che verifica una configurazione $x_3 \mapsto \mathbf{x}(x_3)$ cinematicamente ammissibile \(\left\{\begin{array}{l} \mathbf{x} \text{ ha energia potenziale finita}: \mathcal{P}_{\text {tot }}(\mathbf{x})<\infty \\ \mathbf{x} \text{ verifica le condizioni al contorno cinematiche} \\ \mathbf{x} \text{ verifica eventuali vincoli cinematici di inestensibilità o di inflettibilità} \end{array}\right.\) $\mathcal{C}{\text {ad }}$: insieme delle configurazioni cinematicamente ammissibili. Se $\mathcal{C}{\text {ad }}$ è uno spazio affine, allora l’insieme delle velocità virtuali cinematicamente ammissibili $\boldsymbol{\mathcal{V}}{\mathrm{ad}}$ è lo spazio vettoriale associato a $\boldsymbol{\mathcal{C}}{\mathrm{ad}}$.
-
- Variazione delle energie in un movimento virtuale ammissibile: caso in cui $\mathcal{C}_{\text {ad }}$ è uno spazio affine
- $x_3 \in\left(0, \ell_{R}\right)$: ascissa curvilinea di riferimento, $s \in(0, \ell)$: ascissa curvilinea deformata, $s=\mathrm{s}(x_3)$
- $x_3 \mapsto \mathbf{x}(x_3)$: configurazione cinematicamente ammissibile, $\mathbf{x} \in \mathcal{C}_{\text {ad }}$
- $x_3\mapsto \stackrel{}{\mathbf{a}} \circ \mathrm{s}(x_3)$: velocità virtuale cinematicamente ammissibile (parametrizzata da $x_3$), $\stackrel{}{\mathbf{a}} \circ \mathrm{s} \in \mathcal{V}_{\text {ad }}$
- $\mathcal{P}: \mathcal{C}_{\mathrm{ad}} \rightarrow \mathbb{R}, \mathbf{x} \mapsto \mathcal{P}(\mathbf{x})$: funzionale energia elastica o potenziale di una configurazione
- derivata direzionale di $\mathcal{P}$ in $\mathbf{x} \quad: \quad \mathcal{P}^{\prime}(\mathbf{x})(\stackrel{}{\mathbf{a}} \circ \mathrm{s}):=\left.\frac{d}{d h}(\mathcal{P}(\mathbf{x}+\stackrel{}{\mathbf{a}} \circ \mathrm{s}))\right|_{h=0}$
- variazione dell’energia potenziale delle forze di massa conservative $: \quad \mathcal{P}{\text {ext }}^{\prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}} \circ \mathrm{s})=-\int{0}^{\ell} \mathbf{q}(s) \cdot \stackrel{*}{\mathbf{a}}(s) d s$,
- $$
- \mathbf{q}(s)=-\varrho(s) \nabla \Phi(\mathbf{x}(x_3)), \quad s=\mathrm{s}(x_3)
- $$
- variazione dell’energia potenziale
- di una forza morta $\mathcal{F}$ e di un momento morto $\mathcal{M}$ applicati in $x_{3,i}$:
- $$
- \mathcal{P}{\text{ext}}^{\prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}} \circ \mathrm{s}) = -\mathcal{F} \cdot \stackrel{*}{\mathbf{a}}(s_i) - \mathcal{M} \cdot \stackrel{*}{\alpha_2}(s_i), \quad s_i = \mathrm{s}(x{3,i})
- $$
- variazione dell’energia elastica di un’asta elasticamente flessibile ed estensibile
- $$
- \quad \mathcal{P}{\mathrm{ela}}^{\prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}} \circ \mathrm{s}) = \int{0}^{\ell}(N(s) \stackrel{}{\varepsilon}(s) + M_2(s) \stackrel{}{\alpha_2}(s)) d s \(variazione dell’energia di flessione di un’asta inestensibile ($s=x_3$)\)
- \quad \mathcal{P}{\text{ela}}^{\prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}}) = \int{0}^{\ell_{\mathrm{R}}} M_2(x_3) \stackrel{}{\alpha_2}(x_3) d x_3
\(variazione dell’energia estensionale
di una barra rigida o di un filo elastico: $\mathcal{P}_{\text{ela}}^{\prime}(\mathbf{x})(\stackrel{*}{\mathbf{a}} \circ \mathrm{s})=\int_{0}^{\ell} N(s) \stackrel{*}{\varepsilon}(s) d s$
$\star$ Teorema dell’energia potenziale: (caso in cui $\mathcal{C}_{\text {ad }}$ è uno spazio affine)\)
\mathbf{x} \text{ configurazione di equilibrio } \Longleftrightarrow\left{\begin{array}{l}
\mathbf{x} \in \mathcal{C}_{\mathrm{ad}}
\mathcal{P}_{\mathrm{tot}}^{\prime}(\mathbf{x})(\stackrel{}{\mathbf{a}} \circ \mathrm{s})=0, \quad \forall \stackrel{*}{\mathbf{a}} \circ \mathrm{s} \in \mathcal{V}_{\mathrm{ad}} \end{array}\right. $$Dinamica
Equazioni del moto di un mezzo curvilineo
- Cinematica del mezzo continuo: (in rappresentazione lagrangiana) $x_3 \in \mathcal{I}{R}$: ascissa curvilinea della configurazione di riferimento $x_3 \mapsto \mathbf{x}{R}(x_3) t \geq 0$: il tempo \(\begin{array}{ll} \text{ rappresentazione lagrangiana di } \mathrm{G} &: (x_3, t) \mapsto \mathrm{G}(x_3, t), \quad \mathrm{G}^{\prime}=\frac{\partial \mathrm{G}}{\partial x_3}, \quad \dot{\mathrm{G}}=\frac{\partial \mathrm{G}}{\partial t} \\ \text{ posizione dei punti materiali } &: \mathbf{x}(x_3, t) \\ \text{ velocità dei punti materiali } &: \mathbf{v}(x_3, t)=\dot{\mathbf{x}}(x_3, t)=\dot{\mathbf{a}}(x_3, t) \\ \text{ accelerazione dei punti materiali } &: \gamma(x_3, t)=\dot{\mathbf{v}}(x_3, t)=\ddot{\mathbf{x}}(x_3, t)=\ddot{\mathbf{a}}(x_3, t) \end{array}\)
- Cinematica delle onde di discontinuità: (in rappresentazione lagrangiana)
$x_{3,o}(t)$: punto materiale attraversato dall’onda all’istante $t$, $\dot{x}{3,o}(t)$: velocità dell’onda all’istante $t$, salto di G su un’onda di discontinuità:
\(\left[\!\left[ \mathrm{G} \right]\!\right](t):= \mathrm{G}^{+}\left(x_{3,o}(t), t\right) - \mathrm{G}^{-}\left(x_{3,o}(t), t\right)\)
condizione di compatibilità cinematica:
\(\frac{d}{d t} \left[\!\left[ \mathrm{G} \right]\!\right](t) = \dot{x}_{3,o}(t) \left[\!\left[ \mathrm{G}^{\prime} \right]\!\right](t) + \left[\!\left[ \dot{\mathrm{G}} \right]\!\right](t)\)
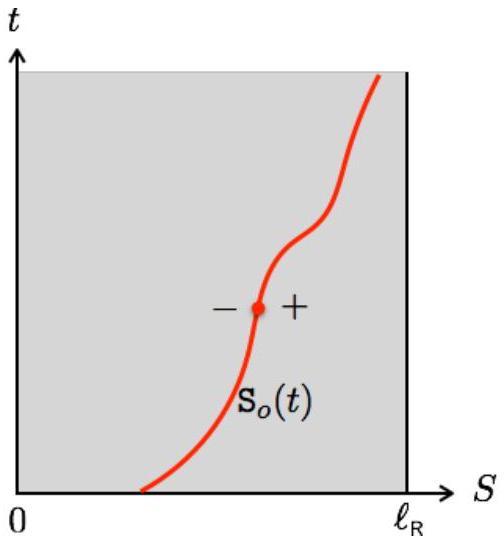 $\star$ Equazioni locali del moto: (trascurando l’inerzia di rotazione) $\mathbb{P}{\mathrm{R}}=\left{x_{3,1}, \cdots, x_{3,n}\right}$: punti materiali in cui sono applicati sforzi puntuali $\mathbb{S}{\mathrm{R}}(t)=\left{\mathbb{S}{o}^{1}(t), \cdots, \mathbb{S}{o}^{n}(t)\right}$: punti materiali attraversati da un’onda d’urto all’istante $t$, $\dot{x}{3,o}(t)$: velocità di un’onda d’urto all’istante $t$
\(\begin{array}{ll}
\text{ equilibrio delle forze in } \mathcal{I}_{R} \setminus \left(\mathbb{P}_{R} \cup \mathbb{S}_{R}(t)\right) &: \mathbf{R}^{\prime}+\mathbf{q}_{R}-\varrho_{R} \ddot{\mathbf{x}}=\mathbf{0} \\
\text{ equilibrio dei momenti in } \mathcal{I}_{R} \setminus \left(\mathbb{P}_{R} \cup \mathbb{S}_{R}(t)\right) &: M_2^{\prime}+\left\|\mathbf{x}^{\prime}\right\| T_1+m_{R}=0 \\
\text{ equilibrio delle forze su } \mathbb{P}_{R} \cup \mathbb{S}_{R}(t) &: \left[\!\left[ \mathbf{R} \right]\!\right] + \mathcal{F} + \dot{x}_{3,o} \left[\!\left[ \varrho_{R} \dot{\mathbf{x}} \right]\!\right] = \mathbf{0} \\
\text{ equilibrio dei momenti su } \mathbb{P}_{R} \cup \mathbb{S}_{R}(t) &: \left[\!\left[ M_2 \right]\!\right] + \mathcal{M} = 0
\end{array}\)
queste condizioni sono da scrivere in ogni istante.
- Problema di dinamica:
si aggiungono condizioni iniziali $\quad: \quad \mathbf{x}(x_3, 0)=\mathbf{x}^{0}(x_3), \quad \dot{\mathbf{x}}(x_3, 0)=\mathbf{v}^{0}(x_3) \quad \forall x_3 \in \mathcal{I}_{\mathrm{R}}$
Notazioni
$A \quad$ quantità in corsivo $=$ scalare….. 9 A quantità in grassetto $=$ vettore $\left(A_{i}\right)$ o matrice $\left(A_{i}\right)$….. 9 $\mathbf{A}^{T}, \mathbf{A}^{-1}$ trasposta della matrice $\mathbf{A}$, inversa della matrice $\mathbf{A}$….. 18 $\mathbf{u} \cdot \mathbf{v} \quad$ prodotto scalare dei vettori $\mathbf{u}$ e $\mathbf{v} = \sum_{i=1}^{n} u_{i} v_{i}$….. 22 $|\mathbf{u}| \quad$ norma euclidea del vettore $\mathbf{u} = \sqrt{\mathbf{u} \cdot \mathbf{u}}$….. 11 $\mathbf{u} \wedge \mathbf{v} \quad$ prodotto vettoriale dei vettori $\mathbf{u}$ e $\mathbf{v}$….. 11 $\mathbf{u} \mathbin{\wedge_2} \mathbf{v} \quad$ prodotto misto $= (\mathbf{u} \wedge \mathbf{v}) \cdot \mathbf{e}{3}$….. 31 $\mathrm{G}^{+}, \mathrm{G}^{-} \quad$ limiti destro e sinistro di G….. 50
$$ 0pt] [G] salto di G in un punto di discontinuità $= \mathrm{G}^{+} - \mathrm{G}^{-}$….. 50
$\langle\mathrm{G}\rangle \quad$ valore medio di G in un punto di discontinuità $= \frac{1}{2}(\mathrm{G}^{+}+\mathrm{G}^{-})$….. 201
$\overline{\mathrm{G}} \quad$ media di G sul suo insieme di definizione….. 208
$\dot{\mathrm{G}}$ derivata rispetto al tempo di G….. 27
$\stackrel{*}{\mathrm{G}} \quad$ velocità virtuale di G….. 196
G̈ seconda derivata rispetto al tempo di G….. 28
A area della sezione*….. 67
$\vartheta \quad$ angolo tangente della configurazione deformata….. 11
$\vartheta{\mathrm{R}} \quad$ angolo tangente della configurazione di riferimento….. 16
$\mathcal{I} \quad$ intervallo di definizione dell’ascissa curvilinea deformata….. 10
$\mathcal{C}{\text {ad }}, \mathcal{C}{\text {ad }} \quad$ insieme delle configurazioni cinematicamente ammissibili….. 219
$\mathcal{C} \quad$ curva caratteristica….. 264
$\mathcal{I}{R} \quad$ intervallo di definizione dell’ascissa curvilinea di riferimento….. 107
C curvatura della configurazione deformata….. 12
$\mathrm{C}{\mathrm{R}} \quad$ curvatura della configurazione di riferimento….. 16
$\mathrm{c}{0} \quad$ velocità delle onde in un mezzo linearmente elastico….. 264
E modulo di Young….. 68
$\dot{\varepsilon} \quad$ velocità di deformazione estensionale….. 28
$\mathbf{e}{i} \quad$ i-esimo vettore base….. 9
$\varepsilon$ deformazione estensionale….. 19
$\mathcal{E} \quad$ energia elastica….. 266 | | | | | — | — | — | | $\mathcal{F}, \mathcal{F}$ | forza puntuale | 31 | | $\mathbf{q}, q_{t}, q_{n}, q_{1}, q_{2}$ | densità lineica di forze esterne per unità di lunghezza della configurazione deformata (vettore o componente) | 32 | | $\mathbf{q}{\mathrm{R}}, q{\mathrm{R}}$ | densità lineica di forze esterne per unità di lunghezza della configurazione di riferimento | 101 | | $\gamma$ | vettore accelerazione | 28 | | g, $g$ | vettore gravità, intensità della gravità | 32 | | I | momento d’inerzia geometrico della sezione* | 90 | | $\mathcal{K}$ | energia cinetica | 269 | | $\kappa_2$ | deformazione di flessione | 19 | | $\mathrm{L}{\mathbf{x}{0}}\left(\mathcal{J}{\mathrm{R}}, \mathbf{t}\right)$ | momento angolare nel punto $\mathbf{x}{0}$ della parte $\mathcal{J}{\mathrm{R}}$ del mezzo all’istante $t$ | 255 | | $\ell$ | lunghezza della configurazione deformata | 12 | | $\ell{R}$ | lunghezza della configurazione di riferimento | 66 | | $M_2, M_2^{r}$ | momento flettente, momento flettente reciproco | 37 | | $\mathcal{M}$ | momento esterno puntuale | 35 | | $\mathrm{M}{\mathrm{e}}$ | funzione di elasticità per il momento flettente | 77 | | $m$ | densità lineica di momento esterno per unità di lunghezza della configurazione deformata | 33 | | $N$ | sforzo normale | 37 | | $\mathrm{N}{\mathrm{e}}$ | funzione di elasticità per lo sforzo normale | 77 | | n | vettore normale alla configurazione deformata | 11 | | $\mathbf{n}{\mathbf{R}}$ | vettore normale alla configurazione di riferimento | 16 | | $\alpha_2$ | angolo di rotazione | 17 | | $\mathcal{P}$ | peso del mezzo curvilineo | 124 | | $\mathrm{P}{\text {def }}[\mathbf{R}, M_2]\left({ }{\mathbf{a}}^{*}\right)$ | potenza virtuale di deformazione degli sforzi interni | 201 | | $\mathcal{P}{\text {ela }}$ | energia potenziale elastica | 218 | | $\mathrm{P}{\text {ext }}\binom{*}{\mathbf{a}}$ | potenza virtuale degli sforzi esterni | 202 | | $\Phi$ | potenziale di un campo di forze di massa conservativo | 308 | | $\mathbb{P}$ | insieme dei punti di $\mathcal{I}$ soggetti a forze puntuali | 41 | | $\mathbb{P}{\mathrm{R}}$ | insieme dei punti di $\mathcal{I}{R}$ soggetti a forze puntuali | 107 | | $\mathcal{P}{\text {tot }}$ | energia potenziale totale | 218 | | P | potenza delle forze esterne | 269 | | $\mathcal{P}{\text {ext }}$ | energia potenziale delle forze conservative | 218 | | $\mathbf{P}\left(\mathcal{J}{\mathrm{R}}, t\right)$ | quantità di moto della parte $\mathcal{J}{\mathrm{R}}$ del mezzo all’istante $t$ | 255 | | | | | | — | — | — | | Q | matrice ortogonale | 18 | | $\mathbb{R}$ | insieme dei numeri reali | 18 | | $\mathcal{R}$ | invariante di Riemann | 267 | | $\mathbf{R}, \mathbf{R}^{r}$ | forza interna (diretta), forza interna reciproca | 37 | | e | massa lineica della configurazione deformata | 106 | | $\varrho{\mathrm{R}}$ | massa lineica della configurazione di riferimento | 106 | | $\rho_{\mathrm{m}}$ | densità del materiale costitutivo | 127 | | $\dot{x}{3,o}$ | velocità lagrangiana di un’onda di discontinuità | 254 | | $\dot{\mathrm{s}}{o}$ | velocità euleriana di un’onda di discontinuità | 253 | | $s$ | ascissa curvilinea della configurazione deformata | 12 | | $\mathrm{s}(x_3)$ | ascissa curvilinea deformata in funzione di quella di riferimento | 12 | | $\sigma$ | tensione uniaxiale, tensione normale | 67 | | $x_3$ | ascissa curvilinea della configurazione di riferimento | 16 | | T_1 | sforzo tagliante | 37 | | t | vettore tangente alla configurazione deformata | 11 | | $\mathbf{t}{\mathrm{R}}$ | vettore tangente alla configurazione di riferimento | 16 | | $a$ | vettore spostamento | 17 | | a_3 | spostamento estensionale | 18 | | $\mathcal{V}{\text {ad }}, \mathcal{V}{\text {ad }}(\mathbf{x})$ | insieme dei campi di velocità virtuale cinematicamente ammissibili (a partire dalla configurazione $\mathbf{x}$) | 220 | | $v$ | velocità di estensione | 29 | | v | vettore velocità di spostamento | 27 | | $\mathrm{W}{\text {def }}$ | lavoro di deformazione | 81 | | W | lavoro delle forze esterne | 78 | | $\mathrm{W}{\text {ex }}$ | densità volumica di energia estensionale | 84 | | a_1 | deflessione | 18 | | $\mathrm{W}{\mathrm{e}}$ | potenziale elastico o densità lineica di energia elastica | 82 | | $\mathrm{W}{\text {ex }}$ | densità lineica di energia estensionale | 215 | | $\mathrm{W}{\mathrm{e}}^{*}$ | potenziale elastico duale | 92 | | $\mathbf{x}, x_{1}, x_{2}$ | vettore posizione e sue componenti cartesiane della configurazione deformata | 15 | | $\mathbf{x}{h}, \mathbf{x}{h}\mathrm{o}\mathrm{s}$ | moto virtuale attorno a $\mathbf{x}$ | 196 | | $\mathbf{x}_{\mathrm{R}}$ | vettore posizione della configurazione di riferimento | 16 |Bibliografia
[1] G. Allaire. Analisi numerica e ottimizzazione. Editions Ellipses, 2005.
\(0pt] [2] S. S. Antman. Problemi non lineari di elasticità. Applied Mathematical Sciences vol. 107. Springer-Verlag, New York, 1995.\\) 0pt] [3] B. Audoly e Y. Pomeau. Elasticità e geometria. Oxford University Press, 2010.
\(0pt] [4] Y. Bamberger Meccanica dell’ingegnere I. Sistemi di corpi rigidi. II. Mezzi deformabili. Hermann, Paris, 1981.\\) 0pt] [5] Y. Bamberger e F. Voldoire Meccanica delle strutture - Iniziazione, approfondimenti, applicazioni. Presses des Ponts et Chaussées, 2008.
\(0pt] [6] H. Brezis. Analisi funzionale. Teoria e applicazioni. Masson, Paris, 1987 (2a stampa).\\) 0pt] [7] B. Dacorogna. Introduzione al calcolo delle variazioni. Cahiers mathématiques de l’Ecole Polytechnique Fédérale de Lausanne. Presses polytechniques et universitaires romandes, Lausanne, 1991.
\(0pt] [8] I. Ekeland e R. Temam. Analisi convessa e problemi variazionali. North-Holland, Amsterdam, 1976.\\) 0pt] [9] Galileo Galilei. Discorsi e dimostrazioni matematiche intorno a due nuove scienze. Traduzione di M_2. Clavelin (2a edizione). Presses Universitaires de France “Épiméthée”, 1995.
\(0pt] [10] P. Germain. Meccanica dei mezzi continui. Masson, Paris, 1962.\\) 0pt] [11] K. F. Graff. Moto ondoso nei solidi elastici. Dover Publications, New York, 1991.
\(0pt] [12] J. Lelong-Ferrand e J.-M. Arnaudiès. Corso di matematica. Vol. 1: Algebra. Vol. 2: Analisi. Vol. 3: Geometria e cinematica. Vol. 4: Equazioni differenziali, integrali multipli. Dunod Université, Paris, 1977.\\) 0pt] [13] P. Le Tallec. Modellazione e calcolo dei mezzi continui. Les Editions de l’Ecole Polytechnique, 2009.
\(0pt] [14] J. Salençon. Meccanica dei mezzi continui - Vol. I: Concetti generali. Coll. Ellipses, 2005.\\) 0pt] [15] J. Salençon. Meccanica dei mezzi continui - Vol. II: Termoelasticità. Coll. Ellipses, 2007.
$$ 0pt] [16] S. P. Timoshenko. Storia della resistenza dei materiali. Dover Publications, New York, 1983.
← Appendice B: Alcune nozioni di calcolo delle variazioni · Indice